
最优控制习题及参考答案
最优控制习题及参考答案习题1 求通过,,使下列性能指标为极值的曲线:(0)1x =(1)2x = 02(1)ft t J =xdt +∫解: 由已知条件知:,00t =1f t =由欧拉方程得:(2)0dx dt= 1xC = 12x C t C =+将代入,有:(0)1(1)2x x =,=2111C C ==,得极值轨线:*()1x t t =+习题2 求性能指标: 120(1)J =xd +t ∫ 在边界条件,(0)0x =(1)x 是自由情况下的极值曲线。
解: 由上题得:*12()x t C t C =+ t由得:C (0)0x =20= 由12()20f f f t t t t Lxt C x==∂==∂ = 于是:*()0x t =【分析讨论】对于任意的0(0)x x =(1)x ,自由。
有:,,即:20C x =10C =*0()x t x =其几何意义:(1)x 自由意味着终点在虚线上任意点。
习题3 已知系统的状态方程为: 12()()xt x t = ,2()()x t u t = 边界条件为:,,12(0)(0)1x x ==12(3)(3)0x x ==试求使性能指标321()2J =u t dt ∫取极小值的最优控制以及最优轨线*()u t *()x t 。
解: 由已知条件知:2x f u ⎡⎤⎢⎥=⎢⎥⎣⎦Hamiton 函数:TH L f λ=+212212H u x u λλ=++ 由协态方程:1210λλλ⎧=⎨=−⎩得:1121C C t C λλ=⎧⎨=−+⎩2……①……②由控制方程:20Hu uλ∂=+=∂ 得:u 212C t C λ=−=−2 ……③由状态方程:21xu C t C ==− 得:22121()23x t C t C t =−+C ……④ 由状态方程:12xx = 得:32112311()624x t C t C t C t C =−++ ……⑤将1(0)1x ⎡⎤=⎢⎥⎣⎦,0(3)0x ⎡⎤=⎢⎥⎣⎦代入④,⑤,联立解得:1109C =,, 22C =341C C ==由③、④、⑤式得:*10()29u t t =− *3215()127x t t t t =−++ *225()219x t t t =−+习题4 已知系统状态方程及初始条件为, x=u (0)1x =试确定最优控制使下列性能指标取极小值。
12220()t J =x u e d +∫t解: 2222t t H x e u e u λ=++列方程: 2222t t xu xe e u λλ=⎧⎪=−⎨⎪+=⎩0……①……②……③由③得,212tu e λ−=− ……④ 代入①得,2221212t t txe x e e λλλ−−−=−=−+ 将②,③代入,并考虑到 u x= 22221(2)(2)2t t t t x e xe e e −−=−−+− x整理可得:20x x x +−=特征方程:2210s s +−=1211s s =−=−于是得:12*12()s ts tx t C e C e =+*2()22t t t e u e λ2x=−=−①③12*21122()2()s ts t t e C s e C s e λ=−+t由(0)1x =,得:C C 121+= ……⑤ 由()(1)0f t λλ==得:1211220ss C s e C s e += ……⑥⑤、⑥联立,可得 12C C 、代回原方程可得**x u →求导(略)习题5 求使系统:12xx = ,2x u = 由初始状态出发,在时转移到目标集,并使性能指标12(0)(0)0x x ==1f t =12(1)(1)1x x +=121()2J =u t dt ∫为最小值的最优控制及相应的最优轨线*()u t *()x t 。
解: 本题与习题3同,故()()f L i ,i ()H i 相同→方程同→通解同有:112123211232212312116212C C t C 4x C t C t C t C x C t C t Cu C t Cλλ==−+⎧⎪⎪=−++⎪⎨⎪=−+⎪⎪=−⎩,0(0)0x ⎡⎤=⎢⎥⎣⎦由 ,有:340C C == ……① 由12(1)(1)1x x +=,有:12121111622C C C C −+−= 1223132C C −= ……②由(1)0Tx xϕψλγ∂∂=+⋅=∂∂,121x x ψ=+− 有:121(1)0(1)(1)1λγλλ⎡⎤⎢⎥==⇒=⎢⎥⎣⎦ 于是:C C 112C =−+2C C1=2 … …③ 123677C ==-、-C ②、③联立,得:于是:*3677u t =−+*31*2213147361472x t t x t t=−+=−+ 习题6 已知一阶系统:()()()xt x t u =−+ t t , (0)3x = (1)试确定最优控制u ,使系统在时转移到,并使性能泛函*()2f t =(2)0x = 220(1)min J =u dt +=∫(2)如果使系统转移到的终端时间()0f x t =f t 自由,问应如何确定?*()u t 解: 21H u u x λλ=++−列方程:20x x u u λλλ=−+⎧⎪=⎨⎪+=⎩由协态方程得: ……① 1t C e λ= 由控制方程:112t u C =−e ……② 代入状态方程:1211()24t t 1t xx C e x t C e C e −=−−⇒=− ①2(2)f t x ==,0212221134104C C C e C e −⎧−=⎪⎪⎨⎪−=⎪⎩ 解得:14121C e =−,42431e C e =−代入②得:*46()1t u t e e =−− ②()2f f x t t =自由,2121134104()0f ft t f C C C e C e H t −⎧−=⎪⎪⎪−=⎨⎪=⎪⎪⎩解得:160.325C ==*()0.162t u t e =−习题7 设系统状态方程及初始条件为()()xt u t = , (0)1x =试确定最优控制,使性能指标*()u t 212f t f J =t u dt +∫为极小,其中终端时间f t 未定, 。
()0f x t =解: 212H u u λ=+ 由协态方程得: ……①10C λλ=→= 由控制方程:10u u C λ+=→=− ……②由状态方程:1()12xu C x t C t C ==−⇒=−+ ……③由始端:2(0)11x C =→= 由末端: ……④1()010f f x t C t =→−+=考虑到:()1f f fH t t t ϕψγ∂∂=−−⋅=−∂∂ 有:2112u u λ+=− 2221111122C C C −=−⇒=1C = ……⑤当1C =时,代入④有:11f t C ==当1C =有:11f t C ==1C = 最优控制*u =习题8 设系统状态方程及初始条件为12()()xt x t =, 1(0)2x =2()()xt u t =, 2(0)1x =性能指标为 212f t J =u dt ∫要求达到,试求:(1)时的最优控制;()0f x t =5f t =*()u t (2)f t 自由时的最优控制;*()u t 解:本题与前同,故有()()()f L H i i ,,i 112123211232212312116212C C t C 4x C t C t C t C x C t C t C u C t C λλ⎧⎪=⎪=−+⎪⎪⎪=−++⎨⎪⎪=−+⎪⎪=−⎪⎩① 由 ,得:2(0)1x ⎡⎤=⎢⎥⎣⎦0(5)0x ⎡⎤=⎢⎥⎣⎦4312341232112525506225502C C C C C C C C C =⎧⎪=⎪⎪⎨−++=⎪⎪−+=⎪⎩联立得:120.432 1.28C C ==,,*0.432 1.28u t ⇒=−② f t 自由4332123421231211062102()0f f f f f f C C C t C t C t C C t C t C H t ⎧⎪=⎪=⎪⎪⎪−++⎨⎪⎪−+=⎪⎪=⎪⎩=0联立有:222222f f C t C t −+=, 无论为何值,2C f t 均无实解。
习题9 给定二阶系统121()()4xt x t =+ ,11(0)4x =− 2()()xt u t =, 21(0)4x =− 控制约束为1()2u t ≤,要求最优控制,使系统在*()u t f t t =时转移到,并使()0f x t = 20()min f t J =u t dt =∫其中f t 自由。
解:2121214H u x u λλλ=+++ 本题属最小能量问题,因此: 22*221121()12112u t λλλλ⎧−≤⎪⎪⎪=−>⎨⎪⎪<−⎪⎩由协态方程:11121210C C t C λλλλλ⎧=→=⎪⎨=−→=−+⎪⎩ 22λ是的直线函数。
t 当*21111()222u t C t C λ=−=−2时(试取)2212332112311()42111()1244x t C t C t C 4x t C t C t t C t =−+C =−+++ 由始端条件3414C C →==由末端条件32121111012424f f f C t C t t →−++=2121110424f f C t C t −+= 另: ()0f H t = 联立解得:121039f C C t ==,= 于是,222101199t t t λλλ=<⎧=−⎨=−=⎩时时,, 在从0段,t 3→21λ≤满足条件。
故,*211218u t λ=−=习题10 设二阶系统11()()()xt x t u =−+ t , 1(0)1x =21()()xt x t = , 2(0)0x =控制约束为()1u t ≤,当系统终端自由时,求最优控制,使性能指标 *()u t122(1)(1)J =x x +取极小值,并求最优轨线*()x t 。
解:由题意,11x u f x −+⎡⎤=⎢⎥⎣⎦, 12,0x x L ϕ=+=, 1112H u x 1x λλλ⇒=−+ 由控制方程可得:1*11010u λλ+<⎧=⎨−>⎩由协态方程可得: 1121212210t C e C C λλλλλλ⎧=−⇒=+⎨=⇒=⎩ 由2()1()f f t x t ϕλ⎡⎤∂==⎢⎥∂⎣⎦1121C C e −⇒==, 1112101t e t λλλ−⎧1=+→>>⇒⎨=⎩在的范围内故:[]*10u t =−∈,1若需计算最优轨线,只需把*1u =−代入状态方程,可得:*1*2()21()22t t x t e x t e t −−⎧=−⎪⎨=−−+⎪⎩习题11 设系统状态方程为12()()xt x t = ,11(0)0x x =2()()xt u t = , 22(0)0x x = 性能指标为22101(4)2J =x u ∞+∫dt 试用调节器方法确定最优控制。
最优控制胡寿松版部分习题答案
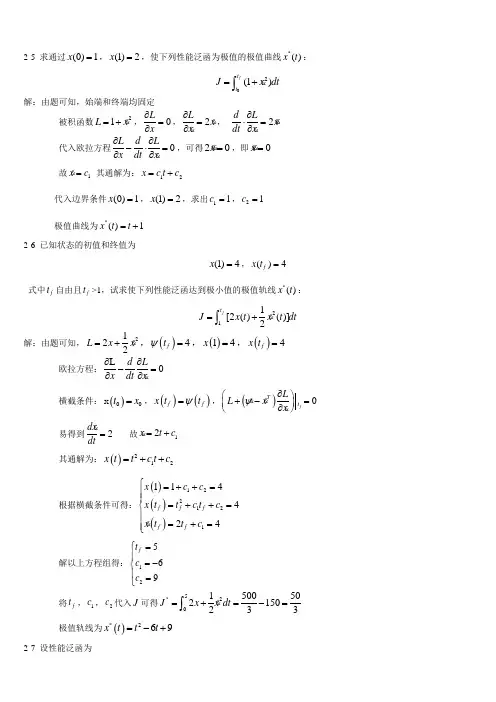
2-5 求通过(0)1x =,(1)2x =,使下列性能泛函为极值的极值曲线*()x t :2(1)ft t J x dt =+⎰解:由题可知,始端和终端均固定被积函数21L x =+,0L x ∂=∂,2L x x ∂=∂, 2d L x dt x∂⋅=∂ 代入欧拉方程0L d L x dt x∂∂-⋅=∂∂,可得20x =,即0x = 故1x c = 其通解为:12x c t c =+代入边界条件(0)1x =,(1)2x =,求出11c =,21c = 极值曲线为*()1x t t =+2-6 已知状态的初值和终值为(1)4x =,()4f x t =式中f t 自由且f t >1,试求使下列性能泛函达到极小值的极值轨线*()x t :211[2()()]2ft J x t x t dt =+⎰ 解:由题可知,2122L x x =+,()4f t ψ=,()14x =,()4f x t = 欧拉方程:L 0d L x dt x∂∂-=∂∂ 横截条件:()00t x =x ,()()f f x t t ψ=,()0fTt L L x x ψ∂⎛⎫+-= ⎪∂⎝⎭易得到2dxdt= 故12x t c =+ 其通解为:()212x t t c t c =++根据横截条件可得:()()()122121114424f f f f f x c c x t t c t c x t t c ⎧=++=⎪⎪=++=⎨⎪=+=⎪⎩解以上方程组得:12569f t c c =⎧⎪=-⎨⎪=⎩将f t ,1c ,2c 代入J 可得5*201500502150233J x x dt =+=-=⎰ 极值轨线为()*269x t t t =-+2-7 设性能泛函为120(1)J x dt =+⎰求在边界条件(0)0x =,(1)x 自由情况下,使性能泛函取极值的极值轨线*()x t 。
解:由题可知,21L x =+,()00x =,()1x 自由欧拉方程:L 0d L x dt x∂∂-=∂∂ 横截条件:()00t x =x ,L 0ft x∂=∂,0fTt L L x x ∂⎛⎫+= ⎪∂⎝⎭易得到()x t a =其通解为:()x t at b =+代入边界条件()f x t a =,()00x =,1f t =,求出0a =,0b = 将f t ,a ,b 代入J 可得()1*211J x dt =+=⎰极值轨线为()*0x t = 2-9 求使泛函22211220(2)J x x x x dt π=++⎰为极值并满足边界条件1(0)0x =,2(0)0x =1()12x π=,2()12x π=- 的极值轨线*1()x t 和*2()x t 。
最优控制习题答案
最优控制习题答案最优控制习题答案最优控制是一门研究如何在给定的约束条件下,使某个系统的性能指标达到最优的学科。
在实际应用中,最优控制被广泛应用于工程、经济、生态学等领域。
然而,最优控制问题通常非常复杂,需要运用数学方法进行求解。
在本文中,我们将探讨一些最优控制习题,并给出相应的答案。
习题一:一辆汽车行驶在一条直线上,其速度v(t)满足以下微分方程:m*dv(t)/dt = F(t) - kv(t),其中m为汽车的质量,F(t)为外部施加的力,k为阻力系数。
求使得汽车行驶时间最短的外部力F(t)。
解答:首先,我们需要确定行驶时间的数学表达式。
设汽车的初始速度为v0,行驶时间为T,根据题意,我们可以得到以下约束条件:v(0) = v0,汽车的初始速度为v0;v(T) = 0,汽车的最终速度为0。
根据最小时间原理,我们可以建立一个最优控制问题的数学模型,即求解以下极值问题:minimize T,使得v(T) = 0;subject to m*dv(t)/dt = F(t) - kv(t),v(0) = v0。
通过拉格朗日乘子法,我们可以得到最优控制问题的解析解。
最终,我们可以得到外部力F(t)的解析表达式。
习题二:一个农民想要将一块矩形土地分成两块,使得两块土地的总面积最大。
该农民只能在土地的一条边上建立一道直线围栏。
求最优划分方案。
解答:设矩形土地的长为a,宽为b。
我们需要确定如何划分土地,使得两块土地的总面积最大。
根据题意,我们可以得到以下约束条件:2a + b = L,L为围栏的长度。
根据最大面积原理,我们可以建立一个最优控制问题的数学模型,即求解以下极值问题:maximize A = ab,使得2a + b = L。
通过拉格朗日乘子法,我们可以得到最优控制问题的解析解。
最终,我们可以得到最优划分方案的解析表达式。
习题三:一架飞机要从A地飞往B地,途中需要经过一个位于C地的雷达站。
飞机的速度恒定为v,雷达站可以通过调整飞机的航向角度来监测飞机的位置。
最优控制第五章习题答案
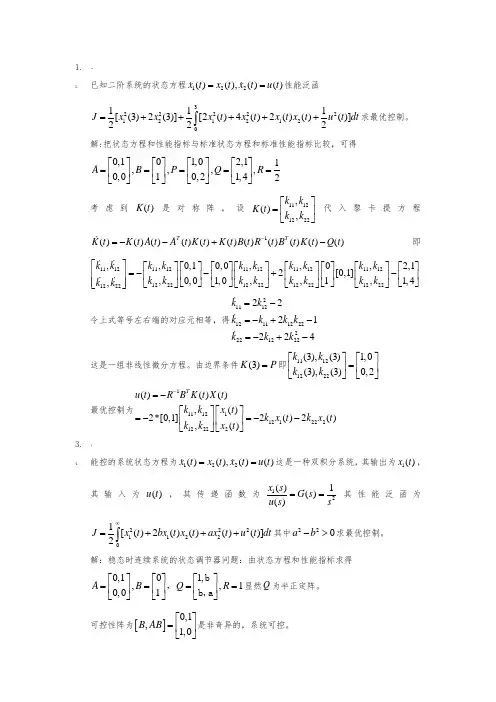
1. ·2.已知二阶系统的状态方程122()(),()()x t x t x t u t ==性能泛函3222221212120111[(3)2(3)][2()4()2()()()]222J x x x t x t x t x t u t dt =+++++⎰求最优控制。
解:把状态方程和性能指标与标准状态方程和标准性能指标比较,可得0,101,02,11,,,,0,010,21,42A B P Q R ⎡⎤⎡⎤⎡⎤⎡⎤=====⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦⎣⎦考虑到()K t 是对称阵,设11121222,(),k k K t k k ⎡⎤=⎢⎥⎣⎦代入黎卡提方程1()()()()()()()()()()()T T K t K t A t A t K t K t B t R t B t K t Q t -=--+-即1112111211121112111212221222122212221222,,,,,0,10,002,12[0,1],0,01,0,,1,1,4,k k k k k k k k k k k k k k k k k k k k ⎡⎤⎡⎤⎡⎤⎡⎤⎡⎤⎡⎤⎡⎤⎡⎤⎡⎤=--+-⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦⎣⎦⎢⎥⎣⎦⎣⎦⎣⎦⎣⎦⎣⎦令上式等号左右端的对应元相等,得211121211122222212222221224k k k k k k k k k =-=-+-=-+-这是一组非线性微分方程。
由边界条件(3)K P =即11121222(3),(3)1,0(3),(3)0,2k k k k ⎡⎤⎡⎤=⎢⎥⎢⎥⎣⎦⎣⎦ 最优控制为11112112122212222()()(),()2*[0,1]2()2(),()T u t R B K t X t k k x t k x t k x t k k x t -=-⎡⎤⎡⎤=-=--⎢⎥⎢⎥⎣⎦⎣⎦3. )4.能控的系统状态方程为122()(),()()x t x t x t u t ==这是一种双积分系统,其输出为1()x t ,其输入为()u t ,其传递函数为12()1()()x s G s u s s==其性能泛函为222112201[()2()()()()]2J x t bx t x t ax t u t dt ∞=+++⎰其中220a b ->求最优控制。
最优控制期末考试题精华版

解:
设拉格朗日乘子为 、 ,根据非线性K-T条件定理:
考虑到约束条件:
分三种情况考虑式(1)~(5)的解:
1.若(5)式等号不成立,则由(2)式有 ,再代入(1)式得 ,这和(4)式矛盾。因此,(4)式等号一定成立。
2.若(6)式等号不成立,则由(3)式有 ,代入(1)式得
由 和(7)式以及(5)式可得: .
3.若(6)式等号成立,则由(5)、(6)式可解得:
及
由(4)式、(1)式可知, 不能取 ,而若取 ,则 就应该为 ,此时(1)式不成立。
综上所述,所求非线性规划有唯一K-T点 ,根据最优条件,最优点必定是K-T点,即 。
七、(10分)用惩罚函数法求下列问题的最优解:
八、(10分)试求 的有效解和弱有效解
一、(10分)用图解法求解:
二、(10分)用单纯形法求解:
三、(10分)求函数 的极值。
四、(15分)用0.618法解下列问题:
,初始区间为 ,
五、(15分)设 ,求在以下各点处的最速下降方向:
, ,
解:函数在某一点处的最速下降方向即为函数在该点方向导数最小的方向
令
由已知条件可得:
所的表达式求出它们的最优解:
最优控制课后习题答案
最优控制课后习题答案最优控制课后习题答案最优控制是现代控制理论中的重要分支,它研究如何在给定约束条件下,使系统的性能指标达到最优。
在最优控制的学习过程中,课后习题是巩固理论知识、培养解决问题能力的重要环节。
本文将为大家提供一些最优控制课后习题的答案,希望能对大家的学习有所帮助。
1. 线性二次型最优控制问题考虑一个线性时不变系统,其状态方程和性能指标分别为:$$\begin{align*}\dot{x}(t) &= Ax(t) + Bu(t) \\J(u) &= \int_{0}^{T} (x^T(t)Qx(t) + u^T(t)Ru(t))dt\end{align*}$$其中,$x(t)$为系统的状态向量,$u(t)$为控制输入向量,$A$和$B$为系统矩阵,$Q$和$R$为正定矩阵,$T$为最优控制的时间段。
求解该问题的最优控制输入$u^*(t)$。
答案:根据最优控制的原理,最优控制输入$u^*(t)$满足以下的最优性条件:$$\begin{align*}\frac{\partial J}{\partial u}(u^*(t)) &= 2R u^*(t) + 2B^T P(t)x(t) = 0 \\\dot{P}(t) &= -PA - A^T P - Q + PBR^{-1}B^T P\end{align*}$$其中,$P(t)$为状态向量的共轭变量矩阵。
通过求解上述的代数方程和微分方程,可以得到最优控制输入$u^*(t)$和状态向量的共轭变量矩阵$P(t)$。
2. 非线性最优控制问题考虑一个非线性系统,其状态方程和性能指标分别为:$$\begin{align*}\dot{x}(t) &= f(x(t), u(t)) \\J(u) &= \int_{0}^{T} g(x(t), u(t)) dt\end{align*}$$其中,$f(x(t), u(t))$为非线性函数,$g(x(t), u(t))$为性能指标函数。
最优控制作业
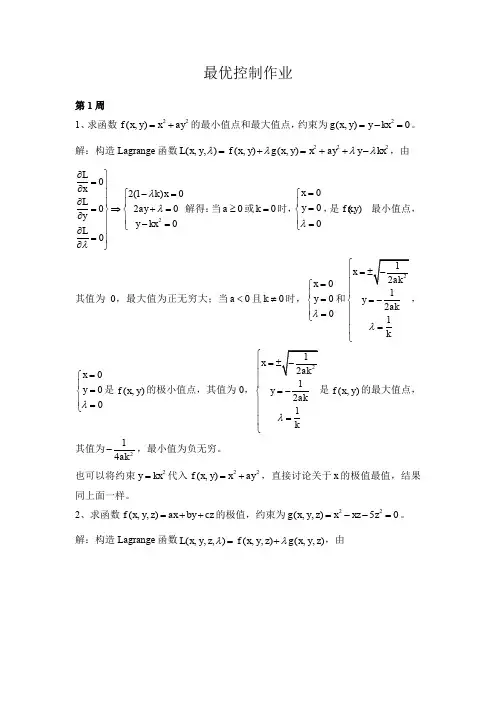
解:不显含 x ,由欧拉方程可得: L y
L c1 ,代入整理可得 y 2 (1 y 2 ) c1 ,进 y
一步得 y
c1 积分整理可得 y 2 c1 ( x c2 )2 , 再由横截条件:y(0) y0 , 1 , y2
(( y )
2)
L L) 0 , 即为 ( x 9)2 2 y 2 9 ,联立解得。 y xf
(( y )
L L) 0 , 即为 y x 2 5 ,联立解得。 y xf
第4周 1、求最优轨线及控制规律
11 a、 系统 x x u , J [u ] u 2 dt , x(0) 10 , x(1) 0 ,求最优 x (t ) , u (t ) 0 2 11 x x2 x (0) 0 b、系统 1 ,J [u ] u 2 dt , 1 , 终点约束 x1 (1) x2 (1) 1, 求 x (t ) , 0 2 x2 u x2 (0) 0
z (c1 2c4 )sin x (c2 2c3 ) cos x c3 x sin x c4 x cos x ,其中 c1 , c2 , c3 , c4 为待
定系数;若给出具体的横截条件即可解得待定系数。 4、试写出最优问题模型 球面两点最短路径问题和定周面积最大问题 解:(1)、设过球面两定点 x0 ( x(t0 ), y(t0 ), z (t0 )) 和 x f ( x(t f ), y(t f ), z(t f )) 的参数 曲线为 x x(t ) , y y(t ) , z z (t ) ;球面半径为 R ,则球面两点最短路径问题 可 描 述 为 求 泛 函 J [ x(t ), y(t ), z (t )]
最优控制习题及参考答案
1 2f最优控制习题及参考答案习题 1 求通过 x (0) = 1 , x (1) = 2 ,使下列性能指标为极值的曲线:t f J = ∫ (x2 +1)dt t 0解: 由已知条件知: t 0 = 0 , t f = 1d由欧拉方程得: (2x ) = 0dtx = C 1x = C 1t + C 2将 x (0) = 1,x (1) = 2 代入,有:C 2 = 1,C 1 = 1得极值轨线: x *(t ) = t +1习题 2 求性能指标: J =∫1(x 2 +1)dt在边界条件 x (0) = 0 , x (1) 是自由情况下的极值曲线。
解:由上题得: x *(t ) = C t + Cx * (t )由 x (0) = 0 得: C 2 = 0∂L由∂xt =t f= 2x (t f ) = 2C 1 t =t= 0 t于是: x *(t ) = 0【分析讨论】对于任意的 x (0) = x 0 ,x (1) 自由。
20 1 0 ∫ ⎩ λ= −λ有: C = x , C = 0 ,即: x *(t ) = x 其几何意义: x (1) 自由意味着终点在虚线上任意点。
习题 3 已知系统的状态方程为: x1 (t ) = x2 (t ) , x 2 (t ) = u (t )边界条件为: x 1 (0) = x 2 (0) = 1 , x 1 (3) = x 2(3) = 0 ,31 试求使性能指标 J =u 2(t)dt2取极小值的最优控制 u * (t ) 以及最优轨线 x *(t ) 。
⎡ x ⎤解:由已知条件知: f = ⎢ 2⎥⎢⎣ u ⎥⎦Hamiton 函数: H = L + λT fH = 1u 2 + λ x+ λ u⎧λ = 0 由协态方程: ⎨ 12 1 21 22⎧λ = C① 得: ⎨11⎩λ2 = −C 1t + C 2②∂H由控制方程: ∂u= u + λ2 = 0得: u = −λ2 = C 1t − C 2 ③由状态方程: x 2 = u = C 1t − C 2得: x (t ) = 1C t 2− C t + C ④22由状态方程: x 1 = x 21 2 3得: x (t ) = 1 C t 3− 1C t 2+ C t + C ⑤16 122 3 41⎪⎩=− ∫⎡1⎤ ⎡0⎤将 x (0) = ⎪ ⎪ , x (3) = ⎪0⎪ 代入④,⑤,⎣1⎦ ⎣ ⎦10联立解得: C 1 =由③、④、⑤式得:u * (t ) = 10t− 29, C 2 = 2 , C 3 = C 4 = 1 9x * (t ) = 5 t 3−t 2 + t +1 27 x *(t ) = 5 t 2 − 2t +1 29习题 4 已知系统状态方程及初始条件为x =u , x (0) = 1试确定最优控制使下列性能指标取极小值。
最优控制第五章习题答案
1. 已知二阶系统的状态方程122()(),()()x t x t x t u t ==性能泛函3222221212120111[(3)2(3)][2()4()2()()()]222J x x x t x t x t x t u t dt =+++++⎰求最优控制。
解:把状态方程和性能指标与标准状态方程和标准性能指标比较,可得0,101,02,11,,,,0,010,21,42A B P Q R ⎡⎤⎡⎤⎡⎤⎡⎤=====⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦⎣⎦考虑到()K t 是对称阵,设11121222,(),k k K t k k ⎡⎤=⎢⎥⎣⎦代入黎卡提方程1()()()()()()()()()()()T T K t K t A t A t K t K t B t R t B t K t Q t -=--+-即1112111211121112111212221222122212221222,,,,,0,10,002,12[0,1],0,01,0,,1,1,4,k k k k k k k k k k k k k k k k k k k k ⎡⎤⎡⎤⎡⎤⎡⎤⎡⎤⎡⎤⎡⎤⎡⎤⎡⎤=--+-⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦⎣⎦⎢⎥⎣⎦⎣⎦⎣⎦⎣⎦⎣⎦令上式等号左右端的对应元相等,得211121211122222212222221224k k k k k k k k k =-=-+-=-+-这是一组非线性微分方程。
由边界条件(3)K P =即11121222(3),(3)1,0(3),(3)0,2k k k k ⎡⎤⎡⎤=⎢⎥⎢⎥⎣⎦⎣⎦ 最优控制为11112112122212222()()(),()2*[0,1]2()2(),()T u t R B K t X t k k x t k x t k x t k k x t -=-⎡⎤⎡⎤=-=--⎢⎥⎢⎥⎣⎦⎣⎦2. 能控的系统状态方程为122()(),()()x t x t x t u t ==这是一种双积分系统,其输出为1()x t ,其输入为()u t ,其传递函数为12()1()()x s G s u s s==其性能泛函为222112201[()2()()()()]2J x t bx t x t ax t u t dt ∞=+++⎰其中220a b ->求最优控制。
现代控制理论习题之线性二次型最优控制
p12 ⎤ ⎡1 0⎤ = −⎢ ⎥ ⎥ p 22 ⎦ ⎣0 1 ⎦
p11 + (a − 2) p12 − ap 22 = 0
ቤተ መጻሕፍቲ ባይዱ
p11 − 2 p12 = −1
求解该方程组,得到
⎡ 1 + 0.5a 2 ⎢− P = ⎢ a(1 + 0.5a) ⎢ 0.5(a − 1) ⎢ a (1 + 0.5a ) ⎣ 0.5(a − 1) ⎤ ⎥ a (1 + 0.5a ) ⎥ 1.5 ⎥ − a (1 + 0.5a ) ⎥ ⎦
p11 − p12 p 22 = 0
2 µ + 2 p12 − p 22 =0
将这 3 个方程联立,解出 p11 、 p12 、 p 22 ,且要求 P 为正定的,可得
⎡p P = ⎢ 11 ⎣ p12
最优反馈增益矩阵 K 为:
p12 ⎤ ⎡ µ + 2 =⎢ p 22 ⎥ ⎢ 1 ⎦ ⎣
1 ⎤ ⎥ µ + 2⎦ ⎥
其解为 P = 1 ± 2 。考虑到要求的 P 是对称正定的,故 P = 1 + 2 。 系统的最优控制律为:
u = − R −1 B T Px = −(1 + 2 ) x
所导出的闭环系统为:
= − 2x x
显然,闭环系统是渐近稳定的。 7.2 研究如题 7.2 图 1 所示的系统。假设控制信号为: u (t ) = − Kx(t ) 确定最优反馈增益矩阵 K ,使得下列性能指标达到极小:
第七章
线性二次型最优控制
第七章
线性二次型最优控制
7.1 考虑一阶系统
=x+u x
最优控制习题及参考答案
最优控制习题及参考答案6212最优控制习题及参考答案习题 1求通过 x (0) = 1 , x (1) = 2 ,使下列性能指标为极值的曲线:t f J = ∫(x2 +1)dt t 0解: 由已知条件知: t 0=0 , t f= 1d由欧拉方程得:(2x ) = 0dtx = C 1x = C 1t + C 2将 x (0) = 1,x (1) = 2 代入,有:C 2 = 1,C 1 = 1得极值轨线: x *(t ) = t +1习题 2求性能指标:J = ∫ 1(x 2 +1)dt在边界条件 x (0) = 0 , x (1) 是自由情况下的极值曲线。
解: 由上题得:x * (t ) = C t + Cx * (t )63x f由 x (0) = 0 得: C 2= 0∂L由 ∂xt =tf= 2x (t f ) = 2C 1 t =t = 0t0 1于是: x *(t ) = 0【分析讨论】对于任意的 x (0) = x,x (1)自由。
6421∫ ⎩λ =有: C = x , C = 0 ,即: x *(t ) = x其几何意义: x (1) 自由意味着终点在虚线上任意点。
习题 3已知系统的状态方程为:x 1 (t ) = x 2 (t ), x 2 (t ) = u (t )边界条件为: x 1(0) = x 2(0) = 1 , x 1(3)= x 2(3) = 0 ,31 试求使性能指标 J =u 2(t )dt 2取极小值的最优控制 u *(t ) 以及最优轨线 x *(t ) 。
⎡ x ⎤解: 由已知条件知: f = ⎢ 2⎥⎢⎣ u ⎥⎦Hamiton 函数: H = L + λTfH = 1u 2+ λ x + λ u⎧λ = 0由协态方程: ⎨12121 2 2⎧λ = C① 得: ⎨1 1⎩λ2 = −C 1t + C2 ② ∂H由控制方程:∂u= u + λ2 = 0 得: u = −λ2= C 1t − C 2③由状态方程:x2 = u = C1t −C2得:x (t) = 1 C t2 −C t + C ④2 2由状态方程:x1 = x21 2 3得:x (t) = 1 C t3 −1 C t 2 + C t + C ⑤1 6 12 23 465661⎪⎩=− ∫⎡1⎤ ⎡0⎤将x (0) = ⎢ ⎢,x (3) = ⎢0⎢代入④,⑤, ⎣1⎦⎣ ⎦ 10联立解得: C 1 =由③、④、⑤式得:u * (t ) = 10t − 29,C 2 = 2 , C3=C 4 =1 9x * (t ) = 5 t 3 −t 2+ t +1 27 x *(t ) = 5 t 2 − 2t +1 29习题 4已知系统状态方程及初始条件为x =u , x (0) = 1试确定最优控制使下列性能指标取极小值。