
自控实验报告第二次
实验二 频率响应测试
一、实验目的
1. 掌握频率特性的测试原理及方法。
2. 学习根据所测定出的系统的频率特性,确定系统传递函数的方法。
二、实验内容
1. 测定给定环节的频率特性。
2. 系统模拟电路图如下图:
图2-1
3. 系统传递函数为:
取R=500K Ω,则 G S =
500S +10S+500
若正弦输入信号为Ui(t)=A1Sin(ωt),则当输出达到稳态时,其输出信号为Uo(t)=A2Sin(ωt+ψ)。
改变输入信号频率f =ω
2π值,便可测得二组A1/A2和ψ随f(或
ω)变化的数值,这个变化规律就是系统的幅频特性和相频特性。
三、实验原理
1. 幅频特性即测量输入与输出信号幅值A1及A2,然后计算其比值A2/A1。
2. 实验采用“李沙育图形”法进行相频特性的测试。
设有两个正弦信号: X(ω
t)=XmSin(ωt) , Y(ωt)=YmSin(ωt+ψ) 若以X(t)为横轴,Y(t)为纵轴,而以ω作为参变量,则随着 ωt 的变化,X(t)和Y(t)所确定的点的轨迹,将在X-Y 平面上描绘出一条封闭的曲线。
这个图形就是物理学上成称为的“李萨如图形”。
3.相位差角Ψ的求法:
对于X(ωt)=XmSin(ωt)及Y(ωt)= YmSin(ωt)
当ωt=0时,有 X(0)=0 ;Y(0)=Ym Sin(ψ)
即ψ=ArcSin (Y(0)/ Ym ), 0≤ψ≤π/2时成立
四、实验步骤
1. 画出系统模拟运算电路图,标出电阻、电容的取值。
2. 画出K=5情况下的李萨育图形。
3. 填写实验数据表格。
4. 用测量的实验数据分别计算出两种系统的传递函数的参数,并确定系统的传递函数。
5. 分析实验数据,就理论值与实测值的差异进行分析,说明误差产生的原因。
五、实验数据
ω
Xm Ym Y0 Ac/Ar Y0/Ym Ψ(°)
/rad
5 1 1.052 0.1318 0.1318 0.125285********* -0.125615261831126
10 1 1.223 0.3296 0.3296 0.269501226492232 -0.272875056743223
11 1 1.274 0.3931 0.3931 0.308555729984301 -0.313674301466746
12 1 1.345 0.5078 0.5078 0.377546468401487 -0.387145231663798
13 1 1.416 0.637 0.637 0.449858757062147 -0.466607183622479
14 1 1.533 0.7616 0.7616 0.496803652968037 -0.519911867647226
15 1 1.611 0.874 0.874 0.542520173805090 -0.573434267329246
16 1 1.733 1.047 1.047 0.604154645124062 -0.648704592247236
17 1 1.86 1.277 1.277 0.686559139784946 -0.756745937029276
18 1 2.019 1.899 1.899 0.940564635958395 -1.22428907405434
18.5 1 2.10 1.924 1.924 0.916190476190476 -1.57079632679490
19 1 1.826 1.818 1.818 0.995618838992333 -1.66443781168026
20 1 1.768 1.724 1.724 0.975113122171946 -1.79436195300000 22 1 1.370 1.121 1.121 0.818248175182482 -2.18323564400000 24 1 1.162 0.7756 0.7756 0.667469879518072 -2.41078685400000 26 1 0.9937 0.5298 0.5298 0.533158901076784 -2.57926260300000 28 1 0.840 0.373 0.373 0.444047619047619 -2.68148159400000 30 1 0.732 0.2587 0.2587 0.353415300546448 -2.78037315000000
图2-3 k=2,ω=2时的频率响应
k=5时的波特图如下:
从波特图中我们可以看出,系统的响应是典型的二阶系统响应。
对于二阶振荡环节G s=
ωn2
S2+2ξωn S+ωn2
=1
(
S
n
)
2
+2ξS
n
+1
对数辐频特性:A=G jω
特征点:ω=ωn,A=1
2ξ
,φ=−90°
易知当Y(0)/Ym接近1时,ω的值即为ωn,Ac /Ar的值等于1/2ξk=5时
φ=90°时,ω=19.31rad∙s−1=ωn
M=1.510,故ξ=0.2562
故G s=
ωn2
S+2ξωn S+ωn2
=372.88
S+9.89S+372.88
理论值G S=
500
S2+10S+500
六、误差分析
从得到的结果看,虽然已经和理论值比较接近,但是仍存在一定误差,初步分析误差可能由一下因素造成:
1. 电容电阻的标称值和实际值一般都有误差,所以依次搭接的电路的传递函数和理论不完全一致。
2. 运放带来的误差:一方面,实验中的运放的正极没有接补偿电阻,这有可能造成零点漂移以致结果不准确。
另一方面,理想运放的放大倍数是无穷大的,而理论运放不一定是无穷大,这也会对传递函数的参数造成一定影响。
3. 在matlab中显示的李沙育图像中找Yo时发现,当X=0时,不一定有相应的Y 与之对应。
这是由于系统实际输出电压为连续的,而A/D转换是离散的,所以实验得到的Yo并不是实际的Yo,而是有一定偏差。
4. 所选的ω值太少,并不能真正找到ψ=90度时所对应的ω。
自动控制实验2实验报告

⾃动控制实验2实验报告:实验报告项⽬名称: MATLAB⽤于时域分析课程名称: ⾃动控制原理信息科学与⼯程学院通信⼯程系⼀、实验名称:MATLAB⽤于时域分析⼆、1)⼀阶系统响应sys1=tf([100],[1 0]);sys2=tf([0.1],[1]);sys=feedback(sys1,sys2);step(sys)1)⼆阶系统响应%Wn=1;t=0:0.1:12;num=[1];zetal=0;den1=[1 2*zetal 1]; zeta3=0.3; den3=[1 2*zeta3 1]; zeta5=0.5; den5=[1 2*zeta5 1]; zeta7=0.7; den7=[1 2*zeta7 1]; zeta9=1.0; den9=[1 2*zeta9 1]; [y1,x,t]=step(num,den1,t);[y3,x,t]=step(num,den3,t);[y5,x,t]=step(num,den5,t);[y7,x,t]=step(num,den7,t);[y9,x,t]=step(num,den9,t);plot(t,y1,t,y3,t,y5,t,y7,t,y9); grid on3)稳定性分析den=[1 1 2 24];roots(den)4)动态性能分析t=0:0.01:2;num=[1000];den=[1 34.5 1000];[y,x,t]=step(num,den,t);plot(t,y);%求超调量maxy=max(y);yss=y(length(t));pos=100*(maxy-yss)/yss%求峰值时间for i=1:1:201if y(i)==maxy,n=i;endendtp=(n-1)*0.01%求调节时间for i=n:1:201if(y(i)<1.05&y(i)>0.95),m=i;break;endendym=y(18)ts=(m-1)*0.015)稳态误差分析%-----------单位冲击-------t=0:0.1:15;[num1,den1]=cloop([1],[1,1]);[num2,den2]=cloop([1],[1,1,0]); [num3,den3]=cloop([4,1],[1,1,0,0]); y1=impulse(num1,den1,t); y2=impulse(num2,den2,t);y3=impulse(num3,den3,t);subplot(3,1,1);plot(t,y1);subplot(3,1,2);plot(t,y2);subplot(3,1,3);plot(t,y3);er1=0-y1(length(t))%0型系统稳态误差er2=0-y2(length(t))%1型系统稳态误差er3=0-y3(length(t))%2型系统稳态误差figure;%-----------单位阶跃-------t=0:0.1:20;[num1,den1]=cloop([1],[1,1]);[num2,den2]=cloop([1],[1,1,0]); [num3,den3]=cloop([4,1],[1,1,0,0]); y1=step(num1,den1,t);y2=step(num2,den2,t);y3=step(num3,den3,t);subplot(3,1,1);plot(t,y1);subplot(3,1,2);plot(t,y2);subplot(3,1,3);plot(t,y3);er4=0-y1(length(t))%0型系统稳态误差er5=0-y2(length(t))%1型系统稳态误差er6=0-y3(length(t))%2型系统稳态误差figure%-----------单位斜坡-------t=0:0.1:20;t1=0:0.1:20;[num1,den1]=cloop([1],[1,1]);[num2,den2]=cloop([1],[1,1,0]); [num3,den3]=cloop([4,1],[1,1,0,0]); y1=step(num1,[den1 0],t);y2=step(num2,[den2 0],t);y3=step(num3,[den3 0],t);subplot(3,1,1);plot(t1,y1,t1,t1); subplot(3,1,2);plot(t,y2,t,t); subplot(3,1,3);plot(t,y3,t,t);er7=t1(length(t1))-y1(length(t))%0型系统稳态误差er8=t(length(t))-y2(length(t))%1型系统稳态误差er9=t(length(t))-y3(length(t))%2型系统稳态误差6)实例分析:kp=[0.11 6];t=[0:0.01:1];num1=303.03*kp(1);den1=[0.00001 0.00633 0.20167 21.21*kp(1)+1]; y1=step(num1,den1,t);num2=303.03*kp(2);den2=[0.00001 0.00633 0.20167 21.21*kp(2)+1]; y2=step(num2,den2,t);subplot(211),plot(t,y1);subplot(212);plot(t,y2);gtext('kp=0.11');gtext('kp=6');。
自动控制原理2 实验报告
中国石油大学(北京)实验报告实验课程:自动控制原理2实验名称:采样控制系统分析班级:学号: 姓名:实验台号:成绩:实验日期:年月日实验1采样控制系统一、实验目的考察连续时间系统的采样控制中,零阶保持器的作用与采样时间间隔Ts对系统稳定性的影响。
二、实验步骤1、典型单位负反馈连续时间系统的开环传递函数为G(s)=K/(s2+s),借助于Matlab 仿真,并分析并验证K对系统性能的影响。
步骤:Matlab相关命令:Gs=tf([1],[1 1 0]) ;pzmap(Gs);figure(1)rlocus(Gs);K值变化时的阶跃相应曲线for k=[0,0.01,0.05,0.10,0.15,0.20,0.25]num=[k];den=[1,1,0]Gs=tf(num,den);figure(1)margin(Gs);figure(2)t=0:0.001:500;step(Gs,t);grid;hold onend2、将上述连续系统离散化,成为带零阶保持器的采样系统。
借助于Matlab仿真,调整采样周期T 和增益K 的大小,观察T 和K 对系统稳定性和调节性能的影响。
调整系数,给出[1]p384-385习题7-24和7-26的答案。
实验步骤:(1) 确定有零阶保持器的开环系统脉冲传递函数G(z)。
))(1()1()(T T e z z z e K z G -----=Matlab 相关命令:for k=[0,0.01,0.05,0.10,0.15,0.20,0.25]num=[k*0.1,0];den=[1,-1.9,0.9];G1=tf(num,den);G=tf2zp(num,den);Gd=c2d(G,0.1,’zoh ’);G0=feedback(Gd,a);t=0:0.1:50;u=1;tsim(G0,u,t,0);gridfor k=[0,0.01,0.05,0.10,0.15,0.20,0.25]G=tf([5],[1 1 0]);Gd=c2d(G,0.1,'zoh');G0=feedback(Gd,1);t=0:0.1:50;step(G0,t); gridxlabel('t');ylable('c(t)');title(‘ramp response ’)hold onend当T=0.1,0.5,1,2时分别重复上面的命令习题7-247-24(1)求出脉冲传递函数:程序代码:rlocus(G)G0=tf([1],[1 10 0 ]);G=c2d(G0,0.1,'zoh')G =0.003679 z + 0.002642----------------------z^2 - 1.368 z + 0.3679Sample time: 0.1 secondsDiscrete-time transfer function.(2)求闭环系统的z特征方程feedback(G,1)ans =0.003679 z + 0.002642----------------------z^2 - 1.364 z + 0.3705Sample time: 0.1 secondsDiscrete-time transfer function.(3)计算使系统稳定的K的最大值rlocus(G)(4)K=78(5)求闭环脉冲传递函数并绘出单位阶跃响应曲线程序代码:G0=tf([78],[1 10 0 ]);G=c2d(G0,0.1,'zoh')Gd= feedback(G,1);t=0:0.1:6;step(Gd,t)Gd =0.2869 z + 0.2061---------------------z^2 - 1.081 z + 0.574Sample time: 0.1 seconds Discrete-time transfer function. 阶跃响应曲线:(6)系统闭环极点以及超调量程序代码:G0=tf([120],[1 10 0 ]);G=c2d(G0,0.1,'zoh');Gd=feedback(G,1);t=0:0.1:6;step(Gd,t)Transfer function:0.4415 z + 0.3171----------------------z^2 - 0.9264 z + 0.685 Sampling time: 0.1b = [0.4415 0.3171];a = [1 -0.9264 0.685]; [b,a] = eqtflength(b,a); [z,p,k] = tf2zp(b,a)z =-0.7182p =0.4632 + 0.6859i0.4632 - 0.6859i k =0.4415超调量为53.8%. (7) t=0:0.1:6;step(Gd,t)7-267-26.程序代码:G0=tf([1],[1 1 0]);G=c2d(G0,0.2,'zoh');Gd=feedback(G,1);t=0:0.2:20;step(Gd,t)hold onG0=tf([1],[1 1 0]);G=c2d(G0,0.4,'zoh');Gd=feedback(G,1);t=0:0.4:20;step(Gd,t)hold onG0=tf([1],[1 1 0]);G=c2d(G0,0.6,'zoh');Gd=feedback(G,1);t=0:0.6:25;step(Gd,t)hold onG0=tf([1],[1 1 0]);G=c2d(G0,0.8,'zoh');Gd=feedback(G,1);t=0:0.8:30;step(Gd,t)hold onG0=tf([1],[1 1 0]);G=c2d(G0,1.0,'zoh');Gd=feedback(G,1);t=0:1.0:30;step(Gd,t)hold onG0=tf([1],[1 1 0]);G=c2d(G0,1.2,'zoh');Gd=feedback(G,1);t=0:1.2:30;step(Gd,t)hold on实验图形记录:(1)T=0.2s%21%;8.38s T σ==(2)T=0.4s%26%;8.53s T σ==(3)T=0.6s%31%;11.4s T σ==(4)T=0.8ss(5)T=1.0s(6)%40%;15.3s T σ==(7)T=1.2ssT 从0.2s 到1.2s3、计算机控制系统如图5-7所示,采样周期T=0.1s ,试分析不同的PID 调节器及不同参数对系统性能的影响,并分析各种情况下PID 参数的选择方法。
自控实验报告2
自动控制原理实验报告(根轨迹实验)物电学院 电气12(1)班 徐楠 12223110一、实验目的熟悉MATLAB 用于控制系统中的一些基本编程语句和格式。
利用MATLAB 语句绘制系统的根轨迹。
掌握用根轨迹分析系统性能的图解方法。
掌握系统参数变化对特征根位置的影响。
二、基础知识及MATLAB 函数根轨迹是指系统的某一参数从零变到无穷大时,特征方程的根在s 平面上的变化轨迹。
这个参数一般选为开环系统的增益K 。
课本中介绍的手工绘制根轨迹的方法,只能绘制根轨迹草图。
而用MA TLAB 可以方便地绘制精确的根轨迹图,并可观测参数变化对特征根位置的影响。
假设系统的对象模型可以表示为11210111()()m m m m nn n nb s b s b s b G s KG s K s a s b s a -+--++++==++++系统的闭环特征方程可以写成01()0KG s +=对每一个K 的取值,我们可以得到一组系统的闭环极点。
如果我们改变K 的数值,则可以得到一系列这样的极点集合。
若将这些K 的取值下得出的极点位置按照各个分支连接起来,则可以得到一些描述系统闭环位置的曲线,这些曲线又称为系统的根轨迹。
绘制系统的根轨迹rlocus ()MATLAB 中绘制根轨迹的函数调用格式为:rlocus(num,den) 开环增益k 的范围自动设定。
rlocus(num,den,k) 开环增益k 的范围人工设定。
rlocus(p,z) 依据开环零极点绘制根轨迹。
r=rlocus(num,den) 不作图,返回闭环根矩阵。
[r,k]=rlocus(num,den) 不作图,返回闭环根矩阵r 和对应的开环增益向量k 。
其中,num,den 分别为系统开环传递函数的分子、分母多项式系数,按s 的降幂排列。
K 为根轨迹增益,可设定增益范围。
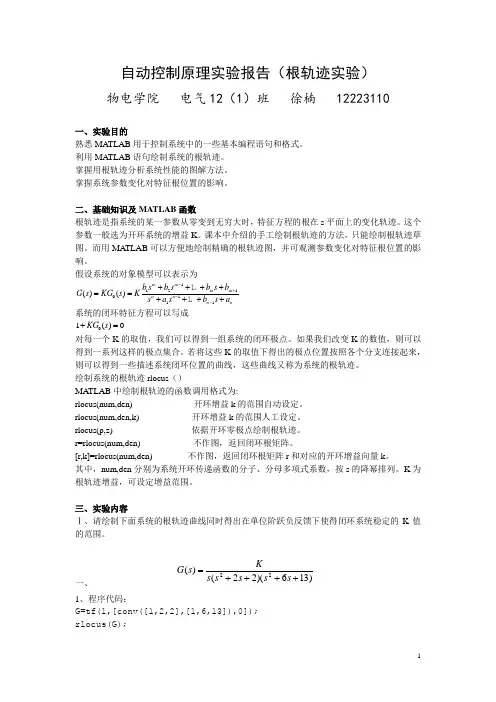
三、实验内容Ⅰ、请绘制下面系统的根轨迹曲线同时得出在单位阶跃负反馈下使得闭环系统稳定的K 值的范围。
自控实验第二次报告
实验二典型系统瞬态响应及性能的改善1.实验目的1.学习瞬态性能指标的测试技能。
2.掌握参数对系统瞬态指标的测试技能。
3.了解和观测校正装置对系统稳定性及瞬态特性的影响。
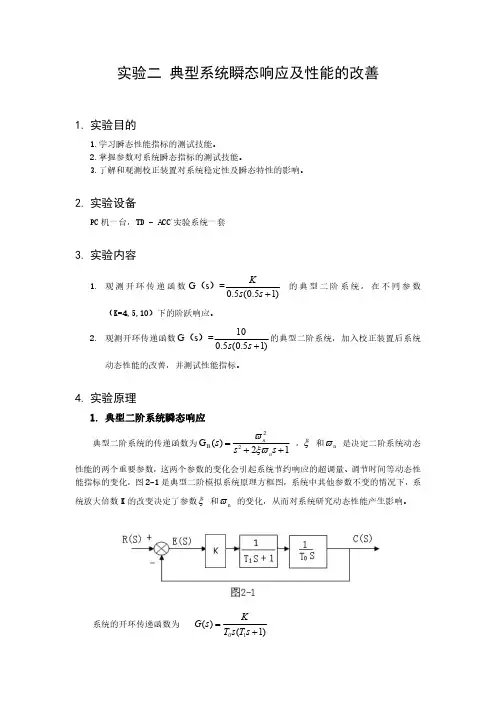
2.实验设备PC 机一台,TD -ACC +实验系统一套3.实验内容1.观测开环传递函数G s 0.5(0.51)Ks s +()=的典型二阶系统,在不同参数(K=4,5,10)下的阶跃响应。
2.观测开环传递函数10G s 0.5(0.51)s s +()=的典型二阶系统,加入校正装置后系统动态性能的改善,并测试性能指标。
4.实验原理1.典型二阶系统瞬态响应典型二阶系统的传递函数为2B 2G ()21nn s s s ϖξϖ=++,ξ和n ϖ是决定二阶系统动态性能的两个重要参数,这两个参数的变化会引起系统节约响应的超调量、调节时间等动态性能指标的变化,图2-1是典型二阶模拟系统原理方框图,系统中其他参数不变的情况下,系统放大倍数K 的改变决定了参数ξ和n ϖ的变化,从而对系统研究动态性能产生影响。
系统的开环传递函数为01()(1)K G s T s T s =+闭环传递函数为2012222010101/()()1()2n n n K T T C s Ks K R s T T s T s K s s s s T T T ϖξϖϖΦ====++++++无阻尼自然频率n ϖ阻尼比ξ可以看出T 0、T 1一定时,改变K 值就可以改变ξ。
当=1ξ时,系统为临界阻尼,1ξ<为欠阻尼,1ξ>为过阻尼,欠阻尼系统比临界阻尼系统更快地达到稳态值,过阻尼系统反应迟钝,所以一般系统大都设计成欠阻尼系统。
当0<ξ<1,即欠阻尼情况时,典型二阶系统的单位阶跃响应为衰减震荡()10) (t 0)n t d C t ξϖϖ-=+≥峰值时间:t p d πϖ==超调量:p %100%e σ-=⨯调节时间:4(=2)s nt ξϖ=∆时图2-2是图2-1的模拟电路图。
自动控制原理实验报告 (2)
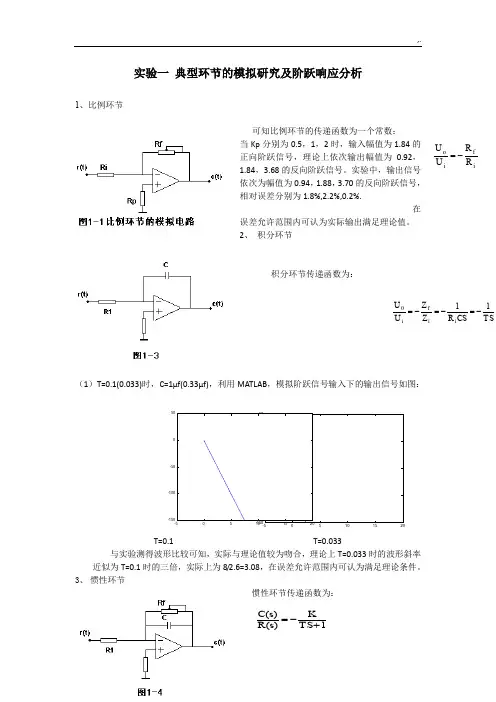
实验一 典型环节的模拟研究及阶跃响应分析1、比例环节可知比例环节的传递函数为一个常数:当Kp 分别为0.5,1,2时,输入幅值为1.84的正向阶跃信号,理论上依次输出幅值为0.92,1.84,3.68的反向阶跃信号。
实验中,输出信号依次为幅值为0.94,1.88,3.70的反向阶跃信号, 相对误差分别为1.8%,2.2%,0.2%. 在误差允许范围内可认为实际输出满足理论值。
2、 积分环节积分环节传递函数为:(1)T=0.1(0.033)时,C=1μf (0.33μf ),利用MATLAB ,模拟阶跃信号输入下的输出信号如图: T=0.1 T=0.033与实验测得波形比较可知,实际与理论值较为吻合,理论上T=0.033时的波形斜率近似为T=0.1时的三倍,实际上为8/2.6=3.08,在误差允许范围内可认为满足理论条件。
3、 惯性环节惯性环节传递函数为:if i o R RU U -=TS1CS R 1Z Z U U i i f i 0-=-=-=1TS K)s (R )s (C +-=K = R f /R 1,T = R f C,(1) 保持K = R f /R 1 = 1不变,观测T = 0.1秒,0.01秒(既R 1 = 100K,C = 1μf ,0.1μf )时的输出波形。
利用matlab 仿真得到理论波形如下: T=0.1时 t s (5%)理论值为300ms,实际测得t s =400ms 相对误差为:(400-300)/300=33.3%,读数误差较大。
K 理论值为1,实验值2.12/2.28,相对误差为(2.28-2.12)/2.28=7%与理论值较为接近。
T=0.01时t s (5%)理论值为30ms,实际测得t s =40ms 相对误差为:(40-30)/30=33.3%由于ts 较小,所以读数时误差较大。
K 理论值为1,实验值2.12/2.28,相对误差为(2.28-2.12)/2.28=7%与理论值较为接近(2) 保持T = R f C = 0.1s 不变,分别观测K = 1,2时的输出波形。
东华大学自控实验——第二份实验报告

《自动控制原理实验》实验报告(二)一、Simulink仿真二、自控原理模拟实验(线性系统的时域分析)姓名:刘克勤学号:110901112班级:自动化1104班指导老师:石洪瑞东华大学信息学院12345678910MP5.6为了保持飞机的航向和飞行高度,人们设计了如图MP5.6所示的飞机自动驾驶仪。
(a) 假设框图中的控制器是固定增益的比例控制器()2c G s = ,输入为斜坡信号(),0.5/dt at a s θ== ,利用matlab 计算并以曲线显示系统的斜坡响应,求出10s 后的航向角误差。
(b) 为了减小稳态跟踪误差,可以采用较复杂的比例积分控制器(PI),即()2112c K G s K s s=+=+ 试重复(a)中的仿真计算,并比较这两种情况下的稳态跟踪误差。
图MP5.6 飞机自动驾驶仪框图(a) 解:Simulink 仿真原理图 :运行结果如下:12345678910(b)解:Simulink 仿真原理图 :运行结果如下:MP5.7 导弹自动驾驶仪速度控制回路的框图如图MP5.7所示,请用MATLAB/Simulink 求系统的单位阶跃响应,并求出峰值PtM 、超调量..%P O ,峰值时间P T 、调整时间S T 。
.图MP5.7 导弹自动驾驶仪速度控制回路解:Simulink仿真原理图:仿真结果:00.10.20.30.40.50.60.70.80.91峰值时间:Tp=0.1062;峰值:Mp=1.294;超调量:P.O.=(1.294-1)/1=0.294=29.4% 。
00.51 1.52 2.53 3.54 4.55系统稳态值为1,根据2%的误差准则,系统稳定到0.98时的调整时间约为:Ts=2.539。
0102030405060MP5.8 设计如下系统的Simulink 仿真图,求系统的阶跃响应曲线及超调量、调整时间。
图MP5.8 非单位反馈控制系统解:Simulink 仿真原理图:运行结果:由系统稳态值为0.5,根据2%的误差准则,系统稳定到0.51的时间即为调整时间Ts=39.05。
自控实验报告实验二
自控实验报告实验二一、实验目的本次自控实验的目的在于深入理解和掌握控制系统的性能指标以及相关参数对系统性能的影响。
通过实验操作和数据分析,提高我们对自控原理的实际应用能力,培养解决实际问题的思维和方法。
二、实验设备本次实验所使用的设备主要包括:计算机一台、自控实验箱一套、示波器一台、信号发生器一台以及相关的连接导线若干。
三、实验原理在本次实验中,我们主要研究的是典型的控制系统,如一阶系统和二阶系统。
一阶系统的传递函数通常表示为 G(s) = K /(Ts + 1),其中 K 为增益,T 为时间常数。
二阶系统的传递函数则可以表示为 G(s) =ωn² /(s²+2ζωn s +ωn²),其中ωn 为无阻尼自然频率,ζ 为阻尼比。
通过改变系统的参数,如增益、时间常数、阻尼比等,观察系统的输出响应,从而分析系统的稳定性、快速性和准确性等性能指标。
四、实验内容与步骤1、一阶系统的阶跃响应实验按照实验电路图连接好实验设备。
设置不同的时间常数 T 和增益 K,通过信号发生器输入阶跃信号。
使用示波器观察并记录系统的输出响应。
2、二阶系统的阶跃响应实验同样按照电路图连接好设备。
改变阻尼比ζ 和无阻尼自然频率ωn,输入阶跃信号。
用示波器记录输出响应。
五、实验数据记录与分析1、一阶系统当时间常数 T = 1s,增益 K = 1 时,系统的输出响应呈现出一定的上升时间和稳态误差。
随着时间的推移,输出逐渐稳定在一个固定值。
当 T 增大为 2s,K 不变时,上升时间明显变长,系统的响应速度变慢,但稳态误差基本不变。
2、二阶系统当阻尼比ζ = 05,无阻尼自然频率ωn = 1rad/s 时,系统的输出响应呈现出较为平稳的过渡过程,没有明显的超调。
当ζ 减小为 02,ωn 不变时,系统出现了较大的超调,调整时间也相应变长。
通过对实验数据的分析,我们可以得出以下结论:对于一阶系统,时间常数 T 越大,系统的响应速度越慢;增益 K 主要影响系统的稳态误差。
自控实验报告实验二
实验二 线性系统时域响应分析一、实验目的1.熟练掌握step( )函数和impulse( )函数的使用方法,研究线性系统在单位阶跃、单位脉冲及单位斜坡函数作用下的响应。
2.通过响应曲线观测特征参量ζ和n ω对二阶系统性能的影响。
3.熟练掌握系统的稳定性的判断方法。
二、实验内容1.观察函数step( )和impulse( )的调用格式,假设系统的传递函数模型为146473)(2342++++++=s s s s s s s G可以用几种方法绘制出系统的阶跃响应曲线?试分别绘制。
2.对典型二阶系统2222)(nn n s s s G ωζωω++= 1)分别绘出)/(2s rad n =ω,ζ分别取0,0.25,0.5,1.0和2.0时的单位阶跃响应曲线,分析参数ζ对系统的影响,并计算ζ=0.25时的时域性能指标ss s p r p e t t t ,,,,σ。
2)绘制出当ζ=0.25, n ω分别取1,2,4,6时单位阶跃响应曲线,分析参数nω对系统的影响。
3.单位负反馈系统的开环模型为)256)(4)(2()(2++++=s s s s Ks G试判断系统的稳定性,并求出使得闭环系统稳定的K 值范围。
三、实验报告1.观察函数step( )和impulse( )的调用格式,假设系统的传递函数模型为146473)(2342++++++=s s s s s s s G 可以用几种方法绘制出系统的阶跃响应曲线?试分别绘制。
1) 程序代码如下: >> num=[1 3 7];den=[1 4 6 4 1 0]; impulse(num,den) grid曲线如下:2) 程序代码如下:num=[1 3 7 0]; den=[1 4 6 4 1 0]; step(num,den) grid曲线如下:2.对典型二阶系统2222)(nn n s s s G ωζωω++= 1)分别绘出)/(2s rad n =ω,ζ分别取0,0.25,0.5,1.0和2.0时的单位阶跃响应曲线,分析参数ζ对系统的影响,并计算ζ=0.25时的时域性能指标ss s p r p e t t t ,,,,σ。
自 控 实 验 报 告2
实验报告实验名称:典型系统的时域响应与稳定性分析系:信息科学与工程学院专业:自动化班级:姓名:学号:授课老师:预定时间:2014.4.17 试验时间:8:00~10:00 实验台号:31一、目的要求1.研究二阶系统的特征参量对过渡过程的影响。
2.研究二阶对象的三种阻尼比下的响应曲线及系统的稳定性。
3.熟悉Routh判据,用Routh判据对三阶系统进行稳定性分析。
二、原理简述时域分析法是在时间域内研究控制系统在各种典型信号的作用下的系统响应(或输出)随时间变化规律的方法。
具有直观,准确的优点。
通过对系统的动态指标(延迟时间td,上升时间tr,峰值时间tp,调节时间ts,起调量)可以基本上体现系统的动态过程的特征。
通过各环节的方框图,传递函数,模拟电路图及阶跃响应进行实验作图,可以直观的观察系统的特性。
三、仪器设备PC机一台,TD-ACC+(或TD-ACS)实验系统一套。
四、线路示图1.典型的二阶系统稳定性分析(1)结构框图,如图1:图1(2)模拟电路图,如图2:图2(3)理论分析(4)先算出临界阻尼,欠阻尼,过阻尼是电阻R的理论值,在将理论在应用于模拟电路中,观察二阶系统的动态性能及稳定性,应与理论值分析基本吻合。
2.典型的三姐系统稳定性分析(1)结构框图,如图3:图3 (2)模拟电路图,如图4:图4 (3)理论分析(4)实验内容五、内容步骤1.将信号单元的“ST”端插针与“S”端插针用“短路块”短接,由于每个运放单元均设置了锁零场效应管,所以运放具有锁零功能。
将开关设在“方波”档,分别调节调幅和调频的电位器,使得“OUT”端输出的方波幅值为1v,周期为10s左右。
2.典型二阶系统瞬态性能指标的测试(1)按模拟电路图图2接线,将1中的方波信号接至输入端,取R =10k。
(2)用示波器观察系统响应曲线C(t),测量并记录超调Mp,峰值时间tp和调节时间ts。
(3)分别按R=50k,160k,200k;改变系统开环增益,观察响应曲线C(t), 测量并记录超调Mp,峰值时间tp和调节时间ts及系统稳定性。
自动控制原理实验报告 2
厚德博学和而不同自动控制原理实验报告学院:电气与信息工程学院专业:电气工程及其自动化年级: 2 0 1 0 级学生姓名:指导教师:二〇一二年十二月一十六日实验一 控制系统典型环节的模拟实验一、实验目的1.掌握控制系统中各典型环节的电路模拟及其参数的测定方法。
2.测量典型环节的阶跃响应曲线,了解参数变化对环节输出性能的影响。
二、实验内容1.对表一所示各典型环节的传递函数设计相应的模拟电路(参见表二)表一:典型环节的方块图及传递函数 典型环节名称 方 块 图传递函数 比例 (P )K )s (U )s (Uo i = 积分 (I )TS 1)s (U )s (Uo i =惯性环节 (T )1TS K)s (U )s (Uo i +=表二:典型环节的模拟电路图 各典型环节名称模拟电路图比例 (P )积分 (I )惯性环节 (T )2.测试各典型环节在单位阶跃信号作用下的输出响应。
3.改变各典型环节的相关参数,观测对输出响应的影响。
三、实验内容及步骤1.观测比例、积分和惯性环节的阶跃响应曲线。
①准备:使运放处于工作状态。
将信号发生器单元U1的ST端与+5V端用“短路块”短接,使模拟电路中的场效应管(K30A)夹断,这时运放处于工作状态。
②阶跃信号的产生:电路可采用图1-1所示电路,它由“阶跃信号单元”(U3)及“给定单元”(U4)组成。
具体线路形成:在U3单元中,将H1与+5V端用1号实验导线连接,H2端用1号实验导线接至U4单元的X端;在U4单元中,将Z端和GND端用1号实验导线连接,最后由插座的Y 端输出信号。
以后实验若再用阶跃信号时,方法同上,不再赘述。
实验步骤:①按表二中的各典型环节的模拟电路图将线接好(先接比例)。
②将模拟电路输入端(U i)与阶跃信号的输出端Y相连接;模拟电路的输出端(Uo)接至示波器。
③按下按钮(或松开按钮)SP时,用示波器观测输出端的实际响应曲线Uo(t),且将结果记下。