
计算摄影学基础
计算摄影学基础
摄影学是一门非常重要的学科和技术,它不仅仅是拍照、制作图片,更是一种视觉语言和表达方式。
计算摄影学则是将计算机科学和摄影学结合起来,使用计算机来处理和分析图像。
计算摄影学的发展可以改变我们对数字世界中图像处理的理解和应用。
计算摄影学的基本概念
计算摄影学可以定义为使用计算机来处理图像以及与图像相关的问题的一门学科。
基于对数字图像的理论和实践,计算摄影学涉及计算机视觉、计算机图形学、信号处理等学科,它开辟了人类视觉模式的新视角,并赋予人类以更多的视觉信息。
计算摄影学旨在利用计算机技术来改善图像质量和增强图像的信息,以便进行更准确、更高级别的分析和决策。
计算摄影学的目标包括:图像恢复、图像处理、图像识别、图像分割等。
这些技术广泛应用于计算机辅助医疗、计算机辅助设计、智能交通、机器人视觉、虚拟现实等领域。
计算摄影学的基础知识
在计算摄影学中有很多基础知识,需要掌握才能理解这门学科的核心概念。
以下是一些基础知识:
数字图像的定义
数字图像是由像素构成的点阵图像,其中每个像素都有一个固定的亮度或颜色值。
每个像素的颜色值可以存储在计算机的内存或磁盘上。
数字图像的大小和分辨率决定了图像的质量,通常用像素数和每英寸像素数(DPI)来表示。
数字图像采集
采集数字图像的方法有很多种,包括数码相机、手机、扫描仪、视频摄像机等。
数据采集后,图像需要进行处理,包括去噪、增强、调整、变形等操作。
数字图像的存储
数字图像可以存储在各种存储设备中,例如硬盘、U 盘、CD、DVD等。
存储格式包括BMP、GIF、JPEG、TIF等。
数字图像的处理
数字图像处理包括一系列操作,例如改变图像的尺寸、调整色彩、增强细节和对比度、去噪、锐化等。
这些操作可以通过一些通用的软件进行,例如Photoshop、GIMP、Lightroom等。
计算摄影学的应用
计算摄影学的应用非常广泛,以下是一些实例:
图像识别
图像识别涉及将数字图像与参考模板进行比对,以确定图像中的物体种类和位置。
这个技术可以应用于各种领域,例如计算机视觉、自动驾驶、机器人等。
视觉信息获取
计算摄影学可以提供更多的视觉信息以实现更高级别的决策和分析。
例如,使用计算摄影学技术,医生可以在体内查看器官,把它们分离开来进行更好地处理。
建模
建模是指用3D模型模拟真实世界场景来获取更多信息。
计算摄影学可以用于3D建模中的图片和视频捕捉和处理。
虚拟现实
计算摄影学在虚拟现实领域中的应用,可以创造更逼真的虚拟世界,让用户身临其境,从而更好地体验虚拟现实环境。
总结
计算摄影学融合了计算机技术和摄影学,能够提供更多的视觉信息,使得我们对于数字图像的处理和应用有了更多的科学方法。
计算摄影学广泛应用于各行各业中,对我们的生产生活都有着重要的意义。
(完整版)摄影测量知识点整理(完整精华版)
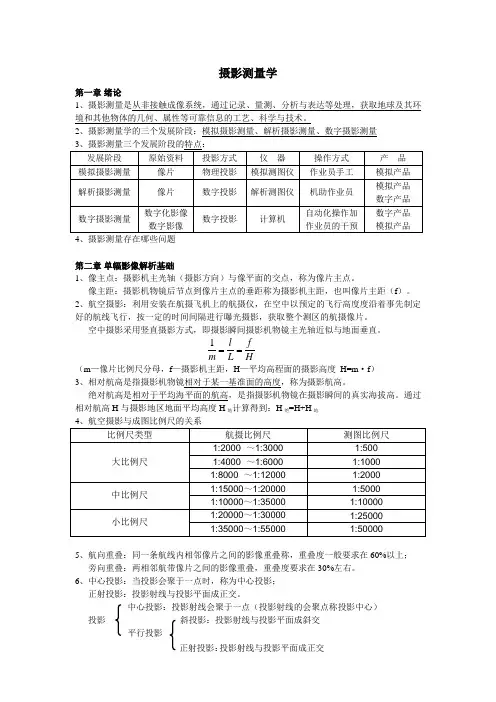
摄影测量学第一章 绪论1、摄影测量是从非接触成像系统,通过记录、量测、分析与表达等处理,获取地球及其环境和其他物体的几何、属性等可靠信息的工艺、科学与技术。
2、摄影测量学的三个发展阶段:模拟摄影测量、解析摄影测量、数字摄影测量4、摄影测量存在哪些问题第二章 单幅影像解析基础1、像主点:摄影机主光轴(摄影方向)与像平面的交点,称为像片主点。
像主距:摄影机物镜后节点到像片主点的垂距称为摄影机主距,也叫像片主距(f )。
2、航空摄影:利用安装在航摄飞机上的航摄仪,在空中以预定的飞行高度度沿着事先制定好的航线飞行,按一定的时间间隔进行曝光摄影,获取整个测区的航摄像片。
空中摄影采用竖直摄影方式,即摄影瞬间摄影机物镜主光轴近似与地面垂直。
Hf L l m ==1 (m —像片比例尺分母,f —摄影机主距,H —平均高程面的摄影高度 H=m ·f ) 3、相对航高是指摄影机物镜相对于某一基准面的高度,称为摄影航高。
绝对航高是相对于平均海平面的航高,是指摄影机物镜在摄影瞬间的真实海拔高。
通过相对航高H 与摄影地区地面平均高度H 地计算得到:H 绝=H+H 地5、航向重叠:同一条航线内相邻像片之间的影像重叠称,重叠度一般要求在60%以上; 旁向重叠:两相邻航带像片之间的影像重叠,重叠度要求在30%左右。
6、中心投影:当投影会聚于一点时,称为中心投影; 正射投影:投影射线与投影平面成正交。
中心投影:投影射线会聚于一点(投影射线的会聚点称投影中心) 投影 斜投影:投影射线与投影平面成斜交 平行投影正射投影:投影射线与投影平面成正交7、透视变换中的重要的点线面:① 由投影中心作像片平面的垂线,交像面于o ,称为像主点;像主点在地面上的对应点以O 表示,称为地主点。
② 由摄影中心作铅垂线交像片平面于点n ,称为像底点;此铅垂线交地面于点N ,称为地底点。
③ 过铅垂线SnN 和摄影方向SoO 的铅垂面称为主垂面(W ),主垂面即垂直于像平面P ,又垂直于地平面E ,也垂直于两平面的交线透视轴TT 。
摄影摄像基础PPT课件
数码相机上的自动对焦辅助灯
15
单点对焦和多点对焦
• 单点对焦是利用一个对焦点来实现对焦 ,是所有数码相机都具备的基本功能。
• 多点对焦是利用所有对焦点或者区域来 实现对焦,也成为多点对焦或者区域对 焦。
• 许多数码相机有很多对焦点,当对焦中 心不设置在图片中心的时候可以使用多 点对焦。常用的多点对焦为五点、七点 和九点。
13
被动式自动对焦
• 照相机直接接受来自被摄物体本身的反光, 来判断距离,进行自动对焦的方式。
• 优点在于:不需要发射光和波,降低了能耗 ,同时在光线良好的情况下能准确聚焦。
• 缺点时对细线条的物体聚焦困难。值得一提 的时由于这种对焦方式在光线情况不好的情 况下也不能有很好的表现,人们为了克服这 个弱点,在相机上设计了自动对焦辅助灯( Auto focus Aid lights),发射光束照亮被 摄物体来帮助对焦。
22
• 这类相机都具有对焦锁定功能,当选择 好了焦点,同时把对焦指示框对准焦点 以后,就轻轻地半按下快门,这时可以 发现相机会对被摄进行对焦,很快相机 便对焦完毕并发出提示音提示对焦完成 。这时不要放开快门,并同时移动相机 进行进一步的构图,这时你会发现相机 不会再对其他物体进行对焦动作。构图 完成后,按下快门,拍摄完成。
现大光圈浅景深也合适用手动对焦
40
前1/3景深,後2/3景深的运 用
• 当拍团体照时假设有四排的人,有经验 的摄影师会把焦点对在第二排,这样拍 出来的团体照可以四排都清楚,都在景 深范围内。
41
拍人像对焦在眼睛
• 人像脸是主体,测光也会以人的脸部为 主体,眼睛是灵魂之窗,对焦要在眼睛 ,焦点对准眼睛,整个人像就会神气活 现。
20ห้องสมุดไป่ตู้
摄影重点知识点
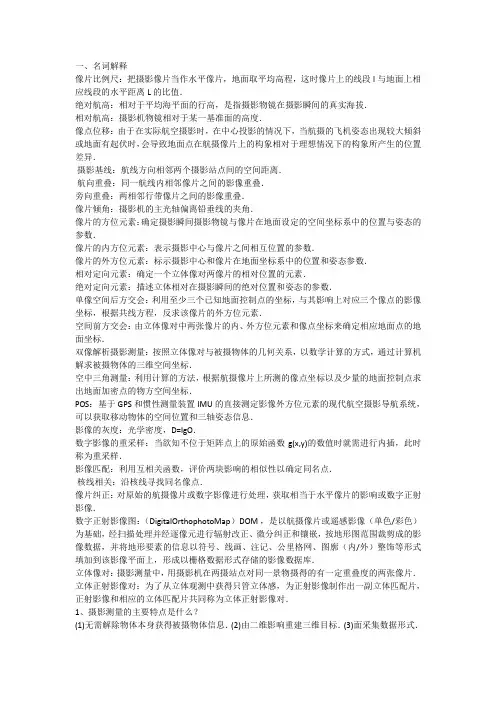
一、名词解释像片比例尺:把摄影像片当作水平像片,地面取平均高程,这时像片上的线段l与地面上相应线段的水平距离L的比值.绝对航高:相对于平均海平面的行高,是指摄影物镜在摄影瞬间的真实海拔.相对航高:摄影机物镜相对于某一基准面的高度.像点位移:由于在实际航空摄影时,在中心投影的情况下,当航摄的飞机姿态出现较大倾斜或地面有起伏时,会导致地面点在航摄像片上的构象相对于理想情况下的构象所产生的位置差异.摄影基线:航线方向相邻两个摄影站点间的空间距离.航向重叠:同一航线内相邻像片之间的影像重叠.旁向重叠:两相邻行带像片之间的影像重叠.像片倾角:摄影机的主光轴偏离铅垂线的夹角.像片的方位元素:确定摄影瞬间摄影物镜与像片在地面设定的空间坐标系中的位置与姿态的参数.像片的内方位元素:表示摄影中心与像片之间相互位置的参数.像片的外方位元素:标示摄影中心和像片在地面坐标系中的位置和姿态参数.相对定向元素:确定一个立体像对两像片的相对位置的元素.绝对定向元素:描述立体相对在摄影瞬间的绝对位置和姿态的参数.单像空间后方交会:利用至少三个已知地面控制点的坐标,与其影响上对应三个像点的影像坐标,根据共线方程,反求该像片的外方位元素.空间前方交会:由立体像对中两张像片的内、外方位元素和像点坐标来确定相应地面点的地面坐标.双像解析摄影测量:按照立体像对与被摄物体的几何关系,以数学计算的方式,通过计算机解求被摄物体的三维空间坐标.空中三角测量:利用计算的方法,根据航摄像片上所测的像点坐标以及少量的地面控制点求出地面加密点的物方空间坐标.POS:基于GPS和惯性测量装置IMU的直接测定影像外方位元素的现代航空摄影导航系统,可以获取移动物体的空间位置和三轴姿态信息.影像的灰度:光学密度,D=lgO.数字影像的重采样:当欲知不位于矩阵点上的原始函数g(x,y)的数值时就需进行内插,此时称为重采样.影像匹配:利用互相关函数,评价两块影响的相似性以确定同名点.核线相关:沿核线寻找同名像点.像片纠正:对原始的航摄像片或数字影像进行处理,获取相当于水平像片的影响或数字正射影像.数字正射影像图:(DigitalOrthophotoMap)DOM ,是以航摄像片或遥感影像(单色/彩色)为基础,经扫描处理并经逐像元进行辐射改正、微分纠正和镶嵌,按地形图范围裁剪成的影像数据,并将地形要素的信息以符号、线画、注记、公里格网、图廓(内/外)整饰等形式填加到该影像平面上,形成以栅格数据形式存储的影像数据库.立体像对:摄影测量中,用摄影机在两摄站点对同一景物摄得的有一定重叠度的两张像片.立体正射影像对:为了从立体观测中获得只管立体感,为正射影像制作出一副立体匹配片,正射影像和相应的立体匹配片共同称为立体正射影像对.1、摄影测量的主要特点是什么?(1)无需解除物体本身获得被摄物体信息. (2)由二维影响重建三维目标. (3)面采集数据形式.(4)同时提取物体的几何与物理特性.2、航空摄影机也被称为量测摄影机,它有什么特征?(1)量测摄影机的像距是一个固定的已知值. (2)摄影机的像面框架上有框标标志. (3)量测摄影机的内方位元素是已知的.3、摄影测量常用的坐标系统有哪些?(1)像平面坐标系O-XY (2)像空间坐标系O-XYZ (3)像空间辅助坐标系S-XYZ (4)摄影测量坐标系A-XpYpZp (5)物方空间坐标系O-XtYtZt4、航摄像片与地形图有什么区别?(1)投影方式不同 (2)航片存在两项误差 (3)比例尺的不用(4)标示方法的不同 (5)表示内容的不同 (6)几何上的不同5、请写出共线方程式,并回答:若已知像片的内外方位元素及地面点的三维坐标,可以求相应的像点坐标吗?若已知像片的内外方位元素及像点坐标时,可以求相应的三维的物点坐标吗?可以.只知左片,不可以;引入DEM循环迭代求解可以;左右两片均已知,可以.−0=−fa1 XA−XS +b1 YA−YS +c1 ZA−ZSa3 XA−XS +b3 YA−YS +c3 ZA−ZS−0=−fa2 XA−XS +b2 YA−YS +c2 ZA−ZSa3 XA−XS +b3 YA−YS +c3 ZA−ZS6、共线条件方程有哪些应用?(1)单像空间后方交会和多像空间前方交会 (2)解析空中三角测量光束法平差中的基本数学模型 (3)构成数字投影的基础 (4)计算模拟影像数据 (5)利用数字高程模型与共线方程制作正射影像 (6)利用DEM与共线方程进行单幅影像测图 (7)求像底点坐标7、人造立体视觉必须符合哪几个自然界立体观察的条件?(1)由两个不用设站点摄取同一景物的立体像对 (2)一只眼睛只能观查像对中的一张照片,分像条件 (3)两眼各自观测同一景物的左右影像店的连线应与眼基线近似平行 (4)像片的距离应与双眼的交会角相适应 (5)两片比例尺相近8、请说明利用立体像对重建立体模型的一般过程.恢复像对内方位元素:内定向;恢复像对内方位元素:相对定向(恢复两张像片相对位置);绝对定向(确定模型的大小与方位)9、连续像对和独立像对的坐标系统和定向元素有何不同?连续像对:以左片的像空间坐标系为像对的像空间辅助坐标系.定向元素:BY,BZ,,φ,ω,κ独立像对:以作摄影中心为原点、左主核面为XZ平面、摄影基线为X轴的右手空间直角坐标系.定向元素:φ1,κ1,φ2,ω2,κ2.10、请对双像解析摄影测量的三种解法进行比较.方法严密性控制点要求使用场合后交-前交法点位精确度取决于外方位元素精度没有利用多余条件 3个平高点已知像片外方位元素相对定向-绝对定向点位精度取决于相对定向绝对定向精度2个平高点+ 1个高程点航带法加密一步定向法理论最严密精度最高2个平高点+ 1个高程点光束法加密11、为了求解相对定向元素,是否需要地面控制点?为什么?不需要.相对定向只是确定像对内在的几何关系,恢复两张像片摄影时的相对位置和姿态,只需测量至少5对同名像点,而不需要地面控制点.12、像点坐标有哪些系统误差?由摄影材料变形,摄影物镜畸变,大气折光,地球曲率等引起的系统误差.13、简述自动空中三角测量的基本原理?利用模式识别和多影像匹配等方法代替人工在影像上自动选点和转点,同时自动获取像点坐标,提供给区域网平差程序解算,以确定加密点在选定坐标系中的空间位置和影像的定向参数.14、简述数字微分纠正的原理.通过对点元素、线元素、面元素的纠正,实现两个二维图像之间的几何变换.15、分析对比常用的三种影像重采样方法.(1)最邻近像元法最简单,计算速度快且能不破坏原始影像的灰度信息。
摄影测量学基础第5章 双像解析立体测量
三、空间后方交会的具体计算过程
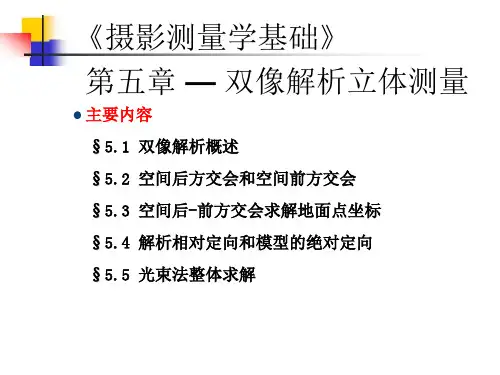
(1) 获取原始数据。从摄影资料中查取平均航高与摄影机主距;从外业 测量成果中获取地面控制点的地面测量,或转换为地面摄影测量坐标。
(2)用像点坐标量测仪器量测像点坐标。
(3)确定未知数的初始值:在竖直摄影情况下,三个角元素的初始值取
为: 0
三个直线元素取为:
两像点的像空间坐标分为 (x1,y1,-f)和(x2,y2,-f),地 面点A在两像空辅坐标系 中的坐标分别为 (U1,V1,W1)和(U2,V2,W2)。 摄影基线B在地面坐标系中的分量得:Bx=Xs2-Xs1, BY=Ys2-Ys1,Bz=Zs2-Zs1。
由相似三角形可知
N S1A
X AXS1
4.空间前方交会计算未知点的空间坐标(利用 3得到的数据计算投影系数N,得到各点的地 面坐标。)
§5.4 解析相对定向和模型的绝对定向
通过后方交会-前方交会原理,可由像点坐标求得 地物点的摄影测量坐标,这是摄影测量解求地面坐 标的第一套方法。摄影测量的第二套方法是通过像 对的相对定向-绝对定向来实现的。
对左右影像上的一对同名点,按上式可列4个方程, 可按最小二乘法解求地面点的3个未知数。
若n幅影像中含有同一空间点,则可列2n个线性方 程解求3个未知数。这是一种严格的、不受影像数 约束的空间前方交会。
§5.3 空间后-前方交会求解地面点位置
1.野外像片控制测量(4角控制点的地面坐标)
2.像点坐标量测(立体坐标量测仪,量出左右 像片同名像点的坐标) 3.空间后方交会计算像片的外方位元素(12个 外方位元素,用计算机编程实现)
U x
V
R
y
W f
N1U1 BX N2U 2
N1V1
摄影基础-第四单元 数码相机的主要核心部件
摄影基础--学习单元四 数码相机的主要核心部件
实训任务描述
任务二: 张晓晓有一台尼康单反数码相机,图像传感器为 APS 规格,使用的是一台 24 毫 米至105 毫米的变焦镜头;王丹丹有一台佳能的单反数码相机,图像传感器为 APS 规格,使用的是一台 17 毫米至 55 毫米的变焦镜头。请分别对两台相机的镜头进 行焦距系数的转换,列出与 135 胶片相机的等效焦距,然后谈谈焦距转换系数的 利与弊。 任务三:
摄影基础--学习单元四 数码相机的主要核心部件
第一节 图像传感器性能、种类与面积 一、案例分析
郑语嫣是个摄影爱好者,曾经拥有一部佳能传统胶片相机 EOS-5和两个变焦镜头(17~35mm、 70~200mm)。在更换数码单反相机时,郑语嫣只更换了机身,继续使用原有的两款镜头。但在 拍摄时她却发现无论使用哪一焦距段其视角都明显变小,远没有达到应有的视角效果。郑语嫣使 用镜头出现的视角偏差问题,实际上是图像传感器的面积与传统135胶片面积不相同而造成的。 如果郑语嫣使用的数码相机图像传感器的面积与她原来使用的135胶片面积相同的话,那么,无 论将两款镜头安装在哪台相机上,视角都是一样的,遗憾的是,郑语嫣的单反数码相机的图像传 感器面积小于135胶片的面积,因而其视角变小了。这到底是怎么回事?本单元的相关知识会告 诉你答案。
摄影基础--学习单元四 数码相机的主要核心部件
二、相关知识
(一)图像传感器的种类与性能 D CCD (Charge Coupled Device),意为电荷耦合器又称为“图像传感器”、“光电转换器”,等等。CCD 实际上是一个半导体组件,主要由几百万或几千万只光电二极管组成,其作用是将来自镜头的光信号转变 为电荷。 CCD的基本原理是由光敏元件通过光电效应将来自镜头的光线转换为电荷并储存在电荷储存区内,来自镜头 的光线越强,产生的电荷就越多,判断光线的强弱主要是由电荷的多少来决定的。在曝光时,光线通过镜 头聚焦形成影像,影像的不同明暗部位在CCD便会转换为不同强弱电荷,模数转换器将其转换成数字信号, 再经过图像处理芯片的处理,最终形成图像数据并储存在数码相机的存储介质上。
第二章 摄影测量解析基础(二)改

上同色镜片
像对的立体观察
(二)重叠影式
(叠影影像)观察
立体
光闸法
在两投影光路中各
安装一个光闸(一
个打开一个关闭)
观测者两眼分别带
上与投影器光闸的
光闸眼镜。
光闸启闭频率
>10Hz
像对的立体观察
(二)重叠影式
(叠影影像)观察
立体
偏光振法
在两投影光路中安
装两块偏振平面互
用摄影机摄得同一景物的两张像片,这
两张像片称为立体像对。
这种观察立体像对得到地面景物立
体影像的立体感觉称为人造立体视觉。
按照立体视觉原理,我们只要在一
基线的两端用摄影机获取同一地物的一
个像对,观察中就能重现物体的空间景
观,测绘物体的三维坐标。这是摄影测
量进行三维坐标测量的理论基础。
观察人造立体的条件
5、摄影测量中用哪两种测标来观测立
体模型?
6、量测像点坐标的仪器有哪些?
二、双像解析摄影测量原理与方法
学习目的
什么是双像解析摄影测量?
双像解析摄影测量与单张航摄像片解
析的区别?
双像解析摄影测量的方法有哪些?
双像解析摄影测量
双像解析摄影测量的方法;
立体像对的空间前方交会相关知识;
点投影系数是地面点在左右像片构像的
s1
航高与该点的像空间辅助坐标Z的比值,
点投影系数定义
Z1
一般情况下,不同点有不同点投影系数
X
X
Y
Z
1Z -Z
A s1
X
X
Y
摄影中曝光值计算及相关知识
曝光值定义曝光值是一个以2为底的对数刻度系统。
其中N是光圈(f值);t是曝光时间(快门),单位秒。
曝光值0(EV0)对应于曝光时间为1秒而光圈为f/1.0的组合或其等效组合。
如果曝光值已经确定了下来,那么就可以依据它来选择曝光时间和光圈的组合,如表1所示的那样。
曝光值每增加1将改变一挡曝光,也就是将曝光量减半,比如将曝光时间或光圈面积减半。
这一点可能会引起迷惑。
之所以是减少而不是增加,是因为曝光值反映的是相机拍摄参数的设置,而非底片的照度(这一点将在下一段中提到)。
曝光值的增加对应于更快的快门速度和更大的f值。
因此,明亮的环境或是较高的感光度(一般称作ISO)应当对应于较大的曝光值。
曝光值与其代表的拍摄参数表1. 曝光时间(单位秒),*在不同的曝光值和f值下* 下标m表示以分钟计的曝光时间EVf值1.0 1.42.0 2.8 4.0 5.6 8.0 11 16 22 32 45 64−6 60 2 m 4 m 8 m 16 m 32 m 64 m 128 m 256 m 512 m 1024m2048m4096m−5 30 60 2 m 4 m 8 m 16 m 32 m 64 m 128 m 256 m 512 m 1024m2048m−4 15 30 60 2 m 4 m 8 m 16 m 32 m 64 m 128 m 256 m 512 m 1024 m−3 8 15 30 60 2 m 4 m 8 m 16 m 32 m 64 m 128 m 256 m 512 m −2 4 8 15 30 60 2 m 4 m 8 m 16 m 32 m 64 m 128 m 256 m −1 2 4 8 15 30 60 2 m 4 m 8 m 16 m 32 m 64 m 128 m0 1 2 4 8 15 30 60 2 m 4 m 8 m 16 m 32 m 64 m1 1/2 1 2 4 8 15 30 60 2 m 4 m 8 m 16 m 32 m2 1/4 1/2 1 2 4 8 15 30 60 2 m 4 m 8 m 16 m3 1/8 1/4 1/2 1 2 4 8 15 30 60 2 m 4 m 8 m4 1/15 1/8 1/4 1/2 1 2 4 8 15 30 60 2 m 4 m5 1/30 1/15 1/8 1/4 1/2 1 2 4 8 15 30 60 2 m6 1/60 1/30 1/15 1/8 1/4 1/2 1 2 4 8 15 30 607 1/125 1/60 1/30 1/15 1/8 1/4 1/2 1 2 4 8 15 308 1/250 1/125 1/60 1/30 1/15 1/8 1/4 1/2 1 2 4 8 159 1/500 1/250 1/125 1/60 1/30 1/15 1/8 1/4 1/2 1 2 4 810 1/1000 1/500 1/250 1/125 1/60 1/30 1/15 1/8 1/4 1/2 1 2 411 1/2000 1/1000 1/500 1/250 1/125 1/60 1/30 1/15 1/8 1/4 1/2 1 212 1/4000 1/2000 1/1000 1/500 1/250 1/125 1/60 1/30 1/15 1/8 1/4 1/2 113 1/8000 1/4000 1/2000 1/1000 1/500 1/250 1/125 1/60 1/30 1/15 1/8 1/4 1/214 1/8000 1/4000 1/2000 1/1000 1/500 1/250 1/125 1/60 1/30 1/15 1/8 1/415 1/8000 1/4000 1/2000 1/1000 1/500 1/250 1/125 1/60 1/30 1/15 1/816 1/8000 1/4000 1/2000 1/1000 1/500 1/250 1/125 1/60 1/30 1/15 曝光数据表有时候可能没有测光表可供使用,或是场景的光线情况十分特殊因而难以测量。
摄影的基础知识与航摄像片的几何特性
摄影比例尺越大,像片地面分辨率越高,有利于影像的判读和提高成图的精度。
比例尺类别 航 摄 比 例 尺成图比例尺 大比例尺 1:2000-1:30001:500 1:4000-1:60001:1000 1:8000-1:120001:5000 中比例尺 1:15000-1:2000(像幅23cm ×23cm)1:10000-1:250001:25000-1:35000(像幅23cm ×23cm)1:10000 小比例尺 1:20000-1:300001:25000 1:35000-1:55000 1:50000摄影比例尺小于测图比例尺,一般为测图比例尺的3~5倍。
航空摄影主要是为地形测绘、资源及环境调查提供基本资料,需对测区进行面积覆盖,为此进行的航空摄影称面积航空摄影。
为保证连续覆盖和像对立体观察,相邻像片间需要有部分影像重叠。
航向重叠:沿航线方向影像重叠称航向重叠,重叠率要求达到60%-65%,不小于53%,不大于75%。
%100%⨯=xx x L p p 具有这种重叠关系的两张相邻像片称立体像对。
旁向重叠:两条相邻航线间的影像重叠称旁向重叠,重叠率通常为20%—30%。
地形起伏强烈,重叠率相应要加大。
最小不得小于15% ,最大不大于50%。
%100%⨯=yy y L p p 重叠度小于最小限定值时,称为航摄漏洞,不能用正常航测方法作业,必须补飞补摄;重叠度过大时,会造成浪费,不利于测图。
主光轴:过航摄机镜头后节点垂直于底片面的一条光线称为主光轴。
像片倾斜角:主光轴与铅垂线之间的夹角称为像片倾斜角,像片倾斜角应小于3°。
垂直摄影:像片倾斜角小于3°的航空摄影称为竖直航空摄影或近似垂直摄影,取得的像片称为近似水平像片。
目前航空摄影主要是这种类型。
倾斜摄影:像片倾斜角大于3°的航空摄影称为倾斜航空摄影,所取得的像片称为倾斜像片,多用于军事目的,可在我方阵地一侧向敌方阵地进行拍摄。
深入理解计算摄影的技术原理
深入理解计算摄影的技术原理计算摄影是一种结合计算机科学和摄影技术的领域,它利用计算机的强大处理能力和图像算法的优势,提供了许多在传统摄影中难以实现的功能和效果。
本文将深入探讨计算摄影的技术原理,从图像处理、计算机视觉以及计算摄影应用三个方面进行介绍。
一、图像处理技术在计算摄影中的应用1. 图像滤波图像滤波是计算摄影中常用的图像处理技术之一。
通过对图像进行滤波操作,可以改变图像的频率和强度分布,实现模糊、锐化、降噪等效果。
在计算摄影中,使用滤波技术可以模拟不同光圈、快门速度下的效果,使图像达到更好的观感。
2. 色彩映射色彩映射是计算摄影中通过改变图像的颜色分布来改变图像效果的一种技术。
通过对图像的色调、亮度、对比度等因素进行调整,可以达到增加鲜艳度、调整色彩平衡、模拟不同的光线条件等效果。
色彩映射技术可以使计算摄影的图像呈现出更加生动、丰富的效果。
3. 图像合成图像合成是计算摄影中的一项重要技术,它可以将多张图像进行融合,生成具有新的效果和内容的图像。
在计算摄影中,图像合成可以用于实现HDR影像合成、全景图像拼接、多视角合成等功能。
通过图像合成技术,可以将多个视角的图像融合为一张更具艺术感和视觉冲击力的图像。
二、计算机视觉在计算摄影中的应用1. 特征提取与匹配特征提取与匹配是计算机视觉领域中的重要技术,也是计算摄影的基础之一。
通过提取图像中的关键点和特征描述子,并对不同图像进行匹配,可以实现图像对齐、物体识别、运动估计等功能。
在计算摄影中,特征提取与匹配技术可以用于实现图像融合、景深合成、人像分割等效果。
2. 三维重建与虚拟现实三维重建与虚拟现实是计算机视觉和计算摄影的前沿领域之一。
通过对多个角度的图像进行配准和重建,可以实现三维场景的建模和可视化。
在计算摄影中,三维重建与虚拟现实技术可以用于实现虚拟摄影、VR/AR应用、景深效果模拟等功能。
三、计算摄影的应用领域和前景1. 文化遗产保护与重建计算摄影在文化遗产保护与重建领域具有广阔的应用前景。
计算摄影学
计算摄影学课程代码: 课程名称:计算摄影学学分:4 周学时: 3.0-2.0面向对象:本科生预修课程要求:微积分或数学分析、线性代数、概率论与数理统计、数据结构基础、C语言 一、课程介绍(100-150字)(一)中文简介:计算摄影学是一个新兴的研究领域,旨在通过可计算的图像获取、处理和操纵技术,将软硬件有机结合起来克服传统数码相机的局限性,实现对图像能力的增强或扩展。
在本课程中,我们将学习如何操纵和结合图片、视频来产生新的更好的图片、全景图、视频、3D模型、动画等等。
(二)英文简介Computational photography is an emerging field that aims to combine software and hardware with computational image capture, processing and manipulation techniques to overcome the limitations of conventional digital cameras, so that the capabilities of digital photos can be to enhanced or extended. In this course, we will study ways of manipulating and combining photographs and videos to produce new and better pictures, panoramas, 3D models, animations, etc.二、主要内容及学时分配1.计算摄影学概览 3学时主要内容:计算摄影旨在通过可计算的图像获取、处理和操纵技术,将软硬件有机结合起来克服传统数码相机的局限性,实现对图像能力的增强或扩展。
本次课主要介绍传统摄像技术的局限性,计算摄影学涵盖的主题、概念和基本原理,其研究现状和发展趋势,并快速浏览一下后面的课程内容,介绍学习本课程所需要准备的东西,课后编程题和课程项目的要求细节,考试的方式及要求等。