
清华大学本校用理论力学24点的复合运动
的拖带或牵连而产生的速度。
点P的绝对速度包括两部分:点相对动参 考刚体的速度和被动参考刚体携带一起运 动的速度。
第2章
刚 体 运 动 与 复 合 运 动
实例分析
在岸上观察,舰以角速度 作纵摇运动,
飞机沿甲板飞行。问:
当飞机未飞出甲板时 当飞机已飞出甲板时
vrr e ve
向量的绝对导数
—
相对于平动系的导数
dr dt
运
向量的相对导数
—
相对于动系的导数
d%rxyz相对于定
P
y
合 运 动
系O0XYZ的运动可 以用矢量R0和矩阵 A来描述。
Z
rO
R
RO X x
Y
O0
Y
X
矢量的绝对导数和相对导数
第2章
r A(t)ρ
zZ
刚
P
y
体 运 动
r& A&ρ Aρ& A&AT r Aρ&
绝对运动和相对运动是点的运动,而牵连运 动是刚体的运动(可以是五种运动之一)
动系和定系的选取是人为的,“动” 和“ 定” 是相对的
第2章
刚 体 运 动 与 复 合 运 动
复合运动基本定义
定参考系? 动参考系? 绝对运动? 相对运动? 牵连运动?
点的绝对运动是由点的相对运动和动坐标系 的牵连运动合成而得
矢量的绝对导数和相对导数
动系Oxy相对定系OXY平动
Y
时刻t
Yy
yR
O
xX
O
时刻t+t
R* x X
Y
R*
R
R R*
±R
yR R*
R = ±R
O
X
x
动系Oxy相对定系OXY平动时,矢量R相对 于这两个坐标系的导数相同。
矢量的绝对导数和相对导数
第2章 向量r在定系中的列阵为 r ,在动系中的列
刚 体
阵为 ρ。
=?
=?
M
C
y ve M
C
o
岸
ve
x
第2章
刚 体 运 动 与 复 合 运 动
例2
已知直管以等角速度绕定轴 O转动。管中
质点P以等速度u沿管线运动。求OP =R/3和 OP=R时,质点P对地面的速度。
直管
Pu O
质点
第2章
刚 体 运 动 与 复 合 运 动
例2
解
动点-P; 绝对运动-平面曲线;
定系-地面; 动系-直管;
返回
第2章
刚 体 运 动 与 复 合 运 动
三种运动中运动方程之间的关系
➢ 坐标变换关系(运用几何关系来建立) ➢ 平面运动情况
o 绝对运动方程: (t), (t)
o 相对运动方程: x x(t), y y(t)
o 牵连运动方程:A A (t), A A (t) (t)
第2章
刚 体 运 动 与 复 合 运 动
矢量的绝对导数和相对导数
动系Oxy相对定系OXY作定轴转动
Y
时刻t
yR
O
xX
Y y R*
O
时刻t+t x
X
Y R* R R
y
±R
R R*
O
X
R — 绝对增量
x
绝对导数
dR lim R dt t0 t
±R — 相对增量
相对导数
±dR dt
lim
t 0
±R t
第2章
刚 体 运 动 与 复 合 运 动
j
ui
R
3
j
ui
第2章
刚 体 运 动 与 复 合 运 动
例2
动点-P 定系-地面OXY 动系-直管oxy
解
绝对速度 va=? 相对速度 vr =u=ui
牵连速度 ve =(R) j
yY
O
P
va x
vr P
X
va ve vr ve j vri R j ui
第2章
刚 体 运 动 与 复 合 运 动
Z
rO
R
RO X x
Y
与 复
dr dt
d%r dt
ω r
O0
X
Y
合 向量的绝对导数等于它的相对导数加上动
运 系的角速度叉乘该向量。
动
返回
第2章
刚 体 运 动 与 复 合 运 动
速度合成公式
r R
r R0
rr
vr
vr 0 vr 0
drr dt
r
rr
d%rr dt
vr
r ve
r vr
Z
P
z
R
工程实例 第2章
刚 体 运 动 与 复 合 运 动
返回
第2章
刚 体 运 动 与 复 合 运 动
复合运动基本定义
点的复合运动理论研究点(动点)相对不同参 考坐标系(定系和动系)运动之间的关系。
绝对运动 — 动点对于定参考系的运动 相对运动 — 动点对于动参考系的运动 牵连运动 — 动参考系对于定参考系的运动
牵连运动-绕O轴的定轴 转动;
相对运动-沿管线的等速 直线运动。
P PP PP
O
第2章
刚 体 运 动 与 复 合 运 动
例2
动点-P; 定系-地面OXY; 动系-直管oxy
Yy
解
绝对速度 va =? 相对速度 vr=u
牵连速度 ve=(R/3) j
ve
va
o
x
X
O P, P1 vr
va
ve
vr
ve
第2章
刚
体
运 动
第4节
与 复
点的复合运动
合
运
动
学习方法
第2章 要不要记笔记?
刚 体
有助于专心听讲
运 动
有助于训练把握重点
与 复
和简洁表达的能力
合 有助于训练一心并用
运 动
的能力
学习方法
第2章 老师讲得不好怎么办?
刚
体
自己抓重点
运 动
自己系统化
与 复
自己想清楚
合
运 这是学术交流的基本训练
动
学习方法
O 刀尖
第2章
刚 体 运 动 与 复 合 运 动
例1
解
建立定坐标系 O,动坐标 系 Oxy与工件固结,则M点
(刀尖)的相对坐标为:
y x
M t
o
x
cost
1 2
b
sin
2t
y
sint
1 2
b(1
cos
2t)
x2 (y b)2 (b)2 22
所刻轨迹为一圆。
返回
第2章
刚 体 运 动 与 复 合 运 动
三种运动中运动方程之间的关系
A x cos y sin A x sin y cos
A A
cos
sin
sin x
cos
y
R RA A
Rr
RA
第2章
刚 体 运 动 与 复 合 运 动
例1
已知: const, bsint
求:刀尖在工件上刻的轨迹。
工件
第2章 要不要预习?
刚
体 运
要训练
动 与
敏捷的思维能力
复
合 这也是学术交流的基本功
运
动
第2章
刚 体 运 动 与 复 合 运 动
2-4 点的复合运动
工程实例 复合运动基本定义 三种运动中运动方程之间的关系 矢量的绝对导数和相对导数 速度合成公式 加速度合成公式
工程实例 第2章
刚 体 运 动 与 复 合 运 动
r
y
o R0 x
O
Y
X
vr
~d r dt
是P点的相对速度
ve
v0
r是P点的牵连速度
第2章
刚 体 运 动 与 复 合 运 动
怎么理解速度合成公式呢?
vr vr e vr r
ve
v0
r
牵连速度ve是动参考系(刚体)上与点P 重合的点(称为牵连点)的瞬时速度。
牵连速度ve也可以看成是在该瞬时将P点 固结在动参考刚体上,跟随动参考刚体一
理论力学答案第5章点的复合运动分析

第5章 点的复合运动分析5-1 曲柄OA 在图示瞬时以ω0绕轴O 转动,并带动直角曲杆O 1BC 在图示平面内运动。
若d 为已知,试求曲杆O 1BC 的角速度。
解:1、运动分析:动点:A ,动系:曲杆O 1BC ,牵连运动:定轴转动,相对运动:直线,绝对运动:圆周运动。
2、速度分析:r e a v v v += 0a 2ωl v =;0e a 2ωl v v == 01e 1ωω==AO v BC O (顺时针)5-2 图示曲柄滑杆机构中、滑杆上有圆弧滑道,其半径cm 10=R ,圆心O 1在导杆BC 上。
曲柄长cm 10=OA ,以匀角速rad/s 4πω=绕O 轴转动。
当机构在图示位置时,曲柄与水平线交角 30=φ。
求此时滑杆CB 的速度。
解:1、运动分析:动点:A ,动系:BC ,牵连运动:平移,相对运动:圆周运动,绝对运动:圆周运动。
2、速度分析:r e a v v v +=πω401a =⋅=A O v cm/s ; 12640a e ====πv v v BC cm/s5-3 图示刨床的加速机构由两平行轴O 和O 1、曲柄OA 和滑道摇杆O 1B 组成。
曲柄OA 的末端与滑块铰接,滑块可沿摇杆O 1B 上的滑道滑动。
已知曲柄OA 长r 并以等角速度ω转动,两轴间的距离是OO 1 = d 。
试求滑块滑道中的相对运动方程,以及摇杆的转动方程。
解:分析几何关系:A 点坐标 d t r x +=ωϕcos cos 1 (1) t r x ωϕsin sin 1= (2) (1)、(2)两式求平方,相加,再开方,得: 1.相对运动方程trd r d t r d t rd t r x ωωωωcos 2sin cos 2cos 22222221++=+++=将(1)、(2)式相除,得: 2.摇杆转动方程: dt r tr +=ωωϕcos sin tandt r t r +=ωωϕcos sin arctan5-4 曲柄摇杆机构如图所示。
第4章 点的复合运动
70
例题
点的复合运动
例 题 3
3. 速度分析。
绝对速度va:va=OA · =r ω ,方 ω 向垂直于OA,沿铅垂
方向向上。
牵连速度ve:ve为所要求的未知量, 方向垂直于O1B 。 相对速度vr:大小未知,方向沿摇杆 O1B 。 应用速度合成定理
l 2 r2
72
r 2 所以可得 1 2 l r2
例题
点的复合运动
例 题 3
讨论:
若取摇杆 O1B上A点为动 点,动系固连 曲柄OA,则相 对运动轨迹是 什么曲线?
73
例题
点的复合运动
例 题 3
讨论:
若取摇杆 O1B上A点为动 点,动系固连 曲柄OA,则相 对运动轨迹是 什么曲线?
55
n
例题
点的复合运动
例 题 1
运 动 演 示
56
例题
点的复合运动
例 题 1 平动实例
相对运动轨迹
57
例题
点的复合运动
例 题 1
解: 1. 选择动点,动系与定系。
B
动点- AB的端点A 。
动系-Ox'y',固连于凸轮。
y'
定系-固连于水平轨道。
A
R φ
v0
2. 运动分析。 绝对运动-直线运动。
得船B的绝对速度和对于船A的相对速度的大小 v v2 1 , v r v1 tan cos 85
ve=v1
va=v2
例题
点的复合运动
解:由坐标变换关系
例 题 7
已知点在平面内运动,
理论力学选择判断自测题

动量距定理1.如果作用于质点系上的外力对固定点O的主矩不为零,那末质点系的动量矩一定不守恒。
正确答案:错对错2.如果质点系对于某点或某轴的动量矩很大,则质点系的动量也很大正确答案:错对错3.系统的动量矩守恒,则每一质点的动量矩都一定保持不变。
正确答案:错对错4.系统的动量守恒,动量矩也必定守恒。
正确答案:错对错5.质点系的质心位置保持不变的条件是作用于质点系的所有外力主矢恒为零及质心的初速度为零。
正确答案:对对错6.均质杆长为l,质量为m,在图6所示位置质心速度为vC,则此杆对O轴的动量矩为()。
正确答案:B(A)lm vC/2 (B)2lm vC/3 (C)lmvC/3 (D)lmvC /67.质量为m,长为l的均质杆OA,一端可绕O轴转动,另一端与半径为R,质量为m的均质圆盘(1)固接;(2)光滑铰接于轮心A.系统从水平位置由静止开始运动,哪种情况下OA杆先到达铅垂位置()。
正确答案:B(A)情况(1)先到(B)情况(2)先到(C)两种情况同时达到8.如果把图8(a)中重为的物体换为图8(b)所示的力,在这两种情况下,若把匀质滑轮的角加速度和的大小比较,则有()。
正确答案:A9.质量为m的小球,放在绕铅垂轴转动的套管内,球用绳ABC拉住(图9),当拉力为F时,套管以匀角速度ω转动,小球相对套管静止.若突然释放绳子,则()。
正确答案:C(A)系统动能增加,动量矩增加。
(B)系统动能增加,动量矩减少。
(C)系统动能不变,动量矩不变。
(D)系统动能减少,动量矩不变。
10.两个相同的均质圆盘放在光滑的水平面上(图10),分别受力F、F′的作用,由静止开始运动。
若F=F′,则在运动开始后的任一瞬时,两盘各自对质心的动量矩比较是()。
正确答案:A(A)LA < LB (B)LA>LB (C)LA=LB (D)不能确定动量定理1.质点系中各个质点的动量均不为零时,则质点系的动量一定不为零。
正确答案:错对错2.质点系的动量不一定大于该质点系中单个质点或部分质点的动量。
《理论力学》(范钦珊)习题解答第2篇第46章.doc
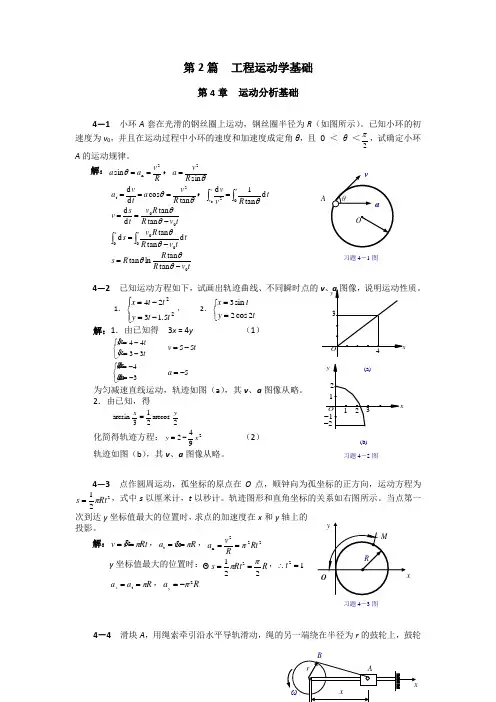
(b)第2篇 工程运动学基础第4章 运动分析基础4-1 小环A 套在光滑的钢丝圈上运动,钢丝圈半径为R (如图所示)。
已知小环的初速度为v 0,并且在运动过程中小环的速度和加速度成定角θ,且 0 < θ <2π,试确定小环 A的运动规律。
解:Rv a a 2ns in ==θ,θs in 2R v a =θθt an co s d d 2tR v a tv a ===,⎰⎰=t v v t R v v 02d t an 1d 0θ t v R R v t s v 00t an t an d d -==θθ⎰⎰-=t s t t v R R v s 0000d tan tan d θθtv R R R s 0t an t an ln tan -=θθθ4-2 已知运动方程如下,试画出轨迹曲线、不同瞬时点的 1.⎪⎩⎪⎨⎧-=-=225.1324t t y tt x , 2.⎩⎨⎧==t y t x 2cos 2sin 3解:1.由已知得 3x = 4y (1) ⎩⎨⎧-=-=t y t x3344 t v 55-=⎩⎨⎧-=-=34y x5-=a 为匀减速直线运动,轨迹如图(a ),其v 、a 图像从略。
2.由已知,得2ar cco s 213ar cs i n y x =化简得轨迹方程:2942x y -=(2)轨迹如图(b ),其v 、a 图像从略。
4-3 点作圆周运动,孤坐标的原点在O 点,顺钟向为孤坐标的正方向,运动方程为221Rt s π=,式中s 以厘米计,t 以秒计。
轨迹图形和直角坐标的关系如右图所示。
当点第一次到达y 坐标值最大的位置时,求点的加速度在x 和y 轴上的投影。
解:Rt s v π== ,R v a π== t,222n Rt Rv a π==y 坐标值最大的位置时:R Rt s 2212ππ== ,12=∴tR a a x π==t ,R a y 2π-=4-4 滑块A ,用绳索牵引沿水平导轨滑动,绳的另一端绕在半径为r 的鼓轮上,鼓轮A习题4-1图习题4-2图习题4-3图e e -t (c)e e -t υ (b)R t R +υ (a)习题4-6图以匀角速度ω转动,如图所示。
第9讲 点的复合运动
动点- AB的端点A 。
动系-Ox´y´,固连于凸轮。
定系-固连于机座。 2. 运动分析
绝对运动-直线运动。 相对运动-以C为圆心的圆
周运动。 牵连运动-绕O 轴的定轴转
动。
理论力学教程电子教案
例 题 7-4
点的合成运动
25
3. 速度分析
绝对速度 va : va为所要求的未 知量,方向沿杆AB。
牵连速度 ve : ve=OA ·w ,
— —
动点的绝对速度; 动点的相对速度;
ve — 动点的牵连速度,是动系上一点(牵连
点)的速度。
上面的推导过程中,动参考系并未限制作何运动, 因此点的速度合成定理对任意的牵连运动都适用。
点的速度合成定理是瞬时矢量式,每一速度包 括大小‚方向两个元素,总共六个元素,已知任意四 个元素,就能求出其余两个。
理论力学教程电子教案
点的合成运动
8
需要强调的是,由于动参考系的运动是刚体的
运动而不是一个点的运动。因此定义在任意瞬时,
动参考系上与动点重合的那一点称为牵连点,该点
是动系上在该瞬时与动点关系最紧密的。显然牵连
点不是动系上的一个固定点。有了牵连点的概念,
可以定义牵连速度和牵连加速度如下:
牵连运动中,牵连点的速度和加速度称为牵连 速度 ve 和牵连加速度 ae。它们是绝对速度和加速
aa
dva dt
aO
xi
yj
zk
aa ae ar
以上即为牵连运动为移动时点的加速度合成定理
理论力学教程电子教案
点的合成运动
28
思 考 题 7-1
aa
牵连运动为移动时点的加速度合成定理 ae ar 的推导过程中, 为何不直接用 ae
《理论力学》 第九章 点的复合运动.
dvr dt
ar
ωe
vr
由速度的定义,知:
z
ve ωe r
e
dve dt
dωe dt
r
ωe
dr dt
e
其中:dωe dt
αe
O
dr dt
va
ve
vr
x
dve dt
αe r
ωe (ve
vr )
ae αe r ωe vr
M r′ r
rO
vB
vAa B
C
a
O
vAe vvBAr r
A
vBa vBe vBr
O1
1
vBa
例题6
已知:h; ;
求:AB 杆的速度
解:取 AB 杆端点 A 为动点, 凸轮为动系
B
va
vr
ve
A
va ve vr
ve h
h
O
n
va ve tan h tan
例题7
M2
vr
M
va ve
M′ M1
MM MM1 M1M
lim MM lim MM1 lim M1M t0 t t0 t t0 t
MM
va lim t 0
Δt
vr
lim t 0
MM 2 Δt
ve
lim
t 0
MM1 Δt
va ve vr
求:(1) 小环M的速度 (2) 小环M相对于AB杆的速度
解:(1)取小环M为动点 AB杆为动系
va ve vr
点的复合运动-精选
程
力
学
主 讲:谭宁 副教授
办公室:东校区中1楼2103
1
运动是绝对的,但运动的描述则是相对的。同一物体 的运动在不同的参考系中是不一样的。
工 程
研究物体相对于不同参考系的运动,分析物体相对于 不同参考系运动之间的关系,可称为复杂运动或合成运动。
力
学
本章分析点的合成运动。分析运动中某一瞬时点的速
度合成和加速度合成的规律。
x'
相对运动:直线运动。 牵连运动:水平方向平动。
39
y'
v工r 程 力 O´学
——速度合成定理
2. 速度分析。
M
ve
va
绝对速度va:大小已知,方向沿 铅垂方向向下。
牵连速度ve:大小已知,方向
水平向右。 x' 相对速度vr:大小?方向?
应用速度合成定理 va ve vr
vr ve2va 24.18km h-1
0 vT0
6o0 vT17.23 cm/s
3o0 vT10c0m/s9o0 vT20c0m/s
42
——速度合成定理
例4:
已知:O1A=O2B=100mm,
O1O2=AB,杆O1A以等角速
工
度 ω=2rad/s绕轴O1转动。
程 力 学
AB 杆 上 有 一 套 筒 C , 此 套 筒与杆CD相铰接,机构的 各部件都在同一铅垂平面
程
(3)作出速度平行四边形。
力
(4)利用速度平行四边形中的几何关系解出未知数。
学
35
——速度合成定理
例1:
汽车以速度沿直
工 程
线的道路行驶,雨滴 以速度v2铅直下落,如 图所示,试求雨滴相
理论力学---第七章复合运动 (2)
3 2
y
B
ac
l
2w r l
2 3 2 2
r
3
2
wo
ac
aa
ar
A
a a a a a x e x r x c x
a
e
a
n e
x
a cos a a a e c
2 2 rl l r 2 a w 3 e 2 2 2 l r
v ' v v v v ' v a a e 1 e r r 1 l i m l i m l i m t 0 t 0 t 0 t t t
即 M’
vr’ va’ ve’
a a a a r e
M
vr
va vr1 ve M1 t+t ve1
o
t
x
2.牵连运动为转动时的加速度合成定理
应用加速度合成定理 z´
a a a e a r a C
v0
ae aC
x´
M
如以 i , j 和 k 分别表示沿坐标轴 O´x´ , O´y´ 和
O´z´的单位矢量,则M点的加速度aa可表示为
y´
ar
a a a e a r a C
2 2 v v 0 0 R wc o s f j ( c o s f j s i n f k ) 1 1 1 R R 2 w v s i n i 0 1 2
以AD杆上A点为动点,动 系固连于套筒上
例 火车 M 以等速 v0 沿子午线自南往北行驶,如图所示。
为了考虑地球的自转,设定坐标系以地心为原点,坐标轴 分别指向恒星。地球的平均半径为 R 。求火车 M 在北纬 φ 度 处的绝对加速度。
工程力学学习资料 点的复合运动2
aa ae ar ak
点的合成运动2种类型的问题: 1、带有滑套的机构。
2、运动中,物体相互接触 的机构,接触点不变。
例题:已知:OA杆匀速转动 w,OA=r,该 瞬时已知,求:BC杆的加速度。
解: 动点:滑块A 动系:杆BCDE
绝对运动-
O
D w B C A
以O为圆心的圆周运动
v v v
a e
vr
va
r
ve
即在任一瞬时点的绝对速度等于其牵连速度与相对 速度的矢量和,这就是点的速度合成定理。
选择动点、动系的原则: 动点对动系有相对运动,且相对运动的轨迹是 已知的,或者能直接看出的。
(相对轨迹、
动 点
速度与加速度)
(绝对轨迹、
速度与加速度)
动 系
牵连运动 (刚体运动)
定 系 (牵连速度与加速度)
E
相对运动- 沿DE的直线运动
牵连运动-
水平直线平移
aa ae ar
大小: 方向: ?
2
?
D
ae
O
w
A
aa rw
aa
ar B
E
C
加速度向水平方向投影
aa cos=ae
ae rw cos
2
aBC w r cos()
2
作业:17-7,8
12(a)
ve v0
0=ve vr sin
v0 2 vr v0 o sin 60 3
4v v a R 3R
n r
2 r
2 0
aa ae a r ar
加速度向AC方向投影
0 0
理论力学概念题(3)全解
0;
ds (C)
dt
d 2s 0 , dt 2
0;
(D) ds dt
0,
d 2s dt 2
0。
20、一绳缠绕在轮上,绳端系一重物,其以速度 v 和加速度 a 向下运动,则绳上两
点 A 、D 和轮缘上两点 B、 C 的速度、加速度之间关系为 ( D )。 A) v A v B , a A a B , vC v D , aC aD ; B) v A vB , a A a B , v C v D , aC a D ;
16、 若动点相对动系的轨迹是直线, 动系相对静系的运动是直线平动, 则动点的
绝对运动也一定是直线运动。 ( ×)
17、在研究点的合成运动时,所选动点必须相对地球有运动( √)
18、定轴转动刚体的同一半径线上各点速度矢量相互平行, 全加速度矢量也彼此平
行。
( √)
19、速度瞬心的速度为零,加速度也为零。
2011 土木工程理论力学复习题
一、是非题(正确用 √,错误用 ×,填入括号内。) 1、二力构件的约束反力,其作用线是沿二受力点连线,方向相反,指向可任意假
设。 ( √ )
2、一平面力系的主矢不为零,则此力系分别向 A 、 B 两点简化,主矩相同。 ( ×)
3、、一平面力系的主矢为零, 则此力系分别向 A 、B 两点简化, 结果一定相同。 (√)
A 点运动,不计摩擦,则此系统在运动过程中 ( B) 。
A) 不变,动量矩守恒; C) 改变,动量矩不守恒;
B) 改变,动量矩守恒; D) 不变,动量矩不守恒。
三、填空题(请将答案填入划线内。) 1、图示由三个构件组成的结构,共有 未知量的数目为 10 个,此问题属于
9 个独立的平衡方程, 静不定问题 。