
气动平衡吊工作原理
气动平衡吊的工作原理
气动平衡吊是利用重物的重力和气缸内压力达到平衡来实现将重物提升或下降的气动搬运设备。
一般一个气动平衡吊会有两个平衡点,分别是重载平衡和空载平衡。
重载平衡是平衡吊上有重物时达到平衡状态,空载平衡是平衡吊上无负载时实现的平衡状态。
不管是哪种平衡状态,抓具会处于静止,这时只需一个很小的外力就能实现提升或下降重物或抓具。
利用气动平衡吊的这个原理,可以提高工作效率,降低工人劳动强度。
并且气动平衡吊结构简单,组成部分少,造价成本低,能适合在恶劣工况环境中使用。
下图是气动平衡吊的简单气路图,得雷流体以气路图为例详细说明气动平衡吊的工作原理。
气动平衡吊的核心部件是一个大流量、大排放量、高精密度的气控减压阀,这个减压阀直接关系到重物的定位准确性,移动重物时需要的外力大小,移动重物的速度。
两个先导压力减压阀入口压力取自主管路,分别作为重载平衡和空载平衡的先导阀,两路先导气体通入两位三通换向阀,换向阀用于切换重载平衡和空载平衡。
经过换向阀之后,先导气体通入气控减压阀,气控减压阀的出口压力则和对应的先导压力相等。
主管路的气体经气控减压阀减压后通入气缸,气缸内充入气体后活塞上升,从而将重物拉起。
当重物被吊起后处于静止状态时就说明达到了重载平衡,这时只需一个很小的外力打破这个
平衡,就能实现轻松地上提或下放重物。
以往下拉重物来打破平衡为例,当使用外力往下拉时,缸内活塞向下移动,这时缸内压力升高,超过了设定压力(这个设定压力就是平衡时的压力),多余的压力就会从气控减压阀的排放口排出。
这样一个过程的结果是:活塞(重物)下降到一定位置静止不动,缸内压力又恢复到之前的平衡压力。
反之,往上抬重物打破缸内压力平衡,也是一样的道理,只是气体一个是逆向流动(从缸内向气控减压阀的排气口流动),另一个是正向流动(气控减压阀向缸内流动)。
关于平衡吊气路系统的常见问题及解答:
1,为什么要使用两个先导减压阀来控制一个气控减压阀,而不是只用一个大流量的减压阀直接给气缸供气?
答:如果用一个手动调节的减压阀给气缸供气,减压阀出口压力只能实现一个平衡,无法在两个平衡点之间来回切换。
2,为什么要有重载平衡和空载平衡来回切换?
答:两种平衡分别对应有重物和无重物的情况,当重物被安放到支撑物上(如推车上)后,就应该用换向阀切换至空载平衡才能卸下吊钩。
在空载平衡的状态下移动吊钩去吊另外一个重物,钩好后再切换到重载平衡,所以用气动平衡吊来来回搬运卸载重物需要切换两个平衡。
3,为什么不用两个大流量的减压阀接入一个换向阀,再从换向阀通入气缸?
答:正如前面所说的,满足气动平衡吊气路系统的减压阀必须是大流量、大排气量、高精度的,如果用两个这样的阀会大大增加使用成本。
而使用一个满足这些条件的气控减压阀加两个先导阀则可以减少成本,因为先导阀可以用小流量的,成本较低。
4,如果气控减压阀不是大流量、大排气量、高精度的,会有什么后果?
答:这个问题需要从三个方面回答。
1,流量不大,会引起向气缸内充气速度很慢,从而实现平衡的时间很长(特别是实现重载平衡的时间)。
2,排气量小,多余的压力释放地慢,重物位移的速度就慢。
3,精度不高,会导致很难调到平衡点,调不到平衡点就使重物无法处于静止状态,或者重物出现抖动现象。
气动平衡助力机械手的原理及应用

气动平衡助力机械手的原理及应用作者:谢楚军来源:《知音励志·教育版》2017年第04期摘要:气动平衡助力机械手是一种新型的物料搬运助力设备。
它的设计原理是利用力的平衡,达到对物品进行相应的推拉从而使得物料位置改变的目的。
本文阐述了气动平衡助力机械手操作的原理和应用,希望能为广大高中学子提供学习上的帮助。
【关键词】气动平衡;原理;应用气动平衡助力机械手是指由人力操控,气动辅助人力进行物料运输的设备。
重物在向上提升或者下降时由气路保证没有人工操作力。
操控力与物体的重量有关,操控气动平衡助力机械手的工作人员用手即可把物品准确的移到空间中的位置。
气动平衡助力机械手操作过程简单易学,在现代汽车业和专业的装配工业应用广泛,人力的劳动力度小,可搬运的物体质量大,是现代搬运业的福音。
1 气动平衡助力机械手的原理和结构正确操作气动平衡助力机械手设备对操作人员和整个生产过程发挥着重要的作用,我们需要对设备的组成和每个组成部分的工作原理进行充分的了解。
气动平衡助力机械手具有操作简单,省时省力安全度高等特点,对于提高生产中的效率和提高产品质量有着重要的作用。
1.1 气动平衡助力机械手的结构助力机械手设备主要由平衡吊主机、抓取夹具及安装结构等部分组成。
平衡吊主机是进行重物在空中保持没有重力作用的设备。
抓取夹具是进行工价抓取以及运输的设备。
安装结构是指根据要求用来支撑整套装置的部分。
不同行业对助力机械手设备的要求不一样,为了满足各个行业实现重物转移的操作,市场上推出了不同类型的平衡吊机。
根据助力机械手工作原理的不同,分为臂杆式和软索式两种,按照装置系统所采用基座不同,分为落地固定式、落地移动式、悬挂固定式、悬挂移动式、附墙式等几种方式。
气动平衡助力机械手设备分为立柱式和悬挂式两种结构,平衡助力机械手主体结构有三个转动节点,一个节点可以沿着自身的轴线转动360°,一个节点可以转动300°,另外一个节点可以自由的转动。
气动平衡吊参数

气动平衡吊参数
气动平衡吊是一种用于平衡物体重量和减小摩擦力的装置。
它通过利用空气动力学原理,使物体在悬挂状态下能够保持平衡。
气动平衡吊通常由吊架、气动平衡器和控制系统组成。
吊架是气动平衡吊的支撑主体,它负责悬挂物体并保持稳定。
吊架通常采用强度高、重量轻的材料制成,如铝合金或钛合金。
气动平衡器是气动平衡吊最关键的组件之一。
它利用空气动力学原理,通过控制气流的流动来平衡物体的重量。
气动平衡器内部设有气流控制装置,可以根据物体的重量和位置进行调节。
当物体受到外力作用或位置发生变化时,气动平衡器会自动调整气流的流量和方向,使物体保持平衡。
控制系统是气动平衡吊的大脑,它负责监测物体的重量和位置,并根据需要调节气动平衡器的工作状态。
控制系统通常由传感器、计算机和执行器组成。
传感器用于测量物体的重量和位置,并将数据传输给计算机。
计算机根据传感器的数据计算出气动平衡器需要调整的参数,并通过执行器控制气动平衡器的工作状态。
气动平衡吊在工业生产中起到了重要的作用。
它可以减小物体的重量感,减轻工人的劳动强度,提高生产效率。
同时,气动平衡吊还可以减小物体与地面的摩擦力,使物体在悬挂状态下更加灵活,便于操作。
气动平衡吊是一种通过利用空气动力学原理实现物体平衡的装置。
它通过吊架、气动平衡器和控制系统的协作,可以有效减小物体的重量感和摩擦力,提高工作效率。
在工业生产中,气动平衡吊发挥了重要作用,为人们的生活和工作带来了便利。
气动平衡器的研究与开发
四、前景展望
在系统的稳定性、检测等方面仍存在需要进一步研究的问题,需要 后期不断的完善才能保证设备在运行过程中拥有足够的安全性、可靠性 以及较长的使用寿命。
(1)在一般工程机械中滚珠丝杠要求不可承受径向力,而本文所设 计气动平衡器利用的是将滚珠丝杠螺母的轴向移动转变为旋转运动,并 且承受径向力,所以在一定程度上影响滚珠丝杠的寿命。针对该现象, 今后需要对滚珠丝杠的工作原理及受力形式进行分析,通过合理选用规 格型号及材料以提高气动平衡器的安全系数和工作寿命。
15
三、气动平衡器特点
特点三:完备、精确的快速响应系统
为了实现不同重量物件的提升速度 统一稳定,需确保系统响应速度快,防 止出现负载轻速度快、负载重速度慢。
16
三、气动平衡器特点
特点四:机械+气动双层安全保护
机械机构实现紧急制动保护 气动回路实现失压失气保护 当吊装物件发生坠落时,防止吊钩 快速甩起。当气源失压时,防止物件快 速坠落。
全程悬浮气动平衡器
1
目录页
CONTENTS
一 研究现状
二 系统介绍 三 主要特点 四 前景展望
2
一、研究现状
吊装设备
电动葫芦
气动葫芦
气动平衡吊 气动助力机械手
3
一、研究现状
问题:
(1)吊装精准度低
(2)无法实现“无重力化”操
作释义
“无重力化操作” :平衡——打破平衡——恢复平衡 当吊装物件处于提升状态时,吊装物件好像失去了重力,悬 浮在空中,操作人员通过对物件施加非常小的外力,即可以轻松 随意地对物件进行搬移、升降、旋转等操作。
4
二、系统介绍
气动平衡器主要包括机械传动系统和气动平衡控制系统, 以及紧急制动系统。
气动平衡吊工作原理
气动平衡吊的工作原理气动平衡吊是利用重物的重力和气缸内压力达到平衡来实现将重物提升或下降的气动搬运设备。
一般一个气动平衡吊会有两个平衡点,分别是重载平衡和空载平衡。
重载平衡是平衡吊上有重物时达到平衡状态,空载平衡是平衡吊上无负载时实现的平衡状态。
不管是哪种平衡状态,抓具会处于静止,这时只需一个很小的外力就能实现提升或下降重物或抓具。
利用气动平衡吊的这个原理,可以提高工作效率,降低工人劳动强度。
并且气动平衡吊结构简单,组成部分少,造价成本低,能适合在恶劣工况环境中使用。
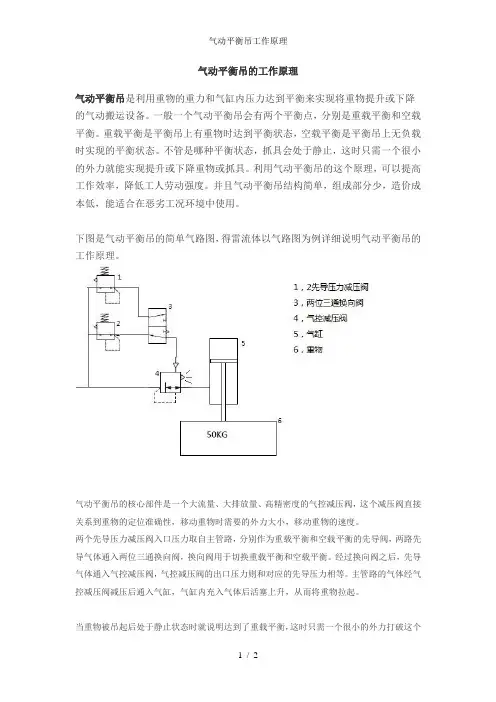
下图是气动平衡吊的简单气路图,得雷流体以气路图为例详细说明气动平衡吊的工作原理。
气动平衡吊的核心部件是一个大流量、大排放量、高精密度的气控减压阀,这个减压阀直接关系到重物的定位准确性,移动重物时需要的外力大小,移动重物的速度。
两个先导压力减压阀入口压力取自主管路,分别作为重载平衡和空载平衡的先导阀,两路先导气体通入两位三通换向阀,换向阀用于切换重载平衡和空载平衡。
经过换向阀之后,先导气体通入气控减压阀,气控减压阀的出口压力则和对应的先导压力相等。
主管路的气体经气控减压阀减压后通入气缸,气缸内充入气体后活塞上升,从而将重物拉起。
当重物被吊起后处于静止状态时就说明达到了重载平衡,这时只需一个很小的外力打破这个平衡,就能实现轻松地上提或下放重物。
以往下拉重物来打破平衡为例,当使用外力往下拉时,缸内活塞向下移动,这时缸内压力升高,超过了设定压力(这个设定压力就是平衡时的压力),多余的压力就会从气控减压阀的排放口排出。
这样一个过程的结果是:活塞(重物)下降到一定位置静止不动,缸内压力又恢复到之前的平衡压力。
反之,往上抬重物打破缸内压力平衡,也是一样的道理,只是气体一个是逆向流动(从缸内向气控减压阀的排气口流动),另一个是正向流动(气控减压阀向缸内流动)。
关于平衡吊气路系统的常见问题及解答:1,为什么要使用两个先导减压阀来控制一个气控减压阀,而不是只用一个大流量的减压阀直接给气缸供气?答:如果用一个手动调节的减压阀给气缸供气,减压阀出口压力只能实现一个平衡,无法在两个平衡点之间来回切换。
平衡吊的动力学与运动学仿真

平衡吊得运动学与动力学仿真作者:** 指导老师:************ ***************1绪论1、1平衡吊得概要平衡吊就是得主要结构就是平行四边形连杆机构得放大形态与螺母升降结构,通过外力得作用下达到重物得上升与下降得目得,平衡吊可以满足重物随时停留在需要得工作区域内。
比其她得吊装设备更具有优越性,它比一般吊装设备更加得灵活,从而更加得精准,与机械手相比等其她吊装设备比,其结构更加得合理,性能较好,广泛得使用于重工业得生产中,在机床厂中更就是被用作吊装作业,在小型企业装卸货物,例如码头得施工,集装箱得搬运,非常适合于作业区域窄,时间间隔短得作业方式。
其极大减少了人力使用,有效地节约了人力资源。
平衡吊在市场上主要常见得有3种,机械式,气动式,液压式,机械式,顾名思义,通过外力得使用,使其达到升降得目得,主要在生产,搬运得得领域中常见,后期,更就是添加了电动装置,优化了她得配置,有效地提高了生产效率。
气动式平衡吊主要就是对于气压得控制原理实现升降功能得我们成为气动式平衡吊,液压式,主要就是根据液压系统来设置得,在大多数重工业生产地使用广泛。
现在主要使用得为气动式平衡吊,主要省力,都就是自动化进行得,按照平衡吊臂得类型还可以将平衡吊分为通用与专用类型,她们各有各得特色,相对于大型得吊车来说,其缺点就是工作得行程范围较小,区域局限化。
平衡吊得种类及其特点:液压平衡吊得特点:液压平衡吊有3大类,有级,单级,无级变速得,她们通过不同得油路控制来达到不同得工作地点;气动平衡吊得特点:体积不大,比一般得平衡吊具有灵活得特色;电动平衡吊:又称为机械式平衡吊,具有控制重物在任意指定地点得特点,一般为定速转动;Cad(2D)+solidworks(3D)图纸整套免费获取,需要得加QQ11624013871、2平衡吊得结构平衡吊主要有大小臂,起重臂,短臂,电机,立柱,丝杆螺母传动副构成得,其中得几个臂件通过平行四边形连杆机构构成得。
khc气动平衡器操作手册

故障分析
KHC 气动平衡器在使用过程中有可能产生的故障及相对于的解决方法,如果遇到的问题 没有以下情况可咨询相关技术人员。
故障描述
可能原因
解决方法
气压不足
增加气压到不超过 7kg/cm2
工件重量超过最大负载
检查工件重量,并使用工具不 超过气动平衡器最大负载
不能提升工件
控制手柄或还漏气,则更换气管和控 制手柄
KHC 气动平衡器操作手册
介绍
气动平衡器(别称:气动平衡吊)利用压缩空气作为动力源,从而具备标准的提升功能 和悬浮功能,操作者在手上受力不超过 3Kg 情况下,可以实现最大 440Kg 的手动提升,如果 无需手动提升功能,则气动平衡吊最大负载为 880Kg。
气动平衡吊的“漂浮”有两种:一是上下 400mm 的漂浮;二是最大 3 米的全行程的漂浮, 根据客户现场情况选择相应的产品。
小心
-当气动平衡器放在地面上时,请不要操作。 -在钢丝绳松散时不要操作气动平衡器。 -在气动平衡器被悬挂时才能操作。 -请不要使用油雾器,油会损害气动平衡器内部的部件。 -在没有过滤和调压装置情况下,请不要操作气动平衡器。
警告
-请确认工作气压不要超过 0.7Mpa。 -如果需要,请把气压设定在操作需要的范围。
操作手册
韩国 KHC 的气动平衡器有专业的使用说明书,下面我们把翻译过的说明书给大家简单介 绍 KHC 气动平衡器操作手册。
-在完全理解此操作手册的内容和警告标志之前请不要使用气动平衡器。 -在没有接受过安全操作培训之前,请不要使用气动平衡器。 -请不要随意移动或拆除气动平衡器上名称牌、警告牌。 -请在每班次使用前检查气动平衡器,并定期保养。 -如果操作员没有良好的听力、视力和感知,请不要使用气动平衡器。 -如果有任何指导性的标识放在操作按钮上,如:设备在保养或请不要使用,请不要操作气 动平衡器直到标识移走为止。 -请使用专业的、经过培训的人员来安装。 -请不要在任意地方安装气动平衡器,如气动平衡器不能暴露在雨中或水里。 -请在导轨末端安装防撞块。 -请确认吊装工件是否超出最大负载。 -请确认气动平衡器在使用挂钩或吊具时摆动自如。 ※请不要把气动平衡器固定在一个地方。
平衡吊
平衡吊原理
在工厂车间里搬运重物,往往都是采用起重机、电葫芦、工业机械手等。但对于需要频繁吊装、作业时间短的场合,如机床上下工件,装配工作吊装零部件,流水线上的定点工作等等;对于要求比较精确定位的场合,如铸造中的下芯、合箱等等,一般起重设备常不适用,工业机械手多用于生产自动线上或单一的重复操作,而且成本较高,目前,一般车间使用较少。
当然,在平衡吊的研究设计中,应用力学知识还解决了许多问题,从而可以看到它在工程中应用的巧妙了。
杆系满足什么条件,才能保证RA是垂直的呢?
先看DEF杆,该杆在重力G和D,E铰链对DEF杆的作用力TD和TE的作用下平衡。TE力的方向沿CE杆轴线,TD力则必沿D点和G与TE力交点K的连线方向。G,TE和TD的指向,可通过力三角形得到,示于图2上。再看ABD杆,该杆也在三力作用下平衡。铰链D给ABD杆的作用力T'D,大小与TD相等,指向相反。铰链B给ABD杆的作用力TB,沿CB轴线方向。RA沿T'D与TB两力交点J的连线方向。三力的指向亦可以通过力三角形得出,示于图2上。
只要杆系中各杆满足上述关系,平衡吊即可在理想条件下,吊钩(重物)处在水平的任意位置上达到随遇平衡。因为这是理想条件下的关系式,叫做原型平衡条件。实际设计中,常取l1=l3,l2=l4。原型平衡条件下还有一个有趣的几何关系,即A,C,F位于一直线上。
实际的平衡吊要复杂得多,因为杆件都有重量,存在变形,加工后尺寸会有误差,摩擦处处存在,设计制造出的ABD和DEF杆的自重重心不能保证在轴线上等。要使实际的平衡吊真正在工程中得到应用,做到随遇平衡,这些问题应该予以逐个解决。
平衡吊是一种以平衡杆系为主要结构特征的吊运装置。采用伺服传动系统的平衡吊则称为伺服平衡吊。该吊运装置主要由立柱、头架、手臂及传动部分组成,结构紧凑,造型美观。其主要特点是运用杆系的平衡原理和放大尺原理,操作者只需用几公斤力,就能使几十至上千公斤的重物在上下、前后、水平廻转三维空间轻巧自如地吊装,且运行可靠,是生产线、机床等设备工件上、下料的理想吊运装置。它的成功研制,填补了我国一项空白,属国内首创。
气动平衡吊的气动原理
气动平衡吊的气动原理
气动平衡吊是一种利用气动原理来实现物体悬挂、升降和平衡的设备。
它主要由气源、气动平衡装置和悬挂装置三部分组成。
气源通常采用压缩空气,通过气路传输到气动平衡装置中。
气动平衡装置包括气缸、阀门和气路等,通过气路的控制实现对气缸的控制。
悬挂装置通常采用钢丝绳或链条等,将物体与气动平衡装置相连。
气动平衡吊的原理是利用气源提供的气压控制气动平衡装置中的气缸,从而控制悬挂装置的升降和平衡。
当气源提供的气压与气动平衡装置内的气压平衡时,悬挂装置处于平衡状态。
当气源提供的气压增加时,气动平衡装置中的气缸会收缩,悬挂装置会上升,反之则下降。
通过控制气源的气压,可以实现对悬挂物体的升降和平衡控制。
同时,气动平衡吊具有结构简单、操作方便、安全可靠等特点,在工业生产线等场合得到了广泛应用。
平衡吊的原理和操作方法
平衡吊的原理和操作⽅法
“平衡吊”的原理新颖,挂在平衡吊吊钩上的重物,⽤⼿扶着,可以随意在吊装⾼度的平⽽内运动,拉制升降的电钮开关,装在吊钩处,通过电动机和传动使重物升降。
操作者⼀⼿扶着吊件,⼀⼿随⼼所欲地操纵吊件升降、回转、移动,好像⼀只放⼤了的⼿那样,运⽤⾃如。
当然⼿上还是有⼀点⼒感,这是由于理论和实际不完全⼀致所带来的。
⽐如,⼯艺、安装上的误差,实际存在的变形和座邃应等等。
操作平衡吊的⽅法和流程:
平衡吊主要由传动、杆系、回转座和⽴柱等组成。
⽴柱和回转座的作⽤是显⽽易见的。
传动是控制被吊物件升降的,常⽤的有机械传动和液压传动。
实际的平衡吊要复杂得多,因为杆件都有重量,存在变形,加⼯后尺⼨会有误差,摩擦处处存在,设计制造⼭的AED和DEF 杆的⾃重重⼼不能保证在轴线上等。
要使实际的平衡吊真正在⼯程中得到应⽤,做到随遇平衡,这些问题应该予以逐个解决。
靖江市起重设备⼚是⼀家有着25年经验的起重设备制造商,主营悬臂吊、单双梁桥式起重机、龙门吊以及各类⾮标起重机等等,欢迎有需要的客户前来免费咨询和采购:139******** 唐经理。
平衡吊工作原理
平衡吊工作原理
平衡吊是一种常用的起重设备,它的工作原理是利用吊梁和钢丝绳的力学原理,将工业物体悬挂于钢丝绳上并保持平衡。
首先,平衡吊的核心部件是一个电机,通过电机的驱动,它能够产生足够的动力来提升或降低悬挂物体。
电机通过减速器、齿轮箱等传动装置,将电机的高速旋转转化为较低速的、提供足够扭矩的旋转。
在电机的驱动下,悬挂在钢丝绳上的工业物体可以随着绳索的升降而相应地提升或降低。
为了使吊具能够保持平衡,平衡吊还配备有一个称之为“平衡
系统”的装置。
平衡系统通常由计算机及传感器等组成,可以
实时监测悬挂物体的重量和位置,并据此调整电机的驱动力,以达到平衡状态。
在悬挂物体发生位置变化或所载物体的重量变化时,平衡系统会及时调整电机的驱动力,使钢丝绳对工业物体的承载力进行精确调整,从而保持悬挂物体在平衡位置。
总结来说,平衡吊的工作原理可以简单概括为:通过电机驱动,将工业物体悬挂在钢丝绳上,并通过计算机控制的平衡系统来实时监测并调节钢丝绳的张力,以保持物体在平衡位置。
这种工作原理使得平衡吊能够提供安全可靠的起重作业,并被广泛应用于工业生产和建筑工地等各种场合。