
数学史(哈密顿与四元数)
| SHUXUESHI
哈密顿
四元数
四元数意义
组员展示
迎接这一挑战的是数学家哈密顿.哈密顿首先对复数进行了思考, 他认为复数a+ bi不是一个真正的和,bi是不能加到a上去的,复数 a+bi不过是一个二元数组(a,b).随后,他又给出了二元数组的加法 和乘法运算.哈密顿对复数只是略加研究,他的重点是要给出表示 空间向量的三元数组.模仿复数的写法,他把三元数组写成a+bi+cj 这种形式.接下来,就要给新数组定义运算.其中,加法和减法运算很 简单,然而在定义乘法运算时出了麻烦.依照复数的乘法运算,令i2= Transformation j2=-1,可是该如何规定i和j的积呢?哈密顿要求三元数组满足/模法 则0.即若(a1+ a2i+ a3j)(b1+ b2i+ b3j) = c1+ c2i+ c3j,则 a12+a22+a32)(b12+b22+b32)= c12+c22+c32
| SHUXUESHI
哈密顿
四元数
四元数意义
组员展示
Services
| SHUXUESHI
哈密顿
四元数
四元数意义
组员展示
四元数本身无广泛应用, 但它对代数学的发展有着 不可估量的指导意义, 从此数学家们可以更加自由 地构造一个有意义的、有用的数系, 可以通过减弱、 放弃或替换代数中的不同定律和公理( 如交换律、 结合律) , 为众多的代数系的研究开辟了道路.由于 Services 数学家们获得了思想的解放, 所以在哈密顿之后, 各种新的超复数不断地涌现,如: 格拉斯曼的超复 数已经推广到n维空间, 麦克斯韦创造了大量的向 量分析, 凯莱和西尔维斯特发展了更一般的代数形 式变换理论等. 直到魏尔斯给出了复数是最大的数 系的证明, 这股探索新数的热潮才慢慢地退却.
| SHUXUESHI
哈密顿
四元数
四元数意义
组员展示
哈密尔顿在数学史上首次提出了非交换代数的概念,这一工作对于 代数学的影响完全类似于非欧几何的出现对于几何学的巨大冲击。在这 一思想的影响下,向量代数和向量分析的理论出现了,各种非交换代数 (如矩阵代数),非结合代数(如若当代数、李代数)的理论相继出现 了。按照保留各种不同代数性质而得到的不同代数结构纷纷被揭示出来。 到现在为止,数学家们已经研究过 200 多种不同的代数结构,也许这样 说是正确的。 这些工作的绝大部分属于二十世纪,并且,使一般化和抽 象化的思想在今天的数学中得到充分的反映。 正因为如此,人们高度赞 誉哈密尔顿的工作,把他创立的四元数代数称为“代数学的独立宣言”。
| SHUXUESHI
哈密顿
四元数
四元数意义
组员展示
哈密顿是19世纪前期的爱尔兰 数学家,被誉为/是使爱尔兰人在 数仅次于牛顿的最伟大的数学兼 物理学家.哈密顿最重要的数学 ACTIVITV FLOW 成果是创造了四元数.他一生中 有三分之一的时间用在了四元 数的研究上.当然,四元数也为他 赢得了巨大声誉.
| SHUXUESHI
哈密顿
四元数
四元数意义
组员展示
四元数是继复数后的又一新的数系.复 数自16世纪出现之后,很长一段时间人 们认为它只是代数上虚构的量,而不是 真正意义上的数.直到18世纪 末19世纪初的时候,数学家韦塞尔、阿 尔冈和高斯分别用复数来表示平面上 的点和向量后,复数才渐渐被人们承认. 在对复数的性质有了一定认识后,人们 很自然会有这样的想法,会不会有表示 空间中的点或向量的复数类似物呢
| SHUXUESHI
哈密尔顿
四元数
四元数意义
组员展示
四元数的概念
哈密尔顿提出的四元数是指形如 a+bi+cj+d 的数。 其中a,b, c,d 为实数,i,j,k 是确定的单位元。第一项 a 称为四元 数的数量部分,后面三项称为向量部分。
四元数的运算
两个四元数相等定义为数量部分相等且向量部分的系数也分别 对应相等; 两个四元数相加定义为数量部分和向量部分的系 数分别对应相加。 显然,四元数相加满足交换律和结合律。 关键是乘法定义,哈密尔顿首先对单位元 i,j,k 的乘积放弃 了交换律, 给出如下规方便的向量分析以及德国数学家格拉 斯曼(H.G.Grassman)发现了更为一般化的 n 元有序数组, 使得四元数理论逐渐被淹没而成为数学史上一件有趣的古董。
hamilton 四元数 矩阵型式

Hamilton 四元数矩阵表示方式在数学中,四元数是一种扩展了复数的数学结构,它由一个实部和三个虚部组成。
由爱尔兰数学家威廉·哈密尔顿(William Rowan Hamilton)于19世纪提出,四元数在物理学和计算机图形学等领域广泛应用。
四元数的一种常见的表示方式是矩阵形式。
在四元数矩阵中,实部和虚部被组织成一个 2x2 的复数矩阵,其中实部位于主对角线上,虚部位于次对角线上。
下面是一个示例矩阵形式的四元数:r -b1 -b2 -b3b1 r b3 -b2b2 -b3 r b1b3 b2 -b1 r在上面的矩阵中,r 表示实部,b1、b2 和 b3 表示虚部的三个分量。
这个矩阵的结构使得四元数的运算可以通过矩阵的计算来实现。
四元数的加法和减法可以直接在矩阵形式中进行。
两个四元数的加法是将它们对应位置的矩阵元素相加,而减法则是将对应位置的矩阵元素相减。
以矩阵形式表示的四元数的加减法运算如下所示:四元数 A = | a -b1 -b2 -b3 || b1 a b3 -b2 || b2 -b3 a b1 || b3 b2 -b1 a |四元数 B = | c -d1 -d2 -d3 || d1 c d3 -d2 || d2 -d3 c d1 || d3 d2 -d1 c |四元数 C = A + B = | a + c -(b1 + d1) -(b2 + d2) -(b3 + d3) || b1 + d1 a + c b3 + d3 -(b2 + d2) || b2 + d2 -(b3 + d3) a + c b1 + d1 || b3 + d3 b2 + d2 -(b1 + d1) a + c |四元数的数乘可以通过矩阵形式来表示。
一个四元数乘以一个标量等价于将该标量乘以四元数的每个矩阵元素。
以矩阵形式表示的四元数的数乘运算如下所示:四元数 A = | a -b1 -b2 -b3 |标量 k, A * k = | k * a -(k * b1) -(k * b2) -(k * b3) |四元数的乘法在矩阵形式中有稍微复杂一些的表示。
四元数表示姿态和旋转

四元数表示姿态和旋转1. 引言1.1 介绍四元数四元数是一种数学概念,最早由爱尔兰数学家威廉·哈密顿在19世纪提出。
四元数可以看作是复数的扩展,它包括了实部和三个虚部,通常用符号q = w + xi + yj + zk来表示,其中w、x、y、z分别是实部和三个虚部的系数。
四元数在姿态和旋转中有着广泛的应用,在计算机图形学、机器人学、物理模拟等领域都有着重要作用。
在旋转表示中,四元数可以更加高效地描述物体在三维空间中的旋转,避免了欧拉角表示中的万向锁问题,同时还可以实现平滑的插值和融合操作。
尽管四元数在数学上可能较为复杂,但其在姿态和旋转中的应用已经得到了广泛认可。
通过四元数,我们可以更加简洁地表达旋转操作,提高了计算效率和精度,为解决实际问题提供了强大的工具。
四元数的引入,不仅拓展了我们的数学工具箱,也为许多领域的发展带来了新的可能性。
1.2 四元数在姿态和旋转中的应用四元数在姿态和旋转中的应用非常广泛,它在航空航天、机器人、计算机图形学等领域都有重要的作用。
在航空航天领域,四元数被广泛应用于飞行器的姿态控制和导航系统中。
通过四元数表示飞行器的旋转姿态,可以更准确地描述飞行器的运动状态,实现精确的控制和导航。
在机器人领域,四元数也被用于机器人的运动规划和控制。
通过四元数表示机器人的姿态变化,可以更有效地规划机器人的运动轨迹,确保机器人在复杂环境中稳定地移动。
在计算机图形学领域,四元数被用于实现3D图形的旋转和变换。
通过四元数表示物体的旋转,可以避免旋转变换的奇异性问题,实现更流畅和自然的图形变换效果。
四元数在姿态和旋转中的应用为各个领域提供了一种有效的数学工具,可以更加精确地描述和处理物体的旋转和姿态变化。
它不仅提高了系统的性能和稳定性,也拓展了人类对于旋转和姿态变化的理解和应用。
2. 正文2.1 四元数的定义四元数是一种数学概念,可以用来表示复杂的旋转和姿态。
它由一个实部和三个虚部组成,通常用符号q = q + qq + qq + qq来表示,其中q、q、q、q是实数,q、q、q是虚数单位。
四元数
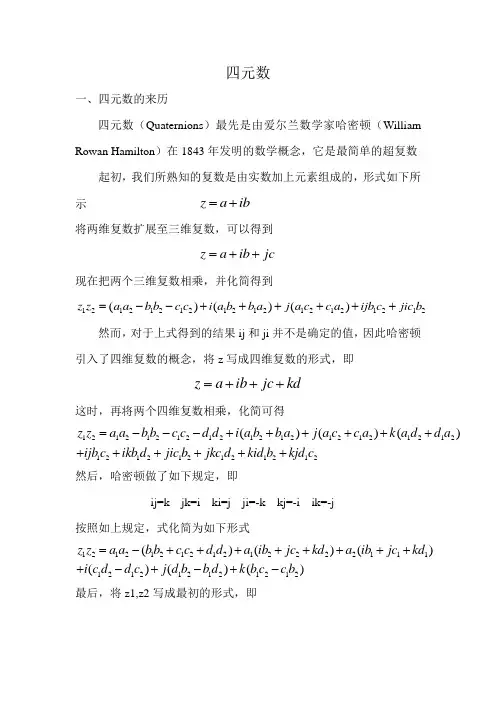
四元数一、四元数的来历四元数(Quaternions )最先是由爱尔兰数学家哈密顿(William Rowan Hamilton )在1843年发明的数学概念,它是最简单的超复数起初,我们所熟知的复数是由实数加上元素组成的,形式如下所示 z a ib =+将两维复数扩展至三维复数,可以得到z a ib jc =++现在把两个三维复数相乘,并化简得到12121212121212121212()()()z z a a bb c c i a b b a j a c c a ijb c jic b =--++++++ 然而,对于上式得到的结果ij 和ji 并不是确定的值,因此哈密顿引入了四维复数的概念,将z 写成四维复数的形式,即z a ib jc kd =+++这时,再将两个四维复数相乘,化简可得1212121212121212121212121212121212()()()z z a a b b c c d d i a b b a j a c c a k a d d a ijb c ikb d jic b jkc d kid b kjd c =---++++++++++++然后,哈密顿做了如下规定,即ij=k jk=i ki=j ji=-k kj=-i ik=-j按照如上规定,式化简为如下形式121212121212222111121212121212()()()()()()z z a a b b c c d d a ib jc kd a ib jc kd i c d d c j d b b d k b c c b =-+++++++++-+-+-最后,将z1,z2写成最初的形式,即111222z s v z s v =+=+式中,v1,v2分别表示z1,z2的虚数部分得到121212122112z z s s v v s v s v v v =-+++⨯哈密顿将此式中的对象z1z2叫做四元数,并把虚数部分称作是向量。
形象解说四元数
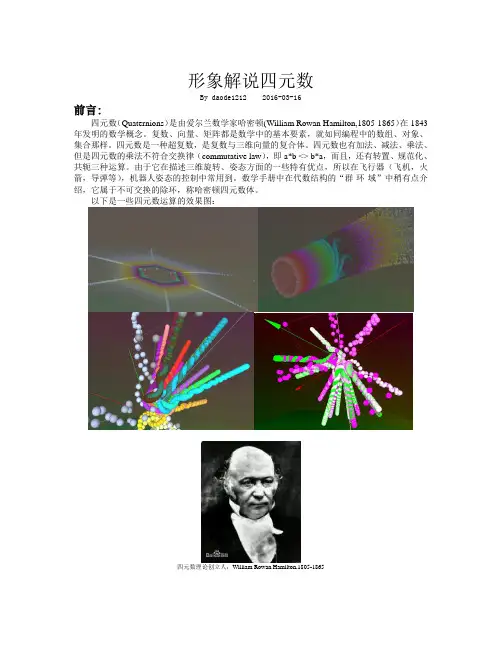
形象解说四元数By daode1212 2016-03-16前言:四元数(Quaternions)是由爱尔兰数学家哈密顿(William Rowan Hamilton,1805-1865)在1843年发明的数学概念。
复数、向量、矩阵都是数学中的基本要素,就如同编程中的数组、对象、集合那样。
四元数是一种超复数,是复数与三维向量的复合体。
四元数也有加法、减法、乘法、但是四元数的乘法不符合交换律(commutative law),即a*b <> b*a,而且,还有转置、规范化、共轭三种运算。
由于它在描述三维旋转、姿态方面的一些特有优点,所以在飞行器(飞机,火箭,导弹等),机器人姿态的控制中常用到。
数学手册中在代数结构的“群-环-域”中稍有点介绍,它属于不可交换的除环,称哈密顿四元数体。
以下是一些四元数运算的效果图:四元数理论创立人:William Rowan Hamilton,1805-1865一,四元数的几种表示形式:OpenTK中,为建立四元数提供了多种方式:public Quaternion(float x, float y, float z, float w);public Quaternion(OpenTK.Vector3v, float w);例如用Quaternion(float x, float y, float z, float w):OpenTK.Quaternion q = new OpenTK.Quaternion(0.51f, -0.71f, 0.31f, 0.7071f);1, 四元数建构方式一:i^2=j^2=k^2=-1ij=-ji=k,jk=-kj=i,ki=-ik=jq=w+ix+jy+kz,i,j,k分别对应轴向量X(1,0,0),Y(0,1,0),Z(0,0,1)2, 四元数建构方式二:转动角之半+轴向量的方向余弦:3, 四元数建构方式三:转动角之半+单位球面上的点:二,四元数的模如q是四元数,OpenTK中有:1, q.Length;返回值是:2, q.LengthSquared;返回值是:,与点积(内积)q·q是一致的。
四元数简介
可表示为 d + ai + bj + ck,a、b、c、d是 实数。 • 四元数的其它表示方法: 1、q=[w,v] 其中v=(x,y,z)是矢量,w是标量。 2、q=( cosθ/2 , (x ,y,z )sinθ/2) 3、q=[d,a,b,c]T
• • • • •
纠正陀螺仪积分得出的姿态。 长期融合用到的传感器是加速度计和电子罗盘 假设正确的姿态四元数为Q,那么可以利用四元数旋转将参考坐标系和 体坐标系下的向量互相转换,将Eh和Eg转换到体坐标系下 BEh=Q×Eh×Q* BEg=Q×Eg×Q * 理论上Bg=BEg,Bh=BEh 即 { Q×Eh×Q* - Bh = 0} , { Q×Eg×Q* - Bg = 0} 这两个方程成立,联立这两个方程就可以解得姿态四元数Q。但是,由 于各种误差的存在,这个方程组只能找到最优解,找最优解的问题有许 多方法可以采用,如[梯度下降][高斯牛顿]
• q1 q2=
w2 x 2 y2 z2
四元数在姿态运算上的应用
• 一个单位化的四元数可以描述一个三维旋转的过程。例如:
p0以原点为旋转中心,旋转的轴是(α, β, γ) ( α^2 + β^2 + γ^2 = 1), 转θ角的旋转,用四元数表示就是: p1= qp0q-1
四元数
齐朋冲
四元数的引入
• 复数的加、乘运算可以表示平面向量的合成、伸
缩和旋转变换,这些知识我们已经在中学课程中 学过了。 那么,很自然的问题就是,在三维,或更高维空 间中是否也有复数的类似物?其中的元素还可以 像复数域那样做加、减、乘、除运算,并满足通 常复数的那些运算律,包括加法和乘法的交换律 与结合律、乘法对加法的分配律等待?更进一步, 我们是否可以期望用这样的数来表示三维或更高 维空间中的伸缩和旋转,就像用复数表示平面向 量的伸缩旋转那样方便?
四元数是1843年由英国数学家哈密顿(W
摘要四元数是1843年由英国数学家哈密顿(W. R. Hamilton)发现或者说发明的,至今已一个半世纪了。
但在相当长的一段时间里它没有为人们所重视,更没有得到实际的应用。
近年来,四元数矩阵在刚体力学、量子力学、控制理论和陀螺技术中的应用日趋重要和广泛,随着上述四元数力学的不断发展,对四元数矩阵的进一步认识和研究就显得越来越重要。
本文对四元数矩阵的实表示的相关研究成果进行了总结和归纳,并进行了一些推广工作:1、总结归纳了四元数矩阵的实表示及其性质;2、利用四元数矩阵的实表示及其性质定义了四元数矩阵的行列式并讨论了行列式的运算性质;3、利用四元数矩阵的实表示及其性质讨论了四元数矩阵的可逆性以及逆矩阵的一种计算方法;4、利用四元数矩阵的实表示及其性质讨论了四元数矩阵的Cramer法则;5、总结归纳了四元数矩阵的实表示及其性质在四元数矩阵方程的有解判别定理以及通解的表示研究中的一些应用。
关键词:实表示,四元数矩阵,行列式,四元数矩阵方程ABSTRACTQuaternion had been discovered or invented by W. R. Hamilton who was a mathematician of Britain in 1843. But it was free from a value in a long time, even more actual of application. The family of quaternions plays a role in quantum physics, geostatics, control theory and peg-top technology. It is important to know and research quaternions as the development of quaternions. Thus the real representation of quaternion matrices has been appeared.This paper concludes and summarizes the production the real representation of quaternion matrices, and extends something in this article.1、Concluding and summarizing the real representation of quaternion matrices and its characters in this article.2、Utilizing the real representation of quaternion matrices and its characters defines the determinant of quaternion matrices and discusses operation characters of its determinant in this article.3、Utilizing the real representation of quaternion matrices and its characters discusses the reversibility of quaternion matrices and a account way of athwart matrix in this article.4、Utilizing the real representation of quaternion matrices and its characters discusses the Cramer theorem of quaternion matrices in this article.5、Concluding and summarizing the application of the real representation of quaternion matrices and its characters in the equation of quaternion matrices.Key Words:real representation, quaternion matrices, determinant, equation of quaternion matrices目录1引言 (1)2四元数矩阵的实表示及其性质 (2)3四元数矩阵的行列式 (2)4四元数体上的Cramer法则 (5)5 实表示在四元数矩阵方程中的应用 (6)-= (6)5.1 四元数矩阵方程AXB CYD E5.2 其它四元数矩阵方程 (8)致谢 (11)参考文献 (12)四元数矩阵的实表示及其应用1引言四元数是1843年由英国数学家哈密顿(W. R. Hamilton)发现或者说发明的,至今已一个半世纪了。
数学史(哈密顿与四元数)
| SHUXUESHI
哈密顿
四元数
四元数意义
组员展示
迎接这一挑战的是数学家哈密顿.哈密顿首先对复数进行了思考, 他认为复数a+ bi不是一个真正的和,bi是不能加到a上去的,复数 a+bi不过是一个二元数组(a,b).随后,他又给出了二元数组的加法 和乘法运算.哈密顿对复数只是略加研究,他的重点是要给出表示 空间向量的三元数组.模仿复数的写法,他把三元数组写成a+bi+cj 这种形式.接下来,就要给新数组定义运算.其中,加法和减法运算很 简单Tra,然nsfo而rm在atio定n 义乘法运算时出了麻烦.依照复数的乘法运算,令i2= j2=-1,可是该如何规定i和j的积呢?哈密顿要求三元数组满足/模法 则0.即若(a1+ a2i+ a3j)(b1+ b2i+ b3j) = c1+ c2i+ c3j,则
| SHUXUESHI
哈密顿
四元数
四元数意义
组员展示
四元数是继复数后的又一新的数系.复 数自16世纪出现之后,很长一段时间人 们认为它只是代数上虚构的量,而不是 真正意义上的数.直到18世纪 末19世纪初的时候,数学家韦塞尔、阿
尔冈和高斯分别用复数来表示平面上 的点和向量后,复数才渐渐被人们承认. 在对复数的性质有了一定认识后,人们 很自然会有这样的想法,会不会有表示 空间中的点或向量的复数类似物呢
| SHUXUESHI
哈密顿
四元数
四元数意义
ห้องสมุดไป่ตู้
组员展示
哈密尔顿在数学史上首次提出了非交换代数的概念,这一工作对于
代数学的影响完全类似于非欧几何的出现对于几何学的巨大冲击。在这 一思想的影响下,向量代数和向量分析的理论出现了,各种非交换代数 (如矩阵代数),非结合代数(如若当代数、李代数)的理论相继出现 了。按照保留各种不同代数性质而得到的不同代数结构纷纷被揭示出来。 到现在为止,数学家们已经研究过 200 多种不同的代数结构,也许这样 说是正确的。 这些工作的绝大部分属于二十世纪,并且,使一般化和抽 象化的思想在今天的数学中得到充分的反映。 正因为如此,人们高度赞 誉哈密尔顿的工作,把他创立的四元数代数称为“代数学的独立宣言”。
哈密尔顿的四元数
哈密尔顿的四元数威廉.哈密顿,历史上最伟大的数学家之一。
1805年8月3日出生于爱尔兰的都柏林,1865年9月2日卒于都柏林附近的敦辛克天文台。
哈密顿是一位罕见的语言奇才。
14岁时就学会了12种欧洲语言。
13岁就开始钻研牛顿和拉普拉斯等人的经典著作。
17岁时掌握了微积分,并在光学中有所发现。
22岁时大学还未毕业就被聘任为他就读的都柏林三一学院的教授,同时获得“爱尔兰皇家天文学家”的称号。
哈密顿在物理学和数学领域里都有杰出的成就,他是一位勤奋工作而酷爱真理的人。
他和妻子在一起散步的桥头,已经有一个纪念碑。
四元数是由哈密尔顿在1843年爱尔兰发现的。
爱尔兰有一个很多人熟悉的英雄,威廉.华莱士。
在电影《勇敢的心》中,有一柄长剑,叮地插在大地之上,长剑在风中微颤,你仿佛听见爱尔兰的英雄在高呼:自由!在通往数学的自由或者奴役的道路之上,哈密顿的四元数是一个丰碑。
从物理学上讲,它就是泡利矩阵,有了泡利矩阵,就有了2分量旋量。
所以天才总是相互感应,而有了泡利矩阵,才有了扭量,这亦是自然的事情。
两个四元数相等的准则是系数a、b、c、d都对应相等。
两个四元数相加只要将对应系数分别相加形成新的系数,这样和本身也是一个四元数。
为了定义乘法,哈密尔顿不得不规定i与j,i与k及j与k的乘积。
为了保证乘积是一四元数,并且尽可能多地保留实数和复数的特点,他约定:jk=i,kj=-i,ki=j,ik=-j,ij=k,ji=-k,这些约定意味着乘法是不可能交换的。
这样若p和q为四元数,则pq 不等于qp。
一个四元数被另一个四元数除也是可以做的,然而,乘法的不可交换性蕴含了用四元数q去除四元数p时,可以意味着找到r,使得p=qr或p=rq,商r在两种情形下可能不等。
尽管四元数并没有像哈密尔顿希望的那样有广泛的使用价值,他还是能用它们来解决大量的物理和几何问题。
四元数的引入给了数学家们又一次震动。
它是一个确确实实有实际用途的代数,却不具备所有实数和复数都具备的基本性质,即ab=ba。
四元数的理论和应用
四元数的理论和应用四元数,又称四元数实数,是由英国数学家汉密尔顿于1843年创造的一个新颖的数学体系。
与复数具有类似性质,四元数可以表示3D空间的旋转、陀螺的转动以及电磁场的量子性质,因此在工程、物理学等学科中具有广泛的应用。
一、四元数的定义四元数可以看作是较为一般性的复数,是由一个实部和三个虚部构成的算子,记作q=a+bi+cj+dk,其中i,j,k是虚数单位,具有如下的性质:i² = j² = k² = ijk = -1。
二、四元数的计算1. 四元数的加减法:对于两个四元数q1=a1+b1i+c1j+d1k和q2=a2+b2i+c2j+d2k,我们可以进行加减法运算:q1 + q2 = (a1+a2) + (b1+b2)i + (c1+c2)j + (d1+d2)kq1 - q2 = (a1-a2) + (b1-b2)i + (c1-c2)j + (d1-d2)k2. 四元数的乘法:四元数的乘法需要按照虚部单位的乘法规则进行运算,即:i² = j² = k² = ijk = -1ii = -1, ij = k, ik = -jji = -k, jj = -1, jk = iki = j, kj = -i, kk = -1因此,两个四元数的乘积为:q1q2 = (a1a2 - b1b2 - c1c2 - d1d2) + (a1b2 + b1a2 + c1d2 - d1c2)i + (a1c2 - b1d2 + c1a2 + d1b2)j + (a1d2 + b1c2 - c1b2 + d1a2)k3. 四元数的共轭:四元数的共轭是把虚部单位i,j,k交换位置,且取反,即:q* = a-bi-cj-dk4. 四元数的模长:四元数的模长表示为:|q| = sqrt(qq*) = sqrt(a²+b²+c²+d²)三、四元数在旋转表示上的应用四元数是一种非常方便的表示3D旋转的工具,示例见下图。
哈密顿四元数代数
哈密顿四元数代数哈密顿四元数代数是由爱尔兰数学家威廉·哈密顿于19世纪提出的一种独特的数学结构。
它可以看作是复数代数的自然拓展,将二维复数拓展到四维空间中。
这种代数结构在物理学、工程学和计算机图形学等领域中有着广泛的应用。
本文将从哈密顿四元数的定义、性质和应用三个方面进行阐述。
首先,我们来了解一下哈密顿四元数的定义。
哈密顿四元数由四个实数构成,记作q=q0+q1i+q2j+q3k,其中q0、q1、q2和q3为实数,i、j和k为虚数单位,满足如下规则:i²=j²=k²=-1,且i、j和k之间满足以下乘法关系:i*j=k,j*i=-k,k*i=-j,i*k=j,j*k=i和k*j=-i。
哈密顿四元数的加法和乘法规则可以通过实数的加法和乘法规则进行定义,同时也满足结合律、交换律和分配律。
其次,我们来探讨一下哈密顿四元数的性质。
哈密顿四元数中的实部q0为标量部分,而虚部q1i+q2j+q3k为矢量部分。
通过运算,可以得到哈密顿四元数的共轭、模长和单位化等性质。
哈密顿四元数的共轭定义为q*=q0-q1i-q2j-q3k,即实部不变,虚部取负。
哈密顿四元数的模长定义为|q|=√(q0²+q1²+q2²+q3²),表示该四元数的长度或大小。
还可以将哈密顿四元数单位化,即除以其模长,得到单位四元数。
此外,哈密顿四元数的乘法满足非交换性,即q*p≠p*q,其中q和p为两个哈密顿四元数。
最后,我们来看一下哈密顿四元数的应用。
哈密顿四元数的应用非常广泛,在物理学、工程学和计算机图形学等领域中都有重要的地位。
在物理学中,哈密顿四元数被应用于描述空间的旋转和转动。
它可以用来表示刚体的姿态、方向和角度,并进行刚体的旋转运动。
在工程学中,哈密顿四元数被用于描述三维空间中的刚体运动和机器人姿态的表示与控制。
在计算机图形学中,哈密顿四元数被广泛应用于三维动画、虚拟现实和游戏开发等领域。