
控制测量学附合导线按条件平差算例
(cm)
式中以cm为单位。
由上式算得
cm
cm
Hale Waihona Puke cmcm以角度观测的权为单位权,即
表9-6 条件方程及权函数式系数表
观测 编号
1 -1.244 1.062
0.818
1 -1.498 0.315
-0.183
1 -0.888 0.169
0.281
1 -0.632 -0.370
-0.002
1
1
0.947 -0.321
0.096 0.017 0.063 -0.046 5 -4.132
则边长的权为
1.062 0.315 0.169 -0.370
-0.032 0.072 0.030 0.078 1.324
0.818 -0.183 0.281 -0.002
1 0.064 0.089 0.070 0.163 0.032 0.070 2.262/2.262
表9-7 法方程式解算表
行
的
符 号
=-0.187
=-2.703
=-4.749
5.000
-4.262 0.8524 5.155 1.522
1.176 -0.2352 -1.734 -0.732 0.4809 1.552 0.923
-5.000 1.0000 4.900 0.638 -0.4192 2.900 4.383
增量之平差值;、、…、表示图中各导线边的横坐标增量之平
差值;由图可写出以坐标增量平差值表示的纵、横坐标条件。
(9-4)
令
(9-5)
则
(9-6)
以微分量代替改正数,则有
将上式代入式9-6得纵坐标条件式,且同理已可得横坐标的
条件式即 (9-7)
上式就是单一符合导线的纵、横坐标条件方程、为条件式 的不符值,按
1)单位权中误差,按
2) 计算边的中误差。
边边长相对中误
4 1110.893 526.681 8400.116 4836.524 +0.169 -0.888 (5) -762.912 1304.471 9511.116 5363.205 -0.370 -0.632
8748.204 6667.676
解:(1)确定观测值的权。
测角中误差
边长中误差按仪器给定公式为
表9-8 观测值之平差值计算
观测值
改正数
平差值
角度
291º 45′27.8″ 275 16 43.8 128 49 32.3 274 57 18.2 289 10 52.9
-1.9″ +2.4 +1.4 +3.3 -0.2
291º 45′27.9″ 275 16 46.2 128 49 33.7 274 57 21.5 289 10 52.7
(9-13)
9.4.3附合导线按条件平差算例
在图9-7所示附合导线中,为已知点,其坐标为
m
m
m
m
方位角,应用红外测距仪观测导线的转折角和边长列入表
9-5。试按条件平差法,求各观测值及平差后边的边长相对中
误差。
图9-7 附合导线观测示意图
表9-5
近似坐标计算
点 号
观测角
方位角
边长 (m)
(1)
229º
128 49 25.0
32.3
25 21
274 57 57.3
18.2
120 19
289 10 15.5
52.9
49 30
08.4
点 号
(m)
(m)
(m)
(m)
(1)
2 1542.203 -523.164 6556.947 4101.735 +1.062 -1.244 3 301.073 1257.953 8099.150 3578.571 +0.315 -1.498
-3.086 0.6172 4.059 1.428 -0.9383 3.894 5.306
-3.086 0.6172 4.059 1.428 -0.9382 3.894 5.306
0 0 0.063 0.063 -0.0414 0.030 0.060
1.914 -0.3828 -0.778 0.853 -0.5605 1.024 0.983
0.626
0.233 0.972
1.205
0.904 0.428 1
2.332
-0.505 0.863
0.358
5 -2.683 3.118 1 6.435/6.435
1 1 1 1 1 0.101 0.074 0.070 0.091
观 测 编 号
=-0.187 =-2.703 =-4.749
1 -1.244 1 -1.498 1 -0.888 1 -0.632 1
边长
1628.524m 1293.480 1229.421 1511.185
-0.11 cm -0.39 -0.31 -0.25
1628.523m 1293.476 1229.418 1511.182
(5)计算改正数和平差值。由法方程解算表解得的联系数和 观测边加相应改正数,即得角度和边长平差值。计算见表98。 (6)计算边的精度。
2 291º
30′13.4″ 1628.524 0.9469943 -0.3212503
3 45′27.8″ 341 15 1293.480 0.2327617 0.9725337
4 275 16 41.2
1229.421 0.6035902 0.4283976
(5) 43.8
76 32 1511.185 -0.5048436 0.8632108
附合导线按条件平差算例
9.4.1附合导线的条件平差方程式
如图9-6所示,符合在已知,之间的单一符合导线有条与是
已知方位角。
设观测角为、、… …、,测角中误差为 ,观测边长
为、、… …、,测边中误差为(1、2、…、)。此导线共有
个观测值,有个未知数,故则。因此,应列出三个条件方程,
其中一个是坐标方位角条件,另两个是纵、横坐标条件。
(9-8) 式中、是由观测值计算的各导线点的近似坐标。 计算时一般以秒为单位,、、以cm为单位;若、 以m为单 位,则,从而使全式单位统一。若单一导线的与点重合形成闭 合导线,则纵、横坐标条件成为多边形各边的坐标增量闭合条 件,以增量平差值表示为
(9-9)
9.4.2符合导线的精度评定
1、单位权中误差:单一符合导线计算单位权中误差公式 与边角网相同,按
图9-6 单一附合导线图
1、坐标方位角条件设观测角的改正数为(1、2、…、1),观
测边的改正数为(1、2、…、)。由图9-6知
(9-1)
(9-
2)
式中—方位角条件的不符值,按
(9-3)
若导线的点与点重合,则形成一闭合导线,由此坐标方位角
条件就成了多边形的图形闭合条件。
2、纵、横坐标条件 设以、、…、表示图中各导线边的纵坐标
-1.9 +2.4 +1.4 +3.3 -0.2 -0.11 -0.39 -0.31 -0.25
边长权倒数为
(2)计算条件方程式不符值。由表9-4-1得 cm cm
(3)计算条件方程式系数及权函数式系数列于表9-6中。 (4)组成法方程式并解算。根据表9-6中系数组成法方程系 数,然后填于表9-7中相应行内。法方程式的解算在表9-7中进 行。
(9-10)
2、平差值的权函数式:为了平定平差值函数的精度,必 须要列出权函数式。一般有下列三种函数式。
(1)边长平差值权函数式由导线边 故其权函数式为 (9-11)
(2) 坐标方位角平差值权函数式 由图9-6得单一符合导线的任一边的坐标方位角的计算式为
(9-12) (3) 坐标平差值的权函数式 由图9-6得点坐标平差值的权函数式为
1.914 -0.3828 -0.778 0.853 -0.5604 1.024 0.984
-4.7486 -5.7486 -5.7486 -0.0650 -1.0650 -1.0650
0
2.800 2.800 0.070 0.163 0.163
-26.080
-26.081 0.064
0.064
边角号
控制测量学第九章控制网平差

r nt
3
4
L1
p1 0 0
5 6
记:观测值
L n1
L2
相应权阵
p
nn
0
p2
0
7 8
Ln
0
0
pn
9
10
4 /7
v1
平差值改正数
V
n1
v2
vn
平差值
Lˆ
n1
Lˆ1 Lˆ2
Lˆn
L1
L2
Ln
v1 v2
vn
4
控制网平差
1 2 3 4 5 6 7 8 9
10
13 /7 4
2)平差值函数的权倒数
设有平差值函数为 f Lˆ1, Lˆ2,, Lˆn
它的权函数式为:
d
(
Lˆ1
)dLˆ1
(
Lˆ2
)dLˆ2
(
Lˆn
)dLˆn
f1dLˆ1 f2dLˆ2 fndLˆn
令
f T f1, f2, fn
则 d f T dLˆ
9
2) 改正数条件方程
10
以 Lˆi L(i v=i 1、i 2、… )代入n (1)得纯量形式为:
5 /7 4
a1v1 a2v2 anvn wa 0
b1v1 b2v2 bnvn wb 0
r1v1 r2v2 rnvn wr 0
(2)
1 2 3 4 5 6 7 8 9
控制网平差
第九章 控制网平差
1
2
3 4 5
[本章提要] 9.1 条件平差数学模型和公式
6
9.2 水准网按条件平差算例
7 8
9.3 附合导线按条件平差算例
导线测量平差实例
导线测量平差实例第一篇:导线测量平差实例导线测量平差实例闭合导线:名称表示原理(导线长)D实测边长总合(角度总和)∑β实测左角相加的总和(角度闭合差)Fβ实测左角相加的总和的秒位数(坐标闭和差)Fx△x计算出的坐标增量之合Fy△y计算出的坐标增量之合(距离闭合差)FFx平方加Fy平方开根号(导线精度)KF/D(1÷F×D)附合导线:名称表示原理(导线长)D实测边长总合(角度总和)∑β实测左角相加的总和(角度闭合差)Fβ实测推算出的终点方位角减理论的终点方位角(坐标闭和差)Fx△x总合减(终点x坐标减起始x坐标)Fy△y总合减(终点y坐标减起始y坐标)(距离闭合差)FFx平方+Fy平方开根号(导线精度)KF/D(1÷F×D)坐标增量计算:△x12=D12×cosa12△y12=D12×sina12D :实测两点间的距离。
a :实测两点间的方位角。
近似平差方法:①将角度闭合差除以测站数:Fβ÷N(N表示测站数)=∩(角度均值),然后将角度均值加到实测右角中。
②将Fx平方加Fy平方开根号,得出距离闭合差,用距离闭合差除以观测边长数得出距离均值,然后将距离均值加到每一条实测边长中。
③从起测点开始,再通过公式△x12=D12×cosa12、△y12=D12×sina12求出坐标增量。
用上一测站的坐标加上坐标增量就得出平差后的坐标第二篇:附和导线平差程序[QBASIC]附和导线平差程序[QBASIC]由本人在网络上收集整理DECLARE FUNCTION DEG!(X!)DECLARE FUNCTION DMS!(XX!)DECLARE FUNCTION XCHAR$(XX!, N!)CLSPRINTPRINT “ 附和导线平差程序(2.0R)”PRINT “ 作者:徐振刚”PRINT “ 1999年12月31日”PRINT “功能:本程序可以用来进行一般导线平差计算,包括附和导线、闭合导线和支导线,其中” PRINT “ 闭合导线和支导线需对原始数据进行一定处理。
按条件平差解算单导线和导线网
n
n
1
wy = ∑ ∆yi,i+1
i =1
n
i =2
ρ
5.6.1 单导线的平差解算和精度评定
2、 无定向导线和单定向导线的平差解算 、
β
T1
2
β
s
2
n
2
s
1
n
1
Tn
sn
n+1
引入方位角条件未知数T1,Tn,采用附有未 知数的条件平差模型计算。其条件方程如下: 方位角条件:
∑ vβ + δ T − δ T + wT = 0
1
J
n
J+1
每个导线段可列出3个条件:
坐标方位角的条件式:∑ v β + δ TJ − δ TJ +1 + wT
i =1
i
nj
J , J +1
=0
其中: wT
J , J +1
= TJ + ∑ v β − TJ0+1 − n J × 180
0 i =1
i
nj
5.6.2 导线网的平差解算和精度评定
纵坐标条件式: ∑ cos Ti v s − ∑
i
ρ
1
ρ
n
wy = yA + ∑ ∆yi0,i+1 − yc
i =1
n
5.6.1 单导线的平差解算和精度评定
如果只在导线的一端引入方位角未知数 T1,则只 能列出如下两个坐标条件:
0 0 ∑ cosTi vs − ∑ ( yn+1 − yi )vβ − ( yn+1 − y1 )δ T + wx = 0 0 0 0 i =1
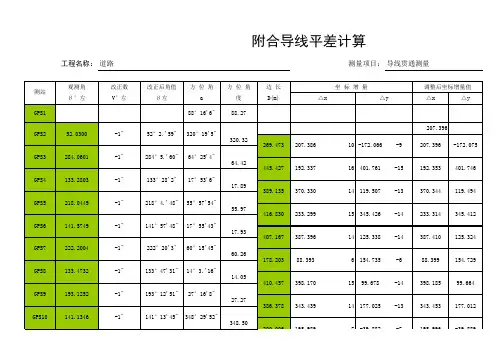
附合导线平差计算过程说明

附合导线平差计算过程说明1)道路观测左角∑β测左=308°2.'38"+70°35'41"+156°56'39"+185°39'2"+205°21'59"+174°36'43"+197°31'46"+157°36'36"+135°14'40"+167°38'50"=1759°14'34"ƒβ测=a始边- a终边=-15"。
ƒβ容=± 40√n =±126"。
ƒβ测<ƒβ容,测角精度符合要求。
2)改正角:β=β测- ƒβ测/N。
3)坐标方位角的推算:根据起始边的坐标方位角及改正角,依据公式a下一边’= a始边+180°+转角(观测转左角)依次计算各边的坐标方位角。
4)坐标增量的计算及闭合差的调整坐标增量计算根据已经推算出的导线各边的坐标方位角和相应边的边长,按下面公式计算各边的坐标增量。
△ X AB=D AB*COS a AB,△ Y AB=D AB*SIN a AB,按附合导线要求,各边的坐标增量代数和的理论植,等于终起两点的已知坐标之差,所以,纵、横坐标增量闭合差按公式计算,Fx=∑△x测-(X终-X起)FY=∑△Y测-(Y终-Y起)导线全长闭合差f=√(ƒx2+ƒy2)=0.102m,k=f/∑D=1/38370<1/2000.满足精度要求。
5)根据后一点的坐标及改正后的坐标增量,按公式推算前一点坐标。
X前=X后+△x改Y前=Y后+△Y改最后,推算出终止边的坐标,与原有设计值相等,以作检核。
附合导线平差计算表
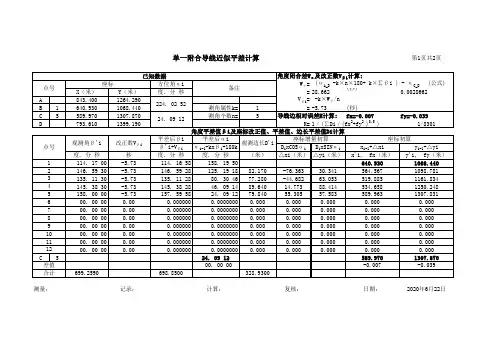
第2页共2页
点号 1 2 3 4 5 6 7 8 9 10 11 12 5 差值 合计 示意图: C
备注
328ห้องสมุดไป่ตู้958
测量:
记录:
计算:
复核:
日期:
2013年4月12日
方位角α i 度 224.0478431
闭合差Wα 度 0.0028662
24.1532969
观测角β i 度 114.2833300 146.9916600 135.1916600 145.6416700 158.0000000 0.0000000 0.0000000 0.0000000 0.0000000 0.0000000 0.0000000 0.0000000
单一附合导线近似平差计算
已知数据 座标 方位角α i X(米) Y(米) 度. 分 秒 843.400 1264.290 224. 02 52 640.930 1068.440 589.970 1307.870 24. 09 12 793.610 1399.190 观测角β 'i 度. 分 秒 114. 17 00 146. 59 30 135. 11 30 145. 38 30 158. 00 00 00. 00 00 00. 00 00 00. 00 00 00. 00 00 00. 00 00 00. 00 00 00. 00 00 5 差值 合计 测量: 699.2590 记录: 改正数Vβ i 秒 -5.73 -5.73 -5.73 -5.73 -5.73 0.00 0.00 0.00 0.00 0.00 0.00 0.00
700.10832
700.10832
第1页共2页
点号 A B C D 1 5
点号 1 2 3 4 5 6 7 8 9 10 11 12 C
附合导线平差自动计算表 修改版
改正后角值 β左
方位角 a
方位角 度
231°18'35" 39°48'27"
39.81
157°2.'7" 16°50'34"
16.84
216°29'20" 53°19'53"
53.33
118°21'27" 351°41'20" 351.69
300°37'38" 112°18'59" 112.32
81°59'6" 14°18'4"
259°5.'55" 50°54'53"
50.91
边长 D(m) 412.681 219.463 103.147 309.760 144.002 165.164 101.439 149.565
坐标增量
△x 178.378
△y 15 372.138 -14
215.958
8 -39.063 -8
51.296
221.992 216.035
143.775
-8.182
163.098
26.076
22.792
98.843
131.837 -70.645
GPS29
4822°39'9"
-22"
角度闭合差改正计算:
∑β测-n*180= 37°20'51"
4822°38'47" 坐标增量闭合差计算: ∑△x=
7,273.778 5098.228 5098.228
25
1001411.681 337826.757
测量平差--条件平差具体一个例子(成教院地质测量)
T1 = 67˚ 14′ 28.3″ T2= 141˚ 47′ 00.5″ T3 = 92˚ 51′ 33.8″ T4= 185˚ 11′ 54.0″ T5 = 249˚ 30′ 24.0″
(1)组成改正数条件方程及第3点平差后坐标函数式 改正数条件方程闭合差项:
(2)确定边角观测值的权
设单位权中误差 ˆ0 ˆ 2.5"
根据提供的标称精度公式 ˆ S = 5 mm +
5ppm•D计算测边中误差
根据(3-3-26)式,测角观测值的权为 Pβ = 1; 为不使测边观测值的权与测角观测值的权相差过大, 在计算测边观测值权时,取测边中误差和边长改正 值的单位均为厘米(cm)。
0.9221VS1 +0.6186VS 2 + 0.9988VS 3 0.0906VS 4 – 1.2502Vβ1 –1.5267Vβ2 – 0.9840Vβ3 – 0.9417Vβ4 – 1.7 = 0
0
0
0
0
1
1
1
1 1
A 0.3868 0.7857 0.0499 0.9959 1.8479 1.1887 0.7614 0.0857 0
X B(1) Xˆ12 Xˆ 23 Xˆ 34 Xˆ 45 XC(5) 0
YB(1) Yˆ12 Yˆ23 Yˆ34 Yˆ45 YˆC(5) 0
如何对角度和边长进行改正满足上述要求!!!
已知坐标(m)
B (187396.252 , 29505530.009)
C (184817.605 , 29509341.482)
解:
未知导线点个数n – 1 = 3,导线边数n = 4,观测角
导线平差计算表格及解析
闭合导线坐标计算
注:黄色部分为外业测量出的或者是已知的;
“n”:多边形内角的个数;
“ƒβ容”:图根导线角度闭合差的容许值为±60″√n,当图根导线作为测区的首级控制网时为±40″√n;
β=β测-ƒβ n;
在这儿坐标方位角的计算就不说了;
△x i,1+i=D i,1+i*cosαi,1+i; △y i,1+i=D i,1+i*sinαi,1+i;
ƒx=Ʃ△x,ƒy=Ʃ△y;
导线全长闭合差ƒ=√(ƒ2x+ƒ2y),相对闭合差K=ƒ∕ƩD,图根导线的容许相对闭合差K容=1∕2000,当K<K容时则说明符合精度要求,可以进行调整,
υ△xi,1+i=-(ƒx∕ƩD)*D i,1+i,υ△yi,1+i=-(ƒy∕ƩD)*D i,1+i;
△x △y x y
υ△xi,1+i υ△yi,1+i ±±
△x i,1+i
△y i,1+i
Ʃ
ƩD ƒx ƒy
辅助计算
观测角 (β测) ′ ″改正数
(β) 改正后角度 ′ ″
坐标方位角 ′ ″
56序号1234△x′△y′ƒβ角度闭合差=Ʃβ测-Ʃβ
理=Ʃβ测-(n-2)*180; ƒβ
≤ƒβ容;
ƒx=Ʃ△x,ƒy=Ʃ△y; ƒD =√(ƒ2x +ƒ2y )
注:1、附合导线和闭合导线的差别在于两个方面:①角度闭合差的计算和调整,②坐标增量闭合差的计算;(怎么计算就不一一说了,见谅!)
坐标增量 m 改正后增量 m
坐标值 m 距离 m。
1-11单导线条件平差计算--附合导线坐标条件方程
平差值条件方程: ALˆ A0 0
改正数条件方程: AV W 0
STEP1
表达成角度和边
长平差值的形式
STEP2
表达成角度和边
长改正数的形式
附合导线坐标条件方程
1、纵坐标附合条件方程式
xˆN 1 xC 0
STEP1
xˆN 1 xB [xˆi ]1N
xˆi Sˆi cosTˆi
3
N
SN-1
SN
D
TCD
βN+1
C (N+1)
纵坐标符合条件方程式就是:xˆN 1 xC 0 横坐标符合条件方程式就是:yˆ N 1 yC 0
B点坐标的已知值 (xB , yB ) 或 (x1, y1)
C点坐标已知值
(xC , yC ) 或 (xN 1, yN 1)
C点坐标观测值
A
D
β2
β4
βN
2
4
β1 S1 S2 β3 S3
N
SN-1
SN βN+1
3
B(1)
附合导线示例图
C(N+1)
附合导线坐标条件方程
补充:具体计算时的单位选取
如果x、y 以米为单位,w、vS 以厘米为单位、vβ 以秒为单位。
[cos Ti
vSi
]1N
1
[( yN 1
yi )vi
]1N
STEP2
表达成角度和边 长改正数的形式
xˆN 1 xB [xˆi ]1N
xˆi Sˆi cosTˆi
非线性从这个式子着手!!
Tˆi TAB ˆ j
i
180
附合导线平差内业计算
附合导线平差内业计算一、主要公式(左角):如图:有:αB1=αA B+βB±180°α12=αB1+β1±180°α23=α12+β2±180°α3C=α23+β3±180°αCD=α3C+βC±180°计算终边坐标方位角的一般公式为:α终边′=α始边+Σβ测±n×180°角度闭合差:?β测=α终边′-α终边,?β允=±10n(一级导线技术要求),式中n为导线观测角个数。
如果?β测>?β允,则说明测角误差超限,应停止计算,重新检测角度。
如果?β测>?β允,说明测角精度符合要求,此时需要进行角度闭合差的调整。
调整是应注意:当用左角计算α终边′时,改正数的符号与?β测符号相反;当用右角计算α终边′时,改正数的符号与?β测符号相同。
可将闭合差按相反符号平均分配给各观测角,而得出改正角:V改=-?β测/n式中n内角的个数,计算的改正数,取位至秒。
根据公式β=β测+V改得出改正后的观测角,继而算出新的方位角。
为了检核,最后应重新推算结束边的坐标方位角,它应与已知数值相等。
否则,应重新推算。
坐标增量闭合差:ΔX AB=D AB×COS(αAB),ΔY AB=D AB×SIN(αAB)ΔX B1=D B1×COS(αB1),ΔY B1=D B1×SIN(αB1)ΔX12=D12×COS(α12),ΔY12=D12×SIN(α12)ΔX23=D23×COS(α23),ΔY23=D23×SIN(α23)ΔX3C=D3C×COS(α3C),ΔY3C=D3C×SIN(α3C)按附合导线的要求,各边坐标增量代数和的理论值ΣΔX i、ΣΔY i,应等于终、起两点的已知坐标值之差。