
(完整版)信号与系统的公式汇总分类,推荐文档
1
1
j ( j) 2
[ ( 0 ) ( 0 )] j[ ( 0 ) ( 0 )]
j sgn()
2 2
e j0t
et cos(t) (t) et sin(t) (t) e|t| (t), 0
2 ( 0 )
j ( j )2 2
( j )2 2
2 2 2
af1 (k) bf 2 (k) aF1 (z) bF2 (z)
时移
f (k m) z m F (z) (双边)
4 离散傅里叶变换
F (e j ) f (k)e jk k
f (k) 1 F (e j )e jkd
2 2
线性
af1(k) bf2(k) aF1(e j ) bF2(e j )
频域 卷积 时域 差分 频域 微分 时域 累加
f1 (k )
f2 (k)
1 2
2 F1(e j )F2 (e j( ) )d
f (k) f (k 1) (1 e j )F (e j )
kf (k) j dF (e j ) d
f
k
(k)
F (e j ) 1 e j
F (e
j0 ) (
1 s
1 n! s 2 s n1
z
z
帕斯 瓦尔
E | f (t) |2dt 1 | F ( j) |2 d
2
终值
f () lim sF (s), s 0 在收敛域内
s0
终值
f () lim(z 1)F (z) (右边信号)
z1
帕斯 瓦尔
| f (k) |2 1 | F (e j ) |2 d
k
2 2
信号与系统公式性质一览表
频移
e jk0 f (k ) F (e j( 0 ) )
ak f (k) F( z ) a
f (k) F (z1) (仅限双边)
f1(t) * f2(t) F1(z)F2(z)
f (k 1) z1F (z) f (1) f (k 2) z2F (z) z1 f (1) f (2) f (k 1) zF (z) zf (0) f (k 2) z2F (z) z2 f (0) zf (1)
f (t) 1
j
F
(s)e
st
ds
2j j
线性 af1(t) bf 2 (t) aF1(s) bF2 (s)
时移
f (t t0 ) est0 F (s)
3 离散 Z 变换(单边)
F (z) f (k)z k k 0
f (k) 1 F (z)z k1dz, k 0
2j L
线性
S域 微分 时域 积分 S域 积分
tf (t) (t)n f (t) F (s)
d nF(s) ds n
t f (x)dx F (s) f (1) (0 )
s
s
f (t)
F ()d
t
s
频移
尺度 变换 反转 时域 卷积
时域 差分
Z域 微分 部分 求和 Z域 积分
e j0k f (k) F (e j0 z) (尺度变换)
连续傅里叶变换对
F ( j) f (t)e jt dt
函数 f (t)
傅里叶变换 F ( j)
(t) 1
1 2 ()
(t) (n) (t)
j ( j)n
(t)
t (t)
et (t) tet (t), 0 cos(0t) sin(0t) 1 t
|t|
1 () j
j () 1 2
f1 (t )
f2 (t)
1 2
F1( j) * F2 ( j)
f (t) f (n) (t) jF ( j) ( j)n F ( j)
频移
尺度 变换 反转 时域 卷积
es0t f (t) F (s s0 )
f (at b)
1
e
b a
s
F
(
s
)
|a|
a
f (t) F (s)
f1(t) * f2 (t) F1(s)F2 (s)
1 连续傅里叶变换
F ( j) f (t)e jt dt
f (t) 1 F ( j)e jt d 2
线性 时移
af1(t) bf2 (t) aF1( j) bF2 ( j) f (t t0 ) e jt0 F ( j)
2 连续拉普拉斯变换(单边)
F (s) f (t)est dt 0
时域 微分
f (t) sF (s) f (0 ) f (t) s 2 F (s) sy(0 ) y(0 )
tf (t) ( jt)n f (t) j dF ( j) d
d n F ( j) d n
t f (x)dx, f () 0 F ( j) F (0) ()
j
f (0)t f (t) F ( j )d , F () 0 ( jt)
k
2k)
f (0) lim F (z) , f (1) lim [zF (z) zf (0)]
z
z
对称
F ( jt) 2f ()
初值
f
(0
)
lim
s
sF
(s),
F
(s)
为真分式
初值
f (M ) lim z M F (z) (右边信号), f (M 1) lim [z M 1F (z) zf (M )
kf (k) z dF (z) dz
f (k) * (k)
k
f (i)
z
i
z 1
f (k)
km
zm
z
F () m1
d
尺度 变换 反转 时域 卷积f(n)(k Nhomakorabea)
f 0
(k
/
n)
F
(e
jn
)
f (k) F (e j )
f1(k) * f2 (k) F1(e j )F2 (e j )
常用连续傅里叶变换、拉普拉斯变换、Z 变换对一览表
拉普拉斯变换对(单边)
F (s) f (t)est dt 0
函数 f (t)
象函数 F (s)
(t)
1
(t)
s
(t) t (t) t n (t) e t (t) te t (t) cos(t) (t) sin(t) (t) cosh(t) (t) sinh(t) (t) et cos(t) (t) et sin(t) (t) (b0t b1) (t)
时移
f (k m) e jmF (e j )
频移
尺度 变换 反转 时域 卷积 频域 卷积 时域 微分 频域 微分 时域 积分 频域 积分
e j0t f (t) F ( j( 0 ))
f (at b)
1
e
j
b a
F(
j
)
|a|
a
f (t) F ( j)
f1(t) * f2 (t) F1( j)F2 ( j)
信号与系统公式大全

2 0
齐次性 若f (t) y(t) 则af (t) ay(t)
可加性
若f1 则 f1
(t) (t)
y1(t f2 (t)
),f2 (t) y1(t)
y2 (t) y2 (t)
分解性 线性系统 零状态线性
零输入线性
y(t) yx (t) y f (t) y(n) y0 (n) yn (n)
' (at b) 1 '(t b ) a 0
a2
a
证明:对 f (t) (t t0) f (t0) (t t0) 两端微分
证明:关键利用筛选特性展开 特别: a 1,b 0时 '(t) '(t)
'(t) 是奇函数
三.卷积
连续时间信号
卷积定义
f1(t) f2(t)
f1( ) f2 (t )d
A 0
t 0 t0
1. t A ( )d Au(t)
2. A ( ) d [Au(t)] dt
t 0 处可以定义为0, 1 ,1(个别点数值差别不会导致能量的改变) 2
斜坡信号 Ar(t) 性质
Ar(t)
At 0
t 0 t0
1.
t
Au(t)dt
Ar(t)
2.Au(t)dFra bibliotekdt[
Ar(t
IR (s)
电
容
u(t) 1
t
i(t)dt
C
u(t) 1 i(t) pC
UC (t) 1 IC (t) jC
UC
(s)
1 Cs
IC
(s)
1 s
uC
(0
)
IC (s) CsUC (s) CuC (0)
(完整版),信号与系统-公式总结,推荐文档

an (s p1)(s p2 )(s pn ) (s p1) (s p2 )
(s pn )
k i (s pi )F (s) |s pi
(i 1, 2,n)
变变变变变变变变变变
et ut 1
s α
z变变变变变变变
z
z
a
a n u( n) anu(n
1)
za za
⑵留数法
留数法是将拉普拉斯反变换的积分运算转换为求被积函数各极点上留数的运算,即
an
1
, a 1
n0
1 a
第二章 傅立叶变换
1 正变换: F () f (t)e jtdt
2 傅立叶变换的性质 性质 ※时移
※时频展缩
※※频移
逆变换: f (t) 1 F ()e jtd
2
时域
f (t t0 )
f (at) a 0 f (at b) a 0
f (t)e j0t
信号
名称
f (t)
波形图
F () F () e j()
频谱图
※※ 矩形
脉冲 E[u(t ) u(t )]
E
Sa(
)
2
冲激
脉冲
E (t)
E
※※
直流
E
函数
2 E ()
※ 冲激 序列
T 1 (t )
1 1 ( )
1
2 T1
第三章 拉普拉斯变换
1 定义
双边拉普拉斯变换 F (s) f (t)estdt
z
z i0 z pi
根据收敛域给出反变换
N
A: if z R ,则 f (n) 为因果序列(右边序列),即 f (n) Ai pinu(n) i 1
信号与系统的公式汇总分类
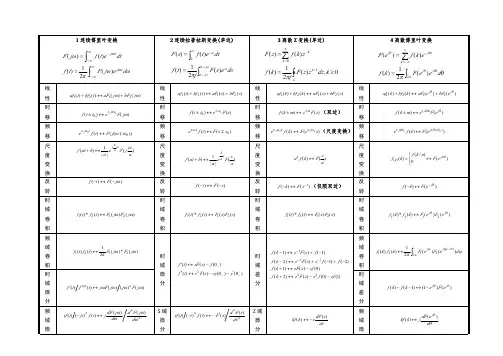
称
值
s→∞
值
z→∞
z→∞
帕 斯
∫ ∫ E = ∞ | f (t) |2dt = 1 ∞ | F ( jω) |2 dω
−∞
2π −∞
帕
终
f (∞) = lim sF (s), s = 0 在收敛域
s→0
终
f (∞) = lim(z −1)F (z) (右边信号) 斯
瓦
值
值
z→1
瓦
内
尔
尔
∑ ∫ ∞ | f (k) |2 = 1 | F (e jθ ) |2 dθ
域 f (k + 1) ↔ zF (z) − zf (0)
积
时
微
f ′′(t) ↔ s 2 F (s) − sy(0− ) − y′(0− )
差
f (k + 2) ↔ z2F (z) − z2 f (0) − zf (1)
时
域
分 f ′(t) f (n) (t) ↔ jωF( jω) ( jω)n F ( jω)
1 n! s 2 s n+1
1
1
s +α (s +α)2
kε (k) akε (k)
z (z −1) 2
z z−a
(k + 1)akε (k) kak −1ε (k)
cos(βt)ε (t) sin(βt)ε (t) cosh(βt)ε (t) sinh(βt)ε (t) e−αt cos(βt)ε (t) e−αt sin(βt)ε (t)
s s2 +β 2
β s2 +β 2
s s2 −β 2
β s2 −β 2
s+α (s +α)2 + β 2
考研信号与系统公式分类与汇总(最实用版)
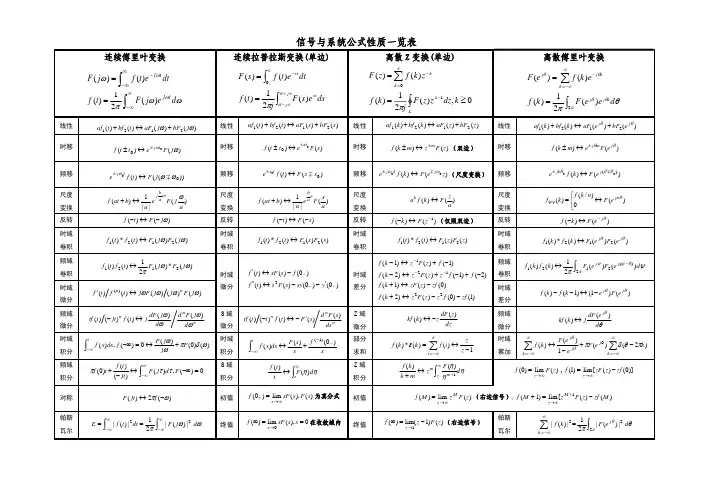
S域 微分 时域 积分 S域 积分
tf (t) (−t)n f (t) ↔ − F ′(s) d n F (s) ds n
∫t f (x)dx ↔ F (s) + f (−1) (0− )
−∞
s
s
∫ f (t) ↔
∞
F (η)dη
t
s
频移
尺度 变换 反转 时域 卷积
时域 差分
Z域 微分 部分 求和 Z域 积分
频域 卷积 时域 差分 频域 微分 时域 累加
∫ f1 (k )
f 2 (k )
↔
1 2π
2π F1(e jψ )F2 (e j(ψ −θ ) )dψ
f (k) − f (k −1) ↔ (1− e jθ )F (e jθ )
kf (k) ↔ j dF (e jθ ) dθ
∑ ∑ ∞ f (k)
k =−∞
af1 (k) + bf 2 (k) ↔ aF1 (z) + bF2 (z)
时移
f (t ± t0 ) ↔ e±st0 F (s)
时移
f (k ± m) ↔ z ±m F (z) (双边)
离散傅里叶变换
∞
∑ F (e jθ ) = f (k)e− jθk k =−∞
∫ f (k) = 1 F (e jθ )e jθkdθ
连续傅里叶变换
∫ F ( jω) = ∞ f (t)e − jωt dt −∞
∫ f (t) = 1 ∞ F ( jω)e jωt dω 2π −∞
线性 时移
af1(t) + bf2 (t) ↔ aF1( jω) + bF2 ( jω) f (t ± t0 ) ↔ e± jωt0 F ( jω)
信号与线性系统分析_公式全总结
信号与线性系统分析_公式全总结信号与线性系统分析公式大总结第一章1冲激函数的各种性质2系统线性时不变性的判断线性可分解性零状态线性零输入线性时不变性P19,例1.4.1/P35,1.10连续系统的时域分析1卷积积分卷积积分定义卷积积分的性质见P1常用卷积结果2单位冲激响应和单位阶跃响应P70,例2.4.2,2.4.3/P79,2.172.22,30离散系统的时域分析1卷积和单位序列卷积和定义卷积和的性质常用卷积和结果2单位冲激响应和单位阶跃响应P107,例3.3.3/P113,3.12,18,21连续系统的频域分析1周期信号的傅立叶级数(a)(b)(c)2周期信号的频谱单边谱单边幅度谱单边相位谱双边谱双边幅度谱双边相位谱3周期信号的傅立叶变换4周期信号作用于系统5傅立叶变换的定义能量等式:6傅立叶变换的性质反转对称性尺度变换时移频移时域卷积频域卷积时微频微7常用傅立叶变换对8傅立叶逆变换求的傅立叶变换9频域分析(1)频域分析(2)(傅立叶变换应用于滤波、调制与解调系统的分析)如f(t)y(t)s(t)10取样定理时域取样定理:P146,例4.5.2,4.5.3/例4.5.5,4.5.7(4.5.11)/P173,例4.8.1,4.8.4/P202,4.13,17,18,20,21,34,35,45连续系统的S域分析1单边拉普拉斯变换定义2单边拉普拉斯变换性质尺度变换时移频移时微时域卷积s域微分3常用拉普拉斯变换对拉普拉斯逆变换(部分分式法,公式略)s域分析(1)微分方程的求解a求零状态响应,零输入响应,全响应。
b求单位冲激响应,单位阶跃响应。
(2)系统函数(S域分析)(3)s域框图P215,例 5.1.3,5.2.2,5.2.3,5.2.4,5.2.5,5.2.8,5.2.11,5.3.3-5.3.6,5.3.9,5.4.1,5.4.3-5.4.8/P263,5.3,4,8,11,12,14,15,17,18,19,20,22,23,24,25,28离散系统的Z域分析Z变换定义Z变换性质移位双边单边k域乘k域卷积z域微分k域反转常用Z变换对4逆Z变换(部分分式法,公式略)5Z域分析(1)差分方程的求解a求零状态响应,零输入响应,全响应。
信号与系统概念公式总结
信号与系统概念,公式集:第一章:概论1.信号:信号是消息的表现形式。
(消息是信号的具体内容)2.系统:由若干相互作用和相互依赖的事物组合而成的具有特定功能的整体。
第二章:信号的复数表示:1.复数的两种表示方法:设C 为复数,a 、b 为实数。
常数形式的复数C=a+jb a 为实部,b 为虚部;或C=|C|e j φ,其中,22||b a C +=为复数的模,tan φ=b/a ,φ为复数的辐角。
(复平面)2.欧拉公式:wt j wt e jwtsin cos +=(前加-,后变减) 第三章:正交函数集及信号在其上的分解1.正交函数集的定义:设函数集合)}(),(),({21t f t f t f Fn =如果满足:ni K dt t f ji dt t f t f iT T i T T j i 2,1)(0)()(21212==≠=⎰⎰则称集合F 为正交函数集 如果n i K i,2,11==,则称F 为标准正交函数集。
如果F 中的函数为复数函数条件变为:ni K dt t f t f ji dt t f t f iT T i i T T j i 2,1)()(0)()(2121**==⋅≠=⋅⎰⎰其中)(*t f i 为)(t f i 的复共轭。
2.正交函数集的物理意义:一个正交函数集可以类比成一个坐标系统;正交函数集中的每个函数均类比成该坐标系统中的一个轴; 在该坐标系统中,一个函数可以类比成一个点;点向这个坐标系统的投影(体现为该函数与构成坐标系的函数间的点积)就是该函数在这个坐标系统中的坐标。
3.正交函数集完备的概念和物理意义: 如果值空间中的任一元素均可以由某正交集中的元素准确的线性表出,我们就称该正交集是完备的,否则称该正交集是不完备的。
如果在正交函数集()()()()t g n ,t g ,t g ,t g 321之外,不存在函数x (t )()∞<<⎰2120t t dt t x ,满足等式:()()⎰=210t t i dt t g t x ,则此函数集称为完备正交函数集。
《信号与线性系统分析》重要公式汇总
信号与线性系统重要公式第一章:信号与系统1.1单位阶跃函数ε(t) 单位冲激函数δ(t )1.2冲激函数的性质:'''''()()()()()(0)()()()(0)()()(0)()(0)()()()(0)()()(1)(0)n n n f t t f t f t t dt f f t t f t f t f t t dt f f t t dt fδδδδδδδδ∞-∞∞-∞∞-∞===-=-=-⎰⎰⎰1111111'''11111''11()()()()()()()()()()()()()()()()()()f t t t f t t t f t t t dt f t t t dt f t f t t t f t t t f t t t f t t t dt f t δδδδδδδδ∞∞-∞-∞∞-∞-=--=-=-=----=-⎰⎰⎰''()()()1()()11()()11()()n n n at t a at t a aat t a a δδδδδδ===()()()()()()()()n n n n t t n t t n δδδδ-=-=-为偶数为奇数1.3线形系统的性质:齐次性 可加性[()]()T af af ∙=∙ 1212[()()][()][()]T f f T f T f ∙+∙=∙+∙11221122[()()][()][()]T a f a f a T f a T f ∙+∙=∙+∙零输入响应,零状态响应,全响应()[{(0)},{0}]x y T x ∙= ()[{0},{()f y T f ∙=∙ ()()()x f y y y ∙=∙+∙第二章 连续系统的时域分析法全解=齐次解(自由响应)()h y t +特解(强迫响应)()p y t 全响应=零输入响应()x y t +零状态响应()f y t()()()h p y t y t y t =+= ()()x f y t y t +零输入响应是指激励为零,仅由系统的初始状态所引起的响应,用 ()x y t 表示。
信号与系统公式整理
tf (t ) (− jt ) n f (t ) ↔ j
S域 微分 时域 积分 S域 积分 初值
tf (t ) (−t ) n f (t ) ↔ − F ′( s )
t
d n F ( s) ds
n
Z域 微分 部分 求和 Z域 积分 初值
kf (k ) ↔ − z
k
dF ( z ) dz
b
z a k f (k ) ↔ F ( ) a
f (− k ) ↔ F ( z −1 ) (仅限双边) 仅限双边) f1 (t ) * f 2 (t ) ↔ F1 ( z ) F2 ( z )
f (k − 1) ↔ z −1F ( z ) + f (−1)
f ( k / n) f (n) (k ) = ↔ F (e jnθ ) 0 f (− k ) ↔ F (e − jθ ) f1 (k ) * f 2 (k ) ↔ F1 (e jθ ) F2 (e jθ )
频移 尺度 变换 反转 时域 卷积 频域 卷积 时域 微分 频域 微分 时域 积分 频域 积分 对称 帕斯 瓦尔
E=
t
e ± jω0t f (t ) ↔ F ( j (ω µ ω 0 ))
频移 尺度 变换 反转 时域 卷积
e ± s0t f (t ) ↔ F ( s µ s 0 )
频移 尺度 变换 反转 时域
−2
−1
f1 (k ) f 2 (k ) ↔
∫2π F1 (e
jψ
)F2 (e j (ψ −θ ) )dψ
f ′(t ) f ( n ) (t ) ↔ jωF ( jω ) ( jω ) n F ( jω ) dF ( jω ) dω d n F ( jω ) dω
信号与系统公式大全
1 f (k ) = 2π
jθ
)e jθk dθ
af1 (t ) + bf 2 (t ) ↔ aF1 ( jω ) + bF2 ( jω ) f (t ± t 0 ) ↔ e ± jωt0 F ( jω )
af1 (k ) + bf 2 (k ) ↔ aF1 (e jθ ) + bF2 (e jθ ) f (k ± m) ↔ e± jθm F (e jθ ) e ± jkθ 0 f (k ) ↔ F (e j (θ θ 0 ) ) f ( k / n) f ( n ) (k ) = ↔ F (e jnθ ) 0 f ( − k ) ↔ F ( e − jθ ) f1 (k ) * f 2 (k ) ↔ F1 (e jθ ) F2 (e jθ ) f1 (k ) f 2 (k ) ↔ 1 2π
a k sin( βk )ε (k )
az sin β z 2 − 2az cos β + a 2
sgn(t )
1
β3
1 2β 3
[ βt − sin( βt )]ε (t )
a k cosh( βk )ε (k )
a k sinh( βk )ε (k )
az sinh β z 2 − 2az cosh β + a 2
∞ f (t ) ↔ F (η )dη s t
∫
f (k ) ↔ zm k+m
F (η )
f (0) = lim F ( z ) , f (1) = lim [ zF ( z ) − zf (0)]
z →∞
F ( jt ) ↔ 2πf (−ω )
∞
f (0 + ) = lim sF ( s ), F ( s ) 为真分式
信号与系统重要公式总结
周期信号与非周期信号连续时间信号:()()f t f t kT =+0,1,2,k =±±⋅⋅⋅⋅⋅⋅ 离散时间信号:()()x n x n kn =+0,1,2,k =±±⋅⋅⋅⋅⋅⋅000()j t j t T e e ωω+=002T πω=00()j n j n N e e ωω+=02N k πω=为整数能量信号和功率信号 连续时间信号2|()|E f t dt ∞-∞=⎰2221|()|T T P f t dt T =⎰(周期信号) 2221|()|lim TT T f t T P dt →∞-=⎰(非周期信号)离散时间信号2|()|n E x n ∞=-∞=∑21|()|21N n N P x n N =-=+∑(周期信号) 21()21lim Nn NN P x n N =-→∞=+∑(非周期信号) 1、能量信号:E 有限0E <<∞,0P =; 2、功率信号:P 有限0P <<∞,P =∞;3、若E P →∞→∞,,则该信号既不是能量信号也不是功率信号;4、一般周期信号是功率信号。
线性系统)()()()()()()()(221122112211t y a t y a t x a t x a t y t x t y t x +→+→→,则,若 )()()()()()()()(221122112211n y a n y a n x a n x a n y n x n y n x +→+→→,则,若时不变系统)()()()(00t t y t t x t y t x -→-→,则若 )()()()(00t n y n n x n y n x -→-→,则若系统时不变性:1电路分析:元件的参数值是否随时间而变化 2方程分析:系数是否随时间而变3输入输出分析:输入激励信号有时移,输出响应信号也同样有时移i关系狄利克雷(Dirichlet)条件(只要满足这个条件信号就可以利用傅里叶级数展开)(1)在一周期内,如果有间断点存在,则间断点的数目应是有限个。