
matlab基于某最小二乘、全局化算法、遗传算法地全参数识别
最小二乘法:%递推公式,更新 p0=p2;for n=2:N-1%%递推最小二乘法K0=p0*X(n,:)'*inv(1+X(n,:)*p0*X(n,:)');%计算KTheta_abs=Theta_abs+K0*(Y(n)-X(n,:)*Theta_abs);%计算估计值Theta ; p3=p0-K0*X(n,:)*p0;%计算P p0=p3;%误差平方和最小Y1=X(n,:)*Theta_abs;%递推值 J=(Y(n,:)-Y1)*(Y(n,:)-Y1)'if (J<err)%设定平方误差最小,跳出循环 break; end; end对于()()()()()b n a n n k u b k u b n y a k y a k y b a -++=-+-+.......111 引进后移算子()()11-=-k y k y q 假定在初始条件0时z 变换得到()()()ab b n a n n n z a z a z b z b b z X z Y z H ----+++++==...1 (11110)ARX 模型有:()()⎪⎩⎪⎨⎧++=+++=------b b a n n n a n zb z b b q B za z a q A (11)101111 ()()()()()k v k u q B q k y q A d +=---11;()k v 为均值为0的噪声项上式可以改写为()()()()l k k v i k u b i k z a k z ban i i n i i ,..,2,1,11=+-+--=∑∑==上式改写为最小二乘格式()())(k v k h k z T +=θ(3) 对于(3)式的l次观测构成一个线性方程组[][]⎪⎩⎪⎨⎧=------=Tn n Tba na b b b a a a n k u k u n k z k z k h ,...,,,,...,,)(),...,1(),(),...,1()(2121θ即 l l l V H Z +=θ.()()()[]()()()[]T l T l l v v v V l z z z Z ,...2,1,,...,2,1=()()()()()()()()()⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡-------------=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡=)()1()(21)2()1(10)1(021b a b a b a l n l u l u n l z l z n u u n z z n u u n z z l h h h H K K K K K K M 取极小化准则函数()()[]()()θθθL T L l lk T H z H z k h k z J --=-=∑=12,极小化()θJ ,求得参数θ的估计值θˆ,[]T n n na b b b a a a ˆ,...,ˆ,ˆ,ˆ,...,ˆ,ˆˆ2121=θ ()()[]()()θθθˆˆˆ12ll T l l lk T H Z H Z k h k z J --=-=∑=表示为了确定使准则最小的条件,将该式对各参数求导,并令其结果等于零:()()l T l lT l l l l Z H H H H Z H J 1ˆ,0ˆ2ˆ-==--=∂∂θθθ即,只要矩阵l H 是满秩的,l Tl H H 则是正定的,使准则为极小的条件得到满足,最小二乘估计的递推算法(RLS )最小二乘法,不仅占用大量内存,而且不适合于在线辨识,为了解决这个问题,把它转化为递推算法:修正项+=+kk θθˆˆ1 ()()()()()()()()()⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡-------------=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡=)()1()(21)2()1(10)1(021b a b a b a l n l u l u n l z l z n u u n z z n u u n z z l h h h H K K K K K K M若令()1-=l T l l H H P ,则[][]l T l l T l l l l l T l l l P h Ph h I h P P h h P P 111111111+-+++-++++-=+=[][]lT l l l l l T l l l l l T l l l l l P h K I P h P h h P K h z K 111111111111;1;ˆˆ++++++++++++-=+=-+=θθθ加权递推最小二乘(RWLS ):()()()()(),11k e k u z B k z z A +=--()()()(),11k v zC zD k e --=e(k)为有色噪声,v(k)为白噪声。
()()()111---=z A z B zG ()()()111---zC zD z N 。
取()()11--=z C z A ,()11=-z D [][]lT l l l l l T l l l l l l T l l l l l P h K I P h P h w h P K h z K 1111111111111;11;ˆˆ+++++++++++++-=+=-+=θθθ当噪声为有色噪声时,采用增广最小二乘法:其思路采用CARMA 模型。
在实际应用中噪声v(k)有两种形式:()()()()()()()()k k h k z k v k k h k z k vθθˆˆ;1ˆˆ-=--= 1 matlab 最小二乘法拟合[a,Jm]=lsqcurvefit(fun,a0,x,y);fun 不支持句柄函数 a0为最优化的初始值,fun 为数据原型函数。
x = lsqcurvefit(fun,x0,xdata,ydata,lb,ub); lb ≤ x ≤ ub[x,norm,res,ef,out,lam,jac]=lsqcurvefit(@F,x0,t,y,v1,v2,opt,P1,P2,...) 其中输出变量的含义为: 1) x : 最优解2) norm : 误差的平方和 3)res: 误差向量4)ef :程序结束时的状态指示:·>0:收敛·0:函数调用次数或迭代次数达到最大值(该值在options中指定)·<0:不收敛5) out: 包含以下数据的一个结构变量·funcCount 函数调用次数·iterations 实际迭代次数·cgiterations 实际PCG迭代次数(大规模计算用)·algorithm 实际使用的算法·stepsize 最后迭代步长(中等规模计算用)·firstorderopt 一阶最优条件满足的情况(大规模计算用)6) lam:上下界所对应的Lagrange乘子7) jac:结果(x点)处的雅可比矩阵输入参数其中输入变量的含义为:·x0为初始解(缺省时程序自动取x0=0)·t,y: 拟合数据·v1,v2: 参数待求x的上下界·options:包含算法控制参数的结构LineSearchType 线搜索方法(‘cubicpoly’,’quadcubic’(缺省值))opt=optimset(oldopts,newopts)可以设定的参数比较多,对lsqnonlin 和lsqcurvefit ,常用的有以下一些参数: Diagnostics 是否显示诊断信息( 'on' 或'off )Display 显示信息的级别('off' , 'iter' , 'final ,'notify ) LargeScale 是否采用大规模算法( 'on' 或'off )缺省值为on MaxIter 最大迭代次数 TolFun 函数计算的误差限 TolX 决策变量的误差限Jacobian 目标函数是否采用分析Jacobi 矩阵('on' ,'off ) MaxFunEvals 目标函数最大调用次数LevenbergMarquardt 搜索方向选用LM 法(‘on ’), GN 法(‘off ’,缺省值) LineSearchType 线搜索方法(‘cubicpoly ’,’quadcubic ’(缺省值)) LargeScale: [ on | off ]LevenbergMarquardt: [ {on} | off ] 例子1用matlab 实现对()4.0,4,sin 122sin sin 22===-+=k m m f λϕλϕλϕϕ设1 首先编写m 文件function f =lsq(x,xdata)f=x(1)*sin(xdata)+0.5*x(2)*sin(2*xdata)./(1-x(2)^2*sin(xdata).^2).^0.52 利用lsqcurvefit 函数调用m 文件 m=4;k=0.4 o=[0:0.01*pi:2*pi]; xdata=o;ydata=m*sin(o)+0.5*k*sin(2*o)./(1-(k^2*sin(o).^2)).^0.5;x0 = [0; 0];[x,resnorm] = lsqcurvefit(@lsq,x0,xdata,ydata)结果得到:x(1)= 4.0000;x(2)=0.4000;resnorm = 6.3377e-016 2 nlinfitm=4;k=0.4;o=[0:0.005*pi:2*pi];xdata=o;ydata=m*sin(o)+0.5*k*sin(2*o)./(1-(k^2*sin(o).^2)).^0.5;x0 = [0; 0];beta = nlinfit(xdata,ydata,@lsq,x0)例子1.1 用fminunc函数;k1=13;k2=1.3;k3=9.1;xdata=0:pi/100:pi;ydata= k1*exp(k2*xdata)+k3*sin(xdata);F =@(x)norm(x(1).*exp(x(2).*xdata)+x(3).*sin(xdata)-ydata); [x,fr] = fminunc(F,[0 0 0])[x,fr] = fminsearch(F,[1 1 1])例子1.2 用遗传算法的参数识别k1=13;k2=1.3;k3=9.1;xdata=0:pi/100:pi;ydata= k1*exp(k2*xdata)+k3*sin(xdata);F =@(x)norm(x(1).*exp(x(2).*xdata)+x(3).*sin(xdata)-ydata);[x,fval] = ga(F,3,[],[],[],[],[10;1;8],[20;10;15])%ee=norm(E);%使用差平方和最小原则;或者使用sum(abs(E));%ee=norm(E)/sqrt(n);%使用rms准则例子1.3 利用multistart方法k1=13;k2=1.3;k3=9.1;xdata=0:pi/100:pi;ydata= k1*exp(k2*xdata)+k3*sin(xdata);F =@(x)norm(x(1).*exp(x(2).*xdata)+x(3).*sin(xdata)-ydata);ms=MultiStart;opts=optimset('Algorithm','interior-point', 'LargeScale','off');problem=createOptimProblem('fmincon','x0',[10,1,8],'objective',F,'lb',[1, 0,1],'ub',[20,10,15],'options',opts);[xminm,fminm,flagm,outptm,manyminsm]=run(ms,problem,200)例子1.4 利用globalsearchk1=13;k2=1.3;k3=9.1;xdata=0:pi/100:pi;ydata= k1*exp(k2*xdata)+k3*sin(xdata);F =@(x)norm(x(1).*exp(x(2).*xdata)+x(3).*sin(xdata)-ydata);gs = GlobalSearch('Display','iter');opts=optimset('Algorithm','interior-point');problem=createOptimProblem('fmincon','x0',[10,1,8],'objective',F,'lb',[1, 0,1],'ub',[20,10,15],'options',opts);[xming,fming,flagg,outptg,manyminsg] = run(gs,problem)例子1.5 利用multistart和lsqcurvefitk1=13;k2=1.3;k3=9.1;xdata=0:pi/100:pi;ydata= k1*exp(k2*xdata)+k3*sin(xdata);ms=MultiStart;opts=optimset('Algorithm','trust-region-reflective');problem=createOptimProblem('lsqcurvefit','x0',[10,1,8],'xdata',xdata,'ydata',ydata,'objective',@myfun,'lb',[1,0,1],'ub',[20,10,15],'options',opts); [xminm,fminm,flagm,outptm,manyminsm]=run(ms,problem,100) function y=myfun(x,xdata)y=x(1).*exp(x(2).*xdata)+x(3).*sin(xdata);例子1.6利用multistart和lsqnonlin(8s)k1=13;k2=1.3;k3=9.1;xdata=0:pi/100:pi;ydata= k1*exp(k2*xdata)+k3*sin(xdata);F =@(x)x(1).*exp(x(2).*xdata)+x(3).*sin(xdata)-ydata;ms=MultiStart;opts=optimset('Algorithm','trust-region-reflective');problem=createOptimProblem('lsqnonlin','x0',[10,1,8],'xdata',xdata,'ydata',ydata,'objective',F,'lb',[1,0,1],'ub',[20,10,15],'options',opts); [xminm,fminm,flagm,outptm,manyminsm]=run(ms,problem,100)1.7 利用matlabpool parallel加速tic;k1=13;k2=1.3;k3=9.1;xdata=0:pi/100:pi;ydata= k1*exp(k2*xdata)+k3*sin(xdata);F =@(x)x(1).*exp(x(2).*xdata)+x(3).*sin(xdata)-ydata;ms=MultiStart('Display','iter','UseParallel','always');opts=optimset('Algorithm','trust-region-reflective'); matlabpool open 2problem=createOptimProblem('lsqnonlin','x0',[10,1,8],'xdata',xdata, 'ydata',ydata,'objective',F,'lb',[1,0,1],'ub',[20,10,15],'options',opts);[xminm,fminm,flagm,outptm,manyminsm]=run(ms,problem,100) time=toc;%47.3541s函数模型function y=myfun(x,xdata)y=x(1)*exp(x(2).*xdata)+x(3)*sin(xdata);例子2(多输入变量)function F=myfun(k,xdata)F = k(1)*xdata(:,1)+k(2)*xdata(:,2)+k(3)*xdata(:,3);xdata = [3.6 7.7 9.3; 4.1 8.6 2.8; 1.3 7.9 10.0]'ydata = [16.5 150.6 263.1]'k0 = [0,0,0]'[x,resnorm]=lsqcurvefit(@parameter_identification,k0,xdata,ydata) 例子3 (带参数限制条件的)M函数:function F = myfun(k,xdata)F = k(1)*exp(k(2)*x)+k(3)*sin(x);Workspace 代码:k1=13;k2=1.3;k3=9.1;x=0:pi/100:pi;y = k1*exp(k2*x)+k3*sin(x);k0=[-1,-1,-1][k,resnorm]=lsqcurvefit(@myfun,k0,x,y,[5,0.1,2],[20,8,15])结果k =13.0000 1.3000 9.1000例子3 lsqnonlin%编写M文件:function E = myfun(k,x,y)F = k(1)*exp(k(2)*x)+k(3)*sin(x);E=F-y;k1=13;k2=1.3;k3=9.1;x=0:pi/100:pi;y = k1*exp(k2*x)+k3*sin(x);k0=[-1,-1,-1]options=optimset('TolFun',1e-10,'TolX',1e-10,'MaxFunEvals',500 ,'displa y','iter');实用标准文案k=lsqnonlin(@myfun,k0,[5,0.1,2],[20,8,15],options,x,y) 精彩文档。
matlab基于最小二乘、全局化算法、遗传算法的参数识别

最小二乘法:%递推公式,更新 p0=p2;for n=2:N-1%%递推最小二乘法K0=p0*X(n,:)'*inv(1+X(n,:)*p0*X(n,:)');%计算KTheta_abs=Theta_abs+K0*(Y(n)-X(n,:)*Theta_abs);%计算估计值Theta ;p3=p0-K0*X(n,:)*p0;%计算P p0=p3;%误差平方和最小 Y1=X(n,:)*Theta_abs;%递推值 J=(Y(n,:)-Y1)*(Y(n,:)-Y1)'if (J<err)%设定平方误差最小,跳出循环 break; end; end对于()()()()()b n a n n k u b k u b n y a k y a k y b a -++=-+-+.......111 引进后移算子()()11-=-k y k y q 假定在初始条件0时z 变换得到()()()ab b n a n n n z a z a z b z b b z X z Y z H ----+++++==...1 (11110)ARX 模型有:()()⎪⎩⎪⎨⎧++=+++=------b b a n n n a n zb z b b q B za z a q A (11)101111 ()()()()()k v k u q B q k y q A d +=---11;()k v 为均值为0的噪声项 上式可以改写为()()()()l k k v i k u b i k z a k z ban i i n i i ,..,2,1,11=+-+--=∑∑==上式改写为最小二乘格式()())(k v k h k z T +=θ(3) 对于(3)式的l次观测构成一个线性方程组[][]⎪⎩⎪⎨⎧=------=Tn n Tba na b b b a a a n k u k u n k z k z k h ,...,,,,...,,)(),...,1(),(),...,1()(2121θ即 l l l V H Z +=θ.()()()[]()()()[]Tl Tl l v v v V l z z z Z ,...2,1,,...,2,1=()()()()()()()()()⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡-------------=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡=)()1()(21)2()1(10)1(021b a b a b a l n l u l u n l z l z n u u n z z n u u n z z l h h h H取极小化准则函数()()[]()()θθθL T L l lk T H z H z k h k z J --=-=∑=12,极小化()θJ ,求得参数θ的估计值θˆ,[]T n n na b b b a a a ˆ,...,ˆ,ˆ,ˆ,...,ˆ,ˆˆ2121=θ ()()[]()()θθθˆˆˆ12ll T l l lk T H Z H Z k h k z J --=-=∑=表示为了确定使准则最小的条件,将该式对各参数求导,并令其结果等于零:()()l T l lT l l l l Z H H H H Z H J 1ˆ,0ˆ2ˆ-==--=∂∂θθθ即,只要矩阵l H 是满秩的,l Tl H H 则是正定的,使准则为极小的条件得到满足,最小二乘估计的递推算法(RLS )最小二乘法,不仅占用大量内存,而且不适合于在线辨识,为了解决这个问题,把它转化为递推算法:修正项+=+kk θθˆˆ1 ()()()()()()()()()⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡-------------=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡=)()1()(21)2()1(10)1(021b a b a b a l n l u l u n l z l z n u u n z z n u u n z z l h h h H若令()1-=l T l l H H P ,则[][]l T l l T l l l l l T l l l P h Ph h I h P P h h P P 111111111+-+++-++++-=+=[][]lT l l l l l Tl l l l l T l l l l l P h K I P h P h h P K h z K 111111111111;1;ˆˆ++++++++++++-=+=-+=θθθ加权递推最小二乘(RWLS ):()()()()(),11k e k u z B k z z A +=--()()()(),11k v zC zD k e --=e(k)为有色噪声,v(k)为白噪声。
matlab遗传算法学习和全局化算法
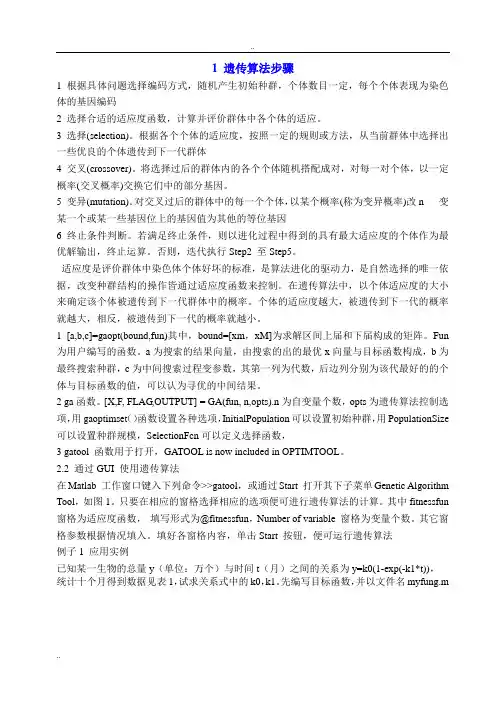
1 遗传算法步骤1 根据具体问题选择编码方式,随机产生初始种群,个体数目一定,每个个体表现为染色体的基因编码2 选择合适的适应度函数,计算并评价群体中各个体的适应。
3 选择(selection)。
根据各个个体的适应度,按照一定的规则或方法,从当前群体中选择出一些优良的个体遗传到下一代群体4 交叉(crossover)。
将选择过后的群体内的各个个体随机搭配成对,对每一对个体,以一定概率(交叉概率)交换它们中的部分基因。
5 变异(mutation)。
对交叉过后的群体中的每一个个体,以某个概率(称为变异概率)改n 变某一个或某一些基因位上的基因值为其他的等位基因6 终止条件判断。
若满足终止条件,则以进化过程中得到的具有最大适应度的个体作为最优解输出,终止运算。
否则,迭代执行Step2 至Step5。
适应度是评价群体中染色体个体好坏的标准,是算法进化的驱动力,是自然选择的唯一依据,改变种群结构的操作皆通过适应度函数来控制。
在遗传算法中,以个体适应度的大小来确定该个体被遗传到下一代群体中的概率。
个体的适应度越大,被遗传到下一代的概率就越大,相反,被遗传到下一代的概率就越小。
1 [a,b,c]=gaopt(bound,fun)其中,bound=[xm,xM]为求解区间上届和下届构成的矩阵。
Fun 为用户编写的函数。
a为搜索的结果向量,由搜索的出的最优x向量与目标函数构成,b为最终搜索种群,c为中间搜索过程变参数,其第一列为代数,后边列分别为该代最好的的个体与目标函数的值,可以认为寻优的中间结果。
2 ga函数。
[X,F, FLAG,OUTPUT] = GA(fun, n,opts).n为自变量个数,opts为遗传算法控制选项,用gaoptimset()函数设置各种选项,InitialPopulation可以设置初始种群,用PopulationSize 可以设置种群规模,SelectionFcn可以定义选择函数,3 gatool 函数用于打开,GATOOL is now included in OPTIMTOOL。
matlab最小二乘法
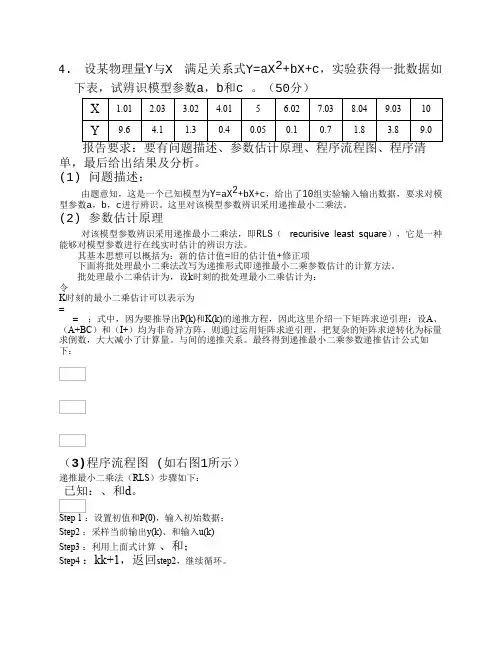
4. 设某物理量Y与X 满足关系式Y=aX2+bX+c,实验获得一批数据如下表,试辨识模型参数a,b和c 。
(50分)X 1.01 2.03 3.02 4.015 6.027.038.049.0310Y9.6 4.1 1.30.40.050.10.7 1.8 3.89.0单,最后给出结果及分析。
(1) 问题描述:由题意知,这是一个已知模型为Y=aX2+bX+c,给出了10组实验输入输出数据,要求对模型参数a,b,c进行辨识。
这里对该模型参数辨识采用递推最小二乘法。
(2) 参数估计原理对该模型参数辨识采用递推最小二乘法,即RLS(recurisive least square),它是一种能够对模型参数进行在线实时估计的辨识方法。
其基本思想可以概括为:新的估计值=旧的估计值+修正项下面将批处理最小二乘法改写为递推形式即递推最小二乘参数估计的计算方法。
批处理最小二乘估计为,设k时刻的批处理最小二乘估计为:令K时刻的最小二乘估计可以表示为==;式中,因为要推导出P(k)和K(k)的递推方程,因此这里介绍一下矩阵求逆引理:设A、(A+BC)和(I+)均为非奇异方阵,则通过运用矩阵求逆引理,把复杂的矩阵求逆转化为标量求倒数,大大减小了计算量。
与间的递推关系。
最终得到递推最小二乘参数递推估计公式如下:(3)程序流程图 (如右图1所示)递推最小二乘法(RLS)步骤如下:已知:、和d。
Step 1 :设置初值和P(0),输入初始数据;Step2 :采样当前输出y(k)、和输入u(k)Step3 :利用上面式计算、和;Step4 :kk+1,返回step2,继续循环。
图1 程序流程图(4) Matlab仿真程序、输出参数估计值、参数估计变化轨迹图像、结果分析仿真程序如下:X=[1.01 2.03 3.02 4.01 5 6.02 7.03 8.04 9.03 10]; Y=[9.6 4.1 1.3 0.4 0.05 0.1 0.7 1.8 3.8 9.0];%实验输入数据、实验输出数据syms a b c % 定义待辨识参数theta=[a;b;c]; %theta包含待辨识参数a,b,ctheta1=zeros(3,1); %对象参数初始化P=10^6*eye(3) %构造初始P阵for k=1:10 %仿真步长范围1到10phi=[X(k)*X(k);X(k);1];%y=aX*X+bX+c=phi'*theta%theta=[a;b;c];phi=[X(k)*X(k);X(k);1]K=P*phi/(1+phi'*P*phi); %递推最小二乘法K阵的递推公式theta=theta1+K*(Y(k)-phi'*theta1); %theta的递推公式P=(eye(3)-K*phi')*P; %递推最小二乘法P阵的递推公式theta1=theta; %theta的最终估计向量theta2(:,k)=theta; %theta估计向量矩阵化,目的是为了%下面的plot仿真图像输出endtheta1 %输出参数估计值plot([1:10],theta2) %输出参数逐步递推估计的轨迹图像xlabel('k'); %设置横坐标为步长kylabel('参数估计a,b,c'); %纵坐标为估计参数a,b,c legend('a','b','c'); %标示相应曲线对应的参数axis([1 10 -10 20]); %设置坐标轴范围P =1000000 0 00 1000000 00 0 1000000输出参数估计值、参数估计变化轨迹图像:theta1 =0.4575-5.073413.3711图 2 参数估计逐步变化轨迹图像结果分析:通过matlab仿真可知,由递推最小二乘法辨识到的参数为:a=0.4575;b=-5.0734;c=13.3711所以Y=0.4575-5.0734X+13.3711 。
Matlab最小二乘系统辨识

Matlab最⼩⼆乘系统辨识原理还是⽐较简单的,不赘述,程序⾥⾯的注释也写的⽐较清楚了%仿真对象:y(k)-1.5y(k-1)+0.7y(k-2)=v(k)+u(k)-0.8u(k-1)%辨识模型:y(k)+a1 y(k-1)+a2 y(k-2)=v(k)+b1 u(k)+b2 u(k-1)%数据长度取n=20000,加权矩阵为I,v(k)是服从正态分布的⽩噪声N(0,1),u(k)=sin(k)%待估计参数K=[a1 a2 a3 a4]';准则函数J(K)=(Yn-HnK)'(Yn-HnK);%将辨识模型写为:y(k)=v(k)+a1 y(k-1)+a2 y(k-2)+b1 u(k)+b2 u(k-1)% =v(k)+KHn%Hn=|y(2) y(1)|% |y(3) y(2)|% |.........|clearclose alldata_length=20002;%% 产⽣⽩噪声和输⼊v=randn(1,data_length);v=v./max(v);u=zeros(1,data_length);for k=1:data_lengthu(k)=sin(k);end%% 获得观测值y=zeros(1,data_length);for k=3:data_lengthy(k)=1.5*y(k-1)-0.7*y(k-2)+v(k)+u(k)-0.8*u(k-1);end%% 构造Hn和Y矩阵Hn=zeros(data_length-2,2);count=1;for k=1:10000Hn(k,2)=y(count);count=count+1;Hn(k,1)=y(count);Hn(k,4)=u(count);Hn(k,3)=u(count+1);end%% 求解参数Y=y(3:data_length)';c1=Hn'*Hn;c2=inv(c1);c3=Hn'*Y;K=c2*c3%% 将辨识得到的参数代⼊,得估计输出y_e=zeros(1,data_length);for k=3:data_lengthy_e(k)=K(1)*y_e(k-1)+K(2)*y_e(k-2)+v(k)+K(3)*u(k)+K(4)*u(k-1);end%% 画出实际输出和辨识输出,进⾏对⽐plot((1:data_length),y');title('实际输出')hold onplot((1:data_length),y_e');title('辨识输出')figuresubplot(2,1,1)plot((1:data_length),y');title('实际输出')subplot(2,1,2)plot((1:data_length),y_e');title('辨识输出')。
基于MATLAB的广义最小二乘参数辨识与仿真
氐
^
{乞 ,l一
●
:
^
厶
,z+1) 咒+2)
n+N
n= --e(n)
—PQ+1)
--e(n--1) --e(n)
… 一e(咒—,井1)
… 一P瓴—柳+2)
;
i
i
;
一P(咒+N一1) --e(n+N二2) … --e(n+^卜铆)
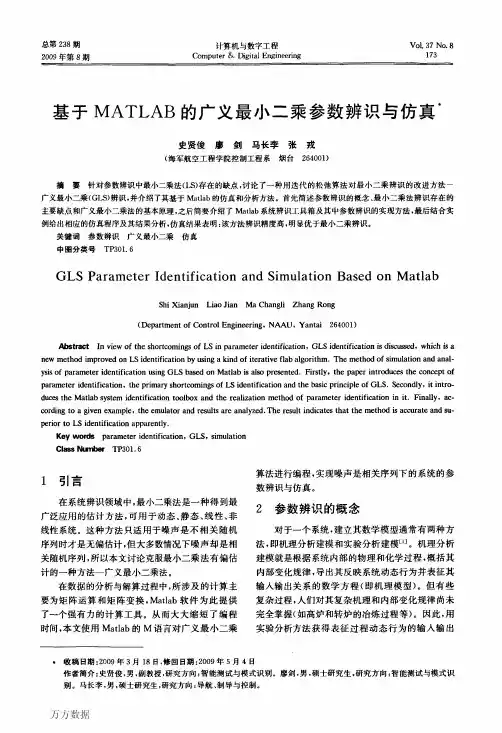
利用普通最小二乘法计算厂的估值: 尹一(f2也)一1(o)Te 4)计算y(惫)和M(惫):
流程图如下:
I给埘亭列的长度M赋值l
●
J产生所需的输入信号l
I
l产生随机噪声信号I
‘
l画出输入信号径线图彤及随机噪声图形I
●
l产生输出采样信号I
I
区囹 f求出中利用最小_乘法第一次求出8给厂赋初值l
再一次利用残差P用最小_乘法求馄,I ●
l求迭代之后的输入与输出信号I
‘
l计算系统的实际输出响应及模型的响应I
第37卷(2009)第8期
计算机与数字工程
175
l。用广义最小二乘法估计模型参数,选择如下形
式的辨识模型:
y(愚)一口1y(忌一1)一n2y(忌一2)+6l“(忌一1) +62“(忌一2)+e(惫) 由于采用4阶 M序列,所以输入 信号如下:“一idin—
图2系统仿真对象 序列,幅值为1。
put(N1,‘prbs’,[4 1 D;prbs为M序 列,数据长度取为 N1—1023,4阶M
is accurate and SU-
பைடு நூலகம்
perior to LS identification apparently. Key words parameter identification,GLS,simulation
MATLAB在最小二乘参数辩识中的应用

MATLAB在最小二乘参数辩识中的应用
杨世兴;张宝泉;赵永秀
【期刊名称】《电工技术》
【年(卷),期】2003(000)011
【摘要】利用功能强大的MATLAB6.5语言编程来实现递推最小二乘算法,进而成功辩识出实际系统参数.从而显示了递推最小二乘算法易于在线辩识的特点和MAT L AB在系统参数辩识中应用的广泛前景.
【总页数】2页(P44-45)
【作者】杨世兴;张宝泉;赵永秀
【作者单位】西安科技大学,电气与控制工程学院,陕西,西安,710054;西安科技大学,电气与控制工程学院,陕西,西安,710054;西安科技大学,电气与控制工程学院,陕西,西安,710054
【正文语种】中文
【中图分类】O212.1
【相关文献】
1.Matlab在线性参数最小二乘法处理中的应用 [J], 邱英
2.Matlab神经网络工具箱在过程辩识中的应用 [J], 周欣然;刘卫国;陈德池
3.自适应滤波在系统辩识中的应用及MATLAB仿真 [J], 刘芳芳;刘涤尘
4.渐消记忆的最小二乘法在参数辩识中的应用 [J], 李文宇;杜红;刘延彬
5.最小二乘法在经典阶跃响应辩识中的应用 [J], 张军
因版权原因,仅展示原文概要,查看原文内容请购买。
系统辨识最小二乘参数估计matlab
最小二乘参数估计摘要:最小二乘的一次性完成辨识算法(也称批处理算法),他的特点是直接利用已经获得的所有(一批)观测数据进行运算处理。
这种算法在使用时,占用内存大,离线辨识,观测被辨识对象获得的新数据往往是逐次补充到观测数据集合中去的。
在应用一次完成算法时,如果要求在每次新增观测数据后,接着就估计出系统模型的参数,则需要每次新增数据后要重新求解矩阵方程()Z l T l l Tl ΦΦΦ-∧=1θ。
最小二乘辩识方法在系统辩识领域中先应用上已相当普及,方法上相当完善,可以有效的用于系统的状态估计,参数估计以及自适应控制及其他方面。
关键词:最小二乘(Least-squares ),系统辨识(System Identification ) 目录:1.目的 (1)2.设备 (1)3引言 (1)3.1 课题背景 (1)4数学模型的结构辨识 (2)5 程序 (3)5.1 M 序列子函数 ................................................................................... 错误!未定义书签。
5.2主程序................................................................................................. 错误!未定义书签。
6实验结果: ................................................................................................................................... 3 7参考文献: ................................................................................................... 错误!未定义书签。
遗传算法 matlab
遗传算法 Matlab什么是遗传算法?遗传算法是一种模拟生物进化过程的优化算法。
它模拟了自然界中的遗传、突变和选择等过程,利用这些操作来搜索和优化问题的解空间。
遗传算法具有以下几个关键步骤:1.初始化种群:通过生成一组随机解来初始化初始种群。
每个解被编码为一个染色体,染色体通常由二进制字符串表示。
2.评价适应度:使用适应度函数评估每个个体的适应度。
适应度函数通常通过衡量个体在解空间中的性能来定义。
3.选择操作:选择操作基于个体的适应度进行,通过概率选择操作来确定哪些个体应该参与繁殖下一代。
适应度较高的个体有更大的概率被选中。
4.交叉操作:选择的个体进行交叉操作,生成下一代的染色体。
交叉操作通过交换个体染色体中的信息来生成新的个体。
5.变异操作:为了保持种群的多样性,变异操作在染色体中进行随机的变异。
这个过程通过随机改变染色体中的部分基因来进行。
6.替换操作:根据新生成的染色体替换当前种群中某些个体,以此来形成新的种群。
7.重复上述步骤:重复执行上述步骤直到满足终止条件(例如达到最大迭代次数或找到满意的解)。
如何在 Matlab 中实现遗传算法?在 Matlab 中,可以使用遗传算法和优化工具箱来实现遗传算法。
以下是实现遗传算法的一般步骤:1.定义适应度函数:根据具体问题定义适应度函数,该函数衡量每个个体在解空间中的性能。
适应度函数的设计将影响到最终结果。
2.初始化种群:使用内置函数或自定义函数来生成初始种群。
每个个体都应该表示为染色体形式的解。
3.设置遗传算法参数:根据具体问题设置遗传算法的参数,如种群大小、迭代次数、选择操作和交叉操作的概率等。
4.编写遗传算法主循环:在主循环中,使用选择操作、交叉操作和变异操作来生成新的染色体,并计算每个个体的适应度。
5.选择操作:使用选择函数根据适应度值选择染色体。
具体的选择函数可以根据问题的特点进行调整。
6.交叉操作:使用交叉函数对染色体进行交叉操作,生成下一代的染色体。
使用MATLAB遗传算法工具实例(详细)
最新发布的MATLAB 7.0 Release 14已经包含了一个专门设计的遗传算法与直接搜索工具箱(Genetic Algorithm and Direct Search Toolbox,GADS)。
使用遗传算法与直接搜索工具箱,可以扩展MATLAB及其优化工具箱在处理优化问题方面的能力,可以处理传统的优化技术难以解决的问题,包括那些难以定义或不便于数学建模的问题,可以解决目标函数较复杂的问题,比如目标函数不连续、或具有高度非线性、随机性以及目标函数没有导数的情况。
本章8.1节首先介绍这个遗传算法与直接搜索工具箱,其余各节分别介绍该工具箱中的遗传算法工具及其使用方法。
8.1 遗传算法与直接搜索工具箱概述本节介绍MATLAB的GADS(遗传算法与直接搜索)工具箱的特点、图形用户界面及运行要求,解释如何编写待优化函数的M文件,且通过举例加以阐明。
8.1.1 工具箱的特点GADS工具箱是一系列函数的集合,它们扩展了优化工具箱和MATLAB数值计算环境的性能。
遗传算法与直接搜索工具箱包含了要使用遗传算法和直接搜索算法来求解优化问题的一些例程。
这些算法使我们能够求解那些标准优化工具箱范围之外的各种优化问题。
所有工具箱函数都是MATLAB的M文件,这些文件由实现特定优化算法的MATLAB语句所写成。
使用语句type function_name就可以看到这些函数的MATLAB代码。
我们也可以通过编写自己的M文件来实现来扩展遗传算法和直接搜索工具箱的性能,也可以将该工具箱与MATLAB的其他工具箱或Simulink结合使用,来求解优化问题。
工具箱函数可以通过图形界面或MATLAB命令行来访问,它们是用MATLAB语言编写的,对用户开放,因此可以查看算法、修改源代码或生成用户函数。
遗传算法与直接搜索工具箱可以帮助我们求解那些不易用传统方法解决的问题,譬如表查找问题等。
遗传算法与直接搜索工具箱有一个精心设计的图形用户界面,可以帮助我们直观、方便、快速地求解最优化问题。
基于Matlab系统辨识工具箱的参数辨识
第 20 卷第 4 期 2008 年 8 月
^
L →∞
式中 : z ( k ) 为系统输出量的第 k 次观测值 ; z ( k - 1 ) 为系统输出量的第 ( k - 1 ) 次观测值 , 依次类推 ; u ( k ) 为系统的第 k 次输入值 ; u ( k - 1 ) 为系统的第 ( k
- 1 ) 次输入值 , 依次类推 ; e ( k ) 是均值为零的随机
211 最小二乘法辨识
[3 - 4]
H L = [ h ( 1 ) , h ( 2 ) , …, h (L ) ]
将式 ( 6 ) 代入式 ( 3 ) 可得
zL = H Lθ + eL , ( 7)
。
对于 SISO 离散随机系统 ,其描述方程为
z ( k ) + a1 z ( k - 1 ) + … + an a z ( k - na ) = b1 u ( k - 1 ) + b2 u ( k - 2 ) + … + bn b u ( k - nb ) + e ( k ) , ( 1)
取准则函数
∞ ∞
θ) = J(
k =1
∑
[ e ( k) ]
2
=
k =1
∑[ z ( k )
- h ( k )θ] , ( 5 )
^
T
2
使 J (θ) 为最小值时 θ估计值记作 θ L S , 称作参数 θ 的最小二乘估计值 。 式 ( 5 ) 表明 , 未知模型参数 θ最可能的值是在 实际观测值与计算值之累次误差的平方和达到最小 值处 , 所得到的这种模型输出能最接近实际系统的 输出 。