
理论力学第三章空间力系习题解答
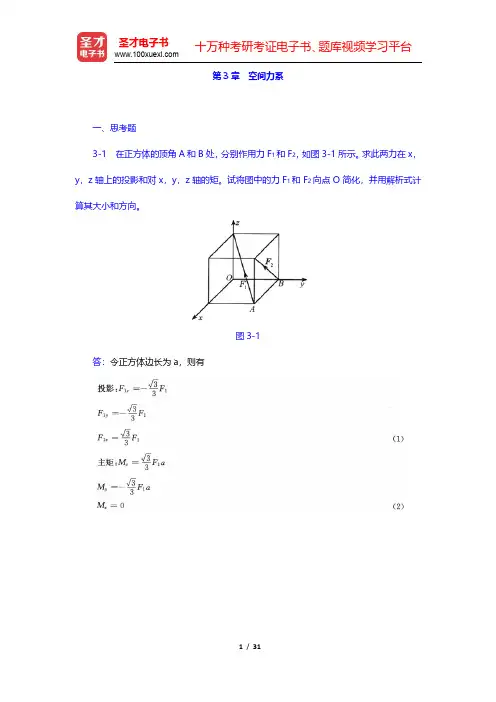
习 题3-1 在边长为a 的正六面体上作用有三个力,如图3-26所示,已知:F 1=6kN ,F 2=2kN ,F 3=4kN 。
试求各力在三个坐标轴上的投影。
图3-26kN 6001111====F F F F z y x0kN 245cos kN245cos 2222==︒=-=︒-=z y x F F F F F kN 33433kN 33433kN 33433333333==-=-===F F F F F F z y x3-2 如图3-27所示,已知六面体尺寸为400 mm ×300 mm ×300mm ,正面有力F 1=100N ,中间有力F 2=200N ,顶面有力偶M =20N ·m 作用。
试求各力及力偶对z 轴之矩的和。
图3-27203.03444.045cos 21-⨯+⨯︒-=∑F F M zm N 125.72034240220⋅-=-+-=3-3如图3-28所示,水平轮上A 点作用一力F =1kN ,方向与轮面成a=60°的角,且在过A 点与轮缘相切的铅垂面内,而点A 与轮心O '的连线与通过O '点平行于y 轴的直线成b=45°角,h =r=1m 。
试求力F 在三个坐标轴上的投影和对三个坐标轴之矩。
图3-28N 354N 225045sin 60cos 1000sin cos ==︒⨯︒⨯==βαF F xN 354N 225045sin 60cos 1000cos cos -=-=︒⨯︒⨯-=-=βαF F yN 866350060sin 1000sin -=-=︒⨯-=-=αF F zm N 25845cos 18661354cos ||||)(⋅-=︒⨯⨯-⨯=⨯-⨯=βr F h F M z y x Fm N 96645sin 18661354sin ||||)(⋅=︒⨯⨯+⨯=⨯+⨯=βr F h F M z x y Fm N 500160cos 1000cos )(⋅-=⨯︒⨯-=⨯-=r F M z αF3-4 曲拐手柄如图3-29所示,已知作用于手柄上的力F =100N ,AB =100mm ,BC =400mm ,CD =200mm ,a=30°。
试求力F 对x 、y 、z 轴之矩。
图3-29N 2530sin 100sin sin 2=︒⨯==ααF F x N 3.43N 32530cos 30sin 100cos sin -=-=︒⨯︒⨯-=-=ααF F yN 6.8635030cos 10030cos -=-=︒⨯-=︒-=F F z3.03504.0325)(||||)(⨯-⨯-=+⨯-⨯-=CD AB F BC F M z y x Fm N 3.43325⋅-=-=m N 104.025||)(⋅-=⨯-=⨯-=BC F M x y Fm N 5.73.025)(||)(⋅-=⨯-=+⨯-=CD AB F M x z F3-5 长方体的顶角A 和B 分别作用力F 1和F 2,如图3-30所示,已知:F 1=500N ,F 2=700N 。
试求该力系向O 点简化的主矢和主矩。
图3-30N 4.8211410052001425221R -=--=⨯-⨯-='F F F x N 2.561141501432R-=-=⨯-='F F y N 7.410145051001415121R=+=⨯+⨯='F F F z N 3.10767.410)2.561()4.821(222R =+-+-='F︒=-=-=76.1397633.03.10764.821cos αα ︒=-=-=40.1215216.03.10762.561cos ββ ︒===57.673816.03.10767.410cos γγm N 2.561141503141)(2⋅==⨯⨯=∑F M x F m N 4.8211410052002141251)(21⋅-=--=⨯⨯-⨯⨯-=∑F F M y F0)(=∑F z M m N 8.9944.8212.561)(22⋅=+=F O M︒='=='66.555641.08.9942.561cos αα ︒='-=-='66.1458257.08.9944.821cos ββ︒='='900cos γγ3-6 有一空间力系作用于边长为a 的正六面体上,如图3-31所示,已知:F 1=F 2=F 3=F 4=F ,F 5=F 6=F 2。
试求此力系的简化结果。
图3-310R R R ='='='z y x F F F 0R ='FFa Fa Fa Fa a F a F M x 414.0)12(2)(52=-=+-=+-=∑F0)(=∑F y MFa Fa Fa Fa a F a F M z 414.0)21(2)(53-=-=-=-=∑FFa Fa Fa M O 585.0)22()12(2)(=-=-=F︒='='4521cos αα ︒='='900cos ββ ︒='-='13521cos γγ3-7 有一空间力系作用于边长为a 的正六面体上,如图3-32所示,已知各力大小均为F 。
试求此力系的简化结果。
图3-32 0R ='x F F F y 2R =' F F z 2R=' F F 22R=' ︒==900cos αα︒====4521cos cos γβγβ0)(=∑F x M Fa M y 2)(-=∑F Fa M z 2)(=∑FFa M O 22)(=F︒='='900cos αα ︒='-='13521cos ββ ︒='='4521cos γγ3-8 如图3-33所示的悬臂刚架,作用有分别平行于x 、y 轴的力F 1与F 2。
已知:F 1=5kN ,F 2=4kN ,刚架自重不计。
试求固定端O 处的约束反力和约束反力偶。
图3-33001=+=∑F F F O x x kN 51-=-=F F O x 002=+=∑F F F O y y kN 42-=-=F F O y 00==∑O z z F F 0402=⨯-=∑F M M O x x m kN 1642⋅=⨯=F M Ox 0601=⨯+=∑F M M O y y m kN 3061⋅=⨯-=F M O y 04 01=⨯-=∑F M M O z z m kN 2041⋅=⨯-=F M O z3-9 墙角处吊挂支架由两端铰接杆OA 、OB 和软绳OC 构成,二杆分别垂直于墙面且由绳OC 维持在水平面内,如图3-34所示。
结点O 处悬挂重物,重量W =500N ,若OA =300mm ,OB =400mm ,OC 绳与水平面的夹角为30°,不计杆重。
试求绳子拉力和二杆所受的压力。
图3-34030sin 0T =-︒=∑W F F z N 10002T ==W Fsin 30cos 0T =︒-=∑αF F F O A xN 6.519330053231000sin 30cos T ==⨯⨯=︒=αF F OA 0cos 30cos 0T =︒-=∑αF F F O B yN 8.692340054231000cos 30cos T ==⨯⨯=︒=αF F OA3-10 如图3-35所示的空间支架。
已知:∠CBA =∠BCA =60°,∠EAD =30°,物体的重量为W =3kN ,平面ABC 是水平的,A 、B 、C 各点均为铰接,杆件自重不计。
试求撑杆AB 和AC 所受的压力F AB 和F AC 及绳子AD 的拉力F T 。
图3-35030sin 0T =-︒=∑W F F z kN 62T ==W F030sin 30sin 0=︒-︒=∑AB AC x F F F AB AC F F =030cos 30cos 30cos 0T =︒-︒+︒=∑F F F F AB AC ykN 32T ===F F F AB AC3-11 空间构架由三根直杆铰接而成,如图3-36所示。
已知D 端所挂重物的重量W =10kN ,各杆自重不计。
试求杆AD 、BD 、CD 所受的力。
图3-36045cos 45cos 0=︒-︒=∑BD AD x F F F BD AD F F =030cos 45sin 30cos 45sin 15cos 0=︒︒+︒︒+︒-=∑BD AD CD y F F F F︒︒=︒30cos 45sin 215cos AD CD F F︒︒︒=15cos 30cos 45sin 2AD CD F F 015sin 30sin 45sin 30sin 45sin 0=-︒-︒︒+︒︒=∑W F F F F CD BD AD z015tan 30cos 45sin 230sin 45sin 2=-︒︒︒-︒︒W F F AD AD 0)15tan 31(45sin =-︒-︒W F ADkN 39.266390.2)15tan 31(45sin ==︒-︒=W W F AD )15tan 31(15cos 3)15tan 31(45sin 15cos 30cos 45sin 2︒-︒=︒-︒⨯︒︒︒=W W F CDkN 461.333461.3==W3-12 空间桁架如图3-37所示。
力F 作用在ABDC 平面内,且与铅垂线成45°角,ΔEAK ≌ΔFBM ,等腰三角形ΔEAK 、ΔFBM 和ΔNDB 在顶点A 、B 和D 处均为直角,又EC =CK =FD =DM 。
若F =10kN ,试求各杆的受力。
图3-37结点A045cos 45cos 021=︒-︒=∑F F F x 21F F =045cos 03=︒+=∑F F F y kN 2545cos 3-=︒-=F F45cos 45sin 45sin 021=︒-︒-︒-=∑F F F F zkN 52/21-=-==F F F 结点B045cos 45cos 054=︒-︒=∑F F F x 54F F =045cos 036=-︒=∑F F F y kN 10236-==F F 045sin 45sin 45sin 0645=︒-︒-︒-=∑F F F F zkN 52/645=-==F F F3-13 三轮车连同上面的货物共重W =3kN ,重力作用点通过C 点,尺寸如图3-38所示。
第三章空间力系习题解答

习 题3-1 在边长为a 的正六面体上作用有三个力,如图3-26所示,已知:F 1=6kN ,F 2=2kN ,F 3=4kN 。
试求各力在三个坐标轴上的投影。
图3-26kN 6001111====F F F F z y x0kN245cos kN245cos 2222==︒=-=︒-=z y x F F F F FkN 33433kN 33433kN 33433333333==-=-===F F F F F F z y x3-2 如图3-27所示,已知六面体尺寸为400 mm ×300 mm ×300mm ,正面有力F 1=100N ,中间有力F 2=200N ,顶面有力偶M =20N ·m 作用。
试求各力及力偶对z 轴之矩的和。
图3-27203.03444.045cos 21-⨯+⨯︒-=∑F F M zm N 125.72034240220⋅-=-+-=3-3如图3-28所示,水平轮上A 点作用一力F =1kN ,方向与轮面成a =60°的角,且在过A 点与轮缘相切的铅垂面内,而点A 与轮心O '的连线与通过O '点平行于y 轴的直线成b =45°角,h =r =1m 。
试求力F 在三个坐标轴上的投影和对三个坐标轴之矩。
图3-28N 354N 225045sin 60cos 1000sin cos ==︒⨯︒⨯==βαF F x N 354N 225045sin 60cos 1000cos cos -=-=︒⨯︒⨯-=-=βαF F yN 866350060sin 1000sin -=-=︒⨯-=-=αF F zm N 25845cos 18661354cos ||||)(⋅-=︒⨯⨯-⨯=⨯-⨯=βr F h F M z y x F m N 96645sin 18661354sin ||||)(⋅=︒⨯⨯+⨯=⨯+⨯=βr F h F M z x y Fm N 500160cos 1000cos )(⋅-=⨯︒⨯-=⨯-=r F M z αF3-4 曲拐手柄如图3-29所示,已知作用于手柄上的力F =100N ,AB =100mm ,BC =400mm ,CD =200mm ,a =30°。
理论力学习题答案

理论力学习题答案(总26页)--本页仅作为文档封面,使用时请直接删除即可----内页可以根据需求调整合适字体及大小--2第一章 静力学公理和物体的受力分析一、是非判断题在任何情况下,体内任意两点距离保持不变的物体称为刚体。
( ∨ ) 物体在两个力作用下平衡的必要与充分条件是这两个力大小相等、方向相反,沿同一直线。
( × ) 加减平衡力系公理不但适用于刚体,而且也适用于变形体。
( × ) 力的可传性只适用于刚体,不适用于变形体。
( ∨ ) 两点受力的构件都是二力杆。
( × ) 只要作用于刚体上的三个力汇交于一点,该刚体一定平衡。
( × ) 力的平行四边形法则只适用于刚体。
( × ) 凡矢量都可以应用平行四边形法则合成。
( ∨ ) 只要物体平衡,都能应用加减平衡力系公理。
( × ) 凡是平衡力系,它的作用效果都等于零。
( × ) 合力总是比分力大。
( × ) 只要两个力大小相等,方向相同,则它们对物体的作用效果相同。
( × )若物体相对于地面保持静止或匀速直线运动状态,则物体处于平衡。
( ∨ )当软绳受两个等值反向的压力时,可以平衡。
( × )静力学公理中,二力平衡公理和加减平衡力系公理适用于刚体。
( ∨ )静力学公理中,作用力与反作用力公理和力的平行四边形公理适用于任何物体。
( ∨ )凡是两端用铰链连接的直杆都是二力杆。
( × )如图所示三铰拱,受力F ,F 1作用,其中F 作用于铰C 的销子上,则AC 、BC 构件都不是二力构件。
( × )图3二、填空题力对物体的作用效应一般分为 外 效应和 内 效应。
对非自由体的运动所预加的限制条件称为 约束 ;约束力的方向总是与约束所能阻止的物体的运动趋势的方向 相反 ;约束力由 主动 力引起,且随 主动 力的改变而改变。
哈工大理论力学教研室《理论力学Ⅰ》(第7版)课后习题-空间力系(圣才出品)
二、习题 3-1 槽形钢受力如图 3-1 所示。求此力向截面形心 C 简化的结果。
图 3-1 解:以 x 轴方向垂直纸面向外, y 轴方向水平向右, z 轴方向铅垂向上建立坐标系, 计算各力的投影和对轴的矩,并分别求和,可得
MCx = −20 0.102 = −2.04kN m
MCz = −20 (0.035 − 0.0147) = −0.406kN m
解得
( ) r
r
MC = −2.04i − 0.406k kN m
5 / 31
圣才电子书 十万种考研考证电子书、题库视频学习平台
答:令正方体边长为 a,则有
图 3-1
1 / 31
圣才电子书 十万种考研考证电子书、题库视频学习平台
3-2 图 3-2 所示正方体上 A 点作用一个力 F,沿棱方向,问: (1)能否在 B 点加一个不为零的力,使力系向 A 点简化的主矩为零? (2)能否在 B 点加一个不为零的力,使力系向 B 点简化的主矩为零? (3)能否在 B,C 两处各加一个不为零的力,使力系平衡? (4)能否在 B 处加一个力螺旋,使力系平衡? (5)能否在 B,C 两处各加一个力偶,使力系平衡? (6)能否在 B 处加一个力,在 C 处加一个力偶,使力系平衡?
图 3-4 解:以 BC 为 x 轴正向,BA 为 y 轴正向,竖直向上为 z 轴正向建立坐标系,计算各力 的投影和对轴的矩,并分别求和,可得:
3-5 图 3-5 所示正立方体的边长 a=0.2 m,在顶点 A 沿对角线 AB 作用一力 F,其大 小以对角线 AB 的长度表示,每 1 mm 代表 10 N。求向点 O 简化此力的结果。
哈工大理论力学教研室《理论力学Ⅰ》(第7版)章节题库-空间力系(圣才出品)
矩。已知:F=1kN,a=18cm,b=c=10cm。
图 3-6 解:解法一:利用力对点之矩与力对轴之矩的关系定理来计算。由于 CD 轴和 CE 轴均 过 C 点,因此可以先计算力对 C 点之矩,再将其分别向 CD 轴和 CE 轴投影来求解。
4 / 17
圣才电子书 十万种考研考证电子书、题库视频学习平台
1 17
圣才电子书 十万种考研考证电子书、题库视频学习平台
图 3-2 【答案】C 【解析】先计算 F 在各轴上的投影大小
Fx = −F cos30。cos 60。, Fy = −F cos30。sin 60。, Fz = F sin 30。
再计算对各轴的矩
3.有重力为 W、边长为 a 的均质正方形薄板,与—重力为 0.75W、边长分别为 a 和 2a 的直角均质三角形薄板组成的梯形板,如图 3-3 所示。其重心的坐标(xc,yc)为( )。
A. B. C. D.
2 / 17
圣才电子书 十万种考研考证电子书、题库视频学习平台
【答案】B
图 3-3
二、填空题 1.空间力系若不平衡,其简化的最后结果:或者是一个力,或者是______;或者是 ______。 【答案】一个力偶;一个力螺旋 【解析】空间任意力系简化的最终结果有 4 种情况:合力、合力偶、力螺旋和平衡。当 主矢不为零,主矩为零或主矩不为零但主矢主矩垂直时,最终结果为合力;当主矢主矩均不 为零,主矢与主矩平行或成任意角(不包括垂直角度时),最终结果为力螺旋;当主矢为零 主矩不为零时,最终结果为合力偶;当主矢主矩均为零时,力系平衡。
(1)先将力 F 分解为沿坐标轴的三个分力如图 3-6(b)所示,其中有
代入数据可计算出
(2)计算力对过 C 点的三根正交轴之矩,因为有
理论力学习题及答案(全)
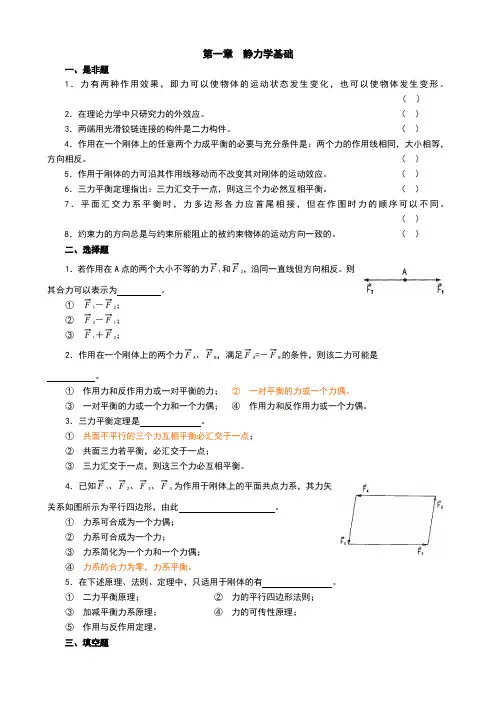
第一章静力学基础一、是非题1.力有两种作用效果,即力可以使物体的运动状态发生变化,也可以使物体发生变形。
()2.在理论力学中只研究力的外效应。
()3.两端用光滑铰链连接的构件是二力构件。
()4.作用在一个刚体上的任意两个力成平衡的必要与充分条件是:两个力的作用线相同,大小相等,方向相反。
()5.作用于刚体的力可沿其作用线移动而不改变其对刚体的运动效应。
()6.三力平衡定理指出:三力汇交于一点,则这三个力必然互相平衡。
()7.平面汇交力系平衡时,力多边形各力应首尾相接,但在作图时力的顺序可以不同。
()8.约束力的方向总是与约束所能阻止的被约束物体的运动方向一致的。
()二、选择题1.若作用在A点的两个大小不等的力F1和F2,沿同一直线但方向相反。
则其合力可以表示为。
①F1-F2;②F2-F1;③F1+F2;2.作用在一个刚体上的两个力F A、F B,满足F A=-F B的条件,则该二力可能是。
①作用力和反作用力或一对平衡的力;②一对平衡的力或一个力偶。
③一对平衡的力或一个力和一个力偶;④作用力和反作用力或一个力偶。
3.三力平衡定理是。
①共面不平行的三个力互相平衡必汇交于一点;②共面三力若平衡,必汇交于一点;③三力汇交于一点,则这三个力必互相平衡。
4.已知F1、F2、F3、F4为作用于刚体上的平面共点力系,其力矢关系如图所示为平行四边形,由此。
①力系可合成为一个力偶;②力系可合成为一个力;③力系简化为一个力和一个力偶;④力系的合力为零,力系平衡。
5.在下述原理、法则、定理中,只适用于刚体的有。
①二力平衡原理;②力的平行四边形法则;③加减平衡力系原理;④力的可传性原理;⑤作用与反作用定理。
三、填空题1.二力平衡和作用反作用定律中的两个力,都是等值、反向、共线的,所不同的是。
2.已知力F沿直线AB作用,其中一个分力的作用与AB成30°角,若欲使另一个分力的大小在所有分力中为最小,则此二分力间的夹角为度。
理论力学答案第三章
《理论力学》第三章作业参考答案习题3-9解:力F在x 、y 坐标轴上的投影分别为:)(03.169100050301010222N F x =⨯++=)(09.507100050301030222N F y =⨯++=力F作用点的坐标为1500.15x m m m =-=-,(10050)0.15y mm m =+=。
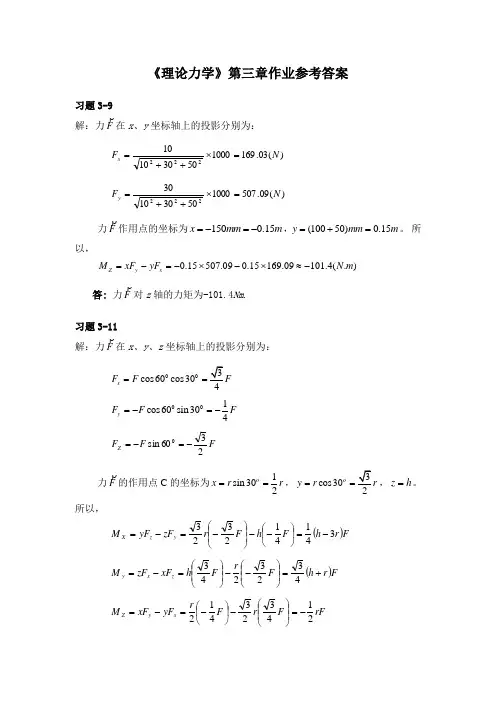
所以,0.15507.090.15169.09101.4(.)Z y x M xF yF N m =-=-⨯-⨯≈-答: 力F对z 轴的力矩为-101.4Nm .习题3-11解:力F在x 、y 、z 坐标轴上的投影分别为:00cos 60cos 304x F F F ==1cos 60sin 304y F F F=-=-FF F Z 2360sin 0-=-=力F的作用点C 的坐标为1sin 302o x r r==,cos 302o y r ==,z h =。
所以,()Fr h F h F r zF yF My z X341412323-=⎪⎭⎫ ⎝⎛--⎪⎪⎭⎫ ⎝⎛-=-=()F r h F r F h xF zF Mz x y+=⎪⎪⎭⎫ ⎝⎛--⎪⎪⎭⎫ ⎝⎛=-=4323243rF F r F r yF xF Mxy Z214323412-=⎪⎪⎭⎫ ⎝⎛-⎪⎭⎫ ⎝⎛-=-=答:力F对x 、y 、z 轴的矩分别为:()134h r F -,)4h r F +,12rF-。
习题3-12解:以整个支架为研究对象。
由于各杆为二力杆,球铰链A 、B 、C 处的约束力A F 、B F 、C F 沿杆件连线汇交于D 端球铰链,与物块的重力P构成一空间汇交力系,其受力情况如图所示。
以O 为原点建立坐标系,列平衡方程,我们有⎪⎪⎩⎪⎪⎨⎧===∑∑∑000z y x F F F⎪⎩⎪⎨⎧=-++=++=-015sin 30sin 45sin 30sin 45sin 015cos 30cos 45sin 30cos 45sin 045cos 45cos 000000000000P F F F F F F F F C B A C B A B A 解之得:()()()cos1526.39()2sin 45sin 3015cos1526.39()2sin 45sin 3015cos 3033.46()sin 3015o A o o ooB o o ooC o o P F kN P F kN F P kN ⎧⎪==-⎪⎪⎪==⎨-⎪⎪⎪=-=-⎪-⎩答:铰链A 、B 的约束力均等于26.39kN ,方向与图示相同,即为压力,铰链C 的约束力等于-33.46 kN ,方向与图示相反,即为拉力。
理论力学练习册及答案(南华版)
动系固连摇杆CB上,定系固连机架。
由速度合成定理 作速度平行四边形。
B点速度为:
由加速度合成定理 作加速度图。
取 方向投影,得:
B点加速度为:
7-4.半径为R的半圆形凸轮以匀速V0沿水平线向右平动,带动顶杆AB沿铅直方向运动,当OA与铅直线夹角为300时,求此时杆AB的速度和加速度。
解:动点取杆OA上A点,动系固连杆O1C上,定系固连机架。
由速度合成定理 作速度平行四边形。
由加速度合成定理 作加速度图。
取 方向投影,得:
再取动点杆O1C上C点,动系固连套筒B上,定系固连机架。
由速度合成定理 作速度平行四边形。
由加速度合成定理:
作加速度图。
取 方向投影,得:
取 方向投影,得:
第八章 刚体平面运动
分别取节点A、B为研究对象,受力如图
对于节点A: ,
(压)
对于节点B: , (压)
2-11.计算桁架中1、2、3杆的受力。
解:取I-I剖面右边部分为研究对象,受力如图。
,
(拉)
,
(压)
研究节点B: ,
(压)
第三章 空间力系
3-1.图示正立方体,各边长为a,四个力F1、F2、F3、F4大小皆等于F,如图所示,作用的相应的边上。求此力系简化的最终结果,并在图中画出。
8-7.四杆机构中,曲柄OA以匀角速度ω0=25 rad/s绕O轴转动,OA=50 cm,AB=100 cm,O1B= cm。求∠OAB=900时,B点的加速度,摇臂O1B的角速度和角加速度。
8-8.图示机构中,设当OA与水平线成450角的瞬时,曲柄OA有反时针方向的匀角速度ω=25 rad/s,连杆AB水平,扇形板BD铅垂。求扇形板绕定轴D转动的角加速度ε。
C·A上传 【理论力学】第三章 力系的平衡
FDC FDB
P
BE = CE DB = DC 则:FDB = FDC
DO DO DO ∑ Fiy FDB = 0; FDC FDA =0 DB DC DA
cm DB = 20 3, , DA = 20 5;cm
FDA
EO AO 0; ∑ Fiz = FDB 2 FDA P=0 DB DA
汇交力系
√2 FA = FC = — F = FB 力多边形自行封闭
2
r F r F
C
B
r FB
例3-2:已知物体的重量为 .求:(a)平衡时铅垂力 , - :已知物体的重量为P )平衡时铅垂力F, (b)维持平衡时 的最小值及其相应方向.不计构件自重. )维持平衡时F 的最小值及其相应方向.不计构件自重. 讨论题
3 联立求解 FDA = P = 745N , 3 FDB = FDC = 289N
避免解联立方程 改变坐标方向
立柱AB与绳 与绳BC 例3-8:起重机起吊重量 =1kN.求:立柱 与绳 ,BD,BE - :起重机起吊重量P . x' 的受力. 的受力.
解: B点有四个未知力汇交, 点有四个未知力汇交, 点有四个未知力汇交
§3-1 汇交力系的平衡 -
汇交力系简化的结果
汇交力系平衡的充要条件: 汇交力系平衡的充要条件: 充要条件 力系的合力等于零
r FR = 0
各力全部 汇交力系平衡的几何条件 力多边形自行封闭 首尾相连 几何条件: 汇交力系平衡的几何条件: 仅适用于平 力多边形法则 解析条件: 汇交力系平衡的解析条件 平衡方程 汇交力系平衡的解析条件: 面汇交力系 几何法 空间汇交力系: 合力投影定理
理论力学第3章
理论力学
中南大学土木建筑学院
7
mz (P )mz (P x )mz (P y )mz (P z )6Px (5Py )0 6Pcos45sin605Pcos45cos6038.2(Nm)
mx (P )mx (P x )mx (P y )mx (P z )006Pz 6Psin4584.8(Nm)
由 mA (Fi ) 0
P2a N B
3a0,
N B
2P 3
X 0
XA 0
Y 0
YB NB P0,
YA
P 3
理论力学
中南大学土木建筑学院
22
二、平面平行力系平衡方程 平面平行力系的平衡方程为:
Y 0
mO (Fi )0
一矩式
实质上是各力在x 轴上的投影恒 等于零,即 X 0 恒成立, 所以只有两个独立方程,只能 求解两个独立的未知数。
一、空间任意力系的平衡充要条件是:
R '0F 0 M O mO (Fi )0
又 R' (X )2 (Y )2 (Z )2
MO (mx (F ))2 (my (F ))2 (mz (F ))2
所以空间任意力系的平衡方程为:
X 0,mx (F )0 Y 0,my (F )0 Z 0,mz (F )0
再研究轮
mO (F )0
SAcosRM 0 X 0
X O SAsin 0
Y 0
S Acos YO 0
M PR XO P tg YO P
[负号表示力的方向与图中所设方向相反]
理论力学
中南大学土木建筑学院
理论力学3—空间力系2
解:以小车为研究对象,主动力和约束力组 成空间平行力系,受力分析如图。
列平衡方程
M F 0
x
F1 0.2 P 1.2 FD 2.2 0
M F 0,
y
F1 0.8 P 0.6
FD 0.6 FB 1.2 0
F
z
0,
50 z FAz A FAx x 20 Q
200 FBz B
100 y
FAy
FBx
Fy Fx Fz
FAy 352 N
Fy 0: FAy Fy 0
M y (F ) 0: 50Fz 100Q cos 20 0 Q 746 N M z (F ) 0: 200FBx 300Fx 50Fy 50Q cos20 0
z r1
O
A rC
C r2 y
F2 B
x
rC FR F r1 F1F r2 F2 F
0 0 0
rn Fn F
0
rC FR F r1 F1F r2 F2 F
0 0 0
rn Fn F
FR
0
去掉F 0 这个单位矢量
F1r1 F2 r2 rC FR
Fy Fx Fz
解: 取主轴及工件为研究对象。
向心轴承B的约束反力为FBx和FBz, 止推轴承A 处约束反力有FAx、FAy、FAz, 其中FAy 起止推作 用。主轴共受九个力作用, 是空间一般力系。
50 z FAz A FAx x 20 Q 200 FBz B y 100
FAy
FBx
Fy
Fx Fz
Fn rn
Fi ri Fi