
自动控制原理课程设计高阶系统的时域分析1
参考文献
12
武汉理工大学《自动控制原理》课程设计说明书
[1] 胡寿松.自动控制原理(第四版).科学出版社,2002 [2] 胡寿松.自动控制原理习题解析(第五版) .科学出版社,2006 [3] 黄忠霖.完全手册 MATLAB 使用详解.电子工业出版社,2009 [4] 邹伯敏.自动控制理论.机械工业出版社,2007 [5] 刘泉、江雪梅.信号与系统.高等教育出版社.2006 [6]王正林, 王胜开等.MATLAB/Simulink 与控制系统仿真(第 2 版).北京: 电子工业出版社, 2008 [7]王万良,自动控制原理.高等教育出版社,2008
2
武汉理工大学《自动控制原理》课程设计说明书
图 2-1 系统阶跃响应
由图中数据可得: 上升时间为 tr=1.02s 峰值时间 tp=1.73s 调节时间 ts=33.1s 超调量 =78 稳态误差为 ess=0
3
武汉理工大学《自动控制原理》课程设计说明书
2.2 系统单位斜坡响应曲线
当输入为单位斜坡函数信号时,R(s)=,系统响应为 C(s)=· 运用 MATLAB 程序作图如图 2-2,程序为: num=[15 60]; den=[1 7 19 33 60]; G=tf(num,den); t=0:0.01:10; u=t; lsim(G,u,t); grid on; xlabel('t');ylabel('c(t)'); title('单位斜坡响应')
图 2-2 单位斜坡响应
4
武汉理工大学《自动控制原理》课程设计说明书
2.3 系统单位加速度响应曲线
当输入为单位加速度函数信号时,R(s)=,系统响应为 C(s)=· 运用 MATLAB 程序作图如图 2-3,程序为: num=[15 60]; den=[1 7 19 33 60]; G=tf(num,den); t=0:0.01:10; u=(0.5*t.^2); lsim(G,u,t) grid on; xlabel('t');ylabel('c(t) '); title('单位加速度响应')
武汉理工大学《自动控制原理》课程设计说明书
高阶系统的时域分析
1 系统稳定性分析
给定参数系统稳定性分析: 对于开环传递函数 G p ( s )
K ( s b) s ( s 5s 9)( s a )
2
在给定条件 K=15,a=2,b=4 时用劳斯判据判断系统的稳定性,经过化简可得系统的特 征方程为: D(s)=S +7S +19S +33S+60=0 其劳斯表为 S S S S S
4 4 3 2
1 7 14.3 3.6 60
19 33 60 0
60 0
3
2
1
0
从表中可以看出,第一列系数符号全部为正,故系统是稳定的。
1
武汉理工大学《自动控制原理》课程设计说明书
2 高阶系统的时域响应
K=15,a=2,b=4 时,系统的开环传递函数为: Gp= 系统为型系统,可以跟踪单位阶跃信号、单位斜坡信号,不能跟踪单位加速度信号。 系统响应为 C(s)=R(s)
图 2-3 单位加速度响应
5
武汉理工大学《自动控制原理》课程设计说明书
2.4 动态性能指标计算
2.4.1 主导极点法
控制系统的暂态性能指标通常是零初始条件下,通过系统的阶跃响应的特征定义的, 系统的暂态性能指标实际上就是刻画阶跃响应曲线特征的一些量。 本系统属于高阶系统, 无法用处理二阶系统的方法得到系统性能指标的精确解析表达 式。即使用数值计算的方法,也会遇到求解复杂的超越方程的困难。所以对于高阶系统的 暂态性能分析一般采取主导极点法。 系统的闭环传递函数为: Φ(s)== 取主导极点为 s1,2=-0.085 闭环零点=-4 则高阶系统的单位阶跃响应可以近似为:
=
3 根轨迹图绘制
9
武汉理工大学《自动控制原理》课程设计说明书
3.1 根轨迹数据计算
当 a=1,b=4 时, GF= 根轨迹相关参数计算如下: 1)系统开环零点为 z=-4; 2)开环极点为 s1=0,s2=-2.5+j1.66,s3=-2.5-j1.66,s4=-1; 3)系统有 max{ m,n }=4 根分支; 4)实轴上的根轨迹为(-1,0)和(-∞,-4) ; 5)系统的 m=1,n=4,故根轨迹的渐近线为 3 条,渐近线与实轴的交角分 、 、 。渐近线与横轴交点为(,0) ; 6)根轨迹的分离点:由方程 =0 可计算得约为(-5,0)和(-0.462,0) ; 7)根轨迹与虚轴的交点: 闭环特征方程:=0 其劳斯表为 S S S S S
2.1 系统单位阶跃响应曲线
当输入为单位阶跃函数信号时,R(s)=,系统响应为 C(s)=· 运用 MATLAB 程序作图如图 2-1,程序为: num=[15 60]; den=[1 7 19 33 60]; G=tf(num,den); step(G); grid on; xlabel('t ');ylabel('c(t) '); title('单位阶跃响应')
图 3-1 根轨迹图
4 心得体会
11
武汉理工大学《自动控制原理》课程设计说明书
对高阶系统进行时域分析,运用经典解析方法,采用拉普拉斯反变换求解瞬态响应时 域表达式比较复杂,要计算出各项动态性能指标也很困难。但对于许多高阶系统,利用主 导极点法可以简化系统的分析和性能指标的估算。而利用 MATLAB 软件可以方便地对高阶 系统时域响应进行准确分析。 本次课程设计的重要部分为系统稳定性的判断以及在各种典型信号作用下系统的响 应性能分析。在求解多元不等式组方面有较大的困难。通过查阅书本资料,觉得使用函数 图像表征个参变量之间的关系比较可行,但实际做的过程中,发现三变量之间的函数图像 并不好作,而且涉及到高次的方程求解,十分困难。在解高阶系统的斜坡响应与加速度响 应时,做时域的变换也比较困难。 在课程设计中, 加深了对所学自动控制原理课程知识的理解, 特别是系统稳定性分析, 系统各项动态性能指标,稳态误差以及系统根轨迹等相关知识的理解。设计时借助 MATLAB 软件进行控制系统分析,进一步熟悉了 MATLAB 语言及其应用。书写课程设计说明书时使 用 WORD 软件,使我掌握了许多 WORD 编辑和排版技巧。 通过本次课设,我不但对所学的自动控制原理的相关知识有了更深入的认识和更牢固 的掌握,而且学会了运用 MATLAB 来解决高阶系统的分析和设计的相关问题。总而言之, 这次课程设计又让我重新巩固了自动控制原理的相关知识,特别是关于系统稳定性分析, 系统各项动态性能指标,稳态误差以及根轨迹的绘制等。通过借助强大的 MATLAB 软件, 让我熟悉了 MATLAB 的语言及应用,学会运用有效的工具解决人工计算比较复杂的情况, 起到事半功倍的效果。因此,在以后的学习过程中,我们不仅要在课堂上加强理论基础的 学习, 在实际运用上还要根据实际情况运用各种工具来进行更精准的分析, 不仅是死读书, 而是在各方面提高自己的能力。
c(t)=
计算得:
==1.74s
计算得:
=0.7标是指稳定的系统在单位阶跃函数作用下, 动态过程随时间 t 的变化状况
6
武汉理工大学《自动控制原理》课程设计说明书
的指标,体现系统动态过程特征。用解析法求解高阶系统的动态性能指标很困难,这里用 MATLAB 编程求解。调用单位阶跃响应函数 step() ,获得系统的单位阶跃响应,当采用 [y,t]=step(sys)的调用格式时,将返回值 y 及相应的时间 t,通过对 y 和 t 进行计算,可以得 到高阶系统各项动态性能指标。 利用 MATLAB 编程求取系统动态性能指标程序如下: sys=tf([15 60],[1 7 19 33 60]) C=dcgain(sys); [y,t]=step(sys); [Y,k]=max(y); tp=t(k) Mp=(Y-C)/C n=1; while y(n)<C n=n+1; end tr=t(n) i=length(t); while(y(i)>0.98*C)&(y(i)<1.02*C) i=i-1; end ts=t(i)
4
A’B-B’A=0
1 6 4K 9+K4K 0
14 9+K
4K 0
3
2
1
0
用劳斯判据可算得 w=
K=7.86
3.2 用 MATLAB 绘制根轨迹图
10
武汉理工大学《自动控制原理》课程设计说明书
运用 MATLAB 作图如图 2-4 所示,程序如下 num=[1 4]; den=[1 6 14 9 0]; rlocus(num,den)
结果如图所示:
7
武汉理工大学《自动控制原理》课程设计说明书
2.5 稳态性能指标计算
8
武汉理工大学《自动控制原理》课程设计说明书
=
当输入信号为单位阶跃响应时,R(s)=
sE(s)=
=0 当输入为单位斜坡函数信号时,R(s)=
sE(s)=
==0.3
当输入为单位加速度函数信号时,R(s)=
sE(s)=
武汉理工大学《自动控制原理》课程设计说明书
目
录
1 系统稳定性分析..................................................................................................................1 2 高阶系统的时域响应........................................................................................................ 2 2.1 系统单位阶跃响应曲线.............................................................................. 2 2.2 系统单位斜坡响应曲线.............................................................................. 4 2.3 系统单位加速度响应曲线.......................................................................... 5 2.4 动态性能指标计算...................................................................................... 6 2.4.1 动态性能指标计算............................................................................. 6 2.4.2 动态性能指标计算............................................................................. 6 2.5 稳态性能指标计算..................................................................................... 9 3 根轨迹图绘制...................................................................................................................... 9 3.1 根轨迹数据计算........................................................................................ 10 3.2 用 MATLAB 绘制根轨迹图.......................................................................... 10 4 心得体会..............................................................................................................................11 参考文献.....................................................................................................................................12 本科生课程设计成绩评定表
自动控制原理04高阶系统,稳态误差20161009
3.6.2 稳态误差的定义
ess lim e(t ) lim sE(s)
t s 0
E ( s ) R( s ) C ( s ) H ( s ) 1 R( s ) 1 G( s) H ( s)
ess lim sE ( s )
s 0
1 lim s R( s) s 0 1 G (s) H (s)
C (s) 10 例如: R( s) ( s 1)(s 10)
系统的极点为-1,-10
1 10 1 1 1 10 1 当 R ( s ) 时, C ( s) s s( s 1)(s 10) s 9 s 1 9 s 10
3.5 高阶系统的时域分析
1 t 10 10t c(t ) 1 e e 9 9
2 k
Ck
k 1 k2
sin k 1 k2 t ]
3.5 高阶系统的时域分析
结论: (1)系统响应由一阶系统、二阶系统的响应分量组成,特征根 分布在复平面的左侧,系统暂态分量是收敛的(实数根是
单调收敛,复数根是震荡收敛),系统稳定。
(2)当特征根距离虚轴越远,对应的响应衰减越快,产生的影 响越小。
阶系统。
3.6 线性系统稳态误差的计算
3.6.1 误差的定义 在输出端定义:
期望值
e(t ) c (t ) c(t )
r (t )
e(t )
b(t )
G( s)
H (s)
c(t )
在输入端定义:e(t ) r (t ) b(t ) 当系统为单位反馈时
实际值
e(t ) r (t ) c(t )
3.5 高阶系统的时域分析
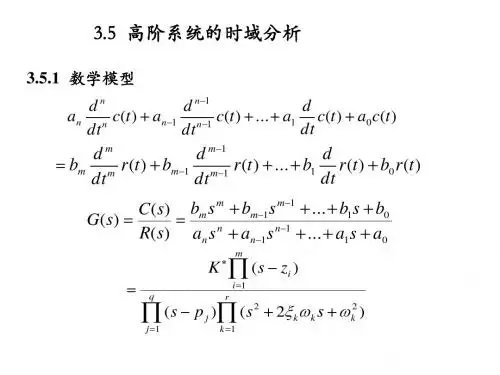
3.5.1 数学模型
自动控制原理(经典部分)课程教案
xx科技大学《自动控制原理》(经典部分)课程教案授课时间:适用专业、班级:编写人:编写时间:)())()m n s z s p --221)(1)21)(1)i j s s T s T s ζττζ++++++ 极点形成系统的模态,授课学时:2学时章节名称第二章第三节控制系统的结构图与信号流图(1)备注教学目的和要求1、会绘制结构图。
2、会由结构图等效变换求传递函数。
重点难点重点:结构图的绘制;由结构图等效变换求传递函数。
难点:复杂结构图的等效变换。
教学方法教学手段1、教学方法:课堂讲授法为主;用精讲多练的方法突出重点,用分析举例的方法突破难点。
2、教学手段:以传统的口述、粉笔加黑板的手段为主。
教学进程设计(含教学内容、教学设计、时间分配等)一、引入(约3min)从“用数学图形描述系统的优点”引入新课。
二、教学进程设计(一)结构图的组成(约7min)1、信号线:表示信号的传递方向。
2、方框:表示输入和输出的运算关系,即C(S)=R(S)*G(S)。
3、比较点:表示两个以上信号进行代数运算。
4、引出点:一个信号引出两个或以上分支。
(二)结构图的绘制(约40min)绘制:列写微分方程组,并列写拉氏变换后的子方程;绘制各子方程的结构图,然后根据变量关系将各子结构图依次连接起来,得到系统的结构图。
例题讲解。
(二)结构图的简化(约46min)任何复杂的系统结构图,各方框之间的基本连接方式只有串联、并联和反馈连接三种。
方框结构图的简化是通过移动引出点、比较点、交换比较点,进行方框运算后,将串联、并联和反馈连接的方框合并,求出系统传递函数。
1、串联的简化:12()()()G s G s G s=2、并联的简化:12()()()G s G s G s=±3、反馈连接方框的简化:11()()1()()G ssG s H sΦ=4、比较点的移动:移动前后保持信号的等效性。
比较点前移比较点后移5、引出点的移动:移动前后保持信号的等效性。
自动控制原理一阶系统时域分析

R(s)
1 s3
C
(s)
(
s)
R(s)
(1 Ts
) 1
1 s3
A s3
B s2
C s
D s 1
1 s3
T s2
T2 s
T2 s 1
T
T
c(t)
1
t
2
Tt
T
2 (1
1t
eT
)
2
(t 0)
e(t
)r(t)c(t)TtT2
(1
1
eT
t
)
上式表明,跟踪误差随时间推移而增大,直至无限大。因此,一阶系统不 能实现对加速度输入函数的跟踪。
第26页/共27页
感谢您的观看!
第27页/共27页
R(s) + E(s) 1 C(s)
-
Ts
R(s)
1
C(s)
Ts 1
(a)
微分方程: 闭环传递函数:
T dc(t) c(t) r(t) dt
(s) C(s) 1 R(s) Ts 1
(b) 标准形式
第18页/共27页
二、一阶系统单位阶跃响应
r(t) 1(t), R(s) 1 s
1
C(s)
1 Kh 100 / s 1 s / 100Kh
• 要求ts=0.1s,即3T=0.1s, 即
,得 1 0.1 100Kh 3
K h 0.3
• 解题关键:化闭环传递函数为标准形式。
第22页/共27页
二、一阶系统单位脉冲响应
r(t) (t) R(s) 1
C(s) (s)R(s) 1 1/T Ts 1 s 1/T
第15页/共27页
例题:加入给定值阶跃量为2.4,响应 曲线如图所示,求超调量。
《自动控制原理》第三章自动控制系统的时域分析和性能指标
i1 n
]
epjt
j
(spj)
j1
j1
limc(t) 0的充要条件是 p j具有负实部
t
二.劳斯(Routh)稳定判据
闭环特征方程
a nsn a n 1 sn 1 a 1 s a 0 0
必要条件
ai0. ai0
劳斯表
sn s n1 s n2
| | |
a a n
n2
a a n 1
n3
b1 b2
或:系统的全部闭环极点都在复数平面的虚轴上左半部。
m
设闭环的传递函数:
(s)
c(s) R(s)
k (s zi )
i 1 n
(s p j )
P j 称为闭环特征方程的根或极点 j1
n
(s pj ) 0 称为闭环特征方程
j1
若R(s)=1,则C(s)= s m
k (szi)
n
c(t)L1[c(s)]L1[
t 3、峰值时间 p
误差带
4 、最大超调量
%
C C ( )
% max
100 %
C ( )
ts
5 、调节时间
ts
(
0 . 05
0
.
02
)
6、振荡次N数
e e 7、稳态误差 ss
1C()(对单位阶跃) 输入
ss
第三节 一阶系统的动态性能指标
一.一阶系统的瞬态响应
R(s) -
K0 T 0S 1
s5 | 1 3 2
s4 | 1 3 2
s3 | 4 6
s2
|
3 2
2
s1
|
2 3
s0 | 2
自动控制原理 第三章 时域分析法

二阶欠阻尼系统的输出
拉氏逆变换得:
二阶欠阻尼系统输出分析
二阶欠阻尼系统的单位阶跃响应由稳态分量和 暂态分量组成。稳态分量值等于1,暂态分 量为衰减过程,振荡频率为ωd。
下图为二阶系统单位阶跃响应的通用曲线。
下面根据上图来分析系统的结构参数 、 n 对阶
跃响应的影响。
• 平稳性(%)
结论: 越大,ωd越小,幅值也越小,响应的振荡 倾向越弱,超调越小,平稳性越好。反之, 越小,
三、稳定性判据
本节主要讲下代数判据,代数判据的形式很 多,有劳斯判据(Routh),赫尔维茨 (Hurwitz)稳定判据,林纳德 奇帕特 (Lienard-Chipard)判据,劳斯-侯维智稳 定判据等。
由前面的讲述可知,判定系统稳定的最直接 方法是求出系统的闭环特征根,根据特征根 的位置判断,但有时候这种计算不方便。代 数判据的目的是不直接求特征根,通过间接 的方法判断系统稳定性。
二阶系统单位阶跃响应
过阻尼系统分析
• 衰减项的幂指数的绝对值一个大,一个小。绝对值大
的离虚轴远,衰减速度快,绝对值小的离虚轴近,衰 减速度慢
• 衰减项前的系数一个大,一个小 • 二阶过阻尼系统的动态响应呈非周期性,没有振荡和
超调,但又不同于一阶系统
• 离虚轴近的极点所决定的分量对响应产生的影响大,
• 快速性
从图中看出,对于5%误
差带,当 0.707时,调
节时间最短,即快速性最 好。同时,其超调量<5 %,平稳性也较好,故称
0.707为最佳阻尼比。
总结: n
越短;当
越大,调节时间 t
一定时, n
s
越大,快速性越好。
• 稳态精度
h(t)11 12entsin(dtarccos)
自动控制原理第三章
3-2 一阶系统的时域分析
用一阶微分方程描述的控制系统
3-2-1 一阶系统数学描述 RC电路 其微分方程为: 电路, 例如 RC电路,其微分方程为:
R + r(t) _ I
1 Cs
+ C c(t) _ C(s)
ɺ T c+c = r
其中:c(t) 为电路输出电压, 其中: 为电路输出电压, R(s) UR r(t) 为电路输入电压, 为电路输入电压, T=RC为时间常数 为时间常数 由原理图得系统结构图。 由原理图得系统结构图。 R(s) 当初始条件为零时,其传递函数为: 当初始条件为零时,其传递函数为 C ( s) 1 = Φ ( s) = 一阶惯性环节 R(s) Ts + 1
t − 1 2 c (t ) = t − Tt + T 2 1 − e T 2
误差: 误差:
(t ≥ 0)
t − e (t ) = r (t ) − c (t ) = Tt − T 1 − e T 2
(t ≥ 0)
跟踪误差随时间推移而增大,直至无限大。 跟踪误差随时间推移而增大,直至无限大。 因此,一阶系统不能跟踪加速度输入。 因此,一阶系统不能跟踪加速度输入。
1 R
-
1 Ts
C(s)
6
3-2-2 一阶系统单位阶跃响应 系统输入: 系统输入:R(s ) = 1 系统输出: 系统输出:C ( s ) = Φ ( s ) R( s ) = 1 ⋅ 1 Ts + 1 s 1 T = − s Ts + 1 变换, Λ−1变换,得:h( t ) = 1 − e ,t ≥ 0 阶跃响应的特点: 阶跃响应的特点: 1 1) 在 t=0 时的斜率最大,为: 时的斜率最大,
自动控制原理-第3章
响应曲线如图3-2所示。图中
为输出的稳态值。
第三章 线性系统的时域分析 法
图 3-2 动态性能指标
第三章 线性系统的时域分析 法
动态性能指标通常有以下几种:
延迟时间td: 指响应曲线第一次达到稳态值的一半所需的时间
上升时间tr: 若阶跃响应不超过稳态值, 上升时间指响应曲线从 稳态值的10%上升到90%所需的时间; 对于有振荡的系统, 上升时 间定义为响应从零第一次上升到稳态值所需的时间。上升时间越 短, 响应速度越快。
可由下式确定: (3.8)
振荡次数N: 在0≤t≤ts内, 阶跃响应曲线穿越稳态值c(∞)次 一半称为振荡次数。
上述动态性能指标中, 常用的指标有tr、ts和σp。上升时间tr 价系统的响应速度; σp评价系统的运行平稳性或阻尼程度; ts是同
时反映响应速度和阻尼程度的综合性指标。 应当指出, 除简单的一 、二阶系统外, 要精确给出这些指标的解析表达式是很困难的。
中可以看出, 随着阻尼比ζ的减小, 阶跃响应的振荡程度加剧。 ζ =0时是等幅振荡, ζ≥1时是无振荡的单调上升曲线, 其中临界阻尼 对应的过渡过程时间最短。 在欠阻尼的状态下, 当0.4<ζ<0.8时过
渡过程时间比临界阻尼时更短, 而且振荡也不严重。 因此在 控制工程中, 除了那些不允许产生超调和振荡的情况外, 通常都希
第三章 线性系统的时域分析法 4. 脉冲函数 脉冲函数(见图3-1(d))的时域表达式为
(3.4)
式中,h称为脉冲宽度, 脉冲的面积为1。若对脉冲的宽度取趋于 零的极限, 则有
(3.5) 及
(3.6)
称此函数为理想脉冲函数, 又称δ函数(见图3-1(e))。
第三章 线性系统的时域分析 法
高阶系统稳定性分析(1)
在零初始状态下,对上式两边进行拉氏变换,即
(n m)
(an s n an 1s n 1 a1s a0 )C ( s) (bm s m bm1s m1 bs b0 ) R( s)
得高阶系统的闭环传递函数为
C (s) bm s m bm1s m1 b1s b0 Gc (s) n , nm n 1 R( s ) s an1s a1s a0
① 高阶系统的单位阶跃响应,是由稳态和暂态分 量组成,稳态分量决定系统的稳态精度, ② 高阶系统的响应由许多分量组成,它们与系统 的零点、极点的分布有关。各分量的动态变化过程 又与分量的极点到虚轴的距离,以及极点附近有无 零点有关。距虚轴越近,而且其附近又无零点的极 点,称其为主导极点(Leading Poles),它对应的暂 态分量对整个响应的影响最大,而其他极点对应的 分量对整个响应的影响就小。
(n m)
自动控制原理
得高阶系统的闭环传递函数为
pi是互不相等的实数根,则系统单 位阶跃响应的拉氏变换式为
自动控制原理
若n阶高阶系统有r对共轭复数极点,则有q (q=n-2r)个实数极点,此时
可得系统的单位阶跃响应为 C(s)=φ(s)R(s) 将上式进行拉氏反变换,并令ωk=1/Tk,得
自动控制原理
自动控制原理
由高阶系统的传递函数,可方便地知道系统的零点和 极点分布,根据系统主导极点的作用,便可对高阶系统进行
(1)对高阶系统的零点和极点经过主导极点处理,使 系统保留1~3个主导极点,忽略非主导极点。将高阶系统近 似处理成为一阶、二阶或三阶系统,将一阶、二阶系统的时 (2)通常认为,主导极点离虚轴的距离与非主导极点 离虚轴的距离之比小于1/5,且附近不存在零点。若极点与 零点的距离与它们本身的模之比小于1/10,则称这对零点与 极点为偶极子。与附近的零点形成偶极子的极点,对系统响 应的影响可忽略不计。 自动控制原理
仿真实验一:控制系统的时域分析 实验报告
仿真实验一:控制系统的时域分析B08020312 朱仁杰一、实验目的:1.观察控制系统的时域响应;2.记录单位阶跃响应曲线;3.掌握时间响应分析的一般方法;4.初步了解控制系统的调节过程。
二、实验步骤:1.开机进入Matlab6.1运行界面。
2.Matlab指令窗:"Command Window". 运行指令:con_sys; 进入本次实验主界面。
3.分别双击上图中的三个按键,依次完成实验内容。
4.本次实验的相关Matlab函数:tf([num],[den])可输入一传递函数。
step(G,t)在时间范围t秒内,画出阶跃响应图。
三、实验内容:1.观察一阶系统G=1/(T+s) 的时域响应:取不同的时间常数T,分别观察该系统的脉冲响应、阶跃响应、斜坡响应以及单位加速度响应。
T=9T=162.二阶系统的时域性能分析:(1)调节时间滑块,使阶跃响应最终出现稳定值。
(2)结合系统的零极点图,观察自然频率与阻尼比对极点位置的影响。
自然频率越大,阻尼比越小极点越大。
(3)结合时域响应图,观察自然频率与阻尼比对阶跃响应的影响。
自然频率和阻尼比越大,稳定越快。
(4)调节自然频率与阻尼比,要求:Tr<0.56sTp<1.29sTs<5.46超调不大于5%.记录下满足上述要求的自然频率与阻尼比。
自然频率: 9.338red/s阻尼比:0.69645s3.结合《自动控制原理》一书,Page 135,题3_10. 分别观察比例_微分与测速反馈对二阶系统性能的改善。
(1).按原始的调节参数输入,调节时间滑块,使阶跃响应最终出现稳定值。
(2)分别取不同的K3,观察比例_微分控制对系统性能的改善。
K3=1K3=5(4)设置不同的K4,观察测速反馈对系统性能的影响。
K4=0.5K4=5(4).调节各个参数,使系统阶跃响应满足:上升时间Tr<3.5s超调量<2%.记录下此时各个参数数据。
第三章 自动控制系统的时域分析(1)《自动控制原理与系统》
第二节 一阶系统的动态响应
凡是以一阶微分方程作为运动方程的控制系统,成为一阶系统
一、一阶系统的数学模型
一阶系统的时域微分方程为
T dc (t ) c(t ) r (t ) dt
式中c(t)和r(t)分别为系统的输出、输入量;T为时间 常数,具有时间“秒”的量纲,此外时间常数T也是表征系 统惯性的一个主要参数,所以一阶系统也称为惯性环节 在初始条件为零时两边取拉氏变换,可得其闭环传递函数为
)] T
这里,输入信号t是输出量的期望值。上式还表明,一阶系统在 跟踪单位斜波输入信号时,输出量与输入量存在跟踪误差,其 稳态误差值与系统的“T”的值相等。一阶系统在跟踪斜波输入 信号,所带来的原理上的位置误差,只能通过减小时间常数T来 降低,而不能最终消除它
第三章 自动控制系统的时域分析
4.单位冲激响应 单位脉冲函数是单位阶跃函数的一阶 导数。因此其单位脉冲响应是单位阶 跃响应的一阶导数
r(t)=A sinωt
周期性输入信号
第三章 自动控制系统的时域分析
二、动态过程与稳态过程
在典型输入信号作用下,任何一个控制系统的时间响应都是由 动态过程和稳态过程组成 1.动态过程
又称为过渡过程或暂态过程,是指系统从初始状态到接近最终 状态的响应过程。 2.稳态过程
稳态过程是指时间t趋于无穷时的系统输出状态。
第三章 自动控制系统的时域分析
第三节 二阶系统的动态响应
凡是由二阶微分方程描述的系统,称为二阶系统。在控制工程 中的许多系统都是二阶系统,如电学系统、力学系统等。即使 是高阶系统,在简化系统分析的情况下有许多也可以近似成二 阶系统。因此,二阶系统的性能分析在自动控制系统分析中有 非常重要的地位。
一、二阶系统的数学模型