
自动体网格生成共38页文档
ANSA自动生成四面体网格

wwwห้องสมุดไป่ตู้
Innovating through simulation
Logo
切换到HIDDEN 显示模式进行质量检查。
违反Skewness 准则的单元根 据右侧图标的颜色显示绿色。视图 中违反准则的单元数量显示在窗口 左侧的OFF 后面。
Innovating through simulation
Logo
接着弹出PROPERTIES 窗口,选择 一个Property赋给将要创建的体网格。因为 在列表中没有Property,点击NEW 创建一 个新的Property。弹出新的Solid Property 卡片。( 注意到卡片的格式取决于当前的 DECK,在本例中是NASTRAN)。
Logo 4.1 ANSA中的四面体网格生成的步骤和方法
ANSA中的四面体网格生成的一般步骤:
读入零件的ANSA 文件。 为生成四面体网格,首先创建三角形面网格。 检查并提高面网格质量。 定义将要生成四面体网格的封闭区域。 生成四面体网格。 获取关于四面体网格和零件信息。
Innovating through simulation
Logo
在生成四面体网格之前首先定义VOLUME。
点击VOLUMEs>DEFINE功 能,在模式窗口中选择AUTO 选 项。
左键点击任何面以选中所有 的面形成封闭体。点击鼠标中键。
Innovating through simulation
Innovating through simulation
Logo
Innovating through simulation
体网格生成示例
体网格生成示例以生成f6外流场体网格为例讲述生成体网格的过程,整个过程包括几何导入、网格尺寸设置、表面网格生成、构建外包围盒、生成体网格、查看内部网格和边界条件设置。
1 导入几何在菜单栏中,选择“文件”> “添加文件…”> “添加几何文件…”,弹出选择几何文件对话框。
可以添加的几何文件类型有IGES、STEP、SA T、FLI和GM2(3)格式文件,其中前三种为标准数据交换格式,后两种为本软件自有几何文件格式。
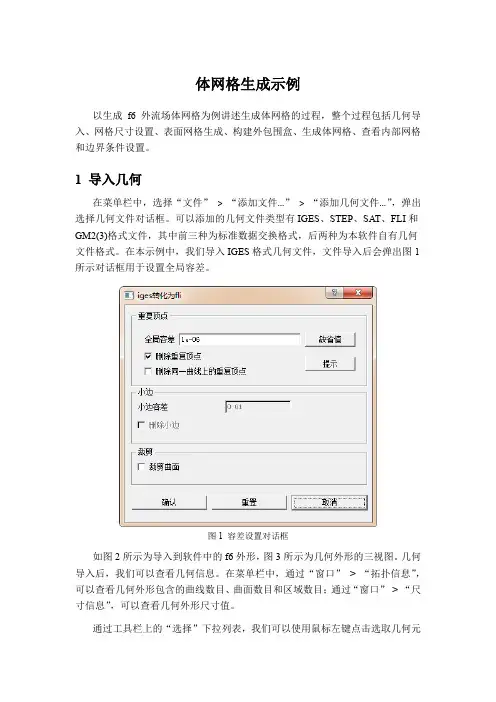
在本示例中,我们导入IGES格式几何文件,文件导入后会弹出图1所示对话框用于设置全局容差。
图1 容差设置对话框如图2所示为导入到软件中的f6外形,图3所示为几何外形的三视图。
几何导入后,我们可以查看几何信息。
在菜单栏中,通过“窗口”> “拓扑信息”,可以查看几何外形包含的曲线数目、曲面数目和区域数目;通过“窗口”> “尺寸信息”,可以查看几何外形尺寸值。
通过工具栏上的“选择”下拉列表,我们可以使用鼠标左键点击选取几何元素,选中某一几何元素后,会在信息输出窗口显示选取的几何元素信息。
图2 f6外形在功能操作面板上,可以通过“快速设置视点”选择多种视图查看几何;也可以通过对象视图控制,设置可视的几何元素。
另外,点击“高级控制”按钮,在弹出“可视化控制”对话框中,我们可以控制特定类型和特定编号的几何元素的显示和隐藏。
在视图模式下,我们可以通过鼠标控制,实现对几何外形的旋转、放缩和平移等操作。
鼠标左键、中键和右键的功能分别为平移、旋转和放缩。
图3 几何外形三视图2 网格尺寸设置我们可以通过指定曲线离散段数、设置背景网格和网格源等方式实现对网格尺寸的控制。
三维项目中背景网格需要设置的唯一参数是“全局尺寸”,在“功能操作面板”的“网格”选项卡中的“密度控制”中进行设置,通过设置背景网格得到的网格尺寸是均匀的。
当需要控制网格局部尺寸时,我们可以采用网格源的方式,网格源包括点源、线源和面源。
网格生成技术

同时在物理平面的求解区域边界上规定ξ(x,y),η(x,y)的取值方法,于是就形成了物理平面上的第一类边界条件的Laplace问题.
②从计算平面上来看,如果从计算平面上的边值问题出发考虑,则情况就大为改观,因为在计算平面上可以永远取成一个规则区域。所谓计算平面上的边值问题,就是指在计算平面的矩形边界上规定x(ξ,η),y(ξ,η)的取值方法,然后通过求解微分方程来确定计算区域内部各点的(x,y)值,即找出与计算平面求解区域内各点相应的物理平面上的坐标。实际上用椭圆型方程来生成网格时都是通过求解计算平面上的边值问题来进行的.为此需要把物理平面上的Laplace方程转换到计算平面上以ξ,η为自变量的方程.
物理平面求解区域内部的网格疏密程度要易于控制;
在贴体坐标的边界上,网格线最好与边界线正交或接近正交,以便于边界条件的离散化。
生成贴体坐标的过程可以看成是一种变换,即把物理平面上的不规则区域变换成计算平面上的规则区域,主要方法有微分方程法,代数生成法,保角变代以来发展起来的一种方法,基本思想是定义计算域坐标与物理域坐标之间的一组偏微分方程,通过求解这组方程将计算域的网格转化到物理域.其优点是通用性好,能处理任意复杂的几何形状,且生成的网格光滑均匀,还可以调整网格疏密,对不规则边界有良好的适应性,在边界附近可以保持网格的正交性而在区域内部整个网格都比较光顺;缺点是计算工作量大。该方法是目前应用最广的一种结构化网格的生成方法,主要有椭圆型方程法、双曲型方程法和抛物型方程法。
单元(Cell)是构成网格的基本元素.在结构网格中,常用的2D网格单元(图1。1)是四边形单元,3D网格单元(图1.2)是六面体单元。而在非结构网格中,常用的2D网格单元还有三角形单元,3D网格单元还有四面体单元和五面体单元,其中五面体单元还可分为棱锥型(楔形)和金字塔形单元等。
ICEM网格生成流程

ICEM网格生成流程预览说明:预览图片所展示的格式为文档的源格式展示,下载源文件没有水印,内容可编辑和复制Chapter 3二维非结构壳/面网格生成(2、3)1. 创建几何模型:Point --- Curve --- Surface --- Part --- Topology 2.定义网格参数2.1.定义全局网格参数2.1.1 定义网格全局尺寸:Scale factor、Max element2.1.2 定义全局壳网格参数:Mesh type、Mesh method2.2 定义Part网格尺寸3. 生成网格并导出3.1 生成网格,检查网格质量3.2 保存网格文件:Save mesh as…3.3 选择求解器:Output --- Select solver3.4 写入:Output --- Write inputChapter 4三维非结构自动体网格生成(自上而下)(2、3)1. 创建几何模型:Point --- Curve --- Surface --- Part --- Topology --- Body2.定义网格参数2.1.定义全局网格参数2.1.1 定义全局网格尺寸:Scale factor、Max element2.1.2 定义体网格全局参数:Mesh type、Mesh method2.1.3 定义棱柱网格全局参数:Grow Law、Initial height、Ratio、No.2.2 定义Part网格尺寸3. 生成网格并导出3.1 生成网格,检查网格质量3.2 保存网格文件:Save me sh as…*.uns3.3 选择求解器:Output --- Select solver3.4 写入:Output --- Write input三维非结构自动体网格生成(自下而上)(4)首先导入壳网格,在壳网格的基础上拉伸生成棱柱体网格,再填充棱柱体网格和远场边界之间的空隙。
(壳网格---棱柱体网格---体网格)。
Ansys 第七节 ICEM实例-棱柱体网格自动生成

9/9/05
ANSYS ICEMCFD V10
Inventory #002277 C4-13
平滑光顺 四面体/棱柱体 网格
平滑光顺 四面体/棱柱体 网格
– 首先只平滑 tets 和 tris(四面体/三角形) • 设置 PENTA_6 为 Freeze • 此时的要点是不要试图更改棱柱层结构
– 一旦tetra和tri单元足够的平滑, 则平滑所有单元 – 设置 PENTA_6 为 Smooth – 减低 Up to quality 值,以免过度扭曲棱柱体网格单元
9/9/05
ANSYS ICEMCFD V10
Inventory #002277 C4-14
切割棱柱体网格层
切割棱柱体网格层
– 如果需要许多棱柱体网格层, 这种方法更具鲁 棒性 – 通常更快 – 建立 “fat” layers,然后在编 辑网格时切割它们。
– Edit Mesh > Split Mesh > Split Prisms
ANSYS ICEMCFD V10
Inventory #002277 C4-10
高级选项 – Max Height Over Base
Max height over base – 限制棱柱体网格的纵横比 – 在棱柱体网格的纵横比超过指定值的区域棱柱层停止生长
– 棱柱层的数目在局部区域无法保证 – 在棱柱层边界网格融接为金字塔形网格
高级选项-Part Control
New volume part
– 指定新的part存放棱柱单元或者从已有的面或 体网格part中选择
Side part
– 存放侧面网格的part
Top part
– 存放最后一层棱柱顶部三角形面单元
自动网格生成法
自动网格生成法二维网格生成—Advancing Front方法从概念上来讲,Advancing front方法是最简洁的方法之一。
单位元素生成算法始于一个特殊边界条件所定义的“front”,此算法逐级地生成各个元素,同时“front”元素离散地前进,直至整个区域都被元素所覆盖。
网格生成过程包括三个主要步骤:1、在边界上生成节点,形成一个离散的区域边界。
2、在离散区域边界内生成元素(亦或节点)。
3、强化节点形状以提高网格图形清晰度。
在介绍这个方法之前我们先介绍以下有关于二维空间地几何表示。
一、二维网格的几何特征我们利用网格参数(一般是空间的函数)来表征网格的一些性质,诸如节点尺寸,节点形状和节点方向等等。
网格参数包括两个相互正交的单位矢量a1和a2表示的方向参数,和由两个相互正交代表节点形状的矢量的模值h1和h2。
前者表征网格节点伸展的方向,注意的是,只有在生成的是非各向同性的网格内,方向参数才有定义,否则方向矢量是常单位矢量,而尺寸参数有h1=h2,这样就定义了各向同性的平凡网格。
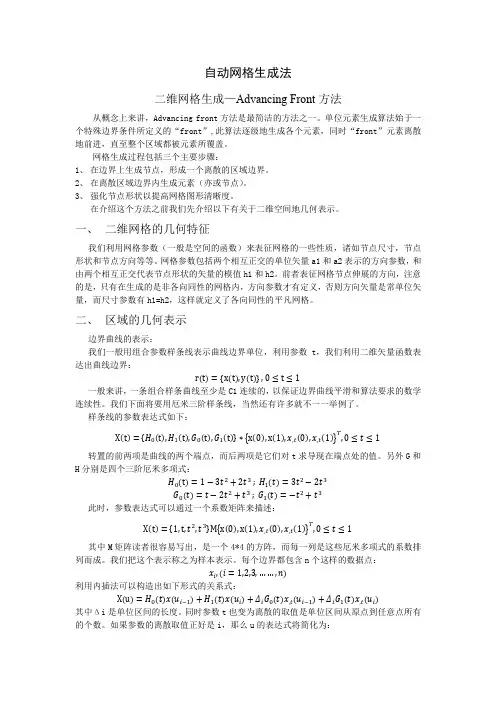
二、区域的几何表示边界曲线的表示:我们一般用组合参数样条线表示曲线边界单位,利用参数t,我们利用二维矢量函数表达出曲线边界:r t=x t,y t,0≤t≤1一般来讲,一条组合样条曲线至少是C1连续的,以保证边界曲线平滑和算法要求的数学连续性。
我们下面将要用厄米三阶样条线,当然还有许多就不一一举例了。
样条线的参数表达式如下:X t=H0t,H1t,G0t,G1t∗x0,x1,x,t0,x,t1T,0≤t≤1转置的前两项是曲线的两个端点,而后两项是它们对t求导现在端点处的值。
另外G和H分别是四个三阶厄米多项式:H0t=1−3t2+2t3 ; H1t=3t2−2t3G0t=t−2t2+t3 ; G1t=−t2+t3此时,参数表达式可以通过一个系数矩阵来描述:X t=1,t,t2,t3M x0,x1,x,t0,x,t1T,0≤t≤1其中M矩阵读者很容易写出,是一个4*4的方阵,而每一列是这些厄米多项式的系数排列而成。
第二章 网格生成
第二章网格生成本章要点●三种基本网格生成方法●程序的网格加工功能及使用方法●具体网格生成实例本章主要介绍网格生成的基本功能及使用方法。
先介绍MENTAT生成网格的三种基本方法:节点与单元的直接定义,或先定义结构的几何实体,再转换为单元和节点,以及对任意几何面、体自动生成单元的网格划分。
然后介绍MENTAT对已有网格进行加工、处理的功能及使用方法,最后通过具体实例介绍使用户更好地掌握MENTAT网格生成部分的菜单、命令使用方法。
与有限元分析相关的常用词ELEMENT (单元)由多个节点定义的用于分析的最基本区域。
NODE (节点)用于定义单元的点,具体位置由坐标值确定。
与几何实体相关的常用词POINT (点)描述曲线、曲面的控制点。
CURVE (曲线)线段、圆弧、样条等曲线的统称。
SURFACE (面)四边形面、球面、圆柱面等曲面的统称。
网格生成方法1(网格直接定义)网格生成主要是生成节点和单元,节点的位置由节点坐标决定,节点坐标可以由键盘输入,也可在屏幕上检取格栅点输入。
键盘输入方法简单,但使用起来却不方便,检取格栅点的方法更为人所常用,下面介绍一下格栅的使用方法。
格栅的显示格栅的显示分二步,首先必须检取格栅显示光钮,而且设置合适的格栅参数如间隔、大小等。
格栅的定义光钮在MESH GENERATION菜单的中部。
用户在MAIN菜单中检取MESH GENERATION,在MESH GENERATION菜单的中部的COORDINATE SYSTEM条目下有绿色的SET、RECTANGULAR、GRID光钮,如下图所示。
MESH GENERATIONNODES ADD REM EDIT SHOWELEMS ADD REM EDIT SHOWPTS ADD REM EDIT SHOWCRVS ADD REM EDIT SHOWSRFS ADD REM EDIT SHOWSOLIDS ADD REM SHOWBETWEEN NODE BETWEEN POINTSELEMENT CLASS QUAD(4)CURVE TYPE LINESURFACE TYPE QUADSOLID TYPE BLOCKCOORDINATE SYSTEMSET RECTANGULAR ∇GRID ○CLEAR MESH CLEAR GEOMATTACH AUTOMESHCHANGE CLASS CHECKCONVERT DUPLICATEEXPAND MOVERELAX RENUMBERREVOLVE SHELL EXPANDSOLIDS STRETCHSUBDIVIDE SWEEPSYMMETRY检取GRID,使之变为红色,就变为了光栅显示状态,在图形区将显示出一个田字型的格栅,隐含格栅大小为±1,点之间间隔为0.1,如下图所示。
网格生成技术概述
§9网格生成技术概述所谓网格划分就是把空间上连续的计算区域划分成许多子区域,并确定每个子区域中的节点。
网格划分的实质就是用一组有限个离散的点来代替原来连续的空间。
网格生成技术是计算传热学(NHT)和计算流体力学(CFD)的重要组成部分,在目前的CFD&NHT工作周期中,网格生成所需人力时间约占一个计算任务全部人力时间的60%左右,网格质量的好坏直接影响数值结果的精度,甚至影响数值计算的成败。
可见网格生成技术是CFD&NHT作为工程应用的有效工具需要解决的关键技术之一。
最初,因为主要从事理论研究,求解的方程通常是比较简单的模型方程。
对于二维问题,常在比较规则的区域内研究问题,此时针对具体的问题可用较简单的代数方法生成网格,并做简单的自适应,网格问题并不突出。
但是对于有实际应用价值背景的问题,如航空航天飞行中的高超声速流动、跨音速流动以及其它多介质、高温高压系统的计算流体力学问题。
这些问题所涉及的流场十分复杂,会出现各种形式的间断,必须采用非常密的网格才能对间断有较高的分辨,从而达到需要的计算精度。
事实上,计算流体力学的发展除了依赖于计算机和数值计算方法的发展以外,还在很大程度上依赖于网格技术的发展。
因此,近几十年来网格生成技术己受到越来越多的计算数学家、计算流体力学家的重视,并己经成为计算流体力学发展的一个重要分支。
1. 网格单元的分类单元(cell)是构成网格的基本元素。
在结构网格中,常用的2D网格单元是四边形单元,3D网格单元是六面体单元。
而在非结构网格中,常用的2D网格单元还有三角形单元,3D网格单元还有四面体单元和五面体单元,其中五面体单元还可分为棱锥形(或楔形)和金字塔形单元等。
图1和图2分别示出了常用的2D和3D网格单元。
图1 常用的二维网格单元图2 常用的三维网格单元2. 网格生成方法分类网格生成方法的分类表示于图3中。
(1)结构化网格自20世纪80年代开始,各国计算流体和工业界都十分重视网格生成技术的研究,首先发展了结构网格方法。
网格生成技术
双曲方程生成的内流网格
抛物方程生成网格
5 非结构网格
• 没有固定结构,节点编号命名无一定规则甚至随 意,节点的邻点个数也不是固定不变 • 二维和三维空间中最简单的形状是三角形和四面 体,任何平面或空间区域都可被三角形或四面体 填满。 • 除了每一单元及其节点的几何信息必须存储外, 相邻单元的编号也必须存储起来
椭圆型方程法 – 封闭边界情况
双曲型方程法 – 外部流动、内部流动 抛物型方程法 – 同上
A 保角变换法
• 根据复变函数中的保角变换理论,映射得到物理 域边界和计算域边界间的对应关系,进而利用边 界的对应关系生成内部节点。 • 可以保证物理平面上所生成的网格的正交性 • 仅适用于二维问题
B 代数法
网格自适应化的方法
• 网格细化法 (h型方法):通过网格的进一步 细化来实现自适应目标 • 重新分布法 (r型方法):指保持单元或节 点数不变而通过重新分布节点位置实现自 适应目标
通过边界点控制网格加密
网格局部加密
外掠后台阶流场计算的 网格自适应调整
控制容积凝聚法生成的粗密网格
8 区域扩充法
第9章 网格生成技术
为什么要研究网格生成技术?
工程上的流动与传热问题大多发生在复杂区域内
网格生成:计算流体和传热中十分重要的研究领域
数值计算的最终精度及效率,取决于:
生成的网格 采用的算法 高效的数值计算: 网格生成,求解算法 良好匹配
9.1 网格生成技术概述
正交曲线坐标系(14种)
保角变换法 边界规范化方法 双边界法
• 直角坐标系简单方便,不少研究者愿意在 直用阶梯形边界逼近真实边界
采用阶梯形边界逼近真实边界
• 在计算传热学发展的早期,曾广泛采用这种方法。 由于这种网格的构造简单,可以适用于任何形状 的物体,因而近年来又引起了许多研究者的兴趣, 特别在计算大规模问题时(如环境工程问题)经 常采用。并用局部加密的方法更好的逼近曲线边 界
多源多目标扫掠体的全六面体网格自动生成算法
多源多目标扫掠体的全六面体网格自动生成算法一、导论1.1 研究背景1.2 研究意义1.3 研究现状1.4 研究内容1.5 研究方法二、多源多目标扫掠体的建模方法2.1 扫掠体的形成2.1.1 曲线生成2.1.2 添加时间参数2.1.3 生成截面2.2 扫掠体的六面体网格化2.2.1 六面体网格生成2.2.2 自适应六面体剖分三、多源多目标扫描路径规划方法3.1 扫描路径规划基本原理3.2 多源扫描路径规划方法3.2.1 分支界定法3.2.2 遗传算法3.3 多目标扫描路径规划方法3.3.1 Pareto优化算法3.3.2 支配排序算法四、多源多目标扫掠体的自动六面体网格生成算法4.1 六面体网格生成流程4.2 自动六面体网格生成算法的实现4.2.1 六面体网格的构造4.2.2 六面体网格的优化五、多源多目标扫描体六面体网格自动生成算法的实现5.1 实验设置5.2 实验结果5.2.1 六面体网格自动生成时间5.2.2 六面体网格质量5.2.3 扫描路径规划效果六、总结与展望6.1 研究成果总结6.2 研究不足与展望6.3 研究的应用前景一、导论1.1 研究背景如今全六面体网格自动生成技术已被广泛应用于航空航天、汽车、电子、生物医学等工业领域,是建立虚拟样机的基础,有着广阔的市场前景。
而多源多目标扫描体的全六面体网格自动生成则是全六面体网格自动生成技术的重要扩展和拓展方向。
多源多目标扫描体是指由多个扫描源扫描得到的具有多个目标的三维物体,是典型的多目标优化问题。
全六面体网格自动生成技术的目标,则是要将三角网格模型转化为六面体网格模型,并兼顾六面体网格质量和自适应性能。
因此,对于多源多目标扫描体的全六面体网格自动生成技术的研究意义重大。
1.2 研究意义多源多目标扫描体的全六面体网格自动生成技术的研究,能够提高六面体网格自动生成技术的适用范围和实际应用水平,满足实际工程需求。
与此同时,该技术也可以为扫描源、物体形变和加工状况等提供更精细、更全面的分析与预测。