
伺服电机编码器常用概念_共2页
编码器常用概念
线:编码器光电码盘的一周刻线,增量式码盘刻线可以10线、100线、2500线的刻
线,只要你码盘能刻得下,可任意选数;绝对值码盘其码盘刻线因格雷码的编排方式,决定其基本是2的幂次方线,如256线、1024线、8192线等。
位:2的n次方,由于绝对值码盘常常是2的幂次方线输出,所以,大部分的绝对值
码盘是以“位”来表达,但绝对值码盘也有特别的格雷余码输出的,如360线、720线、
3600线等。
增量值编码器也有用位来表示的,如15位、17位,其是通过内部细分,将计
算的线数倍增后,一般大于10000线了,就用“位”来表达。
分辨率:编码器可以分辨的角度,对于一般计算,以360度/刻线数计算,目前大部分就直接用多少线来表达了。
但这样就有一些概念的混淆,如增量值编码器,如用上A/B两
相的四倍频,2500线的,分辨率实际可以是360/10000的,如果内部细分计算的“线”可
以更多,达到15位、17位的,所以,常常的增量编码器用“线”来表达的,代表还没有
倍频细分,用“位”来表达的,是已经细分过的了。
分辨率:又称位数、脉冲数、几线制(绝对型编码器中会有此称呼),对于增量型编码器而言就是轴旋转一圈编码器输出的脉冲个数;对于绝对型编码器来说,则相当于把一圈360°等分成多少份,例如分辨率是
256P/R,则等于把一圈360°等分成了256,每旋转1.4°左右输出一个码值。
分辨率的单
位是P/R。
增量式:码盘内刻线是两道:A/B,Z,通过数线累加(增量)计算旋转角度,有的增加了U\V\W,将编码器通过120度的分割,分成三个区来判断位置,称为混合型编码器。
有的通过内部细分电路,提高分辨“线”,并用内部电池记忆及用“位”来表达,常常混称
为“绝对值”,实际应该是“伪绝对”。
绝对式:码盘内刻线是n道,以2,4,8,16。
编排组合,读数是以“0”“1”编
码方式光盘直接读取,而非累加,故不受停电、干扰影响。
至于增量,绝对哪个分辨率及精度更高,如果是实际的码盘刻线,绝对值码盘分辨“数”可以是增量码盘的一倍,如果
是倍频技术,那增量值码盘分辨"数”又可以大于绝对值,但注意,我用的是“分辨数”,
不代表精度,因为细分倍频是电气模拟技术,并不改善精度,精度是由码盘刻线、轴的机械安装、电气的响应综合因数决定的。
综合来看,分辨率,是增量的可以做的比绝对的高,而精度,就是绝对值的高了,因为它是不受停电、干扰、速度、电气响应的影响的,尤其是高精度又要高速的情况下,增量细分是无法满足要求的。
欧洲市场伺服用绝对值多圈:每圈分辨率:11位是2048;12位4096;13位(即 2 的13次方)是8192;14位是16384;15位是32768;16位(即2的16次方)是65536;17位131072;18位262144;19位524288;20位1048576;.....25位
33554432(德国海德汉的单圈最高可以到25位,国产的单圈16位)。
连续测量圈数:大
多数12位4096,少数14位16384,总位数25位--37位。
(德国海德汉目前可以提供的分辨率+圈数最高可以到37位,;国产的28位GEMPLE)
输出信号:SSI+sin/cos,1MHz,格雷码
Biss,2MHz,纯二进制码
Hipeface+sin/cos,2MHz,纯二进制码(含校验)。
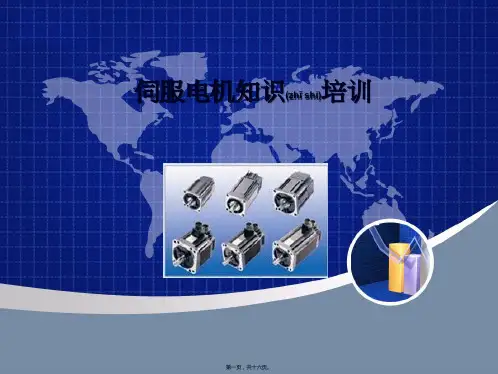
伺服电机知识培训
第七页,共十六页。
目前,伺服系统的数字控制大都是采用硬件与软件相结合的控制方式,其中软件控制 方式一般是利用微机实现的。这是因为基于微机实现的数字伺服控制器与模拟伺服控制 器相比,具有下列优点: (1) 能明显地降低控制器硬件成本。速度更快、功能更新的新一代微处理机不断涌现, 硬件费用会变得很便宜。体积小、重量轻、耗能少是它们的共同优点。 (2) 可显著改善控制的可靠性。集成电路和大规模集成电路的平均无故障时(MTBF) 大大长于分立元件电子电路。 (3) 数字电路温度漂移小,也不存在参数的影响,稳定性好。 (4) 硬件电路易标准化。在电路集成过程中采用了一些屏蔽措施,可以避免电力电子电 路中过大的瞬态电流、电压引起的电磁干扰问题,因此可靠性比较高。 (5) 采用微处理机的数字控制,使信息的双向传递能力大大增强,容易和上位系统机联 运,可随时改变控制参数。 (6) 可以设计适合于众多电力电子系统的统一硬件电路,其中软件可以模块化设计,拼 装构成适用于各种应用对象的控制算法;以满足不同的用途。软件模块可以方便地增加、 更改、删减,或者当实际系统变化时彻底更新。 (7) 提高(tí gāo)了信息存贮、监控、诊断以及分级控制的能力,使伺服系统更趋于智能化。 (8) 随着微机芯片运算速度和存贮器容量的不断提高(tí gāo),性能优异但算法复杂的控 制策略有了实现的基础。
国内交流伺服的市场规模2006年估计在20亿人民币左右,市场规模近3年一直 保持了大于25%的年复合增长率,在所有自动化产品中当属发展最快之列。而且 随着世界制造业加速向中国转移,国产(guóchǎn)数控装备在国家政策的扶持下快 速向高性能、高附加值发展,国产(guóchǎn)交流伺服系统的性价比快速提高,交 流伺服系统的市场会继续保持快速增长的势头,预计从2007到2010年复合增长 率在20%以上。但是平均单价也将随着竞争加剧不断下降,每年大约下降10%。
伺服电机工作原理
伺服电机工作原理伺服电机是一种能够根据控制信号来精确控制位置、速度和加速度的电机。
它主要由电机本体、编码器、控制器和电源组成。
下面将详细介绍伺服电机的工作原理。
1. 电机本体:伺服电机通常采用直流电机或步进电机。
直流电机由电枢和永磁体组成,通过电枢中的电流和永磁体之间的相互作用产生转矩。
步进电机通过施加脉冲信号来控制转子的位置。
2. 编码器:编码器是伺服电机的反馈装置,用于测量电机的位置和速度。
它通常由光电传感器和编码盘组成。
编码盘上有许多等距离的刻线,当电机旋转时,光电传感器会感应到刻线的变化,并将这些变化转换成电信号。
3. 控制器:伺服电机的控制器是控制电机运动的核心部件。
它接收来自编码器的反馈信号,并根据设定的目标位置或速度,计算出电机应该施加的控制信号。
控制器可以采用PID控制算法或其他高级控制算法来实现精确的位置和速度控制。
4. 电源:伺服电机需要稳定的电源来提供工作所需的电能。
通常使用直流电源,电压大小根据电机的要求而定。
伺服电机的工作原理如下:1. 控制器接收到来自外部的控制信号,例如目标位置或目标速度。
2. 控制器根据当前位置和目标位置之间的差异,计算出电机应该施加的控制信号。
3. 控制器将控制信号发送给电机,电机根据信号的大小和方向来调整电流和转矩。
4. 电机开始运动,并通过编码器不断测量自身的位置和速度。
5. 编码器将测量结果反馈给控制器,控制器根据反馈信号进行修正,使电机逐渐接近目标位置或目标速度。
6. 当电机达到目标位置或目标速度时,控制器停止发送控制信号,电机停止运动。
伺服电机的工作原理可以简单概括为控制器接收控制信号,计算出控制信号,发送给电机,电机运动并通过编码器反馈位置和速度信息,控制器根据反馈信息进行修正,实现精确的位置和速度控制。
伺服电机广泛应用于各种需要精确控制位置和速度的领域,例如工业自动化、机器人、印刷设备、医疗器械等。
它的高精度和可靠性使得伺服电机成为现代自动化系统中不可或缺的一部分。
伺服电机结构及其工作原理
伺服电机结构及其工作原理伺服电机是一种能够精确控制转速和位置的电动机。
它主要由电机本体、编码器、控制器和驱动器组成。
在本文中,我们将详细介绍伺服电机的结构和工作原理。
一、伺服电机的结构1. 电机本体:伺服电机的核心部分是电机本体,它通常采用直流电机或交流电机。
直流电机具有简单的结构和良好的调速性能,而交流电机则具有较高的功率密度和较低的成本。
2. 编码器:编码器是伺服电机中的重要组成部分,用于测量电机转子的位置和速度。
它可以分为绝对编码器和增量编码器两种类型。
绝对编码器可以直接获取电机转子的绝对位置,而增量编码器则只能获取相对位置。
3. 控制器:控制器是伺服电机的大脑,负责接收来自外部的控制信号,并根据编码器的反馈信息调整电机的转速和位置。
控制器通常采用PID控制算法,通过比较设定值和反馈值来调整电机的输出。
4. 驱动器:驱动器是将控制信号转换为电机驱动信号的关键部件。
它根据控制器的输出信号,控制电机的电流和电压,从而实现对电机的精确控制。
二、伺服电机的工作原理伺服电机的工作原理可以分为三个步骤:反馈信号获取、误差计算和控制信号输出。
1. 反馈信号获取:伺服电机通过编码器获取电机转子的位置和速度信息。
编码器将转子位置转换为电信号,并发送给控制器。
控制器根据编码器的反馈信号,了解电机当前的位置和速度。
2. 误差计算:控制器将设定值与编码器反馈值进行比较,计算出误差值。
设定值是用户设定的电机目标位置或速度,而编码器反馈值是电机当前的实际位置或速度。
误差值表示电机当前的偏差程度。
3. 控制信号输出:控制器根据误差值计算出控制信号,并发送给驱动器。
驱动器根据控制信号调整电机的电流和电压,从而控制电机的转速和位置。
控制信号通常采用脉冲宽度调制(PWM)技术,通过调整脉冲的宽度和频率来调节电机的输出。
通过不断地获取反馈信号、计算误差和输出控制信号,伺服电机可以实现精确的转速和位置控制。
它广泛应用于工业自动化、机器人、数控机床等领域。
伺服电机编码器的组成
伺服电机编码器的组成
伺服电机编码器通常由两部分组成:光电编码器和电子转换器。
1. 光电编码器:包括一个光源和一个光电传感器,它们固定在电机轴和电机壳体上。
当电机旋转时,轴上的编码盘上的透明和不透明部分会阻挡或透过光线,使光电传感器检测到光线的变化,从而产生模拟信号。
2. 电子转换器:会将模拟信号转换为数字信号,并将其发送给控制器。
伺服电机编码器的精度和分辨率取决于编码盘上的透明和不透明部分的数量和排列方式。
伺服电机编码器可以分为绝对编码器和增量编码器两种类型。
绝对编码器可以在电机停止时立即提供准确的位置信息,不需要使用参考点或回原点操作。
而增量编码器则需要使用参考点或回原点操作来确定初始位置。
它们可以提供每个位置的相对变化,但不能提供电机的绝对位置。
此外,伺服电机编码器还包括一个Z相脉冲信号,代表零位参考位,每转输出一个。
这种Z相脉冲信号是一个窄幅的对称三角波信号,通常一圈一般出现一个。
如需更多伺服电机编码器的相关知识,可以咨询相关公司或机构的技术人员或参考相关专业书籍,获取更全面、专业的解答。
伺服控制知识点总结
伺服控制知识点总结一、基本概念1. 伺服系统伺服系统是由伺服执行元件、位置传感器、控制器和电源组成的控制系统。
其中,伺服执行元件一般为电机,位置传感器用于检测电机的位置,控制器用于根据传感器的反馈信号控制电机的运动,电源用于为电机提供动力。
2. 伺服电机伺服电机是一种能够根据外部控制信号精确控制位置、速度和力的电机。
常见的伺服电机有直流伺服电机、交流伺服电机和步进伺服电机等。
3. 位置传感器位置传感器用于检测伺服电机的位置,并将检测到的位置信息反馈给控制器。
常见的位置传感器有编码器、光栅尺、霍尔传感器等。
4. 控制器控制器是伺服系统中的核心部件,其主要功能是根据传感器的反馈信号计算出电机的控制指令,并将指令输出给电机驱动器。
5. 电机驱动器电机驱动器接收控制器输出的控制指令,通过控制电机的电源电压和频率来控制电机的转速和扭矩。
二、伺服控制原理1. 闭环控制伺服控制采用闭环控制的原理,即通过不断地检测输出和反馈,在控制过程中校正误差,从而实现精确的位置、速度和力控制。
在闭环控制系统中,控制器通过比较实际输出和期望输出之间的差距,不断调整控制指令,使输出逐渐趋近期望值。
2. PID控制PID控制是伺服控制中常用的一种控制算法,即比例、积分、微分控制算法的组合。
比例控制用于根据误差的大小调整控制输出;积分控制用于消除持续的误差;微分控制用于预测误差的变化趋势,并及时做出调整。
PID控制算法可以根据实际情况进行调整,适用于各种伺服控制场景。
3. 伺服控制系统的设计伺服控制系统的设计需要考虑多个因素,包括伺服系统的要求、控制器的选择、传感器的选择、电机的选择、控制算法的选择等。
在设计伺服控制系统时,需根据实际情况权衡各种因素,从而达到满足控制要求并尽可能减小成本的目标。
三、伺服控制应用领域1. 工业自动化在工业自动化领域,伺服控制被广泛应用于各种生产设备的位置和速度控制,如注塑机、包装机、数控机床等。
伺服控制可以实现快速、稳定、精确的运动控制,提高生产效率和产品质量。
哪位能告诉伺服电机绝对值编码器和增量编码器的区别

ቤተ መጻሕፍቲ ባይዱ容介绍
一、指代不同 1、增量式编码器:将位移转换成周期性的电信号,再把这个电信号转变成计数脉冲,用脉冲的 个数表示位移的大小。 2、绝对值编码器:在编码器的每一个位置,通过读取每道刻线的通、暗,获得一组从2的零次方 到2的n-1次方的唯一的2进制编码。 二、工作方式不同 1、增量式编码器:以转动时输出脉冲,通过计数设备来知道其位置,当编码器不动或停电时, 依靠计数设备的内部记忆来记住位置。
哪位能告诉伺服电机绝对值编码器和 增量编码器的区别。
参考资料:伺服电机编码器
伺服电机编码器是安装在伺服电机上用来测量磁极位置和伺服电机转角及转速的一种传感器,从 物理介质的不同来分,伺服电机编码器可以分为光电编码器和磁电编码器,另外旋转变压器也算 一种特殊的伺服编码器,市场上使用的基本上是光电编码器,不过磁电编码器作为后起之秀,有 可靠,价格便宜,抗污染等特点,有赶超光电编码器的趋势。
内容介绍
2、绝对值编码器:由机械位置确定编码,无需记忆,无需找参考点,而且不用一直计数,什么 时候需要知道位置,什么时候就去读取它的位置。这样,编码器的抗干扰特性、数据的可靠性大 大提高了。 三、用处不同 1、增量式编码器:钢铁冶金设备、重型机械设备、精密测量设备、机床、食品机械、电梯等特 种设备。 2、绝对值编码器:纺织机械、灌溉机械、造纸印刷、水利闸门、机器人及机科-绝对值编码器
谢谢观看
伺服电机与伺服控制系统原理全演示文稿
U
脉宽
脉宽
脉宽
脉宽
周期不变 周期不变
平均直流电压
ωt
第38页,共47页。
7.3 直流伺服电机及其速度控制
U
Ia +
U T Ton
主要内容
Ea
t
VD
Ua
M
Ea
Ia
t
-
直流电机电压的平均值:
T—脉冲周期,
t
UaT 1 0TEaTTonEa
控制 回路
电流环:电流调节,作用:系统快速性、稳定性改善。
触发脉冲发生器:产生移相脉冲,使可控硅触发角前移或 后移。
主回路:可控硅整流放大器:整流、放大、驱动,使电机转动。
第33页,共47页。
7.3 直流伺服电机及其速度控制
主回路由大功率晶闸管构成的三相全控桥式反并接可逆电路,分 成二大部分( Ⅰ和 Ⅱ ),每部分内按三相桥式连接,二组反并 接,分别实现正转 和反转。
i ——电枢电流
a
i f ——励磁电流
R a ——电枢电路的电阻
R f ——励磁回路的电阻
L a ——电枢回路的自感系数
L f ——励磁回路的自感系数
——电动机的机械角速度
第16页,共47页。
2. 机械系统的转矩平衡方程
Te
T2
T0
J
d
dt
T e ——电磁转矩 T 2 ——负载转矩
T 0 ——空载损耗转矩
与晶闸管调速系统比较,速度调节器和电流调节
器原理一样。不同的是脉宽调制器和功率放大器。
第41页,共47页。
7.3 直流伺服电机及其速度控制 脉宽调制器
伺服电机编码器
编码器的工作原理及作用:它是一种将旋转位移转换成一串数字脉冲信号的旋转式传感器,这些脉冲能用来控制角位移,如果编码器与齿轮条或螺旋丝杠结合在一起,也可用于测量直线位移。
编码器产生电信号后由数控制置CNC、可编程逻辑控制器PLC、控制系统等来处理。
这些传感器主要应用在下列方面:机床、材料加工、电动机反馈系统以及测量和控制设备。
在ELTRA编码器中角位移的转换采用了光电扫描原理。
读数系统是基于径向分度盘的旋转,该分度由交替的透光窗口和不透光窗口构成的。
此系统全部用一个红外光源垂直照射,这样光就把盘子上的图像投射到接收器表面上,该接收器覆盖着一层光栅,称为准直仪,它具有和光盘相同的窗口。
接收器的工作是感受光盘转动所产生的光变化,然后将光变化转换成相应的电变化。
一般地,旋转编码器也能得到一个速度信号,这个信号要反馈给变频器,从而调节变频器的输出数据。
故障现象:1、旋转编码器坏(无输出时,变频器不能正常工作,变得运行速度很慢,而且一会儿变频器保护,显示“PG 断开”...联合动作才能起作用。
要使电信号上升到较高电平,并产生没有任何干扰的方波脉冲,这就必须用电子电路来处理。
编码器pg接线与参数矢量变频器与编码器pg之间的连接方式,必须与编码器pg的型号相对应。
一般而言,编码器pg型号分差动输出、集电极开路输出和推挽输出三种,其信号的传递方式必须考虑到变频器pg卡的接口,因此选择合适的pg卡型号或者设置合理.编码器一般分为增量型与绝对型,它们存着最大的区别:在增量编码器的情况下,位置是从零位标记开始计算的脉冲数量确定的,而绝对型编码器的位置是由输出代码的读数确定的。
在一圈里,每个位置的输出代码的读数是唯一的;因此,当电源断开时,绝对型编码器并不与实际的位置分离。
如果电源再次接通,那么位置读数仍是当前的,有效的;不像增量编码器那样,必须去寻找零位标记。
现在编码器的厂家生产的系列都很全,一般都是专用的,如电梯专用型编码器、机床专用编码器、伺服电机专用型编码器等,并且编码器都是智能型的,有各种并行接口可以与其它设备通讯。
伺服电机编码器基础简介
伺服电机编码器基础简介
伺服电机编码器是一种用于测量电机转速和位置的设备。
它通常由一个光栅或磁栅盘和一个光电传感器或磁传感器组成。
光栅或磁栅盘是固定在电机轴上的一个圆盘,上面有许多均匀间隔的透明或磁化的条纹。
光栅和磁栅盘的条纹数决定了编码器的分辨率,即精确测量电机转动的能力。
光电传感器或磁传感器是固定在编码器的固定部件上的一个传感器。
当电机转动时,光栅或磁栅盘上的条纹会通过光电传感器或磁传感器产生脉冲信号。
这些脉冲信号的频率和相位变化可以用来计算电机的转速和位置。
编码器的输出信号通常是一个带有脉冲的方波。
通过测量脉冲的数量和时间间隔,可以计算出电机的转速和位置。
编码器信号经过处理和解码后,可以提供给伺服控制器或其他电机控制设备使用。
伺服电机编码器的主要优点是其高精度和精确性。
它可以提供非常精确的转速和位置测量,使得伺服电机能够实现高精度的运动控制。
它还具有高速响应和良好的稳定性,适用于各种工业应用。
总之,伺服电机编码器是一种关键的装置,用于测量电机的转速和位置。
它提供高精度和可靠性的测量结果,可以在伺服控制系统和其他自动化应用中发挥重要作用。
伺服电机编码器的类型 -回复
伺服电机编码器的类型-回复什么是伺服电机编码器?伺服电机编码器是一种用于测量和控制电机转动位置和速度的装置。
它通常通过与电机轴相连,并通过反馈信号向控制器提供准确的位置和速度信息。
伺服电机编码器在许多自动化应用中被广泛使用,包括机床、机器人、自动化生产线等。
伺服电机编码器的类型在实际应用中,有几种常见的伺服电机编码器类型。
这些类型的选择取决于应用的要求和性能需求。
以下是几种常见的伺服电机编码器类型。
1. 光电式编码器(Optical Encoders):光电式编码器是一种使用光学原理进行测量和控制的编码器。
它通常由发光二极管(LED)和光敏元件(光电二极管或光电二极管阵列)组成。
光电式编码器通过测量光照变化来确定电机的位置和速度。
这种类型的编码器具有较高的分辨率和精度。
2. 磁性编码器(Magnetic Encoders):磁性编码器使用磁性传感器来测量和控制电机的位置和速度。
它通常由磁性标记(如磁铁或磁敏元件)和磁传感器组成。
磁性编码器可以抵抗环境中的尘埃、油脂等干扰,具有较好的抗干扰性能和耐用性。
3. 光栅式编码器(Incremental Encoders):光栅式编码器是一种测量和控制电机位置和速度的高精度编码器。
它通常由光源、光栅条和光敏元件组成。
光束通过光栅条产生光栅条码样式,并通过光敏元件接收和解码光栅条码信号。
光栅式编码器具有非常高的分辨率和精度,适用于需要高精度控制的应用。
4. 绝对式编码器(Absolute Encoders):绝对式编码器是一种能够提供电机位置绝对值的编码器。
它通常使用不同的编码位来表示不同的位置,可以在电机重新启动后恢复到之前的位置。
绝对式编码器适用于需要准确控制和定位的应用。
伺服电机编码器的选择选择适合的伺服电机编码器类型需要考虑以下几个关键因素:1. 精度要求:不同的应用对测量精度的要求不同。
对于需要高精度控制的应用,如机床加工等,应选择具有更高分辨率和精度的编码器。