
ZL30C伺服驱动器使用手册(V3.0)
阅读手册时,请特别留意以下警示标志:
表示错误的操 作引起灾难性 的 后 果 --- 死 亡 或重伤。 警告
ZL30C 交流伺服驱动器使用手册
表示错误的操作 可能使操作人员 受 到 伤 害, 还 可 能 使 设 备 损 坏。 小心
注意
表示不当使用 可能损坏产品 及设备。
ZL30C 交流伺服驱动器使用手册
D0-1 A 运行;
抱闸输出
7
BRK+
+
BRK OFF:制动器截止,制动有效,电机被 锁死,不能运行。 注:BRK 功能是由驱动器内部控制。
ALRS ON:解除异常造成的停止状态。
清除异常
Байду номын сангаас
8
ALRS Di-1 A 请在排除异常原因之后,再进行清除异常警
警报
报。
9
引
引脚 引脚 I/O 模
引脚详细说明
物质侵入 伺服电机: 安装务必牢固,防止因振动松脱 防止液体侵入损坏电机和编码器 禁止敲击电机及电机轴,以免损坏编码器 电机轴不可承受超越极限的负荷
接线:
ZL30C 交流伺服驱动器使用手册
警告!
参与接线或检查的人员都必须具有做此工作的充分能 力。
接线和检查必须在电源切断后 5 分钟后进行。 伺服驱动器和伺服电机必须良好接地。 错误的电压或电源极性可能会引起爆炸或操作事故。 伺服驱动器和伺服电机安装妥当后,才能进行接线。 确保电线绝缘,避免挤压电线,以免电击。
脚
名称 符号 类型 式
接 CW 过行程(over travel)检知器。
CW 驱动禁
9
RSTP Di-1 A RSTP ON:电机可以 CW(逆时针)运转;
止
RSTP OFF:电机禁止 CW(逆时针)运转。
CW 转矩限
10
RIL Di-1 A RIL ON:CW 转矩限制在参数的设置值。
制
12 编码器 A OA27 相信号 OA+ 13 编码器 B OB28 相信号 OB+ 42 编码器 Z OZ+ 43 相信号 OZ-
电机。 并接在输出信号直流继电器上的续流二极管不可接反。
ZL30C 交流伺服驱动器使用手册 调试运转:
小心!
通电前应确认伺服驱动器和伺服电机已安装稳妥,固定 牢固,电源电压及接线正确。
调试时伺服电机应先空载运转,确认参数设置无误后, 再做负载调试,防止因错误的操作导致机械和设备损 坏。
安装:
ZL30C 交流伺服驱动器使用手册
小心!
伺服驱动器及伺服电机 不得安装在易燃品上面或附近,防止引起火灾 避免振动,严禁承受冲击 受损或零件不全时,不得进行安装 伺服驱动器: 必须安装在足够防护等级的控制柜内 必须与其他设备间保留足够的间隙 必须有良好的散热条件 防止尘埃、腐蚀性气体、导电物体、液体、及易燃易爆
小心!
接线必须正确而牢固,否则可能会使伺服电机错误运 转,也可能因接触不良损坏设备。
伺服电机 U、V、W 端子不可反接,不可接交流电源。 伺服驱动器和伺服电机之间必须直连,不能接入电容、
电感或滤波器。 防止导电固件及电线头进入伺服驱动器。 电线及不耐温物体不可贴近伺服驱动器散热器和伺服
ZL30C 交流伺服驱动器使用手册
交流伺服驱动器 ZL30C V3.0
使 用 手 册
ZL30C 交流伺服驱动器使用手册 感谢您选用 ZL3OB 交流伺服系统。本手册提供了使用本系统所需知识及 注意事项。
操作不当可能引起事故。在使用本系统 之前,务必仔细阅读本手册!
由于产品的改进,手册内容可能变更,恕不另行通知。 用户对产品的任何改动我厂将不承担任何责任,产品的保修单因此
1 产品介绍
1.1 技术规范
输入电源
单相或三相 AC220V -15%~+10% 50/60Hz
安装地点
室内(避免阳光直射)无腐蚀性雾气(避免油烟 易燃瓦斯尘埃)
使用 环境
温度
湿度 振动
使用温度:0~55 摄氏度 保存温度:-20~+85 摄氏度 使用、保存湿度 :85%以下 0.5G 以下
控制方法
5
2.1 电源及电机接线图
图表 2‑1 电源及电机配线图(三相电源)
2.2 TB 端子说明 TB 端子说明
名称
端子 符号
详细说明
主回路电源 输入端
R 连接外部 AC 电源。 S 单/三相 200~230VAC +10~-15%、50/60Hz ± T 5%
电机驱动 端子
U 输出至电机 U 相电源。请按电机线标识连接。 V 输出至电机 V 相电源。请按电机线标识连接。 W 输出至电机 W 相电源。请按电机线标识连接。
3 操作面板使用说明............................. 18
3.1 操作面板说明 .................................... 18 3.2 模式选择 ........................................ 18 3.3 辅助功能(Fn) .................................. 19 3.4 操作设定(Pn) .................................. 21 3.5 电机设置(bn) .................................. 38 3.6 数据监视(Un) .................................. 38 3.7 电子铭牌(dn) .................................. 40 3.8 电机型号对照表 ................... 错误!未定义书签。
位置控制/速度控制
位置 控制 性能
位置 命令 输入 方式
型式 波形 频率
CW/CCW,CLK+DIR,A/B 相位差 差动(+5V),开集极(+5V 或+24V) 500KPPS(差动传输)/200KPPS(开集极传输)
1
电子齿轮比 位置平滑加减
速 定位完成判断
转矩限制 前馈补偿 控制 位置信号输出 输出 控制信号输出
2
2 安装配线
3
图 2.1 驱动器底板安装方式 (2) 安装间隔
图 2.3 示出单台驱动器安装间隔,图 2.4 示出多台驱动器安装间隔, 实际安装中应尽可能留出较大间隔,保证良好的散热条件。
图 2.3 单台驱动器安装间隔
4
图 2.4 多台驱动器安装间隔
(3) 散热 为保证驱动器周围温度不致持续升高,电柜内应有对流风吹向驱动器的 散热器。
引
引脚 引脚 I/O 模
引脚详细说明
脚
名称 符号 类型 式
8
引
引脚 引脚 I/O 模
引脚详细说明
脚
名称 符号 类型 式
1 模拟转矩 AT-
16
指令 AT+
外部模转矩输入端子,差分方式,输入阻抗 T
10KΩ,输入范围-10V~+10V。
2 模拟速度 AS-
17
指令 AS+
外部模拟速度指令输入端子,差分方式,输 S
A
编码器 ABZ 信号差分驱动输出(26LS31 输 A 出,相当于 RS422);
非隔离输出(非绝缘).
A
CCW(正转)
CW(反转)
脉冲+方
14 指令脉冲 SIGN-
PU LS
向
Di-2 P
DIR 输入
(Pulse+s SIG N
ign)
29
SIGN+
P U LS
双脉冲
15 指令脉冲 PULS-
(CCW/CW) SIG N
4 故障代码及处理方法........................... 42
4.1 故障处理一览表 .................................. 42
安全注意事项
在使用之前请仔细阅读本手册,理解各项内容,以 便能正确使用。
本手册为随机配置的附件,手册使用后,务请妥善 保存,以备随时查看。
电机外壳接地端子 E 电机外壳接地。请按电机线标识连接。
6
名称
端子 符号
详细说明
P 主回路电源母线正极
B1、B2 短接为内部制动电阻有效,如大惯量负 能耗制动附助端子
B1 载需外接制动电阻必须拆除 B1、B2 短接线,
然后把外置电阻的两条线分别接至 P、B2 端子。
CN3 控制线连接器
驱动器 CN3 插座,DB44 芯母座 7
控制输入
保护功能
1/127≦A/B≦127(A=1~32767,B=1~32767) 滤波时间常数 0~10sec
0~30000Pulse 参数设定方式 参数设定方式 编码器原点(Z 信号)集电极开路输出 伺服准备好、伺服报警、转速到达/定位完成 伺服使能、报警清除、CCW 驱动禁止、CW 驱动 禁止、位置偏差清零/速度选择 1、位置指令 禁止/速度选择 2、CCW 转矩限制、CW 转矩限 制 功率模块保护、电机过流、电机过载、电机过 速、驱动器过电压、驱动器欠电压、驱动器过 热、电流检测电路异常、EEPROM 读写异常、 编码器异常 1、编码器异常 2、脉冲输入频率 过高、电子齿轮比设置错误、位置超差、软启 动接触器异常
PULSE 输
Di-2 P A/B 相 位
PU LS
入
差 (AB
30
PULS+
SIG N
Phase)
10
引
引脚 引脚 I/O 模
引脚详细说明
脚
名称 符号 类型 式
CSD3伺服调试的基本步骤
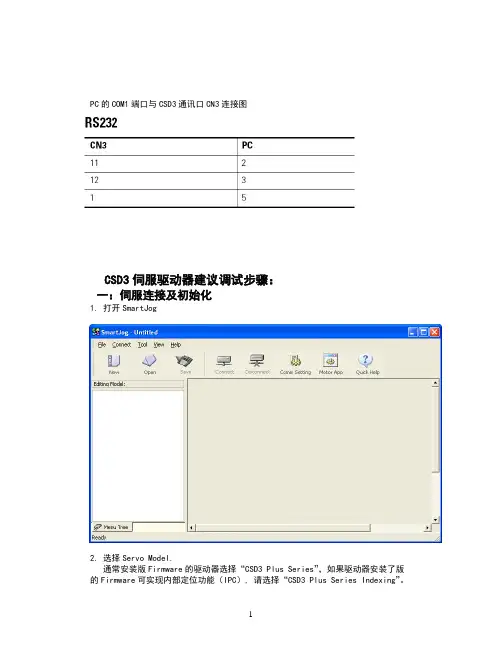
PC的COM1端口与CSD3通讯口CN3连接图CSD3伺服驱动器建议调试步骤:一:伺服连接及初始化1. 打开SmartJog2. 选择Servo Model.通常安装版Firmware的驱动器选择“CSD3 Plus Series”,如果驱动器安装了版的Firmware可实现内部定位功能(IPC), 请选择“CSD3 Plus Series Indexing”。
3.与伺服驱动器建立连接按下“Connect”键,PC与驱动器建立连接。
4.读取驱动器内参数(注:参数写入将改变伺服的运行状态,请慎重!)读取所有参数灰色表示没写入所有参数5.对伺服驱动器内的参数做复位, 还原为伺服驱动器的出厂设定参数。
注:CSD3驱动器在升级Firmware后,电机参数可能不正确,请手动设置电机参数(Pr_001)后再进行参数复位。
参数复位按钮。
二:伺服参数设定及自动整定伺服驱动器与电机线路连接完成并接通电源后,首先配置电机型号/功率/编码器分辨率和控制模式,设定完成后断电重新启动伺服。
1.电机型号/功率/编码器分辨率设定:2.I/O输入输出分配:3.在SmartJog中的Jog界面中,用手动方式测试电机正反转,如电机正常运转说明线路连接正常。
4.设定伺服运转模式:如正/反转脉冲,脉冲/方向等,设定电子齿轮比。
伺服系统自整定按钮手动测试时的伺服马达速度设定。
伺服马达手动按钮,Forward:正转Reverse测试按钮驱动器重新启动参数复位错误复位5.伺服自整定(Offline Tuning)模式选为1,连接负载,自动测算惯量比一般在参数Pr_3中选择700rpm的Tuning速度,此时得到的惯量比值最准确。
伺服系统自整定按钮自整定测试完成后直接从CSD3驱动器内读出全部参数,此时在SmartJog内根据当前的惯量比值和基本的响应等级(Pr_115=50)会自动计算出一组增益参数值,见SmartJog中参数Group1。
中文力士乐03系列DKC伺服驱动器参数手册

前言本说明书由779K于2010年11月15日用谷歌翻译系统完成翻译,对于翻译之准确不做保证,仅供各位同行在不急需时参考。
在本说明书的后半部分,附有英文原版说明书,如遇到不能理解之词汇,读者可以再次翻译更正。
翻译此说明书耗时30多小时,时间匆促,书中错误部分希望各位同仁继续更正发布,因为目前参数中文说明书网上基本没有。
779K于2010年11月15日22时30分德国力士乐伺服驱动器参数说明书ECODRIVE03设备一般自动化本机具有串行实时通信系统,模拟和并行接口。
版权所有 INDRAMAT有限公司,1999传输,以及本文件复制,商业使用或将其内容不得沟通无明确的书面许可。
违反这些规定将要求赔偿。
为实施专利或者发行版权所有注册外观设计。
(德国工业标准34-1)有效期保留所有权利就这个文件的内容和可用性的产品。
出版 INDRAMAT有限公司· Bgm.,博士,纳贝尔- STR基因。
2 ·的D – 97816加尔各答电话09352/40-0 ·发送689421 ·传真09352/40-4885部完(OS/TH)注意:本文件印在无氯漂白纸。
总结文件 - 概述内容1一般资料1-1使用本手册............................................... ................................ 1-1定义................................................. ............................................ 1-22月2日至1日标准参数S - 0 - 0001,NC的周期时间(TNcyc )...................................... ................. 2-1S - 0 - 0002,SERCOS的周期时间(Tscyc )...................................... ..................................... 2-1S - 0 - 0003,最小的AT发送起始时间(T1min)....................... 2-1S - 0 - 0004,发送/接收转换时间(TATMT).................................... ................................ 2-1S - 0 - 0005,最小反馈采集时间(T4min )..................................... ............................ 2-2S - 0 - 0006,在传输开始时间(T1)..................................... ......................................... 2-2S - 0 - 0007,反馈收购启动时间(甲状腺素)..................................... .................................. 2-2S - 0 - 0008,命令的有效时间(T3)的...................................... ................................................. 2-3S - 0 - 0009,开始处理主数据电报...................................... ........................... 2-3S - 0 - 0010,长度主数据电报....................................... ............................................ 2-3S - 0 - 0011,1级诊断......................................... .................................................. ........... 2-3S - 0 - 0012,第2类诊断......................................... .................................................. ........... 2-4S - 0 - 0013,3级诊断......................................... .................................................. ........... 2-5S - 0 - 0014,接口状态.......................................... .................................................. ................. 2-6S - 0 - 0015电类型参数......................................... .................................................. .. 2-7S - 0 - 0016,自定义放大器电报配置清单....................................... ......................... 2-8S - 0 - 0017,国际化域名列表,所有业务数据列表..................................... ..................... .. 2-8S - 0 - 0018,国际化域名列表,对运行数据的CP2名单.................................... ............................... 2-8 S - 0 - 0019,国际化域名列表,为CP3运行数据清单.................................... ................................... 2-8 S - 0 - 0021,国际化域名列表,为商业无效运算数据列表。
智辉交流伺服驱动器用户手册

● 不要对驱动器进行改造。 ● 对于本手册未记载的部件请勿进行拆卸,否则可能
引起故障或设备损坏。 ● 驱动器的输出端 Uபைடு நூலகம்V、W 只能连接伺服电机,禁止
接入电容、滤波器、继电器等,严禁将电源线接入, 否则会烧毁驱动器。 ● 在复位一个报警之前,必须确认运行信号已断开, 否则会突然再启动。 ● 不要频繁接通、断开驱动器电源,这样会损坏驱动 器。 ● 在系统发生故障的时候,请让专业人员进行检修, 以免发生意外事故。
第六章 操作与运行··········································································· 39
6.1 键盘与显示器······································································· 39 6.2 第一层··················································································· 40 6.3 第二层··················································································· 41
SD系列 交流伺服驱动器
用户手册
广东省肇庆市凯龙数控科技有限公司
非常感谢您选择智辉交流伺服驱动器。 本手册包括驱动器使用时的操作说明和注意事项。 不正确使用可能会发生意想不到的事故。使用驱动器前,请仔细阅 读本手册并正确地使用驱动器。
Everio Z HC30 使用手册说明书

CopyingUsing a USB External Hard Disk DriveYou can copy video and still image files to a USB external hard disk drivefrom this unit. You can also play the files in the USB external hard diskdrive on this unit.●Refer also to the instruction manual of the external hard disk drive.Compatible External Hard Disk Drives●Seagate: FreeAgent™ Desk series●LaCie: Design by Neil Poulton seriesUSB external hard disk drives with the capacity over 2 TB cannot beused.Copying and Playback with a USB External Hard Disk DriveMemo:●Format the USB external hard disk drive when connecting it to this unitfor the first time. (All data is deleted.)●Refer to the help file of the provided Everio MediaBrowser softwarewhen you use the PC to operate the data in the USB external hard diskdrive directly copied from this unit.CAUTION:●Disconnect the USB external hard disk drive when using other USB de-vices such as a BD/DVD writer or another USB external hard diskdrive.●Avoid the following operations during copying and playing back.- Turning off the unit or the USB external hard disk drive.- Disconnecting the USB cable.●Files deleted from this unit cannot be written to a disc using a BD/DVDwriter even if they have been copied to the USB external hard diskdrive.●Do not format the USB external hard disk drive using the PC. If you did,format again using this unit. (All the data in the USB external hard diskdrive will be erased.)●Avoid the following operations using the PC.- Deleting files or folders in the USB external hard disk drive.- Moving files or folders in the USB external hard disk drive.- Changing the name of files or folders in the USB external hard diskdrive.These operations make the data impossible to be played back on thisunit.●When you use the PC to edit the data in the USB external hard diskdrive, copy the data to the PC before editing. Editing the data in theUSB external hard disk drive directly from the PC makes the data im-possible to be played back on this unit.1。
之山伺服器说明书

目录安全事项 (1)第一章产品检查与型号说明 (3)第二章安装 (4)第三章信号和接线 (8)第四章参数说明 (15)第五章面板显示及操作 (25)第六章运行 (28)安全事项欢迎您使用杭州之山科技有限公司生产的纺机专用伺服控制系统。
在产品存放、安装、配线、运行、检查或维修前,用户必需熟悉并遵守以下重要事项,以确保安全地使用本产品。
错误操作可能会引起危险并导致人身伤亡。
错误操作可能会引起危险,导致人身伤害,并可能使设备损坏。
严格禁止行为,否则会导致设备损坏或不能使用。
1、使用场合● 禁止将产品暴露在有水气、腐蚀性气体、可燃性气体的场合使用。
否则会导致触电或火灾。
● 禁止将产品用于阳光直射,灰尘、盐分及金属粉露末较多的场所。
● 禁止将产品用于有水、油及药品滴落的场所。
2、配线● 请将接地端子可靠接地,接地不良可能会造成触电或火灾。
● 请勿将220V驱动器电源接入380V电源,否则会造成设备损坏及触电或火灾。
● 请勿将U、V、W电机输出端子连接到三相电源,否则会造成人员伤亡或火灾。
● 必须将U、V、W电机输出端子和电机接线端子U、V、W一一对应连接,否则电机可能超速飞车造成设备损失与人员伤亡。
● 请紧固电源和电机输出端子,否则可能造成火灾。
● 配线请参考线材选择配线,否则可能造成火灾。
3、操作● 当机械设备开始运转前,必须配合合适的参数设定值。
若未调整到合适的设定值,可能会导致机械设备失去控制或发生故障。
● 开始运转前,请确认是否可以随时启动紧急开关停机。
● 请先在无负载情况下,测试伺服电机是否正常运行,之后再负载接上,以避免不必要的损失。
● 请勿频繁接通、关闭电源,否则会造成驱动器内部过热。
4、运行● 当电机运转时,禁止接触任何旋转中的零件,否则会造成人员伤亡。
● 设备运行时,禁止触摸驱动器和电机,否则会造成触电或烫伤。
● 设备运行时,禁止移动连接电缆,否则会造成人员受伤或设备损坏。
5、保养或检查● 禁止接触驱动器及其电机内部,否则会造成触电。
SunPCi III 3.0 用户指南说明书

Sun Microsystems, Inc.4150 Network CircleSanta Clara, CA 95054 U.S.A.650-960-1300將您對此文件的意見傳送到:*******************SunPCi™ III 3.0 使用者指南文件編號:817-1943-10 2003 年 3 月,修訂版 A請回收Copyright 2003 Sun Microsystems, Inc., 4150 Network Circle, Santa Clara, California 95054, U.S.A 。
版權所有。
Sun Microsystems, Inc. 對於本文件中提及產品所採用的技術擁有其相關智慧財產權。
這些智慧財產權包括 /patens 所列之一項或多項美國專利,以及在美國與其他國家已經申請到或正在申請的一項或多項專利,但並不以此為限。
本文件以及其所屬的產品均需依照特定授權散播,限制其使用方式、複製、散播與反解譯。
除非事先獲得 Sun 以及相關授權公司的書面許可,否則此產品與此文件的任何部分均不得以任何方式重製成任何格式。
協力廠商軟體 (包括字型技術) 均有版權,並由 Sun 的供應商所授權。
此產品或許有部份是從 Berkeley BSD 系統衍伸而來,此部份已向加州大學取得授權許可。
UNIX 為在美國與其他國家的註冊商標,並已向 X/Open Company, Ltd. 取得獨家授權。
Sun 、Sun Microsystems 、Sun 標誌、AnswerBook2、 、OpenBoot 、Sun Blade ︰Sun Enterprise 、SunSolve 、Access1 及 Solaris 均為 Sun Microsystems, Inc. 在美國與其它國家的商標或註冊商標。
所有 SPARC 商標都是授權使用的,而且是 SPARC International, Inc. 在美國及其他國家的商標或註冊商標。
ZL30A伺服驱动器使用手册V1-1.2
22 动禁 FSTP Di-1 A 与 DG 短路(NC 接点),FSTP 与 DG 开路即表明 CCW 过
止
行程发生。
CCW 转 12 矩限 FIL Di-1 A 引脚与 DG 短路时,CCW 转矩限制在参数的设置值。
制
CW 转 13 矩限 RIL Di-1 A 引脚与 DG 短路时,CW 转矩限制在参数的设置值。
ALM Do-1 A 后,此引脚与 DG 成为开路。
伺服
引脚与 DG 短路,进入运转状态;
21
SON Di-1 A
激磁
引脚与 DG 开路退出运转状态。
清除 23 位置 CLE Di-1 P 引脚与 DG 短路,清除位置偏差计数器。
偏差
7
引 引脚 引脚 I/O 模
引脚详细说明 脚 名称 符号 类型 式
交流伺服驱动器 (ZL30A)V1.2
使 用 手 册
目录
安全注意事项 ....................................1
1 产品介绍......................................1
1.1 技术规范......................................... 1
输入端
s 单相 200~230VAC +10%~-15%、50/60Hz ±5%
主回路电源 输入端
R 连接外部 AC 电源。 S 单/三相 200~230VAC +10~-15%、50/60Hz ± T 5%
电机驱动 端子
U 输出至电机 U 相电源。请按电机线标识连接。 V 输出至电机 V 相电源。请按电机线标识连接。 W 输出至电机 W 相电源。请按电机线标识连接。
380V 2kW 二代单轴驱动器硬体操作说明书 (SVD-32C1-020)
380V 2kW 二代单轴驱动器 硬体操作说明书(SVD-32C1-020)匯出日期:2023-10-19修改日期:2021-04-192023/10/19, 22:331 序言感谢您长期对本公司产品的使用与支持。
本公司伺服团队不断致力於各项产品的研发,期许本公司产品与服务能给使用者带来最大的效益。
新代高性能驱动器系列产品为本公司最新推出之伺服驱动器,本产品使用高品质之元件与材料,并经过严格测试,采用精密向量控制,具有高精确度、高稳定性、高效率之特性。
本使用说明内容包括驱动器的硬体规格、安装、配线与讯号,能提供给使用者最正确的指引与操作,为充分发挥产品应有的优异性能与维护人员及设备的安全,在使用前请详细阅读本使用手册,并且妥善保存,以备日後调校与保养时使用,若有任何疑虑,请与本公司联络,本公司专业人员将竭诚为您服务。
2 适用机型本单轴操作手册适用於新代 2kW 二代单轴驱动器。
3 硬体规格3.1 说明每部驱动器在出厂前均经过详细品管检查与防撞包装处理,请使用者收到产品後应先检查外观有无撞击损伤,并将外盒与产品上之序号做比对是否一致,若有不符,请第一时间与本公司联络。
型号说明3.2 外观介绍3.3 外形尺寸SVD-32C1-020驱动器规格新代驱动器SVD-32C1-020三相 380~440V 50/60Hz电源额定电源电压电源电压容-15 ~ +10%许范围电源频率变±5%动范围输出 额定输出电8.4A流过电流能力150% 60s、200% 1s控制方式 三相全波整流,SVPWM-VVVF控制新代驱动器SVD-32C1-020回生电阻 建议使用内建即可,如要外接,请参考回生电阻选用章节反馈编码器 支援串列介面:Tamagawa、SYNNET、NIKON、FeeDAT选配扩充编码器模组:支援Tamagawa、SYNNET、NIKON、ABZ、串列、BiSS (不支援UVW省配线型编码器)(若要使用扩充编码器模组,请参考伺服10PX1/10PX3扩充模组操作文件) PC通讯介面 USB控制器串列Mechatrolink III通讯介面输出入信号数位输入2点,可规划数位输出1点,可规划STO双通道安全扭矩停止开关(2I 1O)冷却方式 风扇冷却环境 温度0℃ ~ 55℃(若环境温度超过45℃以上时,请强制周边空气循环)、储存:-20~65℃ (非冻结)湿度最大90% RH (非结露)、储存:90%RH以下 (非结露)安装地点室内(避免阳光直射);无腐蚀性气体、易燃性气体、油雾或尘埃海拔1000公尺以下至海平面振动最大 5.9 m/s2重量 2.5 kg•••••••••••••••••••••4 搬运与安装4.1 搬运搬运时必须拿取驱动器的机身,不能只拿取上盖或其中部分,否则可能造成掉落的危险。
ZL3000电梯控制系统调试手册
ZL3000电梯控制系统调试手册安徽中菱电梯有限公司第一章系统操作及参数说明1.1概述手持操作器的液晶显示为调试、维修人员提供友好的人机交流界面。
调试、维修人员可以通过液晶显示及键盘操作对电梯系统进行观测、设置。
具体内容如下:(1)监视电梯状态:自动、检修、司机、消防、锁梯等;(2)观测:井道位置、电梯速度、I/O口、故障信息、呼梯、内选、通讯等;(3)设置参数;(4)井道自学习;(5)保存参数;(6)设置新密码等。
1.2键操作说明手持操作器如下图所示,液晶显示器下面有六个键,六个键的排列及定义如下:各按键作用如下说明:“Menu”—除井道自学习或保存参数外,按该键则无条件返回主界面。
“Enter”—进入下一级菜单、修改数据后的确定键、指令登记确定键。
“Esc”—返回上一级菜单、取消键。
“>”—光标键(循环右移),在主菜单时按该键进入通讯状态界面。
“∧”—上翻页键、设置参数时加一键或选择参数时Yes(ON)键。
“∨”—下翻页键、设置参数时减一键或选择参数时NO(OFF)键。
1.3液晶显示流程图及参数说明1.3.1主菜单显示当前楼层、运行方向、运行状态、故障状态、门锁状态、运行速度。
电梯状态:INSP检修,MANU司机,AUTO自动,FIRE消防,PARK锁梯。
故障状态:电梯有故障时显示ER=#;无故障空白。
门锁状态:CLOSE门关,OPEN门开。
当前楼层:电梯所处楼层(实际楼层)。
1.3.2校验密码需要设置保存参数时,必须使电梯置于检修状态,正确输入用户级密码后可进入参数设置菜单.1.3.3监视菜单及参数设置菜单▲:电梯额定速度、电机额定转速、编码器脉冲数三个参数很重要,应根据设备的标称值设定,否则电梯不能正常运行(如测速不准,换速点出现偏差等)。
当三个参数中任何一个改变时,必须重新进行井道自学习后方可正常运行。
当系统接收的反馈脉冲为分频后的脉冲时,设定编码器脉冲数应进行折算,而非编码器的实际值。
DORNA东菱伺服基础技术手册上
DORNA东菱伺服基础技术手册上交流全数字伺服驱动器EPS系列基础技术手册l非常感谢您选购EPS系列交流伺服驱动器l在您使用驱动器之前,请仔细阅读本技术手册,按照手册上的规范操作安全注意事项1安全注意事项(使用前请仔细阅读)在产品的安装、运行、维护和检查前请仔细阅读本技术手册,在熟悉了有关设备的知识、安全信息和全部注意事项后再使用本产品。
请将此技术手册妥善保存,以备随时查阅。
如果您不能解决产品出现的问题,请及时联系我们。
n 由于产品的改进,手册内容可能变更,恕不另行通知。
n 在未得我公司授权下,用户对产品的改动我公司将不承担任何责任,产品的保修将因此作废。
注意下列警告,以免伤害人员、防止器件损坏。
n 下面的“危险”和“警告”符号是按照其事故危险的程度标出的危险指示一个潜在的危险情况,如果使用不当,会产生危险状况,有导致人员重伤甚至死亡的可能。
警告指示一个潜在的危险情况,如果使用不当,可能会产生危险状况,有导致人员受到中等程度伤害或轻伤的可能,或者发生物件损坏。
n 下列符号表示哪些是禁止的操作,哪些是必须遵守的。
安全注意事项2警告目录目录第一章功能和构成 (3)1.1EPS系列驱动器技术规格 (3) 1.2EPS系列驱动器功能 (4)1.3EPS系列驱动器命名规则 (5)1.4EPS系列驱动器外形尺寸 (6)1.5EPS系列驱动器适配电机 (14)1.6各部分名称 (17)第二章安装 (19)2.1环境条件 (19)2.2驱动器安装场合 (19)2.3安装方向和间隔 (20)2.4电机的安装 (21)2.5伺服驱动器安装示意图 (21)2.6电缆应力 (22)第三章接线 (23)3.1伺服驱动器与外围设备的连接及构成 (23) 3.2标准接线 (24)3.4编码器信号端子CN3 (32)3.5I/O接口原理 (34)3.6电源系统电路 (38)第四章参数 (39)4.1参数功能 (39)第五章监控与操作 (49)5.1面板操作 (49)5.2监视方式(DISP) (50)5.3参数设置(SET-P) (53)1目录5.4参数管理(EEPOP) (53)5.5速度试运行 (55)第六章报警与处理 (57)6.1驱动器报警 (57)6.2报警处理 (58)第七章伺服电机 (63)7.1型号命名 (63)7.2电机安装尺寸 (77)附录 (84)2第二章安装3第一章功能和构成1.1 EPS 系列驱动器技术规格表1.1 驱动器技术规格控制回路电源单相AC220V-15~+10% 50/60Hz主回路电源三/单相AC220V -15~+10% 50/60Hz环境温度工作:0~55 ℃存贮:-20℃~80℃ 湿度小于90%(无结露)振动小于0.5G(4.9m/S 2),10~60Hz (非连续运行)控制方式IGBT PWM 正弦波控制控制模式①位置控制②速度控制③转矩控制④位置/速度控制⑤位置/转矩控制⑥速度/转矩控制⑦内部位置控制⑧内部速度控制⑨内部转矩控制⑩试运行控制控制输入①伺服使能②报警清除③位置偏差清零④指令脉冲禁止CCW ⑤驱动禁止CW ⑥驱动禁止⑦控制方式选择⑧零速箝位控制输出①伺服准备好②伺服报警③机械制动释放④位置/速度到达⑤零速检出⑥转矩限制中Z ⑦相输出编码器反馈 2500p/r ,15线增量型,差分输出500 p/r ,15线增量型,差分输出通讯方式RS232 RS485 ①②显示与操作①5位LED 显示4②个按键制动方式通过内置/外接制动电阻能耗制动冷却方式风冷(热传导膜具、高速强冷风扇)适配电机可通过参数设置适配不同型号电机功率范围≤22KW第二章安装41.2 EPS 系列驱动器功能表1.2 驱动器功能一览表控制功能位置控制外部输入脉冲形式脉冲/方向,CW/CCW ,A/B 两相最大指令脉冲频率500Kpps (差分输入)电子齿轮1/1800~1800(推荐:1/50~50)脉冲输入指令禁止信号位有效时,指令脉冲输入被禁止;可通过参数屏蔽此信号内部位置指令 8种位置设定速度控制外部速度指令0~±10V DC零速钳位通过此功能使得速度保持为0 速度控制范围1~3000内部速度指令3种速度设定转矩控制外部转矩指令 0~±10V DC 内部转矩指令3种转矩设定转矩控制范围外部转矩指令:0~300% 内部转矩指令:0~300%驱动禁止当CCWL/CWL 信号有效时,电机在CCW/CW 方向输出零速保持力矩监视功能转速、当前位置、指令脉冲积累、位置偏差、电机转矩、电机电流、转子位置、指令脉冲频率、运行状态、输入输出端子信号等保护功能过压、欠压、过流、过速、过载、Z 脉冲丢失、编码器出错、EEPROM 错误、位置超差等报警功能工作异常时输出报警号,同时5个LED 小数点位闪烁信号显示在显示部分显示外部输入、输出信号的ON/OFF 状态增益调整在电机运行或停止时改变增益以调节驱动器性能报警记录可记忆包括当前报警在内的4个报警记录第二章安装产品代号:T 表示通用型、H 表示横机专用型、W 表示袜机专用型、K表示数控专用型 E 表示经济型、G 表示高性能型硬件版本:版本A、版本B…额定功率:1. 功率的位数增加到4位,单位为KW。