
江苏省 苏科版 初三物理 下学期 第十一章 简单机械和功 汇编之杠杆作图(有答案)
第十一章简单机械和功汇编之杠杆作图
1.如图所示,铡刀工作时的动力F1,O为支点。
请在图中作出动力臂L1和铡刀受到的
阻力F2的示意图。
2.画出F1和F2的力臂
3.如图,是用瓶起子起瓶盖的示意图,O为支点,请在图中画出动力F1的力臂L1。
4.如图所示,画出力F的力臂L1和物体所受到5N的重力示意图。
5.在如图所示中,O是杠杆的支点,画出力F的力臂并用字母L标明。
6.画出图中力F的力臂和物体所受重力的示意图。
7.两位同学利用图乙所示的可以绕O点自由转动的健身器材进行锻炼,甲同学竖直向
下用力F1将另一端的乙同学拉起.请画出拉力F1的力臂L1.
8.图中轻质杠杆OA在重物和绳AB的共同作用下,保持水平静止,
请画出动力F1和它的力臂L1。
9.如图所示,杠杆OAB在力F作用下静止,O为支点,请画出F的力臂L。
10.如图所示,杠杆中O为支点,请画出:
①F1的力臂;
②F2的力臂。
11.图是利用杠杆吊起重物的情景,O是支点,请画出F1的力臂,
并用字母L1表示。
12.如图所示,O点为杠杆的支点,请画出力F的力臂,并用字母L表示。
13.请作出图中力F的力臂L。
答案和解析
1.【答案】解:沿F1作出动力的作用线,从O点向力动力F1的作用线引垂线,即为动力臂L1,如图:
铡刀受到的阻力F2的作用点在物体与铡刀接触处,方向垂直铡刀斜向上,所以阻力F2的示意图如图:
如图:
【解析】
动力臂是支点到动力作用线的距离,阻力是弹力,应垂直于接触面。
力的示意图要按力的三要素去作,力臂按力臂的定义:支点到力的作用线的距离,按数学方法作出,再用大括号标出。
2.【答案】解:已知支点为O,首先反向延长画出动力、阻力的作用线(用虚线);过点O作力F1的垂线段L1,作力F2的垂线段L2,那么L1、L2即为F1和F2的力臂。
如图所示:
【解析】
力臂是支点到力的作用线的距离,因此要先确定支点,然后判断力的方向,再过支点做出力的作用线的垂线,支点到力的作用线的距离,即为所求作的力臂。
握杠杆的五要素,以及力臂的作法。
关键是要作出支点到力的作用线的垂线段。
3.【答案】解:
用起子开瓶盖时,O为支点,过支点O作力F1的作用线的垂线段,标出力臂符号L1.如图所示:
【解析】
在杠杆上,支点指的是杠杆绕着转动的点,阻力是阻碍杠杆转动的力,力臂是支点到力的作用线的距离。
此题中支点为点O,动力臂为支点O到F1的作用线的距离。
力臂的画法:①首先根据杠杆的示意图,确定杠杆的支点。
②确定力的作用点和力的方向,画出力的作用线。
③从支点向力的作用线作垂线,支点到垂足的距离就是力臂。
4.【答案】解:
从O点向力F的作用线作垂线段L就是力F的力臂L1;
物体受到的重力G竖直向下,大小G=5N,从物体的重心竖直向下作有向线段,即可作出重力示意图,如图所示:
【解析】
先确定支点,再确定力的作用线,最后从支点到力F的作用线作垂线段,可得F的力臂;重力方向竖直向下,作重力的示意图时应从物体重心向下作竖直线段。
本题考查了重力的示意图和力臂的画法,属于基础题目。
5.【答案】解:动力最小,即动力臂最长,要想将水抽上来,所以动力的方向应该向下,连接支点O与A点,过A点作OA的垂线就得到在A点施加的最小动力F,如下图所示:
【解析】
根据杠杆平衡的条件,F1×L1=F2×L2,在杠杆中的阻力、阻力臂一定的情况下,要使所用的动力最小,必须使动力臂最
根据杠杆的平衡条件,要使杠杆上的力最小,必须使该力的力臂最大,而力臂最大时力的作用点一般离杠杆的支点最远,所以在杠杆上找到离杠杆支点最远的点即力的作用点,这两点的连线就是最长的力臂,过力的作用点作垂线就是最小的力。
6.【答案】
【解析】
【分析】
力臂是指支点到力的作用线的距离,可以根据垂直关系做出力臂或做力。
解决本题的关键是会根据力臂的画法、由已知条件作出相应的力臂和力,注意力方向的确定。
【解答】
做力臂L2的垂线,即为力F2的作用线,与杠杆的交点即为F2的作用点;力F1使杠杆逆时针转动,则F2应阻碍杠杆的转动,即力F2的方向向下;过支点O作F1的作用线的垂
直距离,即为L1,如图所示:
7.【答案】解:过支点O作F作用线的垂线段,即力臂L.如图所示
【解析】
根据力臂的正确画法作图,即过支点作动力作用线的垂线段。
知道力与力臂的关系,会根据力臂的正确画法画出相应的力或力臂。
8.【答案】
【解析】
【分析】
重力方向竖直向下,作重力的示意图时应从物体重心向下作竖直线段;先确定支点,再确定力的作用线,最后从支点到力F的作用线作垂线段。
即可作出F的力臂L。
知道重力的方向总是竖直向下的,会用示意图表示力,会根据力臂的画法作出相应的力和力臂。
【解答】
(1)重力方向竖直向下,从重心向下作竖直线段,便是重力的示意图;
(2)从O点向力F的作用线作垂线段L就是力F的力臂,如图所示。
9.【答案】解:过支点O作F1作用线的垂线段,即L1.如图所示:
【解析】
根据力臂的正确画法作图,即过支点作垂直于力的作用线的垂线段.
知道力与力臂的关系,会根据力臂的画法画出正确的力或力臂.
10.【答案】
【解析】
【分析】
力臂是支点到力的作用线的距离;由支点向力的作用线做垂线,垂线段的长度即为力臂。
本题主要考查了有关力臂的画法,首先要掌握力臂的概念,找出支点和力的作用线,从而正确地画出力臂。
【解答】
支点为O,从支点O作力F的作用线的垂线段,垂线段即为力F的力臂,如下图所示:菁优网。
故答案为:
菁优网。
11.【答案】解:(1)支点:O;动力作用点:A,动力方向:竖直向上;阻力作用点:B,阻力方向:竖直向上;
过支点O分别作动力F1作用线和阻力F2作用线的垂线段,即为动力臂L1和阻力臂L2,如左下图。
(2)支点:O;动力作用点:A,动力方向:射线AD的方向向上;阻力作用点:B,阻力方向:竖直向下。
过支点O,分别作动力F、阻力G的作用线的垂线段,即为动力臂L1、阻力臂L2,如右下图。
【解析】
要画出杠杆的力臂,首先要判断杠杆的支点、动力和阻力的作用点和方向;
(1)杠杆AOB绕点O转动,所以O为支点;力F1促使杠杆转动为动力;
B点处受到的竖直向上的力阻碍了杠杆的转动,为阻力;
(2)杠杆OAB绕点O转动,所以O为支点;人拉绳子的力作用在杠杆的A点上,所以动力方向为沿绳子AD的方向向上;
重物G的重力阻碍了杠杆的转动,为阻力。
然后分别过支点作动力、阻力作用线的垂线段,即为所求做的动力臂和阻力臂。
此题主要考查的是杠杆中力臂的画法,寻找支点和动力、阻力是关键。
右图中动力的方向,是容易出错的地方。
12.【答案】解:动力F1的作用点在A点,方向沿绳的方向向上,从支点O向动力的作用线引垂线,垂线段的长度即为其力臂L1;如图所示:
【解析】
动力F1的作用点在A点,动力沿绳收缩的方向向上;根据力臂的概念,做出从支点到力的作用线的距离。
本题主要考查了力臂的画法,作力臂关键是要画出支点到力的作用线的垂线段。
13.【答案】解:首先延长力F画出力的作用线,然后由支点O向F的作用线作垂线,垂线段的长度即为F的力臂L.如图所示:
【解析】
要解决此题,需要掌握力臂的概念,知道力臂是从支点到力的作用线的距离。
由支点向力的作用线做垂线,垂线段的长度即为力臂。
力臂的画法:①首先根据杠杆的示意图,确定杠杆的支点。
②确定力的作用点和力的方向,画出力的作用线。
③从支点向力的作用线作垂线,支点到垂足的距离就是力臂。
14.【答案】解:已知支点为O,延长F2画出力的作用线,过支点O作力F2作用线的垂线段L2,过支点O作力F1作用线的垂线段L1,则L1、L2即为所求作的力臂。
如图所示:
【解析】
已知动力和阻力,根据力臂的画法,先确定支点O,再过支点作动力作用线和阻力作用线的垂线段,即可画出动力臂和阻力臂。
力臂的画法:①首先根据杠杆的示意图,确定杠杆的支点。
②确定力的作用点和力的方向,画出力的作用线。
③从支点向力的作用线作垂线,支点到垂足的距离就是力臂。
15.【答案】解:
反向延长F1画出F1的作用线,过支点O作F1作用线的垂线段,即为F1的力臂L1,如图所示:
【解析】
先画出力F1的作用线,然后过支点作F1作用线的垂线段,可得其力臂。
本题考查了力臂的画法。
画力臂时关键是要画出支点到力的作用线的垂线段。
16.【答案】
【解析】
【分析】
延长F的作用线,从支点O到F作用线的距离即为F的力臂。
画力臂的方法:首先确定支点、动力、阻力。
然后用虚线画出动力和阻力的作用线,再做出支点力的作用线的距离,最后标出动力臂和阻力臂。
【解答】
延长F的作用线,从支点O向F的作用线引垂线,垂线段的长度L即为F的力臂,如图所示:
17.【答案】解:杠杆的最左端为支点,延长力F画出力的作用线,过支点向F的作用线作垂线,垂线段的长就是该力的力臂L,如图所示:
【解析】
力臂指从支点到力的作用线的垂线段。
过支点O作F作用线的垂线段即可。
此类题的关键是掌握杠杆五要素,然后根据杠杆的五要素作出相应的作用力或力臂,并且作图要求规范。
九年级物理全册第十一章简单机械和功11、1杠杆授课课件新版苏科版
④标力臂(标垂足---直角符号、标力臂---支
点到垂足的距离 )。
知1-讲
感悟新知
注意: 1.力臂是一定在杠杆上吗? 答:不是。
2. 杠杆是否都是直的? 答:杠杆可以是直的,也可以是弯的。
3. 若一力作用在杠杆上,作用点不变,但 作用方向改变,力臂是否改变? 答:要改变。
知1-讲
感悟新知
知1-练
L1动力臂
动力作用线
F2阻力
支点到动力作用线的距离
感悟新知
一“点”——支点O(一定在杠杆上)
杠
杆 五
二“力”——
动力F1 相对的
要
阻力F2
素
动力臂L1
三“臂”——
画杠杆力臂的方法
阻力臂L2
①找点(确定支点);
②画线(画力的作用线,一般画为虚线);
③作垂线段(从支点向力的作用线作垂线,垂
足在力的作用线上,一般画为虚线);
知1-讲
定义:物理学中,把能绕某一固定点转动的硬棒,叫做杠杆。 跷跷板及上面列举的生产工具都是杠杆。
注意:硬棒可以是直,也可以是弯曲的, 即杠 杆可以是各种各样的形状。
感悟新知
杠杆的五要素:
阻力作用线
使杠杆转动的力
F1动力
知1-讲
支点到阻力作用线的距离
L2阻力臂 O支点 杠杆绕着转动的固定点
阻碍杠杆转动的力
情况下使用,费力杠杆一般在阻力小的情况下为了省距
离而使用.
感悟新知
例 3 皮划艇是我国的奥运优势项目之一,如图所示, 知3-练 是我国选手夺冠时的场景。在比赛中,运动员一 手支撑住桨柄的末端(视为支点),另一手用力划 桨,此时的船桨是( B ) A.等臂杠杆 B.费力杠杆 C.省力杠杆 D.省功杠杆
苏科版九年级物理11.1 杠杆(共48张PPT)

,
-----“极端判断法”
**在“研究杠杆的平衡条件”实验中: ①实验前要调节杠杆两端的平衡螺母, 使杠杆在_水__平_位置平衡,这样做是 为了 ___从__杠__杆_上__方__便__地__读_出__或__测__量__出__力_臂__.若发 现杠杆左端低、右端高,这 时应将两端
的螺母都向_ 右 _移. ②杠杆的支点通过杠杆的重心,这样
F1
B’
F1 A’
O
S=h/4
A
F2 h B
F2
费力,省距离
举例?
费力杠杆
等臂杠杆的特点
O
动力臂L1
F1
由 F1L1=F2L2
∵L1 = L2
∴F1 = F2
F2
这是等臂杠杆
不省力,也不省距离 举例?
小结
省力杠杆
费力杠杆
等臂杠杆
概 动力臂大于 动力臂小于 念 阻力臂的杠杆 阻力臂的杠杆
特 省了力,但 点 费了距离
L1
F2
F1
手动抽水机
现在我们再来看看阿基米德的豪言壮语。阿基米德虽然没有能够移动地球, 但他的话却生动的告诉我们,利用杠杆能产生巨大的力。
人们很早就会使用杠杆了,大约三千多年前,中国就有用来捣谷的舂,用 来从井里汲水的,还有能够精确称量的天平和杆秤。
为什么在杠杆的一端施加一个较小的力,在另一端就能产生较大的力呢?我们 通常是在杠杆平衡的情况下使用杠杆的。那么什么是杠杆的平衡呢?以前学过 力的平衡状态和二力的平衡条件,请同学门回忆。 平衡状态:静止或匀速直线运动状态 。
L1 O L2
F1
F2
思考:F1L1与F2L2之间有什么样的关系呢?
实验 次数
动力 F1/N (个)
江苏省 苏科版 初三物理 下学期 第十一章 简单机械和功 汇编之杠杆平衡实验(有答案) (1)

第十一章简单机械和功汇编之杠杆平衡实验1.在探究杠杆平衡条件的实验中:(1)实验前小明发现杠杆右端低左端高,要使它在水平位置平衡,应将杠杆右端的平衡螺母向______调节。
(2)如图甲所示,调节平衡后,小明在杠杆上A点处挂3个钩码,在B点处挂2个钩码杠杆恰好在原位置平衡。
于是小明便得出了杠杆的平衡条件为:动力×动力臂=阻力×阻力臂,同组的小华却认为是:动力+动力臂=阻力+阻力臂。
他们这样得出的结论______(都合理/小明合理/小华合理/都不合理)。
理由是:______。
(3)小明又用如图乙所示装置进行实验,弹簧测力计的读数应是______N(一个钩码重0.5N)。
若将弹簧测力计沿顺时针缓慢旋转至竖直方向,则其示数______(变大/变小/不变)。
2.小王利用杠杆进行探究“杠杆的平衡条件”的实验。
(每个钩码重0N)(1)实验前,将杠杆的中点置于支架上,当杠杆静止时,发现杠杆左端下沉,这时应将平衡螺母向______(选填“左”或“右”)端调节,直到杠杆在水平位置平衡;(2)如图甲所示,①在杠杆A点处挂2个钩码,则在B点处应挂______个同样的钩码,杠杆仍然在水平位置平衡,实验中使杠杆平衡在水平位置的目的是______。
②把B点处的钩码取下,弹簧测力计在B点处施加一个竖直向下的拉力F,杠杆仍在水平位置平衡。
当拉力F向右倾斜时,仍要保持杠杆水平平衡,拉力F的大小将______(选填“变大”、“变小”或“不变”),原因是______。
(3)小王对器材进行了改装,又做了如图乙所示的探究,用弹簧测力计在C点竖直向上拉,使杠杆仍然处于水平位置平衡,实验中发现弹簧测力计的示数为3.5N,数据不符合杠杆平衡条件,原因是______。
3.小明在探究“杠杆的平衡条件”实验中,(1)实验前,将杠杆中点置于支架上,当杠杆静止时,发现杠杆左端下沉,则应将平衡螺母向______ (选填“左”或“右”)调节,使杠杆在水平位置平衡调节杠杆在水平位置平衡,这样做的好处是______ ;(2)杠杆平衡后,小明在图甲所示的A位置挂上两个钩码,可在B位置挂上______ 个钩码,使杠杆在水平位置平衡.(3)如果再在A、B两处各加挂一个钩码,杠杆的______ 端将会下沉.此后,小红又经过多次实验,得出的杠杆的平衡条件是______ .(4)他改用弹簧测力计在图乙所示的C位置斜向下拉,若每个钩码重1N.当杠杆在水平位置平衡时,测力计的示数将______ (选填“大于”、“等于”或“小于”)1N.4.在“探究杠杆平衡条件”的实验中:(1)小华同学先把杠杆的中点支在支架上,杠杆静止在如图甲的位置,此时杠杆处于______(选填“平衡”或“不平衡”)状态。
物理:第十一章 简单机械和功 杠杆 课件1(苏科版九年级)

5、在A点施加一个最小的力, 使杠杆在此位置平衡平衡
O
A
B
F1
G
• 2、在研究杠杆的平衡条件实验中, 应调节杠杆两端的____使杠杆在___ 位置平衡。实验要记录 的数据有____,_____, _______,______。 实验的结论是____。
考考你 计算
3、杠杆平衡时,动力为10N,阻力为 40N, 动力臂为0.4m 求阻力臂。
4、一条扁担长1.4m 左端挂300N重的物 体,右端挂400N重的物体,问人肩能挑 距左端多远支点、动力、阻力。 2、从支点向力的作用线作垂线。 3、标范围 (支点 垂足)
画力臂?
A
L2
B
O
L1 F2
F1
画力臂
A
F1
L1
O
L2
B
F2
三、实验探究:杠杆的平衡条件
1、猜想 2、器材;带刻度杠杆,支架,钩码,线 3、设计实验过程
⑴调节杠杆水平平衡 ⑵杠杆上支架两侧分别挂钩码
一、 认识杠杆
一、 认识杠杆
它们都是杠杆,有什么共同特点?
1、杠杆
1、定义:在力的作用下能 绕固定点转动的硬棒就是杠杆。
注意:硬棒可以是直,也可以是弯曲的, 即硬棒可以是各种各样的形状.
动画演示
二、杠杆的五要素
l1
O l2
F2
F1
支点:杠杆绕着转动的
点。(O)
动力:使杠杆转动的 力。(F1) 阻力:阻碍杠杆转动的 力。(F2) 动力臂:从支点到动力 作用线的距离。(L1) 阻力臂:从支点 到阻力作用线的 距离。(L2)
使杠杆再次水平平衡。 ⑶记录 F1,L1,F2,L2 ⑷结论
三、杠杆的平衡条件
苏教版九年级物理:第十一章 《简单机械和功》复习课件 (共24张PPT)
知识内容
11.1《杠杆》 11.2《滑轮》 11.3《功》 11.4《功率》 11.5《机械效率》
《11.1杠杆》重要知识点回顾
E杠杆分类(认识生活中的杠杆类型)
(1)省力杠杆:动力臂大于阻力臂的杠杆。 例如:起子、扳手、撬棒。
(2)费力杠杆:动力臂小于阻力臂的杠杆。 例如:镊子、钓杆、笤帚。
《11.5机械效率》重要知识点回顾
机械效率的计算
考点:(整合速度计算、机械功计算、功率 计算、机械效率计算)
如图所示的滑轮组,物体在力F作用下以0.2cm/s的速度运
动了5S,已知F=80N,G=180N(绳重、摩擦不计)
求:(1) W有用=? (2) W总=? (3) W额外=? (4) η=?
(3)等臂杠杆:动力臂等于阻力臂的杠杆。 例如:天平。
省力杠杆省力,但费距离, 费力杠杆费力,但省距离。 没有既省力又省距离的杠杆
《11.1杠杆》重要知识点回顾
1.杠杆作图 A.根据力画出对应的力臂 B.根据力臂画出对应的力 C.最小力问题
A
O
《11.1杠杆》重要知识点回顾
1.杠杆作图 A根据力画出对应的力臂 B根据力臂画出对应的力 C最小力问题
G动
F=2G+G动
S与h关系?
S=0.5 h
如图所示的四个滑轮组中,图_(_b_) 可省一半力,图 __(c_) 最费力,图__(a_) _和图__(d_) _用力大小一 样。
(a)
(b)
(c)
(d)
《11.3功》重要知识点回顾
1功的概念:力与物体在力的方向上通过的距 离的乘积
2. W=Fs 3.单位:焦耳,简称为焦.符号:J 1J=1N.m
江苏省 苏科版 初三物理 下学期 第十一章 简单机械和功 汇编之杠杆基础计算(有答案)
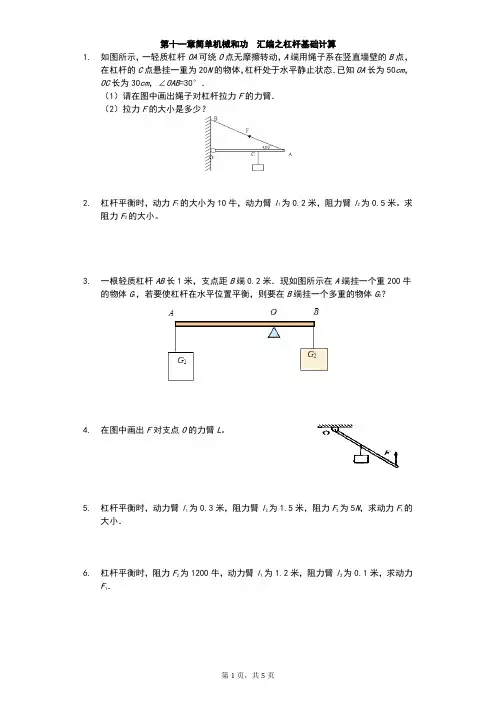
第十一章简单机械和功汇编之杠杆基础计算1.如图所示,一轻质杠杆OA可绕O点无摩擦转动,A端用绳子系在竖直墙壁的B点,在杠杆的C点悬挂一重为20N的物体,杠杆处于水平静止状态.已知OA长为50cm,OC长为30cm,∠OAB=30°.(1)请在图中画出绳子对杠杆拉力F的力臂.(2)拉力F的大小是多少?2.杠杆平衡时,动力F1的大小为10牛,动力臂l1为0.2米,阻力臂l2为0.5米。
求阻力F2的大小。
3.一根轻质杠杆AB长1米,支点距B端0.2米.现如图所示在A端挂一个重200牛的物体G1,若要使杠杆在水平位置平衡,则要在B端挂一个多重的物体G2?4.在图中画出F对支点O的力臂L。
5.杠杆平衡时,动力臂l1为0.3米,阻力臂l2为1.5米,阻力F2为5N,求动力F1的大小.6.杠杆平衡时,阻力F2为1200牛,动力臂l1为1.2米,阻力臂l2为0.1米,求动力F1.7.一把杆秤不计自重,提纽到秤钩距离是4cm,秤砣质量250g.用来称质量是2kg的物体,秤砣应离提纽多远,秤杆才平衡?若秤杆长60cm,则这把秤最大能称量多少千克的物体?8.根据如图所示的信息,请利用杠杆平衡条件计算要撬动石头应在撬棒上施加的力是多大?9.如图所示,一轻质杠杆可绕O点转动,A点处挂上一重物,B点处用弹簧测力计竖直向上拉着,杠杆恰好在水平位置平衡,若弹簧测力计的示数为9牛,则物体的重力为多少?(杠杆自身重力忽略不计)10.如图:在一根长100cm,粗细均匀的轻质木棒左端挂有100g砝码,右端挂有内盛66g氧化钙和碳酸钙的混合粉末的小桶(小桶质量为34g).以A点为支点时,木棒平衡.向小桶内加入304.4g的稀盐酸,恰好完全反应后,生成二氧化碳气体4.4g,木棒失衡.如果将支点移动,木棒再次平衡.移动支点后,支点A距离a点的距离是______ cm.答案和解析1.【答案】解:(1)过支点O 作垂直绳子对杠杆的拉力F 作用线的垂线段(即力臂L ). 如图所示:(2)如上图所示,在Rt △OAD 中,∠ODA =90°,∠DAO =30°,∴OD =12OA =12×50cm =25cm根据杠杆平衡条件得:F ×OD =G ×OC即F ×25cm =20N ×30cm解得:F =24N答:拉力F 的大小为24N .【解析】(1)力臂的画法:过支点作力的作用线的垂线段;因此根据力臂的画法作出绳子对杠杆拉力的F 的力臂;(2)杠杆平衡的条件:动力乘以动力臂等于阻力乘以阻力臂;如图所示,根据直角三角形角与边的关系,求出绳子对杠杆拉力的力臂;再利用已知的重力和重力的力臂以及杠杆平衡的条件求出拉力F 的大小.本题的解题关键有两个:(1)知道力臂作图的步骤;(2)知道杠杆平衡的条件.2.【答案】解:由题意可知,F 1=10N ,l 1=0.2m ,l 2=0.5m ,由杠杆的平衡条件可得:F 1l 1=F 2l 2,则F 2=l 1l 2F 1=0.2m 0.5m ×10N =4N 。
2023九年级物理全册第十一章简单机械和功专项杠杆滑轮的作图作业pptx课件新版苏科版
1. 如图所示,杠杆在F1、F2的作用下处于静止状态,l2是F2的力臂,请在图中画出F1的力
臂l1及阻力F2.
答案
1.【答案】 如图所示.
【解析】
过支点O作力F1的作用线的垂线段,为力臂l1;O为支点,过力臂l2的另一端点
作l2的垂线,该垂线与杠杆的交点为力F2的作用点,F2的方向沿该垂线向下.由图可以看
【解析】 由杠杆平衡条件知,阻力与阻力臂的乘积一定时,动力臂越长,动力越小;题图
中支点在A点,要求在C点用力,连接AC,则AC为最长动力臂l;由题意可知,要在C点用最
小的力使座椅绕A点开始逆时针转动,则动力应垂直于力臂l向左.
类型1 杠杆作图
6. 如图所示,张师傅想用最省力的方法把一个油桶推上台阶.请你在图中作出:
800 N
【解析】 根据滑轮组省力原理F=得,n= = 300 N≈2.67,故需用3段绳子承担动滑轮及物重
在地上向下拉绳把重物提起,故需要改变力的方向,定滑轮的个数比动滑轮多一个,故选择图
根据“奇动偶定”的方法,从动滑轮的挂钩开始绕绳.
可看成杠杆,支点在O点,在A点施加力的力臂最长时,用力最小,连接AO,过A点作AO的垂
线段,方向向上,标上箭头,即最小力F的示意图.
类型1 杠杆作图
5. 如图所示,是教室里的学生座椅的侧面图,要在C点用最小的力F使座椅绕A点开始逆
时针转动,请在图中画出:①F的力臂;②F的示意图.
答案
5.【答案】 如图所示.
出,l1<l2,由杠杆平衡条件可知,F1>F2.
类型1 杠杆作图
2. [2022扬州检测]图中ABO可看成以O为支点的杠杆.请在图中画出该杠杆的动力臂和
九年级物理全册第十一章简单机械和功专题训练一杠杆滑轮作图习题课件新版苏科版
8. [2024苏州高新区期中]小明用如图 甲所示的滑轮组提升重物,物体上 升的s—t图像如图乙所示,绳子的 自由端移动的速度是3 m/s,请你 在图甲中画出绳子绕法.
1 2 3 4 5 6 7 8 9 10 11
解:如图所示.
1 2 3 4 5 6 7 8 9 10 11
1 2 3 4 5 6 7 8 9 10 11
2. [2024无锡惠山区期中]如 图所示,杠杆在力F1、F2 作用下处于平衡状态,请 作出F2的力臂l2及力F1.
1 2 3 4 5 6 7 8 9 10 11
解:如图所示.
1 2 3 4 5 6 7 8 9 10 11
3. [2024镇江期中]画出使轻质杠杆AO在图示位置静止时, A点所用最小动力F1的示意图及其力臂l1.
1 2 3 4 5 6 7 8 9 10 11
解:如图所示.
1 2 3 4 5 6 7 8 9 10 11
7. [2024镇江润州区期中]如图,想在桌面上施加一个最小 力,使桌子一端稍微离开地面,请作出该力的示意图(保 留作图痕迹).
1 2 3 4 5 6 7 8 9 10 11
解:如图所示.
1 2 3 4 5 6 7 8 9 10 11
解:如图所示.
1 2 3 4 5 6 7 8 9 10 11
4. [2023苏州]图中,用直棒提升重物,画出图示位置所用 最小力F1和阻力F2的力臂l2.
1 2 3 4 5 6 7 8 9 10 11
解:如图所示.
1 2 3 4 5 6 7 8 9 10 11
第十一章 简答机械和功 专题训练(一) 杠杆、滑轮作图
1. [如图所示是人低头看手机时头部的状态,图中A点为头 部重力作用点,B点为颈部肌肉受力 点,且颈部肌肉拉力的方向垂直于 OB向下,请在图中画出人体头部的 重力G及其力臂l2和动力F的力臂l1.
九年级物理全册第十一章简单机械和功专题训练一杠杆作图课件新版苏科版
模型3 最小力模型 7. 【理解模型练】[2023·苏州]如图所示,用直棒提升重
物,画出图示位置所需的最小动力F1和阻力F2的力臂L2。
123456789
8. 【模型应用练】如图甲所示为一种搬花神器,用它把花盆 抬起时,相当于一个绕O点转动的杠杆,其简化示意图如 图乙所示。请在图乙中画出杠杆平衡时作用在A点的最小 动力F1及其力臂l1。
第十一章 简单机械和功 专题训练(一) 杠杆作图
模型1 支点在中间 1. 【理解模型练】如图所示,杠杆在水平位置平衡,动力臂
L1已画出,请作出杠杆的动力F1和阻力F2的阻力臂L2。
123456789
2. 【模型应用练】《天工开物》中记载的舂米工具,是古人 对杠杆原理的一种实际应用,如图是其结构示意图,请在 图中画出作用在舂米工具脚踏板上的动力F1的力臂l1及A点 所受的阻力F2。
123456789
3. 【应用变式练】老式水泵取水时的简易示意图如下,请画 出此时动力F1的力臂L1。
123456789
模型2 支点在一端 4. 【理解模型练】如图所示,轻质杠杆可绕O点转动,杠杆
上挂一重物,且在力F1的作用下杠杆静止,L1为F1的力 臂。请在图中画出动力F1及阻力的力臂L2。
123456789
5. 【模型应用练】如图所示,小张用扫帚在水平地面扫地, 以O为支点,作用在A点的动力为F1。请在图中画出作用 在扫帚上B点的阻力F2及其力臂l2。
123456789
6. 【应用变式练】鼠标的左右键均可以看成杠杆。如图是其 方的金属弹片使电路接通完 成操作任务。请在图中画出此时的动力臂L1以及A端所受 阻力F2。
123456789
9. 【模型变式练】[2023·南充]如图甲是自行车的一侧手 闸,其中ABO可视为一根杠杆,简化示意图如图乙,O为 支点,F2为阻力。请在图乙中画出作用在A点的最小动力 F1及其力臂l1。
九年级物理全册第十一章简单机械和功课件(新版)苏科版
【典例3】(2013·无锡中考)木块在大小为5N的水平拉力作用
下,10s内在水平面上沿拉力方向前进2m,拉力做功为
J力对木块做功为
J。
【思路导引】解答本题要注意以下两个关键点:
【精讲精析】本题考查功和功率的计算。在水平方向上木块受 到了拉力并且移动了一段距离,水平拉力做功W=Fs=5N×2m=10 其功率 P W10J重力1W 的。 方向竖直向下,木块在竖直方
高频考点2 中考题眼
滑轮及滑轮组
①定滑轮和动滑轮的特点 ②计算加在绳自由端的拉力大小 ③滑轮组绳子的绕法
1.定滑轮和动滑轮: (1)判断:提升重物时,转轴固定不动的是定滑轮,转轴随重物一 起移动的是动滑轮。 (2)实质及特点。 ①定滑轮实质上是一个等臂杠杆,不能省力,但可以改变力的方 向; ②动滑轮实质上是一个动力臂等于阻力臂2倍的杠杆,可以省一 半力,但不能改变动力的方向。
力F= 1
n
(G物+G动)。
(3)滑轮组的组装。
①首先确定承担物重的绳子段数n,有两种方法。
a.已知物重G和动力F且不计摩擦和绳重时,则n= G ;
F
b.已知绳子自由端移动的距离s和重物移动的距离h,则 n
s。
h
②然后根据承担物重的绳子段数n的奇偶性确定绳子固定端的
位置,即“奇动偶定”。
为奇数,绳子的固定端在动滑轮上;
(4)杠杆的分类:
种 类 力臂关系 力的关系 特 点 实 例
省力杠杆 费力杠杆 等臂杠杆
l1_>_l2 l1_<_l2 l1_=_l2
F1_<_F2 F1_>_F2 F1_=_F2
_省__力__费__距__离__ 起子 _费__力__省__距__离__ 钓鱼竿