
弹塑性力学基本方程
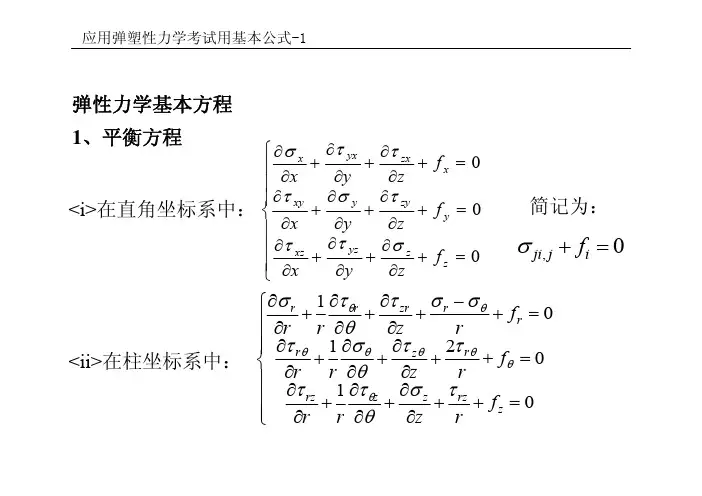
弹性力学基本方程平衡微分方程:0⋅+=σ∇f指标符号写为,0ji j i f σ+=在直角坐标系中分量形式311121112332122221231323333123000f x x x f x x x f x x x σσσσσσσσσ⎧∂∂∂+++=⎪∂∂∂⎪⎪∂∂∂+++=⎨∂∂∂⎪⎪∂∂∂+++=⎪∂∂∂⎩在柱坐标系中分量形式1012010r r r rz r r zr z zr z rzz f r r z rf r r z r f r r z r θθθθθθθθτσσστθτσττθττστθ∂-∂∂⎧++++=⎪∂∂∂⎪∂∂∂⎪++++=⎨∂∂∂⎪∂∂∂⎪++++=⎪∂∂∂⎩在球坐标系中分量形式211cot 0sin 113cot 0sin 1132cot 0sin r r r r r r r r r r f r r r r r f rr r r r f r r r r r ϕθϕθθθϕθϕθθθθϕϕθϕϕϕθϕτσσσττσθθθϕτσστστθθθϕττσττθθθϕ∂--⎧∂∂+++++=⎪∂∂∂⎪⎪∂-∂∂⎪+++++=⎨∂∂∂⎪⎪∂∂∂+++++=⎪∂∂∂⎪⎩几何方程:1()2=+ε∇∇u u指标符号写为,,1()2ij i j j i u u ε=+在直角坐标系中分量形式1211221112113222223322333313331133131()21()21()2u u u x x x u u u x x x u u u x x x εεεεεεεεε⎧⎧∂∂∂==+=⎪⎪∂∂∂⎪⎪⎪⎪∂∂∂===+⎨⎨∂∂∂⎪⎪⎪⎪∂∂∂===+⎪⎪∂∂∂⎩⎩在柱坐标系中分量形式111r r z z zr u u v v r r r r v u v w r r z r w w u z r z θθθεγθεγθθεγ∂∂∂⎧⎧==+-⎪⎪∂∂∂⎪⎪∂∂∂⎪⎪=+=+⎨⎨∂∂∂⎪⎪∂∂∂⎪⎪==+⎪⎪∂∂∂⎩⎩在球坐标系中分量形式1111sin 11sin sin r rr r r r r r u u u u r r r r u u u u ctg u r r r r r u u ctg u u u u r r r r r r θθθϕθθθθϕϕϕϕϕϕθϕγεθθεγθθϕθθεγθϕθϕ⎧⎧∂∂∂=+-=⎪⎪∂∂∂⎪⎪⎪∂∂∂⎪=+=+-⎨⎨∂∂∂⎪⎪∂⎪⎪∂∂=++=+-⎪⎪∂∂∂⎩⎩应变协调方程:0⨯⨯=ε∇∇指标符号写为,0mjk nil ij kl e e ε=在直角坐标系中常用形式222112212222112222332322223223222331311221313223311112231123231232212312231233120001()21()21x x x x x x x x x x x x x x x x x x x x x x x x x x εεγεγεεγεγγεγγγεγε∂∂∂+-=∂∂∂∂∂∂∂+-=∂∂∂∂∂∂∂+-=∂∂∂∂∂∂∂∂∂=-++∂∂∂∂∂∂∂∂∂∂∂=-++∂∂∂∂∂∂∂=∂∂2331123312()2x x x x γγγ⎧⎪⎪⎪⎪⎪⎪⎪⎪⎨⎪⎪⎪⎪⎪⎪⎪∂∂∂∂-++⎪∂∂∂∂⎩本构方程::=σεC指标符号写为ij ijkl klC σε=对各向同性弹性体的线弹性本构关系的指标符号写为2ij ij kk ijG σελεδ=+在直角坐标系中分量形式222x x yy z z xy xy yz yz zx zxG G G G G G σελθσελθσελθτγτγτγ=+⎧⎪=+⎪⎪=+⎪⎨=⎪⎪=⎪=⎪⎩边界条件:力边界条件指标形式写为 j i ijp νσ=在指标坐标系分量形式x yx zx xy y zy xz yz z X l m n Y l m n Z l m n στττστττσ⎧=++⎪⎪=++⎨⎪=++⎪⎩位移边界条件指标形式写为 i iu u =在直角坐标系分量形式112233u u u u u u ⎧=⎪⎪=⎨⎪=⎪⎩位移解法:L-N 方程及力边界条件指标形式,,,,,()0[()]i jj j ji i i j j i k k ij j iGu G u f G u u u X λλδν+++=++=在直角坐标系中分量形式212223()0()0()0(2)()()()(2)()()()(2)G u G f x G v G f y G w G f z u v u w uG l G m G n X x x y x z u v v w vG l G m G n Yy xy y z u w v w wG l G m G n Zz xz y z θλθλθλλθλθλθ⎧∂∇+++=⎪∂⎪∂⎪∇+++=⎨∂⎪⎪∂∇+++=⎪∂⎩⎧∂∂∂∂∂+++++=⎪∂∂∂∂∂⎪⎪∂∂∂∂∂+++++=⎨∂∂∂∂∂⎪⎪∂∂∂∂∂+++++=∂∂∂∂∂⎩⎪应力解法:B-M 方程指标形式2,,,,1()11ij ij i j j i ij k kf f f νσδνν∇+Θ=-+-+-平面问题本构方程平面应变平面应力平面应力(极坐标系)αβαβαβδλεεσkk G +=2, 平面应力→平面应变:21υ-→E E 、υυυ-→1xyxyx y y y x x G G G γτευυευυσευυευυσ=-+--=-+--=)1(21)1(2)1(21)1(2 xyxyx y y y x x G G Gγτυεευσυεευσ=+-=+-=)(12)(12 θθθθθγτυεευσυεευσr r r r r G G G=+-=+-=)(12)(12 0)()(==+=+=zx zx y x y x z ττεελσσυσ===zx zx z ττσ0=z σ 0==θττz zrαβαβαβδσυσυεkk EE -+=1 xyxy xy x y y y x x GE E τεγσυυσυεσυυσυε12)1(1)1(122==---=---= xyxy xy x y y y x x GEEτεγυσσευσσε12)(1)(1==-=-=θθθθθτγυσσευσσεr r r r r GE E1)(1)(1=-=-====zy zx z γγε)(==+-=zy zx y x z Eγγσσυε)(θσσυε+-=r z E0==θγγz z r协调方程:y x yx xy x y ∂∂∂=∂∂+∂∂γεε22222,0112112222222=∂∂-∂∂-∂∂+∂∂∂-∂∂+∂∂θγεεθγθεεθθθθr r r r r r r r r r r r r))(1()(,,2y y x x y x f f ++-=+∇νσσ,如x x V f ,-=,y y V f ,-=,引入Airy 应力函数:V yy x +=,φσ V xx y +=,φσ,xy xy,φτ-=→V 222)1(∇--=∇∇νφ;22222yx ∂∂+∂∂=∇,4422444222yy x x ∂∂+∂∂∂+∂∂=∇∇极坐标系:02101=++∂∂+∂∂=+-+∂∂+∂∂θθθθθθτθστσσθτσf rr r f r r r r r r r r rrv r v u r ru v r r u r r rr r θθθθθθγθεε-∂∂+∂∂=+∂∂=∂∂=11 ,⎪⎭⎫ ⎝⎛∂∂∂∂-=∂∂=∂∂+∂∂=θφτφσθφφσθθr r rr r r r r 1 ,1122222V222)1(∇--=∇∇νφ,22222211θ∂∂+∂∂+∂∂=∇r r r r,⎪⎪⎭⎫⎝⎛-⎪⎪⎭⎫ ⎝⎛⎪⎪⎭⎫ ⎝⎛-=⎪⎪⎭⎫ ⎝⎛θθθθσττσθθθθσττσθθθcos sin sin cos cos sin sin cos r r ry xyxy x塑性力学基本公式:一维随动强化模型材料后继屈服限与先期拉(压)塑性应变的关系**p s ps h d h d σσεσσε+-=+=-+⎰⎰一维等向强化模型材料后继屈服限与先期拉(压)塑性应变的关系***||p s h d σσεσσ+-+=+=-⎰应力偏量的第二不变量22222222112222333311122331221'21'[()()()6()]6'3'ij ij ijij J S S J J S J σσσσσστττσσ==-+-+-+++∂=∂=应变偏量的第二不变量2222222211222233331112233121'213'[()()()()]624'3ij ijI e e I I εεεεεεγγγε==-+-+-+++=金属材料的屈服条件:Mises 屈服条件2()03'ij s J σσσσ-==其中Tresca 屈服条件max ()02sij στσ-=三维随动强化模型后继屈服条件(,)()0p p pij ij ij s ij ij K c d σσσεσεεΦ=--==⎰其中三维等向强化模型后继屈服条件41(,)()()0032p p p pij ij s ij ij K h d d d d σσσσεεεεΦ=-+==⋅≥⎰其中全量形式的应力-应变关系2()1()33ij kk ij ij kk ij K σεσεδεεδε=+-全量形式的应变-应力方程13()1()923ij kk ij ij kk ij K εσεσδσσδσ=+-σε-关系为**3,3(),33',122(1)'3s s ss G GE G G E EE G E E E σεεσσσσεενν⎧⋅<⎪⎪=⎨⎪+->⎪⎩==-+-增量形式的应变-应力方程(指标符号)()011ij ij kk ij ij d d d d S E ευσυσδλ⎡⎤=+-+⎣⎦增量形式的应力-应变方程(矩阵形式)0000T e e e ep T e D D d D d D d D ασσασεεσαασ⎛⎫=-= ⎪⎝⎭线性等向强化材料加载时的增量本构关系(指标符号)()()0020191114ij ij kk ij kl kl ij d d d S d S E h ευσυσδσσ⎡⎤=+-+⎣⎦线性等向强化材料加载时的增量本构关系(矩阵形式)()()000209114T e ep d F d d F d hεσασσασσσσ=+=。
弹性力学公式
2°斜截面上的正应力:全应力矢量p N 在外法线方向n 上的投影即为斜截面上的正应力σN :=r r m n ⋅r r r r r r nσ=n p n ⋅()()x y z p ip j p k li j k ++++(){}{}x T x y z y n p p l p m p n lmn p n p ⎧⎫⎪⎪=++==⎨⎬l zx yxx ττσ⎫⎧⎟⎞⎜⎛z p ⎪⎪⎩⎭}){(}{)(n n n m n ml ij Tzyzxzzy y xyσστττστ=⎪⎭⎪⎬⎪⎩⎪⎨⎟⎟⎠⎜⎜⎝=即}){(}{n n ij T N σσ=(2-15)j 3°斜截面上的切应力:全应力矢量p N 在斜截面内的投影即斜截面上的切应力分量为:||n n n p τ=×r r ++216或2222222()()n n n x y z x y z p p p p p l p m p n τσ=−=++−(2-16)τxσz4-4、弹塑性力学中常用的简化力学模型44、弹塑性力学中常用的简化力学模型σA B分析计算有困难与实际符合较好1、理想弹塑性模型:o εεsσ⎨⎧>=≤=ss sE E εεεσεεεσ当当s理想弹塑性力学模型⎩Bσ1tg −2、线性强化弹塑性力学模型As σ1E 计算复杂⎨⎧>−+=≤=ss s s E E εεεεσσεεεσ当当)(1εoEtg 1−sε⎩型线性强化弹塑性力学模3、幂强化力学模型:σ1=n 参数少想弹性模型n A n<<=εσ100=n 便于分析理想塑性模型当理想弹性模型当A n A n ====σεσ01ε1幂强化力学模型4、刚塑性力学模型(理想塑性模型)在应力到达屈服极限之前应变为零。
AσB分析计算容易oε刚塑性力学模型5σ(刚塑性力学模型)5.理想塑性力学模型σssσσ=ε6.σ6.理想弹性力学模型εσE =ε4-6、常用屈服条件:对屈服条件的研究已有两个世纪。
工程塑性力学(第四章)弹塑性力学边值问题的简单实例

σθ
−σr
=
2
p
b2 r2
在 r = a 时取最大值,则 r = a 处首先屈服
(σθ
− σ r ) max
=
2
p
b2 a2
=σs
求得弹性极限载荷(压力)为
pe
=
a2σ s 2b2
,
p
=
pe
=
b2 − a2 a2
pe
= σs 2
⎜⎜⎝⎛1 −
a2 b2
⎟⎟⎠⎞
(2)弹塑性解
(4-26)
p > pe 时,塑性区逐渐扩张。设弹、塑性区交界处 r = c , a < c < b 。
b
弹性区
c
用边界条件σ r r=a = − p ,可确定出 C′ = − p − σ s ln a ,
a
所以
⎪⎧σ r ⎨ ⎪⎩σθ
= σ s ln r − p − σ s ln a = − p + σ s
=σs
+σr
=
−p
+ σ s (1 +
ln
r) a
ln
r a
(4-27)
塑性区 图 4-3
属静定问题,未用到几何关系。
ΔFi = F&iΔt , ΔTi = T&iΔt , Δui = u&iΔt
(4-10) (4-11)
式中 F&i ,T&i 和 u&i 分别称为体力率、面力率和位移率(速度)。引入率的表达形式
可以简化公式表达。 求解过程为:
已知时刻 t 时,位移 ui ,应变 εij ,应力σij ,加载面 f (σij ,ξ ) = 0 。在 ST 上给
弹塑性_塑性力学基本方程和解法

在加载过程中物体各点处的偏应力分量 sij 保持比例不变。在工程允许精度下,也可推
广应用于稍为偏离简单加载的情况。
以上各种理论中涉及的一些假设,例如:塑性应变偏量的增在单一的函数关系等假设,都得到了常用金属材
料大量试验的验证。
z 强化规律 对于理想弹塑性材料,材料一旦屈服,其应力状态点在主应力空间中就落在屈服
变形, Hα 也不变,于是
∂f ∂σ ij
除等向强化外,有些强化材料表现为随动强化(图 7.7b),即,在强化过程中,屈
服面的大小和形状保持不变,只随塑性变形的发展而在应力空间中平移。还有些材料
在强化过程中随动强化与等向强化同时发生,称为混合强化。
由于在应力和强化参数空间中,表示应力状态的应力点只可能位于后继屈服面
(或加载面)上或其内,不可能位于曲面之外,若加载面是一个正则曲面,则有
⎯2⎯
研究生学位课弹塑性力学电子讲义
姚振汉
⎧ε = 0 ⎨⎩σ = σ s
当 σ <σs 当 ε >0
(2)
图 7.5 理想弹塑性和刚塑性
当考虑材料强化性质时,可在理想弹塑性模型的基础上加以改进,采用线性强化 弹塑性模型来近似:
⎧σ = Eε
⎨⎩σ = σ s +E1 (ε − εs )
当 ε ≤εs 当 ε >εs
(5)
⎯3⎯
第七章 塑性力学的基本方程与解法
其中 k 可由单向拉伸或其它材料试验测得的σ s 确定, k = σ s 2 。当不能确定主应力的 排序时,在以三个主应力为坐标轴的应力空间中,由特雷斯卡条件所包围的弹性状态 的应力空间为
σ1 −σ 2 ≤ 2k, σ 2 −σ 3 ≤ 2k, σ 3 −σ1 ≤ 2k
弹塑性力学物理方程

z
x
1 2 yx
1 2
zx
1 2
xy
-
1 2
xz
y
-
1 2
yz
-
1 2
zy
z
以最后一个方程为例 zx 反号,而x,y,z和xy不变, c61=c62=c63=c64=0
x =c11x+ c12y+ c13z+ c14xy y =c12x+ c22y+ c23z+ c24xy z =c13x+ c23y+ c33z+ c34xy xy =c14x+ c24y+ c34z+ c44xy yz = c55yz+ c56zx zx = c56yz+ c66zx
x
1
Ex
- yx Ey
- zx Ez
0
0
0
x
y
xy
Ex
1
- zy
Ey
Ez
0
0
0
y
z
xy
yz
xz Ex
0
0
- yz Ey
0
0
1 Ez 0
0
0
0
1
0
G xy
0
1
G yz
0
z
0
xy
0
yz
zx
0
0
0
0
0
1 Gzx zx
1 v E
ij
E
kk ij
弹性应变能
• 一维情况
一细长杆,长度L,横截面积S,两端受拉力P作用,伸长量为L,
外力功为
L
U Pd (L) 0
弹塑性本构关系简介
2) 势能原理的数学表达
应变能
总势能
Ve=Vε+VP =1/2∫VσijεijdV 外力势能
-∫VFbiuidV- ∫SσFsiuidS = min
2 虚力原理
1)虚力原理的表述
给定位移状态协调的充分必要条件为:对 一切自平衡的虚应力,恒有如下虚功方程成 立(矩阵)
∫V[ε]Tδ[σ]dV=∫Su([L]δ[σ])T [u ]0dS
收敛准则
1、位移模式必须包含单元的刚体位移
2、位移模式必须能包含单元的常应变
3、位移模式在单元内要连续、并使相邻单元间的位移必须协调
满足条件1、2的单元为完备单元
满足条件3的单元为协调单元 多项式位移模式阶次的选择——按照帕斯卡三角形选
几何各向同性:位移模式应与局部坐标系的方位无关
多项式应有偏惠的坐标方向,多项式项数等于单元边界结点的自由度总
变间关系为 octσoct
GKtt
oct 3K s oct oct Gs oct
并有
Gs G
1
a
oct
B c
m
KGss
εoct
oct
K G e s
s (c oct ) p
KG
其中G、K分别为初始切线剪切和体积模量,
B c
为混凝土单轴抗压强度,a、m、c和p为由试验
确定的常数。
POCT
弹性张量Dijkl
ij
Dijkl kl
( 2G 1 2
ij kl
2Giklj ) kl
i 1, j 2, k 1,l 2
12
D1212 12
( 2G 1 2
1212
2G1122 )12
11 1 12 0 22 1
弹塑性力学 第二章 应变与几何方程
如:位移分量u、v 、w表示为u1 、u2、u 3,缩写为ui(i=1,2,3) 坐标x、y、z表示为x1、 x2、 x3 ,缩写为xi(i=1,2,3)。 单位矢量i、j、k表示ei(i=1,2,3)。
应力分量:
可表示为:
缩写为: 同理,应变分量可表示为:
z C
A
P
B
O
y
(2) 一点应变状态
z
其中
C
注:
应变无量纲; 应变分量均为位置坐标的函数,即
x
A
P
B
O
z
y
4. 位移
一点的位移 —— 矢量S 量纲:m 或 mm u —— x方向的位移 分量;
O
x
w
S u
P v
位移分量: v —— y方向的位移 分量; w—— z方向的位移 分量。
y
§3-2.几何方程
连续性方程
• 连续性方程是单连体小变形连续的必要和 充分条件。 • 如应变分量满足连续性方程,可保证位移 分量存在。
§3-6.应变率和应变增量
§3-7 位移边界条件
在位移边界问题中,位移分量在边界上还应当满足位移边 界条件 在给定位移的表面Su上
注:在给定某方向的面力后,就不能再给定该方向的位移; 反之亦然。但可某些方向给定位移,其它方向给定面力,即 混合边界条件。
PA=dx C C’ P P’ A A’ B B’ PB=dy PC=dz
研究在oxy平面 内投影的变形,
一点的变形 线段的伸长或缩短; 线段间的相对转动; O 考察P点邻域内线段的变形:
v
变形前 P 变形后
弹塑性力学第03章
xy
v x
u
y
x
1 E
( x
y
)
y
1 E
( y
x
)
or
x
1
E 2
(
x
y
)
y
E 1 2
( y
x
)
xy
2 (1 E
)
x
y
)
xy
E 2 (1
)
xy
及
z 0, 畸变。这种畸变很小,
yzxz 0
并与z无关,而是x,y的
z E (xy)
函数。它可以从此式中 独立地求出。
§3-2 平面问题的应力函数解法
▪ 应力解法则以应力分量作为基本未知量,前面 已说过,应力分量必须满足平衡微分方程以及静力 边界条件,这是保证物体的平衡的充要条件,但这 仅仅是静力上可能的平衡,不是实际存在的平衡, 这组应力分量也不一定是真正的应力,而真正的应 力不仅要满足平衡微分方程与静力边界条件,还要 求与这组应力分量相应的应变分量满足应变协调方 程,这样才能既满足了物体的平衡又满足了物体的 连续,由此可知,应变协调方程在应力解法中是十 分重要的。以应力表示应变的物理方程代入应变协 调方程式中,得到以应力表示的协调方程。
▪ 问题:平面应力问题的以应力 表示的应变协调方程 类似三
维问题重新推导,能否直接用 三维的结论简化而来?
2y 2x 2xy x2 y2 xy
2(xy)(1) F xx F yy
2
2 x2
2 y2
应变协调方程(一般情况)
2 z 2 y 2 yz
y 2
z2
yz
2 x z2
2 z x 2
2. 取二次多项式为应力函数
弹塑性力学-15 屈服理论
●应力空间
3 P(1, 2 , 3 )
以应力分量为坐标轴—空间坐标系
主应力空间:主应力分量为坐标轴
2 1
●应力路径 一点应力状态的变化:应力点 在应力空间的运动轨迹来描述
应力空间既非几何空间又非物理空间
15.1 屈服理论分析
3. 屈服条件的一般形式
材料屈服与否取决于其所受 的应力状态和材料特性参数
S
等倾线
L P
2
一点的应力矢量 OP 1e1 2e2 3e3
15.1 屈服理论分析
2. 屈服条件的一般形式
3 QL
OP 1e1 2e2 3e3
P
n
1 3
e1
1 3
e2
1 3 e3
平面 o S
2
1
OQ OP n
1 3
(1
2
3
)
15.1 屈服理论分析
3. 屈服条件的一般形式
3. 屈服条件的一般形式
由于
f (1, 2 , 3, k) 0
I1 ii x y z 1 2 3 3 m
I2
x y
y z
z x
2 xy
2 yz
2 zx
1 2 2 3 31
I3
x
y
z
2 xy
yz
zx
x
2 yz
y
2 zx
z
2 xy
1 2 3
15.1 屈服理论分析
怎样建立屈服理论?
●根据屈服现象与机制,提出理论假设; ●基于理论假设建构屈服模型,即给出包含 屈服参数的理论公式; ●根据简单条件下的屈服试验结果,确定其 中的屈服参数; ●通过复杂应力状态下的屈服试验结果,对 理论进行检验。
《弹塑性力学》第十一章塑性力学基础
描述了塑性变形过程中应变和位移之 间的关系,是塑性力学的基本方程之 一。
塑性变形的增量理论
流动法则
描述了塑性变形过程中应力和应变增量之间的关系,是增量理论的核心。
屈服准则
描述了材料在受力达到屈服点时的行为,是增量理论的重要概念。
塑性变形的全量理论
全量应力和全量应变
描述了塑性变形过程中应力和应变的 状态,是全量理论的基本概念。
100%
材料性能
塑性力学为材料性能的描述提供 了理论基础,有助于深入了解材 料的变形和破坏行为。
80%
科学基础
塑性力学是连续介质力学的一个 重要分支,为研究物质宏观性质 的变化规律提供了科学基础。
塑性力学的发展历程
初创期
塑性力学作为独立学科始于20 世纪初,初期主要研究简单的 应力状态和理想塑性材料。
有限元法的优点在于其灵活性和通用性,可以处 理复杂的几何形状和边界条件,适用于各种类型 的塑性变形问题。
然而,有限元法在处理大规模问题时可能会遇到 计算效率和精度方面的问题,需要进一步优化算 法和网格划分技术。
边界元法在塑性力学中的应用
01
02
03
04
边界元法是一种仅在边界上离 散化的数值方法,通过将问题 转化为边界积分方程来求解。
发展期
随着实验技术的进步,塑性力 学在20世纪中叶得到了快速发 展,开始涉及更复杂的材料和 应力状态。
深化期
进入20世纪末至今,塑性力学 与计算机技术、先进材料等交 叉融合,研究领域不断扩大和 深化。
塑性力学的基本假设
02
01
03
连续性
材料内部是连续的,没有空洞或缝隙。
塑性变形不可逆
塑性变形发生后,不会消失或还原。
4-弹塑性力学-物理方程与边界条件
�
第四章 物理方程与边界条件
求和约定(The arrnagement for summation) 求和约定
例3 将y1 = εijδij 按求和约定展开. 和y2 = σijεijδij (i, j =1,2,3) 按求和约定展开.
i 为克氏符号, 为克氏符号,= j, δ ij = 1; i ≠ j, δ ij = 0.
1 E
1 E 其中E, , 分别为各向同性材料的弹性模量, 其中 ,G, 分别为各向同性材料的弹性模量,泊松比和剪切弹性 模量,并有: 模量,并有: E
ε z = [σ z (σ x + σ y )],
G =
1 1 ε xy = γ xy = τ xy 2 2G 1 1 ε yz = γ yz = τ yz 2 2G 1 1 ε zx = γ zx = τ zx 2 2G
2 (1 + )
可见,各向同性材料只有两个独立的弹性常数. 可见,各向同性材料只有两个独立的弹性常数.
第四章 物理方程与边界条件
思考题: 思考题:
1. 如何将三维广义虎克定律写成应力对应变的函数? 如何将三维广义虎克定律写成应力对应变的函数? 2.何将广义虎克定律写成矩阵的形式? .何将广义虎克定律写成矩阵的形式? ) {σ } = C {ε },或{ε } = S {σ }(i,j,k,l = x,y,z)
ij ijkl kl ij ijkl kl
其中 Cijkl 称为刚度矩阵,Sijkl 称为柔度矩阵. 称为刚度矩阵, 称为柔度矩阵.
第四章 物理方程与边界条件
体积应变
由广义虎克定律
三式相加,则有 三式相加 则有
1 [σ x (σ y + σ z )] E 1 ε y = [σ y (σ z + σ x )] E 1 ε z = [σ z (σ x + σ y )] E