
第13讲 最小方差调节器和自校正调节器课件
1 最小方差调节器(3/6)
证明 设y(k+d/k)和y~(k+d/k)分别为y(k+d)在k时刻的d步最优预 报和最优预报误差. 因此,被控系统输出量的方差为 J=E{[y(k+d)]2}=E{[y(k+d/k)+y~(k+d/k)]2} =E{[y(k+d/k)]2}+E{[y~(k+d/k)]2}+2E{y(k+d/k)y~(k+d/k)} =E{[y(k+d/k)]2}+E{[y~(k+d/k)]2} E{[y~(k+d/k)]2} (4) 要使(4)式所示的输出量的方差为最小,即把上式的不等式 取等式即可.因此,令 y(k+d/k)=0 可求得最优调节律. 最优预报误差y~(k+d/k)与最优预报
第十二讲 最小方差调节器和STR(1/3)
第十二讲 最小方差调节器和自校正调节器
自校正调节器(Self-tuning Regulator, STR)最早是由Astrom和Wittenmark 于 1973 年首先提出来的 , 其结构如 图1所示.
u(k) y(k)
被控系统 控制器
控制器参数计算 (自适应机构) 参数估计器 图 1 自校正控制方法原理
0
n u (k n )]
1 最小方差调节器(6/6)
例1 求解被控系统 (1-0.9z-1)y(k)=0.5u(k-2)+(1+0.7z-1)w(k) 的最小方差调节律. 解 该算例与第十二讲中的算例为同一被控系统. 因此 , 由定理 1 和第十一讲中求出的输出 y(k) 的 2 步最优预 报式,可得如下最小方差调节律 传递函数型控制器
那么,在最优指标函数
J=E{[y(k+d)]2} 下,其最小方差调节律和最小方差调节误差分别为 (1)
u(k)=-[G/(BF)]y(k)
y(k)=Fw(k)=w(k)+f1w(k-1)+...+fd-1w(k-d+1) 其中F和G满足当P(z-1)=1时的丢番图方程,即
(2)
(3)
C=AF+z-dG
1.44 y (k ) u (k ) 0.5 0.8z 1 或在线递推计算型控制器 u(k)=-2.88y(k)-1.6u(k-1)
自适应控制篇目录(1/2)
自适应控制篇
第10讲 自适应控制概述 第11讲 最优预报和自适应预报 第12讲 最小方差调节器和自校正调节器 第13讲 最小方差控制器与自校正控制器 第14讲 极点配置调节器与极点配置自校正调节器 第15讲 自校正PID调节器 第16讲 多变量自适应控制 第17讲 自适应信号处理与滤波 第18讲 模型参考自适应控制概述
y(k+d/k)统计无关且期望值为零
1 最小方差调节器(4/6)
当P=1,j=d时,由第十三讲中的定理1可知,输出y(k)的d步最 优预报和最优预报误差分别为 y(k+d/k)=[Gy(k)+BFu(k)]/C (5) y~(k+d/k)=Fw(k+d) 故,系统的最小方差调节律为 u(k)=-[G/(BF)]y(k) 此时,最小方差调节误差为 y(k)=y~(k/k-d)=Fw(k)=w(k)+f1w(k-1)+...+fd-1w(k-d+1) (6)
(7)
(证毕).
1 最小方差调节器(5/6)
对于Astrom的最小方差调节器,有两种实现方法: 一为用数字器件实现的传递函数型控制器,如
G( z 1 ) u (k ) y (k ) 1 1 B( z ) F ( z )
另一为可用数字计算机实现的在线递推计算型控制器,如
G ( z 1 ) u (k ) y (k ) 1 (z ) 1 [ g 0 y (k ) ... g ng y (k ng ) 1u (k 1) ...
第十二讲 最小方差调节器和STR(2/3)
STR是以RLS参数估计方法在线估计最优预报模型,并在此基 础上以输出方差最小为调节指标的一种可以适应参数未知或 慢时变的自适应控制系统. 当被估计参数收敛时,则根据估计参数而推得的输出方差 最小调节律将收敛于被控系统参数已知时的输出方差最 小调节律.
这时,这种调节律就是渐近最优的了.
欲讨论参数未知时能调节系统输出方差至最小的STR,需先引 入参数已知时调节系统输出方差最小的最小方差调节器.
第十二讲 最小方差调节器和STR(3/3)
最小方差调节的基本思想是: 由于系统称中信道存在着d步时滞,这就使得当前的控制作 用u(k)要到d个采样周期后才能对输出产生影响. 因此,要获得输出方差最小,就必须对输出量提前d步进行 预报,然后根据预报值来计算适当的调节作用u(k). 这样,通过不断的预报和调节,就能始终保持输出量的稳态 方差为最小. 下面,我们将顺序讨论:
最小方差调节律、
最小方差调节闭环系统的稳定性问题, STR,以及
最小方差调节与自校正调节的计算机仿真.
1 最小方差调节器(1/6)
1 最小方差调节器
在最小方差调节器的研究中,所讨论的被控系统的模型为 A(z-1)y(k)=B(z-1)u(k-d)+C(z-1)w(k)
对该系统,有如下关于其最小方差调节律的定理. 定理1 对被控系统 A(z-1)y(k)=B(z-1)u(k-d)+C(z-1)w(k), 假设
自适应控制篇目录(2/2)
自适应控制篇(续)
第19讲 模型参考自适应系统的数学模型表示 第20讲 基于李氏稳定性理论的状态空间模型参考自适应控制 第21讲 基于李氏稳定性理论的输入输出方程模型参考自适应 控制 第22讲 基于Popov稳定性理论的状态空间模型参考自适应控 制 第23讲 神经网络自适应控制
1. 被控系统时滞时间d以及时滞算子z-1的多项式A、B和C的 阶次的上界以及系数都已知;
2. 被控系统为逆稳定系统,即多项式B(z-1)的所有零点都在单 位圆外;
1 最小方差调节器(2/6)
3. C(z-1)为稳定多项式,即它的所有零点都在单位圆外; 4. {w(k)}为白色噪声序列,且E{w2(k)}=2.
合集下载
自适应控制--极点配置自校正

A F 1zdBGA m A 0
degF1 degB1 d 1
(14)
degGdegA1
并且右边的阶次小于等于左边阶次,即
d egA 0„d egA F 1d egA m
(15)
现将以上叙述归纳一下:
已知:过程多项式A、z-d和B;
性能要求:期望传递函数分母多项式Am;
1) 对多项式B进行因式分解,BBB,求
(3-2)
其中 F(z1)、R(z1) 和 G ( z 1 ) 为待定多项式,且 F ( z 1 ) 为首一多项式, y r ( k ) 为参考 输入。
这样构成的控制系统方框图见图2,表达式如下。
24
yr (k)
R( z 1 ) F (z1)
(k)
1 A( z 1 )
u(k)
y(k)
zd B(z1)
然后在式(10)中,假定它的左右两边各项有相同阶次,进而确 定和G的阶次,再根据左右两边相同阶次的系数应相等列代数方
程,并解之。
例1 极点配置设计1
设有被控对象:
( 1 1 .3 z 1 0 .3 z 2 ) y ( k ) ( z 2 1 .5 z 3 ) u ( k ) ( k )
两种自校正控制方法 间接自校正控制:按“模型参数-控制器参数-控制量算法”过程获得
的控制量,由于控制器参数是通过模型参数估计间接得到的故取名间接自校正 控制,又由于模型参数有明确的表达式,故又称为显式自校正控制。特点:直 观清晰,便于模块化设计,但计算量大。
直接自校正控制:不用估计模型参数,而是通过输入输出信息直接估计
则反馈系统的系统矩阵为:
0
1
0
L
0
0
1
L
自校正控制.ppt

V (t) 1 t e(k)2 2 k0
e(t 1) y(t) yˆ(t)
0 y(t 1) ˆy(t 1)
y(t) u(t 1) ˆy(t 1)
t 1
y(k)(y(k 1) u(k))
令
V (t)
ˆ(t)
0, 得:ˆ(t )
自适应控制
卢新彪 2019年10月21日星期一
1 概述
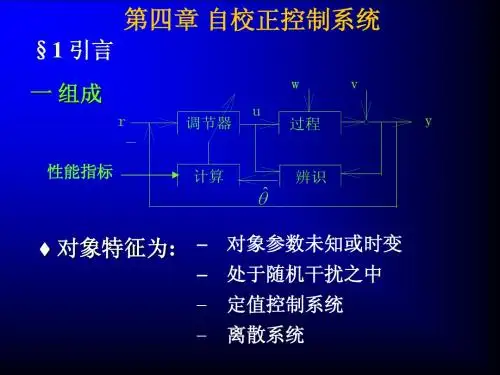
自校正控制系统由常规控制系统和自适应机构组成。
参数/状态估计器:根据系统输入输出数据在线辨识被控系统的结构或参数。 控制器参数设计计算:计算出控制器的参数,然后调整控制回路中可调控制器
的参数 。
自校正控制系统目的:根 据一定的自适应规律,调 整可调控制器参数,使其 适应被控系统不确定性, 且使其运行良好。
k 0
t 1
y 2 (k )
k 0
5.2广义最小方差自校正控制
3.自校正控制算法
最优输出预测反 馈
被控对象的输出反 馈
最优输出预测反馈
被控对象的输出反馈
常
规 控
v
-
制 w(t) + 系
e
控制器
u
y(t)
被控对象统自适 Nhomakorabea控制器参数
参数/状态
应
设计计算
估计器
机
性能指标
构
自校正控制系统结构图
1 概述
模型参考自适应控制和自校正控制系统结构的区别
模型参考自适应控制系统: 常规控制系统 自适应机构 参考模型
自校正控制系统: 常规控制系统 自适应机构
参考模型
xm
+
v
ex
-
u+
e(t 1) y(t) yˆ(t)
0 y(t 1) ˆy(t 1)
y(t) u(t 1) ˆy(t 1)
t 1
y(k)(y(k 1) u(k))
令
V (t)
ˆ(t)
0, 得:ˆ(t )
自适应控制
卢新彪 2019年10月21日星期一
1 概述
自校正控制系统由常规控制系统和自适应机构组成。
参数/状态估计器:根据系统输入输出数据在线辨识被控系统的结构或参数。 控制器参数设计计算:计算出控制器的参数,然后调整控制回路中可调控制器
的参数 。
自校正控制系统目的:根 据一定的自适应规律,调 整可调控制器参数,使其 适应被控系统不确定性, 且使其运行良好。
k 0
t 1
y 2 (k )
k 0
5.2广义最小方差自校正控制
3.自校正控制算法
最优输出预测反 馈
被控对象的输出反 馈
最优输出预测反馈
被控对象的输出反馈
常
规 控
v
-
制 w(t) + 系
e
控制器
u
y(t)
被控对象统自适 Nhomakorabea控制器参数
参数/状态
应
设计计算
估计器
机
性能指标
构
自校正控制系统结构图
1 概述
模型参考自适应控制和自校正控制系统结构的区别
模型参考自适应控制系统: 常规控制系统 自适应机构 参考模型
自校正控制系统: 常规控制系统 自适应机构
参考模型
xm
+
v
ex
-
u+
自校正控制
y(k ) a1 y( k - 1) an y( k - n) b0 u( k - m ) b1u( k - m - 1) bn u( k - m - n) e(k ) c1e( k - 1) cne(k - n)
(1)
引入向后滞后算子 (q -1 ) , 即 y( k - 1) (q -1 ) y( k ) , 上式可简化为: A(q -1 ) y(k ) B(q -1 )u(k - m ) C (q -1 )e(k )
(4.6)
4. 最小方差预报误差 (比较(4.5)式和(4.6)式):
~( k m k ) y(k m ) - y( k m k ) D(q -1 )e(k m ) ˆ y
最小预报误差的方差:
~(k m k )2 ] E{[ D(q -1 )e(k m )]2 } E[ y E{[(1 d1q -1 d m -1q - ( m -1) )e(k m )]2 } E{[e(k m ) d1e(k m - 1) d m -1e(k 1)] }
-1 C (q -1 ) ) -1 - m E (q D(q ) q A(q -1 ) A(q -1 )
(4.3)
把(4.3)式代入(4.2)式:
C ( q -1 ) y( k m ) e( k m ) -1 A(q )
(4.2)
E (q -1 ) y( k m ) [ D(q -1 ) q - m ]e(k m ) -1 A(q ) E ( q -1 ) D(q -1 )e( k m ) e( k ) (4.4) -1 A(q )
二 最小方差预报律 (1) 最小方差预报律的提法
第3章自校正算法讲解

(6)应注意的问题
①控制信号可能过大。
u * (k) 1 T (k)
b0 ②对于非最小相位系统,采用自校正调节器还 会带来控制系统的不稳定,即上述自校正调节 器不适用于非最小相位系统。
3.3 广义最小方差自校正控制器
1.对控制量加以约束的最小方差调节器
(1)设计思想 为了克服非最小相位系统对自校正调节器带来的
1) 1)
u(k
-
d)
+
C (zA(z -
1) 1)
w(k
)
(2)假设条件
①被控对象的纯迟延时间d以及多项式A、 B、C的阶次和系数都是已知的; ②被控对象模型是最小相位系统,即多项 式B的所有零点位于单位圆内;
③多项式C的所有零点位于单位圆内;
④{w(k)}是均值为零,方差为2。
3.1 最小方差自校正调节器(续)
D( z 1 )u(k )
E ( z 1 ) C ( z 1 )
y(k)
J
D(z1)w(k d ) 2
E ( z 1 ) C ( z 1 )
y(k)
B( z 1 ) D( z 1 ) C ( z 1 )
u(k)
2
第三章 自校正控制算法
主要内容
1.最小方差自校正调节器 2.广义最小方差控制器 3.极点配置的自校正调节器
3.1 最小方差自校正调节器
1. 系统结构
u(k )
扰动
y(k)
被控对象
参数估计器
ˆ
自适应律
c
控制器
3.1 最小方差自校正调节器(续)
2. 最小方差控制算法
调节器和调节系统的调节PPT课件
第26页/共232页
从图中可以看出调节阀阀杆的位移Δl与液位 高度变化Δh是成比例的,阀杆的动作与液面 变化是同步的,没有时间上的滞后,因
此 l h。
因液位升高时,调节阀关小;液位降低时调 节阀开大,所以上式中用一负号表示。
第27页/共232页
三.比例系数和比例带(比例范围)
1.比例系数(放大倍数K c)
对于浮球液位控制器,比例系数可按下式
求得:
b a h l
l
a b
h
K
p h
Kp
a b
第29页/共232页
改变支点O的位置,可以改变b与a的比值, 也就可以改变浮球液位控制器的比例系数, 改变调节器调节作用的强弱。
2.比例带δ(比例限)
比例带的定义:使输出信号作全范围变化所 需输入信号变化量占全量程的百分数。
第23页/共232页
比例调节存在不可避免的静态偏差 比例调节器属于连续动作的调节器,在制 冷装置中有广泛应用。如热力膨胀阀、恒压 膨胀阀、能量旁通调节阀、吸气压力调节阀、 水量调节阀……等,都是比例型调节器。 比例调节器有直接作用与间接作用
第24页/共232页
二.比例调节器的工作原理
第25页/共232页
h
h2 h1
L
l2 l1
lmax lmin
第36页/共232页
例:已知
lmin 0(mm) lmax 10(mm) hmin 0(mm) hmax 400(mm)
初始情况: 移动后
l1 2.5(mm) h1 300(mm)
l2 5.0(mm) h2 250(mm)
求浮球液位比例调节器的比例范围。 解:
§2-1概述
调节器是自动调节系统中的专用仪器。 各种类型、规格和特性的调节器是为适应不 同的生产工艺而设计的。
从图中可以看出调节阀阀杆的位移Δl与液位 高度变化Δh是成比例的,阀杆的动作与液面 变化是同步的,没有时间上的滞后,因
此 l h。
因液位升高时,调节阀关小;液位降低时调 节阀开大,所以上式中用一负号表示。
第27页/共232页
三.比例系数和比例带(比例范围)
1.比例系数(放大倍数K c)
对于浮球液位控制器,比例系数可按下式
求得:
b a h l
l
a b
h
K
p h
Kp
a b
第29页/共232页
改变支点O的位置,可以改变b与a的比值, 也就可以改变浮球液位控制器的比例系数, 改变调节器调节作用的强弱。
2.比例带δ(比例限)
比例带的定义:使输出信号作全范围变化所 需输入信号变化量占全量程的百分数。
第23页/共232页
比例调节存在不可避免的静态偏差 比例调节器属于连续动作的调节器,在制 冷装置中有广泛应用。如热力膨胀阀、恒压 膨胀阀、能量旁通调节阀、吸气压力调节阀、 水量调节阀……等,都是比例型调节器。 比例调节器有直接作用与间接作用
第24页/共232页
二.比例调节器的工作原理
第25页/共232页
h
h2 h1
L
l2 l1
lmax lmin
第36页/共232页
例:已知
lmin 0(mm) lmax 10(mm) hmin 0(mm) hmax 400(mm)
初始情况: 移动后
l1 2.5(mm) h1 300(mm)
l2 5.0(mm) h2 250(mm)
求浮球液位比例调节器的比例范围。 解:
§2-1概述
调节器是自动调节系统中的专用仪器。 各种类型、规格和特性的调节器是为适应不 同的生产工艺而设计的。
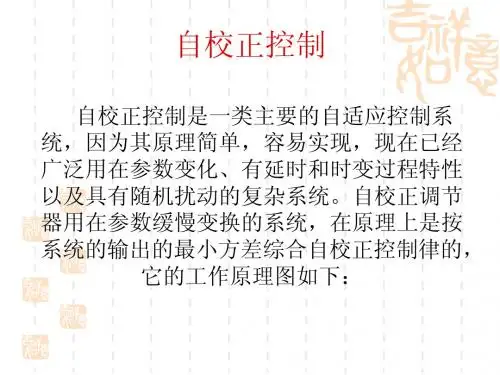
自校正控制
)
当j<0时, f j = 0, g j = 0, f0 = 1,
ng ≥ n
或
nf ≥ n
比较上式两边的系数可得: F(z−1) 或 G ( z −1 )的阶次大于或等于 也就是说,
对象的阶次,闭环系统才是可辨识的。
自校正条件器的最小方差控制策略
在工业过程控制中,被调量通常指受随机扰动影响的过程的输 出,这些过程的输出都要求对其给定值的波动尽可能小。也就 是说,其控制目标是使输出的稳态方差尽可能小,所以成为最 −k −1 −1 小方差控制。 z B( z ) C(z )
上式第2个等号右边第二部分不可控,因而要使上式的值最小,必须第二部分为零,即
E ( z −1 ) y (t + k / t ) = y (t ) −1 C (z )
∧
即为最小方差预报律
最小预报的方差和误差如下:
E{ y (t + k / t ) 2 } = E{[ D ( z −1 ) w(t + k )]2 } = (1 + d12 + ⋯ + d k2−1 )σ 2 y (t + k / t ) = D ( z −1 ) w(t + k )
由自校正调节过程可知,实现自校正调节过程必须解决下 述三个问题: (1)对过程进行在线参数估计,它的特点是在闭环条件下 进行,这时输入u(t)通过调节器和输出y(t)联系起来了,因 而和一般的辨识条件不同,这就存在着闭环可辨识条件的 问题; (2)设计最小方差控制律,一边利用过程参数估计值对调 节器的参数进行修改,达到最小方差的最优性能指标。 (3)设计在计算机上如何完成最小方差控制的算法。
u (t )
y (t )
自校正调节器原理图
第13讲 最小方差调节器和自校正调节器
(7)
(证毕).
1 最小方差调节器(5/6)
对于Astrom的最小方差调节器,有两种实现方法: 一为用数字器件实现的传递函数型控制器,如
G( z 1 ) u (k ) y (k ) 1 1 B( z ) F ( z )
另一为可用数字计算机实现的在线递推计算型控制器,如
G ( z 1 ) u (k ) y (k ) 1 (z ) 1 [ g 0 y (k ) ... g ng y (k ng ) 1u (k 1) ...
那么,在最优指标函数
J=E{[y(k+d)]2} 下,其最小方差调节律和最小方差调节误差分别为 (1)
u(k)=-[G/(BF)]y(k)
y(k)=Fw(k)=w(k)+f1w(k-1)+...+fd-1w(k-d+1) 其中F和G满足当P(z-1)=1时的丢番图方程,即
(2)
(3)
C=AF+z-dG
1 最小方差调节器(3/6)
证明 设y(k+d/k)和y~(k+d/k)分别为y(k+d)在k时刻的d步最优预 报和最优预报误差. 因此,被控系统输出量的方差为 J=E{[y(k+d)]2}=E{[y(k+d/k)+y~(k+d/k)]2} =E{[y(k+d/k)]2}+E{[y~(k+d/k)]2}+2E{y(k+d/k)y~(k+d/k)} =E{[y(k+d/k)]2}+E{[y~(k+d/k)]2} E{[y~(k+d/k)]2} (4) 要使(4)式所示的输出量的方差为最小,即把上式的不等式 取等式即可.因此,令 y(k+d/k)=0 可求得最优调节律. 最优预报误差y~(k+d/k)与最优预报
自校正控制-zzu1 自适应控制理论课件
用递推LS求得的 代替(2)中的,即得到;了自校正调节器
的控制策略:
u (t )
1
T
(t) (t)
或:
b0
u
(t
)
G(q1
)
y(t
)
F (q1)
式中: G(q1) g 0 g1 q1
F (q1)
f
0
g1 q1
计算步骤:.
g ng
q ng
f nf
qnf
(3). 最小方差自校正跟踪算法
说明: ①最小方差调节器结构图:只在扰动 (t)作用下,
即r(t)=0对于调节器问题,可设 yr (t d ) 0
(控制目标) F (q1)u(t) G(q1) y(t)
或:
u (t)
ห้องสมุดไป่ตู้
G (q 1 ) F (q1)
y(t)F
E
B(
E
G (q 1 ) (q 1 ) B(q
1
)
)
y
(t
)
调节系统结构图为:
其中: a1 0.9 bo 0.5 c1 0.7 d 2
解:(见P103)
二、最小方差自校正调节器
1. 最小方差控制:
假设: B(q 1)是Hurwitz多项式.
• 定理2: 最小方差控制,设控制目标为:
J E{[ y(t d ) yr (t d )]2} min
则最小方差控制律为: F (q1)u(t) yr (t d ) [C(q1) 1]y(t d | t) G(q1) y(t)
假定C 为稳定多项式.
引入最小方差控制器性能指标
J E{[ y(k d ) y*(k d )]2}
y*(k d) 为 k+d 时刻的理想输出(期望输出)
的控制策略:
u (t )
1
T
(t) (t)
或:
b0
u
(t
)
G(q1
)
y(t
)
F (q1)
式中: G(q1) g 0 g1 q1
F (q1)
f
0
g1 q1
计算步骤:.
g ng
q ng
f nf
qnf
(3). 最小方差自校正跟踪算法
说明: ①最小方差调节器结构图:只在扰动 (t)作用下,
即r(t)=0对于调节器问题,可设 yr (t d ) 0
(控制目标) F (q1)u(t) G(q1) y(t)
或:
u (t)
ห้องสมุดไป่ตู้
G (q 1 ) F (q1)
y(t)F
E
B(
E
G (q 1 ) (q 1 ) B(q
1
)
)
y
(t
)
调节系统结构图为:
其中: a1 0.9 bo 0.5 c1 0.7 d 2
解:(见P103)
二、最小方差自校正调节器
1. 最小方差控制:
假设: B(q 1)是Hurwitz多项式.
• 定理2: 最小方差控制,设控制目标为:
J E{[ y(t d ) yr (t d )]2} min
则最小方差控制律为: F (q1)u(t) yr (t d ) [C(q1) 1]y(t d | t) G(q1) y(t)
假定C 为稳定多项式.
引入最小方差控制器性能指标
J E{[ y(k d ) y*(k d )]2}
y*(k d) 为 k+d 时刻的理想输出(期望输出)
《自校正PID控制》课件
详细描述
自校正pid控制适用于各种需要高精度和高稳定性控制 的领域。在化工领域中,它可以用于控制化学反应过 程,提高产品质量和降低能耗;在电力领域中,它可 以用于控制发电机的输出功率,提高电力系统的稳定 性和可靠性;在机械领域中,它可以用于控制机器人 和精密机床的运动轨迹,提高制造精度和效率。此外 ,自校正pid控制还可应用于航空航天、交通、医疗等 领域。
实时性和嵌入式系统中的应用
随着嵌入式系统和实时计算技术的发展,自校正PID控制器可能会在 更多实时性和嵌入式系统中得到应用。
THANKS
感谢观看
总结词
简化控制系统设计
详细描述
自校正pid控制技术能够简化电机控制系统的设计过程 ,减少人工调整参数的工作量,提高系统的可维护性和 可扩展性。
自校正pid控制在温度控制系统中的应用
总结词:实现快速温度控制 总结词:提高温度均匀性 总结词:降低能耗
详细描述:自校正pid控制技术在温度控制系统中能够 实现快速温度控制,通过实时调整pid参数,减小温度 控制的超调和震荡,提高温度控制的稳定性和准确性。
分析自校正pid控制器的计算复杂性 ,评估其实时性要求和实现难度。
04
自校正pid控制算法的实现
离散化自校正pid控制算法
离散化自校正pid控制算法是将连续 的自校正pid控制算法离散化,以便 在数字计算机上实现。该算法通过离 散的时间步长来模拟连续的控制过程 ,并利用差分方程来描述系统的动态 行为。离散化自校正pid控制算法的 优点是易于实现和稳定性好,适用于 数字控制系统。
详细描述:在温度控制系统中,自校正pid控制技术能 够提高温度的均匀性,减小温度偏差,提高产品质量和 生产效率。
详细描述:自校正pid控制技术应用于温度控制系统, 能够根据实际需求实时调整温度控制参数,降低能耗, 实现节能减排。
自适应控制第五讲最小方差自校正控制
原理:通过实时调整控制参数,减 小误差,提高控制精度
优势:自校正控制能够适应不同 飞行环境和任务需求,提高无人 机执行任务的可靠性和成功率
最小方差自校正 控制的未来发展
最小方差自校正控制与其他控制方法的融合
最小方差自校正控制与模糊控制融合,提高系统的鲁棒性和适应性 最小方差自校正控制与神经网络控制融合,实现自适应学习和优化控制 最小方差自校正控制与滑模控制融合,降低系统的抖动和提高快速响应性能 最小方差自校正控制与多智能体系统融合,实现分布式协同控制和优化
线性方程组。
最小方差自校正控制的算法流程
确定系统参数: 根据系统特性 和要求,确定 需要估计的系
统参数。
建立模型:根 据已知的参数, 建立系统的数
学模型。
计算最优控制律: 根据建立的模型 和最小方差自校 正控制算法,计 算最优控制律。
实施控制:将计 算出的最优控制 律应用到实际系 统中,实现自校
正控制。
智能交通:用于实现智能交通信号控制,提高道路通行效率和交通安全。
航空航天:用于控制飞行器的姿态、高度、速度等参数,提高飞行器的稳定性和安全性。
机器人控制:用于实现机器人的精准定位、姿态控制、避障等功能,提高机器人的智能水平 和自主性。
最小方差自校正 控制的基本原理
最小方差自校正控制的数学模型
最小方差自校正 控制的应用实例
最小方差自校正控制在工业控制中的应用
简介:最小方差自校正控制是一种先进的控制算法,在工业控制领域中具有广泛的应用前景。
应用实例:该算法在化工、制药、钢铁等行业的反应釜温度控制、流量控制等方面取得了显著 的效果。
优势:最小方差自校正控制算法具有自适应、自学习、自校正等特点,能够快速适应工业现场 的复杂变化,提高控制精度和稳定性。