
(完整word版)牛头刨床运动分析实例
例: 如图所示为一牛头刨床的机构运动简图。
设已知各构件尺寸为:1125mm l =,3600mm l =,4150mm l =,原动件1的方位角1=0~360θ︒︒和等角速度1=1rad/s w 。
试用矩阵法求该机构中各从动件的方位角、角速度和角加速度以及E 点的位移、速度和家速度的运动线图。
解:先建立一直角坐标系,并标出各杆矢量及方位角。
其中共有四个未知量3θ、4θ、3s 及E s 。
为求解需建立两个封闭矢量方程,为此需利用两个封闭图形ABCA 及CDEGC ,由此可得,613346,'E l l s l l l s +=+=+(1-1)写成投影方程为: 331133611334433446cos cos sin sin cos cos 0sin sin 'E s l s l l l l s l l l θθθθθθθθ==++-=+= (1-2)解上面方程组,即可求得3θ、4θ、3s 及E s 四个位置参数,其中23θθ=。
将上列各式对时间取一次、二次导数,并写成矩阵形式,即可得以下速度和加速度方程式。
速度方程式:3331133331131334443344cos sin 00sin sin cos 00cos 0sin sin 1000cos cos 0E s l s s l w w l l w l l v θθθθθθθθθθ⎡⎤--⎡⎤⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥=⎢⎥⎢⎥⎢⎥---⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦ (1-3)机构从动件的位置参数矩阵:33333333443344cos sin 00sin cos 000sin sin 10cos cos 0s s l l l l θθθθθθθθ-⎡⎤⎢⎥⎢⎥⎢⎥---⎢⎥⎣⎦机构从动件的的速度列阵:334E s w w v ⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦机构原动件的位置参数矩阵:1111sin cos 00l l θθ-⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦1w :机构原动件的角速度加速度方程式:333333333344433443333333333333333344433344cos sin 00sin cos 000sin sin 10cos cos 0sin sin cos 00cos cos sin 000cos cos 00sin sin E s s s l l l l w s s w w s s w l w l w l w l w θθθθαθθαθθαθθθθθθθθθθ⎡⎤-⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥---⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦----=-----11131113144cos sin 000E l w s l w w w w v θθ⎡⎤⎡⎤-⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥-⎢⎥⎢⎥+⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎢⎥⎣⎦(1-4)机构从动件的位置参数矩阵求导:33333333333333333444333444sin sin cos 00cos cos sin 000cos cos 00sin sin 0w s s w w s s w l w l w l w l w θθθθθθθθθθ⎡⎤---⎢⎥⎢⎥-⎢⎥⎢⎥--⎢⎥--⎢⎥⎣⎦机构从动件的的加速度列阵:334E s ααα⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦机构原动件的位置参数矩阵求导:111111cossinl wl wθθ-⎡⎤⎢⎥-⎢⎥⎢⎥⎢⎥⎣⎦主程序(matlab):%牛头刨床运动分析主程序s;%x(1)——代表3θ;%x(2)——代表构件3的转角3θ;%x(3)——代表构件4的转角4s;%x(4)——代表E点的线位移El;%x(5)——代表1l;%x(6)——代表3l;%x(7)——代表4l;%x(8)——代表6l;%x(9)——代表'6w。
%x(10)——代表构件1的转角1x=[ 0.302 65*pi/180 169*pi/180 0.1 0.125 0.6 0.15 0.275 0.575 0];%赋初值dr=pi/180;%度转化为弧度dth=10*dr;w1=1;%每10度计算一个点for i=1:37y=ntpc(x); %调用从动件位置方程求解函数ntpc(自编)s3=y(1);theta3=y(2);theta4=y(3);se=y(4); %得到位置参数。
%将各位置参数用向量储存,便于后面绘图,角度用度表示ss3(i)=y(1);th1(i)=x(10)/dr;th3(i)=y(2)/dr;th4(i)=y(3)/dr;sse(i)=y(4);%进行速度分析A=[cos(theta3) -s3*sin(theta3) 0 0;sin(theta3) s3*cos(theta3) 0 0;0 -x(6)*sin(theta3) -x(7)*sin(theta4) -1;0 x(6)*cos(theta3) x(7)*cos(theta4) 0];%A机构从动件的位置参数矩阵B=[-x(5)*sin(x(10));x(5)*cos(x(10));0;0];%B机构原动件的位置参数列阵yy=w1*inv(A)*B;%公式1-3求解,yy表示机构从动件速度列阵,inv(A)是A的逆阵vs3=yy(1);w3=yy(2);w4=yy(3);vse=yy(4);%将各速度参数以向量的方式表示,以便后面绘图dvs3(i)=yy(1);dw3(i)=yy(2);dw4(i)=yy(3);dvse(i)=yy(4);%dA为从动件位置参数矩阵对时间一次求导%进行角速度分析dA=[-w3*sin(theta3) -vs3*sin(theta3)-s3*w3*cos(theta3) 0 0;w3*cos(theta3) vs3*cos(theta3)-s3*w3*sin(theta3) 0 0;0 -x(6)*w3*cos(theta3) -x(7)*w4*cos(theta4) 0;0 -x(6)*w3*sin(theta3) -x(7)*w4*sin(theta4) 0];%dB就是原动件位置参数列阵对时间一次求导dB=[-x(5)*w1*cos(x(10));-x(5)*w1*sin(x(10));0;0];KK=-dA*yy+w1*dB; %KK为公式1-4右端ya=inv(A)*KK;%公式1-4求解,ya为从动件加速度列阵%将各加速度以向量表示as3(i)=ya(1);atheta3(i)=ya(2);atheta4(i)=ya(3);ase(i)=ya(4);x(10)=x(10)+dth; %计算下一个点x(1)=s3;x(2)=theta3;x(3)=theta4;x(4)=se;end%绘制运动参数曲线subplot(2,2,1); % 选择第1个子窗口plot(th1,th3,th1,th4,th1,sse*1e3);%绘制位置线图subplot(2,2,2);plot(th1,dw3,th1,dw4,th1,dvse);%绘制速度线图subplot(2,2,3);plot(th1,atheta3,th1,atheta4,th1,ase); %绘制加速度线图%这个函数是关于牛头刨床位置方程求解,可得:s3,theta3,theta4,sE四个运动变量。
子程序:function y=ntpc(x)s;%x(1)——代表3θ;%x(2)——代表构件3的转角3θ;%x(3)——代表构件4的转角4s;%x(4)——代表E点的线位移El;%x(5)——代表1l;%x(6)——代表3l;%x(7)——代表4l;%x(8)——代表6l;%x(9)——代表'6w。
%x(10)——代表构件1的转角1%先赋初值;这些初值来自于主程序。
s3=x(1);theta3=x(2);theta4=x(3);se=x(4);epsilon=1e-6;%设置求解精度为10-6%用矩阵的形式表示位置方程组(4x1的矩阵)f=[s3*cos(theta3)-x(5)*cos(x(10));s3*sin(theta3)-x(5)*sin(x(10))-x(8);x(6)*cos(theta3)+x(7)*cos(theta4)-se; x(6)*sin(theta3)+x(7)*sin(theta4)-x(9)];%用牛顿-辛普森法求解while norm(f)>epsilon%J位置方程组的雅可比矩阵,即从动件位置参数矩阵J=[cos(theta3) -s3*sin(theta3) 0 0;sin(theta3) s3*cos(theta3) 0 0;0 -x(6)*sin(theta3) -x(7)*sin(theta4) -1;0 x(6)*cos(theta3) x(7)*cos(theta4) 0];dth=inv(J)*(-1.0*f); %计算增量,进行迭代,inv(J) 为J的逆阵s3=s3+dth(1);theta3=theta3+dth(2);theta4=theta4+dth(3);se=se+dth(4);f=[s3*cos(theta3)-x(5)*cos(x(10));s3*sin(theta3)-x(5)*sin(x(10))-x(8);x(6)*cos(theta3)+x(7)*cos(theta4)-se; x(6)*sin(theta3)+x(7)*sin(theta4)-x(9)]; norm(f);%若未达精度,会继续迭代。
end%输出4个参数y(1)=s3;y(2)=theta3;y(3)=theta4;y(4)=se;。
牛头刨床运动分析
连杆机构运动分析机构运动分析的解析法有多种,其中比较常用的有矢量方程解析法、矩阵法和复数矢量法等。
用解析法作机构运动分析时,首先建立机构的位置方程,然后将其对时间求一次、二次导数,可以得到机构的速度方程和加速度方程,完成运动分析。
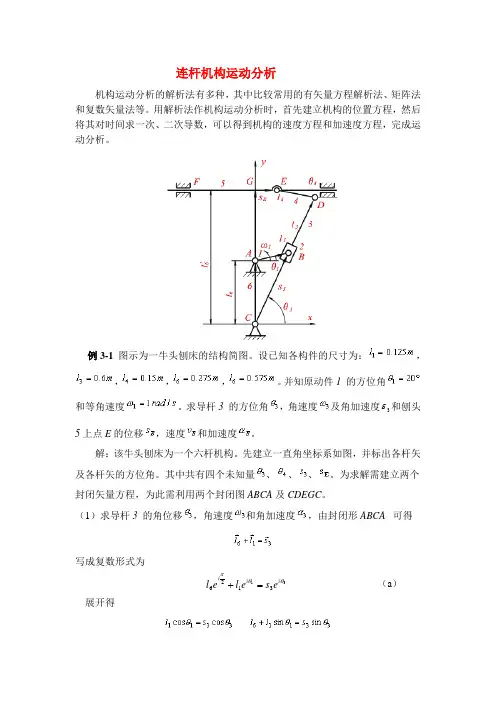
例3-1 图示为一牛头刨床的结构简图。
设已知各构件的尺寸为:,,,,。
并知原动件1 的方位角和等角速度。
求导杆3 的方位角,角速度及角加速度3ε和刨头5上点E 的位移,速度和加速度。
解:该牛头刨床为一个六杆机构。
先建立一直角坐标系如图,并标出各杆矢及各杆矢的方位角。
其中共有四个未知量、、、。
为求解需建立两个封闭矢量方程,为此需利用两个封闭图ABCA 及CDEGC 。
(1)求导杆3 的角位移,角速度和角加速度,由封闭形ABCA 可得写成复数形式为313126θθπi i ie s e l e l =+ (a )展开得解上述两式可得因式中分子分母均为正,故知在第一象限。
式(a )对时间t 求导,注意为变量,有33133311θθθωωi i i e dtds ie s ie l += (b ) 展开后可得m/srad/s (逆时针方向)再将式(b )对时间t 求导,则有 3333133232233332112θθθθθωωεωi i i i i ie dt dse dts d es ies e l ++-=- (c )展开后可求得1471.0/]2)s i n ([333132113=--=s dtds l ωθθωε rad/s 2 (逆时针方向)m/s 2其方向与相反。
(2)求刨头上点E 的位移,速度和加速度。
由封闭形CDEGC 可得写成复数形式为 E ii i s el el e l +=+2'64343πθθ (d )展开得解之得由机构简图知在第二象限,故=175.3266º,而m式(d )对时间t 求导可得dtds ie l ie l Ei i =+434433θθωω (e ) 解之得rad/s (逆时针方向)m/s其方向与相反。
牛头刨床机构方案分析
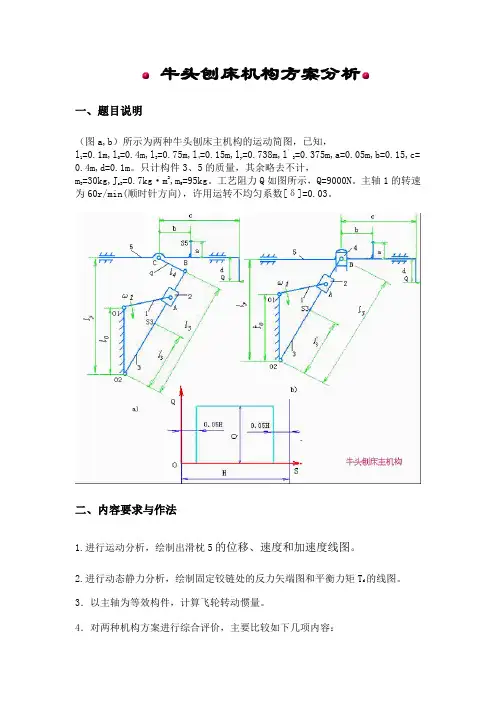
牛头刨床机构方案分析一、题目说明(图a,b)所示为两种牛头刨床主机构的运动简图,已知,l1=0.1m,l0=0.4m,l3=0.75m,l4=0.15m,l y=0.738m,l′3=0.375m,a=0.05m,b=0.15,c= 0.4m,d=0.1m。
只计构件3、5的质量,其余略去不计,m3=30kg,J s3=0.7kg·m2,m5=95kg。
工艺阻力Q如图所示,Q=9000N。
主轴1的转速为60r/min(顺时针方向),许用运转不均匀系数[δ]=0.03。
二、内容要求与作法1.进行运动分析,绘制出滑枕5的位移、速度和加速度线图。
2.进行动态静力分析,绘制固定铰链处的反力矢端图和平衡力矩T d的线图。
3.以主轴为等效构件,计算飞轮转动惯量。
4.对两种机构方案进行综合评价,主要比较如下几项内容:工作行程中滑枕 5 的速度均匀程度。
固定铰链处的反力大小及方向变化。
平衡力矩平均值及波动情况。
飞轮转动惯量大小。
上机前认真读懂所用子程序,自编主程序,初始位置取滑枕 5 的左极限位置。
主程序中打开一数据文件“DGRAPS”,写入需要显示图形的数据。
三、课程设计说明书内容上机结束后,每位学生整理出课程设计说明书一份,其内容应包括:1.机构简图和已知条件。
2.滑枕初始位置及行程H的确定方法。
3.杆组的拆分方法及所调用的杆组子程序中虚参与实参对照表。
4.飞轮转动惯量的计算方法。
5.自编程序中主要标识符说明。
6.自编程序及计算结果清单。
7.各种线图:①滑枕的位移、速度和加速度线图,②平衡力矩线图③固定铰链处反力矢端图④等效转动惯量,等效阻力矩,等效构件角速度线图。
8.对两种方案的比较,评价。
9.以一个位置为例,用图解法做机构的运动分析,与解析法计算结果比较误差。
10.主要收获与建议。
指导教师参考上述内容提出具体要求,学生按照指导教师的要求书写并制订成册。
牛头刨床横向进给运动分析.

牛头刨床横向进给量分析
导入
通过学习牛头刨床的知识 我们知道牛头刨床的切削运动, 普通牛头刨床由滑枕带着刨刀 作水平直线往复运动,刀架可 在垂直面内回转一个角度,并 可手动进给,工作台带着工件 作间歇的横向或者垂直运动, 常用于加工平面、沟槽和燕尾 面等。
牛头刨床的进给运动为: 电动机——变速机构——齿轮 进给机构——工作台横向进给 机构(棘轮机构和螺旋机构)
横向进给机构及进给量的调整
1、2—齿轮 3—连杆 4—棘爪 5—棘轮 6—丝杆 7—棘轮护盖
B6065牛头刨床横向进给运动及调整 由变速机构将运动传递给齿轮2,齿轮2带动齿轮1(曲柄)转动, 通过连杆3驱使棘爪4(摇杆)往复摆动。正向进给时,棘爪4拨动 棘轮5使丝杆6转一个角度,实现横向进给。反向时,由于棘爪后面 是斜的,爪内弹簧被压缩,棘爪从棘轮顶滑过。因此工作台横向自 动进给是间歇的。
横向进给机构及进给量的调整
棘轮机构:将棘爪的往复摆动转化为棘轮的间歇转动 螺旋机构:将棘轮(丝杆)的间歇转动转化为工作台(螺母) 的间歇直线移动 结论:工作台的每次进给量取决于棘轮每次转过的角度,即棘 爪每次拔动棘轮转过的齿数。
横向进给机构及进给量的调整
工作台横向进给量的大小取决于滑枕每往复一次时 棘爪所能拨动的棘轮齿数。因此调整横向进给量,实 际是调整棘轮护盖7的位置。横向进给量的调整范围 一般为0.33mm~3.3mm。
则Z=P/Lmin=6÷0.2=30
当进给量为1mm时其转过的齿数应该是
L÷Lmin=1÷0.2=5; 当最大进给量时转过的齿数为 Lmax÷Lmin=2.4÷0.2=12;
当最大进给量时转过的角度为 360°×12/30=144°
(完整版)武汉理工机械原理课程设计牛头刨床1‘69
目录牛头刨床机构的分析与综合 .................................................................................................. 1设计题目及原始数据...............................................................................................................1.1 题目:牛头刨床机构的分析与综合 ..............................................................................1.2 原始数据..........................................................................................................................1.3 名称符号的意义 .............................................................................................................. 2机构运动简图........................................................................................................................... 3导杆机构的尺寸综合 ...............................................................................................................3.1已知数据...........................................................................................................................3.2设计步骤........................................................................................................................... 4导杆机构的运动分析 ...............................................................................................................4.1已知数据...........................................................................................................................4.2设计步骤...........................................................................................................................4.2.1 位置划分 ......................................................................................................................4.2.2 1’,6,9位置的运动分析.....................................................................................4.2.3 运动分析结果汇总表 ................................................................................................ 5导杆机构动态静力分析 ...........................................................................................................5.1已知数据 ...........................................................................................................................5.2 设计步骤 .........................................................................................................................5.2.1惯性力及力矩结果汇总表...........................................................................................5.2.2求齿轮的重量..............................................................................................................5.2.3 1’,6,9位置动态静力分析....................................................................................5.2.4 动力分析结果汇总表 ................................................................................................ 6齿轮机构设计计算 ...................................................................................................................6.1 已知数据 ........................................................................................................................6.2 设计步骤 ........................................................................................................................6.2.1 确定变位系数 .............................................................................................................6.2.2 计算齿轮几何尺寸 .....................................................................................................牛头刨床机构的分析与综合1设计题目及原始数据1.1 题目:牛头刨床机构的分析与综合1.2 原始数据1.3 名称符号的意义第1页第2页c F刨头所受切削阻力p Y切削阻力 FC 至 O2 的垂直距离 2n曲柄 2,齿轮 5 及凸轮 7 的转速 m齿轮 4、5 的模数 4Z ,5Z分别为齿轮 4、5 的齿数2机构运动简图第3页3导杆机构的尺寸综合3.1已知数据 3.2设计步骤1.导杆机构的极位夹角θ与导杆的最大摆角ψ:2.求导杆长O3L B :3.求曲柄长2O A L :4.求连杆长BF L :5.求刨头导路 x —x 至 3O 点的距离 3O M L ;从受力情况(有较大的传动角)出发,x —x 常取为通过12B B 的扰度DE 的中点M 。
用解析法作牛头刨床的运动分析.doc
机械原理报告——牛头刨床机构分析题目:图3-12所示为一牛头刨床的机构运动简图。
设已知各构件的尺寸为:L1=125mm,L3=600mm,L4=150mm,原动件1的方位角Θ1=0°~360°和等角速度w1=1 rad/s。
试用矩阵法求该机构中各从动件的方位角、角速度和角加速度以及E点的位移、速度和加速度的运动图线。
用解析法作牛头刨床的运动分析—Matlab程序一、题意分析:如图先建立坐标系,并标出各构建的尺寸为:=125mm, =600mm,=150mm,原动件1的方位角==-?和等角速度=1 rad/s。
试用矩阵法求该机构中各从动的方位角、角速度、和角加速度以及E点的位移、速度和加速度的运动曲线图。
解:如图所示,先建立一直角坐标系,并标出各矢量及其方位角。
其中共有四个未知量及。
为求解需要建立两个封闭矢量方程,为此需要利用两个封闭图形ABCA及CDEGC,由此可得?+ = ??????+ ?= ?+并写成投影方程为cos=cossin=+sincos+cos-=0sin+sin=由以上各式即可求得、、、四个运动变量,而滑块2的方位角=然后,分别将上列各式对时间取一次二次导数,并写成矩阵形式,即得一下速度和加速度方程:==+二、程序流程图定义程序变量↓列出S3,Theta3,Se的表达式↓对S3,Theta3,Se分别求一次、二次导数↓将上面导数写成矩阵形式↓将位移、速度、加速度的运动线分别存放在同一图中三、源程序:clear all;clc;w1=1;l1=0.125;l3=0.6;l6=0.275;l61=0.575;l4=0.15;for m=1:3601o1(m)=pi*(m-1)/1800;o31(m)=atan((l6+l1*sin(o1(m)))/(l1*cos(o1(m))));if o31(m)>=0o3(m)=o31(m);else o3(m)=pi+o31(m);end;s3(m)=(l1*cos(o1(m)))/cos(o3(m));o4(m)=pi-asin((l61-l3*sin(o3(m)))/l4);se(m)=l3*cos(o3(m))+l4*cos(o4(m));if o1(m)==pi/2o3(m)=pi/2; s3(m)=l1+l6;endif o1(m)==3*pi/2o3(m)=pi/2; s3(m)=l6-l1;endA1=[cos(o3(m)),-s3(m)*sin(o3(m)),0,0;sin(o3(m)),s3(m)*cos(o3(m)),0,0;0,-l3*sin(o3 (m)),-l4*sin(o4(m)),-1;0,l3*cos(o3(m)),l4*cos(o4(m)),0];B1=w1*[-l1*sin(o1(m));l1*cos(o1(m));0;0];D1=A1\B1;E1(:,m)=D1;ds(m)=D1(1);w3 (m)=D1(2);w4(m)=D1(3);ve(m)=D1(4);A2=[cos(o3(m)),-s3(m)*sin(o3(m)),0,0;sin(o3(m)),s3(m)*cos(o3(m)),0,0;0,-l3*sin(o3 (m)),-l4*sin(o4(m)),-1;0,l3*cos(o3(m)),l4*cos(o4(m)),0];B2=-[-w3(m)*sin(o3(m)),(-ds(m)*sin(o3(m))-s3(m)*w3(m)*cos(o3(m))),0,0;w3(m)* cos(o3(m)),(ds(m)*cos(o3(m))-s3(m)*w3(m)*sin(o3(m))),0,0;0,-l3*w3(m)*cos(o3(m )),-l4*w4(m)*cos(o4(m)),0;0,-l3*w3(m)*sin(o3(m)),-l4*w4(m)*sin(o4(m)),0]*[ds(m) ;w3(m);w4(m);ve(m)];C2=w1*[-l1*w1*cos(o1(m));-l1*w1*sin(o1(m));0;0];B=B2+C2;D2=A2\B;E2(:,m)= D2;dds(m)=D2(1);a3(m)=D2(2);a4(m)=D2(3);ae(m)=D2(4);end;o11=o1*180/pi;y=[o3*180/pi;o4*180/pi];w=[w3;w4];a=[a3;a4];figure(1);plotyy(o11,y,o11, se); axis equal;title('位置线图');xlabel('\it\theta1');ylabel('\it\theta3,\theta4,Se');grid on;figure(2);h2=plotyy(o11,w,o11,ve);title('速度线图');xlabel('\it\theta1');ylabel('\it\omega3,\omega4,Ve');grid on;figure(3);h3=plotyy(o11,a,o11,ae);title('加速度线图');xlabel('\it\theta1');ylabel('\it\alpha3,\alpha4,\alphaE');grid on;F=[o11;o3./pi*180;o4./pi*180;se;w3;w4;ve;a3;a4;ae]';G=F(1:100:3601,:) 四、程序运行结果:G =。
牛头刨床分析报告

2、各齿轮参数
齿顶高系数ha* 模数 压力角 齿顶高系数 2.5 20 Z3 2.5 Z4 Z5 Z6 36 Z7 42 顶隙系数c* 顶隙系数 0.625 Z8 48 Z9 71
齿轮 Z1 Z2
齿数 24 36 30 48 25
4、变速箱各档齿轮啮合
档位 齿轮传动示意图 啮合关系线图 传动比
nⅢ
四、牛头刨床连杆机构分析
1、牛头刨床连杆机构运动简图
自由度计算
F = 3 n − 2 PL − PH
F=自由度 F= n=活动构件数 (n=N-1,N=构件数) PL=低副数 PH=高副数
2牛头刨床主机构工作原理
• 牛头刨床是刨削类机床中应用较广的一种,工作时滑枕带 着刨刀,作直线住复运动,因滑枕前端的刀架形似牛头而 得名。它适合刨削中、小型零件。滑枕的移动速度是不均 匀的。滑枕的返回行程速度大于工作行程速度。由于采用 单刃刨刀加工,且在滑枕回程时不切削,牛头刨床的生产 率较低。普通牛头刨床由滑枕带着刨刀作水平直线住复运 动,刀架可在垂直面内回转一个角度,并可手动进给,工 作台带着工件作间歇的横向或垂直进给运动,常用于加工 平面、沟槽和燕尾面等。 • 牛头刨床的主运动 主运动为:电动机→变速机构(带传动机构、 主运动 齿轮传动机构)→摇杆机构→滑枕往复运动→刨刀工作; • 牛头刨床的进给运动 进给运动为:电动机→变速机构(带传动机构、 进给运动 齿轮机构)→棘轮进给机构→工作台横向进给运动(螺旋 机构)。
三、牛头刨床工作台快速进给机 构传动简图
工作台快速进给机构传动分析
• 啮合关系线图
1—2=3—4=5—6=8
传动比计算
i=z2z4z6/z1z3z5=35×17× × × 23/2×34×23=8.75 × × 螺杆转向分析
牛头刨床电子稿
牛头刨床一、简介中小型牛头刨床的主运动(见机床)大多采用曲柄摇杆机构(见曲柄滑块机构)传动,故滑枕的移动速度是不均匀的。
大型牛头刨床多采用液压传动,滑枕基本上是匀速运动。
滑枕的返回行程速度大于工作行程速度。
由于采用单刃刨刀加工,且在滑枕回程时不切削,牛头刨床的生产率较低。
机床的主参数是最大刨削长度。
牛头刨床主要有普通牛头刨床、仿形牛头刨床和移动式牛头刨床等。
普通牛头刨床(见图)由滑枕带着刨刀作水平直线住复运动,刀架可在垂直面内回转一个角度,并可手动进给,工作台带着工件作间歇的横向或垂直进给运动,常用于加工平面、沟槽和燕尾面等。
仿形牛头刨床是在普通牛头刨床上增加一仿形机构,用于加工成形表面,如透平叶片。
移动式牛头刨床的滑枕与滑座还能在床身(卧式)或立柱(立式)上移动,适用于刨削特大型工件的局部平面。
牛头刨床一种刨床,利用住复运动的刀具切割已固定在机床工作平台上的工件〔一般用来加工较小工件)。
机床的刀架状似牛头,故名。
二、原理1、牛头刨床柱传动机构的结构设计2、牛头刨床柱传动机构的结构分析3、工作原理:牛头刨床是一种靠刀具的往复直线运动及工作台的间歇运动来完成工件的平面切削加工的机床。
下图为其参考示意图。
电动机经过减速传动装置(皮带和齿轮传动)带动执行机构(导杆机构和凸轮机构)完成刨刀的往复运动和间歇移动。
刨床工作时,刨头6由曲柄2带动右行,刨刀进行切削,称为工作行程。
在切削行程H中,前后各有一段0.05H的空刀距离,工作阻力F为常数;刨刀左行时,即为空回行程,此行程无工作阻力。
在刨刀空回行程时,凸轮8通过四杆机构带动棘轮机构,棘轮机构带动螺旋机构使工作台连同工件在垂直纸面方向上做一次进给运动,以便刨刀继续切削。
三、运动视频03000201004BAB5CFE763B01777A04C45048C2-01E9-D80F-3139-93051E0F6745_魅族_960x640.MP4四、特点牛头刨床主要用于单件小批生产中刨削中小型工件上的平面、成形面和沟槽。
牛头刨床问题分析
一、 问题分析1、题目如图所示为一牛头刨床的机构运动简图。
设已知各构件尺寸为:1125mm l =,3600mm l =,4150mm l =,原动件1的方位角1=0~360θ︒︒和等角速度1=1rad/s w 。
试用矩阵法求该机构中各从动件的方位角、角速度和角加速度以及E点的位移、速度和家速度的运动线图。
2、 解答解:先建立一直角坐标系,并标出各杆矢量及方位角。
其中共有四个未知量3θ、4θ、3s 及E s 。
为求解需建立两个封闭矢量方程,为此需利用两个封闭图形ABCA 及CDEGC ,由此可得,613346,'E l l s l l l s +=+=+(1-1)写成投影方程为:331133611334433446c o s c o s s i n s i nc o s c o s 0s i n s i n 'E s ls l l l l s l llθθθθθθθθ==++-=+=(1-2)解上面方程组,即可求得3θ、4θ、3s 及E s 四个位置参数,其中23θθ=。
将上列各式对时间取一次、二次导数,并写成矩阵形式,即可得以下速度和加速度方程式。
速度方程式:3331133331131334443344cos sin 00sin sin cos 00cos 0sin sin 1000cos cos 0E s l s s l w w l l wl l v θθθθθθθθθθ⎡⎤--⎡⎤⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥=⎢⎥⎢⎥⎢⎥---⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦(1-3)机构从动件的位置参数矩阵:33333333443344cos sin 00sin cos 000sin sin 10cos cos 0s s l l l l θθθθθθθθ-⎡⎤⎢⎥⎢⎥⎢⎥---⎢⎥⎣⎦ 机构从动件的的速度列阵:334E s w w v ⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦机构原动件的位置参数矩阵:1111sin cos 00l l θθ-⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦1w :机构原动件的角速度加速度方程式:333333333344433443333333333333333344433344cos sin 00sin cos 000sin sin 10cos cos 0sin sin cos 00cos cos sin 000cos cos 00sin sin E s s s l l l l w s s w w s s w l w l w l w l w θθθθαθθαθθαθθθθθθθθθθ⎡⎤-⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥---⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦----=-----11131113144cos sin 000E l w s l w w w w v θθ⎡⎤⎡⎤-⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥-⎢⎥⎢⎥+⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎢⎥⎣⎦(1-4)机构从动件的位置参数矩阵求导:33333333333333333444333444sin sin cos 00cos cos sin 000cos cos 00sin sin 0w s s w w s s w l w l w l w l w θθθθθθθθθθ⎡⎤---⎢⎥⎢⎥-⎢⎥⎢⎥--⎢⎥--⎢⎥⎣⎦机构从动件的的加速度列阵:334E s ααα⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦机构原动件的位置参数矩阵求导:111111cos sin 00l w l w θθ-⎡⎤⎢⎥-⎢⎥⎢⎥⎢⎥⎣⎦二、 Matlab 编程思路1、 采用解析法画图采用matlab 软件进行操作画图。
机械原理牛头刨床课程设计----运动分析
3的角位移l1=120;l6=240;x=-pi/6:2*pi/36:11*pi/6;y=atan((l6+l1*sin(x))./(l1*cos(x))); for i=14:1:31y(i)=pi+y(i);end>> plot(x*180/pi,y*180/pi)E的位移l1=120;l6=240;x=-pi/6:2*pi/36:11*pi/6;y=atan((l6+l1*sin(x))./(l1*cos(x))); for i=14:1:31y(i)=pi+y(i);endl=466.507;l3=500;l4=97.929;a=pi-asin((l-l3*sin(y))./l4);b=l3*cos(y)+l4*cos(a);plot(x*180/pi,b)4的角位移l1=120;l6=240;x=-pi/6:2*pi/36:11*pi/6;y=atan((l6+l1*sin(x))./(l1*cos(x))); for i=14:1:31y(i)=pi+y(i);endl=466.507;l3=500;l4=97.929;a=pi-asin((l-l3*sin(y))./l4);>> plot(x*180/pi,a*180/pi)3的角速度l1=120;l6=240;x1=-pi/6:2*pi/36:11/6*pi;y1=l1*2*pi*(l1+l6*sin(x1))./(l6*l6+l1*l1+2*l6*l1*sin(x1)); plot(x1*180/pi,y)4的角速度l1=120;l6=240;>> x=-pi/6:2*pi/36:11*pi/6;>> y=atan((l6+l1*sin(x))./(l1*cos(x)));>> for i=14:1:31y(i)=pi+y(i);end>> l=466.507;l3=500;l4=97.929;>> a=pi-asin((l-l3*sin(y))./l4);>> y1=l1*2*pi*(l1+l6*sin(x))./(l6*l6+l1*l1+2*l6*l1*sin(x)); >> y4=(y1.*l3.*cos(y))./(l4.*cos(a));>> plot(x*180/pi,y4)E的速度l1=120;l6=240;x=-pi/6:2*pi/36:11*pi/6;y=atan((l6+l1*sin(x))./(l1*cos(x)));for i=14:1:31y(i)=pi+y(i);endl=466.507;l3=500;l4=97.929;a=pi-asin((l-l3*sin(y))./l4);y1=l1*2*pi*(l1+l6*sin(x))./(l6*l6+l1*l1+2*l6*l1*sin(x)); >> v=-(y1.*l3.*sin(y+a))./cos(a);>> plot(x*180/pi,v)3的角加速度l1=120;l6=240;x=-pi/6:2*pi/36:11*pi/6;y3=(l6.*l6-l1.*l1).*l6.*l1.*2.*2.*pi.*pi.*cos(x)./((l6.*l6+l1.*l1+2.*l6.*l1.*sin(x)).*(l6.*l6+l1.*l1 +2.*l6.*l1.*sin(x)));>>plot(x*180/pi,y3)4的角加速度>> l1=120;l6=240;x=-pi/6:2*pi/36:11*pi/6;y=atan((l6+l1*s in(x))./(l1*cos(x)));for i=14:1:31y(i)=pi+y(i);endl=466.507;l3=500;l4=97.929;a=pi-asin((l-l3*sin(y))./l4);y1=l1*2*pi*(l1+l6*sin(x))./(l6*l6+l1*l1+2*l6*l1*sin(x));y4=-(y1.*l3.*cos(y))./(l4.*cos(a));>>y3=(l6.*l6-l1.*l1).*l6.*l1.*2.*2.*pi.*pi.*cos(x)./((l6.*l6+l1.*l1+2.*l6.*l1.*sin(x)).*(l6.*l6+l1.*l1 +2.*l6.*l1.*sin(x)));a4=((y3.*l3.*cos(y)-y1.*y1.*l3.*sin(y)).*l4.*cos(a)+y1.*l3.*l4.*cos(y).*sin(a).*y4)./((l4.*cos(a)). *(l4.*cos(a)));>> plot(x*180/pi,a4)E的加速度l1=120;l6=240;x=-pi/6:2*pi/36:11*pi/6;y=atan((l6+l1*sin(x))./(l1*cos(x)));for i=14:1:31y(i)=pi+y(i);endl=466.507;l3=500;l4=97.929;a=asin((l-l3*sin(y))./l4);y1=l1*2*pi*(l1+l6*sin(x))./(l6*l6+l1*l1+2*l6*l1*sin(x));y4=-(y1.*l3.*cos(y))./(l4.*cos(a));y3=(l6.*l6-l1.*l1).*l6.*l1.*2.*2.*pi.*pi.*cos(x)./((l6.*l6+l1.*l1+2.*l6.*l1.*sin(x)).*(l6.*l6+l1.*l1 +2.*l6.*l1.*sin(x)));>>e=-((y3.*l3.*sin(y-a)+y1.*l3.*cos(y+a).*(y1+y4)).*cos(a)+y1.*l3.*sin(y+a).*sin(a).*y4)./(cos(a). *cos(a));>> plot(x*180/pi,e)。
牛头刨床机构运动分析
高等机构学题目: 牛头刨床机构运动分析院系名称:机械与动力学院专业班级:机械工程学生姓名:学号:学生姓名:学号:学生姓名:学号:指导教师:2015年12 月17日目录一问题描述................................................................................................................................ - 1 -二运动分析................................................................................................................................ - 1 -2.1矢量法构建机构独立位置方程 ............................................................................. - 1 -2.2机构速度分析 ............................................................................................................. - 2 -2.3机构加速度分析......................................................................................................... - 2 -2.4机构运动线图绘制.................................................................................................... - 3 -三总结......................................................................................................................................... - 4 -附录一:Matlab程序............................................................................................................... - 4 -牛头刨床机构运动分析一 问题描述如图1-1所示的牛头刨床机构中,800h mm =,1360h mm =,2120h mm =,200AB l mm =,960CD l mm =,160DE l mm =。