
IS8912DA在DOS页面下修改马达参数.pdfx
828D开机调试流程

828D开机调试流程做完后请在“□”处打勾一、上电前检查条目详细内容备注1 查线□动力线、反馈线接牢,顺序无误□驱动模块间的直流母线、24V母线□24V电源线□所有设备独立接地2 拨码开关二、上电调试 条目详细内容备注1初始设定□ 设置系统语言为中文Chinese请参见简明调试手册3.4章节□ 输入制造商□令:SUNRISE请参见简明调试手册3.2章节□ 设置系统时间请参见简明调试手册3.3章节□ 进入选项界面,检查激活的选项请参见简明调试手册3.6章节□ 激活PP72/48,设置MD12986[0]=-1 有第二块I/O 板时需设置MD12986[1]=-1;请参见简明调试手册3.5章节 □ 激活MCP ,设置MD12986[6]=-1 使用自制机床操作面板时保持MD12986[6]=112 □ 设置RCS 远程诊断访问权限2检查系统软件版本□ V. + SP + HF3监控PLC I/O 点状态□ 监控IB115的状态,如果为0则代表MCP 不正常。
因为IB115的低5位是西门子MCP 进给倍率开关的地址,格雷码开关是不会出现全0状态的。
□ 输入点:急停开关、硬限位开关、报警信号点… □ 输出点:EP 、OFF1、OFF3使能…□ 手轮接线状态:摇手轮时监控DB2700.DBB12(手轮1脉冲计数),如果数值有变化说明手轮接线无误。
4下载PLC 程序□STOP 模式下载,下载后重启系统5PLC 基本功能调试□ MCP 功能是否正常 □ 急停、硬限位功能是否正常 □ 加EP ,OFF1,OFF3使能是否正常 □ 手轮轴选,增量是否正常6 驱动调试□ 拓扑识别请参见简明调试手册5.2章节□修改拓扑比较等级为中级:控制单元数据p9906=1如不修改会影响批量调试;请参见简明调试手册5.2章节□ 配置供电数据,输入电压380V请参见简明调试手册5.3章节□ 电网识别,设置供电数据p3410=5请参见简明调试手册5.3章节□ 分配轴:设置MD30110为电机动力线所在的驱动编号 设置MD30220为电机反馈线所在的驱动编号 设置MD30130=1,激活电机的给定信号设置MD30240=1或4,激活电机的反馈信号。
DO 门机调试说明
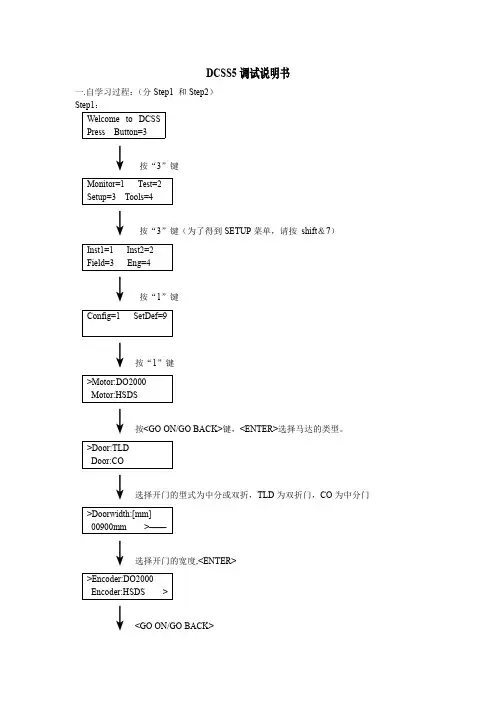
DCSS5调试说明书一.自学习过程:(分Step1和Step2)Step1:Welcome to DCSSPress Button=3↓按“3”键Monitor=1Test=2Setup=3Tools=4↓按“3”键(为了得到SETUP菜单,请按shift&7)Inst1=1Inst2=2Field=3Eng=4↓按“1”键Config=1SetDef=9↓按“1”键>Motor:DO2000Motor:HSDS↓按<GO ON/GO BACK>键,<ENTER>选择马达的类型。
>Door:TLDDoor:CO↓选择开门的型式为中分或双折,TLD为双折门,CO为中分门>Doorwidth:[mm]00900mm>——↓选择开门的宽度,<ENTER>>Encoder:DO2000Encoder:HSDS>↓<GO ON/GO BACK>>Encoder:user defined>↓选择编码器的类型,<ENTER>Step2:1.感觉测试:Sense TestPrep Sense TestPlease wait!Door is opening?<1>YES<0>NO↓观察门的移动并回答,如果门完全打开,它又开始关门Door is closingPlease wait!↓门完全关闭,又问Door is closed?<1>YES<0>NO回答问题2.学习门的宽度:Learn DOORWAY编码器积累了开关门过程的脉冲来描述门的宽度。
Door is openingPlease wait!当门完全打开,回答下面的问题Door is opened?<1>YES<0>NO如果回答“YES”,门将开始下一个动作。
Door is closingPlease wait!3.学习爬行距离:Learn Creep WaysDCSS5学习门锁距离和转矩必须从开门和关门锁,开门的爬行距离和关门的爬行距离从门锁距离开始。
Is8912da报警解除方法.pdfx
提示报警
马达复位中,请稍等 保存最后一次轨道工作夹具的状态(Y-是,N-否) 到轨道里存在LF时,选择Y 机台传送夹抓会在复位完成 后回到记忆位置继续传送原有LF,选择N 机台将删除LF 在轨道的记忆,传送夹抓回到原点,轨道原有的LF需要 手动拿出
提示报警
Wafer对齐 查找芯片中心 更换新的wafer时,机台会从新对齐wafer,由于wafer贴 在膜上的位置不统一 ,搜索位置会有偏差,当没有搜到 芯片时需要手动操作摇杆将芯片移动镜头中心。
提示报警
载入/卸载框架(Y是/N否) 手动更换wafer时,机台会对话框提示来确认卸载/载入 wafer,机台里面有wafer时,机台默认为卸载wafer,没 有wafer时,机台默认为载入wafer。
错误报警
进料传送夹抓处卡板
画胶传送夹抓处卡板
焊接传送夹抓处卡板
出料传送夹抓处卡板
按Enter,确认机台报警提示,以上四种报警是因夹抓在 传送过程中遭受阻力过大造成,需检查LF是否变形, 或其他异物造成传送夹抓阻力过大, 注:不可强行将LF从轨道拿出,先要松开夹抓。
提示报警
是否将晶圆放回原处?(Y-是,N-否)
一般情况下选择Y将芯片放回原处,防止调机过程中芯片 从吸嘴掉落,造成芯片报废
注:如需关闭压缩空气时,必须将芯片放回原处
提示报警
请放入晶元(wafer) 将晶元(wafer)装入wafer table 按ENT消除报警
提示报警
修改已完成
机台参数修改后参数修改完成报警
提示报警
复位全部模组(Y是/N否)
注:出现此报警,需要再次焊接时,要确保吸嘴上无芯片
错误报警
NSKDD马达调试心得

NSKDD马达调试⼼得(⼀):通讯软件(151)本节描述怎么通过WINDOWS的超级终端通讯软件存储ESB驱动器参数,超级终端通讯软件是WINDOWS的标准配置软件。
超级终端设置1)启动超级终端[开始]----[程序]----[附件]----[超级终端]2)“连接设定”对话框出现设定连接的名字和图标,按“OK“按钮3)“拨号“对话框出现在“连接种类“选择“直接连接到串⼝“,按“OK“按钮4)“串⼝属性“对话框出现按照下⾯的表格输⼊,按“OK“按钮5)选择菜单“⽂件”----“属性”“XXXX属性”对话框出现[XXXX]是在连接设定步骤⾥申明的名字。
6)结束超级终端“要保存会话吗?”对话框出现。
按下“是”按钮存储会话,以后使⽤此会话与ESA驱动器进⾏通讯。
(⼆):通讯线驱动器(MALE)电脑(三):参数设置与更改A:连接将通讯线连接好,打开电脑的通讯软件,然后给伺服驱动器加上电源。
此时通讯软件会显⽰如下字样:NSK MEGATORQUEMSIA50 _XXXXEXXXXXXXXXXBM1AS0 OK AX01 OK AX1:如果连接不正确,以上的信息不会显⽰。
只有最后的冒号出现,才有可能进⾏参数的设置与更改。
B:参数内容设置(60)1:SI 初始化伺服参数。
(1)MO回车;(2)密码:/NSK ON 回车;(3)SI/AL 回车执⾏此参数时候,不能加SVON于伺服驱动器。
否则会出现“SI INHIBITED”(SI禁⽌)字样。
2、如果⾸次上电出现报警信息,请改动参数如下(51)PI0回车,将其中AB1改为AB0,其意义为:EMST急停变为“正常为常开”⽅式;(226)PI2回车,将其中AB1改为AB0,其意义为:OTP正向限位信号变为“正常为常开”⽅式; PI3回车,将其中AB1改为AB0,其意义为:OTM反向限位信号变为“正常为常开”⽅式; FW-100,将FW-1改为FW-100, 其意义为:运动到位信号IPOS是CFIN⽅式,最⼩OPEN时间为100ms(⽽不是默认FW-1所设定的1ms);(100)* DI0,CW为正⽅向转动,改为DI1,CCW为正⽅向转动;(122)3:AT ⾃动调整(此旋转平台负载较⼤,不适⽤⾃动调整参数)(1)加上SVON信号SV 回车(2)确认伺服驱动器的LED指⽰灯显⽰于正常状态。
台达伺服调机步骤简易说明书

台达伺服调机步骤简易说明书本调机步骤简易说明书主要就配线及调试做一简易说明,因客户使用情况各异,此说明书只做一个调试流程的大概说明,具体细节部分请依实际要求调整。
一:检查确定伺服驱动器及电机是否为所需型号检查确定伺服驱动器及电机是否为所需型号;;注意安装环境注意安装环境。
(。
(祥见操作手册祥见操作手册祥见操作手册))二:配线(1) 周边装置接线图(2) 信号与配线请根据您所需的控制模式和具体要求功能来配线,不同控制模式的配 线是不同的,具体请参照手册3-23至3-26页说明。
但请注意, 1.无 论是什么控制模式,伺服驱动器均需DC24V 电源,您可以让驱动器自已 供给此电源(PIN17脚VDD 与PIN11脚COM+短接);也可以外加POWER 供电(+24接伺服驱动器PIN11脚COM+,GND 接伺服的PIN45,47,49 脚COM-); 2.驱动器均需SERVO ON ,如参数没有变动,PIN9脚DI1 SON 信号需导通。
您可以根据您的需要让PIN9与PIN45等常时短接或用个开 关量来控制它的ON-OFF ; 3.如果您没有用到CW ,CCW 禁止极限和外加 急停按扭,则请把PIN 32,PIN31 ,PIN30与PIN45等COM-脚短路。
(3) 编码器接线1.編碼器引出線連接頭規格:驅動器容量 電機型號 Encoder Connector定義100w ASMT-01L250X 200w ASMT-02L250X 400w ASMT-04L250X 750WASMT-07L250XHOUSING:AMP (1-1318118-6)A1KW ASMT-10L250X ASMT-10M250X 2KW ASMT-20L250X ASMT-20M250X 3KW ASMT-30L250X ASMT-30M250X 5KWASMT-50M250X20-29 17-#16MS3106B20-29SB端子定義內容 A 端子 A1 B1 A2 B2 A3 B3 A5 B5 B6 A /A B /B Z /Z 5V GND 颜色 蓝 蓝/黑 绿 绿/黑 黄 黄/黑 红 黑 BRAID SHELDB 端子 A BCD F G S RA/AB/BZ/Z5VGND線材選擇請使用附隔離網線的多芯双绞線線材選擇請使用附隔離網線的多芯双绞線,,而隔離網線要確實與SHIELD 端相連接端相連接!2.CN2接头定义:附件附件::电子齿轮比设定步骤1. 确认机械规格确认机械规格与电子齿比设定相关的要素有:齿轮比;螺杆节距;滑轮直径等。
慈星机调机步骤

慈星机调机步骤 收藏人:luosanping 本人初学横机,分享点收集到的资料。
y]k{u\2A调机步骤 )h%tEY$AJ 一、开机:当机器正确接上电源后,按下起动开关,会听到三声“嘟”的声音,然后进入机器内存自检画面,正常的话将进入主画面。
*2m{i:3二、磁盘管理:按下磁盘作业按键时,会进入磁盘作业菜单。
*@ S+J$1、列磁盘目录:列出磁盘上所有的文件; 2;SiH]HNS2、动作文件输入到内存:将CNT 文件输入到内存; -0*z"a9<p83、花板文件输入到内存:将PAT 文件输入到内存; hus9Zv44、内存动作文件输入到磁盘:将内存中的CNT 文件复制到磁盘; &X}i%etp^25、内存花板文件输入到磁盘:将内存中的PAT 文件复制到磁盘; baR*4{]6、格式化磁盘:将磁盘格式化; \q|<\~A7、磁盘文件删除:将磁盘中的某一个文件删除; A9y3B^\*8、字库文件输入到内存:当系统升级后,需将新的字库文件输入到内存; N*}g+ IS 9、8位厂标照片输入到内存:将PIC 文件输入到内存,可以更改屏幕显示。
jQ P2[\三、内存管理:按下C 键还可以进行机器的工作参数复制。
7Y1FFw |1、内存花样选择:用于选择从磁盘输入的花板文件,; ekSSqj9";2、内存程式编辑:可以查看和编辑每一页程式,当进入程式编辑画面后,可以对行号、色代号、编织指令等进入修改。
机器画面也会有相应的提示。
按下F2后可以进行跳行编辑,F3为返回首行,F4为最后一行,F5用于纱嘴交换(一系统和二系统交换)F6纱嘴替换,可以随意替换纱嘴。
CDG,l73、内存花样编辑:进入此画面后,我们可以清楚的看到花样的组织,同时可以简单的修改。
功能键F1用于跳行。
z dUSmb4、删除花样:删除指定的花样,输入内存号即可。
=zwn3L8fL5、总清花样:按下此键,系统会有警示提示,如果确定将删除内存所有花样,即刷新内存。
沈阳三洋调试资料
沈阳三洋电梯主板调试说明SM-01-E输入输出接口定义:★ JP1, JP2, JP3 为外部开关信号输入口,公共端为JP3-7、8JP1.01: 输入 X0,检修信号,断开为检修,闭合为自动JP1.02: 输入 X1,上行信号. 在检修时闭合为点动上行,在司机时闭合为上行换向JP1.03: 输入 X2,下行信号. 在检修时闭合为点动下行,在司机时闭合为下行换向JP1.04: 输入 X3,上行多层终端换速开关, 2 米/秒以上电梯要求使用,(低速电梯不用此信号时,请设置输入类型 X3 为常开)JP1.05: 输入 X4,下行多层终端换速开关, 2 米/秒以上电梯要求使用,(低速电梯不用此信号时,请设置输入类型 X4 为常开)JP1.06: 输入 X5,上行限位开关JP1.07: 输入 X6,上行限位开关JP1.08: 输入 X7,上行单层终端换速开关.JP3.09: 输入 X8,下行单层终端换速开关.JP1.10: 输入 X9,上平层干簧JP2.1: 输入 X10,下平层干簧JP2.2: 输入 X11,调速器故障输出信号JP2.3: 输入 X12,消防开关JP2.4: 输入 X13,安全回路继电器检测JP2.5: 输入 X14,门锁回路继电器检测JP2.6: 输入 X15,调速器进线接触器检测JP2.7: 输入 X16,调速器出线接触器检测JP2.8: 输入 X17,抱闸继电器检测JP2.9: 输入 X18,门区信号输入,用于开门再平层和提前开门,闭合有效JP2.10: 输入 X19,调速器运行信号检测,检测到此信号闭合则抱闸可以张开JP3.01: 输入 X20,提前开门继电器检测JP3.02: 输入 X21,备用JP3.03: 输入 X22,抱闸开关JP3.04: 输入 X23,备用JP3.05: 输入 X24,备用JP3.06: 输入 X25,备用JP3.07: X0-X25 输入信号公共端JP3.08: X0-X25 输入信号电源端JP3.09: X0-X25 输入信号公共端,0V.JP3.10: X0-X25 输入信号电源端,+24V.★输入信号常开点/常闭点设置的意义是:如果此信号没有动作,输出信号是导通的,则称此信号为常闭信号。
FANUC 0IBC伺服参数调整
OiMB/C 伺服参数调整在系统连接并通电运行后,首先要进行伺服参数的调整,包括基本伺服参数的设定以及按机床的机械特性和加工要求进行的优化调整,如果是全闭环,要先按半闭环设定(参数1815#1,伺服参数画面的N/M,位置反馈脉冲数,参考计数器容量),调整正常后再设定全闭环参数,重新进行调整。
以下就这几个方面进行介绍。
1.基本参数设定(FSSB)。
·参数1023设定为1;2;3等。
对应光缆接口X,Y,Z等。
·参数1902的位0 = 0,伺服FSSB参数自动设定。
·在FSSB设定画面,指定各放大器连接的被控轴的轴号(1,2,3等)。
在CUR下面会显示放大器的电流(如40A),如果没有或显示--,则检查伺服放大器是否有电或光缆是否正确连接。
·按[SETING]软键。
(若显示警告信息,请重新设定)。
显示如下:* 先按[AMP] (放大器),再按[OPRT],选择[SETTING]如果正常设定,会出现000报警,关机再开机。
·在轴设定画面上,指定关于轴的信息,如分离型检测器接口单元的连接器号。
·按[SETING]键(若显示警告信息,重复上述步骤)。
此时,应关闭电源,然后开机,如果没有出现5138报警,则设定完成。
显示如下:* 按[AXIS](轴)上述的M1,M2表示全闭环的接口所连接的插座对应的轴,比如:M1的JF101连接X轴位置反馈,则在上面的X行的M1处设定为1。
2.伺服参数初始化设定·首先把3111#0 SVS设定为1显现伺服设定和伺服调整画面。
翻到伺服参数设定画面,如下图示,设定各项(如果是全闭环,先按半闭环设定)。
注:1).第一项(初始化位)设定为0,第二项为电机代码。
由电机代码表查出,第三项不设定,第四项CMR=2,(车床的X轴为1)。
2).柔性齿轮比N/M按以下公式计算:3.方向:标准设111,如果需要设定相反的方向,设-111。
DO2000调试
杭州西子奥的斯电梯有限公司调试步骤:DO2000与MCSS.按接线图接好线。
.在将DO2000门机插件插入之前,后,插上插件。
.将EDS即轿顶急停打掉,并把服务器插入查“Emergency stop确后,复位EDS.将轿顶检修TCI若有效,则可进入门机的自学习状态(自学习在后面介绍),若无效,则检查TCI.当轿顶急停恢复,杭州西子奥的斯电梯有限公司Controller Type?Use GOON/EnterType: MCS 411Use GOON/ENTER选择OTHER.自学习a.检查电动机的旋转方向`杭州西子奥的斯电梯有限公司SPEEDENCDYES=1如果编码器方向信号与门运行方向一致,选择c.开始自学习STAR LEARN RUNPRESS <ENTER>门会自动开关两次,第一次用于计算速度及位置、编码脉冲适应杭州西子奥的斯电梯有限公司d. 调整曲线参数按M—3—3—一般设置显示如下:1111111111111111111111111122222START OPEN08说明:111111杭州西子奥的斯电梯有限公司如果动作仍有些不足,或者是你想改变一下曲线,通过使用服务工具来改变参数,就可以方便地进行调整。
参数设定如果使用首次安装设定值进行调整后门运动的曲线仍然有些不足,通过对规定的速度曲线和门的宽度进行调整,善。
因此,提供了一个“曲线参数”和“其它参数”菜单。
9.1曲线参数开始打开速度一次门运动的开始和结束点对噪声来说是最关键的两个点。
噪声是来自厅门与轿厢门的结合部和门锁的松开。
为使启动平稳并在开始打开门时降低噪声,可以对开时打开速度(确定爬行速度)和开始打开距离(确定爬行杭州西子奥的斯电梯有限公司门带入完全关闭的位置。
另一方面,强迫关门速度还不应超过乘客承受的那个扭距极限。
9.2其它参数这些参数被用来将合起来。
一些参数只能用于继电器控制柜和接口箱。
电压增加(VOTAGE门电机是由一个变频控制装置来控制的。
安萨尔多直流调速装置调整方法
1111111111111111111111111Ansaldo 直流传动调试步骤调试步骤一、检查接线1.1 主电源线、电机电枢线是否牢固。
用手轻拉,扭动接线端,接线端子不掉下来或转动为好。
1.2 控制电源电压是否为 380V。
用万用表分别测量三相中的两相线电压,是否为 380V(最高不超过 400V),是否缺相。
1.3 控制端子接线不能超过 24V。
用万用表测量控制电源是否对地 24V,注意正负极别接反。
1.4 主电源与控制电源相位是否一致。
用万用表交流电压档,测量主电源与控制电源的 U,V,W 相的相序是否一致。
1.5 所有接线是否对地短路。
三相交流进线之间,直流母线之间,电机电枢、励磁线圈与电机外壳之间是否短路。
二、记录电机参数调试前,要记录以下参数:电机额定电枢电压、额定电枢电流、额定励磁电流、电机转速(基速及最高速)、测速机速度及反馈电压、光电编码器的每转脉冲数和电源电压。
三、检查跳线3.1 C 控制板上跳线检查(详见说明书 C3-20 页) C3主要查看 C 板上的跳线设置,是否与当前的应用环境相一致,共 50 个跳线详见说明书仔细核对。
重点检查 JP8-9-10-11-12,JP15-16-17,JP25。
3.2 内置磁场控制板跳线检查(详见说明书 C3-7 页) C3按励磁电流量程调整电流互感器附近的四个支架上的封线。
调整跳线 JP2 选择励磁电流反馈信号量程。
调整跳线 JP1 选择励磁电流给定源。
选择位置 B 为给定来自 C 板控制信号。
四、接通控制电源4.1 接通控制电源前, 应保持控制端子中 XM1-13,14,15,16,17,18,19,20,21 未接通+24V,主电源和励磁电源保持断开。
4.2 接通后, 操作器七段 LED 显示器显示为 P.1,C 控制板上绿色信号指示灯 DL3 亮,表示控制电源正常,操作器数码管显示 P.1,液晶屏显示 PROTECTION Ext_P。