
自动控制原理课程设计题目1
1 自动控制原理课程设计题目及要求 一、单位负反馈随动系统的开环传递函数为
)101.0)(11.0()(sssKsGk
1、画出未校正系统的Bode图,分析系统是否稳定 2、画出未校正系统的根轨迹图,分析闭环系统是否稳定。 3、设计系统的串联校正装置,使系统达到下列指标 (1)静态速度误差系数Kv≥100s-1; (2)相位裕量γ≥30° (3)幅频特性曲线中穿越频率ωc≥45rad/s。 4、给出校正装置的传递函数。 5、分别画出校正前,校正后和校正装置的幅频特性图。计算校正后系统的穿越频率ωc、相位裕量γ、相角穿越频率ωg和幅值裕量Kg。 6、分别画出系统校正前、后的开环系统的奈奎斯特图,并进行分析。 7、应用所学的知识分析校正器对系统性能的影响(自由发挥)。
二、设单位负反馈随动系统固有部分的传递函数为
)2)(1()(sssKsGk
1、画出未校正系统的Bode图,分析系统是否稳定。 2、画出未校正系统的根轨迹图,分析闭环系统是否稳定。 3、设计系统的串联校正装置,使系统达到下列指标: (1)静态速度误差系数Kv≥5s-1; (2)相位裕量γ≥40° (3)幅值裕量Kg≥10dB。 4、给出校正装置的传递函数。 5、分别画出校正前,校正后和校正装置的幅频特性图。计算校正后系统的穿越频率ωc、相位裕量γ、相角穿越频率ωg和幅值裕量Kg。 6、分别画出系统校正前、后的开环系统的奈奎斯特图,并进行分析。 7、应用所学的知识分析校正器对系统性能的影响(自由发挥)。
三、设单位负反馈系统的开环传递函数为 )2(4)(sssGk 1、画出未校正系统的根轨迹图,分析系统是否稳定。 2、设计系统的串联校正装置,要求校正后的系统满足指标: 闭环系统主导极点满足ωn=4rad/s和ξ=0.5。 3、给出校正装置的传递函数。 4、分别画出校正前,校正后和校正装置的幅频特性图。计算校正后系统的穿越频率ωc、相位裕量γ、相角穿越频率ωg和幅值裕量Kg。 5、分别画出系统校正前、后的开环系统的奈奎斯特图,并进行分析。 2
6、应用所学的知识分析校正器对系统性能的影响(自由发挥)。 四、设单位负反馈系统的开环传递函数为 )2)(1(06.1)(ssssGk 1、画出未校正系统的根轨迹图,分析系统是否稳定。 2、设计系统的串联校正装置,要求校正后的系统满足指标: (1)静态速度误差系数Kv=5s-1; (2)维持原系统的闭环主导极点基本不变。 3、给出校正装置的传递函数。 4、分别画出校正前,校正后和校正装置的幅频特性图。计算校正后系统的穿越频率ωc、相位裕量γ、相角穿越频率ωg和幅值裕量Kg。 5、分别画出系统校正前、后的开环系统的奈奎斯特图,并进行分析。 6、应用所学的知识分析校正器对系统性能的影响(自由发挥)。
五、单位负反馈随动系统的开环传递函数为
)125.0)(11.0()(sssKsGk
1、画出未校正系统的Bode图,分析系统是否稳定 2、画出未校正系统的根轨迹图,分析闭环系统是否稳定。 3、设计系统的串联校正装置,使系统达到下列指标 (1)静态速度误差系数Kv≥4s-1; (2)相位裕量γ≥40° (3)幅值裕量Kg≥12dB。。 4、给出校正装置的传递函数。 5、分别画出校正前,校正后和校正装置的幅频特性图。计算校正后系统的穿越频率ωc、相位裕量γ、相角穿越频率ωg和幅值裕量Kg。 6、分别画出系统校正前、后的开环系统的奈奎斯特图,并进行分析。 7、应用所学的知识分析校正器对系统性能的影响(自由发挥)。
六、单位负反馈随动系统的开环传递函数为
)101.0)(11.0()(sssKsGk
1、画出未校正系统的Bode图,分析系统是否稳定 2、画出未校正系统的根轨迹图,分析闭环系统是否稳定。 3、设计系统的串联滞后超前校正装置,使系统达到下列指标 (1)静态速度误差系数Kv≥100s-1; (2)相位裕量γ≥40° (3)幅频特性曲线中穿越频率ωc=20rad/s。 4、给出校正装置的传递函数。 5、分别画出校正前,校正后和校正装置的幅频特性图。计算校正后系统的穿越频率ωc、相位裕量γ、相角穿越频率ωg和幅值裕量Kg。 3
6、分别画出系统校正前、后的开环系统的奈奎斯特图,并进行分析。 7、应用所学的知识分析校正器对系统性能的影响(自由发挥)。
七、已知串联校正单位负反馈系统的对象和校正装置的传递函数分别为 )5)(1()(sssKsGp, ccccpszsKsG)(
校正装置在零点和极点可取如下数值:(1)75.0cz,5.7cp;(2)1cz,10cp;(3)5.1cz,15cp。若保证闭环主导极点满足ξ=0.45,试分别
对三种情况设计Kc,并比较它们的闭环极点位置、静态速度误差系数和时间响应快速性。 1、画出未校正系统的根轨迹图,分析系统是否稳定。 2、分别对三种情况设计Kc,使校正后的系统满足指标: 闭环系统主导极点满足ξ=0.45。 3、分别画出校正前,校正后和校正装置的幅频特性图和根轨迹示意图。 4、分别画出系统校正前、后的开环系统的奈奎斯特图,并进行分析。 5、应用所学的知识分析校正器对系统性能的影响(自由发挥)。
八、设单位负反馈随动系统固有部分的传递函数为
)2(4)(ssKsGk
1、画出未校正系统的Bode图,分析系统是否稳定。 2、画出未校正系统的根轨迹图,分析闭环系统是否稳定。 3、设计系统的串联校正装置,使系统达到下列指标: (1)静态速度误差系数Kv=20s-1; (2)相位裕量γ≥50° (3)幅值裕量Kg≥10dB。 4、给出校正装置的传递函数。 5、分别画出校正前,校正后和校正装置的幅频特性图。计算校正后系统的穿越频率ωc、相位裕量γ、相角穿越频率ωg和幅值裕量Kg。 6、分别画出系统校正前、后的开环系统的奈奎斯特图,并进行分析。 7、应用所学的知识分析校正器对系统性能的影响(自由发挥)。
九、设单位负反馈系统的开环传递函数为 )5.0(4)(sssGk 1、画出未校正系统的根轨迹图,分析系统是否稳定。 2、设计系统的串联校正装置,要求校正后的系统满足指标: (1)静态速度误差系数Kv=50s-1; (2)闭环主导极点满足ωn=5rad/s和ξ=0.5。 3、给出校正装置的传递函数。 4、分别画出校正前,校正后和校正装置的幅频特性图。计算校正后系统的穿越频率ωc、相 4
位裕量γ、相角穿越频率ωg和幅值裕量Kg。 5、分别画出系统校正前、后的开环系统的奈奎斯特图,并进行分析。 6、应用所学的知识分析校正器对系统性能的影响(自由发挥)。
十、设单位负反馈控制系统的开环传递函数为
)41.0()05.0(2)(2sssssGp
1、画出未校正系统的Bode图,分析系统是否稳定。 2、画出未校正系统的根轨迹图,分析闭环系统是否稳定及其性能特点。 3、设计如图所示的桥式T形网络(校正装置),消去传递函数中的复数极点。
4、给出校正装置的传递函数。 5、分别画出校正前,校正后和校正装置的幅频特性图。计算校正后系统的穿越频率ωc、相位裕量γ、相角穿越频率ωg和幅值裕量Kg。 6、分别画出系统校正前、后的开环系统的奈奎斯特图,并进行分析。 7、应用所学的知识分析校正器对系统性能的影响(自由发挥)。
说明: 1、题目分配 题号 学号末位 一 1 11 21 31 41 … 二 2 12 22 32 42 … 三 3 13 23 33 43 … 四 4 14 24 34 44 … 五 5 51 52 35 45 … 六 6 16 26 36 46 … 七 7 17 36 37 47 … 八 8 18 28 38 48 … 九 9 19 29 39 49 ... 十 10 20 30 40 50 ...
2、每行同学是一组(红体字),每位同学独立完成课程设计报告,不得雷同!做同一个题目的学生,所采用的设计方法或参数不能完全相同。 3、设计报告使用课程设计专用封面和纸张撰写,每份报告用文件袋装好,上边贴封面。 4、课程设计报告内容: (1)设计题目、设计指标要求;
C1 C2 R2 R1 Ei Eo 5
(2)设计原理及设计步骤:设计报告要写出详细的设计步骤,每步设计时用到的理论依据和结果。设计报告要按照题目要求的顺序书写(手写、打印均可)。如有参考资料,要求列出参考资料的名称。 (3)课程设计过程中的遇到的问题及解决的方法; (4) 课程设计心得体会 全面总结课程设计中自己所做的工作、心得体会,提出改进意见。 5、时间安排:2011年12月8日—2011年12月19日,2011年12月19日上午按组交设计报告。 6, 指导教师:黄敏
自动控制原理课程设计

自动控制原理课程设计
在本次自动控制原理课程设计中,我们将设计一个基于微处理器的温度控制系统。
该系统的目标是通过测量并控制一个封闭环境中的温度,使其始终保持在设定的范围内。
在该系统中,我们将使用一种温度传感器来获取环境的当前温度,并通过微处理器进行处理和控制。
首先,我们需要利用模拟电路将传感器的输出转换为数字量,以便微处理器进行处理。
这可以通过使用模数转换器来实现,该转换器将模拟信号转换为数字信号。
在微处理器中,我们将设计一个控制算法,通过与设定值进行比较来确定温度是否在设定范围内。
如果温度超出了设定范围,控制算法将生成一个控制信号,用于调节环境中的加热器或冷却器。
为了避免温度波动过大,我们可以设计一个比例控制算法,该算法根据温度偏差的大小调整控制信号的大小。
除了控制算法外,我们还需要设计一个用户界面,以便用户可以监视和调整系统的设置。
用户界面将使用显示器和按键来实现,显示器将显示当前温度和设定值,按键用于调整设定值。
为了保证系统的稳定性和安全性,我们还需要设计一些保护措施。
例如,当温度超出安全范围时,系统应该能够自动停止加热或冷却操作,并发出警报作为提醒。
最后,我们需要进行系统的测试和调试。
我们将使用模拟环境和实际环境进行测试,以确保系统在各种情况下都能正常运行。
通过这个设计项目,我们将能够深入了解自动控制原理的应用,并学习如何设计和实现一个实际的控制系统。
同时,我们还将培养系统设计和调试的技能,以及团队合作和沟通能力。
2012春自动控制系统课设题目
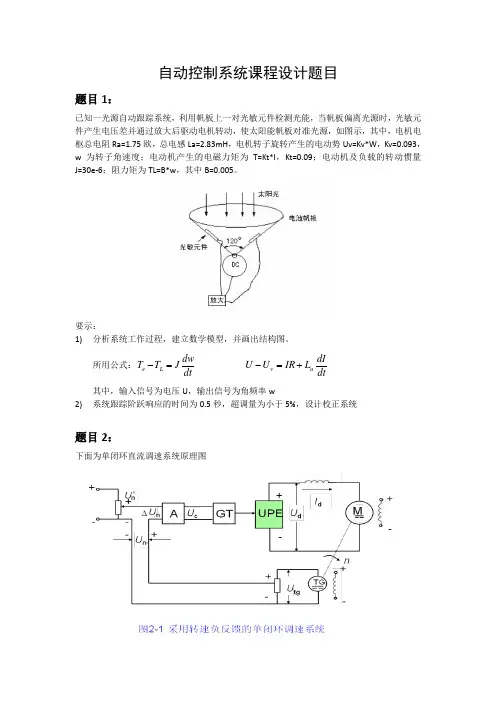
自动控制系统课程设计题目题目1:已知一光源自动跟踪系统,利用帆板上一对光敏元件检测光能,当帆板偏离光源时,光敏元件产生电压差并通过放大后驱动电机转动,使太阳能帆板对准光源,如图示,其中,电机电枢总电阻Ra=1.75欧,总电感La=2.83mH ,电机转子旋转产生的电动势Uv=Kv*W ,Kv=0.093,w 为转子角速度;电动机产生的电磁力矩为T=Kt*I ,Kt=0.09;电动机及负载的转动惯量J=30e-6;阻力矩为TL=B*w ,其中B=0.005。
要示:1) 分析系统工作过程,建立数学模型,并画出结构图。
所用公式:dt dw JT T L e =-dt dIL IR U U av +=- 其中,输入信号为电压U ,输出信号为角频率w2) 系统跟踪阶跃响应的时间为0.5秒,超调量为小于5%,设计校正系统题目2:下面为单闭环直流调速系统原理图其中,A 为放大器,GT 为触发装置,UPE 为晶闸管三相桥式整流装置,M 为被控的直流电动机,TG 为测速发电机,Un*为给定电压信号,Un 为反馈信号,Uc 为控制信号,Ud 为电动机电枢电压,Id 为电枢电流,n 为电动机转速。
已知,放大器A 的放大倍数是Ka=21,GT 和UPE 总的传递函数为10167.044)(1+=s s G ,电动机的传递函数为1075.0001275.019.5)(22++=s s s G ,反馈环节可看做一个比例环节,比例系数为Ktg=0.02。
要求:设计调节器,使得系统稳定,并有足够好的动态性能,超调量小于20%,调节时间小于1s 。
题目3:磁盘驱动器必须保证磁头的精确位置,并减小参数变化和外部振动对磁头定位造成的影响。
作用于磁盘驱动器的扰动包括物理振动、磁盘转轴轴承的磨损和摆动,以及元器件老化引起的参数变化等。
下图为磁盘驱动器示意图和磁头控制系统框图:已知被控制对象(电机和驱动臂)的传递函数为)1000)(20(5000)(++=s s s s G ,传感器传递函数H(s)=1。
自动控制原理课程设计1
⾃动控制原理课程设计1⼀、设计⽬的:1、了解控制系统设计的⼀般⽅法、步骤。
2、掌握对系统进⾏稳定性分析、稳态误差分析以及动态特性分析的⽅法。
3、掌握利⽤MATLAB 对控制理论内容进⾏分析和研究的技能。
4、提⾼分析问题解决问题的能⼒。
⼆、设计内容与要求:设计内容:1、阅读有关资料。
2、对系统进⾏稳定性分析、稳态误差分析以及动态特性分析。
3、绘制根轨迹图、Bode 图、Nyquist 图。
4、设计校正系统,满⾜⼯作要求。
设计条件:1、已知单位负反馈系统的开环传递函数为G(s)=11S S 1S 126K ++ ???2、试⽤频率分析法设计串联滞后校正装置,使系统的相位裕度为402γ??=±,增益裕度不低于10dB ,静态速度误差系数v k =71s -,剪切频率不低于1/rad s 。
设计要求:1、能⽤MATLAB 解复杂的⾃动控制理论题⽬。
2、能⽤MATLAB 设计控制系统以满⾜具体的性能指标。
3、能灵活应⽤MATLAB 的CONTROL SYSTEM ⼯具箱和SIMULINK 仿真软件,分析系统的性能。
三、设计步骤:1、⾃学MATLAB 软件的基本知识。
包括MA TLAB 的基本操作命令、控制系统⼯具箱的⽤法等,并上机实验。
2、基于MATLAB ⽤频率法对系统进⾏串联校正设计,使其满⾜给定的频域性能指标。
求出校正装置的参数, β等的值。
校正装置传递函数和校正后系统开环传递函数。
(1)求满⾜稳态误差要求的系统开环增益0k 。
由已知的单位负反馈系统的开环传递函数为G(s)=11S S 1S 126K ++ ???,可知该系统为I 型系统,在单位斜坡信号作⽤下,速度误差系数0v K K =,可求得107v K K s -==。
故有,G(s)=711S S 1S 126++70.0830.667S S S ++ (2)、⽤MATLAB 求出系统校正前的幅值裕度和相⾓裕度,并画出Bode 图:在MA TLAB 中输⼊: G=tf(7,[0.083 0.667 1 0]); [Gm,Pm,Wcp,Wcg]=margin(G); margin(G)该程序执⾏后得到如下性能指标: Gm =1.2 Pm =3.46 Wcp = 3.47 Wcg = 3.24 即模稳定裕度:h L = 1.2dB 穿越频率:=3.47g ω/rad s相稳定裕度:03.46γ= 剪切频率:c ω = 3.24/rad s(3)、根据题意选择滞后校正装置,使该系统满⾜给定的频域性能指标:设校正后的截⽌频率为'ω,402γ??=±,所以取γ42=0'=γγ?ω?=+()42 '?ω()取-60'=γγ?ω?=-()48 0γ=180+(')c G jw ∠= 48所以0(')180c G jw γ∠=- 132=-(')c G jw ∠=-0''90arctanarctan 26c c w w -- 得'c w =1.19 rad/s(4)、滞后校正装置的传递函数为: 1+()1+bTSG s TS=(b<1)20lg (')0c b L w +=20lgb+20lg7/1.18=0 得b=0.24因为1bT =(1/5~1/10)*'c w =0.1*1.19=0.119 35.01T =所以滞后校正传递函数为()18.4s G s 135.01s +=+()()校正后开环传递函数为:327=(0.0830.667)135.01s S S S ++++()(5)、⽤MA TLAB 求出系统校正后的幅值裕度和相⾓裕度,并画出Bode 图:在MA TLAB 中输⼊:G=tf(7*[8.4 1],conv([0.083,0.667,1,0],[35.01 1])) [Gm,Pm,Wcp,Wcg]=margin(G); margin(G)得到的结果是: Transfer function:58.8 s + 7 -------------------------------------2.906 s^4 + 23.43 s^3 + 35.68 s^2 + s Gm =4.4951 Pm =39.248 Wcp =3.3647 Wcg = 1.3589即模稳定裕度:h L = 13.1dB穿越频率:=3.36g ω/rad s相稳定裕度:039.2γ= 剪切频率:c ω = 1.36/rad s由以上数据可以看出,在串联了⼀个滞后校正装置后系统稳定,=39.2γ,满⾜402γ??=±,增益裕度不低于10dB 。
自动控制原理课程设计报告1

自动控制原理课程设计课题:自动控制原理课程设计专业:电气工程及其自动化班级:期:2014.12.22-2014.12.29 成绩:重庆大学城市科技学院电气信息学院目录1设计目的 (1)2设计要求 (1)3设计题目 (1)4实现过程 (2)4.1校正前系统的Bode图计算与稳定性(手工) (2)4.2校正前系统的根轨迹计算与闭环系统稳定性(手工) (3)4.3校正前系统幅频特性Matlab分析 (5)4.4校正前系统的奈奎斯特图Matlab仿真分析 (6)4.5校正后系统的Matlab仿真分析 (7)4.5.1校正装置的幅频特性 (7)4.5.2校正后系统幅频特性分析 (8)4.5.3校正后系统奈奎斯特图分析 (9)4.5.4校正后系统的截止频率ωc、相位裕量γ、穿越频率ωx和幅值裕量h计算 (11)5总结 (11)6参考文献 (11)自动控制原理课程设计报告1设计目的更加熟练掌握Bode图的作图方法,能够使用劳斯判据判定系统稳定性。
能够画出根轨迹图,并且根据分析出系统的稳定性。
掌握根据要求设计校正装置,学会使用Matlab分析Bode图,系统稳定性,能够作出根轨迹图,并且分析系统相关参数,能够使用Matlab分别画出校正前,校正后和校正装置的幅频特性图。
计算校正后系统的截止频率ωc、相位裕量γ、穿越频率ωx和幅值裕量h。
用MATLAB分别画出系统校正前、后的开环系统奈奎斯特图,并进行分析。
能够利用所学知识分析校正装置对系统的影响。
2设计要求1、手动画出未校正系统的Bode图,分析系统是否稳定。
2、手动画出未校正系统的根轨迹图,分析闭环系统是否稳定。
3、设计系统的串联滞后超前校正装置,使系统达到下列指标。
(1)静态速度误差系数K v ≥ 100s-1;(2)相位裕量γ ≥ 40°。
(3)截止频率ωc=20rad/s。
4、给出校正装置的传递函数。
5、用MATLAB分别画出校正前,校正后和校正装置的幅频特性图。
自动控制原理课程设计
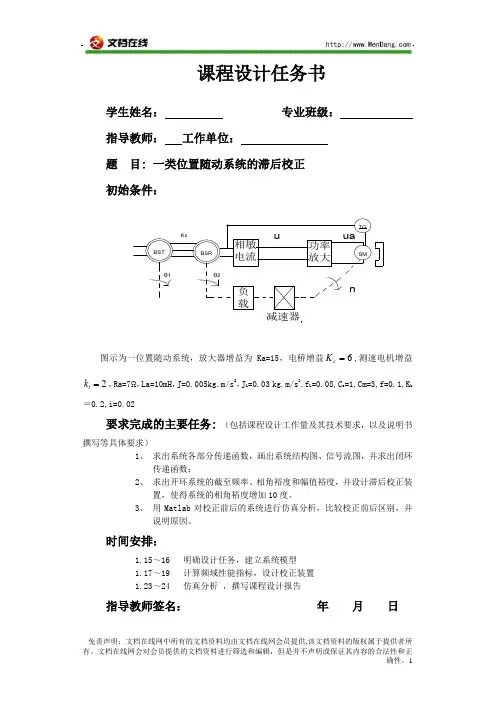
课程设计任务书学生姓名:专业班级:指导教师:工作单位:题目: 一类位置随动系统的滞后校正初始条件:图示为一位置随动系统,放大器增益为Ka=15,电桥增益6K=,测速电机增益εk=,Ra=7Ω,La=10mH,J=0.005kg.m/s2,J L=0.03 kg.m/s2,f L=0.08,C e=1,Cm=3,f=0.1,K b 2t=0.2,i=0.02要求完成的主要任务:(包括课程设计工作量及其技术要求,以及说明书撰写等具体要求)1、求出系统各部分传递函数,画出系统结构图、信号流图,并求出闭环传递函数;2、求出开环系统的截至频率、相角裕度和幅值裕度,并设计滞后校正装置,使得系统的相角裕度增加10度。
3、用Matlab对校正前后的系统进行仿真分析,比较校正前后区别,并说明原因。
时间安排:1.15~16 明确设计任务,建立系统模型1.17~19 计算频域性能指标,设计校正装置1.23~24 仿真分析,撰写课程设计报告指导教师签名:年月日系主任(或责任教师)签名:年月日摘要随动系统是指系统的输出以一定的精度和速度跟踪输入的自动控制系统,并且输入量是随机的,不可预知的。
在很多情况下,随动系统特制被控量是机械位移的比还控制系统。
控制技术的发展,使随动系统得到了广泛的应用。
位置随动系统是反馈控制系统,是闭环控制,调速系统的给定量是恒值,希望输出量能稳定,因此系统的抗干扰能力往往显得十分重要。
而位置随动系统中的位置指令是经常变化的,要求输出量准确跟随给定量的变化,输出响应的快速性、灵活性和准确性成了位置随动系统的主要特征。
简言之,调速系统的动态指标以抗干扰性能为主,随动系统的动态指标以跟随性能为主。
在控制系统的分析和设计中,首先要建立系统的数学模型。
控制系统的数学模型是描述系统内部物理量(或变量)之间关系的数学表达式。
在自动控制理论中,数学模型有多种形式。
时域中常用的数学模型有微分方程、差分方程和状态方程;复数域中有传递函数、结构图;频域中有频率特性等。
《自动控制原理》课程设计-温度控制系统的滞后校正

目录引言 (1)1 无源滞后校正的原理 (2)2 系统校正前的图像 (4)2.1 系统校正前的波特图 (4)2.2 系统校正前奈氏图的绘制 (5)3 校正环节参数计算 (6)4 系统校正后的图像 (6)4.1 系统校正后的波特图 (6)4.2系统校正后的奈氏图 (7)4.3系统校正前后的波德图对比 (8)5 校正前后系统的阶跃响应曲线 (9)6 心得体会 (12)7 参考文献 (13)引言在现代的科学技术的众多领域中,自动控制技术起着越来越重要的作用。
自动控制技术是能够在没有人直接参与的情况下,利用附加装置(自动控制装置)使生产过程或生产机械(被控对象)自动地按照某种规律(控制目标)运行,使被控对象的一个或几个物理量(如温度、压力、流量、位移和转速等)或加工工艺按照预定要求变化的技术。
它包含了自动控制系统中所有元器件的构造原理和性能,以及控制对象或被控过程的特性等方面的知识,自动控制系统的分析与综合,控制用计算机(能作数字运算和逻辑运算的控制机)的构造原理和实现方法。
自动控制技术是当代发展迅速,应用广泛,最引人瞩目的高技术之一,是推动新的技术革命和新的产业革命的核心技术,是自动化领域的重要组成部分。
自控控制理论是以传递函数为基础的经典控制理论,它主要研究单输出入—单输出,线性定常系统的分析和设计问题。
在线性控制系统中,常用的无源校正装置有无源超前网络和无源滞后网络,通过校正来改善系统的动态性能指标。
系统的动态性能的改变可以由校正前后的奈奎斯特曲线和波特图看出。
1 无源滞后校正的原理无源滞后网路电路图如下:1R C图1-1无源滞后网络电路图如果信号源的内部阻抗为零,负载阻抗为无穷大,则滞后网络的传递函数为分度系数时间常数在设计中力求避免最大滞后角发生在已校系统开环截止频率''c ω附近。
如图1-2所示,选择滞后网络参数时,通常使网络的交接频率T α1远小于''c ω一般取=Tα1''c ω/10 Ts T s Ts Ts s U s U s G c 1111)()()(12++⋅=++==αααC R R T R R R )(121212+=<+=α图1-2校正装置的波特图由于滞后校正网络具有低通滤波器的特性,因而当它与系统的不可变部分串联相连时,会使系统开环频率特性的中频和高频段增益降低和截止频率减小,从而有可能使系统获得足够大的相位裕度,它不影响频率特性的低频段。
精选全文自动控制原理课程设计
精选全文完整版目录绪论 (1)一概述 (2)1.1课程设计的任务与目的 (2)1.1.1设计任务 (2)1.1.2设计目的 (2)1.2课程设计题目与要求 (2)1.2.1设计题目 (2)1.2.2设计要求 (2)二校正函数设计 (4)2.1校正步骤 (4)2.2 校正过程 (4)三传递函数特征根的计算 (10)3.1 系统未校正前 (10)3.2 校正后传递函数的特征根 (10)四控制系统的时域分析 (11)4.1 校正前系统的动态性能分析 (11)4.2 校正后系统的动态性能分析 (13)五控制系统的根轨迹分析 (17)5.1 校正前系统的根轨迹图 (17)5.2 校正后系统的根轨迹图 (18)5.3 绘制奈奎斯特曲线图 (19)5.3.1 未校正前的奈奎斯特曲线图 (19)5.3.2 校正后系统的奈奎斯特曲线图 (20)六绘制系统的伯德(Bode)图 (21)6.1 绘制校正前系统的伯德图 (21)6.2 绘制校正后系统的伯德图 (22)七设计心得与体会 (24)八参考文献 (25)绪论校正装置在自动控制系统中有广泛的应用,它不但可应用于电的控制系统,而且可以通过转换装置将非电量信号转换成电量信号应用于非电的控制系统。
通常是对象、执行机构、测量元件等主要部件已经确定的情况下,设置校正装置的传递函数、调整系统的放大系数。
使系统的动态性能能够得到满足要求的性能指标。
这就是系统的校正。
常用的性能指标可以是时域的指标,如上升时间、调节时间、峰值时间、超调量、稳态误差等;也可以是频域的指标,如截止频率、相稳定裕度、模稳定裕度等。
由于校正装置加入系统的方式和所起的作用不同,常用的校正装置又分为串联校正、反馈校正、前置校正、干扰补偿等四种类型。
在许多情况下,它们都是由电阻、电容按不同方式连接成的一些四端网络。
串联校正主要是由相位超前校正、滞后校正、滞后-超前校正组成的。
串联校正的理论设计方法有频率域方法和根轨迹法。
自动控制原理典型例题1
C
⑤
H1
1、求C(s)/R(s):
G4 R
①
1
E
②
G1
③
G2
1
④
G3
C
⑤
H1
H 2
H2
该系统有两条前向通道,三个独立回路。
P 1 G 1G2G3 , P 2 G4G3 ;
⑥
其中 L1和 L2不接触。
L1 G3 H 2 , L2 G1H1 , L3 G1G2G3 H1 H 2
[解]考虑SISO系统的传递函数, F ( s) 所以输入为X(s)时,令F(s)=0; X ( s ) E ( s) Y ( s) G ( s ) 输入为F(s)时,令X(s)=0。经过 适当的变换后,可画出如下等 Z ( s) H (s) 效结构图:
⑥
要仔细找出每一个前向通路,并判断独立回路之间, 独立回路与前向通路之间是否接触。
[例2-3]试求如下图所示结构图的传递函数:
Y ( s) Y ( s) Z ( s) Z ( s) E ( s) E ( s) Z ( s) E ( s) , , , , , , , X ( s) F ( s) X ( s) F ( s) X ( s) F ( s) E ( s) Z ( s)
2、求
E s 。该系统该有两条前向通路,三个独立回路。 R s
G4
R
①
1
E
②
G1
③
G2 1
④
G3 H 2
C
⑤
H1
H2
⑥
P 2 G4G3 H 2 H1 , 同上, 1 1 G3 H 2 , 2 1 1 1, P
E s 1 G3 H 2 G4 G3 H 1 H 2 Rs
8 位置随动系统解析
指导教师评定成绩:审定成绩:重庆邮电大学自动化学院自动控制原理课程设计报告设计题目:位置随动系统单位(二级学院):学生姓名:专业:班级:学号:指导教师:设计时间:重庆邮电大学自动化学院制目录一、设计题目 (2)二.报告正文 (3)摘要 (3)2.1 问题一的分析与求解 (4)2.2 问题二的分析与求解 (5)2.3 问题三的分析与求解 (10)2.4 问题四的分析与求解 (14)三、设计总结 (18)四、参考文献 (19)五、附录 (20)附录一 (20)附录二 (20)一、 设计题目自动控制原理课程设计任务书1某位置随动系统原理如下图所示。
输入量为转角r θ,输出量为转角c θ,p R 为圆盘式滑动电位器,SM 为伺服电动机,TG 为测速发电机。
要求:(1)查阅相关资料,分析系统的工作原理,指出被控对象、被控量和给定量,画出系统方框图。
(2)分析系统每个环节的输入输出关系,代入相关参数求取系统传递函数。
(3)分析系统时域性能和频域性能。
(4)运用根轨迹法或频率法校正系统,使之满足给定性能指标要求。
(已知条件和性能要求待定)二、设计报告正文摘要随动系统是指系统的输出以一定的精度和速度跟踪输入的自动控制系统,并且输入量是随机的,不可预知的,主要解决有一定精度的位置跟随问题,如数控机床的刀具给进和工作台的定位控制,工业机器人的工作动作,导弹制导、火炮瞄准等。
控制技术的发展,使随动系统得到了广泛的应用。
位置随动系统是反馈控制系统,是闭环控制,其位置指令是经常变化的,要求输出量准确跟随给定量的变化,输出响应的快速性、灵活性和准确性成了位置随动系统的主要特征。
本次课程设计研究的是一类位置随动系统的滞后校正,首先通过分析原理求出传递函数,并利用主导极点进行降阶,得出一个二阶系统传递函数,并通过MATLAB分析时域和频域的各个性能,得出相角裕度太小和超调量太大,然后设计PD控制装置,改善系统的阻尼比,来使系统的各个性能达到要求。
自动控制原理 第一章习题及答案
一、 习 题 及 解 答第1章习题及解答1-1 根据图1-15所示的电动机速度控制系统工作原理图,完成:(1) 将a ,b 与c ,d 用线连接成负反馈状态;(2) 画出系统方框图。
解 (1)负反馈连接方式为:,d a ↔c b ↔;(2)系统方框图如图解1-1 所示。
1-2 图1-16是仓库大门自动控制系统原理示意图。
试说明系统自动控制大门开、闭的工作原理,并画出系统方框图。
图1-16 仓库大门自动开闭控制系统解 当合上开门开关时,电桥会测量出开门位置与大门实际位置间对应的偏差电压,偏差电压经放大器放大后,驱动伺服电动机带动绞盘转动,将大门向上提起。
与此同时,和大门连在一起的电刷也向上移动,直到桥式测量电路达到平衡,电动机停止转动,大门达到开启位置。
反之,当合上关门开关时,电动机带动绞盘使大门关闭,从而可以实现大门远距离开闭自动控制。
系统方框图如图解1-2所示。
1-3 图1-17为工业炉温自动控制系统的工作原理图。
分析系统的工作原理,指出被控对象、被控量和给定量,画出系统方框图。
图1-17 炉温自动控制系统原理图解 加热炉采用电加热方式运行,加热器所产生的热量与调压器电压c u 的平方成正比,c u 增高,炉温就上升,c u 的高低由调压器滑动触点的位置,该触点由可逆转的直流电动机驱动。
炉子的实际温度用热电偶测量,输出电压f u 。
f u 作为系统的反馈电压与给定电压r u 进行比较,得出所控制偏差电压,经电压放大器、功率放大器放大成后,作为 况下,炉温等于某个期望值e u a u 控制电动机的电枢电压。
在正常情T °C ,热电偶的输出电压f u 正好等于给定电压r u 。
此时,0=−=f r e u u u 故01,==a u u ,可逆电动机不转动,调压器的滑动触点停留在某个合适的位置上,使c u 保持一定的数值。
这时,炉子散失量正好等于从加热器吸的热取的热量,形成稳定的热平衡状态,温度保持恒定。