
微弱信号检测技术的原理及应用(含卡尔曼滤波与维纳滤波)
微弱信号检测技术的原理及应用2018年1月一、微弱信号检测的基本原理、方法及技术在自然现象和规律的科学研究和工程实践中,经常会遇到需要检测诸如地震的波形和波速、材料分析时测定荧光光强、卫星信号的接收、红外探测以及生物电信号测量等。
这些测量量被强背景噪声或检测电路的噪声所淹没,无法用传统的测量方法检测出来。
微弱信号,为了检测被背景噪声淹没的微弱信号,人们进行了长期的研究工作,分析背景噪声产生的原因和规律,研究被测信号的特点、相关性以及噪声的统计特性,以寻找出从背景噪声中检测出目标信号的方法。
微弱信号检测技术的首要任务是提高信噪比,这就需要采用电子学、信息论和物理学的方法,以便从强噪声中检测出有用的微弱信号。
微弱信号检测技术不同于一般的检测技术,主要是考虑如何抑制噪声和提高信嗓比,因此可以说,微弱信号检测是一门专门抑制噪声的技术。
抑制噪声的现代信号处理手段的理论基础是概率论、数理统计和非线性科学。
1、经典检测与估计理论时期这一时期检测理论主要是建立在统计学家工作的基础上的。
美国科学家WienerN .将随机过程和数理统计的观点引入到通信和控制系统中,提出了信息传输和处理过程的统计本质,建立了最佳线性滤波理论,即维纳滤波理论。
NorthD.O.于1943年提出以输出最大信噪比为准则的匹配滤波器理论;1946年卡切尼科夫(BA.K)提出了错误判决概率为最小的理想接收机理论,证明了理想接收机应在其输出端重现出后验概率为最大的信号,即是将最大后验概率准则作为一个最佳准则。
1950年在仙农信息理论的基础上,WoodwardP.M.把信息量的概念用于雷达信号的检测中,提出了理想接收机应能从接收到的信号加噪声的混合波形中提取尽可能多的有用信息。
但要知道后验概率分布。
所以,理想接收机应该是一个计算后验概率分布的装里。
1953年以后,人们直接利用统计推断中的判决和统计理论来研究雷达信号检测和参盘估计。
密德尔顿(Middleton D)等用贝叶斯准则(最小风险准则)来处理最佳接收问题,并使各种最佳准则统一于风险理论。
这样,检测理论便发展到了成熟的阶段。
2、现代检测与估计理论20世纪60年代左右出现的卡尔曼(Kalman) 滤波理论、非线性检侧与估计理论、非参量检测与估计理论、Robust 检测与估计理论构成了检测与估计理论的第二阶段。
卡尔曼滤波理论把状态变量引入到滤波理论中来,用信号和噪声的状态空间模型代替自相关函数,将状态空间描述与离散时间更新联系起来,以时域的微分方程来表示滤波问题,得到了递推滤波算法。
这一理论打破了平稳过程的限制,更没有无限时间的要求,它的一个明显优点是在线性问题中出现了一个非线性微分方程即黎卡蒂(Riccati)方程,在己知初始条件下用计算机求解。
线性滤波理论的这一进展,很快就成功地应用于卫星轨道测量,导弹制导和自动控制等领域。
非参量检测与估计适用于噪声的统计特性基本上未知的情况,其数学基础是非参量统计推断。
它是由卡蓬(J.Capon)提出的,经过10年多的发展,到了70年代初,在汉森(VG .Hansen)等人提出“广义符号检验法”之后,开始在雷达检测中得到实际应用。
Robust 检测与估计理论适用于噪声统计特性部分确知的问题。
在这里提到的“微弱信号”是一个相对的概念,检测这类信号的方法并不具有什么特殊性,而是能够实现在通常意义下噪声功率相当高而检测幅值相当低时的有效信号。
通常所采用的方法有:1.谱估计法通常用功率谱密度描述平稳随机信号的谱特征,揭示信号内含的周期、谱峰及谱强度等重要信息。
布莱克曼(Blackman)和图基(Tukey)提出用自相关函数估计值作傅立叶变换,得到功率谱估计,称为BT 法。
随着FFT 的出现,人们对周期图法也重视起来 ,成为流行的功率谱估计算法。
1967年后,又出现了最大熵谱估计及AR 谱估计等近代谱估计方法。
1) 周期图法对平稳随机信号()x t ,其功率谱密度为()x S w ,采样总时间为T(即数据记录长度)。
若采样间隔1t ∆=,则周期图计算公式为2x 1S (,)()T w N X w N=,由于周期图法所固有的截断效应,即把N 个数据序列看作无限长的随机数据序列经矩形窗开启后窗截断的结果 。
从而产生了“泄漏”现象。
该现象除了引起谱值估计畸变外,还会使功率谱估计的分辨率下降。
对周期图法进行改进的方法包括平均周期图法和平滑周期图平均法,其中所用的窗函数有汉宁(hanning)窗、哈明(hamming)窗等.当被估计的信号S(t)中混有观测噪声n(t)时,为一种混合谱形式;当观测噪声谱较强时,就会妨碍信号谱的识别和测量。
一方面由于观测噪声谱的有偏估计,使信号谱测量无法保证准确性;另一方面,当观测噪声较强时,观测噪声谱的起伏使微弱信号功率谱无法分辨。
2) 最大似然谱估计这种谱估计法是用一个有限长的滤波器实现,滤波器对所关心的频率的正弦信号有单位频率响应,可以无失真地通过:而对所有其他频率的噪声,使其输出功率最小。
这时滤波器输出的均方值就是作为正弦信号的谱估计。
最大似然估计的估计性能中的分辨率是不如皮萨伦科(Pisarenko )方法,但该方法可用于在白噪声中对纯连续谱随机信号进行谱估计,而不局限于对正弦组合信号的谱估计.3) AR(P)信号谱估计对于具有AR( P)模型的随机信号谱估计,可以通过自相关延迟序列对AR(P)信号模型参量进行计算,然后再求出谱估计。
与周期图法不同,它具有很高的谱估计分辨率,尤其适用于短数据的情况。
当有观测噪声时,可使实际得到的谱估计更平滑,影响对信号谱的估计.解决的方法包括建立超定方程、使用更多的自相关函数的估值,以及对延迟时间的自相关函数所含的有用信息加以利用,从而改善估计性能。
2.卡尔曼滤波法对于平稳随机信号的最优预测与滤波,一般采用维纳滤波方法。
对于非平稳随机信号,则采用卡尔曼滤波技术。
这是一种对系统(信号模型和观测模型)及其统计特性进行某些假设后,提供的一整套最佳线性滤波的递推算法,可用于解决矢量信号波形的最佳线性滤波.1)标量信号的线性最小均方递推估计卡尔曼滤波器又称为线性递推滤波。
滤波过程包括两种加权项,一种是加权过去估计,另一种是加权目前观测值。
加权系数要保证均方误差最小.卡尔曼预测也可预测随机信号波形,包括预测步长的概念及选择适当的权系数使预测均方误差最小,以实现最佳线性预测。
2) 矢量信号的卡尔曼滤波及预测这是卡尔曼滤波的一般形式,可实现对多个信号进行波形估计.首先也需确定矢量信号的信号模型与观测,对于任何0n n >,利用从时间0n 直到现在的时间n 观测的资料去确定不同分量的线性最小均方差估计。
i n <时,称为滤波问题; i n >时,称为预测问题;o n i n <<时,称为平滑问题.3. 独立分量分析检测方法独立分量分析是近年来由盲信源分离技术发展起来的多道信号处理方法,其基本含义是将多道观测信号根据统计独立的原则通过优化算法分离为若干独立成分,从而实现信号的增强和分解。
各信 号 源 产生的原始信号经混合而形成混合信号,如果信号源间是相互独立的,则使用独立分量分析(ICA)法就可以在没有其他先验知识的条件下,由混合信号分离出信号源输出的原始信号。
ICA 是以原始信号之间的独立性为前提,旨在分离一些相互叠加的独立信号.这种分解技术的特点是把信号分离成若干相互独立的成分,使各个成分之间的独立性最大,各独立信号的混合,可以看作是由各独立信号与混合矩阵相乘的结果,而ICA 的目的则在于找到一个解混矩阵,并使此解混矩阵与混合信号相乘后得到的各输出信号之间的独立性达到最大。
ICA 法原理框图如图所示。
4.自适应滤波法其工作过程包括两个部分:1)根据输入信号产生输出信号(这是一般的滤波);2)为了调整滤波器的权重而进行的自适应控制. 这两个过程是相互联系,相互影响的。
自适 应 滤 波器由自适应滤波的工作情况决定它的两部分组成,一部分是可编程滤波部分,另一部分是自适应算法部分(自适应控制部分)。
在自适应滤波器中,算法部分十分关键,而算法又与可编程滤波器的结构有很大的关系。
自适应滤波器的结构主要有两种:一种是横式滤波器,另一种是格型滤波器。
横式滤波器又有FIR(有限脉冲响应,全零点)和IIR(无限脉冲响应,零极点或全极点)两种.FIR 是一种全零点滤波器,它始终是稳定的,而且能实现线性的相移特性,因此在自适应滤波器中湮没在混沌背景下的微弱信号检测得到了最广泛的应用。
自适应滤波器最主要的应用有以下几种类型。
1) 预测器预测器原理图如下图所示.输入信号s是期望信号,s的延时形式被送给自适应处理器,从而自适应处理器试图去预测现在信号的输入信号,而让Y去对消d 并将e推向零。
预测器在信号编码、噪声消除方面是非常有用的。
预测器的原理图2) 噪声消除器信号s受到加性噪声n的污染,同时具有一个畸变了的但与n相关的噪声n’可利用,自适应处理器的目的是产生出一个尽可能与n相像的Y.因此总输出e 将逼近于so噪声消除器原理图如下图所示。
经证明,在一定的、但十分宽的条件下,最佳的自适应处理器是使e均方值达到最小的处理器。
噪声消除器的原理图自适应滤波器工作时是依照一定的最佳准则来不断地调整自己的参数,最佳准则不同就有不同的自适应算法,但是,总的来说,自适应算法都是递归算法。
它依照某湮没在混沌背景下的徽弱信号检测最佳准则不断地调整更新自己的参数.自适应滤波器所采用的最佳准则主要有最小均方误差准则、最小二乘准则、最大信噪比准则和统计检测准则等。
5.维纳滤波法维纳滤波法(Wiener)的前提条件是待测信号为平稳信号,噪声为随机平稳信号且与待测信号不相关地叠加在一起,是分离两个具有不同谱密度的平稳随机过程的最佳处理和最常用的方法。
这类方法的实质是在频域上根据信号与噪声的不同比例,进行加权,使滤波器的输出是待测信号的最小均方误差估计。
在进行处理时,信号的谱利用平均后所得的待测信号得到,噪声谱可通过一般的平均法维纳滤波法、交替平均法及部分集平均法得到。
这类方法的主要缺点是它假设各次待测信号与噪声的功率谱是不变的,而这在实际情况下是不满足的,它只能用于提高叠加平均后的待测信号的信噪比,以减少所需的叠加次数,不能反映单次待测信号的不同。
6.神经网络滤波法人工神经网络(Artificial Neural Network, ANN)是参照生物神经系统中有关的神经传导、加工的知识来人为构造的信号处理方法。
它可以通过学习,实现网络期望的输入、输出关系,从而适应环境的变化。
其种类很多,有先学习的神经网络滤波器以及自适应神经网络滤波器等类型.概括起来,其共性是有大量的简单处理单元(神经元)相互广泛联接构成的自适应非线性动态系统,是对人脑的抽象、简化和模拟,反映人脑的基本特性。
《微弱信号检测》课件

实验结果的评估与验证
评估指标
根据实验目的确定评估指标,如信噪比 、检测限等。
VS
验证方法
采用对比实验、重复实验等方法对实验结 果进行验证,确保结果的可靠性和准确性 。
CHAPTER 05
微弱信号检测的未来发展
新技术的应用与探索
人工智能与机器学习
01
利用人工智能和机器学习技术,对微弱信号进行自动识别、分
微弱信号的特点包括幅度小、信噪比 低、不易被察觉等。由于其容易被噪 声淹没,因此需要采用特殊的检测技 术才能提取出有用的信息。
微弱信号检测的重要性
总结词
微弱信号检测在科学研究、工程应用和日常生活中具有重要意义。
详细描述
在科学研究领域,微弱信号检测是研究物质性质、揭示自然规律的重要手段。在工程应用中,微弱信号检测可用 于故障诊断、产品质量控制等方面。在日常生活中,微弱信号检测的应用也非常广泛,如医疗诊断、环境保护等 。
智能制造
将微弱信号检测技术应用于智能 制造领域,实现设备故障预警、 产品质量控制等。
THANKS
[ 感谢观看 ]
研究新的信号处理算法,提高微弱信号的提取、处理 和辨识能力。
集成化与微型化
实现微弱信号检测设备的集成化和微型化,便于携带 和应用。
微弱信号检测与其他领域的交叉融合
生物医学工程
将微弱信号检测技术应用于生物 医学工程领域,如生理信号监测 、医学影像处理等。
环境监测
将微弱信号检测技术应用于环境 监测领域,实现对噪声、振动、 磁场等的微弱变化进行检测和分 析。
小波变换法
总结词
多尺度分析、自适应能力强
详细描述
小波变换法是一种时频分析方法,能够将信号在不同尺度上进行分解,从而在不同尺度 上检测微弱信号的存在和特性。这种方法自适应能力强,能够适应不同特性的微弱信号
微弱信号检测的基本理论和技术

微弱信号检测的基本理论和技术微弱信号检测的基本理论和技术微弱信号检测技术是采用电子学、信息论、计算机和物理学的方法,分析噪声产生的原因和规律,研究被测信号的特点和相关性,检测被噪声淹没的微弱有用信号。
微弱信号检测的宗旨是研究如何从强噪声中提取有用信号,任务是研究微弱信号检测的理论、探索新方法和新技术,从而将其应用于各个学科领域当中。
在微弱信号检测中,总是伴随着噪声,噪声属于电路中的随机扰动,它可能来自电路中元器件中的电子热运动,或者是半导体器件中载流子的不规则运动。
噪声是限制信号检测系统性能的决定性因素,因此它是信号检测中的不利因素。
对于微弱信号检测来说,如能有效克服噪声,就可以提高信号检测的灵敏度。
电路中噪声是一种连续型随机变量,即它在某一时刻可能出现各种可能数值。
电路处于稳定状态时,噪声的方差和数学期望一般不再随时间变化,这时噪声电压称为广义平稳随机过程。
若噪声的概率分布密度不随时间变化,则称为狭义平稳随机过程(或严格平稳随机过程)。
显然,一个严格平稳随机过程一定为广义平稳随机过程,反之则不然。
1.滤波器被噪声污染的信号波形恢复称为滤波。
这是信号处理中经常采用的主要方法之一,具有十分重要的应用价值。
现在,在各种信号检测仪器中均离不开各种滤波器,它起到了排除干扰,分出信号的功能。
常用的滤波器是采用电感、电容等分立元件构成(例如,RC低通滤波器、LC谐振回路等),它对于滤去某些干扰谱线(例如,电源50Mz滤波,收音机、电视机中干扰的滤波),有较好的效果。
对于混在随机信号中的噪声滤波,这种简单的滤波器就不是最佳的滤波电路。
这是因为信号与噪声均可能具有连续的功率谱。
因此需要寻找一种使误差最小的最佳滤波方法,有称为最小最佳滤波准则。
维纳线性滤波理论就是一种在最小均方误差准则下的最佳线性滤波方法。
出于维纳滤波器电路实现上的困难,在维纳滤波基础上发展了一种基于状态空间方法的最佳线性递推滤波方法,称为卡尔曼滤波。
维纳滤波和卡尔曼滤波2
3.5 z 3.5 z G sx ( z ) 2 z 2 8.5 z 2 2( z 4)(z 0.25) z2 z2 G xx ( z ) z4 z4 1.75z 2 0.25 z 2( z 0.25) z 2 z 0.25
由于极点z 2在单位圆外,使得滤波 器不稳定, 因此物理不可实现的
(2)因果维纳滤波器: 2 z 2 5z 2 (z 2) (z 0.5) Gxx ( z ) 2 2 z 8.5z 2 ( z 4) ( z 0.25)
z 0.5 z2 G xx ( z ) ,G xx ( z ) z 0.25 z4
Gss s
2
又因为s t , n t 不相关 s 2 3 G xx s Gss s Gnn s 2 s 1 2 Gxs s Gss s 2 s 1
非因果关系的维纳滤波器的系统函数: 2 2 2 s 2a H s 2 1 2 a L e 2 s 3 s 3 2 s a 2 s 1
N 1
R ss ( k ) hopt ( m )[R ss ( k m ) R vv ( k m ) k 0,1, 2, ...
m 0
N 1
k= 0 k= 1
1 = 2h(0) + 0.6h(1) 0.6 = 0.6h(0) + 2h(1)
求出: h(0)=0.451,h(1)=0.165
1 e j e j z z j cos ,令z e , 则cos 2 2
3.5 G ss (e ) 4 cos 8.5
j j
G ww (z) 1
微弱信号检测技术

同步检测法通过将输入信号与参考信号进行相关运算,提取 出目标信号。该方法能够有效地抑制噪声干扰,提高信噪比 。在实际应用中,同步检测法常用于雷达、通信等领域。
滤波器法
总结词
一种利用滤波器对信号进行筛选和处理的微弱信号检测方法。
详细描述
滤波器法通过设计合适的滤波器对输入信号进行筛选和处理,提取出目标信号。该方法具有简单易实 现的特点,适用于多种类型的微弱信号检测。在实际应用中,滤波器法常用于音频、图像等领域。
射级跟踪放大器法
总结词
一种通过调整放大器的增益来跟踪输入信号幅度的微弱信号检测方法。
详细描述
射级跟踪放大器法利用射级反馈电路来调整放大器的增益,使得放大器的输出信 号幅度与输入信号幅度保持一致。该方法能够有效地提高信噪比,降低噪声干扰 。
同步检测法
总结词
一种利用相关技术对信号进行同步检测的微弱信号检测方法 。
环境监测领域
噪声污染检测
在噪声污染控制和环境保护方面,微弱的噪声信号往往代表着环境质量的恶化,微弱信号检测技术能够对这些信 号进行准确的监测和分析,为环境治理提供科学依据。
放射性检测
在核能和核工业领域,放射性物质释放的微弱信号对人类健康和环境安全具有重要影响,微弱信号检测技术能够 实时监测和评估放射性水平,保障公共安全。
微弱信号检测技术的发展历程
基础理论建立
早期的研究主要集中在噪声抑制和放大技术上,为微弱信号检测奠 定了基础。
技术突破
随着电子技术和数字化技术的发展,如放大器技术、数字滤波技术、 相关检测技术等,微弱信号检测的灵敏度和分辨率得到显著提高。
应用拓展
随着微弱信号检测技术的不断发展,其应用领域也在不断扩大,涉及 到众多领域和行业。
微弱信号检测基本理论和技术

微弱信号检测的基本理论和技术微弱信号检测技术是采用电子学、信息论、计算机和物理学的方法,分析噪声产生的原因和规律,研究被测信号的特点和相关性,检测被噪声淹没的微弱有用信号。
微弱信号检测的宗旨是研究如何从强噪声中提取有用信号,任务是研究微弱信号检测的理论、探索新方法和新技术,从而将其应用于各个学科领域当中。
在微弱信号检测中,总是伴随着噪声,噪声属于电路中的随机扰动,它可能来自电路中元器件中的电子热运动,或者是半导体器件中载流子的不规则运动。
噪声是限制信号检测系统性能的决定性因素,因此它是信号检测中的不利因素。
对于微弱信号检测来说,如能有效克服噪声,就可以提高信号检测的灵敏度。
电路中噪声是一种连续型随机变量,即它在某一时刻可能出现各种可能数值。
电路处于稳定状态时,噪声的方差和数学期望一般不再随时间变化,这时噪声电压称为广义平稳随机过程。
若噪声的概率分布密度不随时间变化,则称为狭义平稳随机过程(或严格平稳随机过程>。
显然,一个严格平稳随机过程一定为广义平稳随机过程,反之则不然。
1.滤波器被噪声污染的信号波形恢复称为滤波。
这是信号处理中经常采用的主要方法之一,具有十分重要的应用价值。
现在,在各种信号检测仪器中均离不开各种滤波器,它起到了排除干扰,分出信号的功能。
常用的滤波器是采用电感、电容等分立元件构成(例如,RC低通滤波器、LC谐振回路等>,它对于滤去某些干扰谱线(例如,电源50Mz滤波,收音机、电视机中干扰的滤波>,有较好的效果。
对于混在随机信号中的噪声滤波,这种简单的滤波器就不是最佳的滤波电路。
这是因为信号与噪声均可能具有连续的功率谱。
因此需要寻找一种使误差最小的最佳滤波方法,有称为最小最佳滤波准则。
维纳线性滤波理论就是一种在最小均方误差准则下的最佳线性滤波方法。
出于维纳滤波器电路实现上的困难,在维纳滤波基础上发展了一种基于状态空间方法的最佳线性递推滤波方法,称为卡尔曼滤波。
这种滤波器特别适用于对离散时间序列的实时滤波。
微弱信号检测原理
m ——是测量的总次数;
同理,对于一个电流测量系统,可以用有效噪声电流来描述,即:
I~N
I
i2 N
12
m
12
I
i2 N
/
m
i1
(5.8)
对于其它物理量测量系统,可类似有相关的有效噪声值。
2)等效噪声功率 虽然,传感器类型繁多,但从物理角度看,任何传感器必须
输入一定的能量,才能将输入的信息变换成所需要的输出信息。 当然信息输出时,同样也要输出能量。如:光电传感器要能输出 信号电压,就必须有光能输入,入射光强时,输出信号电压大。 为了方便对同类传感器的性能进行比较,通常用响应度(即物理 量输入信号功率与输出信号值)来描述传感器的灵敏度。对于电 压传感器,其电压响应度定义为:
Rxy
lim
T
1 2T
T
T
xt yt
dt
(5.20)
同理
Ryx lim T
1 2T
T
T
xt
ytdt
(5.21)
互相关函数具有下列重要特性: ① Rxy 仅与时间差有关,而与计算时间的起点无关; ② Rxy Ryx ③ Rxy Rx 0Ry 0 ,当两个随机过程互不相关时,则一定 有 Rxy Ryx 0。例如,被检测信号与系统的观察噪声之间不存在 相关性,因此采用互相关方法有利于抑制观察噪声。
5-1 维纳滤波与卡尔曼滤波---FIR滤波器
W ( z ) w(n) z n
n 0 p 1
ˆ (n) d (n) d
ˆ (n) w(k ) x(n k ) d
k 0 p 1
2.设观测信号x(n)为一高斯-马尔柯夫信号d(n)与其不 相关的白噪声v(n)的线性叠加。试设计二阶维纳一 步预测器。已知d(n)和v(n)的自相关函数分别为
rd (k ) (0.9)|k|
2
rv (k ) 0.64 (k )
作 业:
3. 设有噪声观测数据 x(n)=d(n)+v(n),噪声v(n)是零均值 方差为1.05的白噪声,且信号和噪声不相关。信号 d(n)是AR(1)过程,由差分方程 d(n)=d(n-1)+w(n)产生 ,其中w(n)是零均值方差为0.182的白噪声。
最小正交性原理或投影原理1862fir维纳滤波器信号的线性最小均方估计称为wienerhopf方程1962fir维纳滤波器信号的线性最小均方估计2062fir维纳滤波器信号的线性最小均方估计由此设计的w将使均方误差达到最小均方误差dxdx2162fir维纳滤波器信号的线性最小均方估计若fir维纳滤波器写成非因果形式
预测: 取d(n)=x(n+D),且W(z)是因果的,则维纳滤 波器变成线性预测器,它由d(n)及其过去值来 预测估计x(n+D)。
na
n
n
nD
nb
n na
ˆ (n) x(n D) d x(k )w(n k ) w(k ) x(n k )
k na k 0
卡尔曼滤波的基本原理及应用
滤波器实际实现时, 测量噪声协方差 R 一般可以观测得 到,是滤波器的已知条件。 它可以通过离线获取一些系统观测 值计算出来。 通常,难确定的是过程激励噪声协方差的 Q 值, 因为我们无法直接观测到过程信号。一种方法是通过设定一个 合适的 Q,给过程信号“注入”足够的不确定性来建立一个简单 的可以产生可接受结果的过程模型。 为了提高滤波器的性能, 通常要按一定标准进行系数的选择与调整。
在上面式中,各量说明如下:
(14) (15)
A:作用在 Xk-1 上的 n×n 状态变换矩阵 B:作用在控制向量 Uk-1 上的 n×1 输入控制矩阵 H:m×n 观测模型矩阵, 它把真实状态空间映射成观测空 间 Pk-:为 n×n 先验估计误差协方差矩阵 Pk:为 n×n 后验估计误 差 协 方差 矩 阵 Q:n×n 过 程 噪 声 协 方 差 矩 阵 R:m×m 过 程 噪 声
4 结束语
采用伪线性卡尔曼滤波算法,在参数估计的收敛速度和收 敛精度上有明显的改善,在很大程度上克服了非线性问题线性 化时 ,线性化误差导致的不良结果 。 通过伪量测变量的引入 ,对 量测矩阵进行重新构造, 使得系统量测矩阵是量测角的函数, 并且具有线性形式。 该算法降低了对模型精度的要求,改进了 扩展卡尔曼滤波的发散问题,具有较好的稳定性,在一定的误
· 34 ·
软件导刊
2009 年
这种情形的一种解法,同 Talyer 级数类似,面对非线性关系时, 我们可以通过求过程方程和量测方程的偏导 来 线 性化 , [4、5] 并 计算当前估计量。 不同于基本卡尔曼滤波(KF)过程,扩展卡尔 曼 滤 波 (EKF)过 程 中 的 因 子 矩 阵 (A,W,H,K)是 时 刻 变 化 的 , 因此加下标 k(k 表示 k 时刻)以示标记。 扩展滤波器 (EKF)的 基本工作步同基本滤波器的工作步一样,两者的主要区别在于 非线性情形下需要进行线性化处理,且因子矩阵一般都随时间 变化(与时刻 k 有关)。 但是值得注意的是,经线性变换后系统 噪声及量测噪声不再服从高斯分布。
微弱信号检测技术第一章
国内外在信号处理领域中已有很多著作,其内 容包括信号判决、参数估计、谱估计、最佳滤波 等。这类著作强调理论严密性,但理论及方法过 于复杂,对被处理的信号及噪声性质有很多限制, 往往与实际情况有较大的差距,而且也很难在实 际中应用。所以这些方法最终停留在计算机仿真 阶段,很难形成有实用价值的仪器。
主要内容
2、 信号检测与估计理论 信号检测:噪声中信号判决(用于雷达) 信号参量估计:估计理论,噪声中估计信号某些参量。 如雷达测速。
第一章 绪论
本章主要内容 1-1 研究目的 1-2 信号与噪声 1-3 研究内容
1-1 研究目的 信息论的一个分支,噪声中提取信号 的方法,可靠的准确恢复信号。属信号处理 范畴。
1-2 信号与噪声 1、 信号:有用的信息 信息:传送有用的内容。如声音,图象等 确知信号:具有确定波形的信号
s(t ) = A sin(ωt + θ ) , A 、 ω 、 θ 为常数
随机信号:具有随机参量的信号
s(t ) = A sin(ωt + θ ) , A 或 ω 或 θ 为随机变量
2、 噪声:混于信号中间无用成分。 a. 外来干扰:如雷电干扰,汽车点火干扰, 工业干扰 特点:具有形状----脉冲,某一频率干扰, 仍有Байду номын сангаас机性 b. 元器件内部噪声:纯随机过程,波形没 有规律性。属本文重点研究内容
检测微弱量,如:弱光、小位移、微振动、微 温差、小电容、弱磁、弱声、微电导、微电流等。 检测方法应用在物理、化学、生物医学、地质、 磁学等领域。如:噪声中正弦信号振幅及相位检 测;噪声中周期脉冲信号波形恢复。 20世纪60年代出现第一台微弱信号检测仪器(锁 定放大器及取样积分器),目前国内介绍此类图书 较少。
维纳滤波和卡尔曼滤波
2.2 维纳滤波器旳离散形式--时域解
维纳滤波器设计旳任务就是选择 h(n),使其输出信号 y(n) 与期望信号 d (n)误差旳均方值最小,实质是解维纳-霍夫方程。
2.2.1维纳滤波器时域求解旳措施
假设滤波系统 h(n)是一种线性时不变系统,它旳h(n)和输 入信号都是复函数,设
h(n) a(n) jb(n)
系统实际输出: y(n) 。 y(n) sˆ(n) 1
预测:已知过去旳观察值 x(n 1), x(n 2), , x(n m),估计 目前及后来时刻旳信号值 sˆ(n N ) , N 0 。 滤波:已知目前和过去旳观察值 x(n), x(n 1), , x(n m) ,
估计目前旳信号sˆ(n) 。
卡尔曼滤波是20世纪60年代由卡尔曼提出旳。
2
维纳滤波和卡尔曼滤波比较:
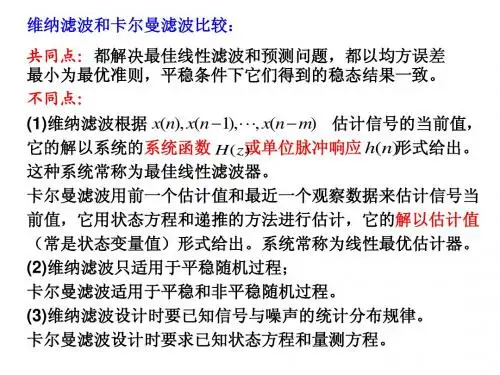
共同点:都处理最佳线性滤波和预测问题,都以均方误差最 小为最优准则,平稳条件下它们得到旳稳态成果一致。 不同点: (1)维纳滤波根据 x(n), x(n 1), , x(n m) 估计信号旳目前值,
它旳解以系统旳系统函数H (z)或单位脉冲响应h(n)形式给出。
M 1
i0
h(i)x(n
i)
17
E
e(n)
2
E
d
(n)
2
M 1
k 0
h
(k
)E
x
(n
k)d
(n)
M 1
M 1 M 1
h(i)E x(n i)d (n) h(k)h(i)E[x*(n k)x(n i)]
i0
k0 i0
M 1
M 1(k
19
2.3离散维纳滤波旳Z域解
时域求解Wiener滤波器很困难,用Z域求解。又因为实际旳系统是因果旳,