
激光多普勒测速技术
激光多普勒测速技术(LDV)
1.引言
多普勒效应是19世纪奥地利物理科学家多普勒.克里斯琴.约翰(Doppler,Christian Johann)发现的声学效应。
在声源和接收器之间发生相对运动时,接收器收到的声音频率不会等于声源发出的原频率,于是称这一频率差为多普勒频差或频移。
1905年,爱因斯坦在狭义相对论中指出,光波也具有类似的多普勒效应。
只要物体产生散射光,就可利用多普勒效应测量其运动速度。
所谓光学多普勒效应就是:当光源与光接收器之间发生相对运动时,发射光波与接收光波之间会产生频率偏移,其大小与光源和光接收器之间的相对速度有关。
二十世纪六十年代,激光器得以发明。
激光的出现大力地促进了各个学科的发展。
由于激光具有优异的相干性、良好的方向性等特点,因此在精密计量,远距离测量等方面获得了广泛的应用。
伴随着激光在光学领域的应用,一门崭新的技术诞生了,这就是多普勒频移测量技术。
1964年,杨(Yeh)和古明斯(Cummins首次证实了可利用激光多普勒频移技术来测量确定流体的速度,激光多普勒测速仪(LDV)以其测速精度高、测速范围广、空间分辨率高、动态响应快、非接触测量等优点在航空、航天、机械、生物学、医学、燃烧学以及工业生产等领域得到了广泛应用和快速发展。
激光多普勒测速仪是利用运动微粒散射光的多普勒频移来获得速度信息的。
2. 激光多普勒测速原理
激光多普勒测速原理即为激光多普勒效应:当光源和运动物体发生相对运动时,从运动物体散射回来的光会产生多普勒频移,这个频移量的大小与运动物体的速度、入射光和速度方向的夹角都有关系。
图1. 激光多普勒效应的示意图
激光多普勒效应的示意图如图1所示,其中,o为光源,p为运动物体,s
为观察者的位置。
激光的频率为f ,运动物体的速度为V ,那么物体运动产生的多普勒频移量可表示为:
()D s o f f V e e c
=⋅- (1) 式中:e o 为入射光单位向量,e s 是散射光的单位向量,c 是光速。
由式(1)可知,可以通过测量激光多普勒频移量的值来获得运动物体的速度信息。
3. 激光多普勒测速的光检测方式
由于光频较高,常见的电检测器,如光电倍增管、硅光二极管、雪崩二极管等不能响应光波的频率,所以用光电检测器直接检测散射光频率是很困难的。
因此,一般采用相干检测的方法。
设一束散射光与另一束参考光(或两束均为散射光,但散射方向不同)的频率分别为f s1 , f s2 ,它们到达光探测器阴极表面的电场强度分别为:
1011120222cos(2)
cos(2)s s E E f t E E f t πϕπϕ=+=+ (2)
式中, E 01, E 02 分别为两束光在光阴极表面处的振幅;ϕ1,ϕ2 分别为两束光的初始相位。
两束光在光阴极表面混频,其合成的电场强度为:
12
01110222cos(2)cos(2)s s E E E E f t E f t πϕπϕ=+=+++ (3)
光强度与光的电场强度的平方成正比:
2
12220102010212()()1()cos[2())2
s s I t k E E k E E kE E f f t πϕ=+=++-+ (4) 式中,k 为常数,ϕ为两束光初始相位差,ϕ =ϕ1 −ϕ2,如两束光相干,则ϕ为常数。
其中,第一项是直流分量,可用电容器隔去,第二项是交流分量,其中(f s1 − f s2 )正是我们希望得到的多普勒频移。
在激光测速仪中有三种常见的外差检测光路基本模式,它们是参考光模式、单光束-双散射模式和双光束-双散射模式。
3.1 参考光模式
图2. 参考光模式
图2所示是参考光模式,激光经分光镜分成两束光,其中一束是弱光用作参考光,另一束是强光用作照射光束,它们聚焦到测量区。
光电检测器接收参考光,同时接收另一束照射光束经过粒子散射在同一方向上的散射光,它们在光电检测器件中进行光外差,从而得到多普勒频移。
为了使参考光和散射光强度基本相近,必须使参考光减弱。
通常参考光束和照射光束的光强比为1:99左右,这里可以用中性滤光片来减弱参考光,或者选择合适的分光镜的分光比来实现。
参考光模式的光学单元具有结构紧凑、调节方便和使用灵活的优点。
3.2 单光束-双散射模式
光阑
激
光
图3. 单光束-双散射模式
图3所示是单光束-双散射模式,一束人射激光束直接聚焦于测量点上,该入射光束在两个不同方向上散射,两束散射光进行光外差而得到多普勒频移。
如图3所示,两支对称的散射光束通过置于大透镜前的双孔光阑,其余的散射光则被遮挡住,然后,两支散射光被光束分离器结合成单光束,然后在光电检测器中进行光外差。
单光束-双散射模式一般用得较少,它没有明显的优点,但是可以用它来接收两个互相垂直平面的两对散射光,同时测量两个速度分量,而旋转双孔光阑到任意角度,可接收测量平面上任意方向的两个速度分量。
3.3 双光束-双散射模式
如图4. 双光束-双散射模式
如图4所示是双光束-双散射模式,激光经分光镜分成两束强度相等、互相平行的光束,通过聚焦透镜,会聚于被测点,然后这两束入射光在同一方向的散射光汇聚到光电检测器中进行外差而获得多普勒频移。
双光束-双散射模式是目前激光测速中应用最广泛的光路模式。
它的多普勒频移只取决于两束入射光方向,而与散射光方向无关,这是该模式的重要特点。
因为光接收器可以放在任意位置,而且可以采用大的收集立体角以提高散射光功率。
入射光系统可制成集成化光学单元,大大提高了光学系统的稳固性和易调准性。
4. 激光多普勒测速的特点
4.1 激光多普勒测速的优点
激光多普勒测速与传统的测速仪相比具有如下优点:
属于非接触测量:激光会聚点就是测量探头.测量过程对流场无干扰,这对回旋流场尤为适用。
也可很方便地在恶劣环境中如火焰、腐蚀性流体内进行测量。
空间分辨率极高:目前测点可小于10−4mm3,随着所用激光波长的减小,光路和聚焦元件性能的改进,还可以进一步缩小。
已可测出直径10μm 中小部位流速。
高的空间分辨率经常使用于边界层、薄层流体及狭通道场合的测量。
动态响应快:速度信号以光速传播,惯性极小,只要配以适当的信号处理机,可进行实时测量,是研究涡流、测量瞬时脉动速度的新方法。
测量精度高:测量所采用的公式是一个精确的物理关系式,基本上与流体的其他特征(如温度、压力、密度及黏度)无关,通过光路计算和保证制造精确后,可不考虑光路系统误差,系统测量精度很高,因而可用他来校正其他类型测速仪器。
测量量程大:因为频差与速度成简单线性关系,不论低速或高速都不需校正,
他允许有很大的频移,目前已能测0.1mm/s~2000m/s 的速度,这是普通测速仪不能比拟的。
测量速度方向的灵敏性好:因光束分离器旋转时测点不变,所以可方便地测量任意方向的速度分量,并可用作常量二维流动的测量研究。
4.2 激光多普勒测速的缺点
激光多普勒测速仪本质上是利用检测流体中和流体以同一速度运动的微小颗粒的散射光来测定流体速度的仪器,由此也带来一定的局限性。
被测流体要有一定的透明度,管道要有透明窗口。
在测纯净的水或空气速度时,必须由人工掺入适当的粒子作散射中心。
流速很高时要求提高激光输出功率,由于信号频率很高而使信号处理困难。
价格较贵。
使用时要有一定的防震要求,并使管道和光学系统无相对运动。
尽管如此,由于他有许多独特的优点,现已成为科研和实验室工作中的有力工具,并具有广阔的应用前景。
5.激光多普勒测速技术的应用
激光多普勒测速具有许多优点,它广泛地应用于空气动力学和流体力学,用来测量风洞、水筒、水工模型、射流元件等各场合中流体的流场分布和有关的物理参量,它也适用于边界层流体的测量和二相流的测量。
近来,已能测量亚音速、超音速喷气流的速度,所以被用来研究喷气过程、燃烧过程,为燃气轮机、气缸、锅炉、原子能反应堆等方面的设计研究提供了实验数据和测试结果[6]。
激光多普勒速度计已从科研的实验室进人工厂现场,如测铝板、钢板的轧制速度,固体粉末输送速度,天然气输送以及控制棉纱、纸、人造纤维的运动速度以提高产品质量。
结合其他技术,还可以扩大测速仪的用途,同时测量浓度,或者振动等其他物理参量。
现在,激光多普勒测速技术已逐渐在国民经济各部门得到实际应用,并取到了良好的效果。
这一技术本身也正在不断地深入发展,以适应迅猛发展的科学研究与生产的需要。
激光多普勒测速仪(LDV)相位多普勒粒子分析仪(PDPA)

全息摄影与普通摄影的区别
类别
记录方式
全息摄影
物束光与参考光束
记录内容
成像介质
影像观察 方式
色彩表现 影像特点
物体散射光的强度及相位 信息
记录后称全息片 (全灰色调) 一般借助激光还原观看
彩色干涉条纹图像 三度空间立体感的景物, 只有散射光线而并无实物
一般摄影
光学镜头成像 (物束光) 景物本身或 反射光强度 感光胶片
眼睛直接观看
彩色物体图像 平面物体图像
激光全息摄影包括两步:
◇ 记录 ◇ 再现
全息记录过程
把激光束分成两束;一
束激光直接投射在感光 底片上,称为参考光束; 另一束激光投射在物体 上,经物体反射或者透 射,就携带有物体的有 关信息,称为物光束.物 光束经过处理也投射在 感光底片的同一区域上. 在感光底片上,物光束 与参考光束发生相干叠 加,形成干涉条纹,这 就完成了一张全息图。
预先标定粒 径与信号可 见度或幅值 的关系
LDV信号测粒径只能用于一些
简单、粒子浓度很低的流动
Doppler信号中的最大、最小和基底值
1.3 激光多普勒测速仪的外差检测模式
•参考光束系统:参考光直接照 射到光检测器去同散射光束进 行光学外差。
可用光阑受到严格限制,光路安
பைடு நூலகம்
排、接收光阑、粒子浓度与可达
md (m 1) 4
2sin( / 2) d R
2.2 相位多普勒测粒要点
• PD法的测量原理与光散射干涉法密切相关,即以波长作 为测量标尺。
• PDPA中两入射光束的交角较小(约5°),同时测量容积 保持较少的条纹数(5-8条),但PDPA的接收光学至少基 于2个(通常3个,可解决相位模糊问题)光电检测器。
激光多普勒测速仪工作原理

激光多普勒测速仪工作原理激光多普勒测速仪,听上去就像科幻电影里的高科技玩意儿,其实它的原理并没有那么复杂。
想象一下,你在路边看着一辆车飞驰而过,车子发出的声音变高了,然后又变低了,这就是多普勒效应的魔力。
激光多普勒测速仪就像是把这个声音的变化变成了光的变化。
我们来聊聊它是怎么工作的。
这个仪器会发出一束激光,这束激光就像是你的好朋友,跟着你走来走去。
然后,当这束激光照到移动物体,比如说一辆车或者一块正在转动的机械零件时,激光会被反射回来。
可有趣的是,这个反射回来的光波频率会发生变化,快的东西反射回来的光频率变高,慢的则相对低一些。
就好像当你向某个人打招呼时,他们走得快,你的声音听起来就会高亢激昂,走得慢时,你的声音又会变得悠扬而柔和。
仪器的探测器就像是个侦探,专门负责捕捉这些反射回来的光波。
探测器会把这些光波的频率变化进行分析,最终算出物体的速度。
你看,就像数学题一样,难度不高吧?而且这个过程是相当迅速的,几乎可以实时监测到物体的运动状态。
大家都知道,速度是非常重要的,无论是在交通管理上,还是在工业生产中。
激光多普勒测速仪的应用广泛得不得了。
比如说,汽车制造商在检测新车的性能时,会用这个仪器来确认车速是否达标。
再比如,机场里的雷达监控也可以借助激光多普勒测速仪来监控飞行器的速度,保证一切安全无误。
说到这里,很多人可能会想,“这玩意儿是不是得很贵?”其实现在的科技越来越普及,价格也逐渐亲民了,很多企业都能负担得起。
而且激光多普勒测速仪还有个特别之处,就是它可以在不接触物体的情况下进行测量,简单来说,就是“隔空取物”。
这就像你在家里用遥控器调电视,既方便又不费劲。
想想看,如果在高温或者危险的环境下工作,能够用激光来测量速度,那是多么安全啊。
再说说它的精准度,激光多普勒测速仪的测量结果非常准确,通常能够达到千分之一米每秒的精度。
这对于一些需要高精度的工业流程,简直就是福音。
比如说,做一些精密加工的机械,稍微的误差都可能导致整个产品的失败,所以激光多普勒测速仪的出现,无疑提升了生产效率和质量。
激光多普勒测速(LDV)与粒子成像测速(PIV)的应用
图像采集和 速度场计算
由一台基于微机的控制器完成
通过改变PI V 系统的延迟时间, 得到不同喷雾时刻的速度矢量图。
实例4:柴油机燃油喷射雾化的PIV 测量试验研究
PIV 通过CCD 和采集卡, 获得粒子图像.
在喷雾液滴的两相流场内, 由于粒 子像太多, 不能用跟踪单个粒子轨 道的方法( PTV) 来获得速度信息.
3.LDV与PIV测量原理
激光多普勒测速原理
微粒接受到的光波频率与光源频率会
有差异,差异大小同微粒运动速度的
单一频率的激光照射 大小和照射光与微粒速度方向之间的
运动微粒
夹角有关。
微粒以一定速度穿过时
接收散射光的多普 频移获得微粒速度
若微粒速度与流体团速度 一致,则可以获得该点的 流场速度。其关系如下:
Satoru Sasak i等运用自相关PIV 技术, 从曝光图像中得到了喷雾 周围的空气流动速度。研究结果显示, 喷射开始后喷油嘴周围的空 气被喷雾前端向外挤压, 随后流速向相反方向进行。 M iyazak i等将PIV 技术成功应用到水平管内螺旋气固两相流粒子 运动, 实验中包括用粒子群获得的高密度图象模型来得到速度, 对单 个粒子的追踪来得到低密度粒子数。
激光多普勒测速(LDV)与粒子 成像测速(PIV)在柴油机流场
特性方面的应用
报告主要内容
1. 意义与背景 2. 国内外研究现状 3. LDV与PIV测量原理 4. 实例应用介绍 5. LDV与PIV测试方法对比 6. 适用范围 7. 影响测试精度因素与测量误差分析 8. LDV与PIV局限性 9. LDV与PIV展望 10.参考文献
激光多普勒测速技术应用于浓缩燃烧器湍流流场的测量:在煤粉 浓缩燃烧器中加入示踪颗粒,利用激光多普勒测速技术对湍流流场 的速度场及湍流参数进行测量研究,通过自动数据采集及处理分析 系统,获得不同钝体结构的煤粉浓缩燃烧器的速度及湍流强度分布。
基于激光多普勒测速的流场测试技术
a ay i o s rDo pe eo i t , n n rd c st e w r ig me h ns W ea s ie a n y i f h e sb l n lss fl e p lrv lc mer a d i t u e h o k n c a im. lo gv n a a sso ef a i i — a y o l t i t fa p yn h a e o p e e o i ty t o ed i n en lc mb s o n i e F n l e ito u e t e d ・ y o p l i g t e ls r D p lr v lcmer o f w f l n i tr a o u t n e g n . ia l w n r d c h o l i i y me t n n e ai n ld v lp ns o p l rv l cmer f o ed i n e n lc mb sin e g n . si a d it r t a e eo me t fDo p e eo i ty o w f l n i tr a o u t n i e c n o l f i o
Te h i u ffo fe d m e s r m e t b s d o c n q e o w l a u e n a e n l i l s r Do p e e o i e r a e p lr v l cm ty
LI Yo YANG a —a பைடு நூலகம் A u—he U u, Xio to, Xi z n
1 引 言
以定 量地 计算 出流 场 的速 度 。 内燃 机气 缸 内的空 气 流场对 内燃 机 的 油气 混 合 、 燃期 、 烧 过 程 、 焰 滞 燃 火 传播 、 爆震 , 以及 污染 物 的形 成 都有 着 十分 重要 的影
Dantec 激光多普勒测速仪(LDA)原理说明书
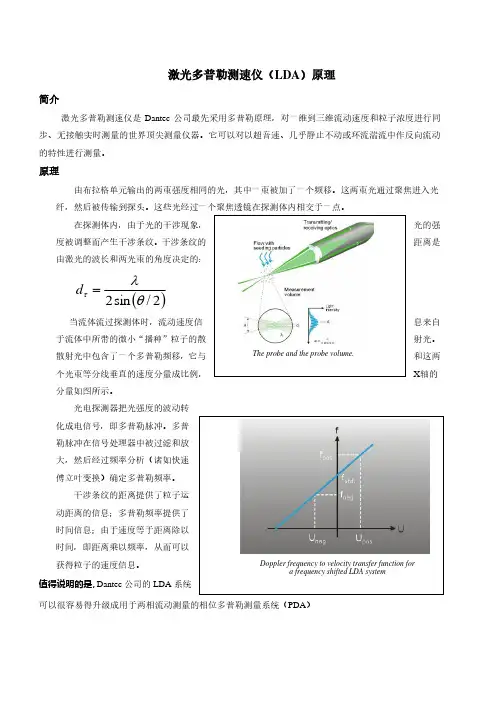
The probe and the probe volume.激光多普勒测速仪(LDA )原理简介激光多普勒测速仪是Dantec 公司最先采用多普勒原理,对一维到三维流动速度和粒子浓度进行同步、无接触实时测量的世界顶尖测量仪器。
它可以对以超音速、几乎静止不动或环流湍流中作反向流动的特性进行测量。
原理由布拉格单元输出的两束强度相同的光,其中一束被加了一个频移。
这两束光通过聚焦进入光纤,然后被传输到探头。
这些光经过一个聚焦透镜在探测体内相交于一点。
在探测体内,由于光的干涉现象,光的强度被调整而产生干涉条纹。
干涉条纹的距离是由激光的波长和两光束的角度决定的:()2/sin 2θλτ=d当流体流过探测体时,流动速度信息来自于流体中所带的微小“播种”粒子的散射光。
散射光中包含了一个多普勒频移,它与和这两个光束等分线垂直的速度分量成比例,X 轴的分量如图所示。
光电探测器把光强度的波动转化成电信号,即多普勒脉冲。
多普勒脉冲在信号处理器中被过滤和放大,然后经过频率分析(诸如快速傅立叶变换)确定多普勒频率。
干涉条纹的距离提供了粒子运动距离的信息;多普勒频率提供了时间信息;由于速度等于距离除以时间,即距离乘以频率,从而可以获得粒子的速度信息。
值得说明的是,Dantec 公司的LDA 系统可以很容易得升级成用于两相流动测量的相位多普勒测量系统(PDA )Doppler frequency to velocity transfer function fora frequency shifted LDA systemAir vortex measured by FlowExplorer流体速度和湍流测量——FlowExplorer激光多普勒测速仪精确的流体速度测量FlowExplorer是一个高集成度高精度的激光多普勒(LDA)流体测量系统,可用于流体和湍流的研究。
FlowExplorer系统可以测量单一速度分量或者同时测量两个方向的速度分量。
激光多普勒测速讲解
t ccw
L 1 2 c c
r dl
图6-37 环形干涉仪的Sagnac 效应
二者之差为
t 2 r dl 2 2 c t 2 1 c S r dl 2
4S 2 4S r d l r d l L tc c2 c2 c
12
光纤陀螺
光纤陀螺也是基于Sagnac效应。以长度为的光纤绕成直径为的由个 圆圈组成的光纤圈,其直径和圆面积可以分别表示为:
L D N
L2 S 4 4N 2
D 2
光程差则可以表示为
L
4SN LD c c
提高测角精度的方法:加大直径、增加圈数。 实用的环形激光测角采用光纤陀螺仪。
光 的频率
νs
4
差频法测速
可分为两类: 参考光束型多普勒测速:检测散射光和入射光之间的频移 (多普勒频移); 双散射光束型多普勒测速:检测两束散射光之间的频差 (多普勒频差)。
5
参考光束型多普勒测速
图6-32所示为参考光束型测速方法的光路的原理图
设 Ei (t ) 和 ES (t ) 分别表示参考光和散射光的电矢量的瞬时值 则
3
静止接收器上接收到的运动微粒散射光 的频率
如图6-31所示,因此在S处接收到的散射光的频率应为 υ es υ ei υ es νs νQ (1 ) νi (1 )(1 ) c c c υ νi (es ei )νi c 常采用差频法测量多普勒频移。 即将入射光与散射光混频,两 束光“混频”产生的拍频信号的 频率就是多普勒频移。 图6-31 S处接收到的微粒Q散射
激光多普勒测速技术进展
c a e p lrv lc mee s a e d s u s d i e al B sd s t a ,h s p p r gv s a c mp e e sv n r d c in o y l s rDo p e eo i tr , r ic s e n d t i e i e h t t i a e ie o r h n ie ito u t f . o HH y e d a ・ e u n y ls r D p lrv lc me e i h i d v lp d b sn h a Unv ri e e t n r a e te t p u f q e c a e o pe e o i trwh c e eo e y T i g u ie st r c nl t i c e s h lr s y yo me u a l a g in f a t . h e eo me tte d o s rDo p e e o i a u e n e h i u s i s i— s a r b e r n e sg i c nl T e d v lp n r n fl e p l rv lc t me r me ttc n q e s a o d s i y a y s l
Ab t a t T i a e ie e iw o e lts d a c si a e p lrv lc t a u e n e h i u s A r f sr c : h sp p rg v s a r ve f h ae t v n e n ls rDo p e eo i me s r me t c n q e . b i t a y t e
1 引 言
・
综述 与评论 ・
Hale Waihona Puke 激 光 多普 勒 测 速技 术 进 展
激光多普勒测速仪(LDV)相位多普勒粒子分析仪(PDPA)
L2
在差动多普勒技术中,相交光束产生的条纹图
条纹间距:
f
F 2sin( / 2) s
LDV测速的关键参数,可用速度标定工具来检验
粒子速度: v fD f
椭球型控制体基本参数:
直径:
dw
4F d
宽度:
L1
dw cos(
/
2)
长度:
L2
dw sin( /
2)
8F 2 ds
1.2 激光多普勒测量原理
粒子大小和浓度测量:信号可见度法
信号底基幅值法
在多普勒信号中有可见度的定义: V Imax Imin I max I min
可见度和球形颗粒度的关系,可近似用第一类一阶贝塞尔函数的形式来
表示:
V 2J1(d p / f ) d p / f
J1:一阶贝塞尔函数 dp:粒子直径 f:干涉条纹间距
2.5 PDPA应用实例
PDPA测量喷射燃料粒子场
两束激光束相交处为测 量区域, 在该区域形成干涉 条纹, 喷雾场粒子通过该区 域, 接收探头接收到折射和 散射光信号, 经信号分析和 数据处理, 得到粒子速度和 粒径信息。
实验结果
左图为PDPA 测量粒径统 计分布结果, 横坐标为喷雾 粒径, 单位为μm, 纵坐标为 统计个数。
1. 由于是激光测量,对于流场没有干扰,测速范围宽, 2. 由于多普勒频率与速度是线性关系,和该点的温度、
压力没有关系; 3. 消除了由于散射光干涉带来的复杂问题; 4. 对采样体的精确确定,使得在测量粒子速度和粒径的
同时,也可以测量粒子的密度和体积流量; 5. 信号处理技术的优势提高了数据的可靠性; 6. 目前还只能被用在固体浓度较低的环境中。
全息摄影与普通摄影的区别
激光多普勒测速研究
基于此 , 首先进行光路改造 , 以直 流小 电机风扇 的速度代替流体 流 速, 根据 电源电压和电机转速 的关系控制风扇 的转 速 , 计好速度控制 设 电路 , 用 L b IW 软件 [ 运 aV E 5 1 编写拍 频外差计算 和数据采 集分析 处理程 序; 其次将光信号实现光电转换后进行数据采集送 人计 算机 进行计算 ; 最后对 比物体实际运动速度和激光多普勒测速结果 , 一步完善改进 , 进 提高测量精度。
2 s nc ui.
因此 , 通过对散射信号 的多普 勒拍 频 进行测量 , 可以根据上式 就 计算出聚焦点处 目标的横向移动速度 。 2 设计方 案 、
0
1
2
3
4
5
6
7
8
9
1 0
电压 ( ) v
图 3设计方 案图
设计方案如 图 3 所示 ,激光发 出的光束 在分 束镜 B后表面通过分 振 幅法分 为反射 光光束 1 和透射光光束 2 透射光光束 2 , 在全反射镜 M 上反射后 变为 和光束 1 平行 的光束 3 ,两光束经凸透镜 L 聚焦于 P 。 点 在 P点处形成干涉 区域 ,后 经光阑和凸透镜 L 后进入光 电二 级管 , 2 由 于物体 运动引起 多普勒频移进 入光 电二 级管的两束光 频率不再相 同 , 两个频率不 同的波在具有非线性 响应 的光电二级管 内进行 “ 混频” 产生 “ 差拍 ”检测器输 出中则包含 了频 率差或外差频率 的分 量 , , 理论推导可 得产 生的频率 差为 £ s k ( 中 u 运动物 体速度 , 为激 光波 l = i 其 n 为
^
长 , 是照明光与散射光接收方向之间的夹角 ) 0 【 。 将参考光和测试光信号经光 电二极管 接收后转变为 电信号 同时输 入数据采集卡采集频率 , 然后经过微机 处理数据 , 则可得 到物体 运动的
激光测速原理
激光测速原理激光测速是一种利用激光技术进行速度测量的方法,它通过测量被测物体上的反射光信号来获取物体的速度信息。
激光测速原理主要依赖于激光的特性和运用多普勒效应进行速度测量的原理。
首先,激光测速利用的是激光的单色性和定向性。
激光是一种高度一致的单色光,它的波长非常短,能够形成一个非常尖锐的束。
这种特性使得激光能够非常精确地照射到被测物体上,并且能够准确地测量被测物体反射回来的光信号。
其次,激光测速利用了多普勒效应进行速度测量。
当激光照射到运动物体上时,如果该物体在激光束的作用下发生了运动,那么反射回来的光信号的频率就会发生变化。
这种频率变化就是多普勒效应所表现出来的现象,通过测量这种频率变化,就可以计算出物体的速度信息。
激光测速原理的关键在于精确地测量被测物体反射回来的光信号的频率变化。
为了实现这一点,激光测速系统通常会采用光电探测器来接收反射回来的光信号,并将其转化为电信号。
然后,利用电子技术对这些电信号进行处理,可以得到频率变化的信息,进而计算出被测物体的速度。
除了利用多普勒效应进行速度测量外,激光测速还可以通过测量光信号的时间延迟来获取物体的距离信息。
这种方法通常被称为激光测距。
通过测量激光束发射和接收之间的时间差,结合光速的已知数值,可以计算出被测物体与激光测速系统之间的距离。
总的来说,激光测速原理是一种利用激光技术进行速度测量的方法,它利用了激光的单色性和定向性,以及多普勒效应和时间延迟来获取被测物体的速度和距离信息。
这种技术在工业、交通、科研等领域都有着广泛的应用,可以为我们提供精确、可靠的测量数据,为工程技术和科学研究提供重要的支持。