
搞懂极点和零点
搞懂极点和零点
在我的学术⽣涯中,我注意到系统理论是最难教和最难学的课程之⼀。这些极点和零点概念在
课堂上都感觉很有意思,但是⼀旦学⽣想将它们与实验室中的物理电路联系起来,理论和实践
之间就会出现鸿沟。在这篇⽂章中,我将尝试找出关于极点和零点的物理感觉,使⽤运算放⼤
器来控制它们在复平⾯中的位置,并利⽤电路的⾃然响应来说明极点/零点位置的影响。
单端⼝电路的⾃然响应
我们来看图1中的⽆源线性单端⼝电路,它包括电阻、电容和电感。
精品翡翠源头直供,⼀件也是批发价,⽀持鉴定⼴告
图1:(a)⽆源单端⼝电路 (b)⾃然(或⽆源)开路响应vn(t)。
如果我们施加⼀个测试电流I(s),单端⼝电路将产⽣电压V(s),使得V(s)=Z(s)/(s),其中I(s)和V(s)
是所施加电流和所产⽣电压的拉普拉斯变换,s是以sec-1为单位的复数频率。阻抗Z(s)是s的有
理函数形式,即分⼦多项式N(s)与分母多项式D(s)的⽐值:
展开剩余91%
公式N(s)=0的根被称为Z(s)的零点,表⽰为z1,z2,……;⽽公式D(s)=0的根被称为Z(s)的极
点,表⽰为p1、p2、……。极点和零点统称为根,也称为临界频率。例如,阻抗:
当s=0时,其值为零;当s=-3±j4时,它具有复共轭极点对。可以⽤根来表达它,即:
如果我们绘制|Z(s)|相对于s的幅度曲线,则可以直观理解零点和极点的含义。所得到的曲线就好
像在s平⾯上竖起的帐篷,在零点处接触s平⾯,⽽在极点处其⾼度变为⽆限。
图2:Z(s)=(10Ω)s/(s2+6s+25)的幅度图。(通过在虚轴上计算|Z|获得的分布曲线图显⽰出单端
⼝电路的交流响应。)为了找到极点的物理感觉,我们在s接近极点pk时施加电流I(s),就可以⽤相当⼩的I(s)获得给定
的电压V(s)。s越接近极点pk,获得给定电压V(s)所需的电流I(s)越⼩。在s→pk的极限状态下,
即使电流为零,即开路,单端⼝电路也会获得⼀个⾮零的供电电压(见图1b)!这个电压称为
⾃然响应或⽆源响应,因为单端⼝电路可利⽤储存在其电容和电感内部的能量来产⽣电压。这
些能量在电阻中消耗尽了,在⽆源单端⼝的情况下,它们将随时间呈指数级衰减。实际上,系
统理论预测到⾃然响应符合以下表达式:
其中a1,a2,......,是取决于存储能量的合适系数(以V为单位),Z(s)的极点是指数中时间常
数的倒数。
那么Z(s)的零点呢?我们来看图3,它表⽰图1的两种情况。现在施加的信号是电压V(s),⽽响应
是电流I(s)=[1/Z(s)]V(s),这表明Z(s)的零点现在成为1/Z(s)的极点。通过双重推理,在s→zk的极
限状态下,即使施加零电压(短路),单端⼝电路也将提供⾮零电流(参见图3b)!该电流称
为⾃然响应或⽆源响应,因为单端⼝电路利⽤储存在其电容和电感内部的能量来产⽣电流。系
统理论预测⾃然短路电流响应符合以下表达式:
其中b1,b2,......,是取决于存储能量的合适系数(以安培为单位),Z(s)的零点是指数中时间常数的倒数。
图3:(a)⽆源单端⼝电路(b)⾃然(或⽆源)短路响应in(t)。
总⽽⾔之,单端⼝电路的⾃然响应由其阻抗Z(s)的根控制:极点控制开路电压响应vn(t),⽽零点
控制短路电流响应in(t)。在某种程度上,根就像是单端⼝电路的DNA。例如,我们来看图4的单
端⼝电路。在t=0时,电容两端的电压为9V,顶部为正,t>0时它的⾃然响应是什么?可以看出
单端⼝电路呈现的阻抗是:
显然,z1=–1/(R1C)=-1/(10ms),p1=-1/[(R1+R2)C]=-1/(30ms)。此外,a1=[20/(10+20)]9=6V且b1=9/10=0.9mA。所以:
图4:找出(a)开路和(b)短路的⾃然响应。
单极点控制
在图5a的电路中,由vn表⽰的节点和地之间的阻抗为Z(s)=R||(1/sC)=R/(1+sRC),因此在s=-1/(RC)=-1/(1ms)时电路具有⼀个极点。假设vn(0)=1V,我们可以得到:
图5:(a)基本电路(b)相同的电路,但可以控制极点。⽆论怎样选择R和C的值,该电路的极点将始终为负。我们希望找到控制它的⽅法,以便将其驱
动为零甚⾄使其成为正的。图5b⽰出的电路可以完成这项⼯作。⾮反相放⼤器检测vn并输出电
压:
(1 + R2/R1)vn = (1 + k)vn
k = R2/R1
其中R2代表电位器在其左端和游标之间的部分。对于给定的元件值,从左端到右端改变游标将
使k在0
将为C提供电流kvn/R3。鉴于R从C中汲取电流vn/R,因此从C流出的净电流为iC=vn[1/R+1/(-R3/k)],表明C视R与⼀个负电阻–R3/k并联,净等效电阻Req=R||(–R3/k)]。扩展后可以得到:
对于给定的元件值,我们有Req=(10kΩ)/(1–k),因此极点位置现在为s=-1/(ReqC)=-(1–k)/(1ms),公式(4)变为:
我们讨论⼀下电路作为游标设置函数的⼯作原理,使⽤图6中的PSpice电路来显⽰随后的⾃然响
应类型。
当游标⼀直向左(k=0)时,R3上的电压降为零,因此R3带有零电流,C通过R放电,时间常数
为1ms,如公式(4)所⽰;
将游标向右移动时,R3将电流提供给C,只要该电流⼩于R汲取的电流,C仍然会呈指数放电,
但速度⽐k=0时要慢;
当游标处于中间(k=1)时,R3输出的电流等于R汲取的电流,电容的净电流为零,因此电容电
压保持恒定;
将游标进⼀步向右移动(k>1),使得源电流⼤于汲取电流,因此C呈指数充电,从⽽产⽣不同的响应,直到运放饱和。
图6:PSpice电路显⽰不同k值的⾃然响应,假设电容最初充电电压为1V。
图7描绘了随k变化的极点位置。
图7:极点轨迹是k的函数。
极点对控制
在图8a的电路中,⼲扰产⽣⾃然响应vn(t)的阻抗是:
D(s)的阶数表明我们现在有⼀个⼆阶系统。对于这样的系统,D(s)通常以更⽅便的形式表达:
其中ζ称为阻尼⽐,ω0称为⽆阻尼固有频率。设D(s)=0,可以得到极点对:⽐较公式(8)和(9),我们发现图8a的电路具有:ζ=1.5和ω0=1/(RC)=1/(1ms)。代⼊公式
(10)得到极点对p1=-1/(0.3818ms),p2=-1/(2.618ms),表⽰vn(t)由⼀对指数衰减组成,因为
电阻消耗了存储在电容中的电能。
为简单起见,假设图8a的RC对完全相同。可以看出,⽆论我们怎样选择元件值,该电路的极点将始终为负实数。
图8:(a)基本电路(b)相同的电路,但可以控制极点。
我们希望可以找到⽅法来控制它们在复平⾯上的位置,以便将它们放置在虚轴上,甚⾄使它们
溢出到复平⾯的右半部分。图8b⽰出了可完成这项⼯作的电路。其中最左边的电容被提升离
地,由⼀个⾮反相放⼤器驱动,该放⼤器检测到vn并输出电压(1+R2/R1)vn=(1+k)vn,k如公式
(5)所⽰。对于给定的元件值,从左端到右端改变游标将使k在0
⽬的是想通过改变k值,使运算放⼤器通过最左边电容注⼊的能量改变甚⾄超过电阻消耗的电
能。
使⽤熟悉的电路分析技巧,我们发现⼲扰产⽣⾃然响应vn(t)的阻抗为:
表明2-k=2ζ,或:
ω0=1/(RC)=1/(1ms)。我们来讨论电路随游标设置变化的⼯作原理,同样,使⽤图9a的PSpice
电路来显⽰随后的⾃然响应类型,如图9b所⽰。
随着游标⼀直向左滑动(k=0),可以得到ζ=1。公式(10)得到重合的极点对p1=p2=-
1/(1ms)。在这种情况下,系统理论预测该类型的⾃然响应为:
其中a和b是适合的系数,取决于t=0时存储在电容中的能量。如图9b所⽰,在初始浪涌之后,⾃
然响应呈指数衰减⾄趋于零。
设k=2,得到ζ=0,所以公式(10)预测纯虚极点对p1,2=±j103,其中j是虚数单位(j2=-1)。使⽤
欧拉公式exp(jα)+exp(–jα)=2cosα,可以看出⾃然响应现在采⽤这种形式:
图9:PSpice电路显⽰对应于不同k值的⾃然响应,假设在t=0时,Ca充电到1V,Cb放电。
其中a和φ是适合的系数,取决于t=0时存储在电容中的能量。其结果是持续振荡,也称为⽆阻尼
振荡(因此称为ω0)。物理上,运算放⼤器注⼊单端⼝电路的能量等于端⼝电阻消耗的能量,
这让电容以某种乒乓⽅式交换能量。
● 对于0ζ>0,所以现在公式(10)可以预测⼀对复共轭极点。例如,当k=1.5时,由公式(12)得到ζ=0.25,因此由公式(10)得到:
代⼊公式(2),合并,并再次使⽤欧拉公式,将得到⾃然响应公式:
其中a和φ是适合的系数,取决于t=0时存储在电容中的能量。
如图9b所⽰,对于k=1.5,电容仍然以乒乓⽅式开始交换能量,但是该能量逐渐被电阻消耗,从
⽽产⽣阻尼振荡。
● 将k提⾼到2以上,使运算放⼤器注⼊的能量超过端⼝电阻可以消耗的能量,引起发散振荡,
如图9b中k=2.1所⽰。振荡将持续增长到运算放⼤器饱和为⽌。
图10⽰出了随k变化的根轨迹。总⽽⾔之,⽆源电路的极点位于复平⾯的左半部分。为了使它们
溢出到右半平⾯,我们需要⼀个有源元件,例如⽰例中的运算放⼤器,从⾃⼰的电源端获取能量并将其注⼊单端⼝电路。右半平⾯的极点导致发散的响应,最终使放⼤器饱和。
?utm_source=weixin&utm_medium=social&utm_camp
图10:(a)作为k的函数的根轨迹(b)在阻尼响应状态下的极点对。
⼀个流⾏应⽤
我们的电路控制极点对位置的能⼒可⽤于产⽣持续的正弦波。为此,它需要满⾜两个条件。
● 为了可以⾃⼰启动,电路的初始配置必须使其极点对位于复平⾯的右半部分(k>2.0)。
图11:在虚轴上放置并保持⼀对极点,以产⽣正弦波。
即使两个电容最初都放电,运算放⼤器的⼀点噪声输⼊就⾜以触发不断增长的振荡。
开关电源单零点和单极点

开关电源单零点和单极点
零点与极点你TMD的我看见你很火啊,你在自动控制一书中你已把我折磨的够呛的晕头转向,什么分母为零是极点,分子为零是零点。你什么意思啊?
你居然又出现在电路一书中。再把我折磨一边。你你你到底什么意思啊?
好吧我那两本书不看总行了吧,看开关电源设计吧,你居然又出现了。救命啊!
好吧,看来你是阴魂不散了你一定纠缠着我不放是吧。那没有办法只有把你拿下了。
零点与极点:我我我也不想出现啊,我还不是为了你的环路稳定,还不是为了你45度相位裕度。还有我的博特图兄弟也需要我出现啊,实在没办法啊。
(什么是相位裕度?相位裕度就是系统进入不稳定状态之前可以增加的相位变化,相位裕度越大,系统越稳定,但同时时间响应速度减慢了,因此必须要有一个比较合适的相位裕度
零点与极点怎么产生的:将电阻电容电感器件简单串并联就产生了。
其实我很简单的了。电容接地单极点、电阻接地单零点。电感电容双极点。先记住这三口诀吧。然后你再看看低通滤波器,高通滤波器吧。你就了解我了。
在这里我先想说一下我的另一个兄弟转折频率:从转折频率理解零点与极点作用吧。
转折频率:例如单极和单零点电路中,此电路都有电容和电阻构成,当输入信号频率发生变化时,电容阻抗会随着的频率发生变化。当电容阻抗等于电阻阻抗时候。此是的频率点就是转折频率。
在单极点(低通滤波器中)从0HZ(直流)~转折频率的范围内,增益是一条水平直,经过转折频率后,增益以-20dB/dec下降。输出的信号的幅度降为输入的一半,并输出信号相位相对与输入信号是落后了45度,输入信号被延迟了。当电容阻抗远大与电阻时,输出信号相位最大会被延迟90度,从经验上说这个相位在转折频率正负10倍受到了影响。
单极点
单零点
在单零点(高通滤波器中)它与极点作用正好相反,它从0HZ(直流)~转折频率范围内增益响应是一条水平的直线,过转折频率后+20dB/dec上升,相位在转折频率点超前了45度,当信号频率继续上升大于10倍转折频率时候,相位超前了90度。
关于零点和极点的讨论
【转】关于零点和极点的讨论
2011-08-13 19:46
转载自 wycswycs
最终编辑 hyleon023
一、传递函数中的零点和极点的物理意义:
零点:当系统输入幅度不为零且输入频率使系统输出为零时,此输入频率值即为零点。 极点:当系统输入幅度不为零且输入频率使系统输出为无穷大(系统稳定破坏,发生振荡)时,此频率值即为极点。 举例:有时你家音响或电视机壳发出一阵阵尖厉嘶嘶声,此时聪明的你定会知道机壳螺丝松了,拧紧螺丝噪声问题就解决了。其实,你所做的就是极点补偿,拧紧螺丝——你大大降低了系统极点频率。当然此处系统是指机械振动系统不是电路系统,但原理一样。 抛砖引玉尔,希望更多答案。(这一段有待讨论)
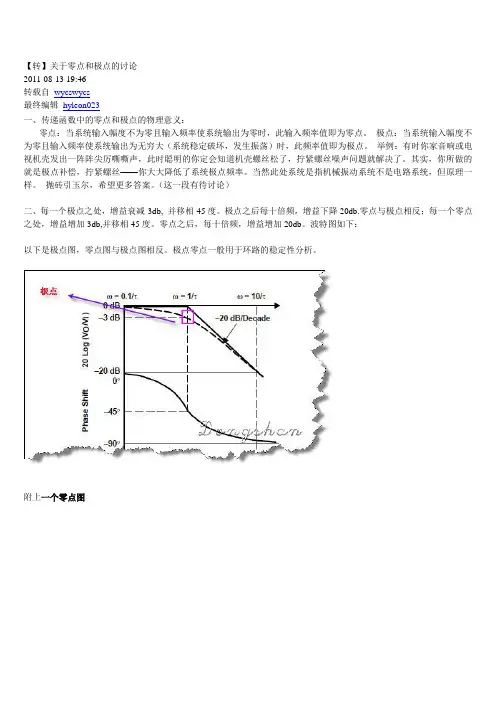
二、每一个极点之处,增益衰减-3db, 并移相-45度。极点之后每十倍频,增益下降20db.零点与极点相反;每一个零点之处,增益增加3db,并移相45度。零点之后,每十倍频,增益增加20db。波特图如下:
以下是极点图,零点图与极点图相反。极点零点一般用于环路的稳定性分析。
附上一个零点图 1、由于在CMOS里面一般栅端到地的电容较大,所以一般人们就去取这个极点,也就是说输入信号频率使得节点到地的阻抗无穷大(也就是所谓的1/RC)R为到地电阻,C为到地电容(并联产生极点) 零点在CMOS中往往是由于信号通路上的电容产生的,即使得信号到地的阻抗为0,在密勒补偿中,不只是将主极点向里推,将次极点向外推(增大了电容),同时还产生了一个零点(与第三极点频率接近),只不过人们一般只关心前者。
2、经验上来讲,放大器电路中高阻抗的节点都要注意,即使这点上电容很小,都会产生一个很大的极点。零点一般就不那么直观了,通常如果两路out of phase的信号相交就会产生零点,但这不能解释所有的零点。
3、个人觉得零点、极点只是电路分析中抽象出来的辅助方法,可以通过零极点分析电路动作特征,然而既然有抽象肯定有它的物理表现,极点从波特图上看两个 作用:延时和降低增益,在反馈系统中作用就是降低反馈信号幅度以及反馈回去的时间,所以如果某个节点存在对地电容,必然会对电容充电,同时电容和前级输出 电阻还存在分压,所以这个电容会产生极点!而要保持稳定,则要看在激励情况下反馈信号会不会持续增加?而这就需要分析信号在通过电路的过程中的衰减或增加 和加快或者减慢,零极点这就表征了电路的这种特性,所以可能某个节点会产生极点,也可能整个系统不同信号通路相互作用产生零极点。
零点与极点计算和分析
关于放大器极、零点与频率响应的初步实验
1. 极零点的复杂性与必要性
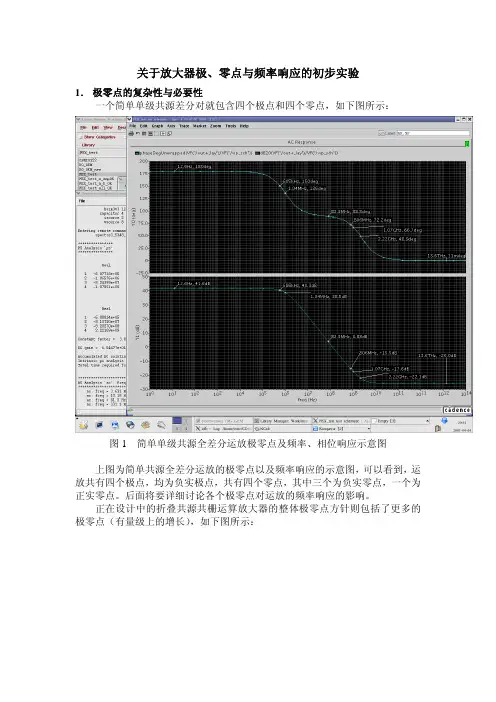
一个简单单级共源差分对就包含四个极点和四个零点,如下图所示:
图1 简单单级共源全差分运放极零点及频率、相位响应示意图
上图为简单共源全差分运放的极零点以及频率响应的示意图,可以看到,运
放共有四个极点,均为负实极点,共有四个零点,其中三个为负实零点,一个为
正实零点。后面将要详细讨论各个极零点对运放的频率响应的影响。
正在设计中的折叠共源共栅运算放大器的整体极零点方针则包括了更多的
极零点(有量级上的增长),如下图所示:
图2 folded-cascode with gain-boosting and bandgap all-poles details
图3 folded-cascode with gain-boosting and bandgap all-zeros details
从上述两张图可以看到,面对这样数量的极零点数量(各有46个),精确的
计算是不可能的,只能依靠计算机仿真。但是手算可以估计几个主要极零点的大
致位置,从而预期放大器的频率特性。同时从以上图中也可以看到,详细分析极
零点情况也是很有必要的。可以看到46个极点中基本都为左半平面极点(负极点)而仿真器特别标出有一个正极点(RHP)。由于一般放大器的极点均应为LHP,
于是可以预期这个右半平面极点可能是一个设计上的缺陷所在。(具体原因现在
还不明,可能存在问题的方面:1。推测是主放大器的CMFB的补偿或者频率响
应不合适。 2。推测是两个辅助放大器的带宽或频率响应或补偿电容值不合适)
其次可以从极零点的对应中看到存在众多的极零点对(一般是由电流镜产生),
这些极零点对产生极零相消效应,减少了所需要考虑的极零点的个数。另外可以
看到46个零点中45个为负零点,一个为正零点,这个正零点即是需要考虑的对
放大器稳定性产生直接影响的零点。
以上只是根据仿真结果进行的一些粗略的分析,进一步的学习和研究还需要
psrr 波形 与 极点零点
psrr波形与极点零点PSRR(PowerSupplyRejectionRatio)是一个衡量电源抑制比的参数,它描述了放大器在输入电源变化时输出的变化程度。PSRR通常以分贝(dB)为单位表示,计算公式如下:\[PSRR(dB)=20\cdot\log_{10}\left(\frac{\DeltaV_{\text{in}}}{\DeltaV_{\text{out}}}\right)\]
其中,\(\DeltaV_{\text{in}}\)是输入电源的变化,\(\DeltaV_{\text{out}}\)是输出的变化。
在电子电路中,特别是放大器电路,为了更好地理解PSRR,我们通常会绘制PSRR波形图。这个图形显示了放大器在不同频率下对电源变化的敏感性。
极点(poles)和零点(zeros)则是用于描述系统或电路的频率响应的概念。极点和零点是传递函数的根,它们对应于导致传递函数为零或无穷大的频率。
在极点零点分析中,可以通过计算传递函数的极点和零点来了解系统的频率响应。这些极点和零点的位置直接影响系统的稳定性和频率特性。在设计放大器电路时,分析极点和零点有助于理解系统的动态行为。
综合来看,PSRR波形是描述放大器对电源变化敏感性的图形,而极点零点分析是用于了解系统频率响应的工具,两者都是电子电路设计中重要的概念。
s参数的零极点
在控制系统理论中,s参数(或拉普拉斯变换域中的复频率s)的零点和极点是非常重要的概念,它们对系统的稳定性和频率响应特性有着决定性的影响。本文将详细介绍零点和极点的定义、物理意义、数学表达方式以及它们对系统性能的影响。
一、零点和极点的定义
零点(Zeros)
在控制系统中,零点是指使系统传递函数为零的s域值。系统传递函数通常表示为系统输出与输入之比,形式上为一些多项式的比值。当这个比值的分子多项式等于零时,对应的s值就是零点。数学上,如果系统传递函数为:
\[ G(s) = \frac{N(s)}{D(s)} \]
其中,\( N(s) \)是分子多项式,\( D(s) \)是分母多项式,则\( N(s) \)的根就是系统的零点。
极点(Poles)
相对地,极点是指使系统传递函数趋向无穷大的s域值。在上述传递函数中,当分母多项式\( D(s) \)等于零时,对应的s值就是极点。数学上,\( D(s) \)的根就是系统的极点。
二、零点和极点的物理意义
零点和极点反映了系统在复频率域内的动态行为。极点直接关联到系统的自然响应,而零点则影响系统的强制响应。系统的稳定性主要由极点的位置决定,极点位于左半s平面表示系统是稳定的,若有极点位于右半s平面或者虚轴上,则系统是不稳定的。
零点虽然不直接决定系统的稳定性,但会影响系统的增益和相位,从而影响系统的频率响应。在某些频率下,零点可以导致系统增益减小,甚至产生相位的变化,这对系统的性能有着重要的影响。
三、数学表达方式
传递函数的一般形式可以通过因式分解来表示其零点和极点:
\[ G(s) = K
\frac{(s-z_1)(s-z_2)...(s-z_m)}{(s-p_1)(s-p_2)...(s-p_n)}
\]
其中,\( z_i \)表示第i个零点,\( p_j \)表示第j个极点,K是增益系数。这种表达方式可以直观地看出系统的零点和极点的位置,以及它们对系统性能的影响。
导数之零点和极值点个数问题

导数之零点和极值点个数问题
导数是微积分中的重要概念,它描述了函数在某一点的变化率。导数为零的点被称为函数的零点,而在零点处函数可能达到极值。在本文中,我们将探讨导数的零点和极值点个数问题,并深入理解这些概念。
1. 导数的零点和极值点:导数为零的点被称为函数的零点,它表示了函数在该点的变化率为零。零点可以分为两种情况:一种是局部极值点,另一种是拐点。
2. 局部极值点:当函数在某一点的导数为零时,该点可能是一个局部极小值点或者一个局部极大值点。为了确定具体的极值类型,我们需要通过二阶导数进行进一步判断。
3. 二阶导数的作用:二阶导数描述了函数的曲率变化,它可以告诉我们函数在某一点的凸性。如果二阶导数大于零,说明函数在该点为凸函数,该点为局部极小值点;如果二阶导数小于零,说明函数在该点为凹函数,该点为局部极大值点。
4. 拐点:当函数的二阶导数为零时,该点称为拐点。拐点表示了函数曲线的凹凸性发生变化的位置。
5. 求解零点和极值点的方法:要找到函数的零点和极值点,我们可以通过求解导数为零的方程来进行。解方程可以得到函数的零点,然后再通过二阶导数的符号来判断极值点的类型。
总结:导数的零点和极值点个数问题是微积分中常见的问题。对于一个连续可导的函数,导数为零的点可能是局部极值点或者拐点。通过二阶导数的符号,我们可以进一步确定极值点的类型。求解零点和极值点可以帮助我们了解函数的变化趋势和特点。
个人观点和理解:导数的零点和极值点问题是微积分中的经典问题,它们具有重要的实际应用价值。通过研究导数的零点和极值点,我们可以深入了解函数的变化规律,为问题的求解提供重要线索。对于解析函数,导数的零点和极值点问题还可以用于优化、最大化和最小化等实际问题的求解。掌握导数的零点和极值点问题对于更深入地理解微积分及其应用具有重要意义。
敬请期待下一篇文章,我们将继续探讨微积分中的其他重要概念和问题。[1] 求解函数的零点和极值点一直是微积分中常见的问题。为了找到函数的零点和极值点,我们可以通过求解导数为零的方程进行。解这个方程可以得到函数的零点,也就是函数与x轴交点的横坐标。
拉普拉斯变换 零点与极点位置对函数的影响
拉普拉斯变换 零点与极点位置对函数的影响
拉普拉斯变换是一种有用的数学工具,它可以将一个时间函数转换为频率函数,从而将时域中的问题转换为频域中的问题,以求解问题。拉普拉斯变换的重要性在于它可以帮助我们了解函数的反应在不同条件下的位置,从而得出有用的结论。
关于拉普拉斯变换,零点和极点是重要的位置。零点是拉普拉斯变换后函数中,通过 Zeroes 的位置,它描述了函数围绕图像中心上升或下降的情况。如果在时域中函数有零点,那么它就会在变换后的图像中出现两个或多个零点,这又会带来一个称为峰峰值的概念。
而极点则是指拉普拉斯变换函数的坐标中的点,它们表示该函数在它的频域图中的最高或者最低点。极点的影响是非常大的,因为它们描述了函数在不同频率段中的行为。如果输入函数有极点,那么它就会在拉普拉斯变换后的图像中出现一个极大值或者极小值,从而对函数的行为有很大的影响。
因此,零点和极点对于拉普拉斯变换的函数有很大的影响。它们可以帮助我们把时域中的问题转换为频域问题,从而从不同的角度了解函数的反应和行为。正是这些点的存在让数学家们有了很好的工具,来解决许多问题。
极点和零点的符号
极点和零点的符号
极点和零点的符号都具有含义,分别是极点和零点。一般情况下,极点用“p”表示,而零点用“z”表示。这两个不同的符号代表了两种不同的概念。
极点是一个特殊的点,它代表着一个函数最高点或者最低点。通常,函数的最高点被称为极大值,而函数的最低点被称为极小值。极点可以帮助我们快速分析函数的变化趋势,以及函数在极点处的变化情况。
而零点则是一个特殊的点,它代表着一个函数中,f(x) = 0 。这意味着,在零点处函数的取值等于0 ,这就代表原函数断点出现在零点处。同样,这也能快速告诉我们函数变化趋势,以及函数在零点处的变化情况。
因此,极点和零点都是很重要的,它们不仅能帮助我们分析函数的变化趋势,还能帮助我们更好的理解函数的变化情况。在数学中,极点和零点的符号各自分别为“p”和“z”,它们都代表着一种特殊的概念,帮助我们快速理解函数的特性。
关于零点和极点的讨论 2
关于零点和极点的讨论
一、传递函数中的零点和极点的物理意义: 零点:当系统输入幅度不为零且输入频率使系统输出为零时,此输入频率值即为零点。 极点:当系统输入幅度不为零且输入频率使系统输出为无穷大(系统稳定破坏,发生振荡)时,此频率值即为极点。 举例:有时你家音响或电视机壳发出一阵阵尖厉嘶嘶声,此时聪明的你定会知道机壳螺丝松了,拧紧螺丝噪声问题就解决了。其实,你所做的就是极点补偿,拧紧螺 丝——你大大降低了系统极点频率。当然此处系统是指机械振动系统不是电路系统,但系统原理一样。 抛砖引玉尔。希望更多答案。(这一段有待讨论)
二、,每一个极点之处,增益衰减-3db, 并移相-45度。极点之后每十倍频,增益下降20db.零点与极点相反,在零点之处,增益增加3db,并移相45度。零点之后,每十倍频,增益增加20db.波德图如下:
零点图找不到合适的,不过是与极点图相反的。以下是极点图。极点零点一般用于环路的稳定性分析
附上一个零点的图,并附上一点心得
1.由于在CMOS里面一般栅端到地的电容较大,所以一般人们就去取这个极点,也就是说
输入信号频率使得节点到地的阻抗无穷大(也就是所谓的1/RC)R为到的电阻,C为到地的电容(并联产生极点)
零点在CMOS中往往是由于信号通路上的电容产生的,即使的信号到地的阻抗为0,
在密勒补偿中,不只是将主极点向里推,将次极点向外推(增大了电容),同时还产生了一个零点(与第三极点频率接近),
只不过人们一般只关心前者。
2.经验上来讲,放大器电路中高阻抗的节点都要注意,即使这点上电容很小,都会产生一个很大的极点。零点一般就不那么直观了,通常如果两路out of phase的信号相交就会产生零点,但这不能解释所有的零点。
3.个人觉得零点、极点只是电路分析中抽象出来的辅助方法,可以通过零极点分析电路动作特征,然而既然有抽象肯定有它的物理表现,极点从波特图上看两个 作用:延时和降低增益,在反馈系统中作用就是降低反馈信号幅度以及反馈回去的时间,所以如果某个节点存在对地电容,必然会对电容充电,同时电容和前级输出 电阻还存在分压,所以这个电容会产生极点!而要保持稳定,则要看在激励情况下反馈信号会不会持续增加?而这就需要分析信号在通过电路的过程中的衰减或增加 和加快或者减慢,零极点这就表征了电路的这种特性,所以可能某个节点会产生极点,也可能整个系统不同信号通路相互作用产生零极点。
闭环传递函数的零点和极点
闭环传递函数的零点和极点
闭环传递函数是指系统的输出通过反馈回路再次输入系统,并与系统的原始输入进行比较来产生具有某些稳定属性的输出的函数。其零点和极点是评价闭环传递函数性能的重要指标。
零点是指传递函数中,使传递函数等于零的那些点,通常用于衡量系统的抑制能力。在闭环传递函数中,如果系统具有零点,那么当受到与零点相同的输入信号时,输出将为零,这是我们常用的消除干扰的方法。拥有多个零点的闭环传递函数具有更强的排干扰能力。
极点是指传递函数中,使传递函数无限大的那些点,通常用于描述系统的稳定性。系统的极点决定了其响应的快速度和稳定性,较高的极点通常意味着更快的响应,但也意味着更低的稳定性。
当闭环传递函数具有稳定性时,其极点必须位于左半平面,这是因为右半平面的极点会导致无法达到稳定状态,从而使系统不稳定。同时,当闭环传递函数具有零点时,其零点也应当在左半平面内,以确保系统具有更好的抗扰性和抑制能力。
总的来说,闭环传递函数的零点和极点是评估系统性能的重要特征。它们共同决定着系统的稳定性、响应速度和抑制能力,对于控制系统的设计和优化至关重要。