
开关电源频域的极点和零点在复平面(s=σ+jω)上,使传递函数G(s
开关电源频域的极点和零点
在复平面(s=σ+jω)上,使传递函数G(s)→ ∞的点,称为G(s)的极点;使G(s)=0的点,称为G(s)的零点。
零点或极点为复数时,为复零点或复极点。
实零点或实极点为实数,位于实轴(α轴)上。
位于s右半平面(RHP -Right Half Plane)的正零点或正极点,称为RHP零点或RHP极点;位于s左半平面(LHP-Left Half Plane)的负零点或负极点,称为LHP零点或LHP极点。
只要含有一个RI-IP极点,系统就是不稳定的;系统的全部极点都是LHP极点时,系统才是稳定的。
极点和零点为虚数时,位于虚轴(J轴)上;有虚极点的系统属于不稳定系统。
一阶系统的几种零、极点特性的比较见表
表一阶系统的几种零、极点特性的比较
以图1所示的二阶滤波电路为例来分析二阶系统的零、极点特性。
其传递函数也可以写成
图1 二阶低通滤波器电路
它有两个LHP极点:-1/T1,和-1/T2。
图2所示为举例给出的某个Buck-Boost转换器控制一输出传递函数的零、极点分布。
它有两个LHP极点(pole)P1、P2,P1,2=(-1,1±j2,2)×103,还有一个RHP零点(zero)Z,z=+6.1×10³,Bode图上,相位总滞后为270°。
开关转换器的传递函数中,有时出现所谓ESR零点,它是指由于滤波电容有等效串联电阻(ESR),使传递函数包含一个ESR零点。
例如式(13-9)所示二阶低通输出滤波器,设电容C的ESR为Rc,则其传递函数为
图2 Buck Boost转换器的零、极点分布
G(s)有一个LHP零点:z=-1/RcC,称为滤波电容的ESR零点。
开关电源功率级传递函数
开关电源功率级传递函数开关电源功率级传递函数是描述开关电源的便捷工具,它能够帮助我们理解和分析开关电源的性能和特性。
在本文中,我们将深入探讨开关电源功率级传递函数的概念、推导方法、应用和实用性。
一、什么是开关电源功率级传递函数?首先,让我们从答案中找到关键词"开关电源功率级传递函数"。
开关电源是一种将输入电压转换为所需输出电压的电力转换装置。
功率级传递函数是描述开关电源输出电压与输入电压间关系的函数。
开关电源功率级传递函数通常用符号"G(s)"来表示。
其中,"s"是复频域中的变量,代表复数"jω"。
传递函数是通过将系统的输入变量(输入电压)和输出变量(输出电压)进行转换,得到它们之间的关系。
使用传递函数可以简化系统的分析和控制。
二、怎样推导开关电源功率级传递函数?为了推导开关电源功率级传递函数,我们需要了解开关电源的基本电路结构。
一个典型的开关电源由开关管、电感、电容和负载组成。
首先,假设输入电压为Vin,输出电压为Vout。
我们可以通过研究开关管的导通和截止过程来获得开关电源的工作原理。
在导通过程中,开关管处于导通状态,电感上的电流增加,从而蓄积能量。
在截止过程中,开关管处于截止状态,电感上的电流减少,能量被释放到负载上。
使用电路分析方法,我们可以得到开关电源的输出电压与输入电压之间的关系。
根据不同电路拓扑结构和控制方式,推导过程可能有所不同。
以开关电源的反激式拓扑为例,我们可以均衡导通和截止过程中的电流和电压。
通过分析开关管和电感的工作原理,应用基本的电路分析和电压、电流方程,我们可以推导出开关电源的功率级传递函数。
三、开关电源功率级传递函数的应用和实用性开关电源功率级传递函数具有很多应用和实用性。
首先,功率级传递函数可以帮助我们设计和优化开关电源的性能。
通过分析传递函数,我们可以预测开关电源的频率响应、稳定性和动态特性。
自动控制原理填空题复习(答案仅供参考)
自动控制原理填空题复习(答案仅供参考)自动1. 对于一个自动控制的性能要求可以概括为三个方面:稳定性、快速性、准确性。
2. 反馈控制系统的工作原理是按偏差进行控制,控制作用使偏差消除或减小,保证系统的输出量按给定输入的要求变化。
3. 系统的传递函数只与系统本身有关,而与系统的输入无关。
4. 自动控制系统按控制方式分,基本控制方式有:开环控制系统、闭环控制系统、混合控制系统三种。
5. 传递函数G(S)的拉氏反变换是系统的单位阶跃响应。
6. 线性连续系统的数学模型有电机转速自动控制系统。
7. ★系统开环频率特性的低频段,主要是由惯性环节和一阶微分环节来确定。
8. 稳定系统的开环幅相频率特性靠近(-1,j0)点的程度表征了系统的相对稳定性,它距离(-1,j0)点越远,闭环系统相对稳定性就越高。
9. 频域的相对稳定性常用相角裕度和幅值裕度表示,工程上常用这里两个量来估算系统的时域性能指标。
10. 某单位反馈系统的开环传递函数2()(5)G S s s =+,则其开环频率特性是2-2.0tan -)(1πωω?-= ,开环幅频特性是424252)(A ωωω+=,开环对数频率特性曲线的转折频率为。
11. 单位负反馈系统开环传递函数为2()(5)G S s s =+,在输入信号r(t)=sint 作用下,,系统的稳态输出c ss (t)= , 系统的稳态误差e ss (t)= .12. 开环系统的频率特性与闭环系统的时间响应有关。
开环系统的低频段表征闭环系统的稳定性;开环系统的中频段表征闭环系统的动态性能;开环系统的高频段表征闭环系统的抗干扰能力。
自动控制原理填空题复习(二)1、反馈控制又称偏差控制,其控制作用是通过输入量与反馈量的差值进行的。
2、复合控制有两种基本形式:即按参考输入的前馈复合控制和按扰动的前馈复合控制。
3、两个传递函数分别为G 1(s)与G 2(s)的环节,以并联方式连接,其等效传递函数为()G s ,则G(s)为 G 1(s)+G 2(s) (用G 1(s)与G 2(s) 表示)。
8.传递函数矩阵的零极点
1
1
则
G ( s ) U 1 ( s ) M ( s )V 1 ( s ) U 1 ( s ) E ( s )r ( s )V 1 ( s ) [U 1 ( s ) E ( s )][V ( s )r ( s )]1 N 0 ( s ) D01 ( s ) G ( s ) N 0 ( s ) D01 ( s )为右不可简约MFD 另一不可简约矩阵分式描述G ( s ) N ( s ) D 1 ( s )中, N ( s ) N 0 ( s )W ( s ) U 1 ( s ) E ( s )W ( s ) D( s ) D0 ( s )W ( s ) V ( s )r ( s )W ( s ) 故rank N( s ) rank E( s ), det D( s ) c det r ( s ) 由Rosenbrock 定义, G ( s )的零点 i ( s ) 0的根, i 1,2, r 使E ( s )降秩的s值 使N ( s )降秩的s值
04级研究生《线性系统理论》教案
分母的首1最大公因式为(s-1),故z(s)=s-1,G(s)的零点为-1。
几点讨论: (1)传递函数矩阵G(s)在复平面上的同一点出现零、极点时, 可以不形成对消。例
s 2 s3 G( s) 0
0 1 s 2
(2)由定义3可知,传递函数矩阵G(s)的极点,必是它的某一 元素的极点;反之,G(s)的某个元素的极点,也是G(s)的极 点。“一致性”
04级研究生《线性系统理论》教案
(3)对零点,不存在如(2)所述的“一致性”,尽管有时相 同。 (4)若s=是G(s)的零点,则必有
rank N( s ) |s rank G( s ) rank B( s ) |s rank G( s )
用Nyquist判据判断系统稳定性

用Nyquist判据判断系统稳定性Nyquist判据是一种经典的判断系统稳定性的方法,被广泛应用于控制工程和通信工程中。
该方法通过绘制系统的Nyquist图,判断系统的极点和零点在复平面上所处的位置,从而判断系统的稳定性。
本文将介绍Nyquist判据的基本原理、具体操作步骤以及注意事项,以帮助读者更好地理解和应用这一方法。
一、Nyquist判据的基本原理在控制系统中,我们通常将系统的传递函数写成如下形式:G(s) = N(s) / D(s)其中,N(s)和D(s)分别为系统的分子和分母多项式,s为复变量。
我们知道,当系统传递函数G(s)的阶数为n时,该函数在复平面上有n个极点和/或零点。
Nyquist判据的基本思想是:绘制系统的Nyquist图,即将系统的G(s)函数沿着复平面上的一个可变的圈线进行连续变形,并记录圈线变形前和变形后所经过的原点和极点个数及情况。
通过比较圈线变形前后绕圆点的圈数,就可以判断系统的稳定性。
具体地说,Nyquist判据有以下两个重要的结论:1.当系统的Nyquist图绕复平面上的所有极点时,如果围绕极点的圈数全都是负数,则该系统是稳定的;相反,如果存在围绕极点的圈数为正数,则该系统是不稳定的。
这两个结论形象地表现了系统稳定性与Nyquist图绕复平面上点的情况之间的关系,为我们判断系统稳定性提供了有力的理论支持。
在具体应用Nyquist判据时,我们可以按照以下步骤进行:1.绘制系统的G(s)函数的Nyquist图。
2.确定系统的极点和零点在复平面上的位置,并标记在Nyquist图中。
3.确定绘制Nyquist图时的路径,通常采用右半平面或左半平面的路径。
对于一些特殊系统,比如共轭复极点或共轭复零点,我们需要构造一些特殊路径。
4.通过沿着路径将Nyquist图绘制出来,并标记绕圆点的圈数。
一般情况下,我们可以按照路径的方向来计算围绕圆点的圈数。
5.根据Nyquist图绕极点和零点的情况,结合Nyquist判据的两个结论,判断系统的稳定性。
关于零点和极点的讨论
【转】关于零点和极点的讨论2011-08-13 19:46转载自wycswycs最终编辑hyleon023一、传递函数中的零点和极点的物理意义:零点:当系统输入幅度不为零且输入频率使系统输出为零时,此输入频率值即为零点。
极点:当系统输入幅度不为零且输入频率使系统输出为无穷大(系统稳定破坏,发生振荡)时,此频率值即为极点。
举例:有时你家音响或电视机壳发出一阵阵尖厉嘶嘶声,此时聪明的你定会知道机壳螺丝松了,拧紧螺丝噪声问题就解决了。
其实,你所做的就是极点补偿,拧紧螺丝——你大大降低了系统极点频率。
当然此处系统是指机械振动系统不是电路系统,但原理一样。
抛砖引玉尔,希望更多答案。
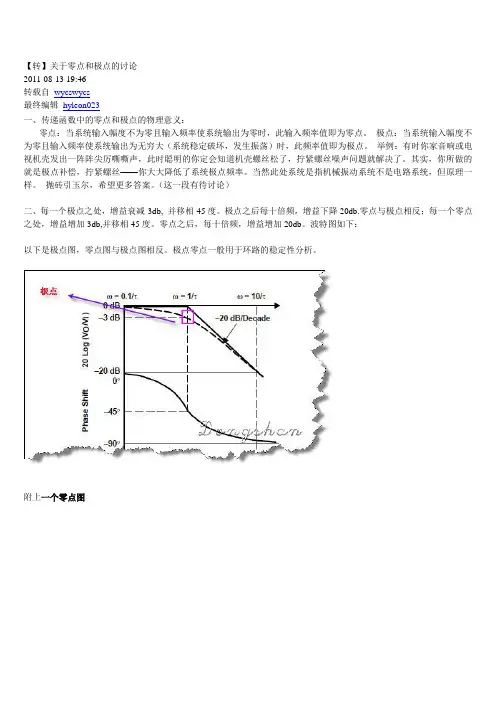
(这一段有待讨论)二、每一个极点之处,增益衰减-3db, 并移相-45度。
极点之后每十倍频,增益下降20db.零点与极点相反;每一个零点之处,增益增加3db,并移相45度。
零点之后,每十倍频,增益增加20db。
波特图如下:以下是极点图,零点图与极点图相反。
极点零点一般用于环路的稳定性分析。
附上一个零点图1、由于在CMOS里面一般栅端到地的电容较大,所以一般人们就去取这个极点,也就是说输入信号频率使得节点到地的阻抗无穷大(也就是所谓的1/RC)R为到地电阻,C为到地电容(并联产生极点)零点在CMOS中往往是由于信号通路上的电容产生的,即使得信号到地的阻抗为0,在密勒补偿中,不只是将主极点向里推,将次极点向外推(增大了电容),同时还产生了一个零点(与第三极点频率接近),只不过人们一般只关心前者。
2、经验上来讲,放大器电路中高阻抗的节点都要注意,即使这点上电容很小,都会产生一个很大的极点。
零点一般就不那么直观了,通常如果两路out of phase的信号相交就会产生零点,但这不能解释所有的零点。
3、个人觉得零点、极点只是电路分析中抽象出来的辅助方法,可以通过零极点分析电路动作特征,然而既然有抽象肯定有它的物理表现,极点从波特图上看两个作用:延时和降低增益,在反馈系统中作用就是降低反馈信号幅度以及反馈回去的时间,所以如果某个节点存在对地电容,必然会对电容充电,同时电容和前级输出电阻还存在分压,所以这个电容会产生极点!而要保持稳定,则要看在激励情况下反馈信号会不会持续增加?而这就需要分析信号在通过电路的过程中的衰减或增加和加快或者减慢,零极点这就表征了电路的这种特性,所以可能某个节点会产生极点,也可能整个系统不同信号通路相互作用产生零极点。
电源变换基础及应用第6章变换器传递函数
令 s j
G ( j ) 1 j 1 0 1 j
0
2
1 0
Im G j
2 2
G j
幅值: || G( j ) || Re(G( j )) Im((G( j ))
1 1 0
2
G
j
G j
Re G j
分贝幅值:
2 || G( j ) ||dB 20 log10 1 0
电源变换基础与应用
第6章变换器传递函数
渐近:低频
低频时,当 0 或 f f :
G(jw)
电源变换基础与应用
第6章变换器传递函数
f f0
处,精确曲线的偏差
评估精度大小: 在 f f0 处:
|| G ( j ) || 1 0 1 0
2
1 2
2 || G( j ) ||dB 20 log10 1 0 3
0.01 f 0
0.1 f 0
f0
f
fb 10 f 0
100 f 0
电源变换基础与应用
第6章变换器传递函数
总结:单极点bode图
G j
s G(s) 1 0
dB
1dB
3dB 1dB
0.5 f 0
f0
2 f0
-20dB/dec
G ( j )
相对于基准阻抗1Ω,5Ω相当于14dB,也称为14dBΩ。 60dBµA是电流60dB,远大于基准电流1µA或1mA 。
电源变换基础与应用 第6章变换器传递函数
自动控制原理根轨迹法知识点总结
自动控制原理根轨迹法知识点总结自动控制原理中的根轨迹法是一种常用的分析和设计控制系统的方法。
它通过在复平面上绘制系统的根轨迹,并结合数学分析的方法,可以帮助我们了解系统的稳定性及动态特性,并设计出合适的控制器来实现所需的性能要求。
本文将对根轨迹法的原理和关键知识点进行总结。
一、根轨迹法的基本原理根轨迹法是通过分析系统的开环传递函数来确定系统的极点和零点在复平面上的分布情况。
根轨迹是由系统的特征方程的解所决定的,即特征方程的根随参数的变化而移动,形成了一条曲线,这条曲线即为根轨迹。
根轨迹的形状和分布反映了系统的稳定性、动态响应及频率特性。
根轨迹法的基本步骤如下:1. 给定系统的开环传递函数:G(s)H(s),其中G(s)为系统的传递函数,H(s)为控制器的传递函数。
2. 将开环传递函数表示为极点-零点的形式:G(s)H(s) = K·(s-z1)(s-z2)...(s-zn) / (s-p1)(s-p2)...(s-pm),其中K为传递函数的增益,zi和pi为传递函数的零点和极点。
3. 根据传递函数的特征方程:1+G(s)H(s)=0,得到特征方程:1+K·(s-z1)(s-z2)...(s-zn) / (s-p1)(s-p2)...(s-pm) = 0。
4. 以复平面为基准,根据特征方程的根(极点和零点),画出根轨迹。
5. 根据根轨迹的形状和分布,分析系统的稳定性和动态响应,设计合适的控制器参数。
二、根轨迹法的关键知识点1. 极点和零点:极点和零点是传递函数的根,它们对系统的稳定性和动态响应有着重要影响。
极点是使得特征方程为零的点,零点是使得传递函数的分子为零的点。
2. 稳定性判据:系统的稳定性和根轨迹的位置有直接关系。
当系统的极点全部位于左半平面时,系统是稳定的;若存在极点位于右半平面,则系统是不稳定的。
3. 根轨迹与动态响应:根轨迹的形状和分布反映了系统的动态响应。
根轨迹与阻尼比、自然频率等参数有关,可以通过观察根轨迹的形状来判断系统的超调量、振荡频率等动态性能指标。
国家开放大学电大《机电控制工程基础》网络课形考任务4作业及答案
国家开放大学电大《机电控制工程基础》网络课形考任务4作业及答案形考任务4一、判断题(共20道,每题2分)题目1频率特性是线性系统在单位阶跃函数作用下的输出响应。
选择一项:错题目2二阶振荡环节低频渐近线为0分贝线,高频渐近线为斜率为20dB/dec的直线。
选择一项:错题目3一阶惯性环节的转折频率为1/T。
选择一项:对题目4积分环节的对数相频特性为+90°的直线。
选择一项:错题目5对数幅频特性的渐近线与精确曲线相比,最大误差发生在转折频率处。
选择一项:对题目6传递函数的极点和零点均在s平面左半平面的系统为最小相位系统。
选择一项:对题目7控制系统的稳定性和系统自身的结构和参数及外输入有关。
选择一项:错题目8选择一项:对题目9比例环节的幅相特性是平面实轴上的一个点。
选择一项:对题目10(0.4,和填空题60互斥)比例环节稳态正弦响应的振幅是输入信号的K倍,且响应与输入同相位。
选择一项:对题目11积分环节的幅值与ω成正比,相角恒为90°。
选择一项:错题目12二阶振荡环节的对数幅频特性的低频段渐近线是一条-20dB/dec的直线,高频段渐近线是一条斜率为-40dB/dec的直线。
选择一项:错题目13系统对数幅频特性的高频段具有较大的斜率,可增强系统的抗高频干扰能力。
选择一项:对题目14时滞环节不影响系统的幅频特性,但会影响系统的相频特性。
选择一项:对题目15二阶振荡环节的输出信号相位始终是滞后输入,滞后的极限为90°。
选择一项:错题目16(与单选第22小题互斥,0.5)PI校正是相位超前校正。
错题目17(与单选第27小题互斥,0.5)PD校正是相位超前校正。
选择一项:错题目18滞后校正主要是利用其高频衰减特性提高系统的开环增益,不能提高稳态精度以及系统的稳定性。
选择一项:错题目19超前校正由于频带加宽,所以对高频干扰较敏感。
选择一项:对题目20超前校正不适用于要求有快的动态响应的场合。
大工14秋《自动控制原理》开卷期末考试复习题
大工14秋《自动控制原理》开卷期末考试复习资料一、选择题1、如果系统输入的信号大多具有突变性质时,应选用(A)作为实验信号。
A.阶跃函数B.斜坡函数C.抛物线函数D.脉冲函数2、上升时间是指响应曲线从稳态值10%上升到(C)所需要的时间。
A.50% B.60% C.90% D.100%3、等加速度函数指的是(C)。
A.阶跃函数B.斜坡函数C.抛物线函数D.脉冲函数4、(D)是单位阶跃信号对时间的一阶导数。
A.开环传递函数的极点 B.开环传递函数的零点C.闭环传递函数的极点 D.闭环传递函数的零点5、对于高阶系统,系统的(D)决定了系统瞬态响应曲线的形状。
A.零点 B.极点 C.零点或极点 D.零点和极点6、非线性元件的描述函数类似于线性元件的( D)。
A.幅值特性 B.幅频特性C.斜率特性D.频率特性7、与负反馈系统的根轨迹方程相比,正反馈根轨迹的幅值条件(B),辐角条件()。
A.相同,相同B.相同,不同C.不同,相同D.不同,不同8、定值控制系统也叫(A)。
A.恒值控制系统B.随动控制系统C.复合控制系统D.伺服控制系统9、(B)反映系统响应的快速性。
A.峰值时间 B.调节时间C.延滞时间 D.上升时间10、对于二阶系统,调节时间只取决于特征根的(A)。
A.实部 B.虚部C.实部和虚部 D.不能确定11、相平面图的对称性可以从(C)来判断。
A.相轨迹B.相轨迹的频率C.相轨迹的斜率 D.相轨迹的幅值12、信号流图中不含有(B)A.节点 B.方框C.支路 D.增益13、某系统开环传递函数为10()(1)G ss s=+,则当输入为2()43r t t=+时,系统的稳态误差为(D )。
A.10 B.0.1 C.2.5 D.∞14、根轨迹的分支数等于特征方程的阶次,即(C)。
A.开环零点数m B.开环极点数nC.开环零点数m和开环极点数n中的较大者D.开环零点数m和开环极点数n中的较小者15、典型环节中,(A)的幅频特性和相频特性都是常量。
高国燊《自动控制原理》(第4版)(名校考研真题 频率特性分析法)
E.系统的稳态输出 【答案】C
时,( )。[西安电子科技大
【解析】
,
当 ω=1 时,代入可以得到
,由频率特性
。
1 / 51
圣才电子书
十万种考研考证电子书、题库视频学习平 台
3.若系统的伯德图已知,其低频段幅频特性的渐近线是一条斜率为
3.频域分析法是根据闭环系统的频率特性研究闭环系统性能的一种图解方法( )。 [杭州电子科技大学 2007 年研]
【答案】× 【解析】频域分析法是根据开环系统的频率特性研究闭环系统性能的方法。
4.对于线性定常系统,若开环传递函数不包括积分和微分环节,则当 0 时,开环
幅相特性曲线(Nyquist 图)从正虚轴开始(
3 / 51
圣才电子书
十万种考研考证电子书、题库视频学习平 台
图 5-3
【答案】∞;10
【解析】由图可得,开环传递函数为:
G
s
s2
K s 1 0.02s 1
1 时, L 20lg K 。
又
L1
20
,则
K
10
。因此:
G s
10s 1 s2 0.02s 1
圣才电子书
十万种考研考证电子书、题库视频学习平
D.G(s)=K(T1s+1)(T2s+1)台/(Ts2+τs+1)
【答案】B
6.(多选)系统的截止频率越高( )。[清华大学研] A.相对稳定性越好 B.对高频噪声滤除效果越好 C.上升时间越短 D.快速性越好 E.稳态误差越小 F.相对稳定性越差 G.上升时间越长 H.对高频噪声滤除效果越差 I.快速性越差 J.稳态误差越大 【答案】CDH