
三子样旋转矢量算法原理
三子样原理
载体的姿态描述指的是载体坐标系绕定轴转动到导航坐标系所转过的方位角信息。
载体坐标系(b 系)可以通过绕定轴转动与导航坐标系(n 系)重合,由b 系到n 系的姿态
变换矩阵n
b C 如下所示:
其中,三个姿态角θ,ϕ,γ分别为俯仰角,偏航角,横滚角。
姿态更新是指根据惯性器件
的输出实时计算出n b C 矩阵,两坐标系间空间角位置关系可以理解成刚体的定点转动,从这一思想出发可获得姿态更新四元数及旋转矢量算法。
由四元数确定的姿态变换矩阵n b C 如下
所示:
利用四元数求解刚体转动微分方程时,采用角增量法会造成不可交换误差,为了减小这种误差,我们使用等效旋转矢量法。
一个更新周期内,包含的角增量子样数越多,姿态解算越精确。
本文采用三子样等效旋转矢量法,具体步骤如下:
1) 分别计算,,3k k h t t ⎡⎤+
⎢⎥⎣⎦
2,,33k k h h t t ⎡⎤++⎢⎥⎣⎦2,3k k h t t h ⎡⎤
++⎢⎥⎣⎦
三个时间段内的角增量123,,θθθ∆∆∆; 2) 计算旋转矢量()h Φ:
3)由旋转矢量构造姿态更新四元数()q h :
cos cos cos sin cos sin sin sin sin cos cos sin sin cos cos sin cos cos sin cos sin sin sin cos sin sin sin cos cos n b C θϕγθϕγϕγθϕγϕθγθγθθϕγθϕγϕγθϕγϕ-++⎡⎤⎢⎥=-⎢
⎥⎢⎥-+-+⎣
⎦0
22220123120313022222
1203123230122221302230101232()2()2()2()2()2()n b q q q q q q q q q q q q C q q q q q q q q q q q q q q q q q q q q q q q q ⎡⎤+---+⎢⎥=+-+--⎢⎥⎢⎥-+--+⎣
⎦12312231927
()()2040
h θθθθθθθθΦ=∆+∆+∆+
∆⨯∆+∆⨯∆-∆θθθθθθθθθθ⎡⎤∆⎢⎥⎢⎥∆∆⎢⎥⎢⎥
∆⎢
⎥=∆⎢⎥
∆⎢⎥∆⎢⎥
∆∆⎢⎥⎢⎥∆⎣⎦
z
cos 2sin 2()sin 2sin 2x
y q h
4)利用 计算更新后的四元数1()k Q t +;
5)利用更新后的四元数得到姿态变换矩阵n
b C ,提取相应姿态角:
a r c s i n (2,1)
(3,1)a r c t a n (1,1)(2,3)a r c t a n (2,2)
n b
n b n b n b n b C C C C C θϕγ==-=-
1()()()k k Q t Q t q h +=⊗。
旋转矢量法求合振动方程
旋转矢量法求合振动方程旋转矢量法是一种常用的工具,用于求解多个振动体的合振动方程。
它在振动学、固体力学、流体力学等领域中都有广泛的应用。
本文将从基本原理、数学推导、具体应用等方面进行阐述。
1. 基本原理旋转矢量法是建立在以下假设基础上的:对于任意振动体,其振动可以看作是由平动和转动两部分构成的,其中平动由质心偏离平衡位置造成,而转动则由振动体绕其质心旋转所引起的。
因此,我们可以将振动体的质心看作是一个之间相邻关联的旋转矢量,从而求得其合振动方程。
2. 数学推导首先,我们需要确定旋转矢量的表达式。
假设一个振动体的质心在平衡位置处的坐标为$(x,y,z)$,而其受到的外力为$\boldsymbol F$。
则该振动体所受的旋转矢量$\boldsymbol A$可表示为:$$\begin{aligned}\boldsymbol A &= \boldsymbol r \times \boldsymbol F\\ &= \begin{vmatrix}\boldsymbol e_x & \boldsymbol e_y & \boldsymbol e_z\\x-x_0 & y-y_0 & z-z_0 \\F_x & F_y & F_z\end{vmatrix}\\&= (y-y_0)F_z\boldsymbol e_x + (z-z_0)F_x\boldsymbole_y + (x-x_0)F_y\boldsymbol e_z\end{aligned}$$其中,$\boldsymbol r=(x-x_0)\boldsymbol e_x+(y-y_0)\boldsymbol e_y+(z-z_0)\boldsymbol e_z$为振动体的位置矢量,$\boldsymbol e_x,\boldsymbol e_y,\boldsymbol e_z$为三个坐标轴的单位矢量,$x_0,y_0,z_0$为平衡位置的坐标。
旋转矢量法简谐运动的动力学能量实例

旋转矢量与简谐运动的关联
旋转矢量与简谐运动的振动方向和速度相关联,通过旋转矢量的几何特性可以推 导出简谐运动的振动方程和能量表达式。
旋转矢量法可以直观地表示简谐运动的振动形式,帮助理解振动的合成与分解, 以及振动在不同方向上的表现。
对未来研究的展望
随着科学技术的不断发展,旋转矢量法在简谐运动研究中 的应用将更加广泛和深入。未来可以进Байду номын сангаас步探索旋转矢量 法在其他领域的应用,如量子力学、光学等。
未来研究可以进一步优化旋转矢量法的计算方法和可视化 效果,提高其精度和直观性,以更好地服务于科学研究和 技术创新。
THANKS
感谢观看
旋转矢量法简介
01
旋转矢量法是一种描述简谐运动 的直观方法,通过引入一个旋转 矢量来表示振动的状态。
02
旋转矢量具有长度和方向,分别 对应振动的振幅和相位,矢量的 旋转速度则与角频率有关。
02
旋转矢量法在简谐运动中的应用
旋转矢量表示
旋转矢量表示是一种用于描述简谐运 动的几何方法,通过引入一个旋转矢 量来表示简谐运动的相位和振幅。
简谐运动的定义
简谐运动
物体在一定力的作用下,以一定的初速度做周期 性往复运动。
描述参数
振幅、角频率、初相角、周期等。
实例
单摆、弹簧振子等。
简谐运动的数学模型
微分方程
$mfrac{d^2x}{dt^2}
+
cfrac{dx}{dt} + kx = F$
旋转矢量法
通过旋转矢量表示简谐运动的相 位和振幅,简化分析过程。
大学物理旋转矢量

极坐标表示法
极坐标与平面角
旋转矢量在极坐标系中由一个起点、一个长度和一个平面角唯一确定。平面角表示矢量旋转的方向和角度。
旋转矢量的运算
在极坐标系中,可以通过加减、数乘等运算得到新的旋转矢量。
直角坐标表示法
直角坐标与平面矢量
旋转矢量在直角坐标系中由三个分量唯一确定,这三个分量表示矢量在x、y、z轴上的投影。
结论总结
总结实验结果,得出结论,并指出实验的局限性和未来改进的方向 。
THANKS
感谢观看
旋转矢量的积分
当一个旋转矢量在某区间内进行积分时,其 结果为该区间内所有点处的切线方向与该区 间内所有点处的速度方向一致的点所组成的
线段。
04
旋转矢量在物理中的应用
角动量守恒定律
角动量定义
物体的转动惯量和转动半径的乘积称为角动量。
角动量守恒定律
在没有外力矩作用的情况下,物体的角动量保持不变。
旋转矢量表示
旋转矢量的应用领域
物理学
旋转矢量在物理学中广泛应用于描述物体的 旋转运动,如刚体的转动、电磁场的旋涡等 。
工程学
在机械工程、航空航天等领域,旋转矢量可以用于 分析物体的动态平衡、稳定性等问题。
电子技术
在电子技术中,旋转矢量可以用于描述信号 的相位、频率等参数,以及进行数字信号处 理。
02
旋转矢量的表示方法
03
旋转矢量的运算规则
加法运算规则
平行四边形法则
当两个旋转矢量相加时,以两个矢量的末端 为起点,分别画出平行四边形的两个相邻边 ,连接对角线,得到的结果是两个旋转矢量 相加后的矢量。
三角形法则
当两个旋转矢量相加时,以一个矢量的起点 为起点,画另一个矢量的平行线,得到的结 果是两个旋转矢量相加后的矢量。
16.3旋转矢量法
A
M
<
注意:旋转矢量在第 4 象限 速度v 0
P x
A
M
<
注意:旋转矢量在第 4 象限 速度v 0
P x
A
M
<
注意:旋转矢量在第 4 象限 速度v 0
P
A
M
<
x
注意:旋转矢量在第 4 象限 速度v 0
P
A
M
<
x
注意:旋转矢量在第 4 象限 速度v 0
P M x
A
<
注意:旋转矢量在第 4 象限 Байду номын сангаас度v 0
]
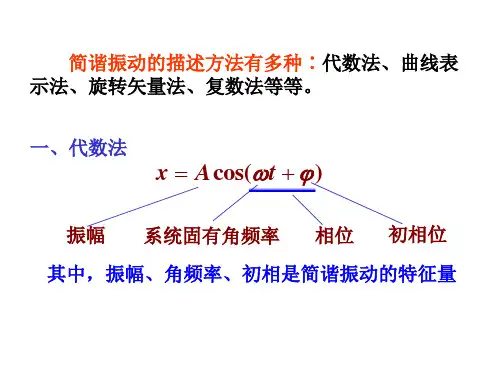
用复数表示振动,有时在处理复杂振动过程中很方 便;最终只取实部(可观察物理量只可能是实量)。 复数法在光学、电工学等专业领域中被广泛运用 四、旋转矢量法
旋转矢量法
当t
A
t t
时
0
时
A
o
t
x0 A cos
x0
x
o
x A cos( t )
x
以o 为原点,旋转 矢量 A的端点在 轴 上的投影点的运动为 简谐运动.
2
2
A2 y x A1
o
A1
x
x 2 y 2 2 xy 2 cos( 2 1 ) sin 2 ( 2 1 ) 2 A1 A2 A1 A2
2) 2 1 π
3) 2 1 π 2
2 2
A2 y x A1
y
A2
o
A1
x
x y 2 1 2 A1 A2
A
P x
注意:旋转矢量在第 2 象限 M 速度v < 0
等效旋转矢量法在旋转弹姿态解算中的应用_李海涛

(8)
从式 (8)可以看出 , 旋转矢量的导数等于再加上两个修正项 , 而修正项反映了不可交换误差产生的
影响 .在式 (8)中根据角速度求解出等效旋转矢量 Υ, 把 Υ代替四元数解式 [ Δθ] , 则可减小计算中的 不可交换误差 . 2 .2 .2 旋转矢量三子样优化算法
直接求解式 (8)并不方便 , 一般可略去第三项 , 则可简化为
2011 年 第 25 卷 第 4 期 (总第 88 期)
测试 技 术学 报 JOURNAL OF TEST AND MEASUREMENT TECHNOLOGY
V ol.25 N o .4 2011 (Sum N o .88)
文章编号 :1671-7449(2011)04-0287-05
等效旋转矢量法在旋转弹姿态 解算中的应用
3 仿真结果与分析
3 .1 仿真条件
假设弹丸高速自旋 , 姿态角变化规律为 :偏航角 ψ=45°sin(πt ), 俯仰角 θ=60°sin(πt ), 滚转角 γ =10 πt .
由于仿真的目的是分析姿态更新算法的算法误差 , 因此可假定加速度计精确安装 , 输出信号为精确 值 .解算时间为 6 s , 算法采样周期为 0 .003 s.
+q3kb , 则姿态矩阵 Cbt 可用四元数表示为
q21
+q
2 0
-
q
2 3
-q22
2(q1 q2 -q0 q3)
2(q1 q3 +q0 q2)
Ctb =
2(q1 q2 +q0 q3)
q20
-q
2 1
+q
2 2
-q23
2(q2 q3 -q0 q1) .
旋转矢量法详细讲解

旋转矢量法详细讲解
旋转矢量法是一种常用的三维刚体运动描述方法,它可以描述刚体在空间中的旋转状态。
本文将详细介绍旋转矢量法的原理、应用以及计算方法。
一、原理
旋转矢量法的基本原理是将刚体的旋转运动分解为绕三个互相垂直的轴的旋转运动的组合。
这三个轴分别称为x轴、y轴和z轴,它们的方向与刚体的坐标系有关。
在旋转矢量法中,用一个三维向量来表示刚体的旋转状态,这个向量被称为旋转矢量。
二、应用
旋转矢量法广泛应用于机械工程、航空航天、地球物理学等领域。
在机械工程中,旋转矢量法可以用于描述机械零件的旋转状态,从而进行运动学和动力学分析。
在航空航天领域,旋转矢量法可以用于描述飞行器的姿态和轨迹,从而进行导航和控制。
在地球物理学中,旋转矢量法可以用于描述地球的自转和地震波的传播,从而进行地震学研究。
三、计算方法
旋转矢量的计算方法有多种,其中最常用的是欧拉角法和四元数法。
欧拉角法是将旋转运动分解为三个绕不同轴的旋转运动的组合,然后通过三个角度来描述这三个旋转运动的大小和方向。
四元数法是将旋转运动表示为一个四元数,通过四元数的乘法和加法来描述旋转运动的组合。
四、总结
旋转矢量法是一种常用的三维刚体运动描述方法,它可以描述刚体在空间中的旋转状态。
旋转矢量法广泛应用于机械工程、航空航天、地球物理学等领域。
旋转矢量的计算方法有多种,其中最常用的是欧拉角法和四元数法。
掌握旋转矢量法的原理和计算方法,对于进行三维刚体运动分析和控制具有重要的意义。
旋转矢量法求初相位_概述及解释说明
旋转矢量法求初相位概述及解释说明1. 引言1.1 概述旋转矢量法是一种用于求解信号初始相位的数学方法,广泛应用于信号处理领域。
在许多实际问题中,准确确定信号的初相位对于数据分析和系统性能评估至关重要。
通过应用旋转矢量法,我们可以有效地估计信号的初相位,并将其应用于各种领域,如通信、雷达、图像处理等。
1.2 文章结构本文将按照以下结构进行介绍和解释:- 引言部分将对旋转矢量法求初相位的背景和意义进行概述。
- 旋转矢量法求初相位的理论基础将在第2节中详细阐述。
- 第3节将解释和说明旋转矢量的定义、性质以及该方法在信号处理中的作用。
- 第4节将介绍相关实验验证和结果分析。
- 最后一节为总结与展望,对本文内容进行概括,并探讨旋转矢量法求初相位在未来的应用前景。
1.3 目的本文的目的是全面介绍旋转矢量法求初相位这一方法,并从理论到实践层面进行详细阐述。
通过对方法的解释和说明,我们将揭示旋转矢量法在信号处理中的作用以及确定初相位的优势和局限性。
此外,通过实验验证和结果分析,我们将进一步验证该方法的有效性并提供相关数据支持。
最终,本文旨在为读者提供一个清晰全面的概述,并展望旋转矢量法求初相位在未来应用中可能发挥的重要作用。
2. 旋转矢量法求初相位2.1 理论基础旋转矢量法是一种用于求解信号的初相位的方法,基于信号在复平面上的表示和分析。
该方法利用了旋转矢量在复平面上的特性,通过对信号进行复数域运算和变换,得到信号的频率和初相位信息。
在时域中表示的信号可以看作是复平面上绕原点进行旋转的矢量。
根据欧拉公式,可以将一个复数表示为振幅与相位之间关系的指数形式:A*e^(jφ),其中A为振幅,φ为相位角。
2.2 方法步骤旋转矢量法求解信号的初相位主要包括以下几个步骤:步骤1:获取待处理的信号数据,并进行预处理。
这一步通常包括去除噪声、滤波和采样等操作,以确保信号质量。
步骤2:对信号进行傅里叶变换或小波变换等频域变换,得到信号在频域上的表示。
大学物理第三讲:8.1.3旋转矢量法
瞬时对应
1、旋转矢量A的长度为简谐振动的振幅 2、φ为t=0时的相位(初相位) 3、(ωt+φ)为t时刻的相位 4、旋转矢量A作逆时针匀速运动(ω角速度)
5、旋转矢量A的末端在参考坐标轴上的投影点的运动即代表质 点做简谐振动。
二、旋转矢量的长处
1、用旋转矢量A来表示简谐振动的位移
x Acost 当 0时 x t曲线
x/cm
t/s
o
9
三、应用举例
已知两个同方向,同频率的简谐振动如下:
x1 5cos10t / 2 x2 5cos10t
A 50cm
5 / 4或 3 / 4
用计算法求它们合振动的振幅和初相位。
已知:A1 A2 5cm;
x/cm
1 / 2;2
t/s
o 求:1合振动的振幅:A A12 A22 ;
16
谢谢大家! 欢迎大家多提宝贵意见!
2015.10.10
17
18
合振动的初相位:2 ?
8-18 已知两个同方向、同频率的简谐振动如下: x1 5102 cos(10t 3 / 5) SI x2 6102 cos(10t / 5) SI
(1)求它们合振动的振幅与初相位;
(2)另有一个同方向简谐振动 x3 7 102 cos(10t )SI
问值为何值时, x1 x2的振幅最大? 问值为何值时, x2 x3的振幅最小?
0.05sin 3 0.06sin
5
0.05cos 3
5
0.06 c os
arctan2.5 1.19rad 6813
5
5
12
(2)已知:
x1 5102 cos(10t 3 / 5) SI x2 6102 cos(10t / 5) SI
旋转矢量法
同学们好!
弹簧的伸长 势能
总能
F kx
离系统平衡位置的位移
kx2 2 准弹性势能,
kx2 2
弹性势能
重力势能和弹性势能的总和
1 1 1 mv 2 kx2 kA2 2 2 2
统一描述:只要以平衡位置为坐标原点和零势点
1 2 准弹性势能: 1 Ep kx E kA2 2 (包括重力势能、弹性势能) 2
运动 cos( t ) m 方程:
由初始条件决定
l T 2 g
2
二、复摆:绕不通过质心的光滑水平轴摆动的刚体 由刚体定轴转动定律
M J
d 2 m ghsin J 2 dt d 2 m gh sin 0 2
dt J
o
C
h
J
令
mgh J
{ v A sin( t )
0
x A cos( t 0 )
1 E Ep Ek kA 2 恒量 2
孤立谐振动系统机械能守恒
x, v
E-t 曲线
o
能量
x t
T
0 t x Acost v t v A sin t
1 2 E kA 2 1 2 Ep kA cos 2 t 2
简谐运动的描述和特征 1)物体受线性回复力作用
F kx 平衡位置 x 0
大学物理 旋转矢量(两篇)2024
引言概述:在大学物理学中,旋转矢量(二)是一个重要的概念。
它在描述物体旋转和角动量时发挥着关键作用。
本文将详细阐述旋转矢量的相关内容,包括其定义、性质以及在实际应用中的应用案例等。
正文内容:一、旋转矢量的定义1.旋转矢量的概念和来源2.旋转矢量的数学表示和坐标系选择3.旋转矢量的物理意义和几何解释4.旋转矢量与旋转矩阵的关系5.旋转矢量的性质和基本运算法则二、旋转矢量的旋转定理1.旋转矢量的定义和旋转方向2.旋转定理的几何解释和物理意义3.旋转定理的数学推导和证明4.旋转定理的应用案例:刚体的旋转运动5.旋转定理的实验验证和实际应用三、旋转矢量的角动量1.角动量的定义和物理性质2.角动量的计算方法和表达式3.角动量守恒定律和旋转矢量的关系4.角动量的变化和影响因素5.角动量对物体运动轨迹的影响和解释四、旋转矢量的应用案例1.旋转矢量在力学和动力学问题中的应用2.旋转矢量在电磁学和光学问题中的应用3.旋转矢量在量子力学和粒子物理学问题中的应用4.旋转矢量在天体力学和宇宙学问题中的应用5.旋转矢量在工程和技术领域中的实际应用五、旋转矢量的拓展与发展1.旋转矢量的局限性和扩展性2.旋转矢量在现代物理学和数学中的发展趋势3.旋转矢量在计算机图形学和虚拟现实领域中的应用4.旋转矢量的研究方法和实验手段5.旋转矢量相关学科和概念的比较和关联总结:旋转矢量作为大学物理学的重要内容,在描述物体旋转和角动量时具有不可替代的作用。
本文从旋转矢量的定义、性质和旋转定理开始,详细阐述了其在实际应用中的案例和应用领域。
同时,展望了旋转矢量的拓展与发展,以及与其他学科和概念的比较与关联。
通过对旋转矢量的深入研究和理解,有助于我们更好地理解物体的旋转规律和角动量的变化,为解决各种实际问题提供了强有力的工具和方法。
引言概述:旋转矢量是大学物理中一个重要概念,它在描述物体或系统的旋转运动中起到了关键作用。
本文将从基本概念出发,分析旋转矢量的定义、性质和应用,并探讨其在物理学中的重要性。