
自动控制原理 二阶系统的响应
1
3-3 二阶系统的响应
一、二阶系统的数学摸型
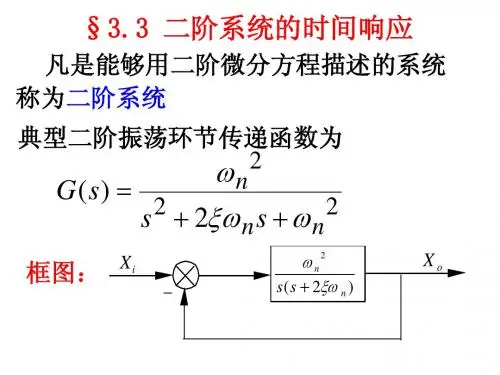
典型二阶系统是由一惯性环节与积分环 节串联构成的闭环系统,其标准形式为:
+
− R(S )
ω
2 n
S 2 + 2ζ ω nS
C (S )
G(S) = C(S) =
ωn2
R(S ) S 2 + 2ζωnS + ωn2
2
ζ--阻尼系数
ωn--无阻尼自然振荡频率
19
即峰值时间t p为阻尼振荡周期的一半。
3、超调量σ %
最大超调量发生在峰值时间t p ,故有
− ζπ
σ% = ⎡⎣c(tp) −1⎤⎦×100% = e 1−ζ2 ×100% 20
系统超调量仅与ζ 有关,ζ 越小,超调
量越大。超调量的数值直接说明了系 统的相对稳定性。
21
4、调整时间 ts
=
1 ,故
S
9
C(S)
=
1 S
⋅
(S
ωn2 + ωn )2
= 1 − ωn − ωn S (S + ωn )2 S + ωn
∴
c(t)
=1
jω
−
e−ωnt
(1 +
c(t)
ωnt)
t
≥
0
S1,2 = −ω××n σ
1
0
t
10
系统响应是单调上升,无超调、无振荡的 过渡过程。
3、过阻尼情况 (ζ > 1)
R(S) S2 +(KKh +1)S + K S2 +2ζωnS +ωn2
27
∴ K = ωn2 = 3.532 = 12.5(rad 2 / S 2 )
Kh
=
2ζωn
K
−1
=
0.178(S )
tr
=
1
ωd
(π
− cos−1 ζ
)
=
0.65(S )
ts
(2%)
=
4
ζωn
= 2.48(S)
28
习题: 3-5
13
讨论:
a.阻尼比 ζ 是二阶系统最重要的特征参数, 只要知道 ζ 的大小,而不必求解方程,就
可知道系统响应的大致情况;
14
b.阻尼比过大 (ζ ≥ 1) ,系统响应迟钝,调节时
间增长,快速性较差;而阻尼比太小,使振 荡加剧,衰减变缓,调节时间长,快速性也
差。因而阻尼比一般取值为:0.4 < ζ < 0.8 ,
ωd =ωn 1−ζ 2 ---阻尼振荡自然(角)频率
σ = ζ ω n ---衰减系数
4
阻尼比的大小决定了闭环极点在根平面的 位置,反映了解的性质;极点的实部的大 小,决定了指数衰减的快慢;极点虚部的 大小,则决定了系统响应振荡的快慢。
S1+
β
jω
jω 1 − ζ 2 n
0σ
S2+ ζωn
5
当输入为单位阶跃函数时,则有
此时快速性和平稳性均较好;
c下. ,ωωnn也越是大系,统系重统要振的荡特角征频参率数ω。d 越在大相,同致的使ζ
系统的平稳性变差,但调整时间减小。
d. ζ = 0.707 称为最隹阻尼比,此时,
超调量较小,调整时间(5%误差带)最短。
15
二、欠阻尼二阶系统性能指标的定义和计算 条件:系统初始条件为零;单位阶跃 输入 使用条件的原因是,基准相同,系统间 便于比较;而单位阶跃信号易于产生, 其他输入也可由此计算出来。
jω n
0
1−ζ 2
S2+ ζωn
故增大自然振荡角频率或减小阻尼比, 都将减小上升时间。
2、峰值时间 tp
18
由c '(t) = 0,解出t值,最小解即为t p 。故
dc(t) dt
t =t p
=
ωn 1−ζ
2
e−ζωnt
sin ωdt
=
0
∴ωdt = 0,π ...
tp
=π ωd
=
ωn
π 1−ζ 2
C(S)
=
G(S)R(S)
=
1 S
⋅
S2
+
ωn2 2ζωn S
+ ωn2
= 1 − S + 2ζωn S S 2 + 2ζωnS + ωn2
= 1 − S + ζωn −
ζωn
S (S + ζωn )2 + ωd2 (S + ζωn )2 + ωd2
0<ζ <1
6
故
c(t) = 1− e−ζωnt cosωdt −
即它们是 c(t)的包络线: 1 − ζ 2
23
包络线的时间常数为:
T= 1
ζωn
可用包络线代替响应曲线,求出近似调
整时间,即
ts
(5%
)
=
3
ζω
n
(0 < ζ < 0.9)
ts
(2%)=
4
ζωn
(0 < ζ < 0.9)
24
调整时间与闭环极点与虚轴的距离成反比, 极点离虚轴越远,调整时间越短。
16
1、上升时间 tr
定义:响应曲线第一次达到稳态值的时间。
即
c(tr ) = 1−
1
1−ζ
2
e−ζωntr
sin(ωd tr
+β)
=1
sin(ωdtr + β ) = 0
ωdtr + β = π
∴tr
=π −β ωd
=
π −β ωn 1− ζ
2
17
其中:
β = cos−1 ζ
jω
σ S1+
β
ωn
二阶系统的响应通常被视为一种基准, 原因就是二阶系统具有定量的品质指标。
二、单位阶跃响应
1、欠阻尼情况 (0 < ζ < 1)
巳知二阶系统的特征方程式为:
3
S2
+
2ζωn S
+
ω
2 n
=
0
当0 < ζ < 1时,系统的闭环极点(特征根)为:
S1,2 = −ζωn ± jωn 1− ζ 2
= −σ ± jωd(一对共轭复根)
调整时间是指响应值c(t)达到95%-105%(98%--102%)稳态值,并且永 远保持在这个区间内所需的时间。
调整时间可从 c(t) = 0.95(0.98)出发,
但求解比较困难。巳知: 22
c(t) = 1−
e−ζωnt
1−ζ 2
sin(ωd t
+
β)
显然,c(t)是限制在 1 ± e − ζ ω n t 之间,
+
− R(S )
K S (S + 1)
C(S)
1+ KhS
− ζπ
σ % = e 1−ζ 2 ×100% = 020.2%%
∴ζ = 0.456 26
依题意:
tp
=π ωd
= 1(S)
∴ωd = π (rad / S)
故
ωn =
ωd = 3.53(rad / S) 1−ζ 2
而
C(S) =
K
=
ωn2
荡。
0
Re
t × − jωn
c.∵e(t) = r(t) −c(t) =
1
1−ζ
2
e−ζωnt
sin(ωdt
+
β)
8
∴ess = e(∞) = 0
即系统带有一个积分环节,对单位阶跃输 入,稳态误差为零。
2、临界阻尼情况 (ζ = 1)
此时
G(S)
=
C(S) R(S)
=
(S
ωn2 + ωn )2
而
R(S)
ζ 1−ζ
2
e−ζωnt
sin ωdt
=1−
1
1−ζ
2
e−ζωnt
sin(ωd t
+β)
7
a.此时系统响应曲线为衰减振荡过程;随 着ζ 的减小,振荡倾向增强,超调增大;
b.当 ζ = 0 , c(t) = 1− cosωnt ,则
c(t)
Im
系统零阻尼,是
× jωn
不衰减的等幅振 1
由于ζ 与调整时间的实际关系曲线是非连
续的,因而ζ 值通常由系统允许的最大过
调量来确定,由调整时间确定ωn 。即
− ζπ
σ % = e 1−ζ 2 ×100%
ζ
ts
(2%)
=
4
ζωn
ωn
25
例1:如图所示系统,欲使系统的最大超调 量等于0.2,峰值时间等于1秒,试确定增益
K系和统K的h 的上数升值时,间并tr确和定调在整此时K间和tKs 。h数值下,
29
再见
30
此时,系统有两个不相等的负实根,即
S1,2 = −ζωn ± ωn ζ 2 −1
故
c(t) = 1− ωn ( 1 e−S1t − 1 e−S2t )
2 ζ 2 −1 S1
S2 t ≥ 0
11
Im
h(t)
× × Re
1
S2 S1
0
t
a.过阻尼系统无振荡、无超调,但过渡过
程时间较长;显然:ess = 0
b.若 ζ >> 1, S1 << S2 , 此时系统可用
大学自动控制原理_3.3二阶系统时间响应
1s 5% ts 1.33 2%
例2 如图所示的机械系统,在质量块上 施加9.8牛顿阶跃力后,m的时间响应 如图曲线,试求系统的 m、k 、c 。
Fi (t )
xo (t )
m c
k
解:根据牛顿第二定律,得
Fi (t ) Fk Fc Mo (t ) x Fk kxo (t ) Fc cxo (t )
即:
e
nt 2
1
1 1 1
2
解得: t s
n
ln
4 ln
若 0.02
1 1
2
则t s
n
3 ln
1 1
2
若 0.05
则t s
n
4
0.02) ( 若0 0.7时 ts n ts 32、源自阻尼状态( 0)2
1 X o (s) 2 2 s s n
1 s s s 2 n2
n
xo (t ) 1 cos nt
曲 线 特 点 : 等 幅 振 荡
3、临界阻尼状态
1 X o (s) 2 s (s n )
( 1)
n
5、振荡次数N
在调整时间内响应曲线振荡的次数
ts ts N T 2
d
0 0.7时,
0.02时,t s 0.05时,t s 4
n
3
N N
2 1
2
1. 5 1
2
n
振荡次数N随着 而 。
( 2 1) nt ( 2 1) n t e e 2 2 1
自动控制原理实验二阶系统的阶跃响应
自动控制原理实验二阶系统的阶跃响应一、实验目的通过实验观察和分析阶跃响应曲线,了解二阶系统的动态特性,掌握用MATLAB仿真二阶系统阶跃响应曲线的绘制方法,提高对二阶系统动态性能指标的计算与分析能力。
二、实验原理1.二阶系统的传递函数形式为:G(s)=K/[(s+a)(s+b)]其中,K为系统增益,a、b为系统的两个特征根。
特征根的实部决定了系统的稳定性,实部小于零时系统稳定。
2.阶跃响应的拉氏变换表达式为:Y(s)=G(s)/s3.阶跃响应的逆拉氏变换表达式为:y(t)=L^-1{Y(s)}其中,L^-1表示拉氏逆变换。
三、实验内容1.搭建二阶系统,调整增益和特征根,使系统稳定,并记录实际的参数数值。
2.使用MATLAB绘制二阶系统的阶跃响应曲线,并与实际曲线进行对比分析。
四、实验步骤1.搭建二阶系统,调整增益和特征根,使系统稳定。
根据实验要求,选择适当的数字电路元件组合,如电容、电感、电阻等,在实际电路中搭建二阶系统。
2.连接模拟输入信号。
在搭建的二阶系统的输入端接入一个阶跃信号发生器。
3.连接模拟输出信号。
在搭建的二阶系统的输出端接入一个示波器,用于实时观察系统的输出信号。
4.调整增益和特征根。
通过适当调整二阶系统的增益和特征根,使系统达到稳定状态。
记录实际调整参数的数值。
5.使用MATLAB进行仿真绘制。
根据实际搭建的二阶系统参数,利用MATLAB软件进行仿真,绘制出二阶系统的阶跃响应曲线。
6.对比分析实际曲线与仿真曲线。
通过对比分析实际曲线与仿真曲线的差异,分析二阶系统的动态特性。
五、实验结果与分析1.实际曲线的绘制结果。
根据实际参数的输入,记录实际曲线的绘制结果,并描述其特点。
2.仿真曲线的绘制结果。
利用MATLAB软件进行仿真,绘制出仿真曲线,并与实际曲线进行对比分析。
3.实际曲线与仿真曲线的对比分析。
通过对比实际曲线与仿真曲线的差异,分析二阶系统的动态特性,并讨论影响因素。
六、实验讨论与结论1.实验过程中遇到的问题。
《自动控制》一二阶典型环节阶跃响应实验分析报告
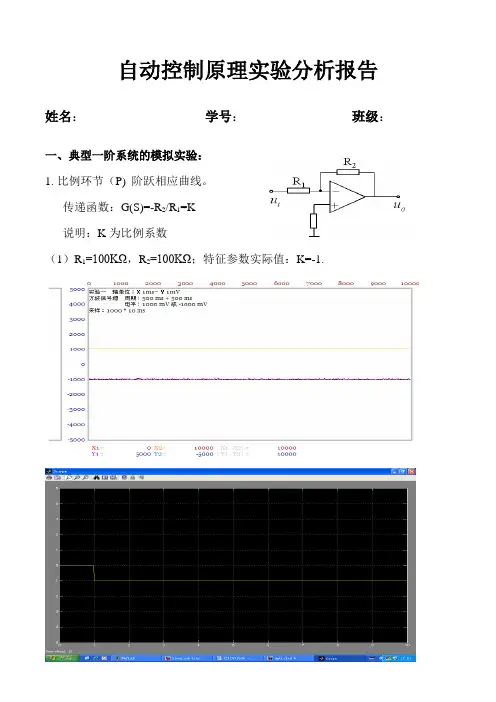
自动控制原理实验分析报告姓名:学号:班级:一、典型一阶系统的模拟实验:1.比例环节(P) 阶跃相应曲线。
传递函数:G(S)=-R2/R1=K说明:K为比例系数(1)R1=100KΩ,R2=100KΩ;特征参数实际值:K=-1.(2)(2)R1=100KΩ,R2=200KΩ;即K=-2.〖分析〗:经软件仿真,比例环节中的输出为常数比例增益K;比例环节的特性参数也为K,表征比例环节的输出量能够无失真、无滞后地按比例复现输入量。
2、惯性环节(T) 阶跃相应曲线及其分析。
传递函数:G(S)=-K/(TS+l) K=R2/R1 , T=R2C说明:特征参数为比例增益K和惯性时间常数T。
(1)、R2=R1=100KΩ , C=1µF;特征参数实际值:K=-1,T=0.1。
(2)、R2=R1=100KΩ , C=0.1µF;特征参数实际值:K=-1,T=0.01。
〖分析〗:惯性环节的阶跃相应是非周期的指数函数,当t=T时,输出量为0.632K,当t=3~4T时,输出量才接近稳态值。
比例增益K表征环节输出的放大能力,惯性时间常数T表征环节惯性的大小,T越大表示惯性越大,延迟的时间越长,反之亦然。
传递函数:G(S)= -l/TS ,T=RC说明:特征参数为积分时间常数T。
(1)、R=100KΩ , C=1µF;特征参数实际值:T=0.1。
(2)R=100KΩ , C=0.1µF;特征参数实际值:T=0.01。
〖分析〗:只要有一个恒定输入量作用于积分环节,其输出量就与时间成正比地无限增加,当t=T时,输出量等于输入信号的幅值大小。
积分时间常数T表征环节积累速率的快慢,T越大表示积分能力越强,反之亦然。
4、比例积分环节(PI) 阶跃相应曲线及其分析。
传递函数:G(S)=K( l+l/TS) K=-R2/R1, T=R2C说明:特征参数为比例增益K和积分时间常数T。
(1)、R2=R1=100KΩ , C=1µF;特征参数实际值:K=-1,T=0.1。
自动控制原理实验报告实验一-一、二阶系统的电子模拟及时域响应的动态测试
分组:成绩:__ _______北京航空航天大学自动控制原理实验报告实验一一、二阶系统的电子模拟及时域响应的动态测试学院专业方向班级学号学生姓名指导教师2014年11月目录一、实验目的 (1)二、实验内容 (1)三、实验原理 (1)四、实验设备 (2)五、实验步骤 (2)六、实验数据 (3)1.一阶系统实验数据及图形 (3)2.二阶系统实验数据及图形 (4)七、结论和误差分析 (6)结论: (6)误差分析: (7)八、收获与体会 (7)附录 (7)实验时间2014.11.1 同组同学 无一、实验目的1.了解一、二阶系统阶跃响应及其性能指标与系统参数之间的关系。
2.学习在电子模拟机上建立典型环节系统模型的方法。
3.学习阶跃响应的测试方法。
二、实验内容1.建立一阶系统的电子模型,观测并记录在不同时间常数T 时的阶跃响应曲线,并测定其过渡过程时间Ts 。
2.建立二阶系统的电子模型,观测并记录在不同阻尼比ζ时的阶跃响应曲线,并测定其超调量σ%及过渡过程时间Ts 。
三、实验原理1.一阶系统实验原理系统传递函数为:()()()1C S Ks R S TS φ==+模拟运算电路如图1所示:图1212R R Uo(s)K ==Ui(s)CSR +1Ts+1在实验中始终取R2=R1,则K=1,T=R2*C 取不同的时间常数T ,T=0.25s ,T=0.5s ,T=1s记录不同的时间常数下阶跃响应曲线,测量并记录其过渡时间Ts(Ts=3T)2.二阶系统实验原理其传递函数为:222()()()(2)nn nC SSR S S SωζωωΦ==++令1nω=弧度/秒,二阶系统模拟线路下图2所示:图2取R2*C1=1,R3*C2=1,则R4/R3=R4*C2=1/(2*ζ)及ζ=1/(2*R4*C2)理论值:3(0.05)sntζω≈∆=,%σ21100%eπζ--=⨯四、实验设备1. HHMN-1 型电子模拟机一台2. PC 机一台3. 数字式万用表一块。
自动控制原理具有零点的二阶系统阶跃响应为

式中
T1
1
T2
பைடு நூலகம்
1
因此过阻尼二阶系统可以看作两个时间常数不同的惯性 环节的串联,其单位阶跃响应为
1 1 1 T1 1 T2 1 C ( s) 1 (T1s 1)(T2 s 1) s s T2 T1 ( s ) T1 T2 ( s 1 ) T1 T2 t t T1 T1 T2 T2 c (t ) 1 e e T2 T1 T1 T2
2 s 1 时, 极点为: 1, 2 n n
2 s 2 2 n s n [ s n (
2
1)][ s n (
2
1)]
2 n C (s) R ( s ) [ s n ( 2 1)][ s n ( 2 1)]
一对共轭虚根 等幅周期振荡
一对共轭复根(左 半平面)
衰减振荡 单调上升 单调上升
1,临界阻尼
s1,2 n (重根) 一对负实重根
s1, 2 n n 2 1
自动控制原理 杭州师范大学信息科学与工程学院
3
1 当输入为单位阶跃函数时, R ( s ) s 1 C ( s) ( s) , s 1 c (t ) L1[ ( s ) ] s
,有:
[分析]: 当
0 时,
1 s C ( s) 2 2 2 2 s(n s ) s s n
2 n
极点为: s jn
c(t ) 1 cosn t , t 0
n 称为无 此时输出将以频率 n 做等幅振荡,所以, 阻尼振荡圆频率。
自动控制原理 杭州师范大学信息科学与工程学院
自控原理二阶系统阶跃响应及性能分析实验报告

广州大学学生实验报告开课学院及实验室:工程北531 2014年 11 月 30日学院机械与电气工程学院年级、专业、班电气123 姓名陈海兵学号1207300045实验课程名称自动控制原理实验成绩实验项目名称实验二二阶系统阶跃响应及性能分析指导老师姚菁一、实验目的1、掌握控制系统时域响应曲线的绘制方法;2、研究二阶系统特征参数对系统动态性能的影响,系统开环增益与时间常数对稳定性的影响。
3、能够计算阶跃响应的瞬态性能指标,对系统性能进行分析。
二、实验内容实验1、典型二阶系统闭环传递函数(1) 试编写程序,绘制出当ωn=6, ζ分别为0、1,0、4,0、7,1,1、3 时的单位阶跃响应;(2)试编写程序,绘制出当ζ=0、7, ωn 分别为2,4,6,8,10 时的单位阶跃响应;(3) 对上述各种单位阶跃响应情况加以讨论、实验2、设单位反馈系统的开环传递函数为若要求系统的阶跃响应的瞬态性能指标为σp=10%,t s (5%) = 2s、试确定参数K 与a 的值, 并画出阶跃响应曲线,在曲线上标出σp、t s(5%)的数值。
实验3、设控制系统如图2-1所示。
其中(a)为无速度反馈系统,(b)为带速度反馈系统,试(1)确定系统阻尼比为0、5 时的K1值;(2) 计算并比较系统(a)与(b)的阶跃响应的瞬态性能指标;(3)画出系统(a)与(b)阶跃响应曲线,在曲线上标出σp、t s(5%)的数值,以验证计算结果。
图2-1三、使用仪器、材料计算机、MATLAB 软件四、实验过程原始记录(程序、数据、图表、计算等) 1、运行Matlab 软件;2、在其命令窗口中输入有关函数命令或程序。
涉及的主要命令有:step()实验1:为便于比较,可用hold on 指令将多条曲线放在一个图中。
进一步,为清楚起见,用legend 指令在图中加注释。
部分结果如图2-2所示。
图2-2实验2:首先与二阶系统闭环传递函数的标准形式比较,求出参数K1、a与阻尼系数、自然频率的关系,再由对系统的阶跃响应的瞬态性能指标要求,求出参数K1、a,再用step()画出即可。
自动控制原理_卢京潮_二阶系统的时间响应及动态性能
自动控制原理_卢京潮_二阶系统的时间响应及动态性能3.3 二阶系统的时间响应及动态性能3.3.1 二阶系统传递函数标准形式及分类常见二阶系统结构图如图3-,所示其中,为环节参数。
系统闭环传递函数为 KT K ,s, ()2Ts,s,K1化成标准形式2,n (首1型) (3-5) ,(s),22s,2,,s,,nn1,(s), (尾1型) (3-6) 22Ts,2T,s,111T1K1式中,,,。
,,,,,,Tn2KTTTK11、分别称为系统的阻尼比和无阻尼自然频率,是二阶系统重要的特征参数。
二阶系统的首,,n1标准型传递函数常用于时域分析中,频域分析时则常用尾1标准型。
二阶系统闭环特征方程为22 D(s),s,2,,s,,,0nn其特征特征根为2,,,,,,,,,1 nn1,2若系统阻尼比取值范围不同,则特征根形式不同,响应特性也不同,由此可将二阶系统分类,见,表3-3。
表3-3 二阶系统(按阻尼比)分类表 ,分类特征根特征根分布模态,t1e ,,12,,,,,,,,,1 nn 1,2,t2e过阻尼,,tn ,,1e,,,, 1,2n,,tnte临界阻尼,,t,2n,,esin1,t0,,,1 n2,,,,,,j,1,, nn1,2t,,,2necos1,,,t欠阻尼 n57,sint ,,0n ,,,j, 1,2ncos,tn零阻尼数学上,线性微分方程的解由特解和齐次微分方程的通解组成。
通解由微分方程的特征根决定,,t,t,tn12代表自由响应运动。
如果微分方程的特征根是,,且无重根,则把函数,,eee,,,?,?,12n称为该微分方程所描述运动的模态,也叫振型。
,t2,t,如果特征根中有多重根,则模态是具有,形式的函数。
tete,?(,,j,)t(,,j,)t如果特征根中有共轭复根,则其共轭复模态与可写成实函数模态ee,,,,j,,t,t与。
esin,tecos,t每一种模态可以看成是线性系统自由响应最基本的运动形态,线性系统自由响应则是其相应模态的线性组合。
自动控制原理实验典型环节及其阶跃响应,二阶系统阶跃
实验一、典型环节及其阶跃响应实验目的1、学习构成典型环节的模拟电路,了解电路参数对环节特性的影响。
2、学习典型环节阶跃响应的测量方法,并学会由阶跃响应曲线计算典型环节的传递函数。
实验内容构成下述典型环节的模拟电路,并测量其阶跃响应。
比例环节的模拟电路及其传递函数示图2-1。
G(S)=-R2/R1惯性环节的模拟电路及其传递函数示图2-2。
G(S)=-K/TS+1 K=R2/R1 ,T=R2*C积分环节的模拟电路及其传递函数示图2-3。
G(S)=1/TS T=RC微分环节的模拟电路及其传递函数示图2-4。
G(S)=-RCS比例加微分环节的模拟电路及其传递函数示图2-5。
G(S)=-K(TS+1) K=R2/R1 T=R2C比例加积分环节的模拟电路及其传递函数示图2-6。
G(S)=K(1+1/TS) K=R2/R1,T=R2C软件使用1、打开实验课题菜单,选中实验课题。
2、在课题参数窗口中,填写相应AD,DA或其它参数。
3、选确认键执行实验操作,选取消键重新设置参数。
实验步骤1、连接被测量典型环节的模拟电路及D/A、A/D连接,检查无误后接通电源。
2、启动应用程序,设置T和N。
参考值:T=0.05秒,N=200。
3、观测计算机屏幕示出的响应曲线及数据记录波形及数据(由实验报告确定)。
实验报告1、画出惯性环节、积分环节、比例加微分环节的模拟电路图,用坐标纸画出所有记录的惯性环节、积分环节、比例加微分环节的响应曲线。
2、由阶跃响应曲线计算出惯性环节、积分环节的传递函数,并与由电路计算的结果相比较。
实验二二阶系统阶跃响应一、实验目的1、研究二阶系统的特征参数,阻尼比ζ和无阻尼自然频ωn 对系统动态性能的影响,定量分析ζ和ωn与最大超调量Mp和调节时间 ts 之间的关系。
2、进一步学习实验仪器的使用方法。
3、学会根据系统阶跃响应曲线确定传递函数。
二、实验原理及电路典型二阶系统的闭环传递函数为其中ζ和ωn对系统的动态品质有决定的影响。
自动控制原理-二阶系统的响应
荡。
0
Re
t × − jωn
c.∵e(t) = r(t) −c(t) =
1
1−ζ
2
e−ζωnt
sin(ωdt
+
β)
8
∴ess = e(∞) = 0
即系统带有一个积分环节,对单位阶跃输 入,稳态误差为零。
2、临界阻尼情况 (ζ = 1)
此时
G(S)
=
C(S) R(S)
=
(S
ωn2 + ωn )2
而
R(S)
即它们是 c(t)的包络线: 1 − ζ 2
23
包络线的时间常数为:
T= 1
ζωn
可用包络线代替响应曲线,求出近似调
整时间,即
ts
(5%
)
=
3
ζω
n
(0 < ζ < 0.9)
ts
(2%)=
4
ζωn
(0 < ζ < 0.9)
24
调整时间与闭环极点与虚轴的距离成反比, 极点离虚轴越远,调整时间越短。
b.若 ζ >> 1, S1 << S2 , 此时系统可用
一阶系统来近似,即
C(S) = S1 R(S) S + S1
ts
=
3 S1
(5%)
12
4、负阻尼情况 (ζ < 0)
此时,系统响应表达式的各指数项均为 正指数,其阶跃响应是发散的:
h(t)
h(t)
0
t
0
t
5、二阶系统在各种阻尼比下的h(t)
13
讨论:
a.阻尼比 ζ 是二阶系统最重要的特征参数, 只要知道 ζ 的大小,而不必求解方程,就
自动控制原理二阶系统动态指标
自动控制原理二阶系统动态指标在自动控制原理中,二阶系统的动态特性对整个控制系统的性能至关重要。
以下是对二阶系统动态指标的详细阐述,主要包含稳定性、快速性、准确性、鲁棒性、抗干扰性、调节时间、超调量、阻尼比和频率响应等方面。
一、系统的稳定性稳定性是评估控制系统性能的重要指标。
对于二阶系统,稳定性通常通过观察系统的极点位置来判断。
如果系统的极点位于复平面的左半部分,则系统是稳定的。
此外,系统的稳定性还与阻尼比有关,阻尼比在0到1之间时,系统是稳定的。
二、系统的快速性快速性表示系统响应速度的快慢。
在二阶系统中,快速性通常通过极点的位置来决定。
极点越接近虚轴,系统的响应速度越快。
但需要注意的是,过快的响应速度可能导致系统超调量增大,因此需要综合考虑快速性和稳定性。
三、系统的准确性准确性表示系统输出与期望输出的接近程度。
对于二阶系统,可以通过调整系统的极点和零点位置来提高准确性。
一般来说,增加阻尼比可以提高准确性。
四、系统的鲁棒性鲁棒性表示系统在参数变化或干扰下保持稳定的能力。
对于二阶系统,鲁棒性可以通过调整系统的极点和零点位置来改善。
一般来说,使极点和零点距离越远,系统的鲁棒性越好。
五、系统的抗干扰性抗干扰性表示系统抵抗外部干扰的能力。
对于二阶系统,可以通过增加阻尼比来提高抗干扰性。
阻尼比增大时,系统对外部干扰的抑制能力增强。
六、系统的调节时间调节时间表示系统从受到干扰到恢复稳态所需的时间。
对于二阶系统,调节时间与阻尼比和系统增益有关。
适当增加阻尼比和系统增益可以缩短调节时间。
七、系统的超调量超调量表示系统响应超过稳态值的最大偏差量。
对于二阶系统,超调量与阻尼比有关。
阻尼比越小,超调量越大。
为了减小超调量,可以适当增加阻尼比。
八、系统的阻尼比阻尼比是衡量系统阻尼程度的参数,其值介于0和1之间。
适当的阻尼比可以保证系统具有良好的稳定性和快速性。
对于二阶系统,阻尼比与调节时间和超调量密切相关。
根据实际需求选择合适的阻尼比是关键。