
确定摆动从动件盘形凸轮基圆半径的一种简易方法
本文作者将确定直动从动件盘形凸轮基圆半径的简易方法推广至摆动从动件凸轮。
根据机械原理,摆动从动件盘形凸轮的压力角满足:
式中:ψ为摆动从动件摆角,ψ。
为初始最小摆角,ψ为凸轮转角,α为压轮中心与摆杆摆动中心的距离,l为摆杆器,α为压力角,[α]为许用压力角。
由于在设计凸轮之前基圆半径还未知,且工程中广泛采用改进型运动规律,一个行程中包含几种曲线,很难由上式求最大压力角。
我们将式(1)整理成:
设函数
显然,当α=[α]时,E(φ)=E max。
仿照E建立另一函数:
因为
故
因此,只要求E1(φ)的最大值E1max:
和基圆半径
新方法的巧妙之处在于事先不知r b即可确定max及其对应转角,不需要反复试算。
机械原理凸轮课程设计--摆动滚子从动件盘形凸轮机构

机械原理课程设计目录1.设计题目及要求--------------------------------------------------------------------P32.设计目的------------------------------------------------------------------------------P33.设计过程与思路----------------------------------------------------------------------P44.从动件运动规律设计--------------------------------------------------------------P55.凸轮基本尺寸设计-------------------------------------------------------------------P86.凸轮廓线设计------------------------------------------------------------------------P97.校核压力角和凸轮廓线是否出现运动失真现象------------------------P108.改进设计------------------------------------------------------------------------------P119.绘制机构工作图-------------------------------------------------------------------P1110.结束语--------------------------------------------------------------------------------P12 附录及参考文献:机械原理课本机械原理课程ppt,pdf1. 设计题目及要求某技术人员欲设计一台打包机,其推送包装物品的机构如图所示。
机械原理课程教案—凸轮机构及其设计

机械原理课程教案一凸轮机构及其设计一、教学目标及基本要求1了解凸轮机构的基本结构特点、类型及应用,学会根据工作要求和使用场合选择凸轮机构。
2.了解凸轮机构的设计过程,对凸轮机构的运动学、动力学参数有明确的概念。
3.掌握从动件常用运动规律的特点及适用场合,了解不同运动规律位移曲线的拼接原则与方法。
4.掌握凸轮机构基本尺寸设计的原则,学会根据这些原则确定移动滚子从动件盘形凸轮机构的基圆半径、滚子半径和偏置方向,摆动从动件盘形凸轮机构的摆杆长、中心距以及移动平底从动件平底宽度。
5.熟练掌握应用反转法原理设计平面凸轮廓线,学会凸轮机构的计算机辅助设计方法。
二、教学内容及学时分配第一节概述第二节凸轮机构基本运动参数设计第三节凸轮机构基本尺寸设计(第一、二、三节共2学时)第四节凸轮轮廓曲线设计(15学时)第五节凸轮机构从动件设计(1学时)第六节凸轮机构的计算机辅助设计(0.5学时)三、教学内容的重点和难点重点:1.凸轮机构的型式选择。
2.从动件运动规律的选择及设计。
3.盘形凸轮机构基本尺寸的设计,凸轮轮廓曲线设计的图解法和解析法。
4.从动件的设计,包括高副元素形状选择,滚子半径和平底宽度的确定。
难点:凸轮轮廓曲线设计的图解法四、教学内容的深化与拓宽空间凸轮机构与高速凸轮机构简介。
五、教学方式与手段及教学过程中应注意的问题充分利用多媒体教学手段,围绕教学基本要求进行教学。
在教学过程中应强调凸轮机构的运动学参数与结构参数的概念及其选用设计;应用反转法原理进行凸轮轮廓曲线的图解法设计时凸轮转角的分度,要注意从动件反转方向;正确确定偏置移动从动件凸轮机构在反转过程中从动件所依次占据的位置线;滚子从动件凸轮机构理论轮廓曲线与实际轮廓曲线的联系和区别等。
要注意突出重点,多采用启发式教学以及教师和学生的互动。
六、主要参考书目1黄茂林,秦伟主编.机械原理.北京:机械工业出版社,2010 2申永胜主编.机械原理教程(第2版).北京:清华大学出版社,20053孙桓,陈作模、葛文杰主编.机械原理(第七版).北京:高等教育出版社,20064石永刚,徐振华.凸轮机构设计.上海:上海科学技术出版社,1995七、相关的实践性环节凸轮机构运动参数测试实验。
摆动从动件盘形凸轮机构

2.滚子直动从动件盘形凸轮
滚子直动从动件凸轮机构中,已知凸轮的基圆
半径rmin,角速度ω1和从动件的运动规律,设
计该凸轮轮廓曲线。
8’ 7’ 5’ 3’ 1’
1 3 5 78
9’ 11’ 12’
13’ 14’
9 11 13 15
理论轮廓
ω1
-ω1
设计:潘存云
设计步骤小结:
实际轮廓
①选比例尺μl作基圆rmin。 ②反向等分各运动角。原则是:陡密缓疏。 ③确定反转后,从动件尖顶在各等份点的位置。 ④将各尖顶点连接成一条光滑曲线。 ⑤作各位置滚子圆的内(外)包络线。
已知条件:e、rmin、rT、S2=S2(δ1)、ω1及其方向。
理论轮廓的极坐标参数方程:
ρ= (S2+S0)2 + e2
-ω1
B
δ1
rT
B0
θ=δ1+β–β0
机械设计基础
单元二 凸轮机构
第一节 概述 第二节 从动件常用运动规律 第三节 图解法设计盘形凸轮轮廓 第四节 用解析法设计凸轮轮廓曲线 第五节 凸轮机构设计中的几个问题 第六节 凸轮常用材料和结构
第一节 概述
一、凸轮机构的应用和特点
结构:三个构件—凸轮、从动件、机架。 凸轮:具有控制从动件运动规律的曲线轮廓或凹槽的主动件。 作用:将连续回转 从动件直线移动或摆动。 优点:可精确实现任意运动规律,简单紧凑。 缺点:高副,线接触,易磨损,传力不大。 应用:内燃机 、缝纫机挑线机构、自动车床等。
第三节 图解法设计盘形凸轮轮廓
一、反转法原理:
给整个凸轮机构施以-ω1时,不影响
各构件之间的相对运动,此时,凸轮将 静止,而从动件尖顶复合运动的轨迹即
第4.3节(盘形凸轮廓线的设计)
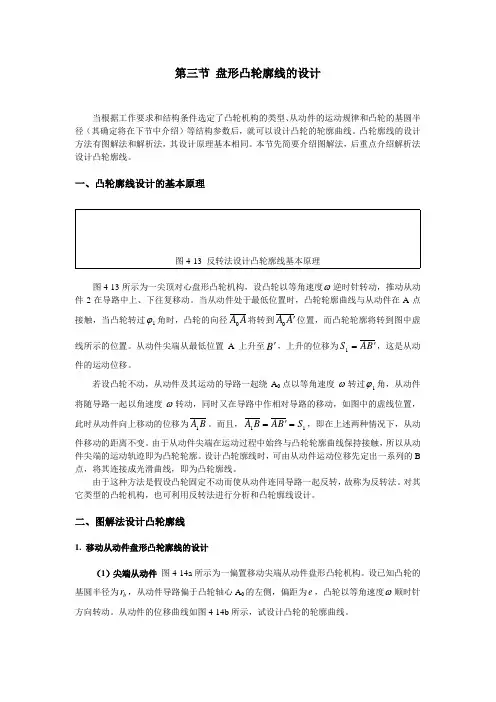
第三节 盘形凸轮廓线的设计当根据工作要求和结构条件选定了凸轮机构的类型、从动件的运动规律和凸轮的基圆半径(其确定将在下节中介绍)等结构参数后,就可以设计凸轮的轮廓曲线。
凸轮廓线的设计方法有图解法和解析法,其设计原理基本相同。
本节先简要介绍图解法,后重点介绍解析法设计凸轮廓线。
一、凸轮廓线设计的基本原理图4-13 反转法设计凸轮廓线基本原理图4-13所示为一尖顶对心盘形凸轮机构,设凸轮以等角速度ω逆时针转动,推动从动件2在导路中上、下往复移动。
当从动件处于最低位置时,凸轮轮廓曲线与从动件在A 点接触,当凸轮转过1ϕ角时,凸轮的向径A A 0将转到A A '0位置,而凸轮轮廓将转到图中虚线所示的位置。
从动件尖端从最低位置A 上升至B ',上升的位移为B A S '=1,这是从动件的运动位移。
若设凸轮不动,从动件及其运动的导路一起绕A 0点以等角速度-ω转过1ϕ角,从动件将随导路一起以角速度-ω转动,同时又在导路中作相对导路的移动,如图中的虚线位置,此时从动件向上移动的位移为B A 1。
而且,11S B A B A ='=,即在上述两种情况下,从动件移动的距离不变。
由于从动件尖端在运动过程中始终与凸轮轮廓曲线保持接触,所以从动件尖端的运动轨迹即为凸轮轮廓。
设计凸轮廓线时,可由从动件运动位移先定出一系列的B 点,将其连接成光滑曲线,即为凸轮廓线。
由于这种方法是假设凸轮固定不动而使从动件连同导路一起反转,故称为反转法。
对其它类型的凸轮机构,也可利用反转法进行分析和凸轮廓线设计。
二、图解法设计凸轮廓线1. 移动从动件盘形凸轮廓线的设计(1)尖端从动件 图4-14a 所示为一偏置移动尖端从动件盘形凸轮机构。
设已知凸轮的基圆半径为b r ,从动件导路偏于凸轮轴心A 0的左侧,偏距为e ,凸轮以等角速度ω顺时针方向转动。
从动件的位移曲线如图4-14b 所示,试设计凸轮的轮廓曲线。
图4-14 尖端从动件盘形凸轮廓线设计依据反转法原理,具体设计步骤如下。
凸轮设计步骤

所属标签:产品外观设计根据使用要求确定了凸轮机构的类型、基本参数以及从动件运动规律后,即可进行凸轮轮廓曲线的设计。
设计方法有几何法和解析法,两者所依据的设计原理基本相同。
几何法简便、直观,但作图误差较大,难以获得凸轮轮廓曲线上各点的精确坐标,所以按几何法所得轮廓数据加工的凸轮只能应用于低速或不重要的场合。
对于高速凸轮或精确度要求较高的凸轮,必须建立凸轮理论轮廓曲线、实际轮廓曲线以及加工刀具中心轨迹的坐标方程,并精确地计算出凸轮轮廓曲线或刀具运动轨迹上各点的坐标值,以适合在数控机床上加工。
圆柱凸轮的廓线虽属空间曲线,但由于圆柱面可展成平面,所以也可以借用平面盘形凸轮轮廓曲线的设计方法设计圆柱凸轮的展开轮廓。
下面时间财富网的小编分别介绍用几何法和解析法设计凸轮轮廓曲线的原理和步骤。
1 几何法反转法设计原理:以尖底偏置直动从动件盘形凸轮机构为例:凸轮机构工作时,凸轮和从动件都在运动。
为了在图纸上画出凸轮轮廓曲线,应当使凸轮与图纸平面相对静止,为此,可采用如下的反转法:使整个机构以角速度(-w)绕O转动,其结果是从动件与凸轮的相对运动并不改变,但凸轮固定不动,机架和从动件一方面以角速度(-w)绕O转动,同时从动件又以原有运动规律相对机架往复运动。
根据这种关系,不难求出一系列从动件尖底的位置。
由于尖底始终与凸轮轮廓接触,所以反转后尖底的运动轨迹就是凸轮轮廓曲线。
1). 直动从动件盘形凸轮机构尖底偏置直动从动件盘形凸轮机构:已知从动件位移线图,凸轮以等角速w顺时针回转,其基圆半径为r0,从动件导路偏距为e,要求绘出此凸轮的轮廓曲线。
运用反转法绘制尖底直动从动件盘形凸轮机构凸轮轮廓曲线的方法和步骤如下:1) 以r0为半径作基圆,以e为半径作偏距圆,点K为从动件导路线与偏距圆的切点,导路线与基圆的交点B0(C0)便是从动件尖底的初始位置。
2) 将位移线图s-f的推程运动角和回程运动角分别作若干等分(图中各为四等分)。
机械设计教案:凸轮机构的认识与盘形凸轮轮廓的设计

授课教案No任务3.1 凸轮机构的认识一、复习10分钟复习上次课学习内容二、教师导课与课程学习:(1)学习提示,教师介绍本任务的学习内容。
15分钟本项目以直动从动件的盘形凸轮机构为例,在从动件等速运动、等加速等减速运动、余弦加速度运动(简谐运动)规律条件下,分析了凸轮机构中存在的柔性冲击与刚性冲击。
教师介绍本任务的学习内容:凸轮机构的分类;常用术语;从动件的运动规律;凸轮机构的结构形式;常用材料及热处理(2)分小组学习: 40分钟3.1.1常用设备中的凸轮机构1. 凸轮机构的组成如图所示的凸轮机构是由凸轮、从动件和机架等三个基本构件组成的机构。
2.凸轮机构应用实例自动钻床进给机构、冲床凸轮机构等。
3.1.2凸轮机构的分类凸轮机构的类型很多,按凸轮和从动件的形状及其运动形式的不同,凸轮机构的分类方法有以下几种:1.按凸轮形状分类(1)盘形凸轮(2)移动凸轮。
(3)圆柱凸轮2.按从动件形式分类(1)尖顶从动件(2)滚子从动件(3)平底从动件从动件的结构形式3.按从动件的运动形式分类学生发言汇报、记录学习笔记学生发言汇报并记录学习笔记阅读教材和PPT、分组讨论、撰写发言提纲、学生发言汇报,课,记录学习笔记No(1)直动从动件直动从动件指相对于机架作直线往复移动的从动件,如图3.1.1中所示。
直动从动件又分为对心直动从动件和偏置直动从动件。
(2)摆动从动件:绕某一固定转动中心摆动的从动件。
4.按凸轮与从动件的锁合方式分类 (1)力锁合利用从动件的重力、弹簧力或其他外力使从动件与凸轮轮廓保持接触,(2)形锁合利用从动件和凸轮特殊的几何形状来维持接触,例如圆柱凸轮机构是利用滚子与凸轮凹槽两侧面的配合来实现形锁合。
3.1.3凸轮机构的常用术语如下:1.凸轮基圆与基圆半径b r2.凸轮的转角δ凸轮相对于某一位置转过的角度,称为凸轮转角δ。
具体包括推程运动角0δ、远停程运动角S δ回程运动角0′δ和近停程运动角Sδ'。
滚子摆动从动件盘形凸轮廓线和压力角的一种计算方法
时, 说明机构处于回程运动。 此外, 经分析可知, 只要按op、o1p 和 Α的代数值计算, 则上述
各式同样适用于回程段和休止段的计算。
2 凸轮廓线的计算
设计中确定出 A 、L 、rb 和 r0 之后, 即可按图 2 所示流程图编程计算凸轮工作廓线坐 标和压力角。
算例: 某滚子摆动从动件盘形凸轮机构如图 1 所示。已知摆杆长度L = 170 mm , 最大 摆角 Ωm = 30°, 滚子半径 r0= 15 mm , 中心距 A = 200 mm , 推程角为 150°, 远休止角为 60°,
ddΩ∆=
0 (150°≤∆≤210°) - Π8 sin (Π(∆- 210) 120) (210°≤∆≤330°)
0 (330°≤∆≤360°) 据上述公式按图 2 编程, 并取 rb= 70 mm , ∆ 的步长为 1°, 在微机上算出了凸轮工作廓
第 2 期 李建功: 滚子摆动从动件盘形凸轮廓线和压力角的一种计算方法 4 1
回程角为 120°, 近休止角为 30°, 摆杆在推、回程皆做余弦加速度运动, 许用压力角[ Α]= 35°, 试设计该凸轮的工作廓线。
解: 经整理得摆杆做余弦加速度运动时的角位移方程为:
图 2 计算流程图
15°× (1- co s(Π∆ 150) ) (0°≤∆≤150°)
0 引 言
目前, 有关凸轮设计的各种资料中, 关于滚子摆动从动件盘形凸轮的解析法设计, 多 沿袭图解法设计的思路, 利用“反转法”原理先求理论廓线, 然后根据理论廓线再计算工作 廓线 (实际廓线) [1]。 这样, 要想计算凸轮的工作廓线坐标, 必须先计算其理论廓线。 实际 上, 借助于速度瞬心可以不计算理论廓线而直接计算工作廓线上各点的坐标, 也可以不经 计算工作廓线而直接计算加工凸轮时刀具中心的轨迹坐标。 本文利用瞬心的性质建立了 一套计算滚子摆动从动件盘形 凸轮廓线坐标和压力角的解析 式。
摆动滚子从动件盘形凸轮机构设计的解析法
摆动滚子从动件盘形凸轮机构设计的解析法①0前言摆动滚子从动件盘形凸轮机构的设计主要包括基本尺寸的确定[ 1 ]和凸轮轮廓的设计. 基本尺寸主要是根据压力角确定的, 凸轮轮廓是根据基本尺寸和从动件的运动规律设计的. 过去这两部分的设计常常采用图解法, 虽然图解法简单、直观, 但精度低, 随着计算机技术的发展和数控机床的普及, 凸轮机构设计的解析法[ 2 ]正逐步取代传统的图解法.图1摆动从动件盘形凸轮机构的压力角1机构压力角的计算如图1 所示, 为摆动从动件盘形凸轮机构的压力角示意图. 摆杆长度O 2A = l, 机架长O 1O 2 = a.过瞬心P 作摆杆O 2A 的垂直线, 交O 2A延长线于B 点. 则有:tan A= BAPB=O 2P cos (W0 + W) - lO 2P sin (W0 + W)P 点为机构的瞬心, 则有: X1O 1P = X2O 2PX2X1=O 1PO 2P=d Wd U=O 1PO 1P + a∴O 1P =d Wd U a1 -d Wd UO 2P = O 1P + a = a1 -d Wd U∴tan A=a cos (W0 + W) - l (1 -d Wd U)a sin (W0 + W)上式是按X1 和X2 同向推出的, 否则tan A=a cos(W0 + W) - l (1 +d Wd U)a sin (W0 + W)工程设计中, 必须对凸轮机构的最大压力角加以限制, 凸轮机构的最大压力角应小于许用压力角.2机构基本尺寸的确定图2确定基本尺寸示意图2. 1基本尺寸确定的方法图2 中O 2 为摆杆的回转中心,A 为滚子摆杆的滚子中心. A 0 到A 6 为按给定运动规律W= f (U) 作出的摆杆各个位置, 位置个数可任选. 在摆杆的每位置上截取长为ld Wd U,其中l 为摆杆长, W为摆杆摆角, U为凸轮转角.截取方法为: 若摆杆与凸轮转向相同, 由A 点向着回转中心O 2 取; 若摆杆与凸轮转向相反, 由A 点背着回转中心O 2 取.图2 中凸轮与摆杆的相对转动关系为: 凸轮逆时针转,摆杆推程逆时针转, 回程顺时针转. 若推程许用压力角为[A], 回程许用压力角为[A′], 线段A 1a1,A 2a2, ⋯为对应推程截取的; 线段A 1a′1,A 2a′2, ⋯为对应回程截取的. 过端点a1, A2, ⋯和a′1 , a′2, ⋯作与相应的摆杆成(90°- [A]) 或(90°- [A]) 的直线, 简称a 斜线和a′斜线. 这些线的包络线É , Ê , Ë 所包围的阴影区域为满足许用压力角的前提下, 凸轮回转中心的可选区域. O ′1A 0 为最小基圆半径,O ′1O 2 为对应的中心距.以O 2 为原点,O 2A 0 为x 轴, 使A 1,A 2, ⋯各点y 坐标为正值的方向为y 轴, 建立直角坐标系. 若已知包络线É , Ê , Ë 的方程, 则可知凸轮回转中心O 1 的许用区域.2. 2包络线方程的求法及基本尺寸的确定在图2 中, 任意a 斜线的斜率为k = tan A= cot (- [A] - W) , 各a 点的坐标为:x = l (1 -d Wd U cos W) , y = l (1 -d Wd U) sin W, 由点斜式可写出任意a 斜线的方程. 同理, 对任意a′斜线, 斜率为k′= cot ( [A] - W) , 各a′点的坐标为: x ′= l (1 +d Wd U) cos W, y ′= l (1 +d Wd U) sin W, 同样可写出任意a′斜线的方程.由以上包络线方程相交, 可求出凸轮回转中心O 1 的许用区域, 此过程较繁, 可上机求解. 在O 1 的取值范围内任取一点(x , y ) 作为凸轮的回转中心, 则凸轮的基圆半径可确定:图3反转法设计凸轮的轮廓r0 = ( l - x ) 2 + y 2.3凸轮轮廓的设计图3 中, 直角坐标系的原点位于凸轮的回转中心O 1 点. 机架长为a, 摆杆长为l. 摆动滚子从动件的初始位置在行程起始位置1 时的O 20A 0. 反转U角后, 到达位置2 的O 2A. 凸轮与从动件的接触点A 0 到达A 点,A ′A为对应的弧位移s, 对应从动件的摆角W.从动件O 2A的运动可以看作O 20A 0 绕O 1 点反转U角, 到达O 2A ′位置,O 2A ′再摆动W角到达O 2A 位置. 从动件O 2A 的运动还可以看作O 20A 0 绕O 20 点反转(U+ W) 角, 到达O 20A ″点,O 20A ″再平移到O 2A 位置. 设A 0 点的坐标为(x A 0,第1 期毕艳丽等: 摆动滚子从动件盘形凸轮机构设计的解析法37y A 0) ,A 点的坐标为(x , y ) ,O 2A 的复合运动可用下述的坐标旋转和平移变换来实现.y=cos(U+ W) sin (U+ W)- sin (U+ W) cos (U+ W)x A 0 - x O20y A 0 - y O20+x O2y O2(1)式中: x O 2 = a sin U, y O 2 = a co s U, x O20 = 0, y O20 = a, x A 0 = - l sin W 0, y A 0 = a - l co s WW0 为摆杆的初始位置角, 其值为W0 = arccosa2 + l2 - r202al将其代入方程(1) 并整理, 可得理论廓线方程:x = a sin U- l sin (U+ W+ W0) ; y = a cos U- l cos (U+ W+ W0)则其实际廓线方程[ 2 ] 为:x A= x ±r rd yd Ud xd U2+d yd U2, y A= y ºr rd xd Ud xd U2d yd U2其中r r 为滚子半径; 滚子圆的包络线有两条, 上面一组符号用于求解外凸轮的包络线方程, 下面一组符号用于求解内凸轮的包络线方程.4结束语本文利用解析法设计摆动滚子从动件盘形凸轮机构, 适用于用计算机辅助运算设计凸轮机构, 其精度高, 使用方便, 特别适合高精度凸轮机构的设计.参考文献:[ 1 ]尚锐等. 摆动从动件盘形凸轮机构基本尺寸确定的解析法[J ]. 辽宁工学院学报, 1999, (6) : 29- 32.[ 2 ]邹慧君等. 机械原理[M ]. 北京: 高等教育出版社, 1999, 117- 132.。
凸轮设计方法
平面凸轮机构基本尺寸的确定
凸轮基圆半径的确定 一、基圆半径对压力角的影响
ds/d e PD OP e tan s0 s BD r02 e 2 s
增大基圆半径,可使凸轮机构的压力角减小; 增大基圆半径会使凸轮机构的整体尺寸增大 在压力角不超过许用值的原则下,应尽可能采用 较小的基圆半径。
从动件尖底的运 动轨迹就是凸轮 的廓线
偏置直动尖顶从动件
s
e
120° 90 ° 90 ° 60 °
偏置直动尖顶从动件
s
e 120 ° 90 ° 90 ° 60 °
偏置直动尖顶从动件
s
1
2 3
4 5
6
7
8 9
e
1 2 3 9 8
4
6
7
5
偏置直动尖顶从动件
s
120 ° 90 ° 90 ° ° 60
• 偏置直动尖顶从动件盘形凸轮 • 偏置直动滚子从动件盘形凸轮 • 对心直动平底从动件
摆动从动件盘形凸轮
凸轮廓线设计的基本原理——反转法 为了便于绘出凸轮轮廓 曲线, 应使工作中转动着的 凸轮与不动的图纸间保持相 对静止。 如果给整个凸轮机构加 上一个与凸轮转动角度ω数 值相等、 方向相反的“-ω” 角速度, 则凸轮处于相对静 止状态。
从动件的基本运动规律
从动件位移s对凸轮转角的函数
s
关系s( )称为从动件运动规律
ds s d
d 2s s d 2
s
s
s( ) — 类速度 s( ) — 类加速度
0
ds ds d v s dt d dt d 2 s d 2 s d 2 2 a 2 ( ) s 2 dt d dt
《机械设计基础》习题与解答
《南昌工程学院机械设计基础》习题与解答一、选择题1. 曲柄摇杆机构中,摇杆为主动件时,B 死点位置。
(A)不存在(B)曲柄与连杆共线时为(C)摇杆与连杆共线时为2. 曲柄摇杆机构中,曲柄为主动件时,C 死点位置。
(A)曲柄与连杆共线时(B)摇杆与连杆共线时(C)不存在3. 为保证四杆机构良好的机械性能,B不应小于最小许用值。
(A)压力角;(B)传动角(C)极位夹角4. 平面四杆机构无急回特性时的行程速比系数C。
(A)K>1 (B)K<1 (C)K=15. 在双曲柄机构中,已知三杆长度为a=80mm,b=150mm,c=120mm,则d杆长度为B 。
(A)<110mm (B)110mm≤d≤190mm (C)≥190mm6. 凸轮机构中的压力角是指A 间的夹角。
(A)凸轮上接触点的法线与从动件的运动方向(B)凸轮上接触点的法线与该点线速度(C)凸轮上接触点的切线与从动件的运动方向7. B 决定了从动杆的运动规律。
(A)凸轮转速(B)凸轮轮廓曲线(C)凸轮形状8. 凸轮机构中,基圆半径是指凸轮转动中心至_C_向径。
(A)理论轮廓线上的最大(B)实际轮廓线上的最大(C)理论轮廓线上的最小(D)实际轮廓线上的最小9. 在曲柄滑块机构中,当取滑块为原动件时,_C_死点位置。
(A)有一个(B)没有(C)有两个(D)有三个10.对于铰链四杆机构,当满足杆长之和的条件时,若取__C_为机架,将得到双曲柄机构。
(A)最长杆(B)与最短杆相邻的构件(C)最短杆(D)与最短杆相对的构件11.曲柄摇杆机构中,曲柄为主动件,则传动角是_B_。
(A)摇杆两个极限位置之间的夹角(B)连杆与摇杆之间所夹锐角(C)连杆与曲柄之间所夹锐角(D)摇杆与机架之间所夹锐角15.拧紧螺母时的功率主要与螺纹的D有关。
(A)升角(B)线数(C)螺距和牙型角(D)升角和牙型角16.螺纹联接是一种A。
(A)可拆联接(B)不可拆联接(C)具有防松装置的为不可拆联接,否则为可拆联接(D)具有自锁性能的为不可拆联接,否则可拆17.被联接件受横向外力时,如采用普通螺纹联接,则螺栓可能失效的形式为B 。