
统计信号处理答案(估计部分)
数字信号处理试题和答案 (1)
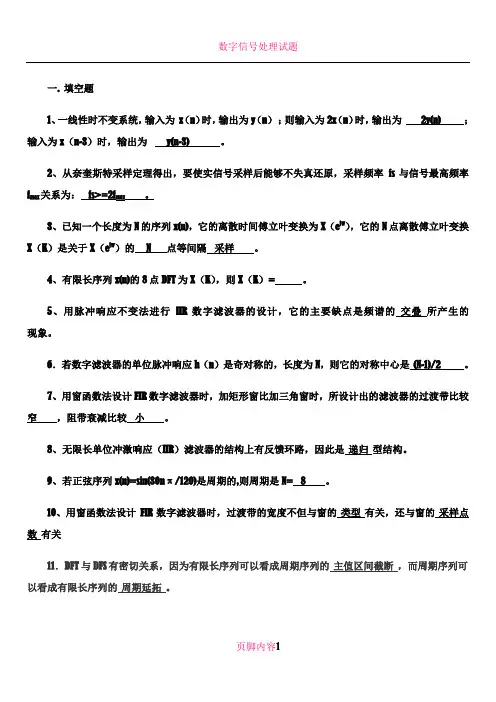
一. 填空题1、一线性时不变系统,输入为x(n)时,输出为y(n);则输入为2x(n)时,输出为2y(n) ;输入为x(n-3)时,输出为y(n-3) 。
2、从奈奎斯特采样定理得出,要使实信号采样后能够不失真还原,采样频率fs与信号最高频率f max关系为:fs>=2f max。
3、已知一个长度为N的序列x(n),它的离散时间傅立叶变换为X(e jw),它的N点离散傅立叶变换X(K)是关于X(e jw)的N 点等间隔采样。
4、有限长序列x(n)的8点DFT为X(K),则X(K)= 。
5、用脉冲响应不变法进行IIR数字滤波器的设计,它的主要缺点是频谱的交叠所产生的现象。
6.若数字滤波器的单位脉冲响应h(n)是奇对称的,长度为N,则它的对称中心是(N-1)/2 。
7、用窗函数法设计FIR数字滤波器时,加矩形窗比加三角窗时,所设计出的滤波器的过渡带比较窄,阻带衰减比较小。
8、无限长单位冲激响应(IIR)滤波器的结构上有反馈环路,因此是递归型结构。
9、若正弦序列x(n)=sin(30nπ/120)是周期的,则周期是N= 8 。
10、用窗函数法设计FIR数字滤波器时,过渡带的宽度不但与窗的类型有关,还与窗的采样点数有关11.DFT与DFS有密切关系,因为有限长序列可以看成周期序列的主值区间截断,而周期序列可以看成有限长序列的周期延拓。
12.对长度为N的序列x(n)圆周移位m位得到的序列用x m(n)表示,其数学表达式为x m(n)=x((n-m))N R N(n)。
13.对按时间抽取的基2-FFT流图进行转置,并将输入变输出,输出变输入即可得到按频率抽取的基2-FFT流图。
14.线性移不变系统的性质有交换率、结合率和分配律。
15.用DFT近似分析模拟信号的频谱时,可能出现的问题有混叠失真、泄漏、栅栏效应和频率分辨率。
16.无限长单位冲激响应滤波器的基本结构有直接Ⅰ型,直接Ⅱ型,串联型和并联型四种。
17.如果通用计算机的速度为平均每次复数乘需要5μs,每次复数加需要1μs,则在此计算机上计算210点的基2 FFT需要10 级蝶形运算,总的运算时间是______μs。
(2021年整理)数字信号处理题库(附答案)

(完整)数字信号处理题库(附答案)编辑整理:尊敬的读者朋友们:这里是精品文档编辑中心,本文档内容是由我和我的同事精心编辑整理后发布的,发布之前我们对文中内容进行仔细校对,但是难免会有疏漏的地方,但是任然希望((完整)数字信号处理题库(附答案))的内容能够给您的工作和学习带来便利。
同时也真诚的希望收到您的建议和反馈,这将是我们进步的源泉,前进的动力。
本文可编辑可修改,如果觉得对您有帮助请收藏以便随时查阅,最后祝您生活愉快业绩进步,以下为(完整)数字信号处理题库(附答案)的全部内容。
数字信号处理复习题一、选择题1、某系统)(),()()(n g n x n g n y =有界,则该系统( A ).A 。
因果稳定 B.非因果稳定 C 。
因果不稳定 D. 非因果不稳定2、一个离散系统( D ).A.若因果必稳定 B 。
若稳定必因果 C 。
因果与稳定有关 D.因果与稳定无关3、某系统),()(n nx n y =则该系统( A ).A.线性时变 B 。
线性非时变 C 。
非线性非时变 D 。
非线性时变4。
因果稳定系统的系统函数)(z H 的收敛域是( D )。
A.9.0<z B 。
1.1<z C 。
1.1>z D 。
9.0>z5.)5.0sin(3)(1n n x π=的周期( A )。
A.4 B 。
3 C.2 D.16。
某系统的单位脉冲响应),()21()(n u n h n =则该系统( C )。
A.因果不稳定 B 。
非因果稳定 C 。
因果稳定 D.非因果不稳定7。
某系统5)()(+=n x n y ,则该系统( B ).A.因果稳定 B 。
非因果稳定 C 。
因果不稳定 D 。
非因果不稳定8。
序列),1()(---=n u a n x n 在)(z X 的收敛域为( A ).A 。
a z <B 。
a z ≤C 。
a z >D 。
a z ≥9。
序列),1()21()()31()(---=n u n u n x n n 则)(z X 的收敛域为( D ). A 。
数字信号处理课后答案+第4章(高西全丁美玉第三版)
6*. 按照下面的IDFT算法编写MATLAB语言 IFFT程 序, 其中的FFT部分不用写出清单, 可调用fft函数。 并分 别对单位脉冲序列、 矩形序列、 三角序列和正弦序列进行 FFT和IFFT变换, 验证所编程序。
解: 为了使用灵活方便, 将本题所给算法公式作为函 数编写ifft46.m如下: %函数ifft46.m %按照所给算法公式计算IFET function xn=ifft46(Xk, N) Xk=conj(Xk); %对Xk取复共轭 xn=conj(fft(Xk, N))/N; %按照所给算法公式计算IFFT 分别对单位脉冲序列、 长度为8的矩形序列和三角序列 进行FFT, 并调用函数ifft46计算IFFT变换, 验证函数 ifft46的程序ex406.m如下:
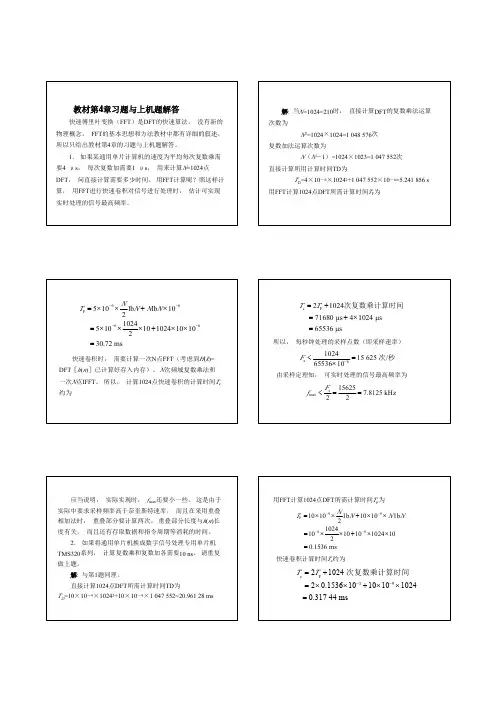
快速卷积时, 需要计算一次N点FFT(考虑到H(k)= DFT[h(n)]已计算好存入内存)、 N次频域复数乘法和 一次N点IFFT。 所以, 计算1024点快速卷积的计算时间Tc 约为
Fs <
1024 = 15 625 次 /秒 65536 × 10−6
Fs 15625 = = 7.8125 kHz 2 2
1 x ( n) = IDFT[ X ( k )] = [DFT[ X * ( k )]]* N
%程序ex406.m %调用fft函数计算IDFT x1n=1; %输入单位脉冲序列x1n x2n=[1 1 1 1 1 1 1 1]; %输入矩形序列向量x2n x3n=[1 2 3 4 4 3 2 1]; %输入三角序列序列向量x3n N=8; X1k=fft(x1n, N); X2k=fft(x2n, N); X3k=fft(x3n, N); %计算x1n的N点DFT %计算x2n的N点DFT %计算x3n的N点DFT
统计信号处理与应用导论第三章习题解答

统计信号处理与应用导论第三章 部分习题解答3.2 Consider the binary symmetric channel shown in follow .εis the crossoverprobability ,i.e. probability that the channel output is 0(1) when the input is 1(0),and is small. Obtain a decision rule to minimize the total probability of error assuming equal prior probabilities. What is the probability of error? Assumeε<1/2Solution:})(:{,101η>Λ∈=z z Z Z Z Z()()[]()()()()()()()[]()()()()()[]dzH z p H P H z p H P H P dz H z p H P dz H z p H P H P dzH z p H P dz H z p H P P Z Z Z Z Z e ⎰⎰⎰⎰⎰-+=-+=+-=∴000011000011011001要使e P 小,则()()()()[]dz H z p H P H zp H P Z ⎰-00011应为负。
()()()()时当0011H z p H P H z p H P <∴,判为0Z 区域,即:()()()()1001H P H P H z P H z P < 同理, ()()()()1001H P H P H z P H z P > 判为1Z 区域()()()()1**010011H H H P H z P H P H z P <>()()10101H H z H P z H P <>∴是MAP 准则。
数字信号处理课后习题答案(全)1-7章

x(n)=-δ(n+2)+δ(n-1)+2δ(n-3)
h(n)=2δ(n)+δ(n-1)+ δ(n-2)
由于
x(n)*δ(n)=x(n)
1
x(n)*Aδ(n-k)=Ax(n-k)
2
故
第 1 章 时域离散信号和时域离散系统
y(n)=x(n)*h(n)
=x(n)*[2δ(n)+δ(n-1)+ δ(n-2) 1 2
(5) 系统是因果系统, 因为系统的输出不取决于x(n)的未来值。 如果
|x(n)|≤M, 则|y(n)|=|ex(n)|≤e|x(n)|≤eM,
7. 设线性时不变系统的单位脉冲响应h(n)和输入序列x(n)如题7图所示,
要求画出y(n)输出的波形。
解: 解法(一)采用列表法。
y(n)=x(n)*h(n)=
0≤m≤3
-4≤m≤n
非零区间如下:
第 1 章 时域离散信号和时域离散系统
根据非零区间, 将n分成四种情况求解: ① n<0时, y(n)=0
② 0≤n≤3时, y(n)= ③ 4≤n≤7时, y(n)= ④ n>7时, y(n)=0
1=n+1
n
1=8-m n0
3
mn4
第 1 章 时域离散信号和时域离散系统
第 1 章 时域离散信号和时域离散系统
(3) 这是一个延时器, 延时器是线性非时变系统, 下面证明。 令输入为
输出为
x(n-n1)
y′(n)=x(n-n1-n0) y(n-n1)=x(n-n1-n0)=y′(n) 故延时器是非时变系统。 由于
T[ax1(n)+bx2(n)]=ax1(n-n0)+bx2(n-n0) =aT[x1(n)]+bT[x2(n)]
《信号检测与估计》第四章习题解答
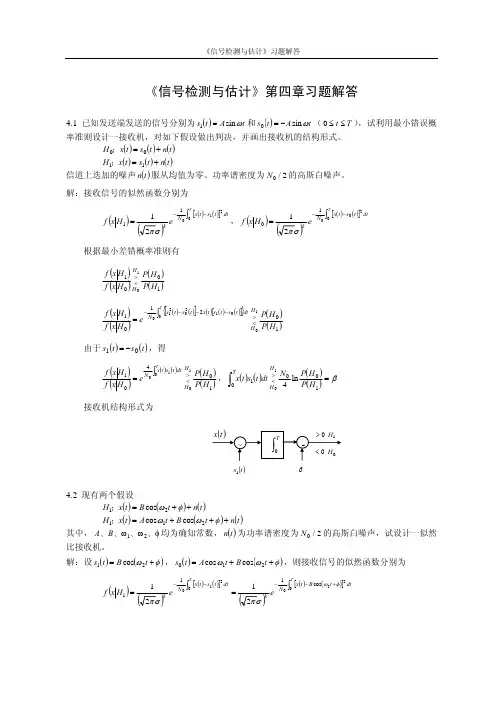
(3sinω0T
−
2sin3ω0T
)
则判决规则变为
H1
I
> <
β
H0
两种错误判决的概率分别为
+∞
∫ P(D1 | H0 ) = β f (I | H0 )dI
《信号检测与估计》习题解答
β
∫ P(D0 | H1) = −∞ f (I | H1)dI
平均错误概率 Pe 为
∫ ∫ Pe
= P(H0 )P(D1 | H0 ) + P(H1)P(D0
T 0
[x(t
)−
B
cos(ω2t
+φ
)]2
dt
《信号检测与估计》习题解答
( ) ( ) ( ) f xH0 =
1
∫ − 1
e N0
T 0
[x
(t
)−
s
0
(t
)]2
dt
=
2π σ k
1
∫ − 1
e N0
T 0
[x
(t
)−
A
cos
ω1t
−
B
cos(ω
2
t
+φ
)]2
dt
2π σ k
根据最小差错概率准则有
0 N0
T 2 s2(τ )dτ = 2a2T
0 N0
N0
输出信号
xo (T
)
=
T
∫0
h(t )x(T
−
t )dt
=
∫Ts(T 0
− t)x(T
−
t )dt
=
T
∫0
2 N0
s(τ
)x(τ
数字信号处理第三章习题作业答案
1 e 当 k 2, 4, 6,... 时,X 1 (k ) 0
序列3:
x3 (n) x1 (n) x1 (n 4)
根据序列移位性质可知
X 3 (k ) X1 ( k ) e j k X1 ( k ) (1 e j k )
即 x(n) 是以 n 0 对称轴的奇对称
故这三个序列都不满足这个条件
(3)由于是8点周期序列,其DFS:
nk X (k ) x(n )WN x (n )e n 0 n 0 N 1 7 j 2 nk 8
序列1:
X 1 (k ) e
n 0
3
y 解: 序列 x(n) 的点数为 N1 6 , (n) 的点数为 N 2 15, 故 x(n) y (n) 的点数应为
N N1 N 2 1 20
是线性卷积以15为周期周期延拓后取主值序列 19( N 1) 0
15 ( L)
又 f (n) 为 x(n) 与 y (n) 的15点的圆周卷积,即L=15。
第三章习题讲解
n 1, 0 n 4 h(n) R4 (n 2) 3.设 x(n) 其他n 0, h 令 x(n) x((n))6 , ( n) h((n)) 6 ,
试求 x(n) 与 h (n) 的周期卷积并作图。
解:
y ( n ) x ( m )h ( n m )
4 ( L N 1)
15 ( L)
34 ( L N 1)
混叠点数为N-L=20-15=5 n 0 ~ n 4( N L 1) 故 f (n)中只有 n 5到 n 14的点对应于 x(n) y (n)
数字信号处理课后答案+第3章(高西全丁美玉第三版)
X (k ) =
∑
kn 1 ⋅ WN
=
∑
=
1− e 1− e
N k = 0 = 0 k = 1, 2, ⋯, N − 1
(2) X (k ) = ∑ δ(n)W
n =0
N −1
kn N
(10) 解法一
X (k ) =
∑
n =0
N −1 kn nW N
k = 0, 1, ⋯ , N − 1
上式直接计算较难, 可根据循环移位性质来求解X(k)。 因 为x(n)=nRN(n), 所以 x(n)-x((n-1))NRN(n)+Nδ(n)=RN(n) 等式两边进行DFT, 得到 X(k)-X(k)WkN+N=Nδ(k)
j
2π mn N ,
0<m< N
2π x(n) = cos mn , 0 < m < N N
(7) (8) (9)
x(n)=ejω0nRN(n) x(n)=sin(ω0n)RN(n) x(n)=cos(ω0n)RN(N)
(10) x(n)=nRN(n) 解: (1)
H (k ) = ∑ ∑ x((n′ + lN )) N e
l =0 n′=0
m −1 N −1
−j
2π( n′+lN ) k rN
2π 2π −j n′k − j lk N −1 k r −1 − j 2π lk ′)e mN e m = X ∑ e m = ∑ ∑ x(n l =0 n′=0 r l =0 m −1
信号检测与估计简答题集
一、简答题注释简答题(每题5分,共20分)或(每题4分,共20分)二、第1章简答题1.从系统和信号的角度看,简述信号检测与估计的研究对象。
答:从系统的角度看,信号检测与估计的研究对象是加性噪声情况信息传输系统中的接收设备。
从信号的角度看,信号检测与估计的研究对象是随机信号或随机过程。
2.简述信号检测与估计的基本任务和所依赖的数学基础。
答:解决信息传输系统接收端信号与数据处理中信息恢复与获取问题,或从被噪声及其他干扰污染的信号中提取、恢复所需的信息。
信号检测与估计所依赖的数学基础是数理统计中贝叶斯统计的贝叶斯统计决策理论和方法。
3.概述信号在传输过程中与噪声混叠在一起的类型。
答:信号在传输过程中,噪声与信号混杂在一起的类型有3种:噪声与信号相加,噪声与信号相乘(衰落效应),噪声与信号卷积(多径效应)。
与信号相加的噪声称为加性噪声,与信号相乘的噪声称为乘性噪声,与信号卷积的噪声称为卷积噪声。
加性噪声是最常见的干扰类型,也是最基本的,因为乘性噪声和卷积噪声的情况均可转换为加性噪声的情况。
三、第2章简答题1.简述匹配滤波器概念及其作用。
答:匹配滤波器是在输入为确定信号加平稳噪声的情况下,使输出信噪比达到最大的线性系统。
匹配滤波器的作用:一是使滤波器输出有用信号成分尽可能强;二是抑制噪声,使滤波器输出噪声成分尽可能小,减小噪声对信号处理的影响。
2.根据匹配滤波器传输函数与输入确定信号及噪声的关系,简述匹配滤波器的原理。
答:匹配滤波器传输函数等于输入确定信号频谱的复共轭除以输入平稳噪声的功率谱密度,再附加相位项T ω-,其中T 为输入确定信号的持续时间或观测时间。
由于匹配滤波器传输函数的幅频特性与输入确定信号的幅频特性成正比,与输入噪声的功率谱密度成反比;对于某个频率点,信号越强,该频率点的加权系数越大,噪声越强,加权越小。
从而起到加强信号,抑制噪声的作用。
对于信号,匹配滤波器的相频特性与输入信号的相位谱互补,使输入信号经过匹配滤波器以后,相位谱将全部被补偿掉。
信号检测与估计复习纲要与复习题参考答案-2012
参量估计:根据有限观测,“最佳”找出一个物理系统不同参数的理论
如何选择一个估计量&估计量选择的决策过程
信号处理 问题
是 是一个多维问题
是 先验知识
P(T; ) exp(Tn ) n1 N N exp( Tn ) n1
两边取对数
N
L(T , ) ln P(T; ) N ln Tn n1
求导数
L(T, )
N
N
Tn
n1
0
那么 的 MLE 为
N
N
Tn
n1
7.从 PDF N(A, 2) 观测到 N 个 IID 样本,其中 A, 2 皆未知,求 SNR A2 / 2
是
代价已知
否
Cij
是
Cij=dij
否 数据PDF已知 是
否
否
指定先验PDF
是
是 P(Hi)=1/M
贝叶斯风险 (5)
否
否
数据PDF已知
否 指定先验PDF
是
是
是 MAP(4)
数据PDF已知
指定先验PDF
否
否
是
是
ML(4)
多元假设检验的最佳贝叶斯方法
尝试广义 ML准则(15)
*注:
ARMA:自回归滑动平均 BLUE:最佳线性无偏估计 CFAR:恒虚警率 CRLB :Cramer-Rao 下限 EM:数学期望最大化 GLRT:广义似然比检验 IID:独立同分布 LLR:对数似然比 LMMSE:线性最小均方误差 LMP:局部最大势 LRT:似然比检验 LSE:最小二乘估计 LSI:线性时不变 MAP:最大后验概率 MLE:最大似然估计 MMSE:最小均方误差估计 MVU:最小方差无偏 NP:Neyman-Pearson 准则 PRN:伪随机噪声 RBLS:Rao-Blackwell-Lehmann-Scheffe 定理 ROC:接收机工作特性 UMP:一致最大势 WGN:白色高斯噪声 WSS:广义平稳