
SISO设计器
设置控制对象传递函数
校正装 置传函
对校正装置零极点的操作(增加、删除、改变分布)
超前校正网络设计
例题4-1设控制系统如图所示, 要求:1、单位斜坡输入时,
位置输出稳态误差 ess 0.1
2、开环截止频率c'' 4.4相角 裕度 '' 45o
'' 3、幅值裕度 h (db) 10db
频域分析
bode(sys) bode(num, den) bode(a,b,c,d,iu) [mag,phase,w]=bode(sys) nyquist(sys)
例 3.28 一多环系统
16.7(s 2) G(s) (0.8s 1)(0.25s 1)(0.0625s 1)
其结构如图3.30所示,试用LTI Viewer求闭环系统的单位阶跃响 应,分析系统的性能(最大超调量、峰值时间、调整时间、上 升时间,稳态误差),绘制波特图、奈奎斯特图。
1.启动SIS0设计器 在MATLAB命令窗口中键入如下的命令启动SISO设计器: >>sisotool或rltool. 启动SIS0设计器。 在默认的情况下,SISO设计器同时启用系统根轨 迹编辑器与开环波特图编辑器。此时尚未进行系统 设计,故不显示根轨迹与开环波特图。 2.输入系统数据(Import System Data) 在启动SIS0设计器之后需要为所设计的线性系统 输入数据,选择SIS0设计器中File菜单下的Import 命令,在显示对话框中完成线性系统数据输入。
时域分析
step(sys)
step(num, den) step(a, b, c, d) [y,t]=step (sys) impulse(sys) impulse(num, den) impulse(a, b, c, d) [y,t]=impulse(sys)
根轨迹分析
rlocus(sys) rlocus(num, den) [k, p]=rlocfind(num, den)
3.设计与分析系统
• 可使用零极点配置、根轨迹分析以及波特图分析等方法对 线性系统进行设计。除对系统零极点的操作(增加、删除、 改变分布)外,单击补偿器增益及传递函数区域可弹出补 偿器设置对话框,设置补偿器C的增益、零点、极点等。 • 系统设计完成后,需进一步分析系统的开环或闭环响应, 以确保系统是否满足特定的设计需要。可以选择SISO设计 器中Analysis菜单下的Responses to step command绘制 指定的闭环响应曲线。在打开的LTI浏览器上,可对系统 性能如调整时间、峰值响应、上升时间等进行分析。 • 如果是设计线性离散系统,可选择Tools菜单下的 Continuous/Discrete Conversions选项,对离散系统的 采样时间、连续信号的离散化方法等进行设置。
解 虚线框为一内环,先化简,算出内环传递函数H(s)
G(s) H(s) 1 G(s)
图 3.30 多环系统结构图
k1=16.7/.0125; z1=[-2]; p1=[-1.25 -4 -16]; [num1, den1]=zp2tf(z1, p1, k1); [num, den]=cloop(num1, den1); syk=tf(10*num, den) [num2, den2]= cloop(10*num , den); syb=tf(num2, den2)
使用系统默认的控制系统结构,并设置控制系统的执 行结构(控制对象)数据G为 sys,其它的参数H、F、 C 均使用默认的取值(常数1)。然后单击OK按钮, 此时在SISO设计器中会自动绘制此负反馈线性系统 的根轨迹图及系统开环波特图。在系统根轨迹图中, 兰色和表示控制对象G的零极点,红色表示系统补 偿器C的零极点。用户可在编辑器中称
数据来源与列表
系统数据
可单击控制系统结构右下方的Other按钮改变控制系统结构。
• 注意:如果数据来源为Simulink系统模型框图,则 必须对其进行线性化处理以获得LTI对象描述。因 为SISO系统中的所有对象(G执行部件、H传感器、 F预滤波器、C补偿器)均为LTI(线性时不变)对象。
第4章MATLAB应用设计
4.1 线性控制系统设计工具(SISO设计器)
线性时不变系统浏览器LTI viewer是进行系 统线性分析的最为直观的图形界面,使用LTI viewer使得用户对系统的线性分析变得简单而直 观。其实LTI viewer只是控制系统工具箱中所提 供的较为简单的工具,主要用来完成系统的分析 与线性化处理,而并非系统设计。 SISO设计器是MATLAB控制系统工具箱所提供 的一个非常强大的单输入单输出线性系统设计器, 它为用户设计单输入单输出线性控制系统提供了 非常友好的图形界面。在SISO设计器中,用户可 以同时使用根轨迹图与波特图,通过修改线性系 统零点、极点以及增益等传统设计方法进行SISO 线性系统设计。
4.SISO设计器与Simulink的集成——系统验证 使用SISO完成系统的设计之后,在系统实现之前必 须对设计好的系统进行仿真分析,以确保系统设计 的正确性。如果直接按照系统设计逐步建立系统的 Simulink,将是一件麻烦的工作;SISO提供了与 Simulink集成的方法,用户可以直接使用SISO设计 器Tools菜单下的Draw Simulink Diagram直接由设 计好的系统生成相应的Simulink系统框图。在生成 Simulink系统模型之前,必须保存线性系统的执行 结构、补偿器以及传感器等LTI对象至MATLAB工作空 间中。 注 意 : 生 成 的 Simulink 系 统 模 型 的 实 现 均 采 用 了 MATLAB工作空间中的LTI模块。在生成Simulink系统 模型之后,便可以对设计好的系统进行仿真分析以 验证系统设计的正确性。Exp06_22.m
Gc (s)
k s ( s 1)
4、最大超调量小于10%,调整时间小于1S。
试设计串联 超前校正网络 Gc (s) 解: 1根据稳态误差要求确定开环增益k。 1 ess 0.1, k 10, 取k 10 这是I型系统,
k
2绘制原系统频率特性
Sy1=zpk([],[0,-1],10)
SIS设计中应注意的几个问题
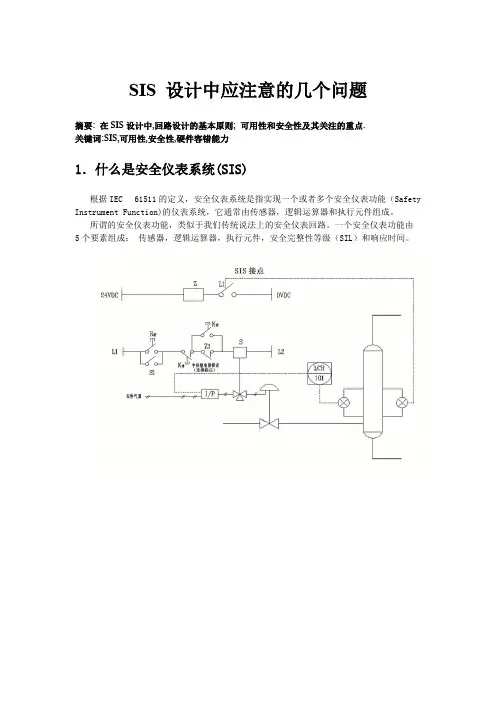
SIS 设计中应注意的几个问题摘要: 在SIS设计中,回路设计的基本原则; 可用性和安全性及其关注的重点.关键词:SIS,可用性,安全性,硬件容错能力1.什么是安全仪表系统(SIS)根据IEC 61511的定义,安全仪表系统是指实现一个或者多个安全仪表功能(Safety Instrument Function)的仪表系统,它通常由传感器,逻辑运算器和执行元件组成。
所谓的安全仪表功能,类似于我们传统说法上的安全仪表回路。
一个安全仪表功能由5个要素组成:传感器,逻辑运算器,执行元件,安全完整性等级(SIL)和响应时间。
图1 安全仪表回路图说明:1.L液面超高-L1接点闭合-Z带电。
2.Z1常闭接点打开,S线圈断电。
3.S电磁阀切断,往调节阀膜头的控制信号调节阀切断工艺进料,完成联锁保护作用。
4.K起:按钮开关:起动联锁保护回路兼有复位作用。
5.K介:起人工强制起动联锁保护作用。
6.K旁:旁路联锁保护作用,用于开车或检修联锁信号仪表。
图2 SIS逻辑图如图1所示,这是一个容器A液位控制的安全仪表功能。
对这个安全仪表功能完整的描述是:当容器液位开关达到安全联锁值时,逻辑运算器(图2)使电磁阀2断电,则切断进调节阀膜头信号,使调节阀切断容器A进料,这个动作要在3秒内完成,安全等级必须达到SIL2。
这是一个安全仪表功能的完整描述,而所谓的安全仪表系统,则是类似一个或多个这样的安全仪表功能的集合。
2.SIS设计原则安全仪表系统的主要作用是在工艺生产过程发生危险故障时将其自动或手动带回到预先设计的安全状态,以确保工艺装置的生产的安全,避免重大人身伤害及重大设备损坏事故。
在安全仪表系统的设计过程中,IEC 61508,IEC 61511提供了极好的国际通用技术规范和参考资料。
IEC于2000年5月发布了IEC 61508标准,2003年1月颁布IEC 61511标准。
这两个标准有很密切的关系,IEC 61508标准是综合性基础标准,主要为装置的制造商和供应商使用,IEC 61511可以说是IEC 61508的延续,主要针对具体的仪器仪表设计者和用户使用。
极点配置法设计状态反馈控制器——自动控制原理理论篇

——《自动控制原理-理论篇》第8.8节
自动化工程学院自动控制原理课程组制 2015年11月
主要内容
状态反馈控制系统 状态反馈控制器设计条件 用极点配置法设计状态反馈控制器 举例
主要内容
状态反馈控制系统 状态反馈控制器设计条件 用极点配置法设计状态反馈控制器 举例
SI系统,所以设 F f1 f2 fn
| sI A BF |
0 1
0 0
s 0
0
s
s
0
a0
0 a1
1
0
1
0
f1
f
2
f
n
an1 1
设计算法--适用于用能控标准形表示的SI系统的算法
a0 f1 0 a1 f 2 1
an1 f n n1
f1 0 a0 f2 1 a1
fn n1 an1
举例
例8-21 设系统的状态空间描述为
x(t)
0 6
1 0 5x(t) 1u(t)
rankB
AB
0 1
1 5
2
系统能控。
举例求解过程
期望闭环系统特征多项式为:
(s s1)(s s2 ) (s 3 2 j)(s 3 2 j) s2 6s 13
设: F f1 f2
s sI A BF
6 f1
1x(t)
F 7 1
sisotool
3)通过LTI Viewer,在Simulink工具条的下拉菜单选择
Get Linearized Model,则可以观察被分析对象的时域 和频域特性。缺省为单位阶跃响应。
4)在Edit的Plot Configurations下来菜单可以选择要 分析的类型和图形格式。
5.7.2 SISO 工具的使用方法
在MATLAB命令窗口中键入: >>sisotool
在默认情况下,SISO设计器同时启动系统根轨迹编 辑器与开环伯得图编辑器。
图1 SISO设计器图形界面
根轨迹法
是指当开环系统 某一参数从零变到 无穷大时,闭环系 统特征方程的根 (闭环极点)在[s] 平面上移动的轨迹。
等频率线 开环极点
点击“Draw Simulink Diagram”选项前,应先 将sisotool操作环境的数据传送到MATLAB的工作空 间,选用“Export…”将数据导出,然后点击该选 项,则在Simulink环境下自动绘制已完成的仿真系 统,如图7所示。
图7 用Simulink生成的系统仿真模型
将输入信号换为阶跃信号,仿真得到如图8所 示信号。与图6所示信号一样。
LTI分析工具及LTI Viewer
线性时不变分析工具LTI 可以在Simulink环 境下对线性时不变系统的开还或者闭环时域和 频域特性特性进行分析。
线性时不变浏览器LTI Viewer可以绘制开还 和闭环控制系统的时域响应、伯得图和乃奎斯 特图。
5.7.1 LTI及LTI Viewer 的使用方法
➢ 在生成Simulink系统模型之前,必须保存线性系统 的 执 行 机 构 、 补 偿 器 以 及 传 感 器 等 LTI 对 象 至 MATLAB工作空间中。
8.2 线性控制系统设计工具
k=1;z=[];p=[0,-2,-1]; G3=zpk(z,p,k) 1 ------------s (s+2) (s+1)
控制系 统结构
系统名称
数据来源与列表
系统数据
可单击控制系统结构右下方的Other按钮改Байду номын сангаас控制系统结构.
注意:如果数据来源为Simulink系统模型框图,则 必须对其进行线性化处理以获得LTI对象描述.因为 SISO系统中的所有对象(G执行部件,H传感器,F 预滤波器,C补偿器)均为LTI(线性时不变)对象. 使用系统默认的控制系统结构,并设置控制系统的 执行结构(控制对象)数据G为 sys,其它的参数H, G sys H F,C F C 均使用默认的取值(常数1).然后单击OK 1 OK 按钮,此时在SISO设计器中会自动绘制此负反馈线 性系统的根轨迹图及系统开环波特图.在系统根轨 迹图中,兰色表示控制对象G的零极点,红色表示 系统补偿器C的零极点.用户可在编辑器中对系统 的根轨迹进行控制与操作.
1.启动SIS0设计器 在MATLAB命令窗口中键入如下的命令启动SISO设计器: >>sisotool或rltool. 启动SIS0设计器. 在默认的情况下,SISO设计器同时启用系统根轨 迹编辑器与开环波特图编辑器.此时尚未进行系统 设计,故不显示根轨迹与开环波特图. 2.输入系统数据(Import System Data) 在启动SIS0设计器之后需要为所设计的线性系统 输入数据,选择SIS0设计器中File菜单下的Import 命令,在显示对话框中完成线性系统数据输入.
k s ( s + 1)
4,最大超调量小于10%,调整时间小于1S. 试设计串联 超前校正网络 Gc (s) 解: 1根据稳态误差要求确定开环增益k. 1 ess = ≤ 0.1, k ≥ 10, 取 k = 10 这是I型系统,
计算机仿真实验9次
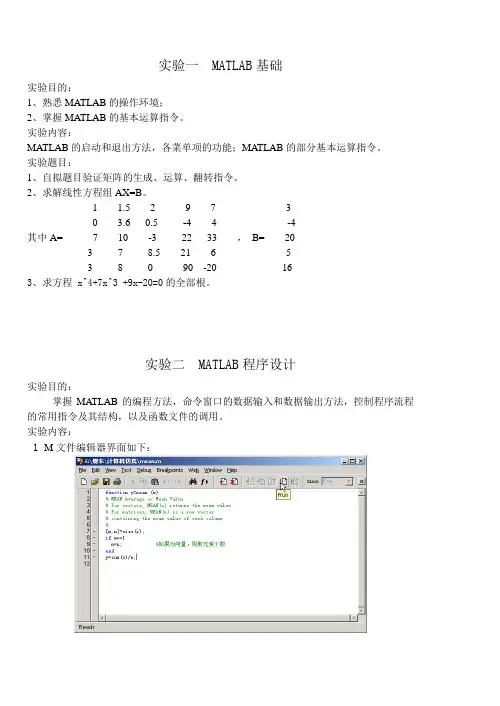
实验一 MATLAB基础实验目的:1、熟悉MATLAB的操作环境;2、掌握MATLAB的基本运算指令。
实验内容:MATLAB的启动和退出方法,各菜单项的功能;MA TLAB的部分基本运算指令。
实验题目:1、自拟题目验证矩阵的生成、运算、翻转指令。
2、求解线性方程组AX=B。
1 1.52 9 7 30 3.6 0.5 -4 4 -4其中A= 7 10 -3 22 33 ,B= 203 7 8.5 21 6 53 8 0 90 -20 163、求方程 x^4+7x^3 +9x-20=0的全部根。
实验二 MATLAB程序设计实验目的:掌握MA TLAB的编程方法,命令窗口的数据输入和数据输出方法,控制程序流程的常用指令及其结构,以及函数文件的调用。
实验内容:1 M文件编辑器界面如下:要求:1)简单程序的编写与运行。
(自己找实例:程序M文件与函数M文件)2)熟练掌握各种程序控制语句。
循环语句:for循环,while循环条件语句:if else elseif分支语句:switchcontinue和break语句3)通过实际程序编制及执行,深入理解程序M文件与函数M文件的区别。
2 MA TLAB程序的编写。
input函数:用于向计算机输入一个参数。
pause函数:暂停程序的执行。
disp函数:命令窗口输出函数。
实验题目:1.求1~100的和。
2.求n的阶乘。
3.输入20个数,求其中最大数和最小数。
要求用循环结构输入数据,然后调用MA TLAB的max函数、min函数来实现。
(strcat是实现字符串串联的命令)4. Fibonacci数列(1.1.2.3.5.8.13…),就是数列中从第三项开始,任意一个数都是它前两数之和的数列。
要求:编制程序,使得运行程序后,输入大于2的数n就可以输出Fibonacci数列的前n项。
实验三MATLAB的绘图功能实验目的:掌握Matlab的图形处理功能,学会使用二维、三维图形绘制函数。
自动控制原理课程设计--串联超前—滞后校正装置(2)
课题:串联超前—滞后校正装置(二)专业:电气工程及其自动化班级: 2011级三班姓名:居鼎一(20110073)王松(20110078)翟凯悦(20110072)陈程(20110075)刘帅宏(20110090)邓原野(20110081)指导教师:毛盼娣设计日期:2013年12月2日成绩:重庆大学城市科技学院电气信息学院目录一、设计目的-------------------------------------------------------------1二、设计要求-------------------------------------------------------------1三、实现过程-------------------------------------------------------------33.1系统概述-------------------------------------------------------- 33.1.1设计原理------------------------------------------------- 33.1.2设计步骤------------------------------------------------- 43.2设计与分析----------------------------------------------------- 53.2.1校正前参数确定--------------------------------------- 53.2.2确定校正网络的传递函数--------------------------- 53.2.3 理论系统校正后系统的传递函数和BODE 图-- 73.2.4系统软件仿真------------------------------------------ 8四、总结------------------------------------------------------------------15五、参考文献-------------------------------------------------------------16自动控制原理课程设计报告一、设计目的(1)掌握控制系统设计与校正的步骤和方法。
基于Matlab SISO工具箱的串联超前校正设计
图4 系统校正后的阶跃响应曲线 也小于10%,系统满足所有条件要求。(5)在控
器的设计工具,或者在初始界面中选择点击“应用
制和评估工具管理器界面中,可以在Compensator
程序”下的控制系统分析与设计部分中“Control
Editor(补偿器编辑器)选项框中看到串联校正装置
System Designer”模块,也可实现相同功能。一
采用SISO Tool系统补偿器设计工具来实现串
Gk(s),在工作区产生变量,其中Gk(s)=2 500/
联超前校正,设计者通过鼠标在图形上采用增加对
s(s+25)。(2)进入SISO图形化补偿器设计工具
应零极点的形式引入校正装置,一边调整零极点的
界面。(3)调整工具管理器界面结构,选择绘制
位置,增加或减少开环增益,另一边密切观察响应
[4] 郭庆,蒋丹,李辉.MATLAB SISO工具箱在机电控
图如图3所示,通过图4阶跃响应曲线的对比,可
制技术实践教学中的应用[J].实验科学与技
以明显看出相位裕量已经达到58.8º,-69.
集成电路应用 第 38 卷 第 6 期(总第 333 期)2021 年 6 月 47
Design of Series Lead Correction Based on Matlab
SISO Toolbox
WANG Chenfeng ( Department of Mechanical and Electrical Engineering, Shangluo Polytechnic, Shaanxi 726000, China. )
正问题,利用Matlab编程语言的传统方法步骤如
前-滞后校正,其常用的补偿器设计结构图如图1所
用sisotool实现直流电动机调速系统控制器的设计与仿真
0引言直流电动机由于调速性能好,在许多调速性能要求较高的场合,得到了广泛使用。
而调速系统的设计在经典控制系统中常用的设计方法:频率法和根轨迹法,是一种“分析和图解”的方法,在具体设计补偿器的过程可以看成是一种试凑和循环的过程。
根据系统的性能指示要求,加入适当的补偿器,反复调整补偿的参数直到系统满足要求为止。
在这个过程中,往往涉及到各种方法的绘图和复杂的计算,以往人们需要花很多时间和精力在绘图和计算上,而且常常达不到预期效果。
后来逐渐利用计算机采用Basic 、Fortran 、Pascal 和C 高级语言编程进行控制系统计算机辅助设计,但编制与测试程序花费很多的时间,又难以得到满意效果。
MATLAB 是目前控制系统计算机辅助设计中实用有效的工具之一,M ATLAB 控制系统工具箱提供了一个图形用户界面的SISO 设计工具(SisoDesign Too1),SISO 设计工具为SISO(单输人单输出)线性系统的补偿器的设计和分析提供了一个交互式环境。
引入对象的模型后就能自动显示根轨迹图和伯德图,用鼠标可以直接对屏幕上的对象进行操作,如:加入补偿器(compensator),加入积分器(integrator),在根轨迹图或伯德图上拖动补偿器的零、极点等,则在与sisotool 动态连接的可视分析工具LTIviewer 上可以立刻显示出设计结果。
设计者可以一边看闭环响应,一边调整补偿器的参数,直到设计出满足要求的补偿器为止。
本文就采用该可视工具,通过鼠标的操作,直观、方便、高效地设计出高性能的补偿器,并对控制系统进行了仿真与分析。
1直流电动机的数学模型图1是标准直流电动机的等效电路图[1]。
设电机的初始条件为零,考虑周围的干扰为稳定状态。
由此可得出直流电机的微分方程(1)(2)对上两式进行Laplace 变换并整理可得假如电机的负载为常数,因为只需考虑电机转动的角速度,可得简化框图[2]。
如图2所示。
simulink(频域分析)
➢ 在生成Simulink系统框图后,便可以对设计好的系 统进行仿真以验证系统设计的正确性。
LOGO
8)检查其他性能指标: ➢在“Analysis”下拉式菜单“Other Loop Response…”选项中设置有关性能的图形。 ➢例如,设置4幅画面,有阶跃响应曲线、脉冲响应曲 线、伯得图和乃奎斯特图,经确认后显示如图6所示 的画面。
LOGO
3)通过LTI Viewer,在Simulink工具条的下拉菜单选 择Get Linearized Model,则可以观察被分析对象的时 域和频域特性。缺省为单位阶跃响应。
LOGO
4)在Edit的Plot Configurations下来菜单可以选择 要分析的类型和图形格式。
LOGO
LOGO
LOGO
LTI分析工具及LTI Viewer
线性时不变分析工具LTI 可以在Simulink环 境下对线性时不变系统的开还或者闭环时域和 频域特性特性进行分析。
线性时不变浏览器LTI Viewer可以绘制开还 和闭环控制系统的时域响应、伯得图和乃奎斯 特图。
LOGO
5.7.1 LTI及LTI Viewer 的使用方法
等频率线
开环极点 等阻尼线
根轨迹
LOGO
例2:系统开环传递函数为
G(s)
400
s(s2 30s 200)
设计超前校正环节(补偿器),使阻尼比为0.5 ,自然频率为13.5rad/s。 采用sisotool设计补偿器的设计步骤: 1)建立系统传递函数:在MATLAB工作空间输入 下列语句。 >>G=tf(400,[1 30 200 0]); 2)打开sisotool操作环境:键入sisotool,显示如 图1所示的操作环境画面。
SISO
学号天津城建大学电子系统综合设计设计说明书基于matlab的单输入单输出信道模型仿真起止日期:2013 年12 月23 日至2014 年1 月17 日学生姓名班级电信1班成绩指导教师(签字)计算机与信息工程学院2014年1月17日天津城建大学课程设计任务书2013 —2014学年第一学期计算机与信息工程学院电子信息工程专业 1 班级课程设计名称:电子系统综合设计设计题目基于matlab的单输入单输出信道模型仿真完成期限:自2013 年12 月23 日至2014 年 1 月17 日共 4 周设计依据、要求及主要内容:1、设计依据:采用matlab仿真软件,实现对于宽带通信系统中双选择信道模型中,单输入单输出天线的信道模型仿真。
2、要求及主要内容:1)熟练使用matlab软件;2)理解信道模型仿真,在整个通信系统设计中的重要性;3)采用单输入单输出的信道模型;4)通过改变不同的障碍物,得到不同的信道模型。
5)并对不同模型进行比较指导教师(签字):系主任(签字):批准日期:2013 年12月19 日目录第一章基本原理和设计思路 (1)1.1 OFDM (1)1.2 信道模型 (1)1.2.1 加性高斯白噪声信道 (1)1.2.2 瑞利多路径衰落信道 (2)1.2.3稀疏信道 (2)1.3 信道容量 (3)1.4 算法-傅里叶变换 (3)1.5 设计思路 (4)第二章设计实现 (5)2.1 Matlab简介 (5)2.2 参数设置 (5)2.2.1 输入单位脉冲信号设置 (5)2.2.2 稀疏信道参数设计 (5)2.3 SISO仿真 (6)第三章仿真结果及分析 (7)3.1 三维立体模型图 (7)3.2 仿真结果及分析 (8)3.3 与其他信道模型的比较 (8)第四章课设总结 (9)参考文献 (10)附录:源程序 (11)第一章 基本原理和设计思路1.1 OFDMOFDM ,即正交频分复用技术,是一种多载波调制技术。