
台达伺服编码器说明
台达DVP-ES2C系列与ASDA-A2伺服电机调试方法
台达绝对型编码器伺服系统的参数设置(DVP32ES200RC/TC与ASDA-A2 伺服驱动器)使用之前需要对CANopen型号的PLC进行韧体的更新。
(对应的版本为V3.43)刻录方式:1.PC 要与 ES2-C PLC 通过 IFD6601 链接。
2.点开有.exe 的文件,选择正确的 COM口。
3.鼠标点击 START burn 开始刻录,待PLC上面的EPROM指示灯闪烁红色以后,重新启动PLC,4.重启后,再次鼠标点击 START burn 开始刻录可以看到白色进度条在移动(红色进度条也是一样的,白色代表版本升级,红色代表版本降级),同时看到 Progress 有显示百分数值,到达百分之百为刻录完成。
5.刻录后检查版本刻录情况一,硬件 DI 信号配置 :DI1 → PL : 正向运转禁止极限,为 B 接点,必须时常导通(ON),否则驱动(P2-10),用常闭接近开关,设置为23.器显示异警。
DI2 → NL : 逆向运转禁止极限,为 B 接点,必须时常导通(ON),否则驱(P2-11),用常闭接近开关,设置为22.动器显示异警。
DI3 → EMGS : 为 B 接点,必须时常导通(ON),否则驱动器显示异警。
(P2-12),用常闭接近开关,设置为21.DI4 → ORGP : 在内部位置缓存器模式下,在搜寻原点时,此讯号接通后伺服将此点之位置当成原点。
(可以不接)二,手动设定参数 :在使用伺服专用指令之前,需要先将伺服做一些初始化设定,步骤如下 :1.将伺服 P2-08 设置为 10,回归原厂设定。
2.将伺服断电后重新上电。
3.设定伺服控制模式,将 P1-01 设置为 0001(PR 模式)具体方向可以根据实际情况更改。
4.P3-01通讯速度设置为 0403(1M)。
5.站号设定 : 依照需要的台数,分别设置每台伺服的 P3-00,请依序设定为 1、2、3 …最多可设定 8 台。
6.将伺服断电后重新上电。
台达驱动器b2编码器定义
台达驱动器b2编码器定义摘要:一、台达驱动器简介1.台达驱动器的概念2.台达驱动器的应用领域二、b2 编码器的定义1.b2 编码器的概念2.b2 编码器的作用3.b2 编码器的应用场景三、台达驱动器与b2 编码器的关联1.台达驱动器与b2 编码器的配合使用2.台达驱动器与b2 编码器的工作原理四、台达驱动器b2 编码器的优势1.高精度2.高稳定性3.广泛适用性正文:台达驱动器,作为一种驱动设备,广泛应用于各种工业自动化领域。
它通过将电能转换为机械能,驱动各种执行机构实现自动化作业。
在这篇文章中,我们将要探讨的是台达驱动器中的一种重要组件——b2 编码器。
首先,我们要了解b2 编码器的定义。
b2 编码器,是一种将物理运动转换为数字信号的装置。
简单来说,它就像一个“翻译官”,将驱动器产生的运动信息转换成计算机可以识别的数字信号,从而实现对驱动器的精确控制。
那么,台达驱动器与b2 编码器是如何关联起来的呢?台达驱动器在运行过程中,需要获取实时的运动状态,以便进行精确控制。
这时候,b2 编码器就发挥了它的作用。
它通过与驱动器紧密配合,实时监测驱动器的运动状态,并将其转换成数字信号,传递给驱动器。
这样,驱动器就能根据收到的信号,进行精确的加速、减速和停止控制。
台达驱动器b2 编码器具有许多优势。
首先,它具有高精度,可以实现对驱动器的微小运动的精确控制。
其次,它具有高稳定性,能在各种恶劣环境下保持稳定的工作性能。
最后,它具有广泛适用性,可以与各种类型的台达驱动器配合使用,满足各种工况的需求。
台达PLC控制伺服ASDA说明
台达PLC控制伺服ASDA说明1. 引言伺服ASDA是台达电子公司的一种控制器,它可以用于控制伺服马达的运动。
PLC(可编程逻辑控制器)是一种用于控制机器的电子设备,它可以与伺服ASDA 配合使用,以控制机器的运动和操作。
本文将介绍如何通过PLC控制伺服ASDA,以及如何进行PLC代码的编写和调试。
2. ASDA伺服ASDA是一种用于控制伺服马达的控制器。
它可以实现精确的运动控制,具有高速、高精度、高可靠性等特点。
ASDA包括伺服驱动器和伺服电机,通过与PLC配合使用,可以实现对机器的高精度控制。
3. PLC控制伺服ASDA的方法PLC与伺服ASDA配合使用时,需要按照以下步骤进行:3.1 首先,准备PLC和伺服ASDA设备需要准备一台PLC控制器和一台伺服ASDA控制器,以及相应的控制线缆等设备。
3.2 然后,连接PLC和伺服ASDA设备将PLC和伺服ASDA控制器连接起来,以便它们之间可以进行通信。
通常可以使用RS232、RS485等通信协议来进行通信。
3.3 接下来,编写PLC程序根据具体的控制需求,编写PLC程序。
一般来说,PLC程序的编写分为三个部分:输入部分、处理部分和输出部分。
在输入部分,需要将输入的数据进行采样和处理,以便传递给PLC程序;在处理部分,需要对输入数据进行处理并计算,以便得出控制伺服ASDA所需的驱动信号;在输出部分,需要将计算得出的控制信号传递给ASDA控制器,以便实现对伺服电机的控制。
3.4 最后,调试PLC程序在编写完PLC程序后,需要进行调试。
这是因为,PLC程序通常是由多个模块组成,而这些模块之间可能存在相互影响的情况。
因此,在调试PLC程序时需要对程序进行逐步调试和测试。
4. PLC代码的编写示例下面给出一个PLC代码编写的示例,以控制伺服ASDA为例。
假设我们需要控制一个电机,让它进行前后运动。
PLC控制器需要采集传感器信号,计算运动控制信号,并将它们传递给ASDA控制器。
台达PLC控制伺服说明
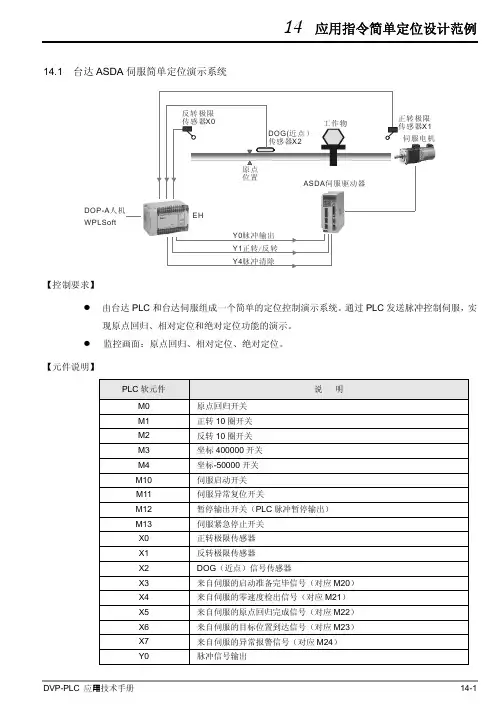
14应用指令简单定位设计范例14.1 台达ASDA伺服简单定位演示系统X1伺服电机Y0脉冲输出Y1正转反转/Y4脉冲清除DOP-A人机ASDA伺服驱动器WPLSoft【控制要求】z由台达PLC和台达伺服组成一个简单的定位控制演示系统。
通过PLC发送脉冲控制伺服,实现原点回归、相对定位和绝对定位功能的演示。
z监控画面:原点回归、相对定位、绝对定位。
【元件说明】PLC软元件说明M0 原点回归开关M1 正转10圈开关M2 反转10圈开关M3 坐标400000开关M4 坐标-50000开关M10 伺服启动开关M11 伺服异常复位开关M12 暂停输出开关(PLC脉冲暂停输出)M13 伺服紧急停止开关X0 正转极限传感器X1 反转极限传感器X2 DOG(近点)信号传感器X3 来自伺服的启动准备完毕信号(对应M20)X4 来自伺服的零速度检出信号(对应M21)X5 来自伺服的原点回归完成信号(对应M22)X6 来自伺服的目标位置到达信号(对应M23)X7 来自伺服的异常报警信号(对应M24)Y0 脉冲信号输出14应用指令简单定位设计范例Y1 伺服电机旋转方向信号输出Y4 清除伺服脉冲计数寄存器信号Y6 伺服启动信号Y7 伺服异常复位信号Y10 伺服电机正方向运转禁止信号Y11 伺服电机反方向运转禁止信号Y12 伺服紧急停止信号M20 伺服启动完毕状态M21 伺服零速度状态M22 伺服原点回归完成状态M23 伺服目标位置到达状态M24 伺服异常报警状态【ASD-A伺服驱动器参数必要设置】参数设置值说明P0-02 2伺服面板显示脉冲指令脉冲计数P1-00 2外部脉冲输入形式设置为脉冲+方向P1-01 0位置控制模式(命令由外部端子输入)P2-10 101当DI1=On时,伺服启动P2-11 104当DI2=On时,清除脉冲计数寄存器P2-12 102当DI3=On时,对伺服进行异常重置P2-13 122当DI4=On时,禁止伺服电机正方向运转P2-14 123当DI5=On时,禁止伺服电机反方向运转P2-15 121当DI6=On时,伺服电机紧急停止P2-16 0无功能P2-17 0无功能P2-18 101当伺服启动准备完毕,DO1=OnP2-19 103当伺服电机转速为零时,DO2=OnP2-20 109当伺服完成原点回归后,DO3=OnP2-21 105当伺服到达目标位置后,DO4=OnP2-22 107当伺服报警时,DO5=OnÚ当出现伺服因参数设置错乱而导致不能正常运行时,可先设置P2-08=10(回归出厂值),重新上电后再按照上表进行参数设置。
台达伺服说明书
台达伺服说明书台达伺服说明书篇一:各伺服接线说明东源伺服 TSTK 50P主伺服引脚定义摇伺服引脚定义摇床伺服端引脚定义控制端伺服参数主伺服摇伺服东能伺服EPS36P摇床伺服端引脚定义控制端埃斯顿伺服ED主伺服引脚定义36P 摇伺服引脚定义20P主伺服端引脚定义控制端摇床伺服端引脚定义控制端英迈克伺服摇床伺服端引脚定义控制端台达伺服摇床伺服端引脚定义控制端台达伺服说明书篇二:台达伺服电机作往复运动方案说明台达伺服电机作1800mm往复运动我用的台达伺服电机作1800mm往复运动。
电机配1:30的减速器带动同步带轮(带轮直径是130mm),如何计算所发脉冲个数,伺服电机的额定转速是3000r/m,那所发最大脉冲频率是多少呢, 如何计算呢。
有公式吗带轮直径是130mm那伺服电机带减速机输出端转一圈就是3.14*130=376.8mm,您需要在1800的行程内做往返运动,1800/376.8=4.777圈。
这里没有说明需要一趟1800mm的时间,假设您需要10s来完成一个1800mm,那么减速机10S完成4.777圈。
减速机输出转速=4.777/10*60=28.66r/min,这个转速在3000/30=100R/min以内,所以是可行的。
伺服电机转速就是28.66*30=859.8r/min。
您问的是脉冲频率,那就是用伺服电机的位置控制模式。
台达伺服应该是也10000ppr的分辨率,也就是走一圈要10000个脉冲。
根据驱动器里的电子齿轮比设置,假设分子分母都是1,那么控制器需要发10000个脉冲电机走一圈。
10000*859.8/60=143300HZ,也就是14K左右的频率。
如果电子齿轮比设置为2,那就需要7K左右的频率。
台达伺服说明书篇三:【伺服系统】自学手册一、伺服系统概述1、行业包装是潜力最大的行业市场,印刷行业也是潜力较大行业。
同时,伺服产品在玻璃加工、汽车、医疗设备、通信、安防、仪器和试验装置上也大量使用。
台达伺服调机步骤简易说明书

台达伺服调机步骤简易说明书本调机步骤简易说明书主要就配线及调试做一简易说明,因客户使用情况各异,此说明书只做一个调试流程的大概说明,具体细节部分请依实际要求调整。
一:检查确定伺服驱动器及电机是否为所需型号检查确定伺服驱动器及电机是否为所需型号;;注意安装环境注意安装环境。
(。
(祥见操作手册祥见操作手册祥见操作手册))二:配线(1) 周边装置接线图(2) 信号与配线请根据您所需的控制模式和具体要求功能来配线,不同控制模式的配 线是不同的,具体请参照手册3-23至3-26页说明。
但请注意, 1.无 论是什么控制模式,伺服驱动器均需DC24V 电源,您可以让驱动器自已 供给此电源(PIN17脚VDD 与PIN11脚COM+短接);也可以外加POWER 供电(+24接伺服驱动器PIN11脚COM+,GND 接伺服的PIN45,47,49 脚COM-); 2.驱动器均需SERVO ON ,如参数没有变动,PIN9脚DI1 SON 信号需导通。
您可以根据您的需要让PIN9与PIN45等常时短接或用个开 关量来控制它的ON-OFF ; 3.如果您没有用到CW ,CCW 禁止极限和外加 急停按扭,则请把PIN 32,PIN31 ,PIN30与PIN45等COM-脚短路。
(3) 编码器接线1.編碼器引出線連接頭規格:驅動器容量 電機型號 Encoder Connector定義100w ASMT-01L250X 200w ASMT-02L250X 400w ASMT-04L250X 750WASMT-07L250XHOUSING:AMP (1-1318118-6)A1KW ASMT-10L250X ASMT-10M250X 2KW ASMT-20L250X ASMT-20M250X 3KW ASMT-30L250X ASMT-30M250X 5KWASMT-50M250X20-29 17-#16MS3106B20-29SB端子定義內容 A 端子 A1 B1 A2 B2 A3 B3 A5 B5 B6 A /A B /B Z /Z 5V GND 颜色 蓝 蓝/黑 绿 绿/黑 黄 黄/黑 红 黑 BRAID SHELDB 端子 A BCD F G S RA/AB/BZ/Z5VGND線材選擇請使用附隔離網線的多芯双绞線線材選擇請使用附隔離網線的多芯双绞線,,而隔離網線要確實與SHIELD 端相連接端相連接!2.CN2接头定义:附件附件::电子齿轮比设定步骤1. 确认机械规格确认机械规格与电子齿比设定相关的要素有:齿轮比;螺杆节距;滑轮直径等。
台达伺服手册
台达伺服手册台达伺服手册一、产品概述1.1 产品介绍台达伺服系统是一种高性能的运动控制设备,它具有稳定的控制性能和精准的位置、速度和力控制能力。
1.2 产品特点- 高性能:台达伺服系统具有高达100kHz的控制带宽,能够实现高速、高精度的运动控制。
- 可编程性:通过PLC或其他控制软件,用户可以编写自定义的运动控制程序,灵活适应各种应用。
二、系统组成2.1 伺服驱动器伺服驱动器是台达伺服系统的核心组件,它通过接收控制信号来驱动伺服电机实现运动控制。
2.2 伺服电机伺服电机是伺服系统的执行器,它通过转动来控制运动装置,实现位置、速度和力的精确控制。
2.3 控制器控制器是伺服系统的大脑,它接收来自外部的控制信号,并根据设定参数调节伺服驱动器和伺服电机的运动。
三、安装与调试3.1 硬件安装- 步骤一、安装伺服驱动器到机架上。
- 步骤二、将伺服电机与驱动器连接起来。
- 步骤三、接通电源,进行电气连接。
3.2 软件配置- 步骤一、安装伺服系统配置软件。
- 步骤二、连接控制器与电脑。
- 步骤三、通过配置软件设置伺服系统参数。
3.3 调试步骤- 步骤一、伺服系统上电。
- 步骤二、进行伺服电机的回零操作。
- 步骤三、进行位置或速度控制试验。
四、应用案例4.1 控制台达伺服系统广泛应用于工业领域,通过精确的运动控制,实现的自动化操作。
4.2 电动汽车动力系统台达伺服系统也被应用于电动汽车的驱动系统中,通过精确的控制,提高了电动汽车的性能和操控性。
五、常见问题解答5.1 伺服系统无法上电怎么办?- 检查电源是否正常连接。
- 检查电源开关是否打开。
- 检查电源线是否损坏。
5.2 伺服系统无法控制伺服电机怎么办?- 检查控制信号线是否正确连接。
- 检查控制器是否设置正确的参数。
- 检查伺服驱动器是否出现故障。
六、附件本文档涉及附件详见附件部分。
七、法律名词及注释1、PLC:Programmable Logic Controller,可编程逻辑控制器,是一种数字运算器,用于对现场的机械和电气设备进行控制和管理。
台达PLC控制伺服说明
14应用指令简单定位设计范例14.1 台达ASDA伺服简单定位演示系统X1伺服电机Y0脉冲输出Y1正转反转/Y4脉冲清除DOP-A人机ASDA伺服驱动器WPLSoft【控制要求】z由台达PLC和台达伺服组成一个简单的定位控制演示系统。
通过PLC发送脉冲控制伺服,实现原点回归、相对定位和绝对定位功能的演示。
z监控画面:原点回归、相对定位、绝对定位。
【元件说明】PLC软元件说明M0 原点回归开关M1 正转10圈开关M2 反转10圈开关M3 坐标400000开关M4 坐标-50000开关M10 伺服启动开关M11 伺服异常复位开关M12 暂停输出开关(PLC脉冲暂停输出)M13 伺服紧急停止开关X0 正转极限传感器X1 反转极限传感器X2 DOG(近点)信号传感器X3 来自伺服的启动准备完毕信号(对应M20)X4 来自伺服的零速度检出信号(对应M21)X5 来自伺服的原点回归完成信号(对应M22)X6 来自伺服的目标位置到达信号(对应M23)X7 来自伺服的异常报警信号(对应M24)Y0 脉冲信号输出14应用指令简单定位设计范例Y1 伺服电机旋转方向信号输出Y4 清除伺服脉冲计数寄存器信号Y6 伺服启动信号Y7 伺服异常复位信号Y10 伺服电机正方向运转禁止信号Y11 伺服电机反方向运转禁止信号Y12 伺服紧急停止信号M20 伺服启动完毕状态M21 伺服零速度状态M22 伺服原点回归完成状态M23 伺服目标位置到达状态M24 伺服异常报警状态【ASD-A伺服驱动器参数必要设置】参数设置值说明P0-02 2伺服面板显示脉冲指令脉冲计数P1-00 2外部脉冲输入形式设置为脉冲+方向P1-01 0位置控制模式(命令由外部端子输入)P2-10 101当DI1=On时,伺服启动P2-11 104当DI2=On时,清除脉冲计数寄存器P2-12 102当DI3=On时,对伺服进行异常重置P2-13 122当DI4=On时,禁止伺服电机正方向运转P2-14 123当DI5=On时,禁止伺服电机反方向运转P2-15 121当DI6=On时,伺服电机紧急停止P2-16 0无功能P2-17 0无功能P2-18 101当伺服启动准备完毕,DO1=OnP2-19 103当伺服电机转速为零时,DO2=OnP2-20 109当伺服完成原点回归后,DO3=OnP2-21 105当伺服到达目标位置后,DO4=OnP2-22 107当伺服报警时,DO5=OnÚ当出现伺服因参数设置错乱而导致不能正常运行时,可先设置P2-08=10(回归出厂值),重新上电后再按照上表进行参数设置。
台达伺服基本参数设置
台达伺服基本参数设置台达伺服系统是一种采用伺服制动器及其控制方式,使电机运行具有闭环反馈调整运动控制系统,可广泛应用于机床、冲压机、包装机、印刷机械、纺织机械和自动化设备等领域。
以下是台达伺服系统的一些基本参数设置。
首先,设置伺服系统的使能信号。
伺服使能信号通常是通过外部的开关或PLC控制,当使能信号为高电平时,伺服系统处于工作状态,可以接收控制信号,当使能信号为低电平时,伺服系统处于停止状态。
其次,设置伺服系统的反馈方式。
台达伺服系统有多种反馈方式可选择,包括光电编码器、绝对值编码器和Hall传感器等。
通过将反馈装置安装在伺服电机上,可以实时检测电机的位置和速度,从而实现精确的位置控制。
然后,设置伺服系统的运行模式。
台达伺服系统有多种运行模式可选择,包括位置模式、速度模式和力矩模式等。
在位置模式下,伺服系统可以根据设定的位置信号驱动电机进行定位控制;在速度模式下,伺服系统可以根据设定的速度信号控制电机的运行速度;在力矩模式下,伺服系统可以根据设定的力矩信号控制电机输出的力矩大小。
接下来,设置伺服系统的加减速时间。
加减速时间是指电机从静止状态到达设定速度或从设定速度停止所需的时间。
在台达伺服系统中,可以通过调整加减速时间的参数来控制电机的加减速过程,从而实现更加平稳的运动过程。
此外,还可以设置伺服系统的限位信号。
限位信号可以通过设置上限位和下限位来限制电机的运动范围,从而保护设备和工件的安全。
当电机达到上限位或下限位时,伺服系统会立即停止电机的运动。
最后,还可以设置伺服系统的报警功能。
伺服系统的报警功能可以检测电机的异常情况,并及时发出报警信号。
在台达伺服系统中,可以通过设置报警功能的参数来调整报警的触发条件和报警的方式,以确保系统的安全运行。
综上所述,这些是台达伺服系统的一些基本参数设置,包括伺服使能信号、反馈方式、运行模式、加减速时间、限位信号和报警功能等。
通过对这些参数进行合理的设置和调整,可以实现伺服系统的精确控制和稳定运行。
台达A2伺服配线及操作
台达A2伺服配线及操作伺服系统是现代工业自动化中的重要组成部分,具有高性能、高精度、高可靠性等优点。
其中,台达A2伺服是一种高性价比的伺服系统,广泛应用于各种自动化设备中。
本文将详细介绍台达A2伺服配线及操作方法。
一、伺服系统组成1.1伺服驱动器:伺服驱动器是伺服系统中的核心部件,负责接收控制信号并控制伺服电机输出相应的转矩和速度。
台达A2伺服驱动器具有多种保护功能,如过流,过压,过热等保护,可有效保护系统。
1.2伺服电机:伺服电机是伺服系统的执行部件,通过接收驱动器控制信号来实现精确的位置和速度控制。
台达A2伺服电机具有高速响应,低噪音,高功率密度等特点。
1.3编码器:编码器是用来反馈电机实时位置信息的设备,可以保证伺服系统的运动精度。
台达A2伺服系统支持多种编码器接口,如绝对值编码器,增量编码器等。
1.4控制器:控制器负责生成伺服系统的控制信号,并对反馈信号进行处理,以实现闭环控制。
台达A2伺服系统支持多种控制方式,如位置控制,速度控制,力控制等。
二、伺服系统配线2.1电源接线:伺服系统的电源接线非常重要,必须按照驱动器和电机的额定电压和功率要求进行连接。
一般情况下,电源接线应该使用优质的电缆,并保证接线牢固可靠。
2.2信号接线:伺服系统的信号接线包括控制信号和反馈信号。
控制信号一般是通过控制器发送给驱动器的指令,而反馈信号用于电机实时位置的反馈。
信号接线也要保证牢固可靠,并且不要出现干扰情况。
2.3地线接线:地线接线是伺服系统中非常重要的一环,它可以有效减小系统的噪声,并保证系统的稳定性。
在连接地线时,应尽量选择独立的地线进行接地,避免共用。
2.4信号连接:在安装伺服系统时,需要根据系统手册中提供的接线图进行连接,确保每条信号线连接正确。
在连接过程中注意防止短路和接触不良等问题。
三、伺服系统操作3.1参数设置:在使用台达A2伺服系统之前,需要对其进行参数设置,包括电机参数,速度参数,位置参数等。