
10阀位控制系统
10.3 阀位控制系统的设计与整定
4.调节器正、反作用方式的选择
示例1:
A.O “+” “-” “+” 正作用 反作用 A.O “+” “+”
B
“-”
A
管式炉原油出口温度阀位控制系统方框图
第10章 阀位控制系统
10.3 阀位控制系统的设计与整定
4.调节器正、反作用方式的选择
10.2 阀位控制系统的应用
1.管式加热炉原油出口温度控制
及时有效
A.O
正作用
稳定情况: 被控参数=设定温度R VB开度=r 干扰使θ↑时:
B TC (正作用)输出 VPC (反作用)输出 A
反作用
经济合理 A.O
VA 、VB两只阀控制的结果 会使温度上升的趋势降低, VB开度逐渐减小, VA开度 逐渐加大,直至重新平衡。
第10章 阀位控制系统
10.3 阀位控制系统的设计与整定
3.调节规律的选择 主控制器是控制产品质量指标的,应该选择PI或PID. 阀位控制器的作用在于最终使控制阀处于一个固定的小 开度r上,因此应该选择PI。
4.调节器正、反作用方式的选择 原则:与单回路控制系统介绍的选择方法相同.
第10章 阀位控制系统
第10章 阀位控制系统
10.1 概述
பைடு நூலகம்
10.1 概述
在设计控制系统时,选择控制变量既要考虑经济 性和合理性,又要考虑快速性和有效性。但在有些情
况下,很难做到两者兼顾。阀位控制系统就是在综合
考虑控制变量的快速性、有效性和经济性、合理性基
础上发展起来的一种控制系统。
第10章 阀位控制系统
10.1 概述
内蒙古科技大学信息工程学院测控技术与仪器专业
《过程控制》
Process Control
上篇 过程控制系统
第10章 阀位控制系统
本章要求
基本要求:
了解阀位控制系统的基本概念、基本类型、
基本原理、控制方案特点和使用场合。
第10章 阀位控制系统
10.1 概述 10.2 阀位控制系统的应用 10.3 阀位控制系统的设计与整定
第10章 阀位控制系统
10.2 阀位控制系统的应用
2.蒸汽减压系统压力控制
稳定情况: 被控参数=设定温度R VB开度=r 干扰使P↓时:
B P PC (反作用)输出 VPC (正作用)输出 P A
随着低压总管压力的回升, VB开度逐渐减小, VA开度 逐渐加大,压力控制的任务 转移到阀VA,直至重新平衡。
阀位控制系统的原理结构
经济、合理 但不及时
快速、及时 但不经济
阀位控制器 B阀位设定值
主控制器
第10章 阀位控制系统
10.2 阀位控制系统的应用
10.2 阀位控制系统的应用
1.管式加热炉原油出口温度控制
及时有效
A.O
正作用
反作用
经济合理
A.O
克服干扰的快速性 和有效性比较差
第10章 阀位控制系统
状态,然后按单回路系统整定方法整定阀位控
制器的参数。
本章结束!
示例2:
A.O “+” “+” “-” 反作用 正作用 A.O “+” “+”
B P
“+”
A P
低压总管压力阀位控制系统方框图
第10章 阀位控制系统
10.3 阀位控制系统的设计与整定
5.阀位控制系统的整定 将其视为两个彼此之间有联系的单回路系统来整定。
整定可分两步进行:
(1)在阀位控制器处于手动情况下,按单回路系统 整定方法整定主控制器的参数。 (2)将整定好的主控制器参数放好,使其处于自动
第10章 阀位控制系统
10.3 阀位控制系统的设计与整定
10.3 阀位控制系统的设计与整定
1.控制变量的选择 要从经济性、合理性和快速性、有效性两个不同 角度考虑选择A、B两个控制变量。其中控制变量A着 重考虑它的经济性和合理性,而控制变量B则着重考虑
它的快速性和有效性。
2.控制阀开闭形式的选择
与单回路控制系统介绍的选择方法相同.
9.分程控制-过程控制(自动化)解析
本讲主要内容
分程控制的特点与适用场合; 分程区间的确定方法; 阀位控制的概念与设计方法。
例1:间歇聚合反应器的控制问题
T
Y
冷水
“A”
蒸汽
“B”
控制要求:反应开始前,需要用蒸汽加热以达到反应所需 的温度;当反应开始后,因放出大量反应热,需要用冷水 进行冷却。要求全过程自动控制反应器的温度,怎么实现?
氮封的技术要求
实行氮封的技术要求是:要始终保持储罐内的 氮气压微量正压。储罐内储存物料量增减时, 将引起罐顶压力的升降,应及时进行控制,否 则将使储罐变形,更有甚者,会将储罐吸扁。 因此,当储罐内液面上升时,应停止继续补充 氮气,并将压缩的氮气适量排出。反之,当液 面下降时应停止放出氮气。只有这样才能达到 既隔绝空气,又保证容器不变形的目的。
多回路PID控制系统小结
用于改善控制系统性能的多回路PID系统 (1)串级控制系统; (2)前馈控制系统; (3)变增益/变比值控制系统。
用于满足工艺特定需要的多回路PID系统 (1)均匀控制系统; (2)比值控制系统; (3)分程控制系统; (4)阀位控制系统; (5)选择性控制系统。
练习
题1 下图为化学反应器的过程控制系统:1)说明图中的控制策略属于哪类控制系统?2) 最主要的被控变量是什么?最主要的操纵变量是什么?3)图中哪个控制器要整定的最慢, 哪个控制器要整定的最快?为什么?4)阀门V1是气开还是气关?为什么?V2是气开还是 气关?为什么?5)指出各图中控制器的正反作用,并给出选取的理由;6)给出图中控制 规律的选取。
0.10
调节阀气动信号(MPa)
避免两调节阀频繁开 闭的方法: (1)控制阀引入不 灵敏区。 (2)同时,控制器 引入调节死区(为什 么?)
阀门遥控系统(液动)
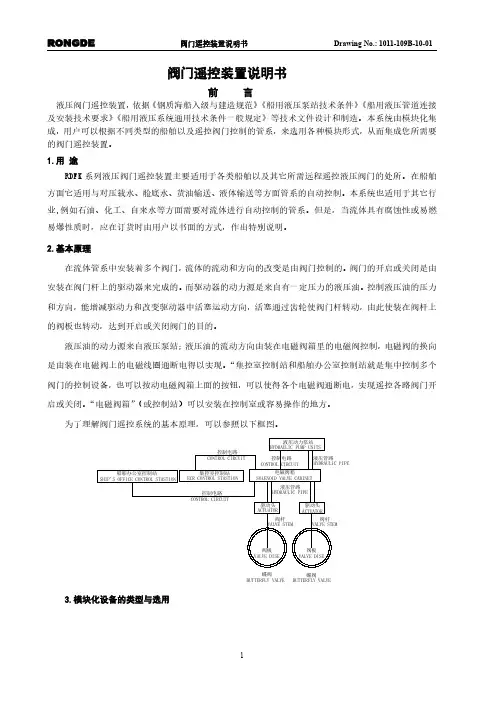
4 工作原理 阀门遥控装置的工作原理如图 2 所示。 阀门遥控装置的动力源由液压动力泵站产生,根据液压阀门开、关所要求的工作压力,由动力泵站
中的液压开关设定所需的压力范围,向电磁阀箱输送附合要求的液压动力。在正常运行状态下,操作设 在电磁阀箱面板上的带灯按钮,控制电磁阀箱中的电磁换向阀(二位四通或三位四通)的通路,实现对 设在各舱位中阀门开、关的遥控。
2# 液压泵 No.2 HYDRAULIC PUMP
CJ86/SC
HPU
容积 VOLUME
L
HPU Remote control & indication
AC V Φ Hz
DC V W IP
编号
日期
No.
DATE
CJ86/SC
Drawing No.: 1011-109B-10-01
集控室控制站 ECR CONTROL STATION
图 11 液压动力泵站的液压管路连接示意图
5.6.4 相邻管路和管件轮廓边缘的距离不应小于 10mm。同排管道法兰或活接头应相间错开 100mm 以上, 保证拆卸方便。 5.6.5 穿墙(舱壁)管应加套管,其接头位置宜距墙(舱壁)面 800mm 以上。 5.6.6 机体上的管道应尽量贴近机体,且不得妨碍机器动作。 5.6.7 管路敷设、安装时应防止元件和液压装置受到污染。 5.6.8 连接管道应选用Φ14×3 不锈钢管(耐酸钢),选择配管路线的原则应是管线最短、弯头少及易紧 固、维修的场所。
RDFK 系列液压阀门遥控装置主要适用于各类船舶以及其它所需远程遥控液压阀门的处所。在船舶
方面它适用与对压载水、舱底水、货油输送、液体输送等方面管系的自动控制。本系统也适用于其它行
业,例如石油、化工、自来水等方面需要对流体进行自动控制的管系。但是,当流体具有腐蚀性或易燃 易爆性质时,应在订货时由用户以书面的方式,作出特别说明。
调节阀定位器的工作原理

调节阀定位器的工作原理
调节阀定位器是压力可控系统的重要组成部分,它可以控制流体的流速和压力,是用于调节流量和压力的有效工具。
它的工作原理是:根据设定的参数,它能够使调节阀一直处于最佳的开度状态,以维持所需的压力。
调节阀定位器能够调整调节阀开度,从而控制系统中的压力。
它由一个电机和一组传感器组成,它可以检测到系统中的压力,根据压力的变化自动调节调节阀的开度。
它的工作原理是,当系统的压力值大于设定值时,定位器将指令发送给电机,电机会根据指令调整调节阀的开度,在调节阀开度变化后,系统中的压力值可以随之变化,但不会超过设定值。
调节阀定位器具有良好的精度,从而可以实现流量和压力的精准控制。
它通常包含电子和机械部分,其中电子部分可以检测到系统中的压力,并将其与设定值进行比较,进而发出指令到机械部分去调整调节阀的开度。
调节阀定位器也可以用于开关控制,其工作原理基本与压力控制相同,但可以根据系统中的压力值来控制开关的状态,即当压力值超过设定值时,开关可以关闭,反之则可以打开。
总之,调节阀定位器是一种有效的工具,用于控制系统中的压力、流量和开关状态,可以大大提高系统的运行效率,为企业提供一种可靠、稳定、低成本的运行维护服务。
除了以上介绍的压力控制和开关控制之外,调节阀定位器还可以
用于多种实际应用,如液压系统、空调控制、供水系统等,整个系统的运行安全性和稳定性也可以得到良好的保障。
调节阀定位器是一种重要的技术设备,它可以精确控制流量和压力,并保证运行效率和稳定性,是现代工业生产不可或缺的重要元素。
因此,相关行业的企业和工程师应该密切关注调节阀定位器的研发技术,以便更好地应用到实际生产环境中,更好地改善系统的性能。
控制调节阀的阀门定位器选型指南

控制调节阀的阀门定位器选型指南阀门定位器(又称:气动阀门定位器)是调节阀的主要附件,通常与气动调节阀配套使用,它接受调节器的输出信号,然后以它的输出信号去控制气动调节阀,当调节阀动作后,阀杆的位移又通过机械装置反馈到阀门定位器,阀位状况通过电信号传给上位系统。
在众多的控制应用场合中,阀门定位器是调节阀最重要的附件之一。
尤其是对于某个特定的应用场合,如果要选择一个最适用阀门定位器,那么就应注意考虑下列因素:1)阀门定位器能否实现“分程(Split_ranging)”实现“分程”是否容易、方便?具备“分程”功能就意味着阀门定位器只对输入信号的某个范围(如:4~12mA或0.02~0.06MPaG)有响应。
因此,如果能“分程”的话,就可以根据实际需要,只用一个输入信号实现先后控制两台或多台调节阀。
2)定位器的零点和量程的调校是否容易、方便?是不是不用打开盒盖就可以完成零点和量程的调校?但值得注意的是:有时候为了避免不正确的(或非法的)操作,这种随意就可进行调校的方式需要被禁止。
3)阀门定位器的零点和量程的稳定性如何?如果零点和量程容易随着温度、振动、时间或输入压力的变化而产生漂移的话,那么阀门定位器就需要经常地被重新调校,以确保调节阀的行程动作准确无误。
4)阀门定位器的精度在理想工况下,对应某一输入信号,调节阀的内件(TrimParts,包括球体/阀芯、阀杆、阀座等)每次都应准确地定位在所要求的位置,而不管行程的方向或者调节阀的内件承受多大的负载。
5)阀门定位器对空气质量的要求如何?由于只有极少数供气装置能提供满足ISA标准(有关仪表用空气质量的标准:ISA标准F7.3)所规定的空气,因此,对于气动(或电-气)阀门定位器,如果要经受得住现实环境的考验,就必须能承受一定数量的尘埃、水汽和油污。
6)零点和量程的标定两者是相互影响还是相互独立?如果相互影响,则零点和量程的调校就需要花费更多的时间,这是因为调校人员必须对这两个参数进行反复调整,以便逐步地达到准确的设定。
汽机高低旁路

一、高压旁路控制系统:
(1)BP阀控制主汽压力。
(2)BPE阀控制再热器入口温度。
(3)BD阀是一个隔离阀。
(4)保护功能。
二、低压旁路控制系统:
1、LBP阀控制再热器压力。
2、LBPE控制凝汽器入口温度。
3、保护功能。
三、高压旁路的三种运行方式
1、阀位方式:从锅炉点火开始到主汽参数达到冲转参数止。
2、定压方式:从冲转开始到高压旁路全关止。
3、滑压方式:高压旁路全关后。
四、阀位控制阶段:
1、最小开度阶段:疏水、暖管、回收工质、消除噪音。
2、最小压力保持阶段(旁路渐开阶段):升温。
3、最大开度阶段:升压。
五、定压运行阶段
当主蒸汽压力上升到汽轮机冲转压力时,旁路系统自动转入“定压运行”。
此时,压力设定值保持不变,以保证汽机启动时的主蒸汽压力,实现定压启动。
六、滑压运行阶段
进入滑压运行方式后,主蒸汽压力设定值自动跟踪主蒸汽压力实际值,并且只要新蒸汽压力的变化率小于所设定的升压率,则压力定值总是稍大于压力实际值,来保证高压旁路调节阀保持在关闭状态。
七、主汽压力控制1、阀位阶段:锅炉燃烧率和旁路控制
2、定压阶段:锅炉燃烧率、汽轮机和旁路控制。
3、滑压阶段:旁路跟踪或热备用方式,泄流减压。
限位开关 limitswitchbox,阀门回信器,阀位信号反馈装置,阀门回讯器TOPWOR APL310N

限位开关阀门回信器limitswitchbox 阀位信号反馈装置阀门回讯器回信器Q100 限位开关专业生产阀门定位器限位开关限位开关盒拥有自动化生产设备以及齐全的检测装置生产的限位开关盒阀门定位器产品质量可靠,设计先进限位开关,限位开关工厂制造商Q100系列限位开关为阀门阀门指示装置,Q101型为角行程标准型,Q102型为角行程防爆型,Q103为感应式阀门回讯器,可有防爆和本安认证,此三型为角行程指示机构,适用于角行程阀门(球阀蝶阀旋塞阀)及角行程气动执行机构。
Q104为直行程标准型,Q105为直行程防爆型,此两型适用于直行程阀门和执行机构。
Q101Q102Q104Q103Hitewell Q101 阀门回信器ITS-200 ITS-100限位开关ITS-300防爆型限位开关盒ITS-500不锈钢限位开关,APL-310N限位开关BAPL-510N回信器ITS-102 VCX-5000 ALS-400PAITS300回信器APL410型限位开关回信器APL-410N阀门回信器BT6防爆ALS-500M APL-410NALS10 阀门限位开关盒ITS-100 阀门回信器limitswitchbox 阀门定位器APHEAPL-210NALS-400M,ALS30 ITS-300 ALS-200M ITS-100(ALS10)限位开关盒APL-310N APL-312N功能型阀门回信器ALS-10阀门回信器ALS-200D/BAPL-510N/阀门回信器/行程开关SLS10阀门回讯器,阀门回信器,阀门反馈装置EExd IIB T6防爆型回信器APL-210气动执行器限位行程开关盒生产厂家BZX51(LX5)防爆行程开关防护型ALS10限位开关盒提供的限位开关盒阀门行程开关阀门定位器供应商HAPL-310N HAPL-410N型限位TOPWOR行程开关盒APS1000系列防爆限位开关APL510系列防爆限位开关有现货阀门限位开关盒ITS-306阀门限位开关盒YT-850CX(YT)-1000系列电-气阀门定位器EP-6000系列气动阀门定位器EPC-3000系列电-气转换器HY(HEP)系列电-气阀门定位器EP(CX)-2000系列电-气阀门定位器EP-3000系列电-气阀门定位器ZPD-2000系列电-气阀门定位器QZD-2000系列电-气转换器ITS-300限位开关VEL-F限位开关APL410限位开关APL310限位开关APL210限位开关ALS30限位开关LS710限位开关ITS-100限位开关空气过滤减压阀限位行程开关盒ZN17-HAPL310NTopWor 全线品牌产品:Valvetop 阀门控制器阀位回讯器,switch 阀位开关回讯开关TopWor SWITCHTopWor ValvetopValvetop阀门回讯器Valvetop阀位回讯器V alvetop 阀位控制器Valvetop V alvetop 智能控制阀SWITCH开关SWITCH行程开关SWITCH限位开关SWITCH阀门开关SWITCH GO SWITCH阀位开关SWITCH回讯开关阀位反馈装置阀门反馈装置反馈装置阀门信号反馈装置机械式限位开关DPDT 2DPDT 4DPDT不锈钢阀门限位开关盒,阀门回讯器,阀门回信器,阀位信号反馈功能型限位开关盒ALS-300MKSSP限位开关盒带位置指示器通用支架安装在VDI/VDE 3845标准的执行器2路机械式SPDT2线制NAMUR感应式微动开关行程开关盒HAPL-310N HAPL-410N 型限位行程开关盒DPDT限位开关盒感应式限位开关接近开关APL-220NALHVP2009智能型阀门定位器ALHVP-2009专业制造销售APL ALS BAPL ITS系列阀门限位开关盒(LIMIT SWITCH BOX)阀门回讯器(POSITION MONITORING SWITCH)LIMIT SWITCH BOX限位开关盒角行程和直行程系列:ALS(APL)-210经济紧凑型机械式(2*V3);ALS(APL)-220经济型感应式P+F等Eexia本安型;ALS(APL)-310坚固机械型ALS(APL)-320坚固感应型(P&F IFM等);ALS(APL)-330自带4~20mA阀位信号反馈型;ALS10原装进口型机械式ITS-100原装进口机械开关ALS(APL)410ITS300BT6防爆型机械式开关;420防爆感应式开关(P+F IFM 欧姆龙OMRON GOSWICH,国产等)430防爆智能型的(内置电流反馈式);ALS(APL)-510BT6防爆方形机械式;520防爆接近式开关;530防爆内置4~20毫安电流反馈型等系列产品。
4v320-10电磁阀工作原理
4v320-10电磁阀工作原理4v320-10电磁阀是一种常用的电磁阀,广泛应用于工业自动化控制系统中。
它的工作原理是通过电磁力控制阀门的开关,从而实现液体或气体的流通控制。
我们来了解一下电磁阀的结构。
4v320-10电磁阀由电磁阀本体、电磁阀线圈和阀门组成。
电磁阀本体是电磁阀的主体部分,包括阀体、阀盖、阀芯等。
电磁阀线圈是电磁阀的控制部分,通过通电和断电来产生电磁力,控制阀芯的开关。
阀门则负责液体或气体的流通控制。
接下来,我们来了解一下4v320-10电磁阀的工作原理。
当电磁阀通电时,电磁阀线圈会产生电磁力,作用于阀芯上。
阀芯受到电磁力的作用,会从阀座上抬起,打开阀门,液体或气体得以通过。
当电磁阀断电时,电磁力消失,阀芯会受到弹簧的作用,回到原来的位置,关闭阀门,停止液体或气体的流通。
4v320-10电磁阀的工作原理可以通过以下几个步骤来概括:1. 通电:当电磁阀通电时,电磁阀线圈中的电流会产生磁场,这个磁场会产生电磁力。
2. 电磁力作用:电磁力作用于阀芯上,使阀芯与阀座分离,阀门打开。
3. 流体流通:液体或气体得以通过阀门,实现流通控制。
4. 断电:当电磁阀断电时,电磁力消失,阀芯受到弹簧的作用,回到原来的位置,阀门关闭,流体停止流通。
4v320-10电磁阀的工作原理简单明了,但在实际应用中需要注意以下几点:1. 电源稳定:电磁阀需要稳定的电源供应,以确保电磁阀能够正常工作。
2. 密封性能:电磁阀的阀芯与阀座之间需要具备良好的密封性能,以防止液体或气体泄漏。
3. 清洁维护:电磁阀在使用过程中要定期清洁和维护,以保证其正常运行和延长使用寿命。
4. 安全措施:在操作电磁阀时,需要注意安全事项,避免因操作不当导致事故发生。
4v320-10电磁阀是一种常用的电磁阀,通过电磁力控制阀门的开关,实现液体或气体的流通控制。
其工作原理简单明了,但在实际应用中需要注意各种细节,以确保电磁阀的正常工作和安全运行。
装车控制系统(TLS)
13
火车装车典型流程
14
七、TLS软件结构及功能
TLS系统软件
装车监 控管理 软件 销售业 务管理 软件
OPC通 讯 软件 其他专 用通讯 软件
数据库 软件 组态 软件
15
16
17
18
19
20
21
22
23
24
25
26
我们所提供的服务
轻叶公司所提供的服务
方案编制
工程设计
工程安装指导
质量流量计
适用以质量做为结算依据 信号传输除4-20mA,脉冲外,可485通讯
汽车(轨道)衡
因介质性能致使流量计无法满足贸易交接 计量精度要求时,地衡做为贸易结算依据 是必须的选择。
9
装车控制阀 数控电液阀 主要类型 主要类型 活塞式 气动定位 膜片式 机械定位
气动二段式球阀
调节球阀
阀门类型 活塞式 数控电液阀 膜片式 气动定位 气动多段式球阀 机械定位 需要 需要
可燃气体探测器
检测现场有毒、可燃气体浓度信号,由RTU/PLC采集
温度压力仪表
检测温度、压力信号,供上位机做补偿用
7
五、主要设备选型
流量检测计量设备
装车控制阀
定量装车 核心设备
定量装车控制仪
8
流量检测及计量设备 容积式流量计 适用以体积做为结算依据 主要类型 椭齿 刮板 双转子
选型条件 流量压力 介质特性 本体材质 部件材质
10装车控制阀装车控制阀数控电液阀主要类型活塞式膜片式气动二段式球阀调节球阀主要类型气动定位机械定位阀门类型气源适用介质维护保养开度调节数控电液阀活塞式不需要较广简单专用备件精度高膜片式少频繁专用备件精度较高气动多段式球阀气动定位需要广简单备件专用可调多段开度机械定位广简单备件装用固定多段开度气动调节球阀需要广简单备件通用精度高主要类型气动电动11定量装车控制仪定量装车控制仪12定量装车控制仪定量装车控制仪13六火车汽车六火车汽车tls典型流程典型流程汽车装车典型流程14火车装车典型流程15七七tls软件结构及功能软件结构及功能tls系统软件系统软件装车监控管理软件销售业务管理软件其他专用通讯软件opc通讯软件数据库软件组态软件161718192021222324252627方案编制开车调试服务专用软件开发工程设计工程安装指导轻叶公司所提供的服务轻叶公司所提供的服务我们所提供的服务我们所提供的服务28
just-10电动执行器说明书
just-10电动执行器说明书电动执行器是一种通过电动驱动来实现运动转换的装置,广泛应用于自动化控制系统中。
它可以将电能转化为机械能,从而实现对阀门、蝶阀、调节阀等执行器的自动控制。
以下是一份电动执行器的说明书参考内容,详细介绍了它的工作原理、技术参数、安装方法以及维护保养等相关内容。
一、产品概述电动执行器适用于各类阀门的自动控制,在工业自动化领域广泛应用。
它具有结构简单、可靠性高、使用寿命长等优点,能够准确控制阀门开度,实现对介质的流量、压力等参数的调节。
二、工作原理电动执行器通过电动机驱动传动装置完成工作。
当电源接通后,电动机开始转动,通过传动装置传递转动力矩给阀门,从而实现对阀门开启或关闭的控制。
传动装置通常采用齿轮传动、蜗杆传动等方式,具体的传动比根据实际需求来确定。
三、技术参数1. 额定电压:指电动执行器的额定工作电压,一般为220VAC或380VAC。
2. 额定扭矩:指电动执行器能够提供的最大扭矩,用于控制阀门的开闭力矩。
3. 阀门行程:指电动执行器能够提供的阀门行程范围。
4. 控制信号类型:指电动执行器的控制信号类型,通常有模拟信号、开关信号、RS485信号等。
5. 电机功率:指电动执行器所配备的电机功率大小,根据实际负载大小来确定。
四、安装方法1. 安装位置:电动执行器应安装在通风良好的环境中,远离有腐蚀性气体和振动的区域。
2. 安装方式:电动执行器可以与阀门直接连成一体,也可以通过轴连接装置与阀门连接。
3. 连接电源:根据产品标识,正确接入电源,确保电压和频率与产品要求一致。
五、维护保养1. 定期检查:定期检查电动执行器的电机、传动部件的运行状态,如发现异常应及时处理。
2. 清洁保养:定期对电动执行器进行清洁,确保产品的散热效果良好。
3. 润滑维护:根据产品要求,在适当位置加注润滑脂,保持传动装置的灵活运行。
4. 防止过载:避免电动执行器长时间在过载状态下工作,以免损坏电机及其他关键部件。
控制系统仿真实验报告
控制系统仿真实验报告班级:测控1402班姓名:王玮学号:072018年01月实验一经典的连续系统仿真建模方法一实验目的:1 了解和掌握利用仿真技术对控制系统进行分析的原理和步骤。
2 掌握机理分析建模方法。
3 深入理解阶常微分方程组数值积分解法的原理和程序结构,学习用Matlab编写数值积分法仿真程序。
4 掌握和理解四阶Runge-Kutta法,加深理解仿真步长与算法稳定性的关系。
二实验内容:1. 编写四阶 Runge_Kutta 公式的计算程序,对非线性模型(3)式进行仿真。
(1)将阀位u 增大10%和减小10%,观察响应曲线的形状;(2)研究仿真步长对稳定性的影响,仿真步长取多大时RK4 算法变得不稳定(3)利用 MATLAB 中的ode45()函数进行求解,比较与(1)中的仿真结果有何区别。
2. 编写四阶 Runge_Kutta 公式的计算程序,对线性状态方程(18)式进行仿真(1)将阀位增大10%和减小10%,观察响应曲线的形状;(2)研究仿真步长对稳定性的影响,仿真步长取多大时RK4 算法变得不稳定(4)阀位增大10%和减小10%,利用MATLAB 中的ode45()函数进行求解阶跃响应,比较与(1)中的仿真结果有何区别。
三程序代码:龙格库塔:%RK4文件clccloseH=[,]';u=; h=1;TT=[];XX=[];for i=1:h:200k1=f(H,u);k2=f(H+h*k1/2,u);k3=f(H+h*k2/2,u);k4=f(H+h*k3,u);H=H+h*(k1+2*k2+2*k3+k4)/6;TT=[TT i];XX=[XX H];end;hold onplot(TT,XX(1,:),'--',TT,XX(2,:)); xlabel('time')ylabel('H')gtext('H1')gtext('H2')hold on水箱模型:function dH=f(H,u)k=;u=;Qd=;A=2;a1=;a2=;dH=zeros(2,1);dH(1)=1/A*(k*u+Qd-a1*sqrt(H(1)));dH(2)=1/A*(a1*sqrt(H(1))-a2*sqrt(H(2)));2编写四阶 Runge_Kutta 公式的计算程序,对线性状态方程(18)式进行仿真:1 阀值u对仿真结果的影响U=;h=1; U=;h=1;U=;h=1;2 步长h对仿真结果的影响:U=;h=5; U=;h=20;U=;h=39 U=;h=50由以上结果知,仿真步长越大,仿真结果越不稳定。