
目标规划单纯形法
2.2.5 目标规划的单纯形法
• 3、确定进基变量 • 在Pk行,从那些上面没有正检验数的负检
验数中,选绝对值最大者,对应的变量xs就 是进基变量。若Pk行中有几个相同的绝对 值最大者,则依次比较它们各列下部的检 验数,取其绝对值最大的负检验数的所在 列的xs为进基变量。假如仍无法确定,则选 最左边的变量(变量下标小者)为进基变 量,转第4步。否则,转第6步。
• 例,某电视机厂装配黑白和彩色电视,每装配一 台占用装配线1小时,装配线每周计划开动40小时。 预计市场每周彩色电视机的销售量为24台,每台 获利80元,黑白电视机销售量30台,每台可获利 40元,该厂目标为:
• 第一级:充分利用装配线每周开动40小时 • 第二级:允许装配加班,但每周尽量不超过10小
时 • 第三级:允许装配电视机的数量尽量满足市需要,
因彩色利润高,故其权系数为2
.
2.2.4 目标规划的基本概念
① 线性规划目标 ② 可行解 ③ 可接受解与不可接受解 ④ 达成函数 ⑤ 最优解 ⑥ 多重最优解 ⑦ 无界解
.
2.2.5 目标规划的单纯形法
一般形式:
cj
c1
c2
CB
XB
b
x1
x2
cj1
5
P2
d
3
P2
d
4
P3
d
2
3
0
x1
2 x1
12
x2 x2
d
1
பைடு நூலகம்
d
2
d
1
d
2
2500 140
s .t .
x1
d
3
d
3
60
x2
d
4
d
4
100
x1 2
0
,
d
l
,
d
l
0
(l 1.2.3.4)
.
2.2.5 目标规划的单纯形法
cj
0 0 P1 0 0 P3
x x CB XB b
表,获得一组新解,返回到第2步。 • 6、对求得的解进行分析 • 当k=K时,计算结束,停止运算;表中的解
即为最终解。若不满意,需修改模型,即 调整目标优先等级和权系数,或者改变目 标值,重新进行第1步。否则置k=k+1,返 回第2步。
.
例 用单纯形法求解下列目标规划问题
m in Z
P1
d
1
2
.
0 1 00 1
1 0 00 0
0 1 00 0
P3
0 2.5P2 0
P2
d
2
d
3
d
3
0 -30 30
d
4
d
4
00
-1 -2 2 0 0
0 1 -1 0 0
0
0
0
1 -1
P1
0 -12 0 1 0
0 30 -30 0
0
σj
P2
0
0
00 0
0
0 2.5 0
1
P3
0
0 00 0
1
0
0
0
0
θ= min{700/30,20/2,-, -}=10 ,故 d为2 换出变量。
2.2.3 目标规划的图解法
• 例某企业生产两种产品,在单件利润等有关数据 已知条件下,要求制定一个获利最大的生产计划:
• 目标,第一级:允许加班,加班时间每周不超过 10小时;第二级:产品产量满足市场需求
产品
销量(kg/ 件)
时间(h/ 件)
利润(元/ 件)
Ⅰ
Ⅱ
24
30
1
1
8
10
.
限量 40
2.2.3 目标规划的图解法
P3
0 1/5 -1/15 1/15 1 0
xj1
bo1
e11
e12
cj2
xj2
bo2
e21
e22
cn+2m xn+2m e1n+2m e2n+2m
cjm
xjm
bom
em1
em2
P1
σ11
σ12
σj
P2
σ21
σ22
emn+2m σ1n+2m σ2n+2m
PK
σ.m1
σm2
σmn+2m
2.2.5 目标规划的单纯形法
• 单纯形法的计算步骤 • 1、建立初始单纯形表 • 一般假定初始解在原点,即以约束条件中
0
0
d
4
100
0
1
0
0
0
0
0
0
00 00 00 1 -1
P1
0
3
0
1 15 -15 0
0
0
0
σj
P2
0 -5/4 0
0 -5/4 5/4 5/2 0
0
1
P3 0
0
0
0
0
1
00
0
0
θ= min{400/15,-,-, -}=10 ,故 d为1换出变量。
.
2.2.5 目标规划的单纯形法
cj
0
CB XB
.
2.2.5 目标规划的单纯形法
cj
0
0 P1 0
0
P3
0 2.5P2 0 P2
CB XB
b
x1
x2
d
1
d
1
d
2
d
2
d
3
d
3
d
4
d
4
P1
d
1
400
0
-3
1
-1 -15 15
0
0
2.5P2
d
3
10
0 1/2 0
0 1/2 -1/2 -1
1
0 x1 70
1 1/2 0
0 1/2 -1/2 0
P3
d
2
2.5P2
d
3
b x1
80/3 0
70/3 0
0
x1 250/3
1
0
d
4
100
0
0
P1
0
0 P3
x2
d
1
d
1
d
2
d
2
-1/5 1/15 -1/15 -1 1
2/5 1/30 -1/30 0 0
2/5 1/30 -1/30 0 0
1
0
000
P1
0
0
1
000
σj
P2
0
-1 -1/12 1/12 0 0
d
3
d
3
d
4
d
4
0
0
00
0
0
00
1 -1 0 0
0
0
1 -1
0 0 00
0 2.5 0 1
0 0 00
为d 3换出变量。
2.2.5 目标规划的单纯形法
cj
CB XB b
P1
d
1
700
0
d
2
20
0 x1 60
0
d
4
100
0 0 P1 0 0
x x 1
2
d
1
d
1
d
2
0 12 1 -1 0
的所有负偏差变量或松弛变量为初始基变 量,按目标优先等级从左至右分别计算出 各列的检验数,填入表下半部的K行中,置 k=1 。
.
2.2.5 目标规划的单纯形法
• 2、检验是否为满意解 • 若Pk这一行某些负检验数的同列上面(较
高优先等级)没有正检验数,说明未得到 满意解,应继续改进,转到第3步;若Pk这 一行全部负检验数的同列上面(较高优先 等级)都有正检验数,说明目标虽没达到, 但已不能改进,故得满意解,转到第6步。
1
2
d
1
d
1
d
2
d
2
P1
d
1
2500
30
12
1 -1 0
0
0
d
2
140
2
1
0 0 1 -1
0
d
3
60
1
0
00 0
0
0
d
4
100
0
1
00 0
0
P1 -30 -12 0 1 0
0
σj
P2
0
0
00 0
0
P3
0
0
00 0
1
θ= min{2500/30,140/2,60/1. }=60 ,故
0 2.5P2 0 P2
.
2.2.5 目标规划的单纯形法
• 4、确定出基变量 • 其方法同线性规划,即依据最小比值法则
minbeissi/eis 0beorsr
• 故确定xr为出基变量,ers为主元素。若有几个 相同的行可供选择时,选最上面那一行所对应 得变量为xr 。
.
2.2.5 目标规划的单纯形法
• 5、旋转变换(变量迭代) • 以ers为主元素进行变换,得到新的单纯形
目标规划

5、满意解(具有层次意义的解)
对于这种解来说,前面的目标可以保证实现或部分 实现,而后面的目标就不一定能保证实现或部分实现, 有些可能就不能实现。
例题4—2: 解:确定优先因子后得数学模型: min Z =P1 d1+ +P2 (d2- +d2+ )+P3 d32x1 +x2 ≤11 (在绝对约束基础上进行目标规划) x1 - x2 + d1- - d1+ = 0
(要求: d1+ 尽可能小,最好是0才能满足 ≤ )
x1 +2x2 + d2- - d2+ =10
(要求:d2- 和 d2+ 都尽可能小,最好等于0)
8x1 +10x2 + d3- - d3+ =56
(要求:d3- 尽可能小,最好是0才能满足≥)
x1 , x2 , di- ,di+ ≥0
规划模型:
目 标 规 划
(Goal programming)
目标规划概述
目标规划的数学模型 目标规划的图解法
目标规划的单纯形法
一、目标规划概述
目标规划是在线性规划的基础上,为适应经济管理 中多目标决策的需要而逐步发展起来的一个分支。
(一)、目标规划与线性规划的比较
1、线性规划只讨论一个线性目标函数在一组线性约 束条件下的极值问题;而目标规划是多个目标决策,可 求得更切合实际的解。 2、线性规划求最优解;目标规划是找到一个满意解。
目标函数
变量 约束条件
解
目标规划GP min , 偏差变量 系数≥0 xi xs xa d 目标约束 系统约束 最满意
三、目标规划的图解法
图解法同样适用两个变量的目标规划问题,但其操 作简单,原理一目了然。同时,也有助于理解一般目 标规划的求解原理和过程。 图解法解题步骤如下: 1、确定各约束条件的可行域,即将所有约束条件 (包括目标约束和绝对约束,暂不考虑正负偏差变量) 在坐标平面上表示出来; 2、在目标约束所代表的边界线上,用箭头标出正、 负偏差变量值增大的方向;
用单纯形法求解目标规划

P3 -56 -8 -10 0 0 0 0 0 1 0
Cj
0
0
0 P1 P2 P2 P3 0 0
CB XB b x1
x2
d
1
d
1
d
2
d
2
d
3
d
3
x3
0
d
1
5 3/2 0
1 -1 1/2 -1/2 0
0 0 0 -2/5 2/5 1
0 1 0 -3/10 3/10 0
00 01 0 0
00 00 0 0
00 00 0 0
P2 P3 0
d
2
d
3
d
3
000
000
-1 0 0
0 1 -1
0 0 0单
1 0 0纯 0 0 1形 0 -1 1 表 0 1/10 -1/101
-1 -3/5 3/5
0 1/20 -1/20
cj
CB XB b
0 x3 60
0 x1 0
0
d
2
36
P3
d
3
48
P1 j c j z j P2
P3
0 x3 12
0 x1 24/5
0
d
2
36/5
0 x2
j cj zj
12/5
P1 P2 P
单纯形表1
00 x1 x2
0 P1 x3 d1
00
d1
d
2Байду номын сангаас
0 20 1 -5 5 0
1 -2 0 1 -1 0
目标规划的单纯形法
Ch4 Goal Programming
2020年5月14日星期四 Page 2 of 6
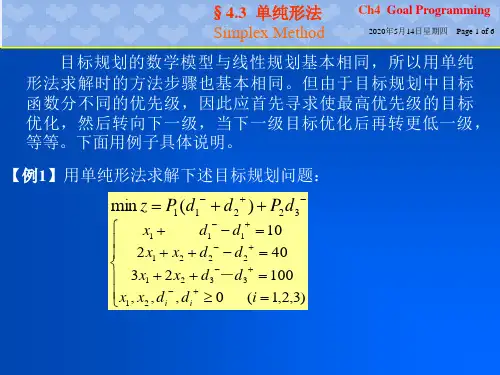
【解】用单纯形法求解目标规划问题的具体步骤如下:
第1步:列出初始单纯形表。由于目标规划中的目标函数一定是求极小, 为方便起见不转换成求极大。又由于各目标约束中的负偏差变量其系数均为 单位向量,全部负偏差变量的系数列向量构成一个基。因此本例中以d1-、d2 -、d3-作为基变量,列出初始单纯形表见表4-1。
1
§4.3 单纯形法 Simplex Method
Ch4 Goal Programming
2020年5月14日星期四 Page 5 of 6
这里需要说明两点: 1.对目标函数的优化是先按优先顺序逐步进行的。当P1行的
所有检验数均为非负时,说明第一级已得到优化,可转入下一 级,再考察P2行的检验数是否存在负值,依此类推。
因为目标函数中各偏差变量分别乘以不同的优先因子,因此表中检验
数(cj-zj)按优先因子P1、P2分成两行,分别计算。
第2步:确定换入变量。在表4-1中按优先级顺序依次检查P1,P2,P 3,…,Pk行的(cj-zj)值是否有负的。因表中P1行存在负检验数,说明目 标函数中第一优先级可进一步优化,选取P 行中最小检验数,其对应变量
第五章 整数规划 Exit
b
0
x1 1 ½
1/2 -1/2
20
0
d1+
[1/2] -1 1 1/2 -1/2
10
P2
d3-
1/2
-3/2 3/2 1 -1 40
Cj-Zj
P1
1
1
P2
-½
-3/2
1
0
x1 1
1 -1
解目标规划的单纯形法

(5) 当k=K时,计算结束. 表中的解即为满意解.否则置 k=k+1,返回到(2).
【例4--4】 用单纯形法求解目标规划问题
min
z
P1
d
1
P2
(
d
_ 2
d
2
)
P3
d
3
2 x1 x2 xs 11
cj-zj
P2
P3
3/2 3/2 1/2 1
3
-3
1 1
-1/2 1/2 -1 1/2 -1/2
1/2 -1/2 -5 5 1 1 11 5 -5
4 10/3 10 -1 6/3
1
依此类推,直至得到最终表为止。见表4-3.
表4-3
cj CB XB b
P1 P2 P3 P4 x1 x2 xs d1- d1+ d2- d2+ d3- d3+ θ
P2 d2-1 6 1/3 1/3
1
P3 d2+ 1 -6 -1/3 -1/3
1
表4-4
P4 d3- d3+ -1 1
1
θ
表4-3所示的解x1*=2,x2*=4为例1的满意解. 此解相当于图4-1的G点。由表4-4得到解x1*=10/3, x2*=10/3,此解相当于图4-1的D点,G、D两点的凸线 性组合都是例1的满意解.
解目标规划问题的单纯形法的计算步骤:
(1) 建立初始单纯形表,在表中将检验数行按优先因子 个数分别列成K行,置k=1.
此表(解中2相 的当解) 于即检图为满4-查1意的解G.点该。 行中是否存在负数,且对应的前k-1行的系 数是零。若有负数取其中最小者对应的变量为换入 ③ 因k(=1)<K(=3),置k=k+1=2,返回到(2)。
单纯形法

四、单纯形法的实现——单纯形表
例1:煤电油例 Max Z=7 x1 +12x2 9 x1 +4x2≤360 化为标准型 s.t. 4x1 +5x2 ≤200 3 x1 +10x2 ≤300 x1 , x2≥0 s.t. Max Z=7 x1 +12x2 9 x1 +4x2 +x3 4x1 +5x2 3 x1 +10x2 x1 ,…,x5≥0 +x4 =360 = 200
•
“≥”型约束,减松弛变量;
练习1.3 请将例1.1的约束化为标准型
Maxz = 7 x1 + 12 x 2 ⎧9 x1 + 4 x 2 ≤ 360 ⎪4 x1 + 5 x 2 ≤ 200 s.t.⎨ 3x1 + 10 x 2 ≤ 300 ⎪x , x ≥ 0 ⎩ 1 2
则约束化为
= 360 ⎧9 x1 + 4 x 2 + x3 ⎪4 x + 5 x 2 + x4 = 200 s.t.⎨ 1 3 x1 + 10 x 2 + x5 = 300 ⎪x , x , x , x , x ≥ 0 ⎩ 1 2 3 4 5
例4 下面为某线性规划的约束
=1 ⎧ x1 + 2 x2 + x3 ⎪ + x4 = 3 ⎨2 x1 − x2 ⎪ x1 , , x4 ≥ 0 ⎩ 请例举出其基矩阵和相应的基向量、基变量。
解:
本例中, A = ⎡1 2 1 0⎤,A中的2阶可逆子阵有 ⎢ 2 − 1 0 1⎥ ⎦ ⎣
问题:本例的A中一共有几个基?—— 6个。
易见,增加的松弛变量的系数恰构成一个单位阵I。
一般地,记松弛变量的向量为 X s,则
目标规划模型的求解(NO17)
工序
产品 A 工时定额
B
生产能力
加工
10
9
210
装配
5
6
120
毛利(元/件)
400
500
23
工厂领导提出下列目标:
(1)每个作业班的毛利不少于9800元;
(2)充分利用两个工序的工时,且已知加工工时费是装配 工时费的二倍;
(3) 尽量减少加班。
问:该工厂应如何生产,才能使这些目标依序实现?试建
立其数学模型。
8
初始单纯形表
min
Z
P1d1
P2
d
2
P3
(d
3
d
3
)
s.t.
3x1 x2
d1 d1 60
x1
x2
2x3
d
2
d
2
10
x1
x2
x3
d
3
d
3
20
xi
0;
d
i
0;
d
i
0(i
1,2,3)
min z1 d1 60 3x1 x2 d1 min z2 d2 min z3 d3 d3 20 x1 x2 x3 2d3
建立模型的电 子表格模型
4x1+3x2+ d3--d3+ =30
20
优化 目标1
P1: minZ1=d1-
优化 目标2
minZ2= d2++d2-
21
优化 目标3
P3: minZ3=d3-
此表也即为最优表,最优解为 x1 4.8, x2 4.8, d2 2, d3 3.6 :
目标的达到情况:
Z
第4章 单纯形法
不为0,是否会带来目标函数值变大? 需要最优性
检验,即如果x1或x2不论取其他任何非负值都不会
带来目标函数值增大,那该基本可行解就是最优解。
管理运筹学
18
§1 单纯形法的基本思路和原理
所谓最优性检验就是判断已求得的基本可行解是否是最优解。 (1) 最优性检验的依据——检验数σ j 一般来说目标函数中既包括基变量,又包括非基变量。现在我们要求 只用非基变量来表示目标函数,或者说目标函数中基变量的系数都为零了。 此时目标函数中所有变量的系数即为各变量的检验数,把变量xi的检验数 记为σ i。显然所有基变量的检验数必为零。在本例题中目标 函数为3x1+5x2。由于初始可行解中x1,x2为非基变量,所以此目标函 数已经用非基变量表示了,不需要再代换出基变量了。这样我们可知 σ 1=3,σ 2=5,σ 3=0,σ 4=0,σ 5=0。 检验数:用非基变量来代换基变量,使得目标函数只用非基变量来表示。
• Z=3x1+5x2 • 非基变量的检验数都大于0,说明增加x1或x2都可以使目标
函数值变大。故非最优解。 • 3、基变换。 通过检验,我们知道这个初始基本可行解不是最优解。下面
介绍如何进行基变换找到一个新的可行基,具体的做法是从
可行基中换一个列向量,得到一个新的可行基,使得求解得
到的新的基本可行解,其目标函数值更优。为了换基就要确
§1 单纯形法的基本思路和原理
由线性代数的知识知道,如果我们在约束方程组系数矩阵中找到一个
基,令这个基的非基变量(n-m个)为零,再求解这个m元线性方程组就可得 到唯一的解了,这个解我们称之为线性规划的基本解(基解)。
在此例中我们不妨找到了
线性规划-单纯形法
选x2为入基变量。
2. 出基变量的确定
要在原来的3个基变量s1,s2,s3中确定一个出基变量 如果把s3作为出基变量,则新的基变量为x2,s1,s2,
x2 +s1=300,
bj 350 125 350 125
s3
zj
0
2
-2M
1
-M
0
M
0
M
1
0
0
600
300
0 -M -M
σj=cj-zj
-2+2M -3+M -3+M -M 0
0
0
-475M
cB a1 1 x1 -M -2
x1
x2
s1
s2
s3
a1
a2
-2
0 1
-3
1 0
0
-1 0
0
1 -1
0
0 0
-M -M
1 0 -1 1
x1 10
3 5 5 10
x2 9
2 5 6 9
x3 4
4 1 3 4
x4 6
2 3 1 6
x5 0
1 0 0 0
x6 0
0 1 0 0
x7 0
0 0 1 0
bj
bj/aj1
70 70/3 60 60/5 25 25/5
0
σj=cj-zj
cB x5 x6 x1 0 0 10
x1 10
0 0 1 0
z1 z0 j x j
jJ
x j≥ 0 j ≤0
单纯形法
a11x1 + a12x2 + . . . + a1nxn = b1 a21x1 + a22x2 + . . . + a2nxn = b2 ... ... ... am1x1 + am2x2 + . . . + amnxn =bm x1 > 0, x2 > 0, . . . , xn > 0.
巨斯特石油公司混合问题
巨斯特石油公司要生产两种汽油产品, 一种是 一般的汽油, 另一种是特殊的汽油, 公司炼油 厂希望通过合成4类石油成份来生产这两种汽 油产品; 这些汽油的售价不同,4种石油成份成 本也不同; 公司希望确定一种混合这4类石油 成份以生产两种汽油产品的方案来获取最大 的利润.
巨斯特石油公司混合问题
单纯形法
例红星重型机械厂的产品组合问题的线性规 划问题引入松弛变量化为如下标准形式:
max
Z 4 x1 3 x2
x3 6 x1 2 x2 x4 8 s.t 2 x1 3 x2 x5 18 x , x , x , x , x 0 1 2 3 4 5
线性规划在不同领域的应用
线性规划在很多领域都有应用, 除前面的经典 应用模型外, 本章继续举例研究一些较为复杂 应用案例: 如航线安排问题P80, 水力发电问题P82, 用来 进一步说明线性规划建模技术与用Excel求解 方法. 这里不再一一列举.
基阵( P1 P2 P4,)基本可行解(6,2,0,4,0)对应可行区域顶点B(6,2) 基阵( P1 P3, P4,), 基本解(9,0,-3,8,0)对应顶点A(9,0) ………………. 另外,A的另外两个m=3阶子矩阵( P2,P4,P5 )和( P1,P3,P5 )不可逆, 不能构成基阵.
单纯形法
多目标规划的解法主要有单纯形法和图解法。
图解法一般只适用于两个决策变量的情形。
单纯形法对于求解多目标规划有普遍意义。
多目标规划单纯形表的结构如表1。
表中V j———变量,X1,X2,…,Xn是决策变量,其余 n-n'个是偏差变量;C———价值系数,因多目标规划目标函数不包含决策变量,所以j;b———目标约束常数;iθi———θ判据;BV———基变量名;iC———基变量价值系数;BVia———作业系数;ijQ———单纯形判据矩阵元素;ijP———目标优先权排序;jZ———第 j个优先级目标的目标函数值。
j表1与线性规划单纯形表相比,最大的不同是单纯形判据是一个 N×n矩阵,而不是列向量,且有。
目标优先权排序P1,P2,…,P N给出了单纯形迭代过程中实现目标的顺序。
在实现某一优先级目标后,应依顺序考虑一个优先级能否实现。
但是,不能为实现较低目标而使较高级目标的实现受到影响。
案例一:纺织厂的多目标规划某纺织厂生产窗帘布和衣料两种布料,该厂对这两种布料的生产能力均是1000m/h,工厂正常生产能力每周 80h,根据市场预测,下周最大销售量窗帘布70000m、衣料45000m,窗帘布每米获利 2.50元,衣料每料获利 1.50元。
该厂定出的经营目标是:P:保证生产均衡稳定,避免开工不足;1P:每周加班时间不超过10h;2P:努力实现最大销售量;3P:尽可能减少加班时间。
4本案例多目标规划模型的决策变量为;x1———周内窗帘布生产的小时数;x———周内衣料生产的小时数。
2每周正常生产能力约束:式中和分别表示每周开工低于正常生产能力的负偏差及超出正常生产能力的正偏差。
销售目标约束:x+ y2− = 70000 / 1000 = 701x+ y3− = 45000 / 1000 = 452因产量不能超过最大销售量,所以加班时间限制目标约束:式中取自每周正常生产能力约束的正偏差,即加班小时数,与分别表示加班时间不足 10h的负偏差和超过10h的正偏差。