
AMESim与ADAMS联合仿真操作说明
AMESim与ADAMS联合仿真操作说明1.引言AMESim(Advanced Modeling Environment for Simulation of engineering systems)软件是由法国IMAGINE公司于1995年推出的多学科复杂领域系统工程高级建模和仿真平台,该软件不要求用户具备完备的仿真专业知识,采用面向系统原理图建模的方法,便于工程技术人员掌握和使用。
机构动力学分析软件ADAMS (automatic dynamic of mechanical system)集建模、求解和可视化技术于一体,能有效分析和比较多种参数方案。
运用AMESim与ADAMS的联合仿真,可以有效的对设备的动态过程进行分析,根据交互分析产生的结果来评价设备的性能,为了更加真实的符合实际情况,理论分析用来完成检验产生的数值结果。
这种虚拟产品开发方法与得出的结论将对设计人员提供一定帮助。
通过AMESim/ADAMS之间的接口,有两种方式实现联合仿真:(1)将模型从一个平台中输入到另一个平台中,采用单一的积分器进行计算。
(2)各个平台分别利用自己的积分器计算自己的模型,通过预先统一的通讯间隔进行信息交换。
2.软件环境要求首先AMESim软件需要4.2级以上版本;ADAMS需要2003级以上版本(含A/Control模块)。
其次必须要有Microsoft Visual C++ 编译器。
如果需要从ADAMS环境中使用接口,那么还强烈推荐Fortran编译器, 这样可以将AMESim 的模型编译成为ADAMS的子函数(Subroutine)。
该接口支持的操作系统包括Windows、Sun、SGI和IBM。
3.AMESim与ADAMS接口操作要成功使用接口, 必须在Windows中设置环境变量%AME_ADAMS_HOME%, 该环境变量的值为ADAMS的安装路径(例如C :\ADAMS2003。
注意在ADAMS的安装路径中不能出现空格)。
如果需要从ADAMS环境中使用接口,那么还需要将dfvars.bat文件拷贝至AMESim的安装路径下。
3.1.在ADAMS中设置用于输入到AMESim的模型在这种情况下,AMESim是主控软件,用户需要在AMESim中运行并控制ADAMS的仿真进程。
从ADAMS输出到AMESim有两种方式:1.共同仿真模式,AMESim通知ADAMS在给定的时间间隔提供它的输出。
由ADAMS 自己来求解它的模型。
2.连续模式,AMESim从ADAMS输入完整的系统模型并将所有的方程集成起来在AMESim中求解,此时ADAMS只起到函数评估器的作用。
不管上述哪种模式,在ADAMS中的设置过程是一样的。
用户只需要在AMESim中选择是共同仿真方式或是连续模式输出方式。
3.1.1:创建/检查需要交换的变量。
在这个步骤中,用户需要检查一些状态变量的定义,使用这些状态变量作为两个软件间的交换变量。
例如, 如果用在AMESim建立的液压作动器模型来驱动ADAMS中建立的机构模型, 那么这些变量就应该是力、位移以及速度等。
事实上, AMESim需要根据位移和速度计算得到力。
ADAMS中的输出变量, 通常是速度和位移, 主要是使用ADAMS内部函数来定义;如AZ()用于角度测量,WZ()用于转速,DM()用于位移。
图1 ADAMS中创建输出注意变量的单位。
也就是说需要注意ADAMS中变量的单位和AMESim中的单位之间是否一致, 如果不一致而用户又不希望分别在AMESim和ADAMS中修改单位, 那么可以在AMESim的模型中加入信号控制库中的增益模块来实现单位的协调。
ADAMS的输入变量,通常是力或者扭矩, 以标准的单元使用, 比如单个单元力/扭矩或者通用力(6个元件)。
在创建时, 这些变量设置为0,因为它们的值是由其它软件(AMESim)计算得到。
在本例中, 唯一的输入变量是扭矩, 采用函数VARVAL来定义。
在ADAMS/View中,点击菜单Tools/Database Navigator…来定义azimuth_zctuator单元。
点击菜单Build/System Elements/StateVariables/Modify…来定义状态变量control_torque。
图2 ADAMS中创建输入当用户完成创建输入、输出变量后,下一步需要在ADAMS中定义接口了。
3.1.2:定义接口利用上一步创建的变量,使用现存的Plant Input和Plant Output建立接口模型。
Plant Input:{control_torque}, 其中扭矩以单一单元扭矩使用, 即VARVAL(control_touque)。
Plant Output : {rotor_velocity, azimuth_position}, 这些变量由ADAMS的函数计算得到。
如下图所示, 用户可以通过Tools菜单中的Database Navigator来设置。
图3 在ADAMS中建立接口模型 至此,ADAMS的模型就全部设置好了。
3.1.3:输出系统模型用户将通过“Controls”菜单输出系统模型, 如下图所示。
图4 从ADAMS中输出系统模型在上面的对话框中,用户需要填入以下内容:•ADAMS中用于存储结果的文件名(File prefix);• 在第二步中创建的“plant input”和“plant output”;• 在控制包(Control package)中选择“EASY5_和_MATRIXx”;• 输出类型,选择线性还是非线性;• 如果用户希望让ADAMS在运行系统前计算初始稳态分析的话,则需要选择“yes”反之选“no”;• 如果需要的话,填入用户定义的库名字。
•经过上述的步骤后,ADAMS将在用户的当前的工作路径中创建了3个文件:adams2amesim.inf…adm和…cmd。
用户只需要注意adams2amesim.inf即可。
在此简单介绍一下这三个文件:inf文件包括接口软件的基本信息:ADAMS的路径,ADAMS写入的文件名,求解器需要的信息,交换变量的定义,状态变量的数量。
adm文件包括ADAMS求解器进行仿真运算时需要读取的ADAMS系统的信息。
cmd文件包括所有AMDAMS/View需要的相关系统的信息。
到此为止, 在ADAMS软件中的操作部分就完成了。
3.2 在AMESim中输入模型用户已经在ADAMS中定义并生成了接口使用所需要的文件:.inf, .adm以及.cmd文件。
然后将在AMESim中建立的相关部分的模型保存到上述三个文件所在的目录中。
本例中, AMESim的模型如下图所示:图5 在AMESim中建立的模型3.2.1:打开AMESim中的Interface菜单,选择Import Adams model,如下图所示。
图6 在AMESim 中导入模型在随后打开的对话框中选择在ADAMS中生成的.inf文件, 然后可以出现下列窗口:图7 AMESim中的对话框在左边的窗口中,AMESim将会自动将在ADAMS中定义的输入输出变量填入到相关的空格中。
用户可以检查变量的名字并为该接口命名。
在右边的窗口中各项的含义如下:•Output prefix name : 是ADAMS输出文件的名字;•User executable : 必要时可以在此加入ADAMS模型中需要的用户自定义应用库的路径, 它通常包括一些子函数。
•Simulation mode:Continuous代表将ADAMS的模型全部输入到AMESim 中进行仿真, Discrete代表共仿真。
•Animation mode : Interactive代表在仿真的同时,运行A/View进行动画处理。
Batch代表在仿真的时候不运行A/View, 而是仿真结束后根据需要,用户自己运行A/View进行动画处理。
•Output step size : 给出ADAMS写入结果文件时的时间间隔。
最后三项可以选择缺省设置。
3.2.2:从AMESim的Sketch模式进入AMESim的Parameter模式后,点击接口方块, 进入Co-simulation接口方块参数设置。
根据用户选择的接口方式不一样,需要设置的参数稍微有所区别。
如果用户选择的是共仿真方式,那么需要设置的参数如下图所示:图8 AMESim共仿真模式参数设置其中值得注意的是communication interval, 该参数的含义是共仿真时AMESim和ADAMS的通讯步长。
如果用户选择的是连续输出方式, 那么需要设置的参数如下图所示:图9 AMESim连续模式参数设置图3.2.3:进入AMESim的Run模式,运行AMESim的仿真。
如果用户选择的是共仿真方式, 那么此时AMESim会启动A/Solver, 两个软件同时计算。
3.3.在两个软件中分析仿真结果仿真的结果可以在AMESim与ADAMS中均可以访问。
在AMESim中, 点击接口模块, 用户可以获得下列仿真结果:图10 AMESim中的仿真结果在ADAMS中,用户可以将仿真结果加载到模型中。
打开ADAMS的File菜单, 选择Import后选择ADAMS/Solver Analysis(req, gra, res),选择在联合仿真时创建的三个文件中的一个并将输入相关联的模型名字, 然后用户可以在ADAMS中进行动画演示以及通过A/Postprocessor来绘制相关变量的曲线,如下图所示:图11 ADAMS中的仿真结果 4.结论:同时利用了AMESim和ADAMS的最佳功能,发挥了各个软件平台的优势分别建立各个子系统的模型并通过模型输出或者共仿真来实现联合仿真。
避免在不同平台之间重新建立模型,大大提高了建模过程中不同工作组之间的通讯和连续性。
采用AMESim和ADAMS之间的接口,可以容易的利用两个软件高效便捷的进行联合仿真。
史上最全的AMESim-Matlab 联合仿真设置步骤(集大成者,图文并茂)

史上最全的AMESim-Matlab 联合仿真设置步骤(集大成者,图文并茂)中国矿业大学机电学院 haierdhg目前,文库及网上流行的AMESim-Matlab 联合仿真步骤基本不能用,经过几天的研究,终于找到了解决方案。
本文论述了联合仿真的设置步骤、仿真时应注意的事项,以及有用的参考资料,敬请大家分享。
一、版本为AMESim8.0,Matlab2011b,VC++6.0二、安装步骤个人认为以上三个软件,没有安装顺序,但还是建议先安装VC++1.将VC++中的"vcvar32.bat"文件从Microsoft Visual C++目录(通常是.\Microsoft Visual Studio\VC98\Bin中)拷贝至AMESim目录下(我的是C:\AMESim\v800)。
(如果先安装的VC,后安装的AMESim,则在AMESim安装时,自动会拷贝该文件)2.环境变量确认:(这里网上的教程大多是错的!环境变量分为用户变量和系统变量,网上教程大多没说清楚)1)选择“控制面板-系统”或者在“我的电脑”图标上点右键,选择“属性”;2)在弹出的“系统属性”窗口中选择“高级”页,选择“环境变量”;3)用户变量中添加HOME C:\ (我将AMESim Matlab装在了C盘,自己根据情况修改) MATLAB C:\MATLAB\R2011bPath D:\Program Files\Microsoft Visual Studio\Common\Tools\WinNT;D:\Program Files\Microsoft VisualStudio\Common\MSDev98\Bin;D:\Program Files\Microsoft Visual Studio\Common\Tools;D:\Program Files\Microsoft Visual Studio\VC98\bin4)在系统变量中添加AME C:\AMESim\v800 (这个一般都有的,不需要自己添加);Path D:\Program Files\Microsoft Visual Studio;C:\AMESim\v800;C:\AMESim\v800\win32;C:\AMESim\v800\sys\mingw32\bin;C:\AMESim\v800\sys\mpich\mpd\bin;C:\AMESim\v800\sys\cgns;%SystemRoot%\system32;%SystemRoot%;%SystemRoot%\System32\Wbem;C:\MATLAB\R2011b\bin\win32;C:\WINDOWS\system32;C:\WINNT (该处很重要一定要添加,而且一定要包含C:\WINDOWS\system32,不然会有引起很多错误)3.确认是否在AMESim中选择VC作为编译器。
asaam仿真
asaam仿真
1.找到ADAMS快捷方式,双击打开。
点击NewModel,新建模型。
2.弹出CreateNewModel窗口,设置模型名称ModelName,重力加速度Gravity,单位制Units,保存路径WorkingDirectory,设置完成点击OK按钮。
3.新建连杆Link:选择连杆Link,设置自己想要的长Length、宽Width、厚Depth的值,或者自己画完再修改也可以。
4.添加运动副joints:点击Connectors中的转动副,选择机构的两个连杆和一个连接点即可。
5.建立驱动Motions:选择Motions中的旋转,弹出RotationalJointMotion并设置速度Speed。
完成后有一个大的旋转箭头就是我们刚建的驱动。
6.仿真:选择Simulation,弹出SimulationControl对话框,设置仿真时间EndTime和步数Steps〉点击解决方案〉运行。
至此,一个简单的动力学建模、仿真就结束了。
其中连杆运动1s后的状态。
拓展:ADAMS是机械系统动力学自动分析软件,英文全称是AutomaticDynamicAnalysisofMechanicalSystems,该软件是美国机械动力公司开发的虚拟样机分析软件。
主要用于研究动力学仿真分析,这项技能对很多的工作者是必不可少的!。
AMESim与ADAMS联合仿真操作说明

AMESim与ADAMS联合仿真操作说明摘要:物理系统可能由各种元件组成,例如气动的,机械的,液压的,电子的以及控制系统等,所有的元件协同工作。
多学科领域系统和复杂多体系统之间的相互作用很难在单一的软件平台中来仿真。
解决的方案就是通过AMESim和专用的多体动力学软件ADAMS之间的接口,使得两者在仿真中协同工作。
本文结合天线的简单实例介绍AMESim与ADAMS联合仿真的操作过程。
关键词:AMESim ADAMS 联合仿真1.引言AMESim(Advanced Modeling Environment for Simulation of engineering systems)软件是由法国IMAGINE公司于1995年推出的多学科复杂领域系统工程高级建模和仿真平台,该软件不要求用户具备完备的仿真专业知识,采用面向系统原理图建模的方法,便于工程技术人员掌握和使用。
机构动力学分析软件ADAMS (automatic dynamic of mechanical system)集建模、求解和可视化技术于一体,能有效分析和比较多种参数方案。
运用AMESim与ADAMS的联合仿真,可以有效的对设备的动态过程进行分析,根据交互分析产生的结果来评价设备的性能,为了更加真实的符合实际情况,理论分析用来完成检验产生的数值结果。
这种虚拟产品开发方法与得出的结论将对设计人员提供一定帮助。
通过AMESim/ADAMS之间的接口,有两种方式实现联合仿真:(1)将模型从一个平台中输入到另一个平台中,采用单一的积分器进行计算。
(2)各个平台分别利用自己的积分器计算自己的模型,通过预先统一的通讯间隔进行信息交换。
2.软件环境要求首先AMESim软件需要4.2级以上版本; ADAMS需要2003级以上版本(含A/Control模块)。
其次必须要有Microsoft Visual C++ 编译器。
如果需要从ADAMS环境中使用接口,那么还强烈推荐Fortran编译器,这样可以将AMESim的模型编译成为ADAMS的子函数(Subroutine)。
Amesim 和 Adams联合仿真设置过程和关键点

高版本的Adams已经不再支持Adams导入Amesim这种联合模式(以Amesim 作为master的co-simulation也不行),但是将Amesim导入Adams或者以Adams 作为master的co-simulation还是没有问题的。
下表是兼容性对比图表(来自Amesim的help文档):下面讲述的过程是基于Amesim R13 、Adams 2012和VS 2009(32-bit):1、安装软件最好的安装顺序:VS , Adams,Amesim安装路径不要有中文和空格及特殊字符2、环境变量设置AME_ADAMS_HOME,指向Adams安装目录,如:D:\MSC.Software\MD_Adams\R3 ADAMS_CONTROLS_WTIME=203、安装完成后,确认在AMESim安装目录下(如:AMESim/v1300)已包含如下文件:nmake.exevcvars32.bat如果没有,从VS安装目录拷贝过来。
3、将adams库加入到Amesim路径中:完成之后在你的Amesim库列表中包含Import of Adams models库:4、以下以Amesim之中help自带的例子讲述联合仿真操作过程(简单、方便联合仿真调通)将例子拷贝到某个目录下,用Amesim打开.ame文件,编译器选择VC++编译,确保在同一个目录下生成了.dll文件:5、打开adams,设置路径(Select Directory…)到.ame文件所在位置(这步很关键,如果不选可能会出错)6、导入Adams的cmd格式文件,一般在%AME%\v1300\demo\Platform\1D3DCAE\MBS\AMESimAdams,如:D:\AMESim\v1300\demo\Platform\1D3DCAE\MBS\AMESimAdams7、选择solver:为了方便在仿真时看结果,可以选择Display,在Show Messages 后面选择Yes再选择编译器和dll文件,Executable 下拉菜单选择External;Solver Library 后面灰色出双击鼠标左键,找到.ame文件生成的.dll文件在Choice后面选择C++作为编译器此处有建议选择FORTRAN的,我的Fortran版本太低,当时无法计算;不过选择C++就能正常计算,一般情况也不需要再安装Fortran。
Matlab Amesim Adams联合仿真

联合仿真可以充分利用各仿真软件的优点,从而简化建模实现快速仿真。
这里首先讲下如何实现联合仿真,工欲善其事,必先利其器。
一.Matlab与Amesim1. 安装好matlab与amesim。
要点:安装目录不要有空格,比如不要放到program files这个目录中。
2.安装编译器(compiler)Microsoft Visual C++ 6.0(必须)或者Compaq Visual Fortran Pro v6.6.0(可选),在安装过程中遇到设置环境变量的(environmental variance)选择‘yes’,免得以后自己添加麻烦3.拷贝Microsoft Visual C++ 6.0安装目录下\VC98\Bin\VCVARS32.BAT文件到Amesim的安装目录下。
比如:C:\Program Files\Microsoft Visual Studio\VC98\Bin中的VCVARS32.BAT拷贝到C:\AMESim\7.0.0下面4.设置Matlab环境变量,这样联合仿真时Amesim才能找到matlab。
在系统变量中添加‘MATLAB’,其值为Matlab的安装路径,如D:\MATLAB\R2009a。
5.在matlab中设置编译器(如下图)。
在matlab命令行里输入mex -setup,选择编译器Microsoft Visual C++6.0 ,最后选Y确定。
6. 在Amesim里选择编译器。
打开Amesim--tools--options--Amesim preferences选择Microsoft Visual C++7.在Matlab 的目录列表里加上AMESim与Matlab 接口文件所在的目录%AME%\matlab\amesim,其中%AME%是AMESim的安装目录,如果安装在C:\AMEsim ,则就加上C:\AMEsim\matlab\amesim。
(有的版本这个目录可能是安装目录\******ing\matlab\amesim)8.在matlab中set path中继续添加路径:%AME%\7.0.0\interface\simulink以及%AME%\7.0.0\interface\sl2ame9. 完成,实现amesim to simulink 和simulink to amesim 的联合仿真。
ADAMS与AMESim联合仿真实例2
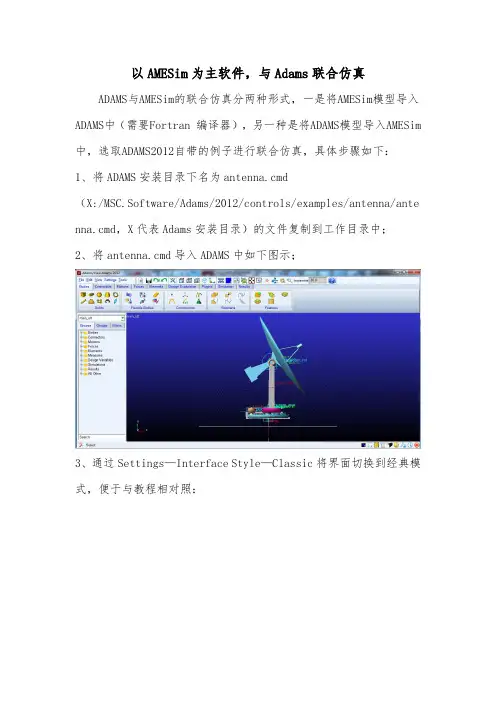
以AMESim为主软件,与Adams联合仿真ADAMS与AMESim的联合仿真分两种形式,一是将AMESim模型导入ADAMS中(需要Fortran 编译器),另一种是将ADAMS模型导入AMESim中,选取ADAMS2012自带的例子进行联合仿真,具体步骤如下:1、将ADAMS安装目录下名为antenna.cmd(X:/MSC.Software/Adams/2012/controls/examples/antenna/anten na.cmd,X代表Adams安装目录)的文件复制到工作目录中;2、将antenna.cmd导入ADAMS中如下图示;3、通过Settings—Interface Style—Classic将界面切换到经典模式,便于与教程相对照:图示:5、Build—System Elements—New,创建状态变量azimuth_position,control_torque,elevation_position,rotor_velocity;6、Build—System Elements—Modify修改变量7、通过Date Elements—Plant—Plant Input/Plant Output建立输入输出变量,并与状态变量连接起来8、右击azimuth—actuator将力与输入变量连接起来8、通过Controls—Plant Export,导出模型,完成相关设置后点OK;9、zuoye文件夹中生成以下文件:10、在AMESim中建立以下模型,如下图示通过Modeling—Interface block—Import Adams model,选择工作目录中刚刚生成的adams2amesim .inf文件完成如下图示的相关设置11、最终建立的AMESim模型如下图示:12、进行模拟仿真13、在Amesim中查看模拟结果14、在Adams/PostProcessor 中查看模拟结果。
AMESim与ADAMS联合仿真步骤及相关注意事项
AMESim与ADAMS联合仿真1、安装软件最好的安装顺序:VS , Adams,Amesim安装路径不要有中文和空格及特殊字符2、环境变量设置AME_ADAMS_HOME,指向Adams安装目录,如:D:\MSC.Software\MD_Adams\R3ADAMS_CONTROLS_WTIME=203、安装完成后,确认在AMESim安装目录下(如:AMESim/v1300)已包含如下文件:nmake.exevcvars32.bat如果没有,从VS安装目录拷贝过来(C:\Program Files (x86)\Microsoft Visual Studio 11.0\VC\bin)。
4、将adams库加入到AMESim路径中:五、如果提示MSSDK问题,安装GRMSDKX_EN_DVD.iso。
也就是安装Windows SDK7.1如果安装时报错,可按照方法:卸载比Microsoft Visual C++ 2010 x86 Redistributable - 10.0.30319 以及Microsoft Visual C++ 2010 x64 Redistributable - 10.0.30319更高的版本。
如果还出错,在安装时不要选择安装VC-Compiler,其它选项默认即可。
如果卸载了上面的两个组件,则需要安装VBVCRedist中的两个补丁,只需要选择两个卸载的补丁即可。
六、如果提示AsUtility_imp.lib的link错误,在C盘中搜索,找到该文件,再放到AMESim 模型所在工作目录。
(一般不需要此项。
)七、64位操作系统中:AMESim中选择Microsoft Visual C++编译器,Subplatform type选择win64。
如下图八、接口类型为ADAMS还是AdamsCosim,决定于是用离散耦合,还是连续的。
Adams or AdamsCosim depending whether you want to run discrete coupling or continuous export选择AdamsCosim则adams中应该为Discrete。
(完整版)Matlab与adams联合仿真+仿真结果动画的保存与后处理
Matlab与adams联合仿真实例本实例以matlab为外部控制程序,使用PID算法控制偏心杆的摆动,使偏心杆平衡到指定位置。
1.在adams/view中建立偏心杆模型图1 偏心杆模型1)新建模型如图所示,将Units设置为MMKS。
设置自己的Working Directory,这里设置为C:\adams\exercise。
点击OK按钮。
图2 新建模型对话框2)创建连杆设置连杆参数为Length=400,Width=20,Depth=20,创建如图所示的连杆。
图3 创建连杆3)创建转动幅在连杆质心MARKER点处创建转动幅,旋转副的参数设置为1Location和Normal To grid将连杆与大地相连。
图4 创建转动幅4)创建球体球体选项设置为Add to part,半径设置为20,单击连杆右侧Marker点,将球体添加到连杆上图5 创建球体5)创建单分量力矩单击Forces>Create a Torque(Single Component)Applied Forces,设置为Space Fixed,Normal to Grid,将Characteristic设置为Constant,勾选Torque并输入0,单击连杆,再点击连杆左侧的Marker点,在连杆上创建一个单分量力矩。
图6 创建单分量力矩2.模型参数设置1)创建状态变量图7 新建状态变量点击图上所示得按钮,弹出创建状态变量对话框,创建输入状态变量Torque,将Name 修改为.MODEL_1.Torque。
图8 新建输入状态变量Torque再分别创建状态变量Angel和Velocity(后面所设计控制系统为角度PID控制,反馈变量为Angel,Velocity为Angel对时间求导,不需要变量Velocity,这里设置Velocity是为了展示多个变量的创建)。
设置Angel的函数AZ(MARKER_3,MARKER_4)*180/PI,Velocity的函数为WZ(MARKER_3,MARKER_4)*180/PI。
AMESim和ADAMS联合仿真实现一种位置控制系统
AMESim和ADAMS联合仿真实现一种位置控制系统0.预先操作01 在D盘根目录下新建文件夹Model,路径中无空格、无中文字符,模型统一存放处。
1.ADAMS中建模过程1.1启动ADMAS双击桌面图标:或从“开始”中选择启动:1.2进入ADMAS界面。
1.3设置工作目录。
选择菜单栏File\Select Directory,弹出浏览文件夹对话框,选择D:\Model文件夹。
1.4弹出主工具栏。
选择菜单栏\View\Toolbox andToolbars,勾选Tool Settings中Main Toolbar,弹出工具栏,如右图所示。
1.5ADAMS中按F4调出位置/坐标显示。
1.6设置重力加速度。
选择菜单栏\Setting\Gravity,设置重力加速度,此时弹出Error对话框。
选择“Create Moder”,并起名为“Qiu”,点击“OK”再次选择菜单栏\Setting\Gravity,设置重力加速度:勾选Gravity前方框,点击-Y*,如下图示,点击“OK”。
1.7设置单位。
选择菜单栏\Setting\Units,设置单位,此时弹出“UnitsSettings”对话框,点击“MKS”按钮,各单位符号如右图示,点击“OK”。
1.8建立半径10cm的球,放置在点(0,0,0)上。
“右键”点击主工具栏第一排第二个符号-刚体:连杆,弹出扩展工具符号,选择第二排第一个符号-刚体:球,勾选Radius前方框,则此球半径为10.0cm。
1.9建立球与大地之间移动副。
“右键”点击主工具栏第二排第二个符号-连接:旋转副,弹出扩展工具符号,选择第二排第一个符号-连接:移动副。
该移动副属性为2个构件,1个作用点。
鼠标动作顺序为:1.左键点击“ground”一次,选取大地为第一个构件;2.左键点击球体一次,选取球为第二个构件;3.右键在球心位置点击一次,弹出Select对话框,左键双击“PART_2.cm”;4.右键在球心位置点击一次,弹出Select对话框,左键双击“PART_2.cm.Y”。
基于Adams与Amesim的二维精密高速转台机电联合仿真分析
2024 年 3月第 61 卷第 2 期Mar. 2024Vol. 61 No. 2四川大学学报(自然科学版)Journal of Sichuan University (Natural Science Edition)基于Adams与Amesim的二维精密高速转台机电联合仿真分析杨嘉宾1,2,胡晓兵1,2,毛业兵1,2,陈海军1,2,傅玉聪1,2,王涵1(1.四川大学机械工程学院,成都 610065; 2.四川大学宜宾园区,宜宾 644000)摘要: 为解决高精度转台的位置控制精度问题,以二维精密高速转台为研究对象,使用Ad‑ams软件建立转台动力学模型进行仿真分析,以固定角度驻留效果来评价模型精度,实现了动力学仿真与分析.为进一步提高模型驻留精度,采用Amesim软件和Adams软件开展了联合仿真,由Adams软件负责传动计算求解,Amesim软件进行位置控制.相较于仅使用动力学模型进行仿真,联合模型的仿真结果相对误差在60°和120°的驻留分别减小到0.13%和0.09%,从模型精度上保证了联合模型在二维精密高速转台设计或改造上的准确性.最后对传动座样机进行测试,记录样机真实驻留角度,验证了联合模型的准确性和精度.关键词: Adams;机电联合仿真; Amesim中图分类号: TP39 文献标志码: A DOI:10.19907/j.0490-6756.2024.023002Electromechanical joint simulation analysis of two-dimensionalprecision high-speed turntable based on Adams and AmesimYANG Jia-Bin1,2, HU Xiao-Bing1,2, MAO Ye-Bing1,2,CHEN Hai-Jun1,2, FU Yu-Cong1,2, WANG Han1(1.School of Mechanical Engineering, Sichuan University, Chengdu 610065, China;2.Yibin R&D Park of Sichuan University, Yibin 644000, China)Abstract: To solve the position control accuracy problem of high-precision rotary tables, a two-dimensional precision high-speed rotary table was studied using Adams software to establish a dynamic model for simula‑tion analysis.The model accuracy was evaluated based on the fixed angle retention effect, achieving dynamic simulation and analysis.In order to further improve the model retention accuracy, joint simulation was carried out using both Amesim and Adams software,with Adams software responsible for transmission calculation and solving,and Amesim software for position pared with using only the dynamic model for simulation, the relative errors of the joint model simulation results at the retention angles of 60° and 120° were reduced to 0.13% and 0.09%, respectively, ensuring the accuracy of the joint model in the design or modifi‑cation of two-dimensional precision high-speed rotary tables from the perspective of model accuracy.Finally,the transmission seat prototype was tested,and the actual retention angle of the prototype was recorded to verify the accuracy and precision of the joint model.Keywords: Adams; Co-simulation; Amesim收稿日期: 2023-03-06基金项目: 四川省科技计划重点研发项目(2022YFG0072);川大-达州专项(2020CDDZ-12);川大-宜宾专项(2020CDYB-3)四川省科技计划项目(2022ZHCG0049);作者简介: 杨嘉宾(2000—),男,四川达州人,硕士研究生,研究方向为机械电子工程.E-mail: 940530700@通讯作者: 胡晓兵.E-mail: scuhxb@第 61 卷四川大学学报(自然科学版)第 2 期1 引言无线电通信、广播、电视、雷达、导航、电子对抗、遥感等利用电磁波来传递信息的工程系统,都需要依靠天线来实现,其中雷达天线在国防安全中起着关键作用,天线系统的精度要求较高[1,2].转台位姿控制的精度问题成为重点问题.因二维精密高速转台的制造和运行成本较高,通常会对其进行仿真分析[3-5].李梅现[6]使用Adams软件对雷达传动座进行仿真分析;刘智键[7]使用Adams软件研究自动化钻机动力学特性;Xu等人[8]使用Adams软件进行仿真分析探究汽车转向系统;刘凯磊等人[9]提出Ad‑ams软件和amesim软件进行机液联合仿真,对挖掘机轨迹控制进行仿真分析提高系统精度;杨键[10]使用Adams软件和Matlab软件进行联合仿真,为天线运动稳定性的进一步研究提供参考.现阶段大多数研究都使用Adams软件进行仿真分析,但控制精度不够理想,且运行过程拟合度不高.传统单个仿真分析软件在分析较复杂的二维精密高速转台伺服系统时很难反映系统的实际运行情况.AMEsim软件在对机械模型进行动力学仿真分析时,简化模型的具体轮廓特征,且只能添加标准件,很难准确地模拟系统工作情况,仿真结果误差较大;ADAMS作为CAE领域应用最广泛的机械系统动力学仿真分析软件,采用虚拟样机技术,在建立完整复杂模型的基础上提供多种积分求解算法,且求解速度快,求解精度高,可以对系统运动、受力等进行较准确的仿真分析[11],但系统的运动控制局限于驱动和力函数,在运动情况较为复杂时很难模拟实际运动情况;Matlab软件的Simulink工具箱广泛应用与控制理论和复杂仿真,但Amesim软件有功能强大的电机库,可直接调用本文提到的转台使用的PMSM电机,且更容易确定电机参数.因此,由Amesim软件进行位置控制[12-13],Adams软件进行传动,开展机电联合仿真,提高整体模型求解精度[14],更加贴近二维精密高速转台样机的运动情况.2 动力学模型建立2.1 三维模型简化二维精密高速转台的传动系统是传输动力让二维精密高速转台的方位与俯仰方向做回转运动.动力源是电机,传动链主要由是减速器、齿轮、转盘轴承及其他连接件、转接件等组成.二维精密高速转台伺服传动系统的传动原理示意图如图1所示.在Solidworks中建立二维精密高速转台的三维模型,如图2所示.二维精密高速转台模型总零件有两千多个,如果直接转换为X_T格式文件导入Adams中会非常复杂,故对模型进行简化,保留主要的传动部件,选取底座,齿轮,轴,轴承等零件重新进行装配,根据传动路线选取零件,装配过程注意零件的自由度、定位和装配方式.简化后的模型如图3所示.图1 二维精密高速转台伺服传动系统传动原理示意图Fig.1 Transmission principle diagram of two-dimensional precision high-speed turntable servo transmissionsystem图2 二维精密高速转台三维模型Fig.2 Three-dimensional model of two-dimensional preci‑sion high-speed turntable1-基座;2-偏心盘;3-减速器;4-电机;5-驱动齿轮;6-转盘轴承;7-安装台体;8-上底座;9-立柱;10-轴承;11-扇形齿轮;12-小齿轮图3 简化模型Fig.3 Simplified model第 2 期杨嘉宾,等:基于Adams与Amesim的二维精密高速转台机电联合仿真分析第 61 卷简化后将模型导入Adams软件,对部件进行重命名和材料定义.2.2 Adams模型建立二维精密高速转台有两个自由度,方位转台旋转和俯仰转台旋转.零部件分为两类,第一类是基座及与基座固定的零部件;第二类是参与旋转的俯仰机构和方位机构.在第一类零件之间添加固定副,在第二类零件之间添加旋转副.约束明细如表1所示.在电机输出轴和齿轮上添加力矩,模拟电机输出,在齿轮间和轴承间添加接触力.二维精密高速转台启动力矩主要由负载惯性力矩、轴承摩擦力矩和风力矩组成,其余的力矩很小可以忽略.设在15 m/s的风速下,启动20 s内达到额定转速8 r/min.(1)风力矩.M f=C M×P×S×D(1)M f=C M×v2/1600×S×D=0.5×152/1600×3.84×1.6=0.513 (kN⋅m)=513 (N⋅m)(2)式中,C M为风力矩系数;D为回转轴向尺寸,D= 1.6 m;S为迎风面积,这里取最大的迎风面积(按设计图纸估算为2.4 m×1.6 m=3.84 m2)(2)惯性力矩.M=J×α(3)式中,J为转动惯量;α为加速度.方位转台负载设为长方体形状,绕方位轴旋转,因此转动惯量为J=m×(a2+b2)/12+m×r2(4)设转动在20 s内从0加速到8 r/min,故α= 8×2π/(60*20)=0.042 rad/s2,负载质量m=3000 kg,a为长2.4 m,b为厚0.84 m,因此有惯性力矩. M g=[m×(a2+b2)/12+m×r2]×α=[3000×(2.42+0.842)/12+3000×0.12]×0.042=69.1 (N⋅m)(5)转盘轴承的摩擦力矩根据经验估算为:M Q= 50 N⋅m.需要启动力矩:M′=M f+M g+M Q=513+69.1+50=632.1 (N⋅m)(6)要得到电机输出转矩,还需要计算转盘轴承到电机的减速比.驱动齿轮与转盘轴承之间的减速比为i方1=Z1/Z2=125/20;减速器的减速比为i方2=60;总的减速比为:i方=i方1×i方2=375.在载荷计算中方位传动座的启动力矩为632.1 N⋅m,取安全系数1.3,电机输出力矩至少大于632.1×1.3/375=2.19 N⋅m.取电机输出轴力矩大小为2.2 N⋅m.2.3 仿真分析验证建立的动力学仿真模型,测试方位转台旋转60°和120°的驻留情况.由启动期间的加速度大小,计算得到两种情况的运转时间分别为7.071 s和10 s,且未达到额定转速,处于加速阶段,在转盘轴承上添加marker点,测试该点的旋转角度,将方位电机输出力矩大小设置为2.2 N⋅m,在Adams软件里进行仿真,如图4和图5所示.Adams软件里角度单位默认是弧度.经计算,实际旋转角度分别为58.99°和 118.65°,驻留角度相对误差为1.68%和1.13%.由于添加接触力,运动时各零件之间存在阻力,旋转角度偏小,且在实际运动情况中,驻留需要加速阶段和减速阶段,因此只使用Adams软件很难反映传动座实际运行情况,下文将加入Amesim软件进行联合仿真.表1 模型约束Tab.1 Model constraint部件1基座偏心盘减速器电机驱动齿轮转盘轴承内圈垫环安装台体上底座立柱轴承外圈轴承内圈扇形齿轮驱动齿轮转盘轴承外圈扇形齿轮小齿轮部件2大地基座偏心盘减速器减速器轴基座转盘轴承外圈垫环安装台体上底座立柱负载轴负载轴大地大地立柱立柱运动副固定副固定副固定副固定副固定副固定副固定副固定副固定副固定副固定副固定副固定副旋转副旋转副旋转副旋转副连接点基座质心偏心盘质心减速器质心电机质心减速器轴质心轴承内圈质心垫环质心安装台体质心上底座质心立柱质心轴承外圈质心轴承内圈质心扇形齿轮质心驱动齿轮质心转盘轴承质心扇形齿轮旋转轴一点小齿轮质心第 61 卷四川大学学报(自然科学版)第 2 期3 联合模型搭建3.1 动力学模型转换将输入变量与电机输出轴力矩关联,Amesim 软件可以通过接口控制Adams 软件里的力矩大小,做到可以实时改变输出力矩大小以满足系统的复杂动作.在ADAMS/Control 模块中创建软件接口,导出动力学模型的FMU 文件,如图6所示.3.2 amesim 模型搭建在Amesim 软件建立二维精密高速转台控制模型,导入FMU 文件代替机械模型,在联合模型里添加速度环和位置环,与电机的电流环组成整个系统的位置控制系统,采用PID 算法[14-16]进行转台的位置闭环控制,联合模型如图7所示,联合模型搭建流程如图8所示.图4 60°驻留曲线Fig.4 60° resident curve图5 120°驻留曲线Fig.5 120° resident curve图6 导出FMU 文件Fig.6 Export the FMU file图7 联合仿真模型Fig.7 Co -simulation model第 2 期杨嘉宾,等: 基于Adams 与Amesim 的二维精密高速转台机电联合仿真分析第 61 卷3.3 仿真分析对比在AMESim 设置系统仿真时长为15 s 、时间间隔为0.001 s 、AMESim 与ADAMS 的联合仿真数据交换时间间隔为0.001 s ,仿真得到如图9和图10所示的曲线.二维精密高速转台的驻留精度要求在±0.5°以内,方位转台的运行范围是0~360°,则驻留精度标准应为1/360=0.28%.实验结果表明,模型的相对误差分别为0.13%和0.09%,满足精度要求.联合仿真模型较动力学模型有着更好的驻留效果,且添加PID 控制之后对模型精度有了显著的提升,模型仿真结果对比如表2所示.图8 联合模型搭建流程图Fig.8 The co -simulation model builds the flow chart图9 60°驻留仿真结果Fig.9 60° resident simulation results图10 120°驻留仿真结果Fig.10 120° resident simulation results第 61 卷四川大学学报(自然科学版)第 2 期4 二维精密高速转台测试分析对二维精密高速转台样机进行测试,二维精密高速转台测试框图如图11所示.按照图11连接测试仪器和设备,对伺服驱动机和伺服控制机进行上电操作,如图12所示.输入方位驻留角度点60°和120°,记录上位机显控界面各角度点的角度反馈值,如图13所示.60°驻留的测试结果相对误差在0.2%以内,120°驻留测试结果相对误差在0.14%以内.记录五次实验数据如表3所示.5 结论通过动力学模型、机电联合模型和传动座样机测试结果分析比较,可以得到以下结论:(1) 联合仿真模型的稳定性和精度较动力学模型有明显的提升,驻留角度相对误差减小到0.1%左右.且系统的运动情况更贴合实际,提高了二维精密高速转台的仿真模型精度,解决了传统Adams 软件在复杂系统运动控制上的不足问题.(2) 联合仿真模型和样机测试结果较贴合,且满足二维精密高速转台控制精度,考虑到重载转台的制造和运行成本较高,因此可以使用联合模型指导二维精密高速转台的设计或改造.(3) Adams 与Amesim 进行机电联合仿真具有较高的可行性,可以在机床摇摆头、关节机器人等相似的高精度系统中进行应用推广.参考文献:[1]Zhang J ,Wu X ,Chang H J.A real -time compensation method for high precision antenna test turntable [J ].J Astronaut Metrol Meas , 2022, 42: 39.[张健, 吴翔, 常慧娟, 等.一种高精度天线转台的实时补偿方法[J ].宇航计测技术, 2022, 42: 39.][2]Xie L.Research on high -precision phased array an‑tenna receiver system [D ].Nanjing :Southeast Uni‑versity , 2021.[谢力.高精度相控阵天线接收系统表2 仿真结果对比Tab.2 Comparison of simulation results模型动力学模型联合模型精度标准60°驻留相对误差/%1.680.131.66120°驻留相对误差/%1.130.090.83图11 测试框图Fig.11 Test block diagram图12 伺服控制分机Fig.12 Servo control extension图13 上位机界面Fig.13 Upper computer interface表3 样机测试数据Tab.3 Prototype test data60°驻留59°56′59°53′60°06′59°58′60°04′120°驻留120°04′120°08′119°56′120°01′119°50′第 2 期杨嘉宾,等:基于Adams与Amesim的二维精密高速转台机电联合仿真分析第 61 卷的研究[D].南京:东南大学, 2021.][3]Luo Q Y,Mei Q,Hu X B.Joint optimization of topol‑ogy and size based on modal analysis of 750 powerhead gearbox [J].J Mech Strength,2022,44:1357.[罗庆怡,梅琦,胡晓兵,等.基于750动力头变速箱模态分析的拓扑与尺寸联合优化[J].机械强度, 2022, 44: 1357.][4]Zhang X J,Hu X B,Jiang C J.Kinematics analysis and Simulation of five axis groove cutting robot basedon MATLAB [J].J Sichuan Univ (Nat Sci Ed),2021, 58: 063001.[张雪健,胡晓兵,蒋从军,等.基于MATLAB的五轴坡口切割机器人运动学分析与仿真[J].四川大学学报(自然科学版),2021,58: 063001.][5]Li M.Design and analysis of lifting platform for com‑pact millimeter-wave radar antenna [D].Chengdu:University of Electronic Science and Technology ofChina, 2016.[李梅.小型毫米波雷达天线升降平台的设计与分析[D].成都:电子科技大学, 2016.][6]Liu Z J.Research on dynamic characteristics of work‑ing device of automatic geological drillig rig pipe han‑dling systems [D].Beijing: China University of Geo‑sciences, 2019.[刘智键.自动化地质钻机移摆管系统工作装置动力学特性研究[D].北京:中国地质大学, 2019.][7]Xu F X,Liu X H,Chen W,et al.Modeling and cosimulation based on Adams and AMESim of pivotsteering system [J].J Engin, 2019, 13: 3926.[8]Zhou Y,Liu K L,Li X C,et bined simulation of excavator digging motion track control based onADAMS and AMESim [J].Mach Tool Hydraul,2021, 49, 146.[周宇,刘凯磊,李兴成,等.基于ADAMS和AMESim的挖掘机挖掘运动轨迹控制联合仿真[J].机床与液压, 2021, 49: 146.][9]Yang J.Research on motion stability of airborne dual satellite tracking antenna platform [D].Chengdu: Si‑chuan University, 2021.[杨键.机载双星跟踪天线运动平台稳定性研究[D].成都:四川大学, 2021.][10]Zhao J W, Zhang J J, Zhang C.Simulation of launch dynamics of aircraft based on ADAMS andAMESim [J].J Project Rock Missil Guid, 2021, 41,46.[赵君伟,张家骏,张程,等.基于ADAMS与AMESim的飞行器发射动力学仿真[J].弹箭与制导学报, 2021, 41: 46.][11]Hu J H, Zhang C, Wu Y,et al.Afuzzy adaptive pid control method for stabilized tracking system [J].Appl Mech Mater, 2013, 2560: 347.[12]Zhang X R,Kang L,Tang J P,et al.Trajectory tracking of lntelligent excavator using variable uni‑verse fuzzy multi-parameter self-tuning PID con‑trol [J].China J Highw Transp, 2023, 36, 240.[张新荣,康龙,唐家朋,等.基于变论域模糊多参数自整定PID控制的智能挖掘机轨迹跟踪[J].中国公路学报, 2023, 36: 240.][13]Fan L.The auto-erecting system design of a mobility meter band wave radar [D].Chengdu: University ofElectronic Science and Technology of China,2017.[樊雷.某机动式米波雷达架撤系统设计[D].成都:电子科技大学, 2017.][14]Li H, Du F, Hu X B.Research on improved BP neu‑ral network PID controller in gas concentration con‑trol [J].J Sichuan Univ(Nat Sci Ed),2020,57:1103.[李航,杜璠,胡晓兵,等.改进的BP神经网络PID控制器在气体浓度控制中的研究[J].四川大学学报(自然科学版), 2020, 57: 1103.][15]Zhang H,Hu B.The application of nonlinear PID controller in generator excitation system [J].EnergyProcedia, 2012, 17: 202.。