
工业顺序控制
实验四工业顺序控制
1、实验目的:掌握工业顺序控制程序的简单编程,中断的使用。
2、实验预备知识:在工业控制中,象冲压、注塑、轻纺、制瓶等生产过程,都是一些继续生产过程,按某种顺序有规律地完成预定的动作,对这类继续生产过程的控制称顺序控制,象注塑机工艺过程大致按“合模→注射→延时→开模→产伸→产退”顺序动作,用单片机最易实现。
3、实验内容:由 P1.0~1.6控制注塑机的七道工序,现模拟控制七只发光二极的点亮,低电平有效,设定每道工序时间转换为延时,P3.4为开工启动开关,高电平启动。
P3.3为外部故障输入模拟开关,低电平报警,P1.7为报警声音输出,设定6道工序只有一位输出,第七道工序三位有输出。
4、实验程序框图:
5、实验接线图:
6、实验步骤:JP向下短接,P3.4-->K1,P3.3-->K2,P1.0~P1.6-->L1~L7,P1.7-->Vin 。
执行程序,把K1接到高电平,观察发光二极管点亮情况,确定工序执行是否正常,然后把K2置为低电平,看是否有声音报警,恢复中断1.报警停,又从刚才报警时一道程序执行下去。
可用单步、单步跟踪,非全速断点、全速断点,连续执行功能调试软件,直到符合自己程序设计要求为止。
7、思考:修改程序,使每道工序中有多位输出。
8、程序清单文件名:HW04.ASM
ORG 0000H
LJMP PO10
ORG 0013H
LJMP PO16
ORG 0190H
PO10: MOV P1,#7FH
ORL P3,#00H
PO11: JNB P3.4,PO11 ;开工吗?
ORL IE,#84H
ORL IP,#04H
MOV PSW,#00H ;初始化
MOV SP,#53H
PO12: MOV P1,#7EH ;第一道工序
ACALL PO1B
MOV P1,#7DH ;第二道工序
ACALL PO1B
MOV P1,#7BH ;第三道工序
ACALL PO1B
MOV P1,#77H ;第四道工序
ACALL PO1B
MOV P1,#6FH ;第五道工序
ACALL PO1B
MOV P1,#5FH ;第六道工序
ACALL PO1B
MOV P1,#0FH ;第七道工序
ACALL PO1B
SJMP PO12
PO16: MOV B,R2 ;保护现场
PO17: MOV P1,#7FH ;关输出
MOV 20H,#0A0H ;振荡次数
PO18: SETB P1.7 ;振荡
ACALL PO1A ;延时
CLR P1.7 ;停振
ACALL PO1A ;延时
DJNZ 20H,PO18 ;不为0转
CLR P1.7
ACALL PO1A ;停振
JNB P3.3,PO17 ;故障消除吗?
MOV R2,B ;恢复现场
RETI
PO19: MOV R2,#10H
ACALL DELY ;延时1
RET
PO1A: MOV R2,#06H
ACALL DELY ;延时2
RET
PO1B: MOV R2,#30H
ACALL DELY ;延时3
RET
DELY: PUSH 02H
DEL2: PUSH 02H
DEL3: PUSH 02H ;延时
DEL4: DJNZ R2,DEL4
POP 02H
DJNZ R2,DEL3
POP 02H
DJNZ R2,DEL2
POP 02H
DJNZ R2,DELY
RET
END。
顺序控制的名词解释

顺序控制的名词解释顺序控制是指在控制系统中,根据特定的操作流程,按照预定顺序执行一系列的动作或任务。
它是实现自动化控制的重要手段之一,广泛应用于工业生产、交通运输、能源管理等领域。
在工业生产中,顺序控制可以实现生产线上各个工序的自动化操作。
例如,在一条汽车装配线上,顺序控制能够准确控制每个工位上的机械臂、传送带等设备的运行顺序,确保零部件按照正确的顺序装配到车身上。
这样不仅提高了生产效率,也减少了人为错误的产生。
在交通运输领域,顺序控制被广泛应用于交通信号控制系统中。
通过合理设置红绿灯的工作周期和信号相位,顺序控制可以实现不同方向车辆的交替通行,最大限度地提高道路通行能力,并且保证车辆的安全行驶。
此外,顺序控制还可以应用于地铁列车运行系统、火车调度系统等,保证车辆的安全运行和乘客的顺畅出行。
顺序控制的实现方法可以通过计时器、逻辑门电路、微处理器等多种方式来实现。
其中,微处理器在顺序控制系统中的应用越来越广泛。
通过编写程序,将操作流程和任务要求输入到微处理器中,然后由微处理器按照预定的顺序逐步执行。
这种方法具有灵活性强、可编程性好等特点,能够满足不同控制系统的需求。
然而,顺序控制也存在一些挑战和问题。
首先,顺序控制系统的设计和调试需要确保各个设备之间的协调工作。
一旦某个设备出现故障或者操作流程出现异常,整个控制系统可能会受到影响。
其次,顺序控制系统的可靠性和安全性是非常重要的。
特别是在一些对安全要求较高的行业,如核电站、火力发电厂等,故障的发生可能会导致严重的事故。
为了解决这些问题,现代顺序控制系统采用了各种安全保护措施。
例如,设置了报警装置,及时发现异常情况并采取应对措施;采用了双重备份系统,确保即使一个设备出现故障,其他设备仍然能够正常工作;使用先进的传感器技术,实时监测设备状态,及时进行控制调整等。
总之,顺序控制作为自动化控制的一种重要手段,已经在各个领域得到广泛应用。
它通过按照特定的顺序执行一系列动作或任务,实现了高效、准确、安全的自动化操作。
工业顺序控制

工业顺序控制Document number【AA80KGB-AA98YT-AAT8CB-2A6UT-A18GG】工业顺序控制一实验目的掌握工业顺序控制程序的简单编程:中断的使用。
二实验预备知识在工业控制中,象冲压、注塑、轻纺、制瓶等生产过程,都是一些继续生产过程,按某种顺序有规律地完成预定的动作,对这类继续生产过程的控制称顺序控制,倒注塑机工艺过程大致按“合模→注射→延时→开模→产伸→产退”顺序动作,用单片机最易实现。
三实验内容MCS-51的P1.0~P1.6控制注塑机的七道工序,现模拟控制七只发光二极管的点亮,低电平有效,设定每道工序时间转换为延时,P3.4为开工启动开关,高电平启动。
P3.3为外部故障输入模拟开关,低电平报警,P1.7为报警声音输出,设定6道工序只有一位输出,第七道工序三位有输出。
四实验步骤⑴P3.4连K1,P3.3连K2,P1.0~P1.6分别连到L1~L7,P1.7连SIN(电子音响输入端)。
⑵K1、K2开关拨在高电平“H”位置。
⑶编译、装载,以连续方式运行程序,此时应在等待开工状态。
⑷K1拨至低电平“L”位置,各道工序应正常运行。
⑸K2拨至低电平“L”位置,模拟故障发生,此时应有报警声。
⑹K2拨至高电平“H”位置,即排除故障,程序应从报警的那道工序继续执行。
五思考1.修改程序,使第n道工序中有n位输出。
ORG 0000HLJMP PO10ORG 0013HLJMP PO16;----------------------------ORG 0190HPO10: MOV P1,#7FHORL P3,#00HPO11: JNB P3.4,PO11 ;开工吗?ORL IE,#84HORL IP,#01HMOV PSW,#00H ;初始化MOV SP,#53HPO12: MOV P1,#7EH ;第一道工序ACALL PO1BMOV P1,#7CH ;第二道工序 ACALL PO1BMOV P1,#78H ;第三道工序 ACALL PO1BMOV P1,#70H ;第四道工序 ACALL PO1BMOV P1,#60H ;第五道工序 ACALL PO1BMOV P1,#40H ;第六道工序 ACALL PO1BMOV P1,#00H ;第七道工序 ACALL PO1BSJMP PO12;----------------------------PO16: MOV B,R2 ;保护现场PO17: MOV P1,#7FH ;关输出MOV 20H,#0A0H ;振荡次数PO18: SETB P1.7 ;振荡ACALL PO1A ;延时CLR P1.7 ;停振ACALL PO1A ;延时DJNZ 20H,PO18 ;不为0转CLR P1.7ACALL PO1A ;停振JNB P3.3,PO17 ;故障消除吗? MOV R2,B ;恢复现场RETIPO1A: MOV R2,#06HACALL DELY ;延时RETPO1B: MOV R2,#30HACALL DELY ;延时RET;----------------------------DELY: PUSH 02HDEL2: PUSH 02HDEL3: PUSH 02H ;延时DEL4: DJNZ R2,DEL4POP 02HDJNZ R2,DEL3POP 02HDJNZ R2,DEL2POP 02HDJNZ R2,DELYRET;----------------------------END2.若采用外部中断0模拟故障,软件及连线分别应怎么改?连线:将P3.3连K2改为P3.2连K2ORG 0000HLJMP PO10ORG 0003HLJMP PO16;----------------------------ORG 0190HPO10: MOV P1,#7FHORL P3,#00HPO11: JNB P3.4,PO11 ;开工吗?ORL IE,#81HORL IP,#01HMOV PSW,#00H ;初始化MOV SP,#53HPO12: MOV P1,#7EH ;第一道工序ACALL PO1BMOV P1,#7DH ;第二道工序ACALL PO1BMOV P1,#7BH ;第三道工序ACALL PO1BMOV P1,#77H ;第四道工序ACALL PO1BMOV P1,#6FH ;第五道工序ACALL PO1BMOV P1,#5FH ;第六道工序ACALL PO1BMOV P1,#3FH ;第七道工序ACALL PO1BSJMP PO12;----------------------------PO16: MOV B,R2 ;保护现场PO17: MOV P1,#7FH ;关输出MOV 20H,#0A0H ;振荡次数PO18: SETB P1.7 ;振荡ACALL PO1A ;延时CLR P1.7 ;停振ACALL PO1A ;延时DJNZ 20H,PO18 ;不为0转CLR P1.7ACALL PO1A ;停振JNB P3.3,PO17 ;故障消除吗?MOV R2,B ;恢复现场RETIPO1A: MOV R2,#06HACALL DELY ;延时RETPO1B: MOV R2,#30HACALL DELY ;延时RET;----------------------------DELY: PUSH 02HDEL2: PUSH 02HDEL3: PUSH 02H ;延时DEL4: DJNZ R2,DEL4POP 02HDJNZ R2,DEL3POP 02HDJNZ R2,DEL2POP 02HDJNZ R2,DELYRET;----------------------------END六实验总结本次实验主要是学习对中断技术的应用,以及对中断源INT0,INT1,对中断控制的学习和理解。
顺序控制原理
顺序控制原理
顺序控制原理是指通过各种控制手段和设备按照预定的时间顺序和步骤来完成某项任务或达到某种目标的原理。
在实际应用中,顺序控制原理被广泛应用于自动化生产线、机械设备、工业过程控制等领域。
顺序控制原理的实现通常涉及到以下几个方面的内容:
1. 时序控制:通过定时器和计数器等设备实现时间顺序控制。
通过设定特定的时间参数,可以使得各个步骤按照预定的顺序进行。
2. 逻辑控制:通过逻辑电路和控制器等设备实现逻辑条件控制。
根据不同的条件和输入信号,可以触发不同的输出信号,从而控制各个步骤的执行顺序和内容。
3. 运动控制:通过驱动器和执行器等设备实现运动控制。
可以根据需要控制电机、气缸等执行器的启停、运动方向、速度和位置等参数,以实现相应的步骤和动作。
4. 通信控制:通过通信接口和协议等设备实现通信控制。
可以与上位机或其他设备进行数据交换和信息传递,以实现步骤的同步和协调。
通过上述控制手段的组合和协调,可以实现复杂的顺序控制任务。
同时,随着技术的发展和应用场景的不断拓展,顺序控制原理也在不断演化和创新,以满足各种自动化需求。
单片机实验 工业顺序控制
二、实验说明
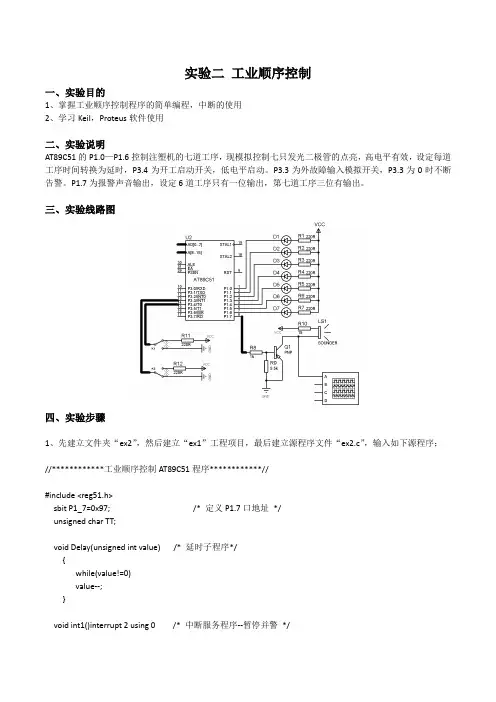
AT89C51的P1.0—P1.6控制注塑机的七道工序,现模拟控制七只发光二极管的点亮,高电平有效,设定每道工序时间转换为延时,P3.4为开工启动开关,低电平启动。P3.3为外故障输入模拟开关,P3.3为0时不断告警。P1.7为报警声音输出,设定6道工序只有一位输出,第七道工序三位有输出。
1)P3.4连K1,P3.3连K2,P1.0-P1.6分别连到L1-L7, P1.7连电子音响SOUND输入端;
2)K1开关拨在下面,K2拨在上面;
3)K1拨在下面(显低电平),各道工序应正常进行;
4)K2拨在下面(显低电平),应有声音报警(人为设置故障),可从虚拟示波器观察SOUND信号变换情况;
P1=0x7f; /*关输出*/
while(!INT1) /*若故障未消除,则报警*/
{ for(i=0;i<0xa0;i++) /*给蜂鸣器发震Leabharlann 脉冲*/{ P1_7=1;
Delay(50);
P1_7=0;
Delay(50);
}
P1_7=0;
Delay(6550);
}
P1=TT; /*恢复现场*/
unsigned char TT;
void Delay(unsigned int value) /*延时子程序*/
{
while(value!=0)
value--;
}
void int1()interrupt 2 using 0 /*中断服务程序--暂停并警*/
{
int i;
TT=P1; /*保护现场*/
}
void main (void)
{
顺序控制设计法与顺序功能

设计控制程序
选择编程语言
根据控制要求和所使用的控制器,选择合适的 编程语言。
设计程序结构
根据顺序功能图,设计程序的结构,包括主程 序、子程序等。
编写程序代码
根据程序结构,编写程序代码,实现控制逻辑。
程序调试与优化
调试程序
通过模拟或实际运行,调试程序代码, 确保控制逻辑的正确性。
优化程序
根据调试结果,优化程序代码,提高 程序的运行效率和稳定性。
案例二:智能家居照明系统的控制设计
总结词
智能家居照明系统的控制设计是顺序功能的一个实例 ,通过预设的顺序控制不同区域的灯光,提供舒适和 节能的照明环境。
详细描述
智能家居照明系统的控制设计采用了顺序功能的概念 。通过预设不同的灯光场景和顺序,系统可以根据时 间和人员活动情况自动调节和控制不同区域的灯光。 例如,在晚上,系统可以自动打开卧室和走廊的灯光 ,而在白天,当阳光充足时,系统可以自动关闭灯光 或调至较暗的模式,以节约能源。这种设计不仅提供 了舒适和人性化的照明环境,还有助于节能减排,保 护环境。
顺序控制设计法的优势与局限 性
优势
结构清晰
顺序控制设计法采用模块化的结构,使得整个系统的设计变得清晰 明了,易于理解和维护。
可扩展性强
由于采用模块化的设计,当需要增加新的功能或对现有功能进行修 改时,只需添加或修改相应的模块,而不会影响到其他模块。
可靠性高
由于每个模块的功能明确,当某个模块出现故障时,可以迅速定位并 修复,不会影响到整个系统的运行。
在智能家居中的应用
智能家电控制
通过顺序控制设计法,实现对智能家电的集中控制和远程控制, 提高家居生活的便利性和舒适性。
智能照明系统
基于单片机的工业顺序控制系统设计
基于单片机的工业顺序控制系统设计【设计题目】基于单片机的工业顺序控制系统设计【设计要求】在工业控制过程,如冲压、注塑、轻纺、制瓶等生产过程,都是一些断续生产过程,按某种程序有规律地完成预定的动作,对这类断续生产过程的控制称顺序控制,例如注塑机工艺过程大致按“合模→注射→延时→开模→产伸→产退”顺序动作,用单片机最容易实现这类过程的控制。
要求如下:(1)单片机的P1.0—P1.6模拟控制注塑机的七道工序,通过缓冲器74LS240控制七只发光二极管的点亮,P1口输出高电平有效信号,经74LS240反向后驱动发光二极管(VL1~VL7),按VL1~VL7顺序先后分别亮1~7秒,依次循环。
(2)P3.3用作外故障输入模拟端口,再P3.3口送“0”时,能不断发出告警,P1.7口作为报警声音输出,经功放驱动扬声器。
故障排除时,程序应从刚才报警的那道工序继续执行。
【设计过程】1.【方案设计】硬件:单片机可以实现时序控制、时间控制等,用单片机可以构成形式多样的控制系统、数据采集系统,因此选择单片机作为控制芯片。
软件:单片机晶振为12MHZ,一个单指令周期为12个机器周期,以此写出延时1~7秒的汇编程序。
单片机74LS240 LED图-1系统框图2.【器件选择】8031单片机、74LS240、9012晶体管、数码管、扬声器图-2 74LS240管脚图74LS240是一种芯片,对发光二极管起缓冲反相器的作用。
图-3 8031管脚图下面按其引脚功能分为四部分叙述这40条引脚的功能。
1)、主电源引脚VCC和VSSVCC——(40脚)接+5V电压;VSS——(20脚)接地。
2)、外接晶体引脚XTAL1和XTAL2XTAL1(19脚)接外部晶体的一个引脚。
在单片机内部,它是一个反相放大器的输入端,这个放大器构成了片内振荡器。
当采用外部振荡器时,对HMOS单片机,此引脚应接地;对CHMOS单片机,此引脚作为驱动端。
XTAL2(18脚)接外晶体的另一端。
电机的顺序控制接线图原理
电机的顺序控制接线图原理电机的顺序控制是指将两个或多个电动机按照特定的顺序进行启动、停止和反转的控制方式。
这种控制方式在许多工业领域中被广泛应用,如电动机驱动的输送线、起重机、机械加工设备等。
在顺序控制接线图中,通过控制电路的连接与断开来实现电机的启动、停止和反转,从而满足特定的工艺要求。
顺序控制接线图主要由接线图符号、控制元件和电动机连接电路三部分组成。
接线图符号是为了方便理解和绘制控制电路而设立的一种图形符号系统。
常见的接线图符号包括接线点、线路连接、线型、接地符号等。
控制元件包括按钮开关、继电器、接触器、断路器等,用于控制电路的连接与断开。
电动机连接电路是指将电动机与电源、控制元件和传感器等连接起来的电路。
顺序控制接线图的原理如下:1. 控制电路的供电:控制电路通常由交流电源供电,通过断路器或接触器控制电路的连接与断开。
在供电之前,应将所有的按钮开关设为断开状态,以避免意外启动电机。
2. 启动电机:按下启动按钮使继电器或接触器吸合,使电动机供电,电动机开始启动。
同时,通过辅助继电器或接触器的控制,保证电机按照特定的顺序启动。
3. 反转电机:按下反转按钮,使电动机反转。
反转也可以通过控制继电器或接触器的状态来实现。
一些电机还配备了瞬时按键,按下后电动机将自动停止并反转。
4. 停止电机:按下停止按钮或断开电源,电动机停止运行。
5. 过程保护:控制电路中通常包括一些安全保护装置,如过载保护、短路保护和接地保护。
这些保护装置可以在电动机超载、短路或接地等故障发生时,自动切断电源,以避免事故发生。
顺序控制接线图的设计原则如下:1. 合理布局:控制电路的元件应根据工艺要求合理布局,以方便操作和维护。
2. 易于理解:控制电路应使用清晰的接线图符号,并且布局应简洁明了,便于人们理解和绘制。
3. 可靠性:控制电路的连接应可靠,能够长期稳定工作,不易出现故障。
4. 安全性:控制电路应具有安全保护装置,以防止意外发生。
工业控制顺序运行与测试
工业控制顺序运行与测试工业控制顺序运行与测试是确保生产设备正常运行和产品质量稳定的重要环节。
以下将从三个方面探讨工业控制顺序运行与测试的重要性、注意事项和具体操作过程。
一、重要性1.保证生产安全。
工业控制系统是生产的大脑和心脏,控制着整个生产流程,一旦出现失控,将会对生产设备和人员造成不可预测的危害。
2.提高生产效率。
工业控制系统可以自动控制、调节和优化生产流程,从而提高生产效率,减少人工干预和生产耗时。
3.保证产品质量。
工业控制系统可以实时监测生产参数和产品质量,及时调整控制参数,确保产品质量稳定。
二、注意事项1.严格执行操作规程。
在进行工业控制顺序运行与测试时,需要遵循相应的操作规程,并确保人员熟练掌握相关操作技能。
2.注意安全防护措施。
工业控制系统可能涉及到高压电、化学品、高温等风险,进行操作时需注意安全防护措施,确保人员和设备的安全。
3.测试过程中要细心认真。
测试时要严格按照操作规程进行,认真记录和分析测试数据,及时处理测试异常情况并反馈优化,确保测试结果准确可靠。
三、具体操作过程1.制定 control sequence of operation(CSO)和test sequence of operation(TSO)。
CSO 和 TSO 是对工业控制顺序和测试顺序的详细描述,制定一份详尽的CSO和TSO 是成功运行和测试每个设备的关键。
2.搭建环境并准备测试装置,例如传感器、控制器、测量仪器等。
3.进行测试前的准备工作,例如确认测试装置和接线都正确无误,检查测试系统是否处于正常工作状态,以及检查测试程序是否按规程设计。
4.运行测试程序,记录测试过程和结果,分析数据,和需要项目组讨论可能的改进。
5.根据测试结果,及时进行调整和升级控制程序。
总之,工业控制顺序运行与测试可以帮助提高生产效率和保证产品质量,但需要注意安全防护措施和严格执行测试规程,确保测试结果准确可靠。
顺序控制的概念及应用(精)
三、应用实施
(一)顺序控制线路 实现电动机顺序控制的方法很多,按电路功能可分为主电路实现顺序控 制和控制电路实现顺序控制;按电动机的运行顺序可分为顺序启动和顺 序停止。
上一页 下一页
返回
图 2-26
引风机、送风机顺序控制
返回
谢谢观赏
上一页 下一页
返回
顺序控制的基本概念及应用
(二)顺序控制的实现方法 1 控制信号 开关量信息:设备的启、停、开、关等具有两位状态的信息。 2 控制方式 数字逻辑关系:与、或、非、与非、或非、R/S触发器、计时器等。 3 系统结构 (1)开环系统(按控制方式分)。 (2)程序控制系统(按控制系统给定值分)。 (三)多点控制
顺序控制的基本概念及应用
一、任务简述
在某电厂中,有引风机、送风机两种电机设备,引风机作为引入设备, 要求在送风机运转之前运行,即启动引风机后方可启动送风机,在引风 机未启动的情况下,送风机无法启动。其顺序控制示意图如图2-26 所示。 这种生产实际要求对引风机和送风机进行顺序控制。顺序控制的情况有 很多,阀门与主泵电机、压缩机与辅助油泵等大多数工厂中的流水线、 传送带也都是顺序控制。 除了顺序控制以外,工业应用中还有一种控制方法十分常见,就是多点 控制。为了操作方便,一台设备会设有几个操纵盘或按钮站,各处都可 以进行操作控制。这样不仅大大增加了控制的灵活性,更使得远程操作 变得可能与便利。都属于顺序控制。
上一页 下一页
返回
顺序控制的基本概念及应用
2 顺序控制的意义 随着机组容量的增大和参数的提高,辅机数量和热力系统的复杂程度大 大增加,顺序控制系统涉及面很广,有大量的输入/输出信号和逻辑判 断功能。 3 顺序控制的作用 (1)减少了大量繁琐的操作,降低操作人员的劳动强度。 (2)保护设备安全。 4 顺序控制在电厂中的应用 锅炉侧:空预器、送风机、引风机、一次风机、制粉系统等。 汽机侧:循环水泵、凝结水泵、油泵、给水泵等设备及系统。 相对独立的程控系统:如输煤、除灰、化学补给水处理、凝结水处理、 锅炉吹灰、锅炉定期排污等系统(一般用P念及应用
PLC顺序控制指令及应用
选择性分支
• 并发性分支 并发性分支
并发性分支
(3)循环构造
• 循环构造用于 一种顺序过程 旳屡次或往复 执行。功能图 画法如图所示, 这种构造可看 作是选择性分 支构造旳一种 特殊情况。
(4)复合构造
I1.2
M030.0
Q0.0
I0.0
M030.1
Q0.1
I0.1
M030.2
Q0.2
I0.3
2. 使用规则
• (1)状态与状态不能直接相连,必须用转 移分开;
• (2)转移与转移不能直接相连,必须用状 态分开;
• (3)状态与转移、转移与状态之间旳连线 采用有向线段,画功能图旳顺序一般是从 上向下或从左到右,正常顺序时能够省略 箭头,不然必须加箭头。
• (4)一种功能图至少应有一种初始状态。
M030.3
Q0.3
I0.4
I0.2
M030.4
Q0.4
I0.5
M030.5
Q等0待.0
M030.6
Q0.2
I0.6
M030.7
Q0.5
I1.0
M031.0
等待
功能流程图举例
I1.1
M031.1
Q1.0
4.指令格式 • 顺序控制指令格式
LSCR
Sx.y 步开始
SCRT Sx.y 步转移
SCRE 步结束
6.2 设计实例
• 1. 系统描述 • 2. 制定控制方案 • 3. 系统配置及输入输出对照表 • 4. 设计主电路及PLC外部接线图 • 5. 设计功能流程图 • 6. 建立步与继电器对照表 • 7.画梯形图
例:分检大小球
• 并行分支和连接电路举例: