
电子科技大学自动控制原理-2002真题
(NEW)西安电子科技大学843自动控制原理历年考研真题汇编
2009年西安电子科技大学843自动 控制原理考研真题
2008年西安电子科技大学843自动 控制原理考研真题
2007年西安电子科技大学443自动 控制原理考研真题
2006年西安电子科技大学414自动 控制原理考研真题
目 录
2014年西安电子科技大学843自动控制原理考研真题(部分) 2013年西安电子科技大学843自动控制原理考研真题 2012年西安电子科技大学843自动控制原理考研真题 2011年西安电子科技大学843自动控制原理考研真题 2010年西安电子科技大学843自动控制原理考研真题 2009年西安电子科技大学843自动控制原理考研真题 2008年西安电子科技大学843自动控制原理考研真题 2007年西安电子科技大学443自动控制原理考研真题 2006年西安电子科技大学414自动控制原理考研真题 2005年西安电子科技大学414自动控制原理考研真题 2004年西安电子科技大学414自动控制原理考研真题 2003年西安电子科技大学414自动控制原理考研真题 2002年西安电子科技大学414自动控制原理考研真题 2001年西安电子科技大学414自动控制原理考研真题
ቤተ መጻሕፍቲ ባይዱ
2005年西安电子科技大学414自动 控制原理考研真题
2004年西安电子科技大学414自动 控制原理考研真题
2003年西安电子科技大学414自动 控制原理考研真题
2002年西安电子科技大学414自动 控制原理考研真题
2001年西安电子科技大学414自动 控制原理考研真题
2014年西安电子科技大学843自动 控制原理考研真题(部分)
2013年西安电子科技大学843自动 控制原理考研真题
2012年西安电子科技大学843自动 控制原理考研真题
成都电子科技大学自动控制原理2006-2016年考研初试真题+答案
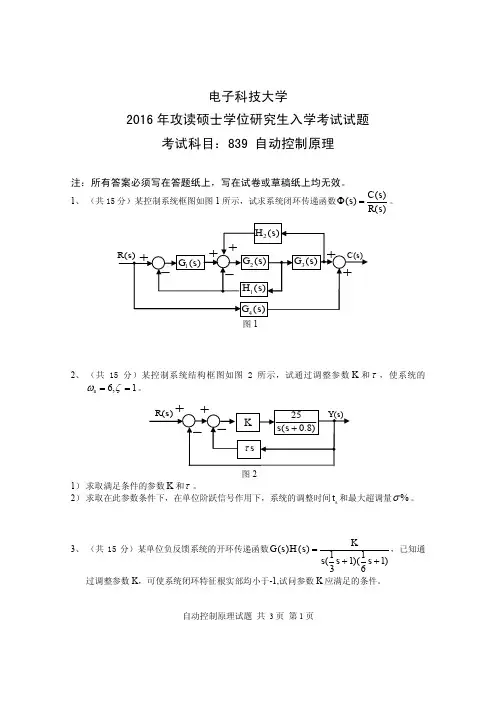
自动控制原理试题 共 3页 第1页电子科技大学2016年攻读硕士学位研究生入学考试试题考试科目:839 自动控制原理注:所有答案必须写在答题纸上,写在试卷或草稿纸上均无效。
1、 (共15分)某控制系统框图如图1所示,试求系统闭环传递函数()()()C s s R s Φ=。
图12、 (共15分)某控制系统结构框图如图2所示,试通过调整参数K 和τ,使系统的6,1n ωζ==。
图21) 求取满足条件的参数K 和τ。
2) 求取在此参数条件下,在单位阶跃信号作用下,系统的调整时间s t 和最大超调量%σ。
3、 (共15分)某单位负反馈系统的开环传递函数()()11(1)(1)36KG s H s s s s =++,已知通过调整参数K ,可使系统闭环特征根实部均小于-1,试问参数K 应满足的条件。
自动控制原理试题 共 3页 第2页4、 (共15分)某负反馈控制系统开环传递函数20()()(1)(2)(5)G s H s s s s =-++,试绘制系统的Nyquist 图,并使用Nyquist 稳定判据分析系统稳定性。
5、 (共15分)某系统结构框图如图3所示,其状态变量为123,,x x x ,试写出系统的状态方程和输出方程。
图36、 (共20分)某旋翼飞机控制系统结构图如图4所示。
图41) 试绘制当参数K 由0→∞变化时,系统的根轨迹图。
2) 当K=1.9时,试确定阵风扰动1()N s s=时,系统的稳态误差。
)自动控制原理试题 共 3页 第3页7、 (共20分)某离散系统如图5所示,采样周期T=0.07s 。
图51) 试求系统的闭环脉冲传递函数。
2) 试判断系统的稳定性,并求出系统单位阶跃响应的终值。
8、 (共20分)某非线性系统如图6所示,其中,非线性元件的描述函数为:21()arcsin ,1N A A A π⎡=+≥⎢⎣图6试判断系统稳定性,并判断是否会产生自持振荡,如会,则求出自持振荡的频率和幅值。
最新自动控制原理西安电子科技大学第三版课后答案 陕西科技大学自动控制原理考研真题优秀

最新自动控制原理西安电子科技大学第三版课后答案陕西科技大学自动控制原理考研真题优秀自动控制原理西安电子科技大学第三版课后答案陕西科技大学自动控制原理考研真题篇一1)自动控制、自动控制系统的基本概念以及自动控制系统的三种基本控制方式;2)能分析某个自动控制系统的原理并绘制原理方框图;3)自动控制系统的分类以及对控制系统的基本要求。
2.控制系统的数学模型1)掌握控制系统的时域数学模型、控制系统的复域数学模型的建立方法及其相互转换;2)通过结构图的化简或梅逊增益公式求取系统的闭环传递函数、误差传递函数及干扰信号作用下的闭环传递函数等,了解绘制系统结构图的方法。
3.线性系统的时域分析法1)掌握系统性能指标的定义;2)掌握系统稳定性概念、劳斯稳定判据及其应用;3)掌握一阶、二阶系统的动态性能分析,及动态性能指标的计算,掌握二阶系统性能的改善,了解高阶系统动态性能的分析方法;4)掌握稳态误差的定义及计算。
4.线性系统的根轨迹法1)掌握根轨迹的基本概念,根轨迹与系统性能的关系;2)掌握根轨迹绘制的基本法则,灵活应用基本法则绘制系统的根轨迹;3)利用根轨迹分析系统的性能;4)了解参数根轨迹和零度根轨迹的概念及绘制方法。
5.线性系统的频域分析法1)理解频率特性的定义及其几何表示法;2)典型环节的频率特性,掌握系统开环对数频率特性图、幅相曲线图的绘制;3)掌握利用奈奎斯特稳定判据、对数频率稳定性判据判断闭环系统的稳定性;4)掌握相角稳定裕量和幅值稳定裕量的定义及其求取方法,及它们与系统性能的关系;5)开环频率特性与闭环系统性能之间的关系,了解闭环频率特性。
6.线性系统的校正方法1)正确理解控制系统校正的基本概念,校正方式,常用校正装置的特性;2)掌握串联超前校正、滞后校正、滞后-超前校正网络的校正原理及设计方法;3)将性能指标转换为希望开环对数幅频特性,根据希望特性确定最小相位系统的校正装置;4)了解局部反馈校正、复合校正的基本思路与方法。
自动控制原理考试卷

自动控制原理试题2. (10分)已知某系统初始条件为零,其单位阶跃响应为h(t) * - 1.8e^ • 0.8e』(t _0),试求系统的传递函数及单位脉冲响应。
3.(12分)当•.从0到;变化时的系统开环频率特性开环增益。
P表示开环系统极点在右半平面上的数目。
1 .( 10分)已知某单位负反馈系统的开环传递函数为G(sr步,求该系统的单位脉冲响应和单位阶跃响应。
3( 10分)系统闭环传递函数为G(沪-2;. ”2,若要使系统在欠阻尼情况下的单位阶跃响应的超调量小于16.3%,调节时间小于6s,峰值时间小于 6.28s,试在S平面上绘出满足要求的闭环极点可能位于的区域。
(8分)题4图4. (12分)已知系统结构图如下,试求系统的传递函数C(s) E(s)R(S)* G5G2 一G44——* G3G j . H j .如题4图所示。
K表示v表示系统含有的积分环节的个数。
2■n6.(15分)已知最小相位系统的对数幅频特性曲线如下图所示(分段直线近似表示)(1)试写出系统的传递函数G(s);(2)画出对应的对数相频特性的大致形状;1、. ( 10分)已知某单位负反馈系统的开环传递函数为G(s)二6s(s 5)试求系统的单位脉冲响应和单位阶跃响应。
3、(10分)已知系统的结构图如下,试求:(1)开环的对数幅频和相频特性曲线;(2)单位阶跃响应的超调量b %调节时间ts ;(3)相位裕量丫,幅值裕量h。
7.(15分)已知系统结构图如下图所示,试求传递函数C(s) E(s) R(s),R(s)心3. (10分)已知某系统初始条件为零,其单位阶跃响应为h(t) =1 _1%凶• 0.8e』(t _0),试求系统的传递函数及单位脉冲响应。
& (12分)已知系统结构图如下,试求系统的传递函数C(s)。
R(s)题7图1 •某系统在单位阶跃输入及零初始条件下的输出响应为c(t)=1-e」-e^t,求系统的传递函数和单位斜坡响应。
(西安电子科技大学出版社)自动控制原理课后习题答案解析
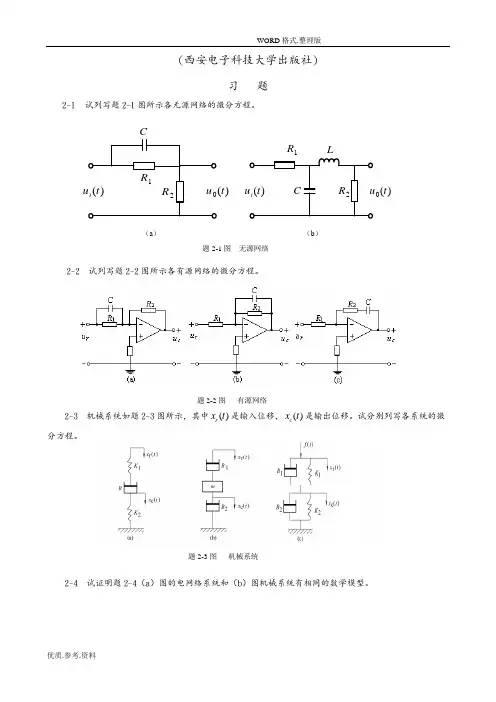
(西安电子科技大学出版社)习 题2-1 试列写题2-1图所示各无源网络的微分方程。
)t CR L)(0t2-2 试列写题2-2图所示各有源网络的微分方程。
2-3 机械系统如题2-3图所示,其中)(t x r 是输入位移,)(t x c 是输出位移。
试分别列写各系统的微分方程。
2-4 试证明题2-4(a )图的电网络系统和(b )图机械系统有相同的数学模型。
题2-3 机械系统题2-3图 机械系统题2-2图 有源网络题2-1图 无源网络(a ) (b )2-5 用拉氏变换法求解下列微分方程。
(1)r t c t c t c=++)(5)(7)(2 ,)(1)(t R t r ⋅=,0)0(=c ,0)0(=c (2)0)(5)(7)(2=++t c t c t c,0)0(c c =,0)0(c c = 2-6 如题2-6图所示电路,二极管是一个非线性元件,其电流d i 和电压d U 之间的关系为)1026.0(106-=-du d ei 。
假设系统工作点在V 39.20=u ,A 0119.230-⨯=i ,试求在工作点(0u ,0i )附近)(d d u f i =的线性化方程。
2-7 设晶闸管三相桥式全控整流电路的输入量为控制角α,输出量为空载整流电压d u ,它们之间的关系为αcos 0d d U u =式中,0d U 是整流电压的理想空载值,试推导其线性化方程式。
2-8 已知一系统由如下方程组组成,其中)(s X r 为输入,)(0s X 为输出。
试绘制系统结构图,并求出闭环传递函数。
[])()()()()()()(087111s X s G s G s G s G s X s X r --=[])()()()()(36122s X s G s X s G s X -= [])()()()()(3523s G s G s X s X s X c -= )()()(340s X s G s X =2-9 系统的微分方程组如下题2-4图 电网络与机械系统1f 2f 1K 2K ix 0x 题2-6图)()()()()()()()()()()()()()()()()(54435553422311121t c dtt dc T t x K t x K dtt dx t c K t x t x t x t x K t x t x K dtt dx t x t c t r t x +==--==+=-=τ其中τ、1K 、2K 、3K 、4K 、5K 、T 均为正常数。
电子科技大学网络教育考卷B卷

电子科技大学网络教育考卷(B 卷)(20 年至20 学年度第 学期)考试时间 年 月 日(120分钟) 课程 自动控制原理 教师签名_____大题号 一 二 三 四 五 六 七 八 九 十 合 计 得 分一、单项选择题(每题2分,16分共8小题) 1.自动控制的最常见的控制方式有三种:( )复合控制。
A .线性和非线性控制 B.连续和非连续控制 C.开环和闭环控制 D.都对2.按照输入量的变化规律可将系统分为( )。
A.开环和闭环 B. 恒值、随动和程序系统 C. 线性和非线性 D. 都对3.高阶系统的主导闭环极点越靠近虚轴,则系统的 ( ) 。
A.准确度越高 B.准确度越低C.响应速度越快D.响应速度越慢4.若系统增加合适的开环零点,则下列说法不正确的是 ( )。
A.可改善系统的快速性及平稳性B.会增加系统的信噪比C.会使系统的根轨迹向s 平面的左方弯曲或移动D.可增加系统的稳定裕度 5.开环对数幅频特性的低频段决定了系统的( )。
A.稳态精度 B.稳定裕度 C.抗干扰性能 D.快速性6.若两个系统的根轨迹相同,则有相同的( )。
A.闭环极点B.闭环零点和极点C.开环零点D.阶跃响应7.关于线性系统稳定性的判定,下列观点正确的是 ( )。
A.线性系统稳定的充分必要条件是:系统闭环特征方程的各项系数都为正数;B.无论是开环极点或是闭环极点处于右半S 平面,系统不稳定;C.如果系统闭环系统特征方程某项系数为负数,系统不稳定;D.当系统的相角裕度大于零,幅值裕度大于1时,系统不稳定。
8.已知单位反馈系统的开环传递函数为12(1)()()K Ts G s s s a +=+,当输入信号是2()24r t t t =+时,稳态误差是( )。
A.1a K B. 14a K C.1Ta K D. 18a K 二、判断题(每题2分,10分共5小题)注:A.正确B.错误 1. 开环增益K 增加,系统的稳定性变小。
电子科技大学《自动控制原理》真题2010年
电子科技大学《自动控制原理》真题2010年(总分:150.01,做题时间:90分钟)一、{{B}}{{/B}}(总题数:1,分数:15.00)1.某负反馈控制系统框图如附图所示,试求系统的传递函数C(s)/R(s)。
(分数:15.00)__________________________________________________________________________________________ 正确答案:(由梅森公式可得:Δ=1+[*]系统包含9条前向通道:p1=-K,p2=[*],p3=[*],p4=K,p5=[*],p6=1,p7=[*],p8=[*],p9=[*]Δ1=Δ2=Δ3=Δ4=Δ5=Δ6=Δ7=Δ8=Δ9=1可得传递函数为:Φ(s)=[*])解析:二、{{B}}{{/B}}(总题数:1,分数:15.00)2.u1,u2是系统输入,d是系统干扰。
(1)请列写出系统的状态方程;(2)当u1=0,u2=1,d=1,试求系统初始状态为零时的系统响应x(t)=[x1(t) x2(t)]T。
(分数:15.00)__________________________________________________________________________________________ 正确答案:(由题可知:A=[*] B=[*],u=[*]系统状态方程为:[*]则可得:e At=[*]x(0)=[*])解析:三、{{B}}{{/B}}(总题数:1,分数:15.00)3.某负反馈控制系统如附图1所示,试绘制系统以τ为参变量的根轨迹。
图1(分数:15.00)__________________________________________________________________________________________ 正确答案:(由系统框图可得闭环系统特征方程为1+G(s)H(s)=0,即:s(s+1)(s+2)+6+6τs=0由此可得[*],即:[*](1)使用180°根轨迹规则绘制。
自动控制原理_电子科技大学中国大学mooc课后章节答案期末考试题库2023年
自动控制原理_电子科技大学中国大学mooc课后章节答案期末考试题库2023年1.根轨迹法是通过直接寻找闭环根轨迹。
答案:开环传递函数2.直接对控制对象进行操作的元件称为()答案:执行元件3.控制系统输出量(被控量)只能受控于输入量,输出量不返送到输入端参与控制的系统称为()答案:开环控制系统4.通过测量输出量,产生一个与输出信号存在确定函数比例关系值的元件称为答案:放大元件5.在直流电动机调速系统中,霍尔传感器是用作()反馈的传感器答案:电流6.对自动控制系统的基本要求可以概括为三个方面,即()、快速性和准确性答案:稳定性7.采用负反馈形式连接后,则 ( )答案:需要调整系统的结构参数,才能改善系统性能8.关于线性系统稳态误差,正确的说法是()答案:增大系统开环增益K可以减小稳态误差9.【图片】A=答案:2.310.下列系统中属于不稳定的系统是答案:脉冲响应为的系统11.随动系统对()要求较高答案:快速性12.现代控制理论的主要内容是以()为基础,研究多输入,多输出等控制系统的分析和设计问题。
答案:状态空间模型13.主要用于稳定控制系统,提高性能的元件称为()答案:校正元件14.在信号流图中,在支路上标明的是()答案:传递函数15.若二阶系统的调整时间长,则说明()答案:系统响应慢16.某一系统的速度误差为0,则该系统的开环传递函数可能是()答案:17.当输入为单位斜坡且系统为单位反馈时,对于①型系统其稳态误差=()答案:1/k18.下列哪种措施对改善系统的精度没有效果 ( )答案:增加微分环节19.系统在【图片】作用下的稳态误差【图片】,说明()答案:型别<220.若二阶系统的调整时间长,则说明()答案:系统响应慢21.【图片】()答案:可能增大22.在对控制系统稳态精度无明确要求时,为提高系统的稳定性,最方便的是()答案:减小增益23.相位超前校正装置的奈氏曲线为()答案:上半圆24.在直流电机调速系统中,霍尔元件是用作()反馈的传感器答案:电流25.当输入为单位斜坡且系统为单位反馈时,对于II型系统其稳态误差为()答案:26.已知二阶系统单位阶跃响应曲线呈现出等幅振荡,则其阻尼比可能为()答案:27.关于系统零极点位置对系统性能的影响,下列观点中正确的是( )答案:如果闭环极点全部位于S左半平面,则系统一定是稳定的。
2020年杭州电子科技大学专业课资料清单【汇总版】-2018.12.1
目录2020年杭州电子科技大学199管理类联考综合能力考研精品资料 (3)2020年杭州电子科技大学241二外日语考研精品资料 (5)2020年杭州电子科技大学242二外德语考研精品资料 (7)2020年杭州电子科技大学243二外法语考研精品资料 (9)2020年杭州电子科技大学432统计学考研精品资料 (11)2020年杭州电子科技大学436资产评估专业基础考研精品资料 (14)2020年杭州电子科技大学601数学分析考研精品资料 (17)2020年杭州电子科技大学612思想政治教育学原理考研精品资料 (19)2020年杭州电子科技大学613马克思主义基本原理考研精品资料 (21)2020年杭州电子科技大学801英汉互译考研精品资料 (23)2020年杭州电子科技大学807材料科学基础考研精品资料 (25)2020年杭州电子科技大学811机械原理考研精品资料 (27)2020年杭州电子科技大学813理论力学考研精品资料 (30)2020年杭州电子科技大学821中级财务会计考研精品资料 (32)2020年杭州电子科技大学822经济学综合考研精品资料 (34)2020年杭州电子科技大学823统计学综合考研精品资料 (37)2020年杭州电子科技大学831管理学考研精品资料 (40)2020年杭州电子科技大学832运筹学考研精品资料 (43)2020年杭州电子科技大学833环境学考研精品资料 (46)2020年杭州电子科技大学834普通化学考研精品资料 (48)2020年杭州电子科技大学841数字信号处理考研精品资料 (51)2020年杭州电子科技大学842通信原理考研精品资料 (53)2020年杭州电子科技大学848信号系统与信号处理考研精品资料 (56)2020年杭州电子科技大学849数字电路与信号系统考研精品资料 (58)2020年杭州电子科技大学851数据结构考研精品资料 (62)2020年杭州电子科技大学855计算机网络考研精品资料 (64)2020年杭州电子科技大学856数据结构与组成原理之数据结构考研精品资料 (65)2020年杭州电子科技大学861自动控制原理考研精品资料 (68)2020年杭州电子科技大学862电路考研精品资料 (71)2020年杭州电子科技大学881高等代数考研精品资料 (73)2020年杭州电子科技大学882工程流体力学考研精品资料 (75)2020年杭州电子科技大学883普通物理考研精品资料 (77)2020年杭州电子科技大学892数字信号处理及应用考研精品资料 (79)2020年杭州电子科技大学893生物化学(自命题)考研精品资料 (81)2020年杭州电子科技大学199管理类联考综合能力考研精品资料说明:本套考研资料由本机构多位高分研究生潜心整理编写,2020年考研初试首选资料。
0206杭州电子科技大学 自动控制原理期末试卷
自动控制原理一、设控制系统如图1所示,试用劳斯判据确定使系统稳定的K 值(10分)图1令 G 1(s)=)3(21)3(2+++s s Ks s =K s s 2)3(2++= Ks s 2322++则 )()(s R s C =)(11)(111s G ss G s +=K s s s K s s s 23211232122++⋅+++⋅=223223+++Ks s s控制系统的特征方程为 22323+++Ks s s =0劳斯表为s 31 2K s 23 2s 1326-K s 02∴ 稳定的充要条件是⎪⎩⎪⎨⎧>> 032-6K 02K ⇒⎪⎩⎪⎨⎧>> 31K K ⇒31>K 即,使系统稳定的K 值为31>K 二、已知一控制系统如图2所示。
图2 试求(1)确定Kh 值,使系统的阻尼比ξ=2/2。
(2)对由(1)所确定的Kh 值,求当输入信号为r(t)=10t 时,系统输出的稳态误差 终值(20分)(1)令 G(s)=)2(81)2(8+++s s sK s s h = s K s s h 8282++=)]82([8h K s s ++则 )()(s R s C =)(1)(s G s G +=sK s s K s h h )82(81)82(822+++++=8)82(82+++s K s h =2222nn ns s ωξωω++ ∴ n ω=8,n ξω2=h K 82+,即8ξ=h K 41+K h =418-ξ今 ξ=2/2,∴ K h =1/4(2)E(s)=)()(11s R s G +r(t)=10t ∴R(s)=210s e(∞)=0lim →s sE(s)=lim →s s210)2(811s s s n ⋅++ξω=0lim →s 22108)2()2(ss s s s n n ⋅+++ξωξω=8210n ξω⋅=88 /2210⋅⋅=5 又解:系统为Ⅰ型系统∴K v ==0lim →s sG(s)= 0lim →s )2(8n s s sξω+=nξω4当r(t)=t 时 e(∞)=vK 1=4nξω= 48 /22⋅=21今r(t)=10t 时 ∴e(∞)=vK 10=1021=5三、设单位反馈控制系统的开环传递函数为2 G(S)=S(S+1)试求当输入信号r(t)=2sin(t-45°)时,其闭环系统的稳态输出c(t)。