
现代电机控制技术
(1)他控变频调速系统 用独立的变压变频装置给同步电动机供电的系 统。 (2)自控变频调速系统 用电动机本身轴上所带转子位置检测器或电动 机反电动势波形提供的转子位置信号来控制变压 变频装置换相时刻的系统。
哈尔滨工业大学电磁驱动与控制研究所
3、同步调速系统的特点 (1)交流电机旋转磁场的同步转速1与定子 电源频率 f1 有确定的关系 2f1 1
哈尔滨工业大学电磁驱动与控制研究所
1、 转速开环恒压频比控制的 同步电动机群调速系统 步电动机群 速系统 转速开环恒压频比控制的同步电动机群 调速系统,是一种最简单的他控变频调速 单 他 变 系统 多用 化纺 系统,多用于化纺工业小容量多电动机拖 小容 多 动机 动系统中。 这种系统采用多台永磁或磁阻同步电动 机并联接在公共的变频器上,由统一的频 率给定信号同时调节各台电动机的转速。 率给定信号同时调节各台电动机的转速
哈尔滨工业大学电磁驱动与控制研究所
1)系统组成
多台同步电动机的恒压频比控制调速系统
哈尔滨工业大学电磁驱动与控制研究所
2)系统控制 多台永磁或磁阻同步电动机并联接在公共 的电压源型PWM变压变频器上,由统 变压变频器上 由统一的 的 频率给定信号 f * 同时调节各台电动机的转 速。 PWM变压变频器中,带定子压降补偿的恒 变压变频器中 带定子压降补偿的恒 压频比控制保证了同步电动机气隙磁通恒 定 缓慢地调节频率给定 f * 可以逐渐地同 定,缓慢地调节频率给定 时改变各台电机的转速。
哈尔滨工业大学电磁驱动与控制研究所
(6)由于同步电动机转子有独立励磁,在 极低的电源频率下也能运行 因此 在同 极低的电源频率下也能运行,因此,在同 样条件下,同步电动机的调速范围比异步 电动机更宽。 电动机更宽 (7)异步电动机要靠加大转差才能提高转 矩,而同步电机只须加大功角就能增大转 矩 同步电动机比异步电动机对转矩扰动 矩,同步电动机比异步电动机对转矩扰动 具有更强的承受能力,能作出更快的动态 响应。 哈尔滨工业大学电磁驱动与控制研究所
哈尔滨工业大学电磁驱动与控制研究所
2、 由交-直-交电流型变压变频 器供电的同步电动机调速系统 大型同步电动机转子上一般都具有励磁 绕组 通过滑环由直流励磁电源供电 或 绕组,通过滑环由直流励磁电源供电,或 者由交流励磁发电机经过随转子一起旋转 的整流器供电。 对于经常在高速运行的机械设备,定子 侧可以采用他控型交-直-交电流型变压变 频器供电。
哈尔滨工业大学电磁驱动与控制研究所
优点: (1)转速与电压频率严格同步; )转速与电压频率严格同步 (2)功率因数高到1.0,甚至超前; 存在的问题: (1)起动困难; (2)重载时有振荡,甚至存在失步危险;
哈尔滨工业大学电磁驱动与控制研究所
问题的根源: 问题的根源 供电电源频率固定不变。 解决办法: 采用电压-频率协调控制,可解决由固 定频率电源供电而产生的问题。 定频率电源供电而产生的问题
哈尔滨工业大学电磁驱动与控制研究所
主要教材:
王成元.《现代电机控制技术》 北京:机械工业出版社,2008
陈伯时. 《自动控制系统》
哈尔滨工业大学电磁驱动与控制研究所
参考书目
1 D.W.Novotny, T.A.Lipo, T.M.Jahns,《Introduction to Electric Machines And Drives》 2 D.W.Novotny, T.A.Lipo.《Vector Control and Dynamics of AC Drives》 3 T.A.Lipo.《Analysis of Synchronous Machines》 4 唐任远.《现代永磁电机理论》
哈尔滨工业大学电磁驱动与控制研究所
系统组成
由交-交变压变频器供电的大型低速同步电动机调速系统
哈尔滨工业大学电磁驱动与控制研究所
交-交变压变频简介
交-交变流电路,是把一种形式的交流变成另一 种形式交流的电路,可改变相关的电压、电流 、频率和相数等。 晶闸管交交变频电路,也称周波变流器, 晶闸管交交变频电路 也称周波变流器 是将
哈尔滨工业大学电磁驱动与控制研究所
3)系统特点
系统结构简单,控制方便,只需一台变频 器供电,成本低廉。 由于采用开环调速方式,系统存在一个明 由于采用开环调速方式 系统存在一个明 显的缺点,就是转子振荡和失步问题并未 解决 因此各台同步电动机的负载不能太 解决,因此各台同步电动机的负载不能太 大。
哈尔滨工业大学电磁驱动与控制研究所
1 1、 同步电动机调速系统概述
同步电动机历来是以转速与电源频率保持严格 同步著称的。只要电源频率保持恒定,同步电动 机的转速就绝对不变。 采用电力电子装置实现电压-频率协调控制,改 变了同步电动机历来只能恒速运行不能调速的面 貌 起动费事 重载时振荡或失步等问题也已不 貌。起动费事、重载时振荡或失步等问题也已不 再是同步电动机广泛应用的障碍。
哈尔滨工业大学电磁驱动与控制研究所
旁路晶闸管的作用
LCI同步调速系统在起动和低速时存在换流问题 步 低 存
低速时同步电动机感应电动势不够大,不足以保证可 靠换流; 当电机静止时,感应电动势为零,根本就无法换流。
可采用“直流侧电流断续” 方法,使中间直流环 方法 使中间直流环 节电抗器的旁路晶闸管导通,让电抗器放电,同 时切断直流电流 允许逆变器换相 换相后再关 时切断直流电流,允许逆变器换相,换相后再关 断旁路晶闸管,使电流恢复正常。 用这种换流方式可使电动机转速升到额定值的 3%~5%,然后再切换到负载电动势换流。
哈尔滨工业大学电磁驱动与控制研究所
对于起动问题: 通过变频电源频率的平滑调节 使电 通过变频电源频率的平滑调节,使电 机转速逐渐上升,实现软起动。 对于振荡和失步问题 : 由于采用频率闭环控制,同步转速可 以跟着频率改变,就不会振荡和失步。 着频率 变 会 步
哈尔滨调速系统的类型
哈尔滨工业大学电磁驱动与控制研究所
由交-直-交电流型负载换流变压变频器供电的 同步电动机调速系统
哈尔滨工业大学电磁驱动与控制研究所
系统控制环节包括转速调节、负载换流控 制和励磁电流控制 FBS是测速反馈环节 制和励磁电流控制, 。 变压变频装置一般是电流型的,往往需要 电流控制器(包括电流调节和电源侧变换 器的触发控制)。
二、 他控变频同步电动机调速系统
与异步电动机变压变频调速一样,用独立 与异步电动机变压变频调速 样,用独 的变压变频装置给同步电动机供电的系统 称作他控变频调速系统。 称作他控变频调速系统
哈尔滨工业大学电磁驱动与控制研究所
他控变频调速系统包括: 转速开环恒压频比控制的同步电动机群调速 系统 由交-直-交电流型负载换流变压变频器供电 的同步电动机调速系统 由交-交变压变频器供电的大型低速同步电 动机调速系统
电网频率的交流电变成可调频率的交流电的变流 电路 属于直接变频电路 电路,属于直接变频电路。
哈尔滨工业大学电磁驱动与控制研究所
基本电路单元:由P、 N组晶闸管反向并联; P 组工作时,负载电流 组工作时 负载电流 io为正。 N组工作时,io为负。 两组变流器按一定的 频率交替工作,负载就 得到该频率的交流电。 改变两组变流器的切 换频率,就可改变输出 频率。 改变变流电路的控制 角a,就可以改变交流输 出电压的幅值。
哈尔滨工业大学电磁驱动与控制研究所
3 由交-交变压变频器供电的大型低速同 步电动机调速系统 另一类大型同步电动机变压变频调速系统 用于低速的电力拖动,例如无齿轮传动的 可逆轧机、矿井提升机、水泥转窑等。 该系统可由交-交变压变频器(又称周波 变换器)供电,输出低于供电频率,对于 一台 台20极的同步电动机,同步转速为 极的 步电动机 步转速为 120~150r/min,直接用来拖动轧钢机等设 备是很合适的,可以省去庞大的齿轮传动 装置。
O
uo i VT1
io
ωt
i
O
i VT4 i VT2 t1 u VT1 i VT3 uVT 4
ωt
i
O
uVT
O
ωt ωt
VT2、VT3 导通时刻t1 必须在 须在uo过 零前,并留 有足够的裕 量,才能使 换流顺利完 成。
哈尔滨工业大学电磁驱动与控制研究所
同步电机的负载换流逆变器
•负载电流的相位超前于负载电压的场合,都可实现 负载换流 如电容性负载和同步电动机 负载换流,如电容性负载和同步电动机。 •当负载为同步电动机时,由于可以控制励磁电流使 负载呈现为容性,因而也可以实现负载换流。
硕士研究生课程
电机驱动控制理论
— 同步电动机部分
主讲教师:孙立志 Tel:13624510617 哈尔滨工业大学电磁驱动与控制研究所
第七章 同步电动机的驱动控制
7.1 同步电动机调速系统分类及特点 7 2 永磁同步电机矢量控制原理及矢量方程 7.2 7.3永磁同步电动机的转子磁场定向矢量控制 7.4永磁同步电动机的弱磁控制及最大功率控制 7.5基于定子磁场定向的矢量控制及直接转矩控制
哈尔滨工业大学电磁驱动与控制研究所
定子侧采用交-直-交电流型变压变频器供 电 晶闸管变换器(即逆变器)比给异步 电,晶闸管变换器(即逆变器)比给异步 电动机供电时更简单,可以省去强迫换流 电路 而利用同步电动机定子中的感应电 电路,而利用同步电动机定子中的感应电 动势实现换相。这样的逆变器称作负载换 流逆变器 Load-commutated Inverter,简 流逆变器( 简 称LCI)。
基本负载换流逆变电路
哈尔滨工业大学电磁驱动与控制研究所
负载换流特点
•半控型器件晶闸管; •器件承受负压而关断; •负载电流的相位需超前于负载电压电容性负载; •阻感性负载时并接电容,使负载略呈容性; •直流侧串入大电感Ld ,使电流基本没有脉动;
哈尔滨工业大学电磁驱动与控制研究所
负载换流电路 其 作波 负载换流电路及其工作波形 u i
现代电机控制技术2

r Lr ir
(2-27)
24/277
可将式(2-26)和式(227)表示为图2-3的形 式。 实际上,r已经计及 了链过转子绕组的全 部磁通,可以将ψr理 解为是转子绕组的全 (净)磁链。
图2-3 气隙磁场与转子漏磁场
25/277
现假定转子磁链矢量ψr的旋转速度是变化的, 但幅值始终保持恒定,可将图2-3表示为图24a的形式。 在图2-4a中,转子磁场相对转子的旋转速度为 转差速度ωf ,ωf=ωs-ωr,也可看成转子磁场静 止不动,而转子以转差速度ωf 相对转子磁场顺 时针方向旋转。 因转子磁场幅值恒定,所以在各导条中只能 产生运动电动势,而不会感生变压器电动势。 图2-4a中,将转子磁场轴线定义为M轴,T轴 超前M轴90o电角度,MT轴系随ψr同步旋转。
29/277
在图2-4a中,因为转子磁场在空间为正弦分布, 所以各导条中运动电动势大小在空间上呈正弦 分布,同样各导条电流大小在空间上也呈正弦 分布。 由于各导条中电流与运动电动势在时间上没有 滞后,因此导条中电流与运动电动势的空间分 布在相位上保持一致,如图2-4b所示。 于是由各导条电流构成的转子磁动势矢量便始 终与转子磁场轴线保持正交。 即使在动态情况下,转差速度发生变化时,这 种正交关系也不会改变。
3 p Er Te 2 4 f s f R r
2
(2-8)
8/277
但是,由图1-36可知,这必须依靠控制外加电 压Us来达到控制Er的目的,显然是非常困难的。 另一种方式是通过控制励磁电流来达到控制转 子磁场的目的,因为任何磁场都是由相应的磁 动势,也就是由电流产生的。 同式(1-184)一样,可以写出
现代电机控制技术

dφAA dt
(1-17)
根据电路基尔霍夫第二定律,线圈 A 的电压方程为
uA = RA iA − eAA = RA iA +
(1-18)
在时间 dt 内输入铁心线圈 A 的净电能 dWeAA 为
2 dWeAA = u A iA dt − RA iA dt = −eAA iA dt = iA dψ AA
1 Bδ2 Wm = Vδ 2 μ0
(1-16)
式中, Wm 为主磁路磁场能量,它全部储存在气隙中; Vδ 为气隙体积。
16
现代电机控制技术
第1章 基础知识
当励磁电流 iA 变化时,磁链ψ AA 将发生变化。根据法拉第电磁感应 定律,ψ AA 的变化将在线圈 A 中产生感应电动势 eAA 。若设 eAA 的正方 向与 iA 正方向一致, iA 方向与 φmA 和 φσA 方向之间符合右手法则,则有
LmA 是个与励磁电流 iA 相关的非线性参数。若将铁心磁路的磁阻忽略不计
2 ( μ Fe = ∞ ), LmA 便是个仅与气隙磁导和匝数有关的常值,即有 LmA = N A Λδ 。
13
现代电机控制技术
第1章 基础知识
在磁动势 f A 作用下,还会产生没有穿过气隙主要经由铁心外空 气磁路而闭合的磁场,称之为漏磁场。它与线圈 A 交链,产生漏磁 链ψ σA ,可表示为
f A = H δδ = φδ Rδ
气隙磁通,所以又将 φmA 称为励磁磁通。
(1-8c)
图 1-1 中,因为主磁通 φmA 是穿过气隙后而闭合的,它提供了
12
现代电机控制技术
第1章 基础知识
ψ mA = φmA N A
定义线圈 A 的励磁磁链为 (1-9) 由式(1-7)和式(1-9),可得
现代直线电机关键控制技术及其应用研究

现代直线电机关键控制技术及其应用研究随着现代工业自动化技术的不断发展,直线电机在工业生产中的应用越来越广泛。
直线电机具有结构简单、传动效率高、响应速度快等优点,因此受到了工业界的青睐。
而直线电机的关键控制技术则是直接影响其性能和应用效果的重要因素。
本文将从直线电机的控制原理、关键控制技术以及应用研究等方面进行探讨,旨在深入了解直线电机的控制技术及其应用。
一、直线电机的控制原理直线电机是一种能够将电能直接转换为机械运动的电动机,其工作原理类似于传统的旋转电机,但是输出的是直线运动而不是旋转运动。
直线电机通过电磁感应力产生运动,其控制原理主要包括电磁场调节、电流控制和位置控制等方面。
电磁场调节是指通过改变直线电机的磁场强度和方向来控制其运动。
一般来说,直线电机都是通过一组永磁体和电磁线圈组成,当在电磁线圈通电时,产生的电磁力会与永磁体之间的磁力相互作用,从而产生运动。
控制直线电机的磁场强度和方向,就可以实现对其运动的控制。
电流控制是指通过控制直线电机的电流大小和方向来实现运动控制。
在直线电机中,电流会影响电磁感应力的大小,因此通过调节电流大小和方向,可以控制直线电机的输出力和速度。
位置控制是指通过控制直线电机的位置来达到运动控制的目的。
直线电机通常会配备位置传感器,通过检测电机的位置信息,可以实时地控制电机的位置,从而实现精准的位置控制。
1. 电磁场调节技术电磁场调节技术是直线电机控制中的关键技术之一。
通过改变电磁线圈的电流大小和方向,可以实现对电磁场的调节,从而控制直线电机的运动。
在实际应用中,电磁场调节技术需要根据电机的要求和工作条件进行合理的设计和调节,以确保电机的性能和稳定性。
2. 电流控制技术三、直线电机的应用研究1. 工业自动化领域直线电机在工业自动化领域中具有广泛的应用前景。
在汽车生产线上,直线电机可以用于汽车车身焊接、喷漆、装配等环节的自动化操作;在半导体制造领域,直线电机可以用于半导体芯片的切割和封装等工艺中;在食品加工领域,直线电机可以用于食品包装、分拣等环节的自动化操作。
现代电机控制技术

2
现代电机控制技术
第1章 基础知识 第2章 三相感应电动机矢量控制 第3章 三相永磁同步电动机矢量控制 第4章 三相感应电动机直接转矩控制 第5章 三相永磁同步电动机直接转矩控制 第6章 无速度传感器控制与智能控制
3
第1章 基础知识
1.1 电磁转矩 1.2 直、交流电机电磁转矩 1.3 空间矢量 1.4 矢量控制
9
0
1
2
3
4
5
6
7
8
9
a) 三相绕组由逆变器供电
b) 电子开关VT1、VT2、VT6闭合时的电路
图1-29 定子电压矢量 c) 电压矢量us1的构成
0
1
2
a) 正弦分布磁动势波
b) 正弦分布磁场
图1-30 A相绕组产生的正弦分布磁场
3
4
5
6
7
8
9
0
1
2
4
1.1 电磁转矩
1.1.1 磁场与磁能 1.1.2 机电能量转换 1.1.3 电磁转矩生成 1.1.4 电磁转矩控制
5
图1-1 双线圈励磁的铁心
6
7
磁压降
磁压降
磁路的 磁动势
8
9
铁心磁路 主磁通
铁心磁 路磁阻
气隙 磁通
气隙磁 路磁阻
0
1
2
3
4
5
6
7
8
9
0
1
2
3
7
8
9
0
1
2
3
4
5
6
7
8
9
0
1
2
3
4
5
现代电机控制技术
现代电机控制技术
现代电机控制技术是当今机电行业的核心技术,它是以电机为驱动的机械系统的重要控制技术。
其影响着机电行业的发展,也影响着各个领域的应用。
电机控制技术的发展有利于提高产品效率、改善质量、控制能耗、减少成本等,从而改善企业的经济效率,更好地满足客户的需求。
现代电机控制技术主要分为两大类:一种是电动控制技术,它是利用电动机或其它电动装置来控制机械设备的运行;另一种是智能控制技术,它是通过计算机程序来控制机械设备的运行。
现代电机控制技术运用越来越广泛,它具有可靠性高、智能化、运行稳定、寿命长等优点,可以更有效地满足各个领域的需要。
它主要应用于工业控制、家用电器、电力系统、航空航天、核工业、交通运输等领域。
现代电机控制技术也有一些缺点,由于其运行受到外界条件影响,在实际应用中容易出现故障,因此需要定期保养,以确保其长期正常运行。
现代电机控制技术在机电行业的发展中起着重要作用,它不仅可以提高产品的质量和效率,还可以降低生产成本,从而为企业创造更大的经济效益。
未来,现代电机控制技术将会得到进一步的发展,
为机电行业的发展提供更多的可能性。
《现代电机控制技术(第2版)》第5章 三相永磁同步电动机直接转矩控制
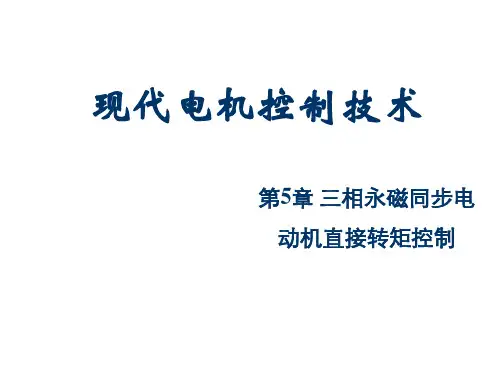
ψs Lsis ψf (5-1) 电磁转矩的生成可看
成是两个磁场相互作用的 结果,可认为是由转子磁
图 5-1 面装式 PMSM 中的定子电流和磁链矢量
4
场与电枢磁场相互作用生成的。
由式(3-19),可得
te
p0ψf
is
p0
1 Ls
ψf
(Lsis )
(5-2)
因为电枢磁场和转子磁场分别是定、转子独立励磁磁场,所以可将式(5-2)
te
p0
1 Ls
ψf
(Lsis
ψf
)
1 p0 Ls ψf ψs
根据式(5-4),可进行直接转矩控制。
(5-4)
将式(5-4)表示为
te
p0
1 Ls
f
s
sin sf
(5-5)
在式(5-5)中,转子磁链矢量 ψf 的幅值不变,若能控制定子磁链矢
量 ψs 的幅值为常值,电磁转矩就仅与 sf 有关,sf 称负载角,通过控
(5-28)
ψs
2 D
2 Q
(5-29)
s
arcsin Q
ψs
(5-30)
式中, iD 和 iQ 由定子三相电流 iA、iB 和 iC 的检测值经坐标变换后求
得,uD 和 uQ 可以是检测值,也可直接由逆变器开关状态,利用式(4-41)
和式(4-42)求得。
22
2.电流模型
电流模型是利用式(5-16)和式(5-17)来获取 ψd 和 ψq 。 但这两个方程是以转子 dq 轴系表示的,必须进行坐标变换, 才能由 iD 和 iQ 求得 id 和 iq,这需要实际检测转子位置。
图 5-2 中,定子 磁链矢量 ψs 为
现代电机控制技术
现代电机控制技术
现代电机控制技术是电力驱动的系统的核心部分,能够满足现代电机多种要求。
由于发展迅速,越来越多的机械设备被自动化,越来越依赖电机的控制,电机的控制技术有着极其重要的作用。
本文主要介绍现代电机控制技术的基础:
1. 马达控制原理:马达控制通过电源和传动系统来控制电机,由于电源传输的能量可以控制电机驱动的机械元件,所以可以控制机械设备的运动状态。
2. 机器控制内容:机器控制是采用数字化电机控制系统来控制机械设备的运动状态。
它是将电机的控制信号与机器设备的动作联系起来,使机械设备可以根据电源传输的能量实现控制。
3. 电力控制:电力控制是指在指定的电流或功率中对电机进行控制,以实现特定的动作。
它通常是指根据电机控制信号调整电机输出参数,实现电机控制的能力。
4. 电源信号控制:电源信号控制是指用电源传输的信号来控制电机的运动状态,可以实现电机的高精度控制。
综上所述,现代电机控制技术已经发展得相当成熟,取得了很大的成就,它深刻地改变了机械设备的结构,并有效地提升了机械设备的性能,为各种机械设备的自动化提供了有力的支持。
现代交流电机控制技术C10交流电机的先进控制技术课件
出的一种非线性控制策略,它与常规控制方法的根本区 别在于控制律的不连续性,即滑模变结构控制中使用的 控制器具有随系统“结构”随时变化的特性。其主要特 点是,根据性能指标函数的偏差及导数,有目的的使系 统沿着设计好的“滑动模态”轨迹运动。这种滑动模态 是可以设计的,且与系统的参数、扰动无关,因而整个 控制系统具有很强的鲁棒性。早在1981年,Sabonovic等 人就将滑模变结构控制策略引入到了异步电动机调速系 统中,并进行了深入的研究,以后又出现了不少关于异 步电动机滑模变结构控制的研究成果。但是滑模变结构 控制本质上不连续的开关特性使系统存在“抖振”问题 ,其主要原因是:
2024年3月16日1时15分
Kanellakopoulos等人最早把反步设计控制方法应用于异步 电动机调速领域,继而在交流调速领域又出现了结合滑模控制 的反步设计控制方法、带有各种参数自适应律的反步设计控制 方法、带有磁链观测器的反步设计控制方法、使用扩张状态观 测器对不确定性进行补偿的反步设计控制方法等。
2024年3月16日1时15分
2)这些逆系统控制方法只是实现了转速 和磁链的解耦控制,没有实现转矩和磁链的解 耦控制,从而影响系统性能的进一步提高。
3)这些逆系统控制方法是基于精确数学 模型提出来的,当电动机参数发生变化后,对 调速系统的动、静态性能会产生什么影响,在 相关文献中都没有进行讨论。
4)现有的逆系统控制方法的实现前提是 ,对调速系统中各个状态变量都能进行准确的 观测。但是,实际上各个状态变量的观测值存 在的估计误差对系统的性能和系统的稳定性的 影响,在相关文献中都没有进行讨论。
2024年3月16日1时15分
8.H∞控制 在鲁棒控制中,最具有代表性的控制方法是
《现代电机控制技术》课件
03 现代电机控制技术实现
数字信号处理器(DSP)在电机控制中的应用
数字信号处理器(DSP)是一种专用的微处理器,特别适合于进行高速数字信号处 理计算。
在电机控制中,DSP可以用于实时计算复杂的控制算法,实现精确的速度和位置控 制。
DSP通过接收编码器的反馈信号和输入的参考信号,计算出电机的控制量,并输出 到驱动器来控制电机的运行。
数字化与智能化
高效与节能
随着数字化和智能化技术的不断发展,电 机控制技术将更加智能化和自适应性。
未来电机控制技术将更加注重高效和节能 ,以适应绿色环保的需求。
网络化与远程控制
多学科交叉融合
网络化技术的发展将使得电机控制更加便 捷和远程化,提高设备的可维护性和安全 性。
电机控制技术将与多个学科交叉融合,如 人工智能、机器视觉和物联网等,以实现 更广泛的应用和创新。
02 电机类型和控制原理
直流电机及其控制原理
01
02
03
直流电机
利用直流电能转换为机械 能的电动机,具有较好的 调速性能和启动转矩。
控制原理
通过改变电机的输入电压 或电流,实现对电机转速 和转矩的控制。
调速方法
改变电枢电压、改变励磁 电流、串电机
利用交流电能转换为机械 能的电动机,具有结构简 单、价格便宜、维护方便 等优点。
交通运输
电机控制技术在交通领域有广泛应用 ,如电动汽车、轨道交通和航空电子 等。
能源转换与利用
电机控制技术有助于提高能源转换效 率和利用率,如风力发电、太阳能逆 变器和智能电网等。
智能家居与楼宇自动化
电机控制技术为智能家居和楼宇自动 化提供了技术支持,如智能家电、自 动门和安防系统等。
电机控制技术的未来趋势
现代电机控制技术 第4章 三相感应电动机直接转矩控制
因为励磁支路 CD 的等效励磁电感 L2m Lr 数值较大,可以认为 iM 是近乎不变的,
即可认为| ψr |是近乎不变的。
8
现代电机控制技术 第4章 三相感应电动机直接转矩控制
由式(4-2)和式(4-3),可得
ir
1
Lr
ψ r
Lm Lr
ψs
将式(4-9)代入转子电压矢量方程(2-40),有
现代电机控制技术
第4章 三相感应电动机 直接转矩控制
现代电机控制技术 第4章 三相感应电动机直接转矩控制
第 4 章 三相感应电动机直接转矩控制
4.1 控制原理与控制方式 4.2 控制系统 4.3 空间矢量调制 4.4 直接转矩控制与矢量控制的联系和比较 4.5 直接转矩控制仿真举例
2
现代电机控制技术 第4章 三相感应电动机直接转矩控制
直接转矩控制与矢量控制不同,它是直接将定子磁链和转矩作为控 制变量,无需进行磁场定向、矢量变换和电流控制,因此更为简捷和快 速,进一步提高了系统的动态响应能力。
本章分析了直接转矩控制的基本原理,对直接转矩控制和矢量控制 进行了比较性分析,对直接转矩控制尚存在的技术问题做了简要说明。
3