
4.1机器人运动学的数学基础
• 向量起始于原点
P axi by j czk
ax
表示为矩阵形式:P
by
cz Βιβλιοθήκη 3、空间向量的基本运算• 加法 • 相反向量 与 ���Ԧ��� 长度相等、方向相反的向量,叫做 ������ 的相反向量,记作− ������ 。 • 减法 用相反向量和加法的定义计算
B A
Rxyz
(
,
,
)
R(Z
A
,
)R(YA
,
)R(
X
A
,
)
c s 0 c 0 s 1 0 0
s
c
0 0
1
0 0 c
s
0 0 1 s 0 c 0 s c
cc sc
s
css sc sss cc
cs
csc ss
ssc
cs
cc
r11 r12 r13
r21
r22
r23
r31 r32 r33
5、刚体姿态的其他表示方法
• ZXZ欧拉角:
静态定义:
α 是 x-轴与交点线的夹角,β 是 z-轴与Z-轴的 夹角,γ 是交点线与X-轴的夹角。
F ny
oy
ay
p
y
nz 0
oz 0
az 0
pz 1
4、刚体的表示
•定义:在外力作用下,物体的形状和大小(尺寸)保持不变,而且内部各部 分相对位置保持恒定(没有形变),这种理想的物理模型称之为刚体。
•刚体的特点: ①刚体上任意两点的连线在平动中是平行且相等的! ②刚体上任意质元的位置矢量不同,但各质元的位移、速度和加速度却 相同。因此,常用“刚体的质心” 来研究刚体的平动。
4、刚体的表示
• 通过在它上面固连一个坐标系,再将该固连的坐标系在空间表示出来。 ➢三个向量 n, o, a 相互垂直。 ➢每个单位向量的长度必须为1。
nx ox ax px
Fobject
ny
nz 0
oy oz 0
ay az 0
py
pz 1
5、刚体姿态的其他表示方法
nx ox ax
F ny
oy
a
y
nz oz az
坐标系在参考坐标系原点的表示
3、坐标系的表示
• 如果一个坐标系不在固定参考坐标系的原点(实际上也可包括在原点的情况),那么 该坐标系的原点相对于参考坐标系的位置也必须表示出来。
• 在 n, o, a 之外引入向量P
nx ox ax px
机器人运动学的数学基础
主要内容
• 理解并掌握空间点的表示方法 • 理解并掌握空间向量的表示方法 • 理解并掌握坐标系的表示方法 • 理解并掌握刚体的表示方法 • 理解并掌握姿态的其他表示方法
机器人运动学概念
• 机器人运动学研究的是机器人的工作空间与关节空间之间的影射关系以及机 器人的运动学模型(Model),包括正(Forward)运动学和逆(Inverse) 运动学两部分内容。
• 与实数的积 长度放大|a|倍,若a<0则反向
4、坐标系的表示
•一个中心位于参考坐标系原点的坐标系由
三个向量表示,通常这三个向量相互垂直,
称为单位向量。 •法线(normal) •指向(orientation) •接近(approach)向量
•每一个单位向量都由它们所在的参考坐标系
的三个分量表示。
• RPY角:(绕固定坐标轴X-Y-Z旋转)
R、P、Y角是描述船舶在海中 航行时姿态的一种方法。
翻滚 俯仰 偏航
5、刚体姿态的其他表示方法
• 船舶上建立的坐标系B相对于参考系A的方位描述如下:
{A}和{B} 重合,首先将{B}绕XA 转 角,再绕YA转 角,最后绕ZA转角 。
A B B / X A / B /YA / B / Z A /
欧拉角来源于天文学
总结
• 通过对空间点、空间向量的学习,要熟练的掌握其表示方法。 • 通过坐标系以及刚体相关知识的学习,掌握与运动学相关的数学基础知识。
并联机器人末端
串联机器人末端
1、空间点的表示
• 相对于参考坐标系的三个坐标
P axi by j czk
• 是参考坐标系中表示该点的坐标 ax ,by , cz
2、空间向量的表示
• 向量起始于点A,终止于点B
PAB (Bx Ax )i (By Ay ) j (Bz Az )k
机器人运动学建模技术的工作原理

机器人运动学建模技术的工作原理机器人运动学建模技术为机器人的运动控制提供了基础,它是机器人技术中的一个重要组成部分。
机器人运动学建模技术主要利用数学方法和计算机软件对机器人系统进行建模和分析,从而优化机器人的运动控制。
一、机器人运动学基础机器人运动学是研究机器人运动规律和控制的一门学科,它主要包括前向运动学和逆向运动学两部分。
前向运动学是指已知机器人各关节的角度或位置,求出机器人末端执行器的位置和姿态;逆向运动学是指已知机器人末端执行器的位置和姿态,求出各个关节的角度或位置。
机器人运动学基础理论是机器人运动学建模技术的基础。
二、机器人运动学建模方法机器人运动学建模方法主要有基于DH方法的运动链式模型、基于坐标变换的运动学模型、基于位移向量法的运动学模型等。
1. 基于DH方法的运动链式模型DH方法是一种对机器人进行建模的方法,它可以将机器人运动链建立起来,并对每个关节的运动方向、长度和角度进行描述。
采用DH方法将机器人建模,可以有效地简化机器人的运动学分析,为机器人控制系统的设计提供了便利。
DH方法的建模步骤主要包括:(1)确定机器人的坐标系,建立虚拟的世界坐标系和机器人坐标系。
(2)确定机器人各关节的运动轴线,按照DH表示法,规定机器人关节的自由度和约束等条件。
(3)建立机器人的运动链,确定机器人各个部分间的运动关系,并计算出相应的转移矩阵。
通过建立DH方法的运动链模型,可以对机器人进行运动学分析,从而实现机器人的优化运动控制和精确位置控制。
2. 基于坐标变换的运动学模型坐标变换方法是一种常用的机器人建模方法,它可以对机器人的运动轨迹和姿态进行描述,并规定了机器人坐标系的变换规律。
坐标变换方法将机器人建模为一系列坐标系的变换,通过坐标系的变换,可以精确地描述机器人的运动轨迹和姿态。
(1)确定机器人的起始坐标系和目标坐标系,这些坐标系对应机器人的关节和工具末端。
(2)对机器人的各个部分和运动轨迹进行坐标系的变换,得到机器人的运动关系和姿态变化。
3机器人运动学的数学基础

A点的旋转齐次变换为 ������′������ ������������������������ ������′������ = ������������������������ 0 ������′������ 0 1 −������������������������ ������������������������ 0 0 0 0 1 0 0 0 0 1 ������������ ������ ������ ������������ 1
3、机器人运动学的数学基础
齐次坐标下的平移变换
空间某一点A,坐标为(XA,YA,ZA),当它平移至A点,坐标为(X为
������′������ = ������������ + ∆������ ������′������ = ������ ������ + ∆������ ������′������ = ������������ + ∆������ ������′������ 1 0 ������′������ = 0 1 0 0 ������′������ 0 0 1 0 ∆������ 0 ∆������ 1 ∆������ 0 1 ������������ ������ ������ ������������ 1
机器人的姿态:
①机械手的最前端的姿态,可以用三个旋转的角度来表现 ②姿态的表示常使用欧拉角或横滚角、俯仰角、偏转角
欧拉角(Z-Y-X)
欧拉角是每次沿着运动坐标系的各轴旋转而不是绕固定坐标系的 各轴旋转,这样三个一组的旋转被称作欧拉角。注意:每次旋转所 绕的轴的方向取决于上次旋转后的结果。
横滚角、俯仰角、偏转角
注意:矩阵相乘不具备可交换性,应注意变换顺序
ri = pij + Rij rj
工业机器人运动学-1数学基础

方向平移一个单位距离,构成平面 p,则
0
x x
y y
p = [ 0 0 1 -1]
图1.2 平面的描述
即 a = 0, b = 0, c = 1, d = -1, m = a2 + b2 + c2 = 1
平面p上任一点v为 v = [ x y 1 1 ]T,它与平面p的点乘为零,即 p • v = 0
第三章 工业机器人运动学
教学ppt
1
引言
要实现对工业机器人在空间运动轨迹的控制, 完成预定的作业任务,就必须知道机器人在空间瞬 时的位置与姿态。如何计算机器人手部在空间的位 姿是实现对机器人的控制首先要解决的问题。本章 讨论机器人运动学的基本问题,将引入齐次坐标变 换。推导出坐标变换方程;利用DH参数法,进行机 器人的位姿分析;介绍机器人正向和逆运动学的基 础知识。
经变换后的平面向量q与点向量v的点乘为
q ·v = p H-1 ·H u = p ·u
( 1.9)
与变换前平面p与点u的点乘相等,证明了变换的等效性。
教学ppt
9
1.4 平移变换(Translation transformation)
用向量 h = a i + b j + c k 进行平移,其相应的H变换矩阵是
平面p上方任一点v,如 v = [ 0 0 2 1 ]T,它与平面p的点乘为一个正数,即 p • v = 1
平面p下方任一点v,如 v = [ 0 0 0 1 ]T,它与平面p的点乘为一个负数,即 p • v = -1
注意:平面 [ 0 0 0 0 ] 无定义。
教学ppt
8
1.3 变换(Transformation)
(1.1)
第2章 机器人运动学—数学基础[可打印版,含习题]
式(2-20)和式(2-21)无论在形式上,还是在结果上都是 一致的。因此我们有如下的结论:
动坐标系在固定坐标系中的齐次变换有2种情况:
定义1:如果所有的变换都是相对于固定坐标系中各坐标轴旋 转或平移,则依次左乘,称为绝对变换。
H
=
Trans
(a
b
c)
=
⎢⎢0 ⎢0
1 0
0 1
b⎥⎥ c⎥
⎢⎣0 0 0 1⎥⎦
w′
o′ v′
u′
b
a
注意:平移矩阵间可以交换,
x
平移和旋转矩阵间不可以交换
z c
oy
2.2.4 相对变换
举例说明:
例1:动坐标系∑0′起始位置与固定参考坐标系∑0重合,动坐标系 ∑0′做如下运动:①R(Z,90º) ②R(y,90º) ③Trans(4,-3, 7) ,求合成矩阵
反过来: Puvw = R −1 Pxyz
R−1 = R* det R
R∗为R的伴随矩阵,det R为R的行列式,由于R是正交矩阵,
因此R −1 = R T
2.2.2 旋转齐次变换
用齐次坐标变换来表示式(2-7)
⎡Px ⎤ ⎡
0⎤⎡Pu ⎤
⎢⎢Py
⎥ ⎥
=
⎢ ⎢
R
0⎥⎥⎢⎢
Pv
⎥ ⎥
⎢ ⎢ ⎣
Pz 1
• 机器人可以用一个开环关节链来建模
• 由数个驱动器驱动的转动或移动关节串联而成
• 一端固定在基座上,另一端是自由的,安装工具,用以 操纵物体
• 人们感兴趣的是操作机末端执行
n
器相对于固定参考坐标数的空间 几何描述,也就是机器人的运动 学问题
• 机器人的运动学即是研究机器人
机器人学第二章(数学基础)
微分的几何意义:切线的 纵坐标。
ABCD
计算方法:通过微分公式 或链式法则求得微分。
微分的运算性质:包括线 性性质、乘积性质、商的 微分性质等。
积分
定义
积分是微分的逆运算,即求函数与坐 标轴所夹的面积。
计算方法
通过不定积分和定积分的计算公式求 得积分。
定积分的几何意义
曲线与坐标轴所夹的面积。
定积分的性质
正运动学
正运动学是根据已知的关节参数,计算出机器人末端执行器的位置和 姿态。
逆运动学
逆运动学则是根据目标的位置和姿态,反推出机器人各关节的参数。
雅可比矩阵
雅可比矩阵描述了机器人末端执行器的微小位移与关节角度的微小变 化之间的关系。
动力学
动力学定义
动力学主要研究机器人在运动过程中受 到的力与力矩,以及这些力与力矩如何
随机变量
离散随机变量
随机变量可以取有限或可数无 穷多的值,这种情况下我们称
随机变量为离散随机变量。
连续随机变量
如果随机变量可以取任何实数 值,则称为连续随机变量。
期望值
对于离散随机变量,期望值定 义为E(X)=∑XP(X),对于连续
随机变量,期望值定义为 E(X)=∫XP(X)dX。
统计推断
参数估计04 优化理论 Nhomakorabea线性规划
线性规划是一种数学优化技术,用于找到一组变量的最优值,这些变量受到一组线性等式或不等式的 约束。
线性规划的数学模型通常由目标函数和约束条件组成,目标函数是要求最大或最小的线性函数,约束条 件也是线性等式或不等式。
线性规划问题可以通过使用单纯形法、内点法等算法求解,这些算法可以在有限步内找到最优解或近似 最优解。
机器人学—数学基础

o
x
2、三维坐标平移变换
w′ o′ v′ u′
z c
沿坐标轴方向平移(a,b,c) 车绕盘山公路行驶
Puvw Pu iu Pv jv Pw k w
iu 、j v 、 k w 为坐标系ΣO´uvw的单位矢
w o u
P
v
(O')
量,则P点在Σoxyz中可表示为:
y
Pxyz Px ix Py j y Pz k z
Puvw Pxyz
x
2.2.2 三个基本旋转矩阵和合成旋转矩阵
w′ o′ v′
b
o
u′
y
a
x1 1 x y 0 y T 1 z1 0 z 1 1 0
0 0 a x1 y 1 0 b 1 0 1 c z1 0 0 1 1
Pw P Pv o
(O')
v y
Px Puvw f x ( Pu iu Pv jv Pw kw ) f x
Py Puvw f y ( Pu iu Pv jv Pw k w ) f y
x
Pu u
Pz Puvw f z ( Pu iu Pv jv Pw k w ) f z
x
平移齐次变换矩阵
1 0 T Trans (a b c) 0 0 0 0 a 1 0 b 0 1 c 0 0 1
对任意向量u=(x,y,z,w)进行T变换后为:
1 0 V Tu 0 0 0 0 a x x aw x / w a 1 0 b y y bw y / w b 0 1 c z z cw z / w c 0 0 1 w w 1
机器人学的数学基础
第3章机器人学的数学基础在机器人操作手工作时,我们需要在其特定三维工作空间中掌握各个物体之间的几何关系,这些物体包括操作手组成自身的各个活动杆件、底座、末端执行器、抓持工具、待抓取物体、障碍物等,它们之间的三维空间几何关系可用两个非常重要的特性来描述:位置和姿态。
3.1 位置和姿态表示为了精确描述各个连杆或物体之间的位置和姿态关系,我们首先定义一个固定的坐标系,并以它作为参考坐标系,所有静止或运动的物体就可以统一在同一个参考坐标系中进行比较。
该坐标系统通常被称为世界坐标系。
基于此共同的坐标系描述机器人自身及其周围物体,是机器人在三维空间中工作的基础。
通常,我们对每个物体或连杆都定义一个本体坐标系,又称局部坐标系,每个物体与附着在该物体上本体坐标系是相对静止的,即其相对位置和姿态是固定的。
因此,每个物体之间位置和姿态的关系就可以用它们自身的本体坐标系之间的位姿关系来确定了,本体坐标系原点之间的关系代表了它们的位置关系,本体坐标系各个坐标轴方向之间的关系代表了方位关系。
图3-1表示了机器人手臂及其周围物体在世界坐标系∑w中及各自本体坐标系中的位置和姿态。
zyxz∑W y z xx zzzzzz x yyx p z zy\图 3-1 机器人手臂及其周围物体的位置和姿态3.1.1 位置描述建立坐标系之后,三维空间中的任何一点都可以用一个具有三个分量的位置矢量来进行定位。
例如, 图3-1中立方体的质心p 在世界坐标系中的表示是:⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=wz wy wx w p p p p下标w 代表了世界坐标系,因为位置矢量p 在不同坐标系中数值表示不同。
以上就是典型的基于笛卡尔坐标系的三维空间位置矢量的描述方法。
当采用不同的坐标系表示时,会有不同的位置描述方法。
例如 基于圆柱坐标系的空间矢量表示方法,基于球坐标系的空间矢量表示方法等。
3.1.2 方位描述机器人手臂工作时,不但要考虑所抓取的物体的质心的位置,还要考虑空间中该物体的姿态,既方位。
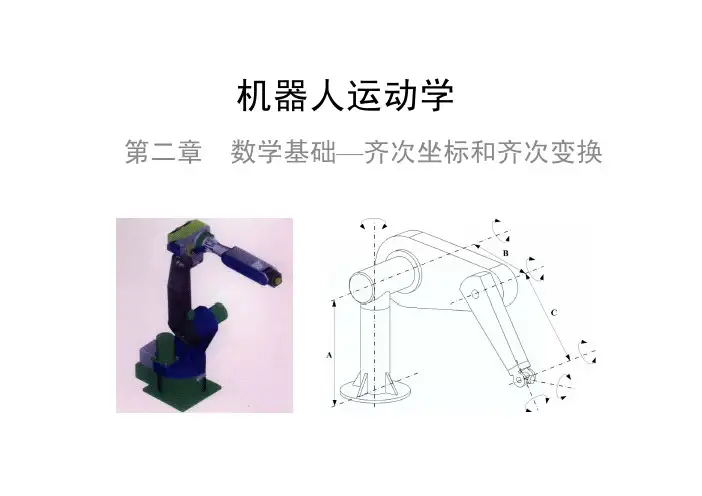
工业机器人工业机器人第二章数学基础
二、方位的描述(旋转矩阵)
为了规定空间某刚体B的方位,设置一直角坐标系{B}与此刚体固接 。用坐标系{B}的三个单位主矢量xB,yB,zB相对于参考坐标系{A}的 方向余弦组成的3×3矩阵
r11 r12 r13
BAR AxB AyB AzB r21 r22 r23
r31 r32 r33
Ap
坐标系{B} 的原点与{A}的原点既
不重合,两者的方位又不同时,用位
置矢量ApB。描述{B}的坐标原点相对
yC
于{A}
的位置,用旋转矩阵
B A
R
描述
Bp xB {B}相对于{A} 的方位,则任一点p在 坐标系{A} 和{B}的描述Ap和Bp具有
xC 如下变换关系
xA ApB。zC
zB
ApBARBpApB。
坐标的关系如下px px,py py,pz pz
可以看出,直角坐标系Oxyz原点的齐次坐标为(0,0,0,α)。 α为 非零实数。齐次坐标(1,0,0,0)T表示Ox轴的无穷远点,同理齐次坐 标(0,1,0,())T和(0,0,1,0) T分别指向Oy轴和0z轴的无穷远点,三 维空间的位置矢量的齐次坐标表达并不是惟一的。但若将ω取为1,则位 置矢量变换后的齐次坐标和矢量的实际坐标就相同了。在机器人学的应 用中ω总是取为1。
AxB• AxB = AyB • AyB = AzB • AzB =1 AxB• AyB = AyB • AzB = AzB • AxB =0
可见,旋转矩阵 是正交的,并且满足条件
A B
R
BAR1BART, BAR1
上标T表示转置 ,• 为行列式符号 。 对应于轴x,y或z作转角为θ的旋转变换,其旋转矩阵分别为
机器人运动学及其数学基础
就用右乘的概念。
x
H
【22】
2.2.5 绕通过原点的任意轴旋转的齐次变换
• 有时动坐标系∑O´可能绕过原点O的分量分别为rx、ry、rz的任 意单位矢量r 转动φ角。
• 研究这种转动的好处是可用∑O´绕某轴r 的一次转动代替绕∑O
各坐标轴的数次转动
• 为推导此旋转矩阵,可作下述5步变换:
1. 绕X 轴转α角,
=
1 0
0 1
0 0
− 3
7
0 0 0 1
(2-20)
以上均以固定坐标系多轴为变换基准,因此矩阵左乘。 如果我们做如下变换,也可以得到相同的结果:
例2:①先平移Trans (4,-3,7);②绕当前 v′ 轴转动90º;
③绕当前 w′′ 轴转动90º;求合成旋转矩阵。
【19】
解1:用画图的方法
【16】
平移齐次变换矩阵
1 0 0 a
H
=
Trans
(a
b
c)
=
0 0
1 0
0 1
b
c
0 0 0 1
w′
o′ v′
u′
b
a x
注意:平移矩阵间可以交换,
平移和旋转矩阵间不可以交换
z c
oy
【17】
2.2.4 相对变换
举例说明: 例1:动坐标系∑0′起始位置与固定参考坐标系∑0重合,动坐标系 ∑0′做如下运动:①R(Z,90º) ②R(y,90º) ③Trans(4,-3, 7),
• 串联机器人可以用一个开环关节链来建模
• 由数个驱动器驱动的转动或移动关节串联而成
• 一端固定在基座上,另一端是自由的,安装工具(末端
执行器),用以操纵物体,或完成各种任务 • 关节的相对运动导致杆件的运动,
机器人技术第三章数学基础
注意:旋转矩阵间不可以交换
平移齐次变换矩阵
1 0 0 a H Trans(a b c) 0 1 0 b
0 0 1 c 0 0 0 1
w′
o′ v′
u′
b
a
注意:平移矩阵间可以交换,
x
平移和旋转矩阵间不可以交换
z c
oy
2.2.4 相对变换
2.2.1 旋转矩阵
设固定参考坐标系直角坐标为ΣOxyz,动坐标系为ΣO´uvw, 研究旋转变换情况。
① 初始位置时,动静坐标系重合,O、O´重合,如图。各轴对
应重合,设P点是动坐标系ΣO´uvw中的一点,且固定不变。则
P点在ΣO´uvw中可表示为:
z
Puvw Pu iu Pv jv Pw kw
第2.5章 机器人学关键技术 2. 机器人学特点
• 机械电子工程 • 交叉学科特性 • Dr. Kevin Craig • Marquette University
第2.5章 机器人学关键技术 3. 机器人学研究内容
• IEEE International Conference on Robotics and Automation (ICRA) 2013 Karlsruhe (德国)
2个常用的公式:
点乘: a b axbx ayby azbz
i jk
叉乘: a b ax a y az (aybz azby )i (azbx axbz ) j (axby aybx )k
bx by b z
2.1.2 平面的齐次坐标
• 平面齐次坐标由行矩阵P=[a b c d ]来表示 • 当点v=[x y z w]T处于平面P内时,矩阵乘积PV=0,或记为