
(完整版)圆弧插补
Fi<0
O Fi≥0
X Fi<0 Fi≥0
2、圆弧插补的象限处理
前面的圆弧插补(顺圆、逆圆)只限于第一象限,其他 情况如图所示: Y
O
X
代入偏差函数,得Pi+1点的偏差为: Fi+1 = Fi-2Xi + 1
当Fi<0时,向+Y方向进给一步。动点由Pi(Xi,Yi) 移动到 Pi+1(Xi,Yi +1)则新动点的坐标为 Yi+1=Yi +1
代入偏差函数,得Pi+1点的偏差为:
Fi+1 = Fi + 2Yi + 1
所以,第一象限逆时针圆弧插补加工时偏差加工的递推 公式为:
6 F5= -7 +Y F6=F5+2Y5+1 =0, X6=3,Y6=4 ∑=4
7 F6=0 -X F7=F6-2X6+1 = -5, X7=2,Y7=4 ∑=3 8 F7= -5 +Y F8=F7+2Y7+1 =4, X8=2,Y8=5 ∑=2
9 F8=4 -X F9=F8-2X8+1 = 1, X9=1,Y9=5 ∑=1
若P点在圆弧上,则有 (Xi2 +Yi2 ) — (Xo2 +Yo2) = 0,我们定义偏差函数Fi为 Fi = (Xi2 +Yi2 ) — (Xo2 +Yo2 )
Y
B(Xe,Ye)
Pi(Xi,Yi)
A(Xo,Yo) O
X
可见,若Fi=0,表示动点位于圆弧上;若Fi>0,表示动 点位于圆弧外;Fi<0,表示动点位于圆弧内。
(2)进给控制
把Fi=0和若Fi>0合在一起考虑,当Fi≥0时,向-X方向进 给一步;当Fi<0时,向+Y方向进给一步。
Y
B(Xe,Ye)
Pi(Xi,Yi)
A(Xo,Yo) O
X
由Fi = (Xi2 +Yi2 ) — (Xo2 +Yo2 )可以得到偏差函数的递推 公式。
若Fi≥0时,向-X方向进给一步,动点由Pi(Xi,Yi) 移动到 Pi+1(Xi+1,Yi),则新动点的坐标为 Xi+1=Xi -1
代入偏差函数,得Pi+1点的偏差为: Fi+1 = Fi-2Yi + 1
当Fi<0时,向+X方向进给一步,动点由Pi(Xi,Yi) 移动到 Pi+1(Xi +1,Yi),则新动点的坐标为 Xi+1=Xi +1
代入偏差函数,得Pi+1点的偏差为:
Fi+1 = Fi + 2Xi + 1
所以,第一象限顺时针圆弧插补加工时偏差加工的递推 公式为:
∑y=
lYe –Yol,当沿坐标值方向进给一步时进行∑-1计算,
当∑x=0 ,∑y=0时即到终点。
例:设圆弧AB为第一象限逆圆弧,起点A(Xa=3, Ya=0),终点为B(Xb=0,Yb=3),用逐点比较法加工 圆弧AB。
YB 3
2
1
A
O
12 3
X
运算过程:
序号 判别 进给方向
偏差计算
终点判别
0 1 F0=0
Fi+1 = Fi-2Yi + 1 ( Fi≥0时) Fi+1 = Fi + 2Xi + 1 (Fi<0时)
(4)终点判别
1)根据X、Y坐标方向要走的总步数∑来判断,即∑=lXe-
Xol +lYe -Yol,每走一步进行∑-1计算,当∑=0时即到
终点。
2)分别判断各坐标轴的步数,∑x=lXe-Xol ,
Fi+1 = Fi-2Xi + 1 ( Fi≥0时) Fi+1 = Fi + 2Yi + 1 (Fi<0时)
同理,对于第一象限顺圆加工时,即B→A,当Fi≥0时, 应向-Y方向进给一步,当Fi<0时,应向+X方向进给 一步。
Y
B(Xe,Ye)
Pi(Xi,Yi)
A(Xo,Yo) O
X
当Fi≥0时,向-Y方向进给一步,动点由Pi(Xi,Yi) 移动到 Pi+1(Xi,Yi +1),则新动点的坐标为 Yi+1=Yi -1
(二)逐点比较法圆弧插补
1)偏差判别
如图所示,设加工半径为R的第一象限逆时针圆弧AB, 坐标原点定在圆心上,A(Xo,Yo)为圆弧起点,B(Xe,Ye) 为圆弧终点,Pi(Xi,Yi)为加工动点。
Y
B(Xe,Ye)
Pi(Xi,Yi)
A(Xo,Yo) O
X
可知,圆弧满足方程:
(X2 +Y 2) = (Xo2 +Yo2 )
F0=0,Xo=3,Yo=0 ∑=6 -X F1=F0-2Xo+1= -5,X1=2,Y1=0 ∑=5
2 F1=-5 +Y F2=F1+2Y1+1= -4,X2=2,Y2=1 ∑=4
3 F2=-4 +Y 4 F3= -1 +Y 5 F4=4 -X
F3=F2+2Y2+1= -1,X3=2,Y3=2 ∑=3 F4=F3 +2Y3+1 =4, X4=2,Y4=3 ∑=2 F5=F4-2X4+1 =1, X5=1,Y5=3 ∑=1
6 F5=1 -X F6=F5-2X5+1 =0, X6=0,Y5=3 ∑=0
加工过程为:
YB 3
2
1
A
OLeabharlann 12 3X习题:设圆弧AB为第一象限逆圆弧,起点A(5,0),终 点为B(0,5),用逐点比较法加工圆弧AB。 Y 5
4
3
2 1
O
1 23 45
X
运算过程:
序号 判别 进给方向
偏差计算
终点判别
0 1 F0=0
F0=0,Xo=5,Yo=0 ∑=10 -X F1=F0-2Xo+1= -9,X1=4,Y1=0 ∑=9
2 F1=-9 +Y F2=F1+2Y1+1= -8,X2=4,Y2=1 ∑=8
3 F2=-8 +Y 4 F3= -5 +Y 5 F4=0 -X
F3=F2+2Y2+1= -5,X3=4,Y3=2 ∑=7 F4=F3 +2Y3+1 =0, X4=4,Y4=3 ∑=6 F5=F4-2X4+1 = -7, X5=3,Y5=3 ∑=5
10 F9=1 -X F10=F9-2X9+1 = 0, X10=0,Y10=5 ∑=0
加工过程为: Y 5
4 3
2 1
O
1 23 45
X
(三)象限处理 1、直线插补的象限处理 前面的公式只适用于第一象限,对于其他象限直线,偏
差函数用│X│和 │Y│代替X,Y。则进给方向为:
Y Fi<0 Fi≥0 Fi≥0
第九讲DDA圆弧插补

10、在数控机床的插补计算中,DDA是指( )。 A、逐点比较插补法 B、数字积分插补法 C、数字增量插补法 D、最小偏差插补法 11、在加工内圆弧面时,刀具半径的选择应该是( )圆弧半径。 A、大于 B、小于 C、等于 D、大于或等于 12、采用逐点比较法插补第一象限的直线时,直线起点在坐标 原点处,终点坐标是(5,7),刀具从其起点开始插补,则当加工 完毕时进行的插补循环数是( ) A.10 B.11 C.12 D.13 13、时间分割法是用 ( ) 来逼近圆弧的。 A)折线 B) 弦线 C) 切线
2.4.3数据采样插补
1.数据采样插补的基本原理 用一系列首尾相连的微小直线段来逼近给定轨迹。这 些微小直线段是根据程编进给速度(F指令),将给定 轨迹按每个插补周期T对应的进给量(轮廓步长或进给 步长L)来分割的。每个T内计算出下一个周期各坐标 进给位移增量(ΔX,ΔY),即下一插补点的指令位置; CNC装置按给定采样周期TC (位置控制周期)对各 坐标实际位置进行采样,并将其与指令位置比较,得 出位置跟随误差,由此对伺服系统进行控制。
插补步骤
习题
1、在软件插补方法中数据采样插补法要求控制系统是( ) A.开环系统 B.闭环系统 C.开环和闭环系 D.开环的点位控制系统 2、用逐点比较法插补一条起点为原点,终点坐标为A (60,20)的直 线,若当前偏差函数值为40,则刀具进给后的偏差值为( ) A.-20 B.0 C.+20 D.+30 3、用逐点比较法插补第一象限顺圆时,若偏差函数等于-10, 则刀具的进给方向应是( ) A.+Y B.-Y C.+X D.-X 4、在逐步比较圆弧插补中.若偏差函数等于零则刀具在:( ) A、圆内 B、圆外 C、圆上 D、圆心 5、逐点比较法是用 ( )来逼近曲线的。 A、 折线 B、直线 C、圆弧和直线
圆弧插补指令G02(精)
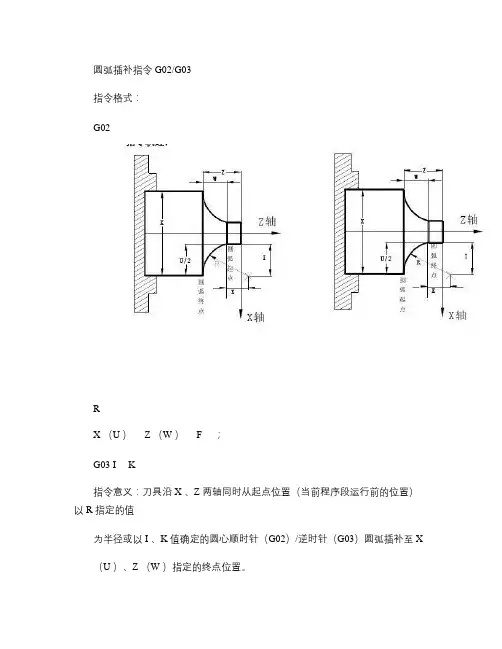
圆弧插补指令G02/G03指令格式:G02R__X (U )__ Z (W )__ F__ ;G03 I__ K__指令意义:刀具沿X 、Z 两轴同时从起点位置(当前程序段运行前的位置)以R 指定的值为半径或以I 、K 值确定的圆心顺时针(G02)/逆时针(G03)圆弧插补至X(U )、Z (W )指定的终点位置。
指令地址:G02:顺时针圆弧插补,见图3-15A ; G03:逆时针圆弧插补,见图3-15B ;X :终点位置在X 轴方向的绝对坐标值,其取值范围是:-9999.999mm ~+9999.999mm;Z :终点位置在Z 轴方向的绝对坐标值,其取值范围是:-9999.999mm ~+9999.999mm;U :终点位置相对起点位置在X 轴方向的坐标值,其取值范围是:-9999.999mm ~+9999.999mm;W :终点位置相对起点位置在Z 轴方向的坐标值,其取值范围是:-9999.999mm ~+9999.999mm;I :圆心相对圆弧起点在X 轴上的坐标值,其取值范围是:-9999.999mm ~+9999.999mm;K :圆心相对圆弧起点在Z 轴上的坐标值,其取值范围是:-9999.999mm ~+9999.999mm;R :圆弧半径;F :沿圆周运动的切线速度,其取值范围是:1~15000mm/min,其速度合成图见本手册3.6节进给功能F 代码。
图3-15A G02轨迹图图3-15B G03轨迹图指令说明:● 顺时针或逆时针是从垂直于圆弧所在平面的坐标轴的正方向看到的回转方向,它是与采用前刀座坐标系还是后刀座坐标系有关的,如图3-16;图3-16 圆弧方向的确定● 圆弧中心用地址I 、K 指定时,其分别对应于X ,Z 轴。
I 、K 表示从圆弧起点到圆心的矢量分量,是增量值:I =圆心坐标X -圆弧起始点的X 坐标; K =圆心坐标Z -圆弧起始点的Z 坐标;OKI图3-17 圆弧I 、K 值I 、K 根据方向带有符号,I 、K 方向与X 、Z 轴方向相同,则取正值;否则,取负值。
G02 G03圆弧插补指令编程
圆弧终点坐标
确定圆心位置 进给速度
绝对值 X、Z 增量值 U、W 混合编程 X、W
α≤180° 用+R 360°>α>180° 用-R
车床刀架前后置,圆弧顺逆不相同 刀架后置为标准,前置顺逆方向反
教学重点
圆弧顺、逆的判断和圆心位置R正负的确定。
教学难点
圆弧顺逆的判断。
主目录
能力训练题:
YHCNC实 习 卡 片
N78 G01X21
(切断工件 )
N80 G00X100
(X轴方向退刀)
N82 Z120 M09 (回换刀点,切削液关 )
N84 M30
(程序结束,返回第一条程序段 )
四、典型零件加工演示
(用YHCNC仿真软件)
课堂小结
G02(G03)X(U)——Z(W)—— R—— F——
圆弧顺、逆
刀架后置 刀架前置
N62 T0404
(换切断刀)
N64 G00X82S400M03(点定位到φ82,正转,400r/min )
N66 Z-44
(快速点定位到离端面44处)
N68 G01X75F200 (切槽 )
N70 G00X82
(退刀到φ82 )
N72 W2
(增量移动2mm )
N74 G01X80F200 (进刀到φ80 ) N76 G?03X76W-2R2 (车R2圆弧 )
模块 学习单元
FANUC-0i数控车
G02、G03圆弧插补 指令编程
考核项目 考 核 标 准 配 分 得 分 总 分
编程考核 任错一处扣5分 70
设 YHCNC 学时
软件操作考核 任错一处扣10分 30
备 仿真软件 件数 1 记 事
圆弧插补指令

圆弧插补指令实例1该零件由三处外圆(Ø34、Ø26、Ø16)、两段倒圆(R4、R5)、一段倒角(C2)组成。
外圆粗车工作已经完成,请编制精加工程序。
编程原点设置在工件右端面的中心,经计算各基点的坐标从右到左依次为A (12,0)、B(16,-2)、C(16,-15)、D(26,-20)、E(26,-31)、F(34,-35)、G(34,-45)。
O0001;T0101;M03 S600 ; (主轴以600r/min旋转)G00 X0 Z2.0;GO1 X12实例2O0001;T0101M03 S400 (主轴以400r/min 旋转)G00 X0 (到达工件中心)G01 G42 G01Z0 F60 (工进接触工件毛坯)(加刀补)G03 U24 W-24 R15 (加工R15圆弧段)G02 X26 Z-31 R5 (加工R5圆弧段)G40 G00 X30 (取消刀补)G01 Z-40 (加工Φ26外圆)X40 Z5 (回对刀点)M30 (主轴停、主程序结束复位)刀具补偿数控车床通常连续实行各种切削加工,刀架在换刀时前一刀具刀尖位置和新换的刀具位置之间会产生差异,刀具安装也存在误差、刀具磨损和刀尖圆弧半径等误差,若不利用刀具补偿功能予以补偿,就切削不出符合图样要求形状的零件。
此外,合理利用刀具补偿还可以简化编程。
数控车床的刀具补偿可分为两类,即刀具位置补偿和刀具半径补偿。
刀具位置补偿 刀具补偿 刀具的几何补偿(TXXXX 实现) 尖圆弧半径补偿(G41、G42实现) 几何位置补偿磨损补偿由于存在两种形式的偏移量,所以刀具位置补偿使用两种方法,一种方法是将几何补偿值和磨损补偿值分别设定存储单元存放补偿值,其格式为:另一种方法是将几何偏移量和磨损偏移量合起来补偿,如图(b)所示,其格式为:刀具半径补偿的目的1.若车削加工使用尖角车刀,刀位点即为刀尖,其编程轨迹和实际切削轨迹完全相同。
圆弧插补指令GG

3. 刀具半径补偿格式
XY平面:G17 G41/G42 G00/G01 X_Y_Z_F_D_; … G40 G00/G01 X_Y_Z_;
5. 刀具半径补偿参数的设置
刀具半径补偿参数的设置如下:
5. 刀具半径补偿参数的设置
5. 刀具半径补偿参数的设置
刀具半径补偿的过程分三步即刀补建立、刀补进行和刀补取消
6. 刀具半径补偿的过程
指刀具从起点接近工 件时刀具中心从与编程 轨迹重合过渡到与编程轨 迹偏离一个偏置量的过程 该过程的实现必须有 G00或G01功能才有效
3. 刀具半径补偿格式
其中:G17/G18/G19指定半径补偿所在平面; G41为刀具半径左补偿G42为刀具半径右补偿G40为取消 刀具半径补偿; X、Y、Z:G00/G01的参数即刀补建立或取消的终点的绝 对坐标或相对坐标值; D:G41/G42的参数即刀补号码D00~D99它代表了刀补 表中对应的半径补偿值 G40、G41、G42都是模态代码可相互注销
同一程序中G41/G42指令必须与G40指令成对出现
为了保证加工质量避免刀具发生干涉采用切线切入切出方式来建立或取消刀补
补偿平面发生变化时G41与G42切换补偿方向时通常要经过取消补偿方式
切入工件同时补偿
切入工件前补偿
7. 使用注意事项
为了防止在半径补偿建立与取消过程中刀具产生过切现象刀具半径补偿建立与取消程序段的起始位置与终点位置最好与补偿方向在同一侧
XZ平面:G18 G41/G42 G00/G01 X_Y_Z_F_D_; … G40 G00/G01 X_Y_Z_;
(二)逐点比较法圆弧插补
(二)逐点比较法圆弧插补
逐点比较法圆弧插补是数控加工中常用的一种圆弧插补方法,其原理是通过逐点比较给定的圆弧路径与机床实际移动轨迹的差异,不断调整目标点的加工速度和轨迹实现精细的加工。
1.将给定的圆弧路径分割成若干个目标点,通常每隔一定距离取一个目标点。
2.根据目标点之间的距离和已知的转速,计算每个目标点的加工速度。
3.将目标点逐个输入数控系统,根据当前位置和目标点的位置计算运动轨迹和加工速度。
4.在运动过程中不断比较实际轨迹和目标轨迹之间的误差,根据误差大小调整加工速度,保证加工精度。
5.重复步骤3和4,直到完成整个圆弧的加工。
逐点比较法圆弧插补的优点是在加工过程中能够动态地调整加工速度,避免加工误差的累积。
同时,它对系统精度要求不高,能够适应各种数控系统。
不过,逐点比较法圆弧插补的缺点也是比较明显的。
由于每个目标点的加工速度独立计算,导致加工过程中产生了较大的速度变化,容易引起加工表面的纹路和不良的表面质量。
因此,在实际应用中,需要根据加工要求和机床精度选择合适的加工方法,并进行适当的加工优化。
3.5.2 直线和圆弧DDA法插补原理
JY-1 JY 5
5 5 5 5-1=4 4-1=3 3-1=2 2-1=1
终点判 别 NX NY
+Y +Y +Y -X,+Y 10-8=2 -X,+Y 10-8=2 -X -X 12-8=4 9-8=1
10-8=2 12-8=4 9-8=1 11-8=3 11-8=3
2012-5-30
数字积分法直线插补运算过程(前五步)
累加 次数 X积分器 Y积分器 终点计 数 器 JE 000
JRX+JVX
1 0+101=101
溢出 △X 0 1
0 1 1
JRY+JVY
0+010=010
溢 出 △Y 0 0
0 1 0
2
3 4 5
101+101=010
010+101=111 111+101=100 100+101=001
一 插补的基本概念; 二 插补方法的分类; 三 逐点比较法; 四 数字积分法; 五 数据采样法(时间分割法); 六 插补算法中的速度处理。
2012-5-30
四 数字积分法插补
特点:
易于实现多坐标联动插补 Y 1 数字积分法的工作原理 如右图,函数在[t0 , tn ]的定 积分,即为函数在该区间 的面积: O t0 t1 t2 如果从t=0开始,取自变量 t的一系列等间隔值为△t, 当△t足够小时,可得
2 设圆弧AB为第一象限逆圆弧,起点A (3,0),终点为B(0,3),用DDA法加工圆弧 AB。
2012-5-30
圆弧插补计算过程步骤
圆弧插补是指在数控机床上,通过控制工具沿着圆弧路径进行加工的过程。
下面是圆弧插补的计算过程步骤:
1. 确定圆弧的起点和终点坐标:根据加工要求和图纸,确定圆弧的起点和终点的坐标。
2. 计算圆弧的半径:根据起点和终点的坐标,计算出圆弧的半径。
3. 计算圆心坐标:根据起点、终点和半径的关系,计算出圆心的坐标。
4. 计算圆弧的角度:根据起点、终点和圆心的坐标,计算出圆弧的角度。
5. 确定圆弧的方向:根据起点、终点和圆心的位置关系,确定圆弧的方向(顺时针或逆时针)。
6. 计算插补点的坐标:根据圆心、半径、角度和方向,计算出插补点的坐标。
7. 控制工具移动:根据插补点的坐标,通过数控系统控制工
具在圆弧路径上移动。
8. 重复计算和移动:根据设定的插补步长,重复计算和移动,直到达到终点。
以上是圆弧插补的计算过程步骤,通过这些步骤可以实现精确的圆弧加工。
nx 圆弧插补指令
nx 圆弧插补指令
NX是一款常用的CAM(计算机辅助制造)软件,其中圆弧插补指令的格式如下:
G02/G2、G03/G3
式中:I、J、K——圆心分别在x、y、z轴相对圆弧起点的增量(IJK编程)。
圆弧插补指令主要用于实现圆弧插补加工,分为G02顺时针圆弧(顺圆)插补和G03逆时针圆弧(逆圆)插补。
在程序中,X、Y、Z可以使用绝对坐标,也可以使用相对坐标。
在使用圆弧插补指令时,需要注意圆心坐标的计算和指定,以及圆弧的方向和半径等参数。
同时,建议在编写程序时结合具体的加工需求和机床特性,确保程序的正确性和可执行性。
数控铣床编程与加工技术圆弧插补的学习
Y OX
终点 ( X, Y)
X OZ
终点 ( X, Z)
Z OY
终点 (Y, Z)
起点
J
圆心 I
圆心
起点 I
圆心 K
K J
圆弧插补注意事项
●有关R的使用: 1、当圆弧圆心角小于180°时,R为正值。 2、当圆弧圆心角大于180°时,R为负值。 3、整圆编程时不可以使用R,只能用I、J、K。 4、当R、I、J、K同时出现时,R有效。
●有关F的说明: F为编程的两个轴的合成进给速度。
圆弧插补举例
●使用G02对图中示的劣弧a和优弧b编程。
G91 G02 X30 Y30 R30 F300
圆弧编程的4种方法组合
1、劣弧a
G91 G02 X30 Y30 R30 F300; G91 G02 X30 Y30 I30 J0 F300; G90 G02 X0 Y30 R30 F300; G90 G02 X0 Y30 I30 J0 F300;
圆弧插补的学习
圆弧插补格式
圆弧插补指令G02,G03 格式:
GG1178 G19
G02 G03
X _Y _
X
_
Z
_
Y _ Z _
I _ J _
I _ K _
J _ K _
R _
F_
其中用G17代码进行XY平面的指定,省略时就被默认为是G17 但当在ZX(G18)和YZ(G19)平面上编程时,平面指定代码 不能省略。
圆弧插补练习
%0001 G92 X150.0 Y160.0 Z120.0 G90 G00 X100.0 Y60.0
Z-2.0 S100 M0 G01 X75.5 F100