
机械基础教案§4-1-轮系的应用与分类
2、应用特点:
⑴可获得很大的传动比可满足低速工作的要求
⑵可作较远距离的传动
⑶可实现变速要求滑移齿轮可实现多级变速要求
⑷可实现改变从动轴的回转方向可采用三星轮,惰轮
⑸可实现运动的合成或分解
周转轮系将两个独立的回转运动合成一个回转运动。
二、轮系的分类
按轮系传动时各齿轮的几何轴线在空间的位置是否固定
1、定轴轮系(普通轮系)
传动时轮系中各齿轮的几何轴线位置是固定的轮系称为定轴轮系
2、周转轮系
传动时,轮系中至少有一个齿轮的几何轴线位置不固定,而是绕另一个齿轮的固定轴线回转,这种轮系称为周转轮系。
定轴轮系周转轮系
【小结】
1、掌握轮系的组成及其应用特点
2、掌握轮系的两大分类
【作业】
课本P84 1、2
【教学后记】
【预习指导】定轴轮系的传动比。
机械设计之轮系功用与类型介绍课件
传动比设计需要遵循一定的原则,如最小传动比、最大传动比等
传动比设计需要综合考虑各种因素,如结构、材料、加工工艺等,以达到最优设计
ቤተ መጻሕፍቲ ባይዱ动学设计
运动学设计需要考虑轮系的运动学特性,如传动比、速度比、角速度比等。
运动学设计需要保证轮系的传动精度,如齿轮的啮合精度、传动链的精度等。
运动学设计需要考虑轮系的运动平稳性,如齿轮的啮合平稳性、传动链的平稳性等。
运动学设计需要考虑轮系的运动效率,如齿轮的传动效率、传动链的效率等。
动力学设计
01
扭矩和功率:考虑轮系的扭矩和功率需求,选择合适的传动比和齿轮尺寸
03
效率与损耗:优化轮系的传动效率,降低能量损耗
02
速度与加速度:根据轮系的速度和加速度要求,选择合适的传动比和齿轮尺寸
自动化仓储设备:用于仓库管理,提高仓储效率
自动化检测设备:用于产品质量检测,提高产品质量
机器人关节驱动
机器人关节驱动是轮系在机器人领域的重要应用之一。
1
轮系可以提供精确的关节运动控制,实现机器人的灵活运动。
轮系在机器人关节驱动中,可以减少摩擦和磨损,提高机器人的使用寿命。
轮系在机器人关节驱动中,可以实现多种运动模式,如旋转、平移、升降等。
演讲人
WPS,a click to unlimited possibilities
01.
02.
03.
04.
目录
轮系的功用
轮系的类型
轮系的设计要点
轮系的应用实例
传递动力
轮系可以传递动力,将动力从原动机传递到工作机
轮系可以改变动力的方向,使动力传递更加灵活
轮系的功用与分类公开课课件教案教学设计
课题:轮系的功用与分类
课型:课堂讲解
目的要求:了解轮系的功用与分类
教学重点:轮系的功用,以及与齿轮传动的比较
教学难点:功用
教具:模型、挂图
教学方式及时间分配: 1课时
复习与课外作业:安排学生复习、预习;作业
教学过程:
一、轮系的概念
一系列互相啮合的齿轮所组成的齿轮机构来进行传动。
这种齿轮机构称为轮系。
二、轮系的主要功用是:
⑴可以获得很大的传动比。
很多机械要求有很大的传动比,机床中的电动机转速很高,而主轴的转速要求很低才能满足切削要求,一对齿轮的传动比只能达到3~6,若采用轮系就可以达到很大的传动比。
⑵可以作较远距离的传动。
当两轴中心距较远时,若仅用一对齿轮传动,势必将齿轮做得很大,结构不合理,而采用轮系传动则结构紧凑、合理。
⑶可以实现变速、变向的要求。
一般机器为了适应各种工作需要,多采用轮系组成各种机构,将转速分为多级进行变换,并能改变转动方向。
⑷可以合成或分解运动。
采用周转轮系可以将两个独立运动合成一个运动,或将一个运动分解为两个独立运动。
提问:比较轮系与齿轮的传动特点?
三、轮系的分类
轮系的结构形式很多,根据轮系在传动中各齿轮的几何轴线在空间的相对位置是否固定,轮系可分为定轴轮系和周转轮系两大类。
1、定轴轮系:
当轮系运转时,其各齿轮的几何轴线位置都是固定的,此轮系称为定轴轮系。
2、周转轮系
当轮系运转时,其中至少有一个齿轮的几何轴线是绕另一齿轮的固定几何轴线转动,此轮系称为周转轮系。
教学小结:
作业:。
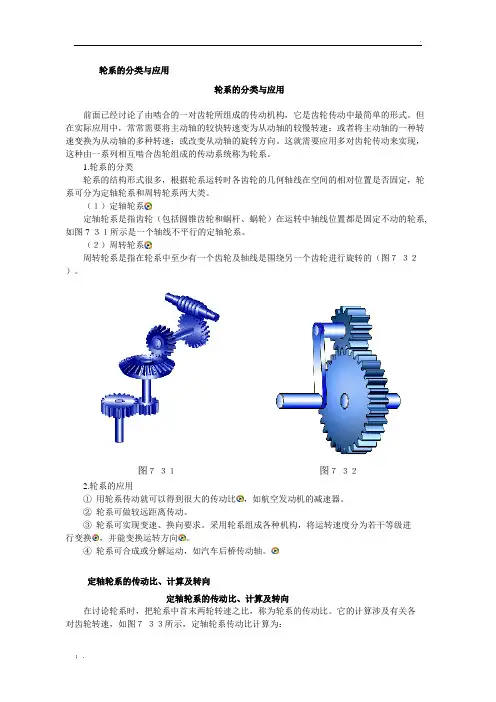
轮系的分类与应用
继母独吞房产儿子能否讨回父亲突然去世,身在海外的儿子仓皇匆忙回国为父奔丧后又匆忙出国,却不知继母已经偷偷丢下自己把父亲的房产转到她的名下并出售获利。
如今10年过去了,儿子还能要返回自己该得的遗产吗?都全都说重新组建的家庭特别容易各有各的“小九九”,尤其是牵涉到老人去世而后后的房产等遗产分配问题,更是容易产生纠纷。
10年前,上海人刘斌(化名)在父亲刘国庆(化名)去世后,没分到父亲一分钱遗产,近日,他回京沪和继母打起了官司,这到底是咋呢?儿子奔丧后急忙留港与一般国人的生活不同,刘国庆在妻子早逝后,于上世纪90年代,就和儿子刘斌一起出国到一前一后非洲淘金,并在非洲结识了同为中国淘金者的王文佳(化名)。
后来,两人不仅在在国外核发注册登记结婚,还用海外赚到的钱在国内买了房。
2001年,年过60的新年刘国庆和王文佳一起回国居住,而正值壮年的刘斌则继续在非洲打理生意。
2003年10月,徐国庆在上海的家中不幸去世。
远在非洲工作的刘斌得知父亲去世的噩耗后赶忙回到上海,在为父亲料理完后事后,又匆忙赶赴非洲继续工作。
由于持续性身在海外,和父亲分居两地,刘斌对父亲的具体财产状况并不十分了解,但国内他判断父亲应该在国内还有很高的财产。
父亲去世后,刘斌回国奔丧期间也向继母询问过遗产事宜,但继母却表示刘国庆没留下什么万雅,尽管刘斌并不相信,但由于海外组织工作脱不开身,加上当时父亲刚去世,也不便立刻深究,刘斌便没再追问。
此后几年,刘斌多次电话联系继母王文佳,询问遗产处置事宜,王文佳均坚称刘国庆在中国大陆并无遗产。
就在父亲去世近十年后,刘斌却经由律师调查发现,父亲生前生前更曾在中国大陆拥有多处房产,其中一套地处上海。
律师进行调查后还发现,2004年3月,继母王文佳曾向当地公证机构作出虚假陈述,隐瞒了刘斌系法定继承年轻人的事实,并凭借由此取得的公证书向登记机构申请独自继承了位于嘉定区的一套房屋。
2005年,王文佳又以45万元的价格将这套房屋出售给了第三人。
轮系的类型与应用
18
平面定轴轮系和空间定轴轮系的传动比 大小均可用上式计算, 但转向的确定有不同的方法。
平面定轴轮系的转向关系可用在上式右 侧的分式前加注(-1)m来表示, m为从输入轴到输出轴所含外啮合齿轮 的对数。 若传动比的计算结果为正,则表示输入 轴与输出轴的转向相同, 为负则表示输入轴与输出轴转向相反。
空间定轴轮系
Βιβλιοθήκη 空间定轴轮系含有轴线不 平行的齿轮传动,其传动 比前的“+”、“-”号 没有实际意义。 因而空间定轴轮系输入轴 与输出轴之间的转向关系 不能用上述方法来确定, 而必须在机构简图上用箭 头来表示,如图6-9所示。
20
对于圆锥齿轮传动,表示方向的箭头应该 同时指向啮合点即箭头对箭头,或同时背 离啮合点即箭尾对箭尾,如图6-10所示。
2
z2 z3 z1 z 2 '
101 99 100 100
9999 10000
1 H
1
9999 10000
1 10000
H
所以:
i H 1 10000
这种转化机构传动比 i13 为正值的行星轮系称为正号机构。该 轮系各轮齿数相差不多,却可以获得很大的传动比,但是效率 很低,反行程,即齿轮1为主动时可能发生自锁。
利用轮系可以在齿轮外形尺寸 较小的情况下获得大的传动比, 如图6-5所示。 同样,利用行星轮系可以由很 少的几个齿轮获得很大的传动 比,如例6-2中仅用二对齿轮, 其传动比竟高达 10000。 值得注意的是,这类行星轮系 用于减速传动时其传动比愈大, 机械效率愈低。所以,它只适 用于某些微调机构,不宜用于 传递动力。
轮系传动比计算(机械基础)教案
轮系传动比计算(机械基础)教案第一章:轮系传动简介1.1 轮系的定义和分类定义:轮系是由两个或多个相互啮合的齿轮组成的传动系统。
分类:定传动比轮系、变传动比轮系、混合传动比轮系。
1.2 轮系的应用和特点应用:轮系广泛应用于机械传动、汽车传动、船舶传动等领域。
特点:传动平稳、噪声小、效率高、传动比精确。
第二章:传动比的计算方法2.1 定传动比轮系的传动比计算计算公式:传动比= 驱动齿轮齿数/ 从动齿轮齿数。
2.2 变传动比轮系的传动比计算计算方法:根据变传动比轮系的传动比曲线,确定所需的传动比值。
2.3 混合传动比轮系的传动比计算计算方法:分别计算定传动比轮系和变传动比轮系的传动比,相乘或相除得到混合传动比。
第三章:轮系传动比的实验测量3.1 实验目的和原理目的:验证轮系传动比的计算结果,提高实验技能。
原理:通过测量驱动齿轮和从动齿轮的转速,计算传动比。
3.2 实验设备和步骤设备:计时器、转速计、齿轮组。
步骤:安装齿轮组,调整转速,测量并记录驱动齿轮和从动齿轮的转速,计算传动比。
3.3 实验数据的处理和分析处理:计算实验测得的传动比与理论计算值的误差。
分析:讨论误差产生的原因,改进实验方法,提高实验精度。
第四章:轮系传动比的优化设计4.1 优化设计的目的和方法目的:提高轮系传动比的性能,降低成本。
方法:选择合适的齿轮材料、齿形和齿数。
4.2 齿轮材料的选择材料:钢、铸铁、塑料、陶瓷等。
选择原则:根据工作条件和要求选择合适的齿轮材料。
4.3 齿轮齿形的设计齿形:直齿、斜齿、螺旋齿等。
设计原则:根据传动比和负载要求选择合适的齿轮齿形。
4.4 齿轮齿数的选择齿数:根据传动比和齿轮尺寸选择合适的齿数。
选择原则:齿数越多,传动比越大,但尺寸和成本也增加。
第五章:轮系传动比的实际应用案例分析5.1 汽车传动系统中的应用案例案例:分析汽车变速箱中齿轮传动比的计算和设计。
5.2 机械传动系统中的应用案例案例:分析机械设备中齿轮传动比的计算和优化设计。
机械基础轮系、平面四杆机构教案

四川锅炉高级技工学校
教案
(2020-2021学年第 1 学期第一轮)
课程类型:专业课
课程名称:机械基础
授课教师:曾馨
适用专业:机器人专业、机电专业
2020年 8 月
审批签字
学期授课计划表
学期授课总结
教案(首页)
教案(首页)
9、平面机构简图绘制步骤
10、绘制简图提示
要点:1、绘制简图时注意去掉与运动无关的结构部分
2、运动部分要抽象成刚性构件
3、绘图时只绘制与运动有关的结构
要求:1、每组每位同学绘制一张A4图纸,具体绘制哪个
机构由小组讨论决定,但小组内必须为不同机构。
2、在图纸右侧详细说明整个绘图步骤
案例分析
讨论、互动
(8分钟)
绘制简图步骤:
(1)、分析:偏心轮2以O为圆心做旋转运动,滑块4做直线移动
(2)、件1与件2,件2与件3,件3与件4构成转动副;件4与机架构成移动副
(3)、如图测出相对位置
(4)、运用平面机构表达符号在图纸上表达出来,见左下图
习题册
总结、布置作
业(2分钟)。
《轮系》教案
柳州市第一职业技术学校级2012-2013 学年上学期教学教案科目《机械基础》授课班级:12模具班任课教师:单均镇教案使用时间:第14 周第 3 课时柳州市第一职业技术学校教师备课纸(三)实施分组讨论完成学习项目活动书。
根据咨询的知识,且已知n1转向,试判断车床中托板各齿轮的传动方向。
巡视指导讨论,总结完成项目活动书养成自学的习惯;培养严谨的学习态度。
(四)展示及评价1)提交学习任务完成材料;2)学生分组展示评价;3)老师归纳总结。
(学习态度、掌握情况等。
)评价、总结给出本节课最理想答案学生总结、自评、互评培养科学严谨的态度;提高口头表达能力。
(五)巩固练习查阅资料完成活动书思考与练习部分。
布置练习课后做练习。
反复加深印象(六)布置作业布置作业课后作业加深印象课题:定轴轮系各轮回转方向的判定班级:组号:姓名:学习目标:知识与技能目标:1、认识什么是定轴轮系传动;2、领会定轴轮系传动路线的分析方法;3、掌握定轴轮系各轮回转方向判定的方法。
过程与方法目标:1、通过阅读项目活动书完成信息查,逐渐培养学生自学的能力。
2、通过小组学习、教师指导,掌握判定定轴轮系各轮回转方向及传动路线的分析方法。
情感态度与价值观目标:1、通过分组学习锻炼学生协作能力、交流沟通能力、表达能力、组织能力;2、逐步养成自学的好习惯;3、培养出科学严谨的学习态度。
教学重点:1、定轴轮系传动路线的分析方法。
2、定轴轮系各轮回转方向的判定方法。
教学难点:定轴轮系各轮回转方向的判定方法。
教学重点、难点解决方法:讲授法、任务驱动法、分组讨论法。
教学程序设计:回顾旧知→应用赏析→新课点拨→下发活动项目书并分组完成→分组展示及对比评价→归纳总结→布置作业。
一、回顾旧知一对内啮合与外啮合圆柱齿轮转向的判断圆柱齿轮传动并各齿轮轴线相互平行时回转方向:(速记口诀:内啮合齿轮转向相同,外啮合齿轮转向相反)二、咨询1、什么是轮系(阅读课本71页)?2、什么是定轴轮系(阅读课本71页)?3、填写下列问题(阅读课本表格74页6-3和课本77页惰轮的应用)?A 图B 图1、Z 1是什么轮? (主动或从动)2、Z 2是什么轮? (主动或从动)3、此啮合为什么型的啮合方式?4、Z 1与Z 2转动方向( )(相同或相反)。
基础-机械设计基础轮系-(公开课)
作业
定轴轮系传动比计算 • 论轮系的功用
汽车后桥的差速器
差动轮系不仅能将两个独立地运动合成为一个运动,而且还可将 一个基本构件的主动转动,按所需比例分解成另两个基本构件的 不同运动。汽车后桥的差速器就利用了差动轮系的这一特性。
几种特殊形式的行星传动简介
一、渐开线少齿差行星传动
固定的太阳轮1、行星轮2、行星架H及输出机构3(等角速比机构) 组成。 输出机构转速=行星轮的转速
Z2 Z2 Z1
Z2 Z1 Z2
特点:传动比大,结构紧凑,效 率高,不需等角速比机构, 同时啮合的齿数多,传动 平稳,承载能力高,齿侧 间小,适于反向传动。 柔轮材料加工热处理要求 高;避免柔轮变形过大,传 动比一般要大于35。
钢轮1,柔轮2,波发生H 柔轮2比钢轮1少z2-z1个齿
iH 2
nH n2
(Z2
1 Z1) / Z2
惰轮(过轮):不影响传动比大小只起改变转向作用的齿轮
轮系的功用
1、传递相距较远的两轴之间的运动和动力;
2、获得大的传动比:
一对外啮合圆柱齿轮传动,其传动比一般可为i<=5-7。但是 行星轮系传动比可达i=1000,而且结构紧凑。
举例:图示为一大传动比的减速器,
Z1=100,Z2=101, Z2'=100,Z3=99
i
n1 n7
所有从动轮齿数的乘积 所有主动轮齿数的乘积
Z2Z3Z4Z5Z7 Z1Z 2 Z 3 Z 4 Z 6
• 某主轴箱中,已知各齿轮齿数分别为Z1=18、Z2=20,Z3=18、 Z4=19、Z5=20、Z6=20、Z7=21,Z8=22、Z9=22、Z10= 18、 Z11=30、Z12=26。且已知1轴的转速为n1=446.7转/分,方向 向上。问:该轮系可以输出几种转速?并求图示位置带轮轴的转 速和方向。
轮系1
机械基础部分
3
61
3 2 O2 H OH 1
2
H
3
O2
H
OH O3 O1
H
1
2 O1
1
O3
3
2H
O2 2 O1 1 O1 O3
3
2 O2 H
3H
O3
1H
1
机械基础部分
周转轮系转化机构中各构件的角速度
构件代号 1 2 3 H 原角速度 在转化机构中的角速度 (相对于系杆的角速度)
z z H i 1 2 3 H z 1 z 2
68 机械基础部分 例2 图示轮系, 已 知 z115 , z225 , z220 , z360 , n1200rmin , n350rmin ,试求系杆 H 的转速 nH 的大小和方 向,⑴ n1、n3转向相同时;⑵ n1、n3转向相反时。
机械基础部分
27
推广:
设首轮A的转速为n1,末轮K的转速为nK,m为圆柱齿轮外啮合 的对数,则平面定轴轮系的传动比可写为:
1 n1 m 所有从动轮齿数的乘积 i1k ( 1) k nk 所有主动轮齿数的乘积
机械基础部分
28
推广:
设首轮A的转速为n1,末轮K的转速为nK,m为圆柱齿轮外啮合 的对数,则平面定轴轮系的传动比可写为:
62
1 2 3
1H1H 2H2H 3H3H
H
HHHH =0
周转轮系中所有基本构件的回转轴共线,可以根据周 转轮系的转化机构写出三个基本构件的角速度与其齿数之 间的比值关系式。已知两个基本构件的角速度向量的大小 和方向时,可以计算出第三个基本构件角速度的大小和方 向。
1 n1 i1k k nk
《机械设计基础》电子教案(2) 项目 6 轮系的分析与应用
上一页
返回
任务 6.2 轮系传动比的计算
• 1. 定轴轮系传动比的计算 • 轮系中两齿轮 (轴) 的转速或角速度之比, 称为轮系的传动比。 求
轮系的传动比不仅要计算它的数值, 而且还要确定两轮的转向关系。 • (1) 一对齿轮的传动比 • 最简单的定轴轮系是由一对齿轮组成的, 其传动比为
• 对于外啮合圆柱齿轮传动, 两轮转向相反, 上式取 “ - ” 号; 对 于内啮合圆柱齿轮传动, 两轮转向相同, 上式取 “ + ” 号。
• 两轮的相对转向关系也可用画箭头的方法来表示。 外啮合齿轮的箭 头方向相反, 内啮合齿轮的箭头方向相同, 圆柱齿轮传动的转向如 图 6 -3 (a) 和图 6 -3 (b) 所示。
下一页 返回
任务 6.2 轮系传动比的计算
• 对于圆锥齿轮传动、 蜗杆传动等空间齿轮传动机构, 因其轴线不平 行, 不能用正、 负号来说明其转向, 只能用画箭头的方法在图上标 注转向, 圆锥齿轮传动、 蜗杆传动的转向如图 6 -4 所示。
• 2. 周转轮系传动比的计算 • 如图 6 -5 (a) 所示为一典型的行星轮系, 齿轮 1 和 3 为中
心轮, 齿轮 2 为行星轮, 构件 H 为行星架。 由于行星轮 2 既绕 自身轴线 O 1 O 1 转动, 又随行星架 H 绕轴线 OO 转动, 不是绕 定轴的简单运动, 所以不能直接用求定轴轮系传动比的公式来求行 星轮系的传动比。
上一页 下一页 返回
任务 6.2 轮系传动比的计算
• 为了求出行星轮系的传动比, 可以采用 “转化机构法”, 即假设给 整个行星轮系加上一个与行星架的转速大小相等而方向相反的公共转 速 ( - n H ), 由相对运动原理可知, 轮系中各构件之间的相对 运动关系并不随之改变, 但此时行星架变为相对静止不动的状态, 齿轮 2的轴线 O 1 O 1 也随之相对固定, 行星轮系转化为假想的 “定轴轮系”, 即将图 6 - 5 (a) 转化为图 6 -5 (b)。 这个经转化后得到的假想定轴轮系, 称为该行星轮系的转化轮系。 利用求解定轴轮系传动比的方法, 借助转化轮系, 就可以将行星轮 系的传动比求出来。