
三角高程测量复习
DAB 2R
2、 大所折光的影响
2 DAB p AB K 2R K 0.08 ~ 0.16
3、地球曲率与大气折光的联合影响
f AB q AB - p AB (1 K ) D 2R K 0.08 ~ 0.16
2 AB
直觇观测: hAB DAB tan AB i A vB f AB H B H A hAB H A DAB tan AB i A vB f AB
hAB hBA 直、 反觇双向观测的高差平 均值: hAB中 2 待定点B的直、 反觇双向观测所得的高 程结果值 H B H A hAB中
*二、地球曲率和大气折光对三角高程的影响
1 、 地球曲率影响 q AB
2 DAB 2( R H A i A )
二.一般情况下的 三角高程测量
1.500
1.518
1.750
1.518
1.500
1.477
1.500
1.477
1.500
1.383
1.500
1.383
1.500
1.456
1.550
-1.737 +1.713 +2.953 -2.929 +3.035 -3.052 +9.761 -9.752 -1.725 2.941 3.044 9.756
D tan
v B HB
hAB
B点的高程: H B H A hAB
D 大地水准面
2、为了提高三角高程测量的精度,一般情
况下需要进行直、返觇双向观测取平均值
直觇观测: H B H A hAB H A DAB tan AB i A vB 反觇观测: H B H A hAB H A hBA H A ( DBA tan BA iB v A )
三、三角高程测量的外业观测
三角高程测量的外业观测应与平面控制观测同时进行
1、量取仪器高度(i)及觇标高(v)
2、竖直角观测
A、观测时一般利用十字丝中丝横切觇标的顶端 B、进行竖盘读数必须调整竖盘指标水准管气泡
居中 C、计算竖盘指标差x、竖直角α并核对是否超限
3、在三角高程测量时应尽可能地采用对向直、 反觇观测,以略弱气曲差对高差观测值的影响
1、计算直、反觇高差观测平均值(不必计算f值)
项 目 D
A~1
直觇 反觇 206.133
1~2
直觇 反觇 267.904
2~3
直觇 反觇 184.617
3~B
直觇 反觇 220.005
α
i
v h h
-00 +00 +00 -00 +00 -00 +02 -02 27 42 32 26 37 32 37 25 56 52 54 43 34 09 30 55 1.424
§9-3 三角高程测量的主要误差来源
一、距离测量误差
一般而言,距离测量误差对三角高程测量的影响很小
二、竖直角测量误差
A、观测误差——照准误差、读数误差、竖盘指标水 准管气泡居中误差 B、仪器误差——竖盘刻划误差、竖盘偏心误差、轴 系校正误差 C、外界环境影响——大气折光、空气湍流、空气清 晰度
三、仪器高及觇标高误差 四、地球曲率影响
2、设计并编制三角高程内业计算表格
3、抄录点名、起算点高程及外业观测数据(直、反觇 高差平均值、边长)
4、计算三角高程路线附(闭)合差fh并检核 5、按路线距离成比例反号分配附(闭)合差fh附(闭) 合差fh并检核对 6、计算各边高差平差值h 7、计算各待定点高程平差值H
*六、三角高程测量内业计算示例
三角高程测 量
第九章
三角高程测量
(复习)
§9-1 三角高程测量原理
*一、三角高程测量的基本原理
1、已知AB水平距离D, A点高程HA,在测站A观测 垂直角,则:
hAB DAB tan AB i A vB hAB S AB sin AB iA vB
(S为斜距)
i A HA
§9-2 三角高程测量的方法及要求
一、三角高程测量的基本类型
1、三角高程网————三角网、导线网 2、三角高程导线————闭合、附合、支 3、独立高程点————前交、侧交、后交
二、三角高程测量的技术要求
仪 器 J2 J2 J6 竖直角 测回数 3 2 2 竖盘 指标差 7 10 25 竖直角 较 差 7 10 25 直反觇 高差较差 ±40√D ±60√D ±80√D 路线高差 附合差 ±20√D ±30√D ±40√D
+2. 946 +3. 048
高 程 179. 326
177. 605
180. 551
3
B ∑
183. 599
193. 360
+9. 761 +14. 034
f h ( H A h) H B (179.326 14.016) 193.360 0.018m f h容 40 D 38m m (图根)
5、当A、B两点的水平距离小于200m 时,可以不考虑球、气差对三角高程结果 值的影响(f<3mm) 直觇: hAB DAB tan AB i A vBb 或 hAB S AB sin AB i A vB 1 hAB中 hAB hBA 2 反觇:
hBA DBA tan BA iB v A 或 h BA SBA sin BA iB l A
* 4、采用直、反觇观测可基本消除地球曲率与
大气折光联合影响
直觇观测: 反觇观测: hAB DAB tan AB i A vB f AB hBA DBA tan BA iB v A f BA
直、 反觇平均值: 1 hAB中 (hAB hBA ) 2 ( DAB tan AB i A vB f AB ) - ( DBA tan BA iB v A f BA ) 2 2 (1 K ) DAB 由于f AB f BA 则有 2R ( DAB tan AB i A vB ) - ( DBA tan BA iB v A ) h AB中 2
A
1
2
3
B
பைடு நூலகம்
* 2、三角高程测量内业平差计算表
点名 A 水平距离 206. 133 267. 904 184. 617 220. 005 878. 659 高差观测值 +4 -1. 725 +5 +2. 941 +4 +3. 044 +5 +9. 756 +14. 016 高差平差值
1
2
-1. 721
四、三角高程测量的外业验算
1、由三角高程测量的对向观测所求得的直、 反测高差(经过两差改正)之差△hAB=hAB-hBA≤ 三角高程测量技术要求的规定 2、三角高程符(闭)合路线的符(闭)合高差
fh=∑h观-(H终-H始) ≤三角高程测量技术要求
的规定
五、三角高程测量的内业平差计算
1、绘制三角高程内业计算略图并抄录外业观测数据
§5.9三角高程测量
§5.9 三角高程测量三角高程测量的基本思想是根据由测站向照准点所观测的垂直角(或天顶距)和它们之间的水平距离,计算测站点与照准点之间的高差。
这种方法简便灵活,受地形条件的限制较少,故适用于测定三角点的高程。
三角点的高程主要是作为各种比例尺测图的高程控制的一部分。
一般都是在一定密度的水准网控制下,用三角高程测量的方法测定三角点的高程。
5.9.1 三角高程测量的基本公式1.基本公式关于三角高程测量的基本原理和计算高差的基本公式,在测量学中已有过讨论,但公式的推导是以水平面作为依据的。
在控制测量中,由于距离较长,所以必须以椭球面为依据来推导三角高程测量的基本公式。
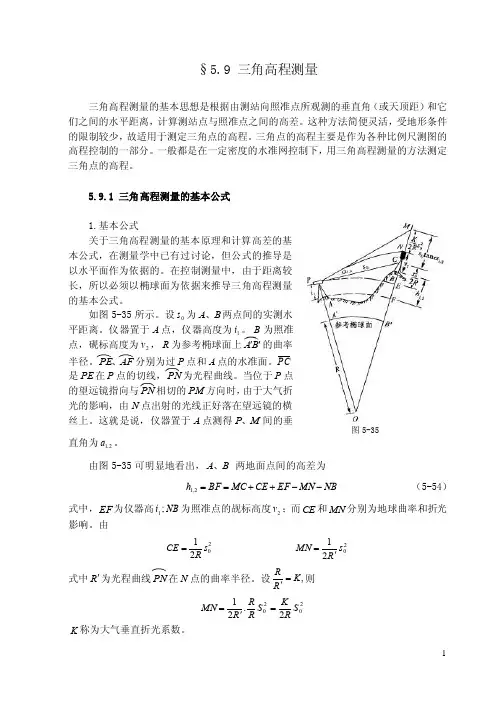
如图5-35所示。
设0s 为B A 、两点间的实测水平距离。
仪器置于A 点,仪器高度为1i 。
B 为照准点,砚标高度为2v ,R 为参考椭球面上B A ''的曲率半径。
AF PE 、分别为过P 点和A 点的水准面。
PC 是PE 在P 点的切线,PN 为光程曲线。
当位于P 点的望远镜指向与PN 相切的PM 方向时,由于大气折光的影响,由N 点出射的光线正好落在望远镜的横丝上。
这就是说,仪器置于A 点测得M P 、间的垂直角为2,1a 。
由图5-35可明显地看出,B A 、 两地面点间的高差为NB MN EF CE MC BF h --++==2,1 (5-54)式中,EF 为仪器高NB i ;1为照准点的觇标高度2v ;而CE 和MN 分别为地球曲率和折光影响。
由2021s R CE =2021s R MN '= 式中R '为光程曲线PN 在N 点的曲率半径。
设,K R R='则 20202.21S RK S R R R MN ='=K 称为大气垂直折光系数。
图5-35由于B A 、两点之间的水平距离0s 与曲率半径R 之比值很小(当km s 100=时,0s 所对的圆心角仅5'多一点),故可认为PC 近似垂直于OM ,即认为 90≈PCM ,这样PCM ∆可视为直角三角形。
5章三角高程测量
垂直 角
误差 源 测 距 测 角
0.2km 0.221 1.369 0 2
0.4km 0.259 2.739 0.063 2
0.6km 0.297 4.108 0.152 2
0.8km 0.333 5.477 0.268 2
1.0km 0.370 6.847 0.420 2
3°
折光 差 量 高
2.43
1 K1 2 h1 d1 sin 1 d1 cos2 1 i1 t2 2R 1 K2 2 2 h2 d 2 sin 2 d 2 cos 2 i2 t1 2R
• • 代入式(7-53)又得
(7-54)
1 K1 2 1 K2 2 1 h中 [(d1 sin 1 d 2 sin 2 ) d1 cos2 1 d 2 cos2 2 2 2R 2R
• ( 1 )在已测几何水准的两点间进行三角高程 测量来确定值
• 设用几何水准测量直接测得的 A 、 B 两点高程分别为 HA 、 HB ,在A点上设站观测B点的垂直角为,A点的仪器高为, B点的觇标高为, A、 B两点的椭球面上的距离为 S,则 有 H B H A hAB Stg AB cS 2 i A t B hAB • • • • • 若令, (hAB ) 0 Stg AB i A t B hAB 于是有: H B H A (hAB ) 0 cS 2 即 H B H A (h AB ) 0 (7-57) 作业中用这种方法确定值时,应在测区内选择 4 ~ 5 条 两端已用几何水准测量。
• 3、仪器高和觇牌高的量取 • 应在观测前后用经过检验的量杆各量测一次, 精确至1mm,当较差不大于2mm时取中数采用。 • 4、大气垂直折光系数K的确定 • 当用单向观测高差计算实用公式计算每一条三 角边的往测和返测高差时,必须知道值。球气 差改正系数,对一个测区来说,地球平均曲率 半径R是个常数,因此确定值实质上就是确定K 值。作业中为了计算方便,通常不直接确定 K 值而确定值。
《三角高程测量》课件

80%
测量过程
通过在建筑物顶部和底部设置测 点,利用全站仪或经纬仪等测量 设备,对测点进行角度和距离测 量,计算出建筑物的垂直度。
大跨度桥梁的高程测量
桥梁监测
大跨度桥梁在施工和运营过程 中需要进行高程测量,以监测 桥梁的变形和沉降情况。
跨度大
大跨度桥梁的跨度较大,传统 的水准测量方法难以满足精度 要求,而三角高程测量方法则 能够提供更高的测量精度。
将处理后的结果以图表、地图 等形式进行展示,以便更好地 理解和应用。
总结与报告编写
对整个测量过程进行总结,编 写详细的测量报告和技术文档
,以便后续使用和参考。
03
三角高程测量的误差来源与控制
误差来源分析
仪器误差
由于仪器本身精度限制 ,导致测量结果存在误
差。
观测误差
观测过程中由于人为因 素或环境因素引起的误
3
自动化巡检与监测
利用无人机和传感器技术,实现测量设施的自动 化巡检和监测,提高设施运行安全性和可靠性。
在其他领域的应用拓展
城市规划与建设
利用三角高程测量技术获取城市 地形数据,为城市规划、建设和
管理工作提供基础数据支持。
农业领域应用
利用三角高程测量技术获取农田地 形数据,为农业灌溉、土地整治和 农业机械化等工作提供技术支持。
加强质量控制
建立完善的质量控制体系,对测量过 程和结果进行严格的质量控制和检查 。
04
三角高程测量的实际应用案例
高层建筑物的垂直度测量
80%
垂直度测量
三角高程测量方法常用于高层建 筑物的垂直度测量,以确保建筑 物垂直且符合设计要求。
100%
精度要求高
由于高层建筑物的垂直度对结构 安全和稳定性至关重要,因此需 要高精度的测量方法来确保垂直 度在允许的误差范围内。
三角高程测量
§4-6 三角高程测量一、三角高程测量原理及公式在山区或地形起伏较大的地区测定地面点高程时,采用水准测量进行高程测量一般难以进行,故实际工作中常采用三角高程测量的方法施测。
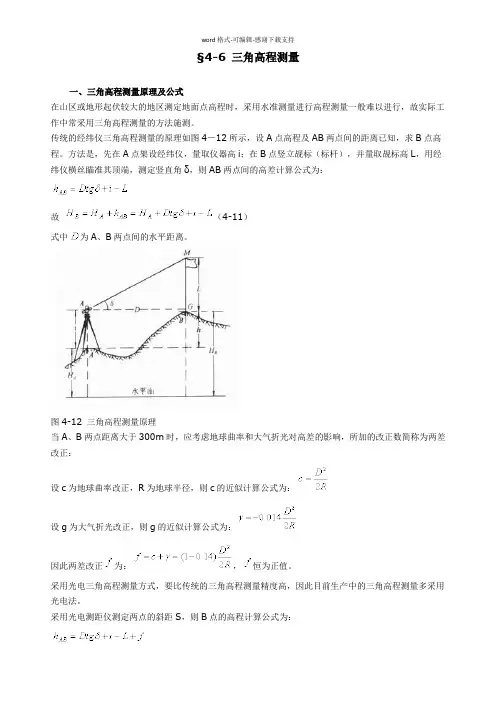
传统的经纬仪三角高程测量的原理如图4-12所示,设A点高程及AB两点间的距离已知,求B点高程。
方法是,先在A点架设经纬仪,量取仪器高i;在B点竖立觇标(标杆),并量取觇标高L,用经纬仪横丝瞄准其顶端,测定竖直角δ,则AB两点间的高差计算公式为:故(4-11)式中为A、B两点间的水平距离。
图4-12 三角高程测量原理当A、B两点距离大于300m时,应考虑地球曲率和大气折光对高差的影响,所加的改正数简称为两差改正:设c为地球曲率改正,R为地球半径,则c的近似计算公式为:设g为大气折光改正,则g的近似计算公式为:因此两差改正为:,恒为正值。
采用光电三角高程测量方式,要比传统的三角高程测量精度高,因此目前生产中的三角高程测量多采用光电法。
采用光电测距仪测定两点的斜距S,则B点的高程计算公式为:(4-12)为了消除一些外界误差对三角高程测量的影响,通常在两点间进行对向观测,即测定hAB和hBA,最后取其平均值,由于hAB和hBA反号,因此可以抵销。
实际工作中,光电三角高程测量视距长度不应超过1km,垂直角不得超过15°。
理论分析和实验结果都已证实,在地面坡度不超过8度,距离在1.5km以内,采取一定的措施,电磁波测距三角高程可以替代三、四等水准测量。
当已知地面两点间的水平距离或采用光电三角高程测量方法时,垂直角的观测精度是影响三角高程测量的精度主要因素。
二、光电三角高程测量方法光电三角高程测量需要依据规范要求进行,如《公路勘测规范》中光电三角高程测量具体要求见表4-6。
表4-6 光电三角高程测量技术要求往返各注:表4-6中为光电测距边长度。
对于单点的光电高程测量,为了提高观测精度和可靠性,一般在两个以上的已知高程点上设站对待测点进行观测,最后取高程的平均值作为所求点的高程。
高程测量—三角高程测量(工程测量课件)
三角高程测量案例
C目 录 ONTENTS 1 三角高程测量方法(复习) 2 三角高程测量案例
1 三角高程测量方法
三
角
3.用全站仪观测竖直
高 程 测
角和水平距离,竖直 角观测1~2测回,取 平均值作为最后结果。
量
方 法
1.安置仪器于 测站点;量出
仪器高。
2.棱镜立于 测点上,量 出觇标高。
三 角
平距离和观测的 竖直角计算两点 之间的高差。
高
程
测
hAB DAB tan i l
量
原
理
原理公式
2 三角高程测量方法三源自角3.用全站仪观测竖直
高 程 测
角和水平距离,竖直 角观测1~2测回,取 平均值作为最后结果。
量
方 法
1.安置仪器于 测站点;量出
仪器高。
2.棱镜立于 测点上,量 出觇标高。
三
hhABABDDABABtatannAAiAiAlBlB
角 高 程 测
hhBABADDABABtatannBBiBiBlAlA
11 hh平平均均22(h(hABABhhBABA))
量
方 法 4.计算
2 三角高程测量案例
A、B 两点间水平距离为341.22m ,在A点设 站照准B点测得垂直角为 A 140628 , 仪器高 iA 1.30m,觇标高 lB 1.80m,在B 点设站照准A点测得垂直角为 B 135905, 仪器高 lA 1.60m ,觇标高 iB 1.40m 。求 A、B 两点间的高差。
案例
直觇: hAB D AB tan A iA lB 341.22 tan140628 1.30 - 1.80 85.258m
测绘师《综合能力》知识点:三角高程测量

测绘师《综合能力》知识点:三角高程测量
三角高程测量
三角高程测量是通过两点间的距离和垂直角(或天顶距),利用三角公式推求其高差,确定待定点高程的技术和方法。
在传统大地测量中,三角高程测量是测定各等级大地点高程的基本方法。
(一)垂直角观测方法
垂直角观测方法有中丝法、三丝法两种。
各等级三角点上每一方向按中丝法观测时应测四测回,三丝法观测时应测二测回。
l中丝法:以望远镜十字丝的水平中丝为准,照准目标测定垂直角。
l三丝法:以望远镜三根水平丝为准,依次照准同一目标来测定垂直角。
l(二)高差计算公式
l用水平距离和垂直角计算;
l用倾斜距离和垂直角计算。
(三)三角高程测量的精度
根据理论推导和实测三角高程精度统计,对向高差中数的中误差,在最不利的观测条件下所达到的精度为
式中,mh单位为m;s单位为km。
三角高程测量原理、误差分析及应用(精)
三角高程测量1 三角高程测量的基本原理三角高程测量是通过观测两点间的水平距离和天顶距(或高度角)求定两点间的高差的方法。
它观测方法简单,不受地形条件限制,是测定大地控制点高程的基本方法。
目前,由于水准测量方法的发展,它已经退居次要位置,但在山区和丘陵地带依然被广泛采用。
在三角高程测量中,我们需要使用全站仪或者经纬仪测量出两点之间的距离(水平距离或者斜距和高度角,以及测量时的仪器高和棱镜高,然后根据三角高程测量的公式推算出待测点的高程。
由图中各个观测量的表示方法,AB两点间高差的公式为:h=S0tanα+i1-i2 ①但是,在实际的三角高程测量中,地球曲率、大气折光等因素对测量结果精度的影响非常大,必须纳入考虑分析的范围。
因而,出现了各种不同的三角高程测量方法,主要分为:单向观测法,对向观测法,以及中间观测法。
1.1 单向观测法单向观测法是最基本最简单的三角高程测量方法,它直接在已知点对待测点进行观测,然后在①式的基础上加上大气折光和地球曲率的改正,就得到待测点的高程。
这种方法操作简单,但是大气折光和地球曲率的改正不便计算,因而精度相对较低。
1.2 对向观测法对向观测法是目前使用比较多的一种方法。
对向观测法同样要在A点设站进行观测,不同的是在此同时,还在B点设站,在A架设棱镜进行对向观测。
从而就可以得到两个观测量:直觇:hAB= S往tanα往+i往-v往+c往+r往②反觇:hBA= S返tanα返+i返-v返+c返+r返③S——A、B间的水平距离;α——观测时的高度角;i——仪器高;v——棱镜高;c——地球曲率改正;r——大气折光改正。
然后对两次观测所得高差的结果取平均值,就可以得到A、B两点之间的高差值。
由于是在同时进行的对向观测,而观测时的路径也是一样的,因而,可以认为在观测过程中,地球曲率和大气折光对往返两次观测的影响相同。
所以在对向观测法中可以将它们消除掉。
h=0.5(h AB- h BA=0.5[( S往tanα往+i往-v往+c往+r往-( S返tanα返+i返-v返+c返+r返]=0.5(S往tanα往-S返tanα返+i往-i返+v返-v往④与单向观测法相比,对向观测法不用考虑地球曲率和大气折光的影响,具有明显的优势,而且所测得的高差也比单向观测法精确。
(完整版)三角高程测量
32
2020年8月9日星期日
四、偏心误差系数的测定
基本原理:因为相对观测竖角(绝对值) 的平均值可消除竖盘偏心的影响,因此也可 通过相对观测的竖角来反映偏心误差。
测定步骤 1.为了减小竖盘指标差的影响,在平坦 地区选择两个相距约50m的固定点A、B, 在两点上竖立标尺,如图10-8所示。
33
2020年8月9日星期日
α=(R–L-180°)/2
=(278°12′24″- 81°47′36″- 180°)
= + 8°12′24″
12
2020年8月9日星期日
对高度角式注记,竖直角的计算 当竖直角为仰角时(参考前面的示意图)
α左 = L - 0° α右 = 180°- R α= (L – R + 180°)/2 (a) 当竖直角为俯角时
竖盘指标水准管
竖盘指标水准 管微动螺旋
6
图中3号螺旋为 竖盘指标水准管 微动螺旋
2020年8月9日星期日
2.竖盘的注记形式 顺时针,逆时针。
望远镜水平时,竖盘读数为90°的整倍数。
竖盘逆时针注记(盘左高度角式)
7
2020年8月9日星期日
竖盘顺时针注记(盘左天顶距式)
8
2020年8月9日星期日
3.竖角的表示形式
• 计算竖直角:各按三丝所测得的L和R分别计算出相应
的竖角,最后取平均值为该竖角的角值。
22
2020年8月9日星期日
五、指标差的检验与校正
1.测定指标差 盘左、盘右瞄准同一明显目标,观测多个测回 求得指标差。 2.求出盘左或盘右的正确读数(读数减指标 差)。 3.微调竖盘指标水准管,使竖盘位于正确读数。 4.调节竖盘水准管校正螺丝,使气泡居中。
全站仪三角高程测量不同方法的分析与应用概要课件
精密工程测量
在精密工程中,需要高精度地测量各种物体的位置和尺寸,以确保工程的精度和质量。全站仪三角高程测量方法可以满足精 密工程测量的高精度要求。
在实际应用中,可以在工程现场设置基准点和测点,利用全站仪对测点进行高程测量,获取各个位置的高程数据。这些数据 可以用于分析工程的精度和质量,及时发现误差和异常情况,为调整和修复提供依据。同时,全站仪三角高程测量方法也可 以与其他测量方法相结合,形成更加完善的测量系统,提高工程测量的精度和效率。
THANKS
感谢观看
在实际应用中,可以在矿山的周围设置基准点和监测点,利用全站仪对监测点进 行高程测量,通过与基准点的高程比较,计算出矿山的垂直位移量。同时,可以 定期进行监测,形成位移曲线,分析位移趋势,预测未来的位移情况。
水利工程的高程测量
水利工程建设和维护过程中,需要高精度地测量水库大坝、堤防等位置的高程,以确保水利工程的安 全。全站仪三角高程测量方法可以在各种复杂环境下进行高程测量。
特点
能够克服河流的障碍,快速准确地测量两岸的高程。但需要解决对 岸点的通视问题,以及考虑地球曲率和大气折射等因素的影响。
应用场景
适用于河流两岸的高程测量和工程规划等场合。
PART 03
全站仪三角高程测量的精 度分析
测量误差来源
仪器误差
气象条件影响
观测环境
操作者技能
全站仪本身存在的误差, 如望远镜、测距仪、电
子系统等部件的精度限制。
如大气折射、温差、气 压等因素对测距和角度
三角高程测量原理讲解学习
三角高程测量原理讲解学习三角高程测量的原理基于三角形的几何性质和三角函数的运用。
三角高程测量中,我们通常选择一个具有高程已知的点作为起始点,再选择一个观测点作为目标点,然后使用测量仪器测量起始点和目标点之间的距离差和水平角差,从而推算目标点的高程。
1.设置基线:首先需要选择一个距离目标点较近的、地势相对较平坦的观测站点作为起始点,同时在观测站点上安装测量仪器,将其与目标点连线称为基线。
2.观测距离:在起始点测量仪器上安装测距仪,通过观测距离仪器测量起始点到目标点的水平距离。
测量时需要注意排除大气折射和大地曲率的影响,采用纠正方法对测量结果进行修正。
3.观测角度:在起始点测量仪器上安装测角仪,通过观测角度仪器测量起始点到目标点的水平角度差。
测角仪器可以测量水平方向的角度差,也可以测量垂直方向的角度差,根据具体情况选择合适的仪器。
4.计算高程差:根据观测距离和角度,可以使用三角函数计算出目标点的高程差。
其中,观测距离和角度差可以通过观测仪器直接读取,高程差的计算可以使用正弦定理、余弦定理等方法进行计算。
需要注意的是,在三角高程测量中,观测站点和目标点之间的距离差通常比较小,所以需要选用高精度的测距和测角仪器,同时在实际操作中也需要注意测量时的环境因素,如大气状态、地球引力等对测量结果的影响。
此外,三角高程测量还可以通过建立高程网,将多个观测点连接起来,依次进行三角高程测量,从而形成一个相对完整的高程测量网,对于大范围的地理位置高程测量具有较高的精度和可靠性。
总结起来,三角高程测量原理是一种通过测量观测站点与目标点之间的距离差和水平角差,然后利用三角函数的运算,来计算目标点的高程差的方法。
它是一种常用且有效的测量方法,可以用于山区、河流等地形复杂的区域,具有较高的精度和可靠性。
在实际操作中,需要选用高精度的测距和测角仪器,并注意环境因素对测量结果的影响。
通过建立高程网,可以拓展三角高程测量的应用范围,获得更全面的高程信息。