
二级倒立摆
东 北 大 学 2008 年 6 月
A Thesis in Control Theory and Control Engineering
Research on Fuzzy Control for Double Inverted Pendulum
By Chen Zewang
Supervisor : Professor Gao Xianwen
分类号 UDC
密 级
学 位 论 文
二级倒立摆系统的模糊控制研究
作 者 姓 名 : 陈泽望 指 导 教 师 : 高宪文 教授 东北大学信息科学与工程学院 申请学位级别: 硕士 学 科 类 别 :工学
学科专业名称: 控制理论与控制工程 论文提交日期: 2008 年 6 月 学位授予日期: 评 阅 人 : 李界家 教授 论文答辩日期: 2008 年 7 月 答辩委员会主席:王建辉 教授 王小刚 副教授
关键词:倒立摆;模糊控制;融合函数;T-S 模型;逐级控制
tract
Research on Fuzzy Control for Double Inverted Pendulum
Abstract
Inverted pendulum is a typical high order system that is fleet, multivariable, nonlinear, strong coupling and absolutely instable. The research on theories and methods of the inverted pendulum's control is of extensive significance in many fields such as walking of biped robots, launching process of rockets and flying control of helicopters. Several fuzzy control strategies are employed to solve the contradiction between the control performance and the number of fuzzy rules, aiming to control double inverted pendulum effectively in this thesis. Firstly, the development situation and trend of fuzzy control are discussed briefly and the development course and research status of inverted pendulum are summarized in this thesis. The structure and work principle of double inverted pendulum are introduced. Nonlinear mechanism model of it and its linearization model in equilibrium are obtained by means of Lagrange equation. Performances, such as stability, are analyzed for linearization model. Secondly, linear quadratic optimum control, fuzzy control, and their mutual combination are discussed systematically. Several fuzzy control strategies are studied. Information fusion which is based on fuzzy control strategy reduces the dimension of its input vectors and solves the problem of rule number's explosion by combining the linear system theory with information fusion technique. Takagi-Sugeno based gradual fuzzy control strategy, which has fewer and more effective rules and can greatly simplify the design process of fuzzy controller, is adopted to stabilize the double inverted pendulum. Finally, the simulation model of double inverted pendulum system is edited by compiling S function in Matlab/Simulink and some simulations are carried out. Simulation results indicate that the fuzzy control strategies proposed in this thesis can not only solve the problem of fuzzy rule number's explosion and simplify the design process of fuzzy controller, but also obtain better performance in control of the double inverted pendulum.
Key words: Inverted Pendulum; Fuzzy Control; Fusion Function; T-S Model; Gradual Control
III
东北大学硕士学位论文
目 录
目 录
独创性声明 .................................................................................................................................I 摘 要 ......................................................................................................................................... II ABSTRACT ............................................................................................................................ III 第 1 章 绪论 .............................................................................................................................. 1 1.1 课题的研究背景和意义 ..................................................................................................... 1 1.2 模糊控制的研究概况 ......................................................................................................... 1 1.2.1 模糊控制的产生 ...................................................................................................... 1 1.2.2 模糊控制的研究现状与发展趋势 .......................................................................... 2 1.3 倒立摆控制系统研究概况 ................................................................................................. 4 1.3.1 倒立摆控制系统的产生 .......................................................................................... 4 1.3.2 倒立摆控制系统的研究现状与发展趋势 .............................................................. 5 1.4 本文的主要工作 ................................................................................................................. 7 第 2 章 倒立摆系统建模与现代控制策略分析 ...................................................................... 9 2.1 二级倒立摆系统的结构及工作原理 ................................................................................. 9 2.2 二级倒立摆系统的数学建模 ............................................................................................. 9 2.2.1 倒立摆系统建模假设 .............................................................................................. 9 2.2.2 符号说明 .................................................................................................................. 9 2.2.3 系统建模 ................................................................................................................ 11 2.3 二级倒立摆系统的运动模态 ........................................................................................... 15 2.4 二级倒立摆非线性模型的线性化 ................................................................................... 15 2.5 二级倒立摆系统的性能分析 ........................................................................................... 17 2.6 二级倒立摆系统的最优状态反馈控制 ........................................................................... 19 2.7 基于线性化模型的仿真 ................................................................................................... 20 2.8 本章小结 ........................................................................................................................... 22 第 3 章 模糊控制方法研究 .................................................................................................... 23 3.1 模糊控制理论简介 ........................................................................................................... 23 3.1.1 模糊控制的特点 .................................................................................................... 23 3.1.2 模糊控制器的工作原理 ........................................................................................ 24 3.2 模糊融合技术与融合函数 ............................................................................................... 24 3.2.1 融合技术 ................................................................................................................ 25 IV
二级倒立摆模糊控制设计

绪论 (1)1倒立摆系统的建模 (2)1.1倒立摆系统的特性分析 (2)1.2二级倒立摆系统的数学建模 (3)1.2.1基于牛顿力学的二级倒立摆系统数学模型建立41.3二级倒立摆系统数学模型的线性化处理 (5)2线性二次型最优控制(LQR)的方案设计 (8)2.1二级倒立摆性能分析 (8)2.1.1稳定性分析 (8)2.1.2能控性能观性分析 (9)2.2线性二次型最优调节器原理 (11)2.3加权阵Q和R的选择 (13)3模糊控制的基本原理 (14)3.1模糊理论的基本知识 (14)3.1.1模糊控制概述 (14)3.1.2模糊集合 (15)3.1.3 模糊规则和模糊推理 (16)3.1.4反模糊化 (17)3.2模糊控制系统的设计 (17)3.2.1模糊控制系统的组成及原理 (17)3.2.2模糊控制器设计的基本方法与步骤 (19)3.3二级倒立摆模糊控制器的设计 (20)4二级倒立摆模糊控制系统的MATLAB仿真 (23)4.1基于最优调节器的二级倒立摆控制系统的MATLAB仿真 (24)4.2基于模糊控制器的二级倒立摆控制系统的MATLAB仿真 (26)4.2.1二级倒立摆模糊控制系统的仿真波形 (26)4.2.2量化因子和比例因子对模糊控制器性能的影响 (28)4.3两种控制系统的MATLAB仿真对比研究 (29)结束语 (30)致 (31)参考文献 (32)附录 (33)本文以二级倒立摆模型为控制对象,首先阐述了倒立摆系统控制算法的研究发展过程和现状,介绍了倒立摆系统的结构和数学模型,并详细推导了二级倒立摆的数学模型。
其次,本文主要研究倒立摆系统的现代控制方法以及智能控制方法,用LQR 最优控制方法、模糊控制理论设计了控制器,通过MATLAB及SIMULINK仿真两个控制器,分析指出两方法的优缺点,结果表明:智能控制策略不仅能满足非线性系统的控制要求,而且能明显改善控制指标,整个系统具有更好的动态特性。
二级倒立摆系统的最优控制
∞
ut
+
B
+
1 /S
x
C
y
A
R-1BT
P
五、仿真分析
将某二级倒立摆系统模型各参数代入式1-8,得出系数矩阵 设, 写出Matlab程序如下:
A=[0,0,0,1,0,0;0,0,0,0,1,0;0,0,0,0,0,1; 0,-2.57163,0.164291,-16.6674,0.0124145,0.005; 0,29.9499,-15.1957,40.3167,-0.204856,0.17380; 0,29.9499,65.4455,-49.3949,0.463474,-0.59148]; B=[0;0;0;8.64636;-20.9146;25.9146]; C=[1 0 0 0 0 0;0 1 0 0 0 0;0 0 1 0 0 0];D=[0;0;0]; %求开环特征值 r1=eig(A) %加入最优反馈器 q1=100;q2=10;q3=5000;q4=0;q5=0;q6=0; Q=[q1 0 0 0 0 0;0 q2 0 0 0 0;0 0 q3 0 0 0;0 0 0 q4 0 0;0 0 0 0 q5 0;0 0 0 0 0 q6];R=1; %求最优增益矩阵、黎卡提方程的解、闭环特征值 [K,P,r2]=lqr(A,B,Q,R) Ac=[(A-B*K)];Bc=[B];Cc=[C];Dc=[D]; T=0:0.02:20;U=zeros(size(T)); x0=[0;-0.05;0.1;0;0;0]; [Y,X]=lsim(Ac,Bc,Cc,Dc,U,T,x0); %绘制下摆偏离垂直方向的角度变化曲线 figure(1);plot(T,Y(:,1)); xlabel('Time/sec');ylabel('01/rad');grid; %绘制上下摆角度之差的曲线 figure(2);plot(T,Y(:,2)); xlabel('Time/sec');ylabel('02-01/rad');grid; %绘制小车位移曲线 figure(3);plot(T,Y(:,3)) xlabel('Time/sec');ylabel('x(小车)/m');grid;
二级倒立摆的数学模型推导
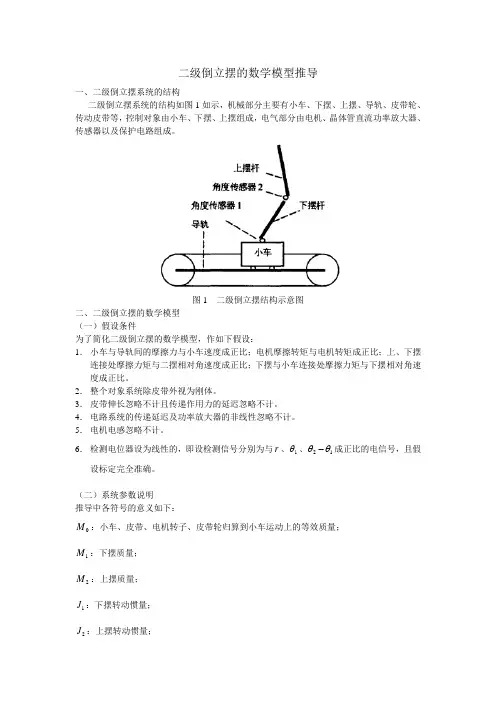
二级倒立摆的数学模型推导一、二级倒立摆系统的结构二级倒立摆系统的结构如图1如示,机械部分主要有小车、下摆、上摆、导轨、皮带轮、传动皮带等,控制对象由小车、下摆、上摆组成,电气部分由电机、晶体管直流功率放大器、传感器以及保护电路组成。
图1 二级倒立摆结构示意图二、二级倒立摆的数学模型 (一)假设条件为了简化二级倒立摆的数学模型,作如下假设:1. 小车与导轨间的摩擦力与小车速度成正比;电机摩擦转矩与电机转矩成正比;上、下摆连接处摩擦力矩与二摆相对角速度成正比;下摆与小车连接处摩擦力矩与下摆相对角速度成正比。
2. 整个对象系统除皮带外视为刚体。
3. 皮带伸长忽略不计且传递作用力的延迟忽略不计。
4. 电路系统的传递延迟及功率放大器的非线性忽略不计。
5. 电机电感忽略不计。
6. 检测电位器设为线性的,即设检测信号分别为与r 、1θ、21θθ-成正比的电信号,且假设标定完全准确。
(二)系统参数说明推导中各符号的意义如下:0M :小车、皮带、电机转子、皮带轮归算到小车运动上的等效质量; 1M :下摆质量; 2M :上摆质量;1J :下摆转动惯量; 2J :上摆转动惯量;r :小车位移;1θ:下摆角位移;2θ:上摆角位移;1L :下摆全长(轴心到轴心); 1l :下摆质心与小车——下摆连接轴心距离; 2l :上摆质心与上摆——下摆连接轴心距离;'0F :小车与导轨间摩擦力,电机机械摩擦转矩,皮带轮摩擦转矩归算到小车运动上的等效摩擦系数,由下式定义等效摩擦力:'00f F r =⋅1F :下摆与小车摩擦力矩的等效摩擦系数,由下式定义等效摩擦力矩:111T F θ=⋅2F :上、下摆间摩擦力矩的等效摩擦系数,由下式定义等效摩擦力矩:2221()T F θθ=⋅-P :电机提供的控制力;U :电机外加电压即功率放大器输出电压; E :电机反电势; I :电机电流;R :电机等效电阻;i R :功率放大器等效输出电阻;d :皮带轮直径;θ:电机转速(/rad s );n 电机转速(转/分);K :功率放大器电压增益 ;e K :电势系数; t K :转矩系数;e :功率放大器的输入电压;参阅相关资料后,对各参数的取如下值:0M =1.328kg ,1M =0.220kg ,2M =0.187kg ,1J =0.004962kg m ⋅,2J =0.004822kg m ⋅,1L =0.490m ,1l =0.304m ,2l =0.226m ,'0F =22.947kg/s ,1F =0.00705/kg m s ⋅,2F =0.00264/kg m s ⋅,R =8.550Ω,i R =1.252Ω,d =0.130m ,K =8.000,t K =0.946/N m A ⋅(三)数学模型推导 此处少图3-2(P7)图3-2中,'i i f f =(1,2)i =小车在y 方向上无运动,小车受导轨垂直方向力示标出,推导中iy f ,ir f (1,2)i =分别表示i f 在y ,r 方向的分力。
直线二级倒立摆建模与matlab仿真LQR

直线二级倒立摆建模与仿真1、直线二级倒立摆建模为进行性线控制器的设计,首先需要对被控制系统进行建模.二级倒立摆系统数学模型的建立基于以下假设:1)每一级摆杆都是刚体;2)在实验过程中同步带长保持不变;3)驱动力与放大器输入成正比,没有延迟直接拖加于小车;4)在实验过程中动摩擦、库仑摩擦等所有摩擦力足够小,可以忽略不计。
图1 二级摆物理模型二级倒立摆的参数定义如下:M 小车质量m1摆杆1的质量m2摆杆2的质量m3质量块的质量l1摆杆1到转动中心的距离l2摆杆2到转动中心的距离θ1摆杆1到转动与竖直方向的夹角θ2摆杆2到转动与竖直方向的夹角F 作用在系统上的外力利用拉格朗日方程推导运动学方程拉格朗日方程为:其中L 为拉格朗日算子,q 为系统的广义坐标,T 为系统的动能,V 为系统的势能其中错误!未找到引用源。
,错误!未找到引用源。
为系统在第i 个广义坐标上的外力,在二级倒立摆系统中,系统有三个广义坐标,分别为x,θ1,θ2,θ3。
首先计算系统的动能:其中错误!未找到引用源。
,错误!未找到引用源。
,错误!未找到引用源。
,错误!未找到引用源。
分别为小车的动能,摆杆1的动能,摆杆2的动能和质量块的动能。
小车的动能:错误!未找到引用源。
,其中错误!未找到引用源。
,错误!未找到引用源。
分别为摆杆1的平动动能和转动动能。
错误!未找到引用源。
,其中错误!未找到引用源。
,错误!未找到引用源。
分别为摆杆2的平动动能和转动动能。
对于系统,设以下变量: xpend1摆杆1质心横坐标 xpend2摆杆2质心横坐标 yangle1摆杆1质心纵坐标 yangle2摆杆2质心纵坐标 xmass 质量块质心横坐标 ymass 质量块质心纵坐标 又有:(,)(,)(,)L q q T q q V q q =-则有:系统总动能:系统总势能:则有:求解状态方程:可解得:使用MATLAB对得到的系统进行阶跃响应分析,执行命令:A=[0 0 0 1 0 0;0 0 0 0 1 0;0 0 0 0 1 01;0 0 0 0 0 0;0 86.69 -21.62 0 0 0;0 -40.31 39.45 0 0 0];B=[0;0;0;1;6.64;-0.808];C=[1 0 0 0 0 0;0 1 0 0 0 0;0 0 1 0 0 0];D=[0;0;0];sys=ss(A,B,C,D);t=0:0.001:5;step(sys,t)求取系统的单位阶跃响应曲线:图2 二级摆阶跃响应曲线由图示可知系统小车位置、摆杆1角度和摆杆2角度均发散,需要设计控制器以满足期望要求。
二级倒立摆的组成及原理毕业设计

二级倒立摆的组成及原理毕业设计第一章 倒立摆控制系统组成§1.1 倒立摆本体一. 倒立摆本体主要由以下几个部分组成:● 基座● 直流伺服电机● 同步带● 带轮● 滑竿● 摆杆● 角编码器 ● 限位开关二. 电控箱内安装有如下主要部件:二级级摆二角编码器摆杆一级编码器一角小车基坐同步带滑杆电动机带轮限位开关编码器三角●直流伺服驱动器●I/O接口板●开关电源●开关、指示灯等电气元件三. 控制平台主要由以下部分组成:●与IBM PC/AT机兼容的PC机(公司不提供),带PCI/ISA总线插槽●GT400-SV-PCI、GM400运动控制卡●GT400-SV-PCI、GM400运动控制卡用户接口软件●演示实验软件§1.2 GT-400-SV四轴运动控制器简介一.引言GT-400-SV四轴运动控制器的核心由ADSP2181数字信号处理器和FPGA组成。
它适用于广泛的应用领域,包括机器人、数控机床、木工机械、印刷机械、装配线、电子加工设备等。
GT-400-SV运动控制器以IBM-PC为主机,提供标准的ISA总线和PCI总线。
同时提供RS232串行通讯和PC104通讯接口,方便用户配置系统硬件。
该运动控制器提供C语言函数库实现复杂的控制功能,用户能够将这些控制函数灵活地与自己控制系统所需的数据处理、界面显示、用户接口等部分集成在一起,建造符合特定应用要求的控制系统,以适应各种应用对象的要求。
使用该运动控制器,要求使用者必须具有C语言编程(在Windows环境下使用动态连接库)的经验。
GT-400-SV将四轴电机控制集成在同一运动控制器上,具有功能强、性能高、价格低、使用方便的特点,适用于模拟量控制及脉冲控制的交流或直流伺服电机、步进电机等多种控制场合。
采用该运动控制器进行控制时,用IBMPC-AT计算机图 1.3 采用四轴运动控制器组成的控制系统框图户需要一台IBM-PC或其兼容机、一套运动控制器及配套的连接电缆和接口端子板、电机及驱动器和外部接口电源等硬件。
直线二级倒立摆系统MATLAB模型的建立与仿真

直线二级倒立摆系统模型的建立与仿真1 引言倒立摆是一个高阶次、非线性、快速、多变量、强藕合、不稳定的系统。
在控制理论发展过程中,倒立摆常常被做为典型的被控对象来验证某一理论的正确性,以及在实际应用中的可行性,通过对倒立摆引入一个适当的控制方法使之成为一个稳定系统,来检验控制方法对不稳定性、非线性和快速性系统的处理能力。
该控制方法在军工、航天、机器人等领域和一般工业过程中都有广泛应用。
本文主要讨论二级倒立摆系统模型的建立和仿真。
2二级倒立摆系统数学模型直线二级倒立摆系统是由直线运动模块和两级倒立摆组件组成。
主要包括导轨、小车和各级摆杆、编码器等元件。
由驱动电机给小车施加一个控制力,迫使小车在导轨上左右移动。
而小车的位移和各级摆杆角度由编码器测得。
倒立摆的控制目标是使倒立摆的摆杆能在有限长的导轨上快速的达到竖直向上的稳定状态,以实现系统的动态平衡,并且小车位移和摆杆角度的振荡幅度较小,系统具有一定的抗干扰能力。
系统简化后的直线二级倒立摆系统物理结构图如图2.1所示。
图1.二级倒立摆系统模型系统模型建立所用的各参数如下:应用Lagrange 方程建立的数学模型为012221221211121221222212212222cos (,)cos()cos cos()1121111121111m +m +m (m l +m L )cos m l H (m l +m L )cos J m l m L m l L m l m l L J m l θθθθθθθθθθ⎡⎤⎢⎥=++-⎢⎥⎢⎥-+⎣⎦.1011...1221212122.11222cos (,,,)0(0(112222222f m l +m L sin m l H f f m l L sin f m l L sin f f θθθθθθθθθθθθθ⎡⎤-•⎢⎥⎢⎥=--•+⎢⎥⎢⎥-•+-⎢⎥⎣⎦111()-)-) 312(,)h θθ= [0 11211()sin m l m L g θ+ 212sin m l g θ] T0h =[1 0 0]T()1121212121312022(,)(,,,),x x H H h h u θθθθθθθθθθθθ⎡⎤⎡⎤⎢⎥⎢⎥=++⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦3 倒立摆PID控制器系统PID控制是比例积分微分控制的简称。
直线二级倒立摆文档
(19)
对于一级摆杆,将式(15)、(16)和(17)带入式(4)得
(22)
b m1l1 m2 L sin 1 1 Q 1 , 2 ,1 , 2 0 b1 b2 b 0 m2l2 L sin 2 1 1 2
m2l2 sin 2 2 b m2l2 L sin 2 1 2 2 b2
对于一级摆杆,将式(15)、(16)和(17)带入式(3)得
(18)
m l L cos I1 m1l12 m2 L2 m1l1 m2 Lcos 1 x 1 2 2 2 1 2 b m l L sin m l m L g sin b1 b2 1 2 2 2 2 1 2 2 11 2 1
θ2
Y轴
θ1
二级摆杆
一级摆杆 F X轴 小 X
图. 2 由于 Lagrange 方程是以能量观点建立起来的运动方程式,列出系统的运动方程式只需 从两个方面去分析,一个是表征系统运动的动力学量,系统的动能,另一个是表征主动力作 用的动力学量,广义力。故对于复杂系统的数学建模常采用 Lagrange 方程来求解系统的动 力学方程,其具有概念清晰、具有一般性和可以简化建模过程等优点。 对于同时受到保守力和损耗力作用的直线二级倒立摆系统的 Lagrange 方程为:
(21)
其中
M m1 m2 P1 , 2 m1l1 m2 L cos 1 m2l2 cos 2
二级倒立摆系统的控制与仿真
二级倒立摆系统的控制与仿真一、引言在计算机参与的具有联系受控对象的控制系统中,有必要对联系控制系统设计数字控制器的必要,一般对于联系的控制对象设计数字控制器的方法有:第一种是应用联系系统理论得到的联系控制规律,再将控制规律离散化,用控制器实现,第二种是将联系的控制对象离散化,用离散控制理论设计控制器参数,数字再设计就是根据连续系统及相应的控制规律如何重新设计对应的离散系统与相应的离散控制规律。
我们采用的是最优等价准则、双线性变换法、平均增益法进行数字再设计。
二、LQR控制器设计(1) 二级倒立摆系统的状态空间模型设线性定常系统为x’=A*x(t)+B*u(t),y=C*x(t)其初始条件为x(t)=x0;其中:A=[0,1,0,0;40,0,0,0;0,0,0,1;-6,0,0,0];B=[0;-2;0;0.8];C=[1,0,0,0;0,0,1,0](2) 系统的能控性判定n=size(A); Tc=ctrb(A,B); nc=rank(Tc)n=6 6 nc=6从运行结果可知,系统的阶次为6,能控性矩阵的秩也为6,因此系统是能控的。
(3) 系统的能观性判定To=obsv(A,C);no=rank(To)no=6从运行结果可知,能观性矩阵的秩为6,与系统的阶次相等,因此系统是能观测的。
(4) LQR控制设计基于一级倒立摆系统具有能控性和能观性,因此可采用LQR进行控制,经大量反复试验和仿真,选取R=0.2,Q=[1 0 0 0 0 0;0 64 0 0 0 0;0 0 256 0 0 0;0 0 0 0 0 0;0 0 0 0 0 0;0 0 0 0 0 0];F=lqr(A,B,Q,R)得到:F =2.2361 106.6465 -155.4620 5.1719 4.9639 -24.5330三、仿真曲线采用LQR控制方式,设初始状态为x(0)=[1,-1,0,0]’,在相同采样周期T下应用数字再设计方法对一级倒立摆系统进行仿真,其中F(T)分别取为:1. F(T)=F1(T)=F2. F(T)=F2(T)=F[I+(A+BF)T/2]3. F(T)=F3(T)=F[I-(A+BF)/2]-1(1) T=0.013s,øc=e(A+BF)T时系统的极点、状态x1、x2、x3的离散仿真曲线A=[0,0,0,1,0,0;0,0,0,0,1,0;0,0,0,0,0,1;0,0,0,0,0,0;0,77.0642,-21.1927,0,0, 0;0,-38.5321,37.8186,0,0,0];B=[0;0;0;1;5.7012;-0.0728];C=[1,0,0,0,0,0;0,1,0,0,0,0;0,0,1,0,0,0];D=[0;0;0];Q=[1 0 0 0 0 0;0 64 0 0 0 0;0 0 256 0 0 0;0 0 0 0 0 0;0 0 0 0 0 0;0 0 0 0 0 0];R=0.2;F=lqr(A,B,Q,R)T=0.013;[G,H]=c2d(A-B*F,B,T); %%离散一的函数p0=eig(G),x0=[1 -1 0.5 0 0 0]';[y,x t]=dinitial(G,B,C,D,x0);t=0:0.1:(t-1)/10;subplot(3,1,1),x1=[1 0 0 0 0 0]*x'; %%响应曲线plot(t,x1);grid;title('状态变量x1的响应曲线')subplot(3,1,2),x2=[0 1 0 0 0 0]*x';plot(t,x2);grid;title('状态变量x2的响应曲线')subplot(3,1,3),x3=[0 0 1 0 0 0]*x';plot(t,x3);grid;title('状态变量x3的响应曲线')p0 =0.8647 + 0.0473i0.8647 - 0.0473i0.9224 + 0.0618i0.9224 - 0.0618i0.9932 + 0.0066i0.9932 - 0.0066i图1 øc=e(A+BF)T(2) T=0.013s,øc=ø +ΓF1(T)时系统的极点、状态x1、x2、x3的离散仿真曲线A=[0,0,0,1,0,0;0,0,0,0,1,0;0,0,0,0,0,1;0,0,0,0,0,0;0,77.0642,-21.1927,0,0,0;0,-38.5321,37.8186,0,0,0];B=[0;0;0;1;5.7012;-0.0728];C=[1,0,0,0,0,0;0,1,0,0,0,0;0,0,1,0,0,0];D=[0;0;0];Q=[1 0 0 0 0 0;0 64 0 0 0 0;0 0 256 0 0 0;0 0 0 0 0 0;0 0 0 0 0 0;0 0 0 0 0 0];R=0.2;F=lqr(A,B,Q,R)T=0.013;[Ad,B]=c2d(A,B,T); %%离散二的函数Ad=Ad-B*F;p1=eig(Ad)x0=[1 -1 0.5 0 0 0]';[y,x t]=dinitial(Ad,B,C,D,x0);t=0:0.1:(t-1)/10;subplot(3,1,1),x1=[1 0 0 0 0 0]*x'; %%显示程序plot(t,x1);grid;title('状态变量x1的响应曲线')subplot(3,1,2),x2=[0 1 0 0 0 0]*x';plot(t,x2);grid;title('状态变量x2的响应曲线')subplot(3,1,3),x3=[0 0 1 0 0 0]*x';plot(t,x3);grid;title('状态变量x3的响应曲线')p1 =0.8349 + 0.0388i0.8349 - 0.0388i0.9247 + 0.0561i0.9247 - 0.0561i0.9932 + 0.0066i0.9932 - 0.0066i图2 øc=ø +ΓF1(T)(3) T=0.013s,øc=ø+ΓF2(T)时系统的极点、F(T)值和状态x1、x2、x3的离散仿真曲线A=[0,0,0,1,0,0;0,0,0,0,1,0;0,0,0,0,0,1;0,0,0,0,0,0;0,77.0642,-21.1927,0,0, 0;0,-38.5321,37.8186,0,0,0];B=[0;0;0;1;5.7012;-0.0728];C=[1,0,0,0,0,0;0,1,0,0,0,0;0,0,1,0,0,0];D=[0;0;0];Q=[1 0 0 0 0 0;0 64 0 0 0 0;0 0 256 0 0 0;0 0 0 0 0 0;0 0 0 0 0 0;0 0 0 0 0 0];R=0.2;F=lqr(A,B,Q,R)T=0.013;P2=(A-B*F)*T/2; %%离散3的函数F2=F*(eye(size(P2))+P2)[Add,B]=c2d(A,B,T);Ad=[Add-B*F2];p2=eig(Ad)x0=[1 -1 0.5 0 0 0]';[y,x,t]=dinitial(Ad,B,C,D,x0);t=0:0.1:(t-1)/10;subplot(3,1,1),x1=[1 0 0 0 0 0]*x'; %%显示程序plot(t,x1);grid;title('状态变量x1的响应曲线')subplot(3,1,2),x2=[0 1 0 0 0 0]*x';plot(t,x2);grid;title('状态变量x2的响应曲线')subplot(3,1,3),x3=[0 0 1 0 0 0]*x';plot(t,x3);grid;title('状态变量x3的响应曲线')F2 =1.7236 90.8365 -126.5481 4.0012 4.5195 -19.9211 p2 =0.8676 + 0.0465i0.8676 - 0.0465i0.9224 + 0.0627i0.9224 - 0.0627i0.9932 + 0.0066i0.9932 - 0.0066i图3 øc=ø+ΓF2(T)(4) T=0.013s,øc=ø+ΓF3(T)时系统的极点、F(T)值和状态x1、x2、x3的离散仿真曲线A=[0,0,0,1,0,0;0,0,0,0,1,0;0,0,0,0,0,1;0,0,0,0,0,0;0,77.0642,-21.1927,0,0, 0;0,-38.5321,37.8186,0,0,0];B=[0;0;0;1;5.7012;-0.0728];C=[1,0,0,0,0,0;0,1,0,0,0,0;0,0,1,0,0,0];D=[0;0;0];Q=[1 0 0 0 0 0;0 64 0 0 0 0;0 0 256 0 0 0;0 0 0 0 0 0;0 0 0 0 0 0;0 0 0 0 0 0];R=0.2;F=lqr(A,B,Q,R)T=0.013;P3=(A-B*F)*T/2; %%离散4的函数F3=F*(eye(size(P3))-P3)^-1[Add,B]=c2d(A,B,T);Ad=[Add-B*F3];p3=eig(Ad),[y,x,t]=dinitial(Ad,B,C,D,x0);t=0:0.1:(t-1)/10;subplot(3,1,1),x1=[1 0 0 0 0 0]*x'; %%显示程序plot(t,x1);grid;title('状态变量x1的响应曲线')subplot(3,1,2),x2=[0 1 0 0 0 0]*x';plot(t,x2);grid;title('状态变量x2的响应曲线')subplot(3,1,3),x3=[0 0 1 0 0 0]*x';plot(t,x3);grid;title('状态变量x3的响应曲线')F3 =1.7779 92.1683 -129.2365 4.1238 4.5459 -20.3464 p3 =0.8655 + 0.0476i0.8655 - 0.0476i0.9222 + 0.0622i0.9222 - 0.0622i0.9932 + 0.0066i0.9932 - 0.0066i图4 øc=ø+ΓF3(T)由上面的1-4图我们可以知道:F(T)分别取F1(T),F2(T),F3(T)构成的闭环离散系统时仿真曲线基本一致,相应情况的闭环极点也基本相同,而取F(T)=F3(T)时,从系统的极点看,用øc=ø+ΓF3(T)代替øc=e(A+BF)T 构成闭环系统的精确度相当好。
二级倒立摆系统的稳定控制研究
参考内容
倒立摆系统作为一种典型的非线性、不稳定系统,具有广泛的应用背景和研 究价值。在实际应用中,倒立摆系统的控制问题一直受到广泛的和研究。为了解 决倒立摆系统的控制问题,越来越多的研究者将模糊控制算法应用于倒立摆系统 中,以实现更好的控制效果。
倒立摆系统模糊控制算法的研究始于20世纪80年代,经过多年的研究和发展, 已经取得了一定的成果。目前,倒立摆系统模糊控制算法的主要研究方向包括模 糊控制器的设计、模糊控制规则的制定、模糊控制器优化等。然而,倒立摆系统 模糊控制算法仍然存在一些问题,如控制精度不高、稳定性不足等。
3、自适应模糊控制算法:这种算法通过不断调整模糊控制器的参数,以适 应倒立摆系统的变化。这种算法的优点是能够自适应倒立摆系统的变化,但需要 在线调整模糊控制器的参数,实现起来较为复杂。
参考内容二
一、背景与意义
倒立摆系统是一种具有高阶次、强耦合、非线性的复杂系统,其建模与控制 方法研究在物理学、工程学、机器人学等领域都具有重要的意义。倒立摆系统可 以模拟多种实际系统的稳定与控制问题,如重载列车稳定性控制、行走机器人姿 态调节等。因此,对倒立摆系统的研究不仅有助于理解复杂系统的行为与控制原 理,还可为实际工程应用提供理论支撑和技术指导。
二、研究现状
国内外学者针对倒立摆系统的建模与控制方法进行了大量研究。在建模方面, 常见的建模方法包括基于状态空间模型的建模、基于传递函数的建模、基于神经 网络的建模等。在控制方法方面,常见的控制策略包括PID控制、鲁棒控制、自 适应控制、模糊控制等。这些研究成果为倒立摆系统的进一步研究提供了重要的 参考。然而,现有研究仍存在一些不足之处,如模型精度不高、控制效果不稳定 等问题,需要进一步加以解决。
六、结论与展望
本次演示对倒立摆系统的建模与控制方法进行了深入研究,取得了以下成果:
毕业设计 二级倒立摆建模
四川理工学院结业设计(论文)之五兆芳芳创作二级倒立摆系统建模与仿真学生:学号:专业:自动化班级:自动化指导教师:四川理工学院自动化与电子信息学院二O一一年六月常规的PID控制从理论上可以控制二级倒立摆,但在实际中对PID控制器参数的整定为一难点.本文针对二级倒立摆系统单输入三输出的不稳定系统,通过三回路PID控制计划,来完成对倒立摆的控制.利用状态反响顶点配置的办法来对参数进行整定,解决PID参数整定的难点.然后借助于MATLAB中的Simulink模块对所得的参数进行仿真,结果标明三回路PID控制是成功的,参数的有效性,也证实了这种参数整定办法复杂实用.并通过配置不合位置的顶点,对其结果进行阐发得到顶点配置的最佳配置计划.关头词:倒立摆;PID;状态反响; MATLABABSTRACTDouble Inverted Pendulum System Modeling and Simulation Conventional PID control theory to control the inverted pendulum, but in practice the parameters of PID controller tuning is a difficult. In this paper, double inverted pendulum system, the instability of single-input three-output system, through the three-loop PID control programto complete the inverted pendulum control.Pole placement using state feedback approach to setting the parameters to resolve the difficulties PID parameter tuning. With MATLAB and Simulink in the module parameters obtained from simulation results show that the three-loop PID control is successful, the effectiveness of the parameters, but also confirms this tuning method is simple and practical.Different locations through the pole configuration, the results were too extreme configuration of the best configuration.Key words:pendulum;PID control ;state feedback;MATLAB摘要IABSTRACTII第1章引言11.1 倒立摆研究的目的及意义11.2 倒立摆的成长史和研究现状2第2章倒立摆的建模52.1 二级倒立摆的简介及物理模型52.2 二级倒立摆计较机控制系统结构52.3 二级倒立摆的数学模型62.4按照牛顿力学、刚体动力学列写二级倒立摆的数学模型7第3章控制战略的选择123.1 MATLAB简介123.2该系统的能控、能不雅及稳定性的阐发153.3 确定控制战略183.4 控制器参数整定办法183.5 通过状态反响顶点配置法来整定参数20第4章计较机仿真及结果阐发234.1 Matlab下Simulink模块简介234.2 在Simulink下的仿真24第5章结束语33致谢34参考文献35第1章引言1.1 倒立摆研究的目的及意义在控制理论成长的进程中, 一种理论的正确性及在实际应用中的可行性,往往需要一个典型对象来验证, 并比较各类控制理论之间的优劣, 倒立摆系统就是这样的一个可以将理论应用于实际的理想实验平台.倒立摆的典型性在于: 作为实验装置, 它自己具有成本低廉、结构复杂、便于模拟、形象直不雅的特点. 作为被控对象, 它是一个高阶次、不稳定、多变量、非线性、强耦合的庞杂被控系统, 可以有效地反应出控制中的许多问题.作为检测模型, 该系统的特点与机械人、遨游飞翔器、起重机稳钩装置等的控制有很大的相似性.也是日常生活中所见到的任何重心在上、支点在下的控制问题的抽象.按照倒立摆系统的类型分,有以下下几类:平面摆、平行式倒立摆、柔性摆、球平衡式倒摆和悬挂式倒立摆系统;按照倒立摆的运动轨道可以分为水平式和倾斜式的两种;按照倒立摆的级数可以分为:一级倒立摆、二级倒立摆、三级倒立摆和多级倒立摆.日常生活中,有良多控制问题和倒立摆有很大的相似性,如卫星发射架的稳定控制、火箭姿态控制、飞机平安着陆、机械人双足行走机构、海上钻井平台的稳定控制等等诸多重心在上,支点在下的控制问题;对现代控制理论教学来说,倒立摆模型也是一个相当理想的实验模型,因为倒立摆原理清晰、结构复杂,也易于实现,并且有现成的、成熟的产品可以直接作为控制领域研究的被控对象,其作为典型的多输入系统,可用来研究诸如系统建模、系统辨识、现代控制理论、快速控制理论等控制理论中许多方面的问题;在现代控制理论研究中,由于倒立摆的高阶次、非线性、快速、多变量、强藕合、不稳定特性,现代控制理论研究人员一直用它来描述非线性控制领域中的无源性控制、变结构控制、非线性模型降阶、自由行走、非线性不雅测器等控制思想和对线性控制领域中不稳定系统的稳定性研究,不竭从中开掘出新的控制办法和控制理论,对应的研究成果也在机械人和航空航天等方面得到了普遍的应用.因此,倒立摆机理的研究又具有重要的应用价值,成为控制理论中经久不衰的研究课题.因而对倒立摆的研究具有重要的工程布景和实际意义.1.2 倒立摆的成长史和研究现状早在 20世纪 60年代, 人们就开始了对倒立摆系统的研究.1966年Schaefer和 Cannon应用 Bang2 Bang控制理论, 将一个曲轴稳定于倒置位置.自从倒立摆系统成为[1]自动控制领域控制实验室的实验和教学东西以来,人们对倒立摆控制的研究既有理论研究又有实验研究.通过计较机仿真的办法对控制理论和控制办法的进行可行性研究;实验研究主要是解决仿真结果和实时控制之间性能差别的物理不确定性.在 1972 年,Stugne 等人采取全维状态不雅测器来重构了状态,并使用线性控制模拟电路实现了二级倒立摆的控制,倒立摆的线性状态反响采取顶点配置的办法取得.1978 年,K. furutat 等人成功地应用降维不雅测器重构了倒立摆系统的状态,使用计较机处理实现了对三级倒立摆的控制.1984 年,K.furutat 等人又实现了三级倒立摆的稳定控制.1986 年,Chung 等人对一级倒立摆系统进行了系统辨识,并设计了 PD 反响控制器和自适应自整定反响控制器实现了对倒立摆的稳定控制[1].1989 年,Anderson 等人运用函数最小化和LyaPunov 稳定办法成功产生了一个优化反响控制器.1994 年,sinha等人,利用 Lyapunov—Floquet 变换得到了三级倒立摆系统的计较机仿真模型[2].1995 年,任章等人在一种镇定倒立摆系统的新办法中应用振荡控制理论,在倒立摆支撑点的竖直标的目的上参加一个零均值的高频振荡信号,改良了倒立摆系统的稳定性.1996 和 1997 年,翁正新等人利用带不雅测器的 Hao 状态反响控制器对二级倒立摆系统在水平和倾斜导轨上进行了仿真控制.1998年,蒋国飞等人将 BP 神经网络和 Q 学习算法有效结合,实现了倒立摆的无模型学习控制.2001 年,单波等人使用基于神经网络的预测控制算法对倒立摆进行了控制仿真.2000 年,刘妹琴等人用进化 RBF 神经网络控制二级倒立摆.2001 年,李洪兴在变论域自适应模糊控制学术陈述中使用变论域自适应模糊控制的思想在国际上首次实现了四轴倒立摆的仿真.同年张葛祥等人成立了三级倒立摆的数学模型,并阐发了系统的可控制性和可不雅测性,给出了智能控制算法的思路.对单级倒立摆系统的实验最早出现在 Roberge 的论文中.l976 年 Mori等人设计了一个组合控制器,实现了倒立摆的自动起摆和倒立摆起摆后的稳定控制[3].1995 年 wei 等人利用 bang-bang 非线性控制器也实现了倒立摆的自动起摆和倒立摆起摆后的稳定控制.1996 年,张乃尧等人使用双闭环模糊控制实现了对倒立摆的稳定控制.1995 年,程福雁等人利用参变量模糊控制实现了对二级倒立摆实时稳定控制.1999 年张飞舟等人采取拟人智能控制,实现了一、二、三级倒立摆的稳定控制.1999 年,李德毅等人利用云控制办法成功实现了一、二、三级倒立摆的多种不合平衡姿态的控制.1999 年,李岩等人运用基于PD 控制的专家智能控制对二级倒立摆进行实时控制,取得了很好的效果[6].2000 年,杨亚炜等人利用拟人智能控制成功实现了在倾斜导轨上三级倒立摆的稳定控制,并可以控制三级倒立摆沿水平或倾斜导轨自由行走.1995 年,张明廉等人应用拟人智能控制办法实现三级倒立摆的稳定控制.2002 年北京师范大学李洪兴教授采取变论域自适应模糊控制办法在国际上首次成功实现了四级倒立摆实物控制系统.目前,人们对倒立摆的研究越来越多,倒立摆的类型也由复杂的单级倒立摆成长为多种多样的形式,出现了柔性摆、球摆、旋转式倒立摆、倾斜轨道式倒立摆等.目前,对倒立摆的控制办法主要有以下几种:(1)状态反响控制[7].基于倒立摆的动力学模型,使用状态空间理论推导出状态方程和输出方程,应用状态反响,实现对倒立摆的控制.罕有的利用状态反响的办法有:1)线性二次型最优控制;2)顶点配置[9];3) 状态反响∞H 控制[19];4)鲁棒控制.(2)PID 控制.基于倒立摆的动力学模型,使用状态空间理论推导出其非线性模型,再在平衡点处进行线性化得到倒立摆系统的状态方程和输出方程,按照倒立摆系统的状态方程和输出方程设计出 PID 控制器,实现对倒立摆的控制.(3)云模型控制[10].云模型是一种拟人控制,用云模型组成语言值,用语言值组成法则,形成一种定性的推理机制.这种控制不需要系统数学模型,而是按照人的经验、逻辑判断和感触感染,通过语言原子和云模型转换到语言控制法则器中,解决非线性问题和不确定性问题.(4)自适应控制.许多控制系统多为静态控制,自适应控制随着情况的变更而变更,属于一种动态控制系统,从而提高控制精度.(5)非线性控制[11].实际系统多被进行线性化处理,非线性系统更能准确反应实际系统,对提高系统控制精度具有更大意义.(6)神经网络控制[12].神经网络能够学习与适应严重不确定性系统的动态特性,任意充分地迫近庞杂的非线性关系,所有定量或定性的信息都等势散布贮存于网络内的各类神经元,故有很强的鲁棒性和容错性;也可将 Q学习算法和 BP 神经网络有效结合,实现状态未离散化的倒立摆的无模型学习控制.(7)采取遗传算法与神经网络相结合的办法[13].基于倒立摆数学模型设计出神经网络控制器,再利用改良的遗传算法训练神经网络的权值,从而实现对倒立摆的控制.(8)模糊控制[14].主要是确定模糊法则设计出模糊控制器,实现对倒立摆的控制.1.3本文的主要任务本文针对二级倒立摆系统的单输入三输出的不稳定系统,采取三回路PD 控制计划.并且利用MATLAB软件来判断系统的稳定性、能不雅、能控,并进行仿真.重点利用状态反响系统的顶点配置来整定PD控制器参数的思路[15],可以通过对控制器的设置来确定小车稳定时的位置,并通过量组顶点的配置来相比较得出控制效果较好的参数.第2章倒立摆的建模二级倒立摆的简介及物理模型二级倒立摆系统主要由如图1所示的电机装置和控制装置两部分组成.电机装置由上下两摆杆和小车组成.此系统为一个不稳定的系统,控制目的使双摆直立而不倒,主要有3个参考量即上下两摆杆的角度要保持小几近为0,小车要位于滑竿中间.在实际操纵中,小车由电机通过同步带驱动在滑杆上来回运动,保持摆杆平衡.电机编码器和角编码器向运动卡反响小车和摆杆位置(线位移和角位移).图2-1 二级倒立摆实物图2.2 二级倒立摆计较机控制系统结构如图2-2 二级倒立摆的结构简图.它是由机械部分、电气部分和计较机控制 3大部件组成.机械部分包含:轨道、传动皮带和皮带轮、倒立摆本体 (包含小车 ,上、下摆 ,以及一些轴连接部件 )等.电气部分主要由伺服驱动器、伺服电机、直流功率缩小器、光电码盘 ,以及庇护电路等几部分组成. 计较机控制部分由 A /D, D /A,运动控制卡和 PC计较机组成. 这几个部分组成一个闭环系统.图2-2为直线二级倒立摆计较机控制系统结构示意图 2-2中的光电码盘 1由伺服电机自带 ,可以通过该码盘的反响换算出小车的位移、速度信号 ,并反响给伺服驱动器和运动控制卡;通过光电码盘 2和光电码盘 3的反响 ,可以辨别换算出摆杆1和摆杆 2的角度、角速度信号 ,并反响给运动控制卡;计较机从运动控制卡中读取实时数据 ,确定控制决策 (小车向哪个标的目的移动、移动的速度、加快度等 ) ,并由运动控制卡来实现该控制决策 ,产生相应的控制量 ,使电机转动 ,带动小车运动 ,保持摆杆 1和摆杆 2的平衡.二级倒立摆的数学模型二级倒立摆数学模型的成立基于以下假定:1)上下两摆杆都是刚体.2)在实验进程中同步带长度保持不变.3)实验进程中的库仑摩擦、动摩擦等所有摩擦力足够小,在建模进程中可疏忽不计.二级倒立摆的模型如图2-3,图中接触小车的为摆杆12的F.图2-3 二级倒立摆结构简图2.4按照牛顿力学、刚体动力学列写二级倒立摆的数学模型由运动分解原理:绝对运动=牵连运动+相对运动,为了便于理解将动坐标成立于小车、摆杆1、摆杆2的质心处,应用运动学对系统进行阐发.通过牛顿力学对系统进步履力学阐发,由此得出二级倒立摆的数学模型.利用力学中的隔离法,将二级倒立摆系统分为小车、摆杆 l、摆杆 2 三部分.首先,对小车进行阐发.如图2 所示,将摆杆 1水平标的目的方程为:2-1)2-4 小车受力阐发图2-5摆杆2对摆杆11的运动学和动力学方程:图2-5 摆杆1的受力阐发(2-2) (2-3)1111111121111cos sin θθθθ l m l m F F g m +=+-(2-4)按照牛顿第二定律和动量矩定理得到二摆的运动学和动力学方程:拉格朗日方程暗示为:,(2-9)对二级倒立摆系统有S=3,即:x 的值很小,所以在建模化简进程中用到以下近似:x心到a b 车与轨道的摩擦力系数f ,摆杆ab 的距离为L ,重力加快度g.表2-1各参数及参数值则系统方程为:2-13)2-14)可得如下的状态方程:2-15)(2-16)第3章控制战略的选择MATLAB简介MATLAB是矩阵实验室(Matrix Laboratory)的简称,是美国MathWorks公司出品的商业数学软件,用于算法开发、数据可视化、数据阐发以及数值计较的初级技巧计较语言和交互式情况,主要包含MATLAB和Simulink两大部分.MATLAB是由美国mathworks公司宣布的主要面对科学计较、可视化以及交互式程序设计的高科技计较情况.它将数值阐发、矩阵计较、科学数据可视化以及非线性动态系统的建模和仿真等诸多强大功效集成在一个易于使用的视窗情况中,为科学研究、工程设计以及必须进行有效数值计较的众多科学领域提供了一种全面的解决计划,并在很大程度上解脱了传统非交互式程序设计语言(如C、Fortran)的编辑模式,代表了当今国际科学计较软件的先进水平.MATLAB和Mathematica、Maple并称为三大数学软件.它在数学类科技应用软件中在数值计较方面首屈一指.MATLAB可以进行矩阵运算、绘制函数和数据、实现算法、创建用户界面、连接其他编程语言的程序等,主要应用于工程计较、控制设计、信号处理与通讯、图像处理、信号检测、金融建模设计与阐发等领域.MATLAB的根本数据单位是矩阵,它的指令表达式与数学、工程中经常使用的形式十分相似,故用MATLAB来解算问题要比用C,FORTRAN等语言完成相同的事情简捷得多,并且MATLAB也吸收了像Maple等软件的优点,使MATLAB成为一个强大的数学软件.在新的版本中也参加了对C,FORTRAN,C++ ,JAVA的支持.可以直接调用,用户也可以将自己编写的实用程序导入到MATLAB函数库中便利自己以后调用,此外许多的MATLAB快乐喜爱者都编写了一些经典的程序,用户可以直接进行下载就可以用.MATLAB 产品族可以用来进行以下各类任务:1)数值阐发2)数值和符号计较3)工程与科学画图4)控制系统的设计与仿真5)数字图像处理技巧6) 数字信号处理技巧7) 通讯系统设计与仿真8) 财务与金融工程MATLAB 的应用规模很是广,包含信号和图像处理、通讯、控制系统设计、测试和丈量、财务建模和阐发以及计较生物学等众多应用领域.附加的东西箱(单独提供的专用 MATLAB 函数集)扩展了 MATLAB 情况,以解决这些应用领域内特定类型的问题.MATLAB的特点:(1)友好的任务平台和编程情况.MATLAB由一系列东西组成,这些东西便利用户使用MATLAB的函数和文件,其中许多东西采取的是图形用户界面.包含MATLAB桌面和命令窗口、历史命令窗口、编辑器和调试器、路径搜索和用于用户浏览帮忙、任务空间、文件的浏览器.随着MATLAB的商业化以及软件自己的不竭升级,MATLAB的用户界面也越来越精致,加倍接近Windows的尺度界面,人机交互性更强,操纵更复杂.并且新版本的MATLAB提供了完整的联机查询、帮忙系统,极大的便利了用户的使用.复杂的编程情况提供了比较完备的调试系统,程序不必经过编译就可以直接运行,并且能够实时地陈述出现的错误及进行出错原因阐发.(2)复杂易用的程序语言.Matlab一个初级的矩阵/阵列语言,它包含控制语句、函数、数据结构、输入和输出和面向对象编程特点.用户可以在命令窗口中将输入语句与执行命令同步,也可以先编写好一个较大的庞杂的应用程序(M文件)后再一起运行.新版本的MATLAB语言是基于最为流行的C++语言根本上的,因此语法特征与C++语言极其相似,并且加倍复杂,加倍合适科技人员对数学表达式的书写格局.使之更利于非计较机专业的科技人员使用.并且这种语言可移植性好、可拓展性极强,这也是MATLAB能够深入到科学研究及工程计较各个领域的重要原因.(3)强大的科学计较机数据处理能力.MATLAB是一个包含大量计较算法的荟萃.其拥有600多个工程中要用到的数学运算函数,可以便利的实现用户所需的各类计较功效.函数中所使用的算法都是科研和工程计较中的最新研究成果,而前经过了各类优化和容错处理.在通常情况下,可以用它来代替底层编程语言,如C和C++ .在计较要求相同的情况下,使用MATLAB的编程任务量会大大削减.MATLAB的这些函数集包含从最复杂最根本的函数到诸如矩阵,特征向量、快速傅立叶变换的庞杂函数.函数所能解决的问题其大致包含矩阵运算和线性方程组的求解、微分方程及偏微分方程的组的求解、符号运算、傅立叶变换和数据的统计阐发、工程中的优化问题、稀疏矩阵运算、单数的各类运算、三角函数和其他初等数学运算、多维数组操纵以及建模动态仿真等.(4)出色的图形处理功效MATLAB自产生之日起就具有便利的数据可视化功效,以将向量和矩阵用图形表示出来,并且可以对图形进行标注和打印.高条理的作图包含二维和三维的可视化、图象处理、动画和表达式作图.可用于科学计较和工程画图.新版本的MATLAB对整个图形处理功效作了很大的改良和完善,使它不但在一般数据可视化软件都具有的功效(例如二维曲线和三维曲面的绘制和处理等)方面加倍完善,并且对于一些其他软件所没有的功效(例如图形的光照处理、色度处理以及四维数据的表示等),MATLAB同样表示了出色的处理能力.同时对一些特殊的可视化要求,例如图形对话等,MATLAB也有相应的功效函数,包管了用户不合条理的要求.另外新版本的MATLAB还着重在图形用户界面(GUI)的制作上作了很大的改良,对这方面有特殊要求的用户也可以得到满足.(5)应用普遍的模块荟萃东西箱.MATLAB对许多专门的领域都开发了功效强大的模块集和东西箱.一般来说,它们都是由特定领域的专家开发的,用户可以直接使用东西箱学习、应用和评估不合的办法而不需要自己编写代码.目前,MATLAB已经把东西箱延伸到了科学研究和工程应用的诸多领域,诸如数据收集、数据库接口、几率统计、样条拟合、优化算法、偏微分方程求解、神经网络、小波阐发、信号处理、图像处理、系统辨识、控制系统设计、LMI控制、鲁棒控制、模型预测、模糊逻辑、金融阐发、地图东西、非线性控制设计、实时快速原型及半物理仿真、嵌入式系统开发、定点仿真、DSP与通讯、电力系统仿真等,都在东西箱(Toolbox)家族中有了自己的一席之地.(6)实用的程序接口和宣布平台.新版本的MATLAB可以利用MATLAB编译器和C/C++数学库和图形库,将自己的MATLAB程序自动转换为独立于MATLAB运行的C和C++代码.允许用户编写可以和MATLAB进行交互的C或C++语言程序.另外,MATLAB网页办事程序还容许在Web应用中使用自己的MATLAB数学和图形程序.MATLAB的一个重要特色就是具有一套程序扩展系统和一组称之为东西箱的特殊应用子程序.东西箱是MATLAB函数的子程序库,每一个东西箱都是为某一类学科专业和应用而定制的,主要包含信号处理、控制系统、神经网络、模糊逻辑、小波阐发和系统仿真等方面的应用.(7)应用软件开发(包含用户界面).在开发情况中,使用户更便利地控制多个文件和图形窗口;在编程方面支持了函数嵌套,有条件中断等;在图形化方面,有了更强大的图形标注和处理功效,包含对性对起连接注释等;在输入输出方面,可以直接向Excel和HDF5进行连接.3.2该系统的能控、能不雅及稳定性的阐发现代控制理论中用状态方程和输出方程描述系统,输入和输出组成系统的外部变量,而状态为系统内部变量,这就存在着系统内部的所有状态是否受输入影响和输出来反应问题,这就是可控性和可不雅性问题.如果系统所有状态变量的运动都可以由输入来影响和控制而由任意的初态达到原点,则称系统是完全可控的,简称为系统可控;不然为不成控.相应的,如果系统所有的状态变量的任意形式的运动均可由输出完全反应,则称系统状态时完全可不雅测的,归正为系统是不完全可不雅察的,简称不成不雅测.能控性判据:对n维连续时间线性定常系统:3-1)机关能控性矩阵:(3-2)则系统完全能控的充分需要条件为:(3-3)由可知二级倒立摆的状态空间表达式为:(3-4)由可得:3-5)3-6)3-7)3-8)应用Matlab的Qc=ctrb(A,B),rank(Qc)得如下结果:rank(Qc) = 6由上可得能控性矩阵的秩rank(Qc)=6,由能控性判据可得二级倒立摆完全能控.系统能不雅性判据:对n维连续时间线性定常系统:3-9)由式3-5和3-7通过Matlab计较得:>> Qo=obsv(A,C)>> rank(Qo)ans =6能不雅性矩阵的秩rank(Qo)=6,由能不雅性判据得二级倒立摆系统为完全能不雅的.稳定性判据:对n维连续时间线性时不变系统 x = Ax+Bu,系统渐近稳定的充分需要条件为:系统矩阵 A的所有特征值均具有负实部.由式3-5得A矩阵,在Matlab中运用命令E=eig(A)得:>> E=eig(A)E =从中可看出系统矩阵A的特征值有2个正实部,2个负实部及2个零特征值,所以二级倒立摆系统为不稳定系统.3.3 确定控制战略二级倒立摆为单输入三输出系统.要保持倒立摆直立就要对小车的位移、摆杆1、摆杆2进行闭环控制.由文献可知“积分不适用于倒立摆”所以采取PD 控制器.由于一个PD控制器只能控制一个被调量,所以采取三回路PD控制.如图3-1输出辨别暗示暗示小车位移,摆杆1的偏角,摆杆2的偏角.。