
武汉大学测量平差
0
V TPV n5
Qxx ( AT PA)1
mi 0 Qxiix
2、单独法解析相对定向原理
Z1
Y1
B
S1
X1
y1
Z2 Y2
S2
a1(X1 ,Y1 ,Z1)
x1
a2(X2 ,Y2 ,Z2)
X2 y2
x2
X1
x1
Y1 Z1
R1 y1f
B00
X 1 Y1 Z1 0 X 2 Y2 Z 2
N1Y1
Z2 Y2 X2
X1
N2Y2
误差方程及法方程的建立
vQ
Bx
Y2 Z2
Bx
X Y2 2 Z2
N 2
(Z2
Y2 2
Z2
)
N
2
X 2 N2
Q
量测 5 个以上的同名点可以按最 小二乘平差法求相对定向元素
V Ax l, P
3
4
1 o1 o2 2
5
6
x ( AT PA)1( AT Pl )
X Y1 2 Z1X 2
X Y2 1 X1Z2
Bx
X Y2 1 Z1X 2 X1Z2
Bx
Y1Y2 Z1Z2 Z1X 2 X1Z2
Bx
X 2Z1 Z1X 2 X1Z2
Bx
F0 Z1X 2 X1Z2
0
系数约简
N2
Bx Z1 Bz X1 X1Z2 Z1 X 2
X1Z2
Z1 X 2
Bx N2
z1 y1 x1
S1 Z
a1(x1,y1)
A(X,Y,Z) Y
z2
y2
S2 a2(x2,y2)
x2
同名光线 对对相交 于核面内
S1S2 • (S1a1 S2a2 ) 0
X
1、连续法解析相对定向原理
Z2
Y2
Z1 Y1
S1 y1
S2
B
Bz
Bx
By
X1
a2(X2 ,Y2 ,Z2)
a1(X1 ,Y1 ,Z1)
sin X 2 Y2
s
in
c
0
os
Y2 Z2
X2 0
线性化方程
( X 2Z1 X1Z2 )Bx ( X Y1 2 X Y2 1)Bx X Y2 1Bx (Y1Y2 Z1Z2 )Bx X 2Z1Bx F0 0
等式两边同时除以 Z1X 2 X1Z2
Bx
(Z1
Bz Bx
X1)
Bx N2
Z1
又 Y1 N1Y1 N Y2 2 By N Y2 2 Y2 Z1 N1Z1 N2Z2 Bz N2Z2 Z2
Y1 Z1 Y2 Z2
X Y1 2 X Y2 1 Y2
Z1 X 2 X1Z2
Z2
BxY1 Z1 X 2 X1Z2
Y2 Z2
N2
X2
x2
Y2 Z2
R2
y2f
A
单独法解析相对定向原理
F
B
Y1 Y2
Z1 Z2
0
F
F0
F
1
1
F
1
1
F
2
2
F
2
2
F
2
2
0
偏导数 3-1
X1
Y1 Z1
Z1 0
1
X1
X1
Y1 Z1
1
Y1
X1 0
X2
Y2 Z2
Z2 0
2
X 2
X2
Bx ( X Z2 1 X1Z2 )
F
Bx ( X Y1 2
X Y2 1)
偏导数 2
F
1
Bx
X1
X 2
Y1
Y2
Z1
Z2
Fห้องสมุดไป่ตู้
Bx X1 Z2
By Y1 0
Bz Z1 BxY1 X 2 X2
F
Bx X1 0
By Y1 Z2
Bz Z1 Bx (Y1Y2 Z1Z2 ) Y2
F
Bx X1 Y2
R
y2f
0 0
1
0 0 0
1 X 2 Z2
0 0
Y2 Z2
0 X2
偏导数 2-1
X2
Y2 Z2
0
sin
0
sin
0
c os
0 X2 0
c os
0
Y2 Z2
Z Y2
2
X2
Y2 Z2
0
cos cos
sin
cos cos
0
sin cos
x1
A
X2 y2
x2
Bx X1 X 2 Bx
By Y1 Y2 By
Bx By Bz X1 Y1 Z1
X 2 Y2 Z 2
0
Bz Z1 Z2 Bz
连续法解析相对定向原理
s2
B
Bz
s1
Bx
By
By Bx tg Bx
Bz
Bx
cos
tg
Bx
Bx By Bz X 1 Y1 Z1 0 X 2 Y2 Z 2
主要内容
一、相对定向元素 二、解析相对定向原理 三、相对定向元素计算 四、模型点坐标计算
一、相对定向元素
描述立体像对两张像片相对 位置和姿态关系的参数
连续法相对定向元素
Z1
Y1
B
Bx
S1
X1
y1
Z2 Y2
S2 Bz By
X2 y2
x2
x1
以左像空间 坐标系为基 础,右像片 相对于左像 片的相对方 位元素称~
连续法相对定向元素: By , Bz ,,,
单独法相对定向元素
Z1
Y1
B
S1
X1
y1
Z2
Y2
S2
X2
y2
x2
1
1
2
2
在以左摄影中心 为原点、左主核 面为XZ平面、 摄影基线为X轴 的右手空间直角 坐标系中,左右 像片的相对方位 元素称~
2
单独法相对定向元素: 1 , 1 ,2,2,2
二、解析相对定向原理
X1 x1
Y1 Z1
y1f
X2
x2
Y2 Z2
Ry2f
连续法解析相对定向原理
1
F Bx X1 Y1 Z1 0 X 2 Y2 Z 2
F F 0 F F F F F 0
偏导数 1
F
Bx
0
X1 X2
1
Y1 Y2
0
Z1 Z2
Bx
X1 X2
Z1 Z2
By Y1 X2
Bz Z1 Bx X Z2 1 0
偏导数 2-1
R
(R R R )
R
R 1
R
R
R
R
R 1
R
R
R 1
sin
0
cos
0 0 0
cos cos 0 0
sin sin
0 1 0
sin
0
cos
0 0 1
0 0 0
1 0
0
X2
Y2 Z2
R
x2
R 1
Y1
X1 Z1X 2
Z1 X 1Z 2
Y2
X2 Z1X 2
Z2 X1Z 2
By
N1Y1 N2Y2 By
Q
连续法相对定向中
常数项的几何意义
Q为定向点上 模型上下视差
当一个立体像 对完成相对定 向, Q=0
当一个立体像 对未完成相对 定向,即同名 光线不相交, Q=0
Z1
Y1 s1
Z1 Y1 X1
Bx (Y1Y2 Z1Z2 ) Z1 X 2 X1Z2
(Z2
Y2 2
Z2
)N2
Bx X 2Z1 Z1 X 2 X1Z2
N2X2
常数项约简
Bx By Bz
X1 Y1 Z1
F0
X 2 Y2 Z2
Z1X 2 X1Z2 Z1X 2 X1Z2
Bx Bz
Bx Bz
X1 Z1
X2 Z1X 2
Z2 X1Z2
Y2 Z2
2
0
Z Y2
2
X2
Y2 Z2
2
Y2
X2 0
偏导数 3-2
武汉大学《测绘学概论》第三版简答题知识点汇总

简答题1.3S技术全球定位系统(Global Positioning System ,GPS)美国发展的新⼀代卫星导航和定位的军事系统。
遥感(Remote Sensing ,RS)不接触物体本⾝,⽤传感器收集⽬标物的电磁波信息,经处理、分析后,识别⽬标物,揭⽰其⼏何、物理特性和相互联系及其变化规律的科学技术。
地理信息系统(Geographic Information System ,GIS)在计算机软件和硬件⽀持下,把各种地理信息按照空间分布及属性以⼀定的格式输⼊、存储、检索、显⽰和综合分析应⽤的技术系统。
其中GPS⽤于实时、快速地提供⽬标的空间位置,RS⽤于实时、快速地提供⼤⾯积地表物体及其环境的⼏何、物理信息和各种变化,GIS是多种来源的时空数据的综合处理分析和应⽤平台。
应⽤:在经济发展的相关领域中进⾏相应的测绘⼯作,制成各种地图和建⽴相应的地理信息系统,供规划、设计、施⼯、管理和决策使⽤。
在国防建设和现代战争中,可持续、实时地提供战场环境,为作战指挥和武器的定位与制导提供测绘保障。
在科学研究中是测定地球动态变化,研究地壳运动及其机制的重要⼿段,同时还可⽤于研究地球内部构造、环境变化、资源勘探、灾害预测和防治等。
2.⼤地测量学的基本任务(1)建⽴和维护⾼精度全球和区域性⼤地测量系统与⼤地测量参考框架;(2)获取空间点位置的静态和动态信息;(3)测定和研究地球形状⼤⼩、地球外部重⼒场及其随时间的变化;(4)测定和研究全球和区域性地球动⼒学现象,包括地球⾃转与极移、地球潮汐、板块运动与地壳形变以及其他全球变化;(5)研究地球表⾯观测量向椭球⾯和平⾯的投影变换及相关的⼤地测量计算问题;(6)研究新型的⼤地测量仪器和⼤地测量⽅法;(7)研究空间⼤地测量理论和⽅法;(8)研究⽉球和⾏星⼤地测量理论和⽅法,研究⽉球或⾏星探测器定位、定轨和导航技术,构建⽉球或⾏星坐标参考系统和框架,探测⽉球和⾏星重⼒场。
《测量平差》教案 第二章 误差分布与精度指标 (武汉大学版)

《测量平差》教案第二章误差分布与精度指标第一节正态分布一、一维正态分布绘一维正态分布图,列出分布函数,讲解,强调两个分布参数的含义。
二、n维正态分布讲解绘n维正态分布图,列出分布函数,讲解,强调两个分布参数的含义。
第二节偶然误差的规律性一、偶然误差分布1、描述误差分布的三种方法(1)列表法(通过实例列表讲解)(2)绘图法(通过实例绘图讲解)(3)密度函数法(通过实例绘图讲解)二、偶然误差的分布特性(1) 在一定的观测条件下,误差的绝对值不会超过一定的限值。
(界限性) (2) 绝对值较小的误差比绝对值较大的误差出现的概率要大。
(小误差占优性)(3) 绝对值相等的正负误差出现的概率相等。
(对称性)三、两个重要概念(1) 由偶然误差的界限性,可以依据观测条件来确定误差限值(2) 由偶然误差的对称性知观测量的期望值就是其真值。
小结:偶然误差有其统计规律,研究偶然误差的分布规律是为了更好的研究偶然误差的处理问题。
第三节衡量精度的指标;第四节精度、准确度与精确度;第五节测量不确定度一、精密度指标(一)观测量的精密度指标1、观测条件与精密度配合误差分布曲线讲解精密度的定义和观测条件与精密度的关系。
2、几种常用的精密度指标(1)方差与标准差推导相应公式,给出其估值公式,讲解应用实例(2) 极限误差分析误差出现在某一范围内的概率的大小,给出极限误差定义公式(3) 相对误差给出相对精度的定义,用实例讲解其应用范围。
(4) 平均误差与或然误差给出平均误差和或然误差的定义,讲解其在国际上应用的范围和地区,以及其与中误差的关系。
(二)观测向量的精度指标1、n维随机向量的方差阵导出n维随机向量的方差阵表达形式,指出该阵是对称矩阵,并讲解矩阵中各元素的含义,同时给出当n维随机向量中各随机变量不相关时的矩阵形式。
2、两随机向量的互协方差阵导出两个随机向量互协方差阵表达形式,并讲解矩阵中各元素的含义,同时给出当维随机向量不相关时的矩阵形式。
测量平差课件武汉大学出版第十章
(2)条件平差法计算
Q yk x1
2 P
02(Qxx
Qyy)
02(
1 Px
1 )
Py
P 0
Qxx Qyy 0
11 Px Py
Qx1 y1
Qx1 x2
Qx1 y2
Qx1 xk
Q x1
yk
Q y1 y1 Qx2 y1 Q y2 y1
Q y1 x2 Qx2 x2 Q y2 x2
Q y1 y2 Qx2 y2 Q y2 y2
9
§10-2 点位任意方向的位差
二、位差的极大值 E 和极小值 F
1.极值方向的确定
cos2
0
1
cos 20
2
,
sin2
0
1
cos 20
2
或
Q
(Qxx
1 cos 20 2
Qyy
1 cos 20 2
Qxy sin20 )
1 2
(Qxx
Qyy ) (Qxx
Qyy )cos 20
2Qxy sin20
y
~y P
yˆ
P
2P 2x 2y
P 称为P点的点位真误差,简称真位差
2.点位真误差的随机性
xˆ P yˆ P
xA yA
L 0 L 0
不同的L,对应不同的 P ,因此, P 是随机变量
2020/5/30
第十章 误 差 椭 圆
2
§10-1 点位中误差
3.点位方差定义
xˆP xA L 0
1 2
(Qxx
Qyy
2Qxy tg20
cos 20
2Qxy
sin20
)
1 2
武汉大测绘学院广义测量平差考试复习题

绪论1.平差问题的函数模型的随机模型,无非以下几种:函数模型中系数阵是列满秩还是秩列亏;待估参数是非随机量还是随机量或者两者兼有;观测量的协方差阵是满秩还是奇异;2.以不同的准则来求定未知参数的最佳估计,得到不同的估计方法,经典的测量平差方法都是以最小二乘估计或者极大似然估计为根据导出的;滤波、配置和动态系统的卡尔曼滤波,最初是以极大验后估计或者最小方差估计导出的。
3.有偏估计是为了克服法方程病态的问题的平差方法,病态又称为法方程的复共线性。
P163(论述题)4.简述引起测量平差法方程系数矩阵病态的原因及其后果,通常采用什么方法解决这一问题,采用何种指标评价参数估值的精度?(在第一章讲过)(秩亏是用秩亏自由网平差,病态用有偏估计)原因:误差方程的系数矩阵存在着很弱的弱相关性,弱相关性也称复共线性。
法方程中系数和常数项存在舍入误差而产生微小变化时,引起的解的很大差异。
这种情况下法方程系数阵的性质不好,称为病态方程。
后果:一旦存在病态性,法方程系数上的微小误差会导致方程的解完全被扭曲。
最小二乘解不稳定。
解决方法:采用有偏估计,包括岭估计、广义岭估计、主成分估计等等有偏估计方法。
评定精度的指标:(在经典平差里面用参数估值的方差评定精度,在广义平差里面用参数估计误差的方差评定精度)在有偏估计中采用均方误差MSE(X尖)来评定精度,均方误差用来衡量参数与其真值的偏离程度。
(参数与数学期望间的偏离程度是方差)5.随着测绘科学技术的变革和不断发展,经典测量平差理论已经不能满足现代测量数据处理,根据自己的理解论述现代测量数据处理的发展方向。
(PPT里面有)1.从法方程系数矩阵满秩扩展到法方程系数矩阵亏秩2.从仅处理静态数据扩展到处理动态数据3.从无偏估计扩展到有偏估计4.从线性模型的参数估计扩展到非线性模型的参数估计5.从待估参数为非随机量扩展到待估参数为随机量6.从观测值仅含偶然误差扩展到含有系统误差和粗差7.从主要研究函数模型扩展到深入研究随机模型经典—非随机广义---随机6.经典平差对观测误差的基本假设是?答:观测误差仅含有偶然误差经典平差的基本假设:(局限性)1)系统是静态的2)有足够的起算数据3)观测值是随机变量,参数是非随机变量4)观测误差为偶然误差5)观测值函数独立6)平差准则为V T PV = min7.经典平差---未知参数为非随机参数;第一章极大似然估计P81、正态分布的极大似然估计与最小二乘估计相同————之间的转换,PPT15/16页2、均无法顾及到参数的先验统计性质。
武汉大学测量平差真题
武汉⼤学测量平差真题2004年攻读硕⼠学位研究⽣⼊学考试试题考试科⽬:测量平差科⽬代码: 884注意:所有的答题内容必须答在答题纸上,凡答在试题或草稿纸上的⼀律⽆效。
可使⽤计算器。
⼀、填空题(本题共40分,共10个空格,每个空格4分)1.已知观测值向量的协⽅差阵及单位权⽅差。
现有函数,则其⽅差①,协因数②,函数关于观测值向量的协⽅差阵③,协因数阵④。
2.已知观测值向量的权阵,则观测值的权⑤,⑥,观测值的协因数阵⑦。
3.条件平差的函数模型是⑧,附有参数的条件平差的函数模型是⑨,它们的随机模型是⑩。
⼆、问答题(本题共30分,共2⼩题,每⼩题15分)1.在图⼀所⽰测⾓⽹中,A、B为已知点,C、D、E和F为待定点,同精度观测了共16个⾓度。
若按条件平差法对该⽹进⾏平差:(1)共有多少个条件?每种条件各有⼏个?(2)试列出全部⾮线性条件⽅程(不必线性化)。
2.在间接平差中,误差⽅程为。
式中,观测值的权阵为。
已知参数的协因数阵。
现应⽤协因数传播测量平差共3页第1页律由误差⽅程得:。
以上做法是否正确?为什么?三.计算题(本题共60分,共4⼩题,每⼩题15分)1.有⽔准⽹如图⼆所⽰。
图中A、B、C为已知点,、为待定点。
已知点⾼程为,, 。
观测⾼差为,,,,。
设各⽔准路线长度相等。
试按间接平差法求:(1)、两点⾼程的平差值;(2)平差后与两点间⾼差的权。
2.在图三所⽰测⾓⽹中,A、B、C为已知点,P为待定点,为同精度观测值。
其中,。
若按坐标平差法对该⽹进⾏平差,计算得,,,以及坐标⽅位⾓改正数⽅程的系数(见表⼀)。
现设参数改正数、的单位为“cm” :(1)试列出和的线性化误差⽅程;(2)列出平差后PC边的坐标⽅位⾓的权函数式。
表中:图三3.设某平差问题有以下函数模型(为单位阵)试写出⽤以上函数模型进⾏平差的⽅法的名称并组成法⽅程。
4.为了确定通过已知点()处的⼀条直线⽅程(见图四),现以等精度量测了处的函数值,分别为,,,,⼜选直线⽅程中的作为参数。
《测量平差》教案 第六章 附有参数的条件平差 (武汉大学版)
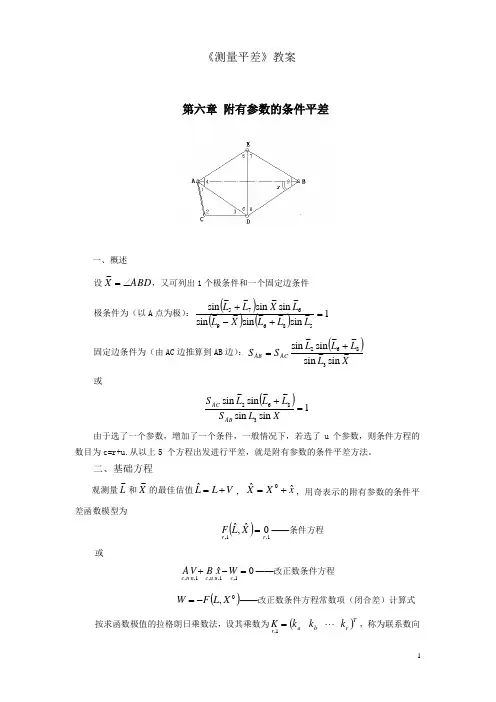
《测量平差》教案第六章 附有参数的条件平差一、概述设ABD X ∠=~,又可列出1个极条件和一个固定边条件极条件为(以A 点为极):()()()1~sin ~~sin ~~sin ~sin ~sin ~~sin 5869675=+-+L L L X L L X L L固定边条件为(由AC 边推算到AB 边):()XL L L L S S AC AB ~sin ~sin ~~sin ~sin 3862+= 或()1~sin ~sin ~~sin ~sin 3862=+XL S L L L S AB AC 由于选了一个参数,增加了一个条件,一般情况下,若选了u 个参数,则条件方程的数目为c=r+u.从以上5 个方程出发进行平差,就是附有参数的条件平差方法。
二、基础方程观测量L ~和X ~的最佳估值V L L +=ˆ,x X X ˆˆ0+=,用奇表示的附有参数的条件平差函数模型为()1,1,0ˆ,ˆr r X LF =——条件方程 或0ˆ1,1,,1,,=-+c u u c n n c W xB V A ——改正数条件方程(),X L F W -=——改正数条件方程常数项(闭合差)计算式 按求函数极值的拉格朗日乘数法,设其乘数为()Tr b a r k k k K =1,,称为联系数向量。
组成函数()W xB AV K PV V T T -+-=Φˆ2, 将Φ对V 和xˆ分别求一阶导数,并令其为零,导出改正数V 的计算公式 K QA K A P V T T ==-1——改正数方程附有参数的条件平差的基础方程为:0ˆ1,1,,1,,=-+c u u c n n c W xB V AK QA K A P V TT ==-1 0=K B T方程的个数与未知数的个数相同,方程有唯一解。
三、基础方程的解将改正数方程代入改正数条件方程,并令T T aa A AP AQA N 1-==,则得法方程0ˆ=-+W xB K N aa 0=K B T ——法方程秩()()()c A R AQA R N R T aa ===,即aa N 是个c 阶的满秩方阵,顾及B N B N aa T bb 1-=,由法方程可解出,ˆ11W N B N x aa T bb --= ()x B W N QA V aaT ˆ1-=-, 四、精度评定(一)、单位权方差估值计算u-c r ˆ20PVV PV V T T ==οPV V T 的计算:1、()权阵为对角阵时=2n 222211P P P n T V V V PV V +++2、K W xB K W K AV K PV K QA PV V TT T T T T T =-===ˆ)( 3、()xW N B W N W xB N W W N W K W PV V Taa T aa T aa T aa T T T ˆˆ1111-----=-== (二)、协因数阵设[]T TT T TTT L V K XW L Z ˆˆ=列出各分块向量解的表达式及其微分式,利用协因数传播律导出各量的协因数阵和各量之间的互协因数阵的结果列于相应表中证明:表中X X Q ˆˆ、VV Q 的计算表达式。
武汉大学平差第2章平差数学模型
将 L ~L代入上式,并令
l Ld
则:
BX~l
n1 nt t1 n1
上式就是间接平差的函数模型。
2019/8/6 8
第二章 平差数学模型与最小二乘原理
第二节 测量平差的数学模型
一、函数模型
L~ F(X~)
4. 附有条件的间接平差法
n1(X~) 0
如果在某平差问题中,选取u>t个参数,线性形式的S1函数模型为
L ~L并令: lLd
加参数之间满足的s个条件方程, 以此作为平差函数模型的平差方法 称为附有条件的间接平差。
则上式可写为:
BX~l
n1 nuu1 n1
其函数模型的一般形式为:
CX~W0
suu1 s1
这就是附有条件的间接平差的函数模型。
其中第二式称为限制条件方程。
2019/8/6 9
3.函数模型 要确定一个几何模型,并不需要知道其中所有元素的大小,只需知道其中的 一部分就可以了,其它元素可以通过它们之间的函数描述而确定出来,这种 描述所求量与已知量之间的关系式称为函数模型。
2019/8/6 1
第二章 平差数学模型与最小二乘原理
第一节 概 述
⑴如图三角形ABC中,为了确定它的形状,只需要知道其中任意两个内角的大小 就可以了
其中包含t个独立参数,则多选的 s=u- t个参数必定是t个独立参数 的函数,即在u个参数之间存在着s 个函数关系式。方程的总数
L~BX~d
n1 nuu1 n1
CX~W0
suu1 s1
c=r+u=r+t+s=n+s 个 , 建 立 模 型 时 , 除了列立n个观测方程外,还要增 因:
6.条件方程 现在模型中有r个多余观测量,因此,一定也存在着r个这样的函数关系式。
误差理论与测量平差基础武汉大学
度及其相关性的随机模型; 4. 研究估计待求量的最优化准则; 5. 结合测量实践研究测量平差的各种方法。
第一章——绪论
§1-3 测量平差的简史和发展
18世纪--高斯(C. F Gauss) 19世纪--解决各类测量问题的经典平差方法 20世纪50年代以后
相关观测值平差理论、最小二乘滤波、 附有系统参数的平差法、秩亏网平差、 数据探测法和可靠性理论
第一章——绪论
§1-3 本课程的任务和内容:
1. 建立观测误差的统计理论(简称误差理论),研究误差 的估计与传播;
研究对象: 如何处理带有误差的观测值,找出待求量(未知量) 的最佳估值。
测量平差的含义: 依据某种最优化准则,由一系列带有观测误差的测量 数据,求定未知量的最佳估值及精度的理论和方法。
基本任务: 如何处理由于多余观测引起的观测值之间的不符值或 闭合差,求出未知量的最佳估值并评定结果的精度。
举例:某国际比赛,由7个裁判打分,评分原则为去掉1个 最高分和1个最低分,剩余5个取平均
误差来源:测量仪器、观测者、外界条件 观测条件
误差分类:偶然误差、系统误差、粗差
习题:1.1.04 1.1.05
第一章——绪论
误差的表现形式: 重复观测值之间存在差异:多次观测 实际观测值不满足应有的理论关系:例如测距(往返 测)、角度(盘左、盘右)、水准(环闭合差)
第一章——绪论
§1-2 测量平差学科的研究对象
第一章——绪论பைடு நூலகம்
第一章 绪论
§1-1 观测误差 §1-2 测量平差学科的研究对象 §1-3 测量平差的简史和发展 §1-4 本课程的任务和内容
武汉大学测量平差[第2部分-2]
Bxˆ
+
W
)
(9)
(8)式和(9)式就是附有参数的条件平差的最终解。
第五讲 平差方法——附有参数的条件平差(续)
2、附有参数的条件平差的计算步骤
由以上推导,可总结出附有参数的条件平差的计算步骤如下:
(1)、根据具体的平差问题,选取u个独立的参数,并列出附有参数的条件
方程(1)式。 A V + B xˆ + W = 0 c×n n×1 c×u u×1 c×1 c×1
差的基础方程:
AV + Bxˆ + W = 0
V = P −1 AT K (3) 基础方程
BT K = 0
将(3)式中的第二式代入第一式,消去改正数V,得: AP−1 AT K + Bxˆ + W = 0
BT K = 0
第五讲 平差方法——附有参数的条件平差(续)
令 N aa = AP −1 AT
取 X 0 = 30D00′00,′′ 将非线性条件线性化后,得条件方程为:
⎜⎛ 1 1
1
0
0 0⎟⎞ ⎜⎛ 0 ⎟⎞ ⎜⎛ 9 ⎟⎞
⎜0 ⎜⎜⎜⎝1.7032
0 0.577
0
0 − 0.577 0.577
1 1.155
0
1 − 1.155 0.577
100 ⎟⎟⎟⎟⎠V
+
⎜ ⎜ ⎜⎜⎝
0 − 3.464 1.732
为了求函数 Φ 的极小值,将其分别对V和 xˆ 求一阶导
数,并令其为零,即
∂Φ = 2V T P − 2 K T A = 0 ∂V ∂Φ = −2K T B = 0 ∂xˆ
第五讲 平差方法——附有参数的条件平差(续)
武汉大学《测绘学概论》第三版名词解释
名词解释1.测绘学:研究测定和推算地⾯点的⼏何位置、地球形状及地球重⼒场,据此测量地球表⾯⾃然形态和⼈⼯设施的⼏何分布,并结合某些社会信息和⾃然信息的地球分布,编制全球和局部地区各种⽐例尺的地图和专题地图的理论和技术的学科。
它是地球科学的⼀个分⽀学科。
2.⼤地测量学:研究和测定地球的形状、⼤⼩、重⼒场、整体与局部运动和测定地⾯点的⼏何位置以及它们的变化的理论和技术的学科。
3.摄影测量与遥感学:研究利⽤摄影或遥感的⼿段获取⽬标物的影像数据,从中提取⼏何的或物理的信息,并⽤图形、图像和数字形式表达的学科。
4.⼯程测量学:研究⼯程建设和⾃然资源开发中各个阶段进⾏控制测量、地形测绘、施⼯放样和变形监测的理论和技术的学科5.地图制图学(地图学):研究模拟和数字地图的基础理论、设计、编绘、复制的技术⽅法及应⽤的学科。
6.空间信息可视化:运⽤计算机图形学、地图学和图像处理技术,将空间信息输⼊、处理、查询、分析以及预测的数据和结果,⽤符号、图形、图像,结合图表、⽂字、表格、视频等可视化形式显⽰,并进⾏交互处理的理论、⽅法和技术。
电⼦地图是空间数据最主要的⼀种可视化形式,通常显⽰在屏幕上。
7.海洋测绘:对整个海洋空间,包括海⾯⽔体和海底进⾏全⽅位、多要素的综合测量,以获取包括⼤⽓(⽓温、风、⾬、云、雾等)、⽔⽂(海⽔温度、盐度、密度、潮汐、波浪、海流等)以及海底地形、地貌,地质、重⼒、磁⼒、海底扩张等各种信息和数据并绘制成各种使⽤⽤途的专题图件,为经济、军事和科学服务。
8.海洋测绘学:以海洋⽔体和海底为对象所进⾏的测量和海图编制的理论和⽅法的学科。
9.地理信息系统:⼀种以采集、存储、管理、分析和描述整个或部分地球表⾯(包括⼤⽓层在内)与空间和地理分布有关的数据的信息系统。
10.测量平差:依据某种最优化准则,由⼀系列带有观测误差的观测值,求定未知量的最优估值及其精度的理论和⽅法。
11.地图投影:依据数学原理将地球椭球⾯上的经纬度线⽹描绘在平⾯上相应的经纬线⽹12.海道测量:以保证航⾏安全为⽬的对地球表⾯⽔域及毗邻陆地所进⾏的⽔深和岸线测量以及底质、障碍物的探测等⼯作。