
基于比例切换函数的滑模控制matlab仿真实例
基于比例切换函数的滑模控制
一、仿真实例
考虑如下时变对象: as
s b s Gp +=2)( (2.29) 其中255sin(6)a t π=+,13350sin(2)b t π=+
将传递函数描述为状态方程的形式:
Bu Ax x
+= (2.30) 其中A=⎢⎣⎡00 ⎥⎦⎤-a 1 , B=⎥⎦
⎤⎢⎣⎡b 0 采用基于比例的切换函数控制方法,1S =为阶跃响应,2S =为正弦响应。
在控制律中,取30c =,500α=,10β=。
二、仿真主程序:
主程序:chap2_1.m
clear all;
close all;
global S A F c alfa beta
xk=[0,0];
ts=0.001;
T=1;
TimeSet=[0:ts:T];
[t,y]=ode45('chap2_1eq',TimeSet,xk,[],[]);
x1=y(:,1);
x2=y(:,2);
if S==1
rin=1.0;
drin=0;
elseif S==2
rin=A*sin(F*2*pi*t);
drin=A*F*2*pi*cos(F*2*pi*t);
end
e1=rin-x1;
e2=drin-x2;
s=c*e1+e2;
for k=1:1:T/ts+1
u(k)=(alfa*abs(e1(k))+beta*abs(e2(k)))*sign(s(k)); end
figure(1);
plot(t,rin,'r',t,y(:,1),'b');
xlabel('time(s)');ylabel('Position tracking');
figure(2);
plot(t,u,'r');
xlabel('time(s)');ylabel('u');
figure(3);
plot(e1,e2,'r',e1,-c*e1,'b');
xlabel('time(s)');ylabel('Phase trajectory');
控制子程序:chap2_leq.m
function dx=PlantModel(t,x,flag,para)
global S A F c alfa beta
dx=zeros(2,1);
S=1; %S=1时为阶跃响应,S=2时为正弦响应%
if S==1
rin=1.0;
drin=0;
elseif S==2
A=0.5;F=3;
rin=A*sin(F*2*pi*t);
drin=A*F*2*pi*cos(F*2*pi*t);
end
c=30;
alfa=500;
beta=10;
e1=rin-x(1);
e2=drin-x(2);
s=c*e1+e2;
u=(alfa*abs(e1)+beta*abs(e2))*sign(s);
dx(1)=x(2);
dx(2)=-(25+5*sin(3*2*pi*t))*x(2)+(133+50*sin(1*2*pi*t))*u;
三、仿真结果
1.1
S 阶跃响应
图2-1 阶跃响应
图2-2 控制器输出
图2-3 滑模运动轨迹
2.2
S 为正弦响应
图2-4 正弦响应
图2-5 控制器输出
图2-6 滑模运动轨迹。
ASR的滑模变结构控制方法及仿真研究
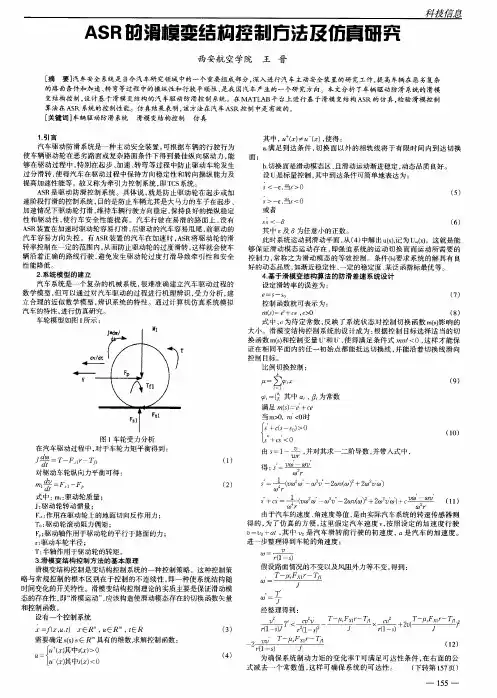
控制函数就可表示为 :
m( s ) =e ’ +f P, c > O
一 | 、 f . F p 1
|
r
.
式中 , c 为待 定常数 , 反映 了系统状 态对控制 切换 函数 r e( s ) 影响 的 大 小。滑模 变结构控 制系统 的设 计成为 : 根 据控制 目标 选择适 当的切 换 函数 r e ( s ) 和控制变量 u 和U 一 , 使得满 足条件式 m m’ <O, 这样 才能保 证 在相 同平 面内的任一 初始点都 能抵达切换 线 , 并 能沿 着切换 线滑 向 控制 目标 。 比例切换控 制 :
+C S< 0
由s =1 一旦 , 并对其求一二 阶导数 , 并带 入式 中 ,
得: ’ =
( c J F
”
对驱动车轮纵 向力平衡可得 :
ml =Fn—Fp ( 2 )
=
{( 2 ” 一 3 “ 一 2 ( ) + 2 2 )
r 式中 : m :Fra bibliotek驱 动轮质 量; J : 驱动轮转动惯量 ; F 作用在驱动轮上的地面切向反作用力 ; T f , : 驱动轮滚动阻力偶矩 ; F : 驱动轴作用于驱动轮的平行于路面的力 ; r : 驱动车轮半径 : T: 半轴作用于驱动轮的转矩。 3 . 滑 模 变 结 构 控 制 方 法 的 基 本 原 理 滑模变结构控 制是变结构控制系统 的一种控制策 略。这种控制策 略与 常规控制 的根本区别在 于控制 的不连续 性 , 即一 种使系统结 构随
”
+ ’ = ÷ ( 。 ” 一 。 ” 一 2 w v ( w ’ ) + 2 w 。 ) + f — : — 垒
基于模糊控制的全局滑模在机器人系统中的应用

基于模糊控制的全局滑模在机器人系统中的应用张丰【摘要】由于全局滑模控制方法对控制过程具有全程鲁棒性,因此这种方法常用于消除摩擦迟滞现象.但在传统方法的控制函数中,用于补偿摩擦迟滞的增益只取了上界,这样容易使输入力矩产生抖振现象.通过模糊控制自适应调节切换增益的值,对于减小抖振现象有很好的效果.将此算法应用到机器人动力学模型中进行仿真验证,仿真结果证明了该方法的可行性.【期刊名称】《沈阳理工大学学报》【年(卷),期】2015(034)004【总页数】4页(P71-74)【关键词】全局滑模;模糊控制;抖振【作者】张丰【作者单位】绥化学院信息工程学院,黑龙江绥化152061【正文语种】中文【中图分类】TP273由于机械传动过程中运动部件相互配合所造成的摩擦,或者机械加工、装备上的缺陷,必然存在摩擦现象,进而影响系统的品质,严重会使系统出现自激振荡或者发散现象[1]。
因此降低摩擦因素的影响是很有必要的。
很多专家学者对解决摩擦因素造成的影响提出了很多新思路、新方法。
由于滑模变结构控制自身的特点,鲁棒性较好,被越来越广泛的应用于控制系统中。
其中全局滑模控制方法对降低摩擦因素的影响有较好的效果。
传统的全局滑模在有其优点的同时也存在很大弊端,虽然能够过滤摩擦因素的影响,却增大了系统的抖振现象。
本文在全局滑模的基础上进行改进,消除了滑模控制中的趋近阶段,并且通过模糊控制[2]器来确定切换增益,对抑制控制过程中的抖振现象具有明显的效果。
全局滑模控制器的优点在于,它能使系统不必经过趋近过程,直接处于滑动状态。
设系统的状态向量是xd,系统的误差e=xd-x,切换函数形式为[3]s(x,t)=e+ce-F(t),c>0F(t)函数设计的目的是使全局滑动模态得以实现,F(t)=s(0)exp(-λt),λ>0。
s(0)为初始时刻的s(t)。
传统控制律为式中K(t)为摩擦迟滞的界。
假设是估计上界的保裕量。
K(t)用于对不确定项E(t)进行补偿,来满足存在滑动模态的条件[4]。
第03章 连续时间系统滑模变结构控制
3.4 滑模变结构控制器设计基本方法
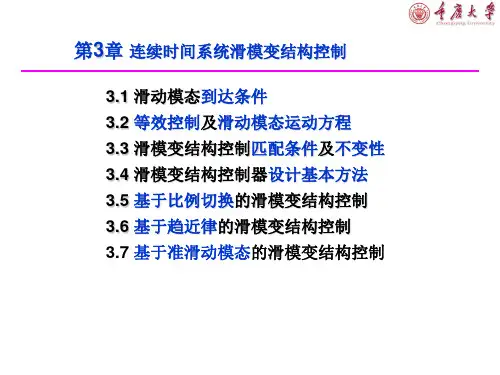
通过Ackermann公式来求解其参数,具体方法如下:
c eT P( A)
(3.4.4)
An1b
1
其中 e T 0 0 1 b Ab
P( A) ( A 1I )( A 2 I )
( A n1I )
1 , 2 , , n1 为期望选取的特征值。
s cx x
(3.4.1)
为状态,所以,只有 c 0 时, 由于选择 x 和 x 在切换面上的状态运动轨迹才会渐近趋向原点,即 保证了系统为渐近稳定。
【注】规范空间:以状态和状态变化率为坐标构成的空间
3.4 滑模变结构控制器设计基本方法
而选择不同的 c 值时,切换面上的状态运动轨迹趋 向原点的速度是不同的, c 越大,对于相同的 x , x 的变化率越大,从而趋近速度越快。 图3.4.1,切换函数的参数分别选取c 0.8和 c 1.7 作出图示说明。 x
3.3 滑模变结构控制匹配条件及不变性
x Ax B(u Ax)
(3.3.6)
其中有 BA A 。通过设计控制律可实现对不确定 性的完全补偿。 条件式(3.3.5)称为不确定性和系统的完全匹配条件。 (3)当系统同时存在外干扰和不确定性时
x Ax Ax Bu Df
其中有 BD D,通过设计控制律 u 可实现对干扰的 完全补偿。
条件式(3.3.2)称为干扰和系统的完全匹配条件。 (2)当系统存在不确定性时
x Ax Bu Ax
(3.3.4)
滑动模态与不确定性无关的充分必要条件为 (3.3.5) rank B,ΔA rankB 假如式(3.3.5)满足,则系统可化为
滑模控制原理matlab程序
一、概述滑模控制是一种能够有效应对参数变化和外部干扰的控制方法,其原理是通过引入滑动模式,在滑动面上保持系统状态以抑制干扰和变化。
在实际工程中,滑模控制由于其优越的性能和鲁棒性,在许多领域得到了广泛的应用。
本文将探讨滑模控制的原理以及如何利用Matlab编程实现滑模控制。
二、滑模控制的原理滑模控制的核心思想是通过引入滑模面,将系统状态限制在该面上,从而使系统能够快速、稳定地达到期望状态,并能够抵抗外部干扰和参数变化。
滑模控制的设计基于Lyapunov稳定性理论,在这种控制策略下,系统状态会迅速收敛到滑模面上,并在该面上保持稳定。
滑模控制的设计和实现通常包括以下步骤:1. 确定系统模型和状态空间表示。
这一步需要对待控制的系统进行建模,并将其表示为状态空间形式,以便后续控制器设计和分析。
2. 设计滑模面和滑模控制规则。
根据系统模型和性能指标,确定滑模面的设计思路和控制规则。
3. 分析系统的稳定性和鲁棒性。
利用Lyapunov稳定性理论等分析方法,分析设计的滑模控制策略在系统稳定性和鲁棒性方面的性能。
4. 仿真验证和调试。
利用Matlab等仿真软件进行滑模控制器的设计和调试,验证设计的控制策略在仿真环境下的性能。
三、Matlab程序实现滑模控制在Matlab中实现滑模控制通常涉及到以下几个方面的内容:1. 状态空间模型表示首先需要将待控制的系统模型表示为状态空间形式,通常可以利用Matlab中的state-space函数来进行。
对于一个一阶线性系统,可以使用以下代码来表示其状态方程:```A = [0 1; -1 -1];B = [0; 1];C = [1 0];D = 0;sys = ss(A, B, C, D);```2. 滑模面设计和控制规则利用Matlab进行滑模面设计和控制规则的制定通常涉及到一些数学运算和符号计算。
针对一个二阶系统,可以利用Matlab的符号计算工具箱来求解滑模面的方程和控制规则的设计。
自动控制原理MATLAB仿真实验(于海春)
自动控制原理MATLAB仿真实验(于海春)实验一典型环节的MATLAB仿真一、实验目的1.熟悉MATLAB桌面和命令窗口,初步了解SIMULINK功能模块的使用方法。
2.通过观察典型环节在单位阶跃信号作用下的动态特性,加深对各典型环节响应曲线的理解。
3.定性了解各参数变化对典型环节动态特性的影响。
二、SIMULINK 的使用MATLAB中SIMULINK是一个用来对动态系统进行建模、仿真和分析的软件包。
利用SIMULINK功能模块可以快速的建立控制系统的模型,进行仿真和调试。
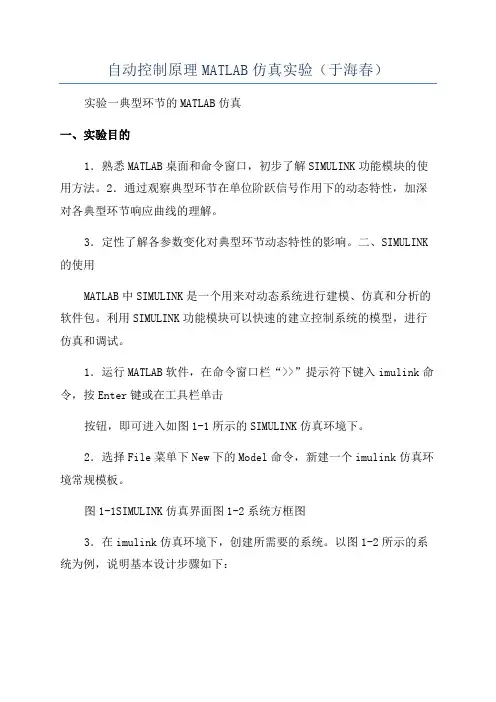
1.运行MATLAB软件,在命令窗口栏“>>”提示符下键入imulink命令,按Enter键或在工具栏单击按钮,即可进入如图1-1所示的SIMULINK仿真环境下。
2.选择File菜单下New下的Model命令,新建一个imulink仿真环境常规模板。
图1-1SIMULINK仿真界面图1-2系统方框图3.在imulink仿真环境下,创建所需要的系统。
以图1-2所示的系统为例,说明基本设计步骤如下:1)进入线性系统模块库,构建传递函数。
点击imulink下的“Continuou”,再将右边窗口中“TranferFen”的图标用左键拖至新建的“untitled”窗口。
2)改变模块参数。
在imulink仿真环境“untitled”窗口中双击该图标,即可改变传递函数。
其中方括号内的数字分别为传递函数的分子、分母各次幂由高到低的系数,数字之间用空格隔开;设置完成后,选择OK,即完成该模块的设置。
3)建立其它传递函数模块。
按照上述方法,在不同的imulink的模块库中,建立系统所需的传递函数模块。
例:比例环节用“Math”右边窗口“Gain”的图标。
4)选取阶跃信号输入函数。
用鼠标点击imulink下的“Source”,将右边窗口中“Step”图标用左键拖至新建的“untitled”窗口,形成一个阶跃函数输入模块。
5)选择输出方式。
铝合金脉冲MIG焊接弧长控制系统

铝合金脉冲MIG焊接弧长控制系统卢立晖;樊丁;黄健康;朱明;石玗【期刊名称】《焊接学报》【年(卷),期】2011(032)009【摘要】针对铝合金脉冲M IG焊接过程中的弧长稳定性问题,建立了弧长控制系统模型,设计了基于比例切换函数的滑模控制器,并采用基于xPC的实时目标环境,建立了铝合金脉冲M IG焊接快速原型的控制平台.利用MATLAB/SIMULINK进行了弧长控制仿真分析,在建立的快速原型控制平台基础上,进行了铝合金脉冲M IG 焊接弧长控制试验.结果表明,利用滑模控制器建立的快速原型控制系统可以实现铝合金脉冲M IG焊接弧长的良好控制,动态响应快、弧长控制稳定,对外部扰动与系统参数摄动具有较强的鲁棒性,保证了铝合金脉冲M IG焊接过程的稳定性.【总页数】4页(P53-56)【作者】卢立晖;樊丁;黄健康;朱明;石玗【作者单位】兰州理工大学甘肃省有色金属新材料重点试验室,兰州730050;兰州理工大学有色金属合金及加工教育部重点试验室,兰州730050;兰州理工大学甘肃省有色金属新材料重点试验室,兰州730050;兰州理工大学甘肃省有色金属新材料重点试验室,兰州730050;兰州理工大学有色金属合金及加工教育部重点试验室,兰州730050【正文语种】中文【中图分类】TG409【相关文献】1.基于快速原型开发平台的铝合金脉冲MIG焊弧长控制 [J], 顾玉芬;王勇佳;樊佳伟;张刚;石玗2.基于DSP的MIG焊接弧长模糊控制系统研究 [J], 于超林;胡绳荪;宋东风;殷凤良3.6061铝合金薄板单脉冲与双脉冲MIG焊接比较分析 [J], 李林;薛家祥;武威;徐志伟4.铝合金T形接头双侧脉冲MIG单道焊接工艺 [J], 陈树君;董海洋;张海沧;闰朝阳5.6082-T6铝合金单脉冲MIG自动焊接头焊后热处理强化 [J], 王亚东;王立刚;孟庆刚因版权原因,仅展示原文概要,查看原文内容请购买。
滑模变结构控制的仿真实现方案研究
31 Smuik模 型 . i l n
1 引言 .
由 式 () () () 画 出 Smui 1、 3 和 4 可 i l k仿 真 模 型 如 图 1所 n
不 。
滑模变结构控制( 简称 S ) MC 是变结构控制 方法中 的一种
控制策略 , 广泛应用于各个领域 。在进行滑模及其它控 制参 数
r()2 k・ l dl )2d() r l l = )_ ; r( = r - _ ; k r k kd
x= 0 l s00 1 T I k [, ;t .0 ; = ; o =
暴骊砬甬 皎未茸 磷完
r l ;r2 O t l ; 0 = ;c 0 r
_
再建 一个 M 文件 sdn man l ig i. 对 上 述 系 统 求 值 及 绘 i m,
_
f r -1 15 o k : :0
图, 代码 如 下 。
S i i g man m l n d i.
式 () 统 的 仿 真 可 通 过 在 命 令 窗 口 中键 入 以下 代 码 实 2系 现 ( 用 了外 推 法 ) 使 :
控制律取 为: u (o el l ̄sns =5 ol + O) ( g )
3 .仿 真 实现 方 案
() 4
t= , 0 0 ;a 2 ;b 3 ; s 0 0 0 1 = 5 =1 3
将 G(描述为状态方程的形式: o) s
() 1
图 2 滑 模 变 结 构 比例 控 制 仿 真 方 案 二
文『 — 5 1 『 U : j +0J o 2 【133 X 【 0
( 2 )
32 命 令 窗 口 . 除使 用 Sm l k图 形 方 式 建 立 动 态 系 统 模 型 之 外 ,也 可 i ui n
滑模变结构控制方法
20世纪50年代: 前苏联学者Utkin和Emelyanov提出了变结构控制的概念,研究对象:二阶线性系统。 20世纪60年代: 研究对象:高阶线性单输入单输出系统。主要讨论高阶线性系统在线性切换函数下控制受限与不受限及二次型切换函数的情况。 1977年: Utkin发表一篇有关变结构控制方面的综述论文,系统提出变结构控制VSC和滑模控制SMC的方法。同时,在1992年详细讨论了滑模技术。
正常运动段:位于切换面之外, 如图的 段所示。
滑模变结构控制的整个控制过程由两部分组成:
滑模变结构控制的品质取决于这两段运动的品质。由于尚不能一次性地改善整个运动过程品质,因而要求选择控制律使正常运动段的品质得到提高。 选择切换函数使滑动模态运动段的品质改善。两段运动各自具有自己的高品质。 选择控制律 :使正常运动段的品质得到提高。 选择切换函数 : 使滑动模态运动段的品质改善。
滑模变结构控制发展历史
此后 各国学者开始研究多维滑模变结构控制系统,由规范空间扩展到了更一般的状态空间中。 我国学者贡献: 高为炳院士等首先提出趋近律的概念,首次提出了自由递阶的概念。 海洋运载器方面的应用: Yoerger and Slotine (1985), Slotine and Li(1991), Healey and Lienard (1993) and Mc Gookin et al. (2000a, 2000b)
定义1:系统结构 系统的一种结构为系统的一种模型,即由某一组数学方程描述的模型。系统有几种不同的结构,就是说它有几种(组)不同数学表达式表达的模型。 定义2 :滑动模态 人为设定一经过平衡点的相轨迹,通过适当设计,系统状态点沿着此相轨迹渐近稳定到平衡点,或形象地称为滑向平衡点的一种运动,滑动模态的”滑动“二字即来源于此。
用MATLAB对PID控制做简单的仿真
⽤MATLAB 对PID 控制做简单的仿真PID 控制是⽬前⼯程上应⽤最⼴的⼀种控制⽅法,其结构简单,且不依赖被控对象模型,控制所需的信息量也很少,因⽽易于⼯程实现,同时也可获得较好的控制效果。
PID 控制是将误差信号e(t)的⽐例(P),积分(I)和微分(D)通过线性组合构成控制量进⾏控制,其输出信号为:下⾯⽤MATLAB 软件对PID 控制做简单的仿真描述。
1. 建⽴⼆阶负反馈控制系统,其开环传递函数为:clc; clear all; close all;Go = tf(1,conv([2,1],[5,1]));2. ⽐例控制,输出与输⼊偏差成⽐例,即直接将误差信号放⼤或缩⼩。
⽐例控制的传递函数为:取不同的⽐例系数,绘制系统的单位阶跃响应曲线:Kp = [0.5,2,5,10];for m = 1:4 sys = feedback(Kp(m)*Go,1); step(sys); hold on;end随着K P 值的增⼤,系统响应速度加快,但系统的超调也随着增加,调节时间也随着增长。
当K P 增⼤到⼀定值后,闭环系统将趋于不稳定。
⽐例控制具有抗⼲扰能⼒强、控制及时、过渡时间短的优点,但存在稳态误差,增⼤⽐例系数可提⾼系统的开环增益,减⼩系统的稳态误差,从⽽提⾼系统的控制精度,但这会降低系统的相对稳定性,甚⾄可能造成闭环系统的不稳定,因此,在系统校正和设计中,⽐例控制⼀般不单独使⽤。
3. 微分控制,输出与输⼊偏差的微分成⽐例,即与偏差的变化速度成⽐例。
微分控制(与⽐例控制同时使⽤)的传递函数为:取不同的微分系数,绘制系统的单位阶跃响应曲线:Kp = 10;u(t)=[e(t)+e(t)dt +]K P 1T I ∫t 0T D de(t)dt(s)=G O 1(2s +1)(5s +1)(s)=G C K P(s)=(1+s)G C K P T DTd = [0,0.4,1,4];for m = 1:4 G1 = tf([Kp*Td(m),Kp],[0,1]); sys = feedback(G1*Go,1); step(sys); hold on;end随着T D 值的增⼤,系统超调量逐渐减⼩,动态特征有改善。
基于趋近律的滑模控制matlab仿真实例
基于趋近律的滑模控制matlab仿真实例基于趋近律的滑模控制一、基于趋近律的滑模控制 1、控制器的设计针对状态方程??Ax?Bu 〔1〕 x采用趋近律的控制方式,控制律推导如下:s?Cx 〔2〕??Cx??slaw s 〔3〕其中slaw为趋近律。
将状态方程式〔1〕代人〔2〕得?) 〔4〕 u?(CB)?1(?CAx?s?表达式中的切换项。
可见,控制器的抖振程度取决于趋近律s2、仿真实例对象为二阶传递函数: Gp(s)?其中a=25, b=133。
Gp(s)可表示为如下状态方程:??Ax?Bu xbs?as2?01?其中A?? ??0?25? ,?0?B??? 133??。
在仿真程序中,M=1为等速趋近律,M=2为指数趋近律,M=3为幂次趋近律,M=4为一般趋近律。
取M=2,采用指数趋近律,其中C=[15,1] , ε=5,k=10,作图取样时间为0.001,仿真程序如下。
二、程序主程序chap2_4.m clear all; close all;global M A B C eq k ts=0.001; T=2;TimeSet=[0:ts:T]; c=15; C=[c,1]; para=[c];[t,x]=ode45('chap2_4eq',TimeSet,[0.50 0.50],[],para); x1=x(:,1);x2=x(:,2); s=c*x(:,1)+x(:,2); if M==2for kk=1:1:T/ts+1xk=[x1(kk);x2(kk)]; sk(kk)=c*x1(kk)+x2(kk);slaw(kk)=-eq*sign(sk(kk))-k*sk(kk); %Exponential trending lawu(kk)=inv(C*B)*(-C*A*xk+slaw(kk));end end figure(1);plot(x(:,1),x(:,2),'r',x(:,1),-c*x(:,1),'b');xlabel('x1');ylabel('x2'); figure(2); plot(t,x(:,1),'r');xlabel('time(s)');ylabel('x1'); figure(3); plot(t,x(:,2),'r');xlabel('time(s)');ylabel('x2'); figure(4); plot(t,s,'r');xlabel('time(s)');ylabel('s'); if M==2 end子程序chap2_4eq.mfunction dx=DynamicModel(t,x,flag,para) global M A B C eq k a=25;b=133; c=para(1); s=c*x(1)+x(2); A=[0 1;0 -a]; B=[0;b]; M=2; eq=5.0;if M==2 % M=1为等速趋近律,M=2为指数趋近律,M=3为幂次趋近律,M=4为一般趋近律slaw=-eq*sign(s); %Equal velocity trending law elseif M==2 k=10; sl xlabel('time(s)');ylabel('u');u=inv(C*B)*(-C*A*x+slaw); dx=zeros(2,1); dx(1)=x(2);dx(2)=-a*x(2)+b*u;三、仿真结果〔1〕M=2时,指数趋近律10-1-2-3x2-4-5-6-7-8-0.100.10.2x10.30.40.50.6图1 滑模运动的相轨迹0.60.50.40.3x10.20.10-0.100.20.40.60.81time(s)1.21.41.61.82图2 x1 的收敛过程0.50-0.5x2-1-1.5-2-2.500.20.40.60.81time(s)1.21.41.61.82图3 x2 的收敛过程。