
第一章 陀螺罗经指北原理1-2-2008
四、分类
n
1.按其灵敏部分具有转子数分:
n n
单转子类型 双转子类型
n
2.按其结构特征和工作原理分:
安许茨系列 n 斯伯利系列 n 阿玛勃朗系列
n
n
3.按其给陀螺施加力矩形式分:
n n
2008版
机械摆式陀螺罗经 电磁控制式陀螺罗经
浙江省精品课程 宁大海运学院 8
• 即:动量矩末端的速度矢量与外力矩矢量 大小相等方向相同。
2008版 浙江省精品课程 宁大海运学院 14
n
2008版 浙江省精品课程 宁大海运学院 6
三、发展历史
n n
n n n
n
两千多年前,我国劳动人民在生活和生产实践中发现了陀螺 的基本特性。 1852 年,法国科学家福科第一个利用陀螺特性并与地球自转 1852 相联系,它利用三自由度陀螺仪的定轴性来观测地球自转; 并提出了创见性的理论。 1878 年,美国科学家霍布金发明了用电机推动的陀螺罗经。 1878 1908 年,德国人安许茨创造了世界上第一台实用陀螺罗经。 1908 成为一个罗经系列。陀螺罗经也由此开始出现。 1909 年,美国人斯伯利也创造了单转子弹性支承的陀螺罗经, 1909 并且也逐步发展成为一个罗经系列。 二十世纪五十年代,一个新的罗经系列逐渐形成,即美英两 国合作生产的阿玛勃朗型—— 电磁控制式陀螺罗经。 ——
五、发展方向
1.在满足指向精度要求的前提下,实现体 积小型化。 n 2.采用现代新的技术,以期达到使用简便、 减少维护保养工作和延长拆检周期等目的。 n 3.电磁控制式陀螺罗经已使罗经技术进入 新的范畴,有广阔发展的前途。 n 4.可与自动操舵装置合并为一整体,安装 于驾驶室,逐渐失去罗经作为独立的航海 仪器之特点,加强它作为检测元件的色彩。
§1-1 n §1-2 n §1-3 n §1-4 n §1-5 n §1-6 n §1-7 n §1-8 n §1 9 1
n
2008版
概述 表示陀螺特性的数学、力学概念 陀螺仪及其特性 陀螺仪的运动方程 自由陀螺仪的视运动及其分析 变自由陀螺仪为陀螺罗经的方法 摆式罗经的等幅摆动 摆式罗经的减幅摆动 电磁控制式陀螺罗经原理
第一篇 航海陀螺罗经
2008版 浙江省精品课程 宁大海运学院 3
主要内容
n 第一章 n 第二章 n 第三章 n 第四章 n 第五章
2008版
陀螺罗经指北原理 陀螺罗经误差及其消除 安许茨系列陀螺罗经 斯伯利系列陀螺罗经 阿玛 勃朗系列陀螺罗经
浙江省精品课程 宁大海运学院 4
第一章 陀螺罗经指北原理
2008版 浙江省精品课程
Ω H U U
宁大海运学院 12
三、陀螺转子的 转动惯量与动量矩
n
转动惯量:
2 n J == m ∙ r
n
与物体的质量及质量对转轴的分布有关。
n H == J × W 动量矩与角速度两者方向相同, 在数值上相差一个J
2008版 浙江省精品课方向的判断:右手法则
2008版 浙江省精品课程 宁大海运学院
11
二、圆周运动的瞬时速度
n U == Δr / Δt A r
== dr / dt n —— 物体的瞬时速度 ——
n
Δr
B ω
• U == ω / H • / H • == dH / dt • dt • —— • —— 矢 径 对 时 间 的 变化率
n 动量矩:
n n
四、刚体的动量矩定理
n
刚体对某一点的动量矩对时间的导数等于作用 在刚体上所有外力对于同一点的总力矩。
n d H / d t == M M U U
n n
又有 所以有
U == d H / d t
M == U M == U
H
• 刚体相对于某一点的动量矩矢量H 的末端速度在几何上应 H 等于作用在刚体上所有外力相对于同一点的总力矩M 。 M
n
2008版 浙江省精品课程 宁大海运学院 9
§1-2 表示陀螺特性的数学、 力学概念
2008版
浙江省精品课程
宁大海运学院
10
一、力矩、线速度
n 1。力矩
z F r O x Ω r u My y
F n My方向的判断:右手法则
n My == r ×
• 2。线速度 •
浙江省精品课程 宁大海运学院 5
§1-1 概述
一、陀螺罗经(gyrocompass )定义: gyrocompass n 陀螺罗经是利用陀螺仪的特性结合地球自 转运动而构成的一种指示方向的仪器。 n 二、作用: n 陀螺罗经是一种提供方向基准的仪器,装 在船上作为船用罗经使用。 n 1 .指示船舶航向; 1 n 2 .测定物标方位。 2 n 不依赖地磁而能准确指示地理真北的仪器。
航海仪器-第1节 陀螺罗经1
T=0 T=6h
T=12h
地球自转角速度的分解
Z。 We S E 以 北 纬 点 为 例 (We:地球自转角速度 We
•We分解为: W1=Wecosφ(水平分量) W2=Wesinφ (垂直分量)
φ :地理纬度)
W2 φ W O W1
φ
N
PN
•W1:在北纬使水平面 SENW的东半平面不断 下沉,西半平面不断上 升。(南纬相同) •W2:在北纬使子午面S Z。N的N点不断向W移 动。(南纬反之)
2、陀螺仪的特性
1)陀螺仪的定轴性(也称稳定性) 不受外力矩作用时,陀螺仪的主轴保持 其空间的初始方向不变。
定轴性实验录像
2、陀螺仪的特性
1.陀螺仪的定轴性(也称稳定性)
实验一:自由陀螺仪转子不转,转动陀螺仪基 座,主轴随基座一起转动。 实验二:自由陀螺仪转子高速旋转,转动陀螺 仪基座,主轴不随基座一起转动。 自由陀螺仪表现为定轴性的条件是:陀螺转子 高速旋转;陀螺仪不受外力矩作用。
1.人坐车前进时感觉到路两旁的树在不 断地向后运动,为什么? 2.地球的运动规律?地球上的人看到 太阳东升西落,是太阳的运动吗? 3.将陀螺仪的主轴初始指向地球上 某一方位,人会看到它的指向始终 不变吗?
自由陀螺仪在地球上的视运动
北半球,若将自由陀螺仪 放在A点,使其主轴位于 子午面内并指恒星S,由 于地球自西向东转,经 过一段时间后,它转到B 点,因定轴性,陀螺仪 主轴仍将指恒星S方向但 相对子午面来说,主轴 指北端已向东偏过了α 角。 北纬看自由陀螺仪视运动
三、发展历史
两千多年前,我国劳动人民在生活和生产实践中发现了陀螺 的基本特性。 1852年,法国科学家福科第一个利用陀螺特性并与地球自转 相联系,它利用三自由度陀螺仪的定轴性来观测地球自转; 并提出了创见性的理论。 1878年,美国科学家霍布金发明了用电机推动的陀螺罗经。 1908年,德国人安许茨创造了世界上第一台实用陀螺罗经。 成为一个罗经系列。陀螺罗经也由此开始出现。 1909年,美国人斯伯利也创造了单转子弹性支承的陀螺罗经, 并且也逐步发展成为一个罗经系列。 二十世纪五十年代,一个新的罗经系列逐渐形成,即美英两 国合作生产的阿玛勃朗型——电磁控制式陀螺罗经。
陀螺罗经指北原理

三、进动角速度与进动公式
进动角速度 :
MY ωP = H
My H ;
进动公式:
ω pz =
ω py
Mz =− H
四、赖柴尔定理(P6): 外力矩 = 动量矩矢端的线速度 即:M=up 结论:表示为当外力矩作用的方向与 动量矩的方向垂直时,在动量矩矢端 将产生一个线速度,该线速度的大小 与外力矩相等,方向与外力矩的方向 相同
阻尼的目的 将等幅运动变为减幅运动,最后衰减 至子午面上的某个稳定位置,以实现 稳定指北。 阻尼的方法 压缩长轴法——水平轴阻尼法 压缩短轴法——垂直轴阻尼法
水平轴阻尼法
1.定义:由阻尼设备产生水平轴的阻尼力矩以实 现阻尼的方法。 2.原理: •要求阻尼力矩引起的进动线速度(u3)总是指向 子午面 •在第1和第3象限内,主轴指北端抵达子午面时高 度角θ减幅<θ等幅 ;在第2和第4象限内,主轴指北端 到达水平面时α减幅<α等幅。渐次衰减至稳定位置r
二、陀螺仪的两个特性
1.定轴性:不受任何外力矩作用 的自由陀螺仪的主轴将保持其 初始空间方位不变。(即惯性 空间) 2.进动性:在外力矩M的作用 下,3自由度陀螺仪主轴动量矩 H矢端将以捷径趋向外力矩M矢 端作进动。(H→M) ¾角速度ω ¾动量矩H=Jω ¾外力矩M=r*F ¾右手定则
FHale Waihona Puke F1图1-14图1-15
主轴在方位上的变化
主轴在高度上的变化
地球自转角速度的水平分量和垂直分量 在北纬任意纬度处,可以将地球自转角速 度分解到ON轴和OZ0轴上,得到两个 分量ω1和ω2,在ON轴上的ω1称为水 平分量,在OZ0轴上的ω2称为垂直分 量。 ⎧ω1 = ω e cos ϕ 显然,在北纬 ⎨ω = ω sin ϕ
陀螺罗经指北原理综述
U2
X
在哪个轴上? N ?只能加于水平
轴(oY )上。
E
V2
?原则:必须人为施加水平轴控制力矩(M y),产生一个u2
使其与v2大小相等,方向相反,才能克服? 2影响。
陀螺罗经指北原理概述
(一)下重式罗经的控制力矩
1. 下重式罗经灵敏(指北)部分的结构:
陀螺转子
Z
核心-液浮、双转子陀螺球
(252mm )
量矩H 矢端以捷径趋向外力矩 M 矢端,作进动运动或
旋进运动。( H →M ) z
例: 1 - 1
M
?p? H
? py M y
P4 Fig1-4
? pz M z
o
y
My
F
H
进动方向: 右手定则
xF
二、 陀螺仪及其特性
陀螺罗经指北原理概述
?
pz
?
My H
;
?
py
?
?
Mz H
陀螺罗经指北原理概述
(一)地球自转产生的影响
液体连通器式:
My 产生方式: 重心下移
液体连通器某端 容器多余液体
M y 指向: 总是指北
总是指南
H指向: X轴正方向
X轴负方向
M y算式: M y ? ? M?
M y ? M?
u2 ? M y ? ? M?
u2 ? ? My ? ? M?
u2 ? ? M?
陀螺罗经指北原理概述
1 )主轴指北端投影图: (下重式罗经为例 )
4 )椭圆运动轨迹的特征:
Z。N的N点不断向W移 动。 南纬?反之
PS
陀螺罗经指北原理概述
?
e
? ?
第一章 第一节指北原理
LOGO
教材与参考书:
教材: 关政军主编,《航海仪器》(上册),大连 海事大学出版社,2009年9月第一版。 参考教材: 任茂东主编,《船用陀螺罗经》,大连海事 大学出版社,1993年,10月。 学习辅导: 课后作业以教材习题为主
2
考核办法:
13
1-2 陀螺仪结构及其特性
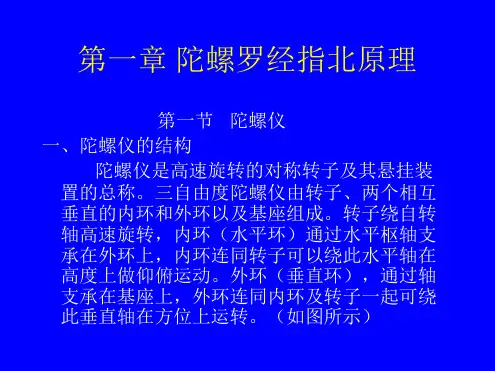
• 定义:工程上将高速旋转的陀螺转子及其 悬挂装置的总称叫做陀螺仪
视频
14
1、结构
• 由陀螺转子、内环、 外环、固定环及基座等 部分组成。
主轴1 OX轴 内环 主轴3 OZ轴
• 主轴(自转轴)—ox 轴 • 水平轴 —— oy 轴 • 垂直轴 —— oz 轴
主轴2 OY
本课程所讲内容:
大纲要求
5
第一章 船用陀螺罗经
6
主要内容
陀螺罗经指北原理 n第二节 陀螺罗经误差及其消除 n第三节 陀螺罗经结构与电路 n第四节 陀螺罗经维护与保养
n第一节
7
第一节 陀螺罗经指北原理
n
n
n n n n
§1-1 §1-2 §1-3 §1-4 §1-5 §1-6
概述 陀螺仪结构及其特性 自由陀螺仪的视运动及其分析 变自由陀螺仪为陀螺罗经的方法 摆式罗经的等幅摆动和减幅摆动 电磁控制式陀螺罗经原理
9
三、发展历史
n n
n n
n
n
早在874年,古代中国陕西法门寺供奉佛指舍利的贡品中, 曾出现过用陀螺仪制作的香囊,使盛香之碗始终保持平衡。 1852 年,法国科学家福科第一个利用陀螺特性并与地球自转 相联系,它利用三自由度陀螺仪的定轴性来观测地球自转; 并提出了创见性的理论。 1878 年,美国科学家霍布金发明了用电机推动的陀螺罗经。 1908 年,德国人安许茨创造了世界上第一台实用陀螺罗经。 成为一个罗经系列。陀螺罗经也由此开始出现。 1909 年,美国人斯伯利也创造了单转子弹性支承的陀螺罗 经,并且也逐步发展成为一个罗经系列。 二十世纪五十年代,一个新的罗经系列逐渐形成,即美英两 国合作生产的阿玛•勃朗型—— — 电磁控制式陀螺罗经。
1-2-自由陀螺仪的视运动
1-2自由陀螺仪的视运动
陀螺罗经的指北原理
四.自由陀螺仪产生视运动旳根源 定轴性;e旳存在
例1:位于南纬某处旳自由陀螺仪,若动量矩指OX
轴负方向并水平指北,问初始瞬间陀螺仪指北端
旳视运动趋势怎样?
(水平西偏)
例2:影响自由陀螺仪主轴不能稳定指北旳最主要原
因是:
。
A
陀螺罗经的指北原理
陀螺仪主轴相对地球运动:
• 方位角:主轴相对 子午面旋转旳偏角。 偏西为正。
• 高度角:主轴相对 水平面旋转旳偏角。 偏下为正。
1-2自由陀螺仪的视运动
方位角、高度角和纬度角图示
陀螺罗经的指北原理
1-2自由陀螺仪的视运动
主轴指北端投影图:
W θ
陀螺罗经的指北原理
M
P(α, θ)
1-2自由陀螺仪的视运动
陀螺罗经的指北原理
自由陀螺仪主轴指北端旳视运动规律:
北纬东偏 南纬西偏 东升西降 全球一样
W
N
E
M
M’ 投影面
α
P
Nθ
E M’
西ห้องสมุดไป่ตู้
北
南
东
1-2自由陀螺仪的视运动
陀螺罗经的指北原理
地球旳自转产生旳影响:
(e:地球自转角速度 , :地理纬度) •e分解为:
A
e
1= e cos (水平分量)
PN
2 = e sin (垂直分量)
以北纬A点为例
• 1 :在北纬,使水平
面SENW旳东半平面不
cos
;
py相对
d
dt
3. 陀螺仪连同地球一起在空间旳运动(牵连运动)
陀螺罗经指北原理
a rv
=
V cos C
Rewe cos?
1.仅取决于航速(V)、航向(C)、和地理纬度( ? ), 与罗经结构参数无关。任何罗经均会产生速度误差。
2.随船速(V) 、纬度( ? )的增大而增大。
3.航向偏北,αrv>0, 西误差; 航向偏南, αrv<0, 东误差。
4 . 东西航向无误差,南北航向误差最大。
第二章 陀螺罗经误差及其消除
第二节 速 度 误 差(speed error)
五、速度误差的消除
V3
u2 r
V2
V1
(W )
V3
u2 r
V2
V1`
1.查表法: 2.外补偿法:移动刻度盘。 3.内补偿法:施加补偿力矩。
?可施加垂直轴补 偿力矩,产生V1` (E) 以抵消V3。
第二节 冲 击 误 差(Ballistic error)
? 将右手大拇指与四指垂直,四指顺着转 动的方向朝内弯曲,则大拇指所指的方 向即是角速度向量的方向'
Z
F
H X
My Y
? 进动角速度( w)、动量矩和外力矩三者之间是互相
垂直的,进动角速度的方向 (和大小取决于动量矩和外
力矩的方向和大小。
? Wpz = My/H
-Wpy = Mz/H
? Wpy和Wpz是陀螺仪相对于宇宙空间的绝对角速度在 OY
第二章 陀螺罗经误差及其消除
第二节 速 度 误 差(speed error)
二、船舶作恒速恒向运动时的旋转角速度及其在 地理坐标系各坐标轴上的分量;
N VN
C O
V VE E
?设船偏北航行,航速 V, 航向 C 。
VN=VCosC
第一章 陀螺罗经指北原理
(3)阿玛-勃朗系列罗经获得控制力矩的 方式 采用电磁摆(electromagnetic pendulum)和 水平力矩器(horizontal momentat device) 的间接控制法获得控制力矩。 控制力矩的产生方式:
阿玛-勃朗系列罗经的控制设备由电磁摆 和位于陀螺球水平轴上的力矩器组成。 当陀螺球工作,t = t1时,若设陀螺球主 轴水平指东, = 0,电磁摆不输出摆信 号,陀螺球水平轴的力矩器不工作,不 向陀螺球施加控制力矩。
液体连通器产生的控制力矩的大小与罗 经结构参数和陀螺仪主轴高度角有关。 控制力矩M 沿oy轴的方向将随角的 方向而定,使主轴进动的速度用 u2表示, 它使陀螺仪主轴负端自动找北(向子午 面进动): u2 = My= M· 斯伯利系列罗经,为液体连通器罗经, 重力力矩,机械摆式罗经。
T0等于84.4min时,称为陀螺罗经的理 想自由摆动周期,这时若船舶机动航行, 船上的陀螺罗经将不产生第一类冲击误 差。 由摆动周期所对应的纬度称为陀螺罗经 的设计纬度(chosen latitude)(0),设 计纬度是设计罗经时所选取的一特殊纬 度。例如安许茨4型罗经的设计纬度为 60°。
陀螺仪之特性
定轴性(gyroscopic inertia)
在不受外力矩作用时,自由陀螺仪主轴保 持它的空间的初始方向不变。 进动性(gyroscopic precession) 在外力矩作用下,陀螺仪主轴的动量矩H 矢端以捷径趋向外力矩M矢端,作进动运 动或称旋进运动,可记为H→M。
3)陀螺罗经的启动过程 陀螺罗经在控制力矩作用下能够自动找 北,在此基础上,在阻尼力矩作用下, 经过一定的时间就能够稳定指北。 陀螺罗经的适用纬度一般为80以下, 否则罗经指向精度降低或不能正常指向。
航海仪器教学课件——陀螺罗经指北原理1-2
n 两千多年前,我国劳动人民在生活和生产实践中发现了陀螺 的基本特性。
n 1852年,法国科学家福科第一个利用陀螺特性并与地球自转 相联系,它利用三自由度陀螺仪的定轴性来观测地球自转; 并提出了创见性的理论。
n 1878年,美国科学家霍布金发明了用电机推动的陀螺罗经。 n 1908年,德国人安许茨创造了世界上第一台实用陀螺罗经。
4
第一章
Edited by Foxit PDF Editor
陀螺罗经指北原理 Copyright (c) by Foxit Software Company, 2004 - 2007 For Evaluation Only.
n §1-1 n §1-2 n §1-3 n §1-4 n §1-5 n §1-6 n §1-7 n §1-8 n §19
第一篇 航海陀螺罗经
2008版
浙江省精品课程 宁大海运学院
3
Edited by Foxit PDF Editor Copyright (c) by Foxit Software Company, 2004 - 2007 For Evaluation Only.
主要内容
n 第一章 陀螺罗经指北原理 n 第二章 陀螺罗经误差及其消除 n 第三章 安许茨系列陀螺罗经 n 第四章 斯伯利系列陀螺罗经 n 第五章 阿玛勃朗系列陀螺罗经
n 动量矩:
n H == J × W
n 动量矩与角速度两者方向相同, n 在数值上相差一个J
2008版
浙江省精品课程 宁大海运学院
13
四、刚体的动量矩定理
n 刚体对某一点的动量矩对时间的导数等于作用 在刚体上所有外力对于同一点的总力矩。
n 又有
n d H / d t == M M
第一章 陀螺罗经指北原理8-2008
§ §1 1- -8 摆式罗经的 减幅摆动减幅摆动一、变等幅摆动为减幅摆动的途径l欲使主轴在偏离子 午面后,能做减幅摆 动,最后到达稳定位 置,除了控制设备外 还必须增加阻尼设备。
ll 阻尼设备应: ll 当主轴向着稳定位置运 动时,使其速度加快; ll 当主轴偏离稳定位置运 动时,使其速度减慢。
动时,使其速度减慢。
1 1.要求:.要求: 从而使主轴通过减幅摆动能较快地抵达其稳定位置达其稳定位置2 .方法:.方法: 根据阻尼力矩的方向,分为两种:根据阻尼力矩的方向,分为两种: 11)水平轴阻尼法:(又称 长轴阻尼法)阻尼力矩作用于水平轴 ( (OY OY 轴) 轴) —— ——下重式罗经下重式罗经 22)垂直轴阻尼法:(又称短 轴阻尼法)阻尼力矩作用于垂直轴 ( (OZ OZ 轴) 轴) —— ——液体连通器式罗经液体连通器式罗经二、下重式罗经的减幅摆动l下重式罗经采用水 平轴阻尼法, ll 阻尼器产生的阻尼 力矩作用于陀螺坐标 系的 系的OY OY 轴上。
ll 阻尼力矩由液体阻 尼器产生。
尼器产生。
H阻尼器陀螺球陀螺仪陀螺仪1 .液体阻尼器的构成及作用.液体阻尼器的构成及作用 l在陀螺球内两个陀螺仪上方沿 在陀螺球内两个陀螺仪上方沿OX OX 轴方 向装一个油液连通器,内装粘度很大的 阻尼油液。
ll 连通器南北各有一个油室,下面有连 通管,上面有通气管相连。
ll 油液粘度大,流动缓慢,出现迟滞现 象: ll 形成油的流动周期比主轴高度角的变 化周期 化周期落后 落后1/4 1/4周期 周期。
。
作图分析:ll 当出现油液差时,产生阻尼力矩。
l l 主轴偏在子午面之东时,阻尼力矩 主轴偏在子午面之东时,阻尼力矩M M D D 指西; l l 主轴偏在子午面之西时,阻尼力矩 主轴偏在子午面之西时,阻尼力矩M M D D 指东; l l 总之,阻尼力矩 总之,阻尼力矩M M D D 总是指向子午面。
陀螺罗经
五、视运动基本知识
1.坐标系
参考坐标系:以陀螺仪支架点O为公共原点
(1)地理坐标系(航海学上常用的)ONWZ。
(2)陀螺坐标系(动坐标)OXYZ
(3)惯性坐标系Oξηζ(不常用) 上述三个座标系之间的运动关系是:
(1)陀螺座标系相对地理座标系之间的运动为相对运动 (2)地理座标系的运动代表地球自转运动及船舶运动在内的 牵连运动 (3)陀螺座标系相对于惯性空间的运动为绝对运动,实际上 是相对运动与牵连运动的矢量和。即书上所讨论的陀螺仪的运 动都是指相对于惯性空间的绝对运动!
重心下移后如何使主轴自动找北
图1-23
液体连通器罗经灵敏(指北)部分的结构
动量矩 指南(ox轴负向 ) 连通器内装水银或硅油
图1-24
液体连通器如何使主轴指北端自动找北
M Y 2R2Sg sin
下重式罗经与上重式罗经的比较
液体连通器产生的重力控制力矩与下重式陀螺 球产生的重力控制力矩指向刚好相反,而二 者的动量矩H指向正好相反,所以两者陀螺仪 主轴指北端(OX轴正向)进动的规律相同
M C
{ 物理意义 : u2= V2+ u3 V1=0
(4)罗经的稳定时间:罗经从起动到其指向精 度满足航海精度要求(土1°)所需的时间。 大约为2.5 TD=3h 45min
垂直轴阻尼法
定义:由阻尼设备产生的阻尼力矩作用于罗经的垂直轴OZ上以实 现阻尼的方法,称为垂直轴阻尼法。
图1-30
液体连通器式罗经的减幅摆动
不受任何外力矩作用的陀螺仪。
二、陀螺仪的两个特性
1.定轴性:不受任何外力矩作 用的自由陀螺仪的主轴将保持 其初始空间方位不变。(即惯 性空间)
2.进动性:在外力矩M的作用下, 3自由度陀螺仪主轴动量矩H矢 端将以捷径趋向外力矩M矢端 作进动。(H→M) ➢角速度ω ➢动量矩H=Jω ➢外力矩M=r*F ➢速度(u3)总是指向 子午面