
高速履带车辆悬挂系统动力学仿真
• 1430 •
系统仿真学报
Vol. 16 No. 7 July 2004
∑n
[δ
r ri
T
(mi r&r&i
−
v Fi
)
+
δ πviT
(J
iωv& i′
+
ωv i′
×
J
i ωv i′
−
v N
i
)]
−
δ
W
= 0 (1)
i =1
式(1)各项的说明请参见参考文献[1]。
2 综合动力学方程的拼装与ቤተ መጻሕፍቲ ባይዱ明
选取图 1 所示履带车辆系统的广义坐标为:
本文以多刚体系统动力学理论为基础建立了摆动平衡 肘式悬挂系统的动力学模型并基于 Matlab/SimuLink 环境进
收稿日期:2003-06-03 修回日期:2003-07-16 作 者 简 介 : 史 力 晨(1975-),男,河北张家口人,博士,工程师,研究 方向为车辆系统动力学仿真;王 良 曦(1941-),男,四川乐山人,教授, 博导,研究方向为车辆系统动力学仿真和系统工程;张 兵 志 (1956-), 男,河北省获鹿人,高工,博导,研究方向为车辆系统论证与系统工程。
高速履带悬挂系统的典型结构通常由履带、负重轮、 平衡肘、诱导论、主动轮、车体及弹性、阻尼元件组成,其 结构示意图如图 1 所示。
以往对于履带车辆悬挂系统动力学仿真是基于线性假 设,采用弹簧—振子的模型进行分析。这种假设前提对于小 位移的线性动力学工况可以做到较好近似,但不适用于履带 车辆的大位移、非线性工况。
辆相互作用中的变形规律[4],接地履带负重轮下面的地面沉
陷最大,压力也最大。并且根据土壤力学原理地面—履带间
的切向作用力符合库仑定律[5],可以近似认为地面与履带的
剪切力也主要分布在负重轮下面的履带上。基于这个假设,
履带在绕过接地负重轮履带张力均匀减小,而在负重轮间的
履带近似均匀分布。这样负重轮间张力计算为:
行了实例仿真,该模型在结构特征上更加贴近实际车辆,能 够更为直观的描述悬挂系统与地面之间的复杂运动,从而更 适用于高速履带车辆在起伏较大地面的冲击与振动计算。
1 高速履带车辆悬挂系统分析思路
车体
诱导轮 负重轮 Ty
T0
平衡肘
诱导轮
Tf
Tz
图 1 履带车辆简化模型
图 1 所示的车辆多刚体系统组成为:车体(包括主动 轮和诱导轮),负重轮—平衡肘集成结构和履带环。
从仿真结果分析来看,模型基本反映了履带车辆低速通 过壕沟的动态过程。
5.2 履带车辆正弦路行驶仿真结果的仿真分析
采用试验路面中具有代表性的短波正弦路面描述车辆 由平地行驶转入正弦路行驶的动态过程。短波正弦路参数 为:弦高 0.055 米;空间周期 1.8 米;车辆行驶速度分别为: 20 公里/小时、30 公里/小时和 40 公里/小时;车辆仿真的时 间为车辆在正弦路面行驶 30 米的时间。
[M ][q&&] + [ Fm ] + [Q ext ] + [Qint ] = 0 (3)
式(3)中, [M ] 为系统广义质量矩阵; [ Fm ] 为系 统动力耦合矩阵,指车辆系统内各刚体的质量力;[Q e x t ] 为
系统广义外力矩阵,主要是负重轮—平衡肘和履带板所受地
面外力。 [Q int ] 为系统广义内力矩阵。
Vol. 16 No. 7 July 2004
系统仿真学报 JOURNAL OF SYSTEM SIMULATION
• 1429 •
高速履带车辆悬挂系统动力学仿真
史力晨 1,王良曦 1,张兵志 2
(1 装甲兵工程学院 北京 100072; 2 北京特种车辆研究所 北京 100072)
摘 要:研究了高速履带车辆在不平路面(包括各种障碍)行驶时悬挂系统的动力学响应问题,采 用多刚体动力学理论建立了高速履带车辆悬挂系统与地面作用的动力学模型,模型中特别考虑了履 带对履带车辆动力学响应的影响。基于 Matlab/SimuLink 环境对所建模型进行了计算机仿真,并对 车辆悬挂系统的动态响应进行了动画输出。仿真实例分析说明本文所建模型和建模采用的方法对高 速履带车辆的悬挂系统的设计和动力学分析具有积极的作用。 关键词:履带车辆;悬挂系统;动力学;仿真 文章编号:1004-731X (2004) 07-1429-04 中图分类号: TP391.9 文献标识码:A
负重轮所受作用力是影响履带车辆动态响应最为敏感 的因素之一,所以选取车辆第一负重轮受力进行分析。不同 速度下,第一负重轮受力的时域、频域曲线如图 12 至图 17 所示。
图 9 第四负重轮接触壕壁
图 10 第五负重轮接触壕壁
图 12 第一负重轮垂直方向受力时域曲线(20km/h)
图 11 车辆通过壕沟过程结束
解为垂直分量 Fn 和平行分量 Ft 。根据车轮的对称性,垂
直分量 Fn 和平行分量 Ft 分别计算为:
∫θ
Fn =
W p (ξ ) cos(ξ ) R d ξ
−θ
(6)
∫ F t =
θ W p (ξ ) s i n (ξ ) R d ξ
−θ
(7)
θ = tan −1 ( s / h )
(8)
h = R − zc
(9)
s = R2 − h2
(10)
式(6)至式(10)中,W 为履带宽度,ξ 为某点与弦
AB 垂直方向夹角, zc 为 C 点的沉陷, R 为负重轮半径,
p (ξ ) 为 AB 圆弧段中点 C 处的地面正应力。
5 仿真实例与分析结论
本文基于 Matlab/SimuLink 环境开发相应的履带车辆悬 挂系统仿真程序,对仿真结果不仅通过曲线输出还可通过动 画输出。本节以某型高速履带车辆进行仿真实例分析。
图 3~图 5 显示了车辆前部负重轮离开地面悬空向另一 侧壕壁接近的过程,由于车辆整体重心略微偏后,所以第一 负重轮离开地面时车辆姿态前倾并不明显,直至第三负重轮 开地面时车辆才出现明显前倾。同时离开地面的负重轮在扭 力轴弹簧刚度的恢复作用和重力作用下向下运动,平衡肘与 车体夹角变大。
图 6~图 11 显示了车辆从第一负重轮接触另一侧壕壁开 始攀爬直至通过壕沟的过程,从图 6 中看出车辆第一负重轮 及第一负重轮附近履带段开始接触壕壁时车辆向前倾斜角 度最大。在第一平衡肘恢复作用下,车辆完成最为关键的攀 爬过程,前倾角度大幅度减小,到第二负重轮攀爬上壕壁后, 车辆姿态已基本恢复,如图 7 所示,此时车辆中部的负重轮 不再承受车辆重量,在扭力轴弹簧刚度的恢复作用和重力作 用下向下运动,平衡肘与车体夹角变大。由于车辆重心靠后 的原因,最后负重轮(第六负重轮)承受了大部分车重,所 以第六平衡肘此时与车体的夹角最小,同时车辆呈现出前仰 姿态。此时车辆前四个负重轮已完成攀爬过程,但由于偏后 的重心和后两负重轮的悬空,车辆后部下沉,车辆开始出现 更为明显的前仰,到第五负重轮攀上壕壁时车辆前仰达到最 大,如图 10 所示。此后随着车辆后部悬空部分的不断较小,
Vol. 16 No. 7 July 2004
图 3 第一负重轮离开地面
图 5 第三负重轮离开地面 图 7 第二负重轮接触壕壁
史力晨, 等:高速履带车辆悬挂系统动力学仿真
• 1431 •
图 4 第二负重轮离开地面 图 6 第一负重轮接触壕壁 图 8 第三负重轮接触壕壁
车辆姿态逐渐恢复水平,到第六负重轮攀上壕壁后,车辆越 壕过程结束,如图 11 所示。
TL = TR − 2 Rθ f
(5)
式(5)中,T L ,T R 分别为接地负重轮两侧的履带张
力;R 为负重轮半径;θ 为履带对负重轮环绕角度的一半; f 为地面与履带间的剪切力。
4 地面作用力的计算
地面作用力计算基于贝克的土壤沉陷理论。在垂直方向 和剪切方向,正压力和剪切力的经验计算公式请参见参考文 献[5]。
引 言1
高速履带车辆多在复杂地形进行机动,其悬挂系统动 力学特征直接影响着车辆的机动性与乘员的适应性,同时, 作为陆军主要机动与作战平台,车辆悬挂动力学特征还对车 载武器和设备的性能发挥有着重要的影响。建立动力学模型 通过计算机仿真的手段对履带车辆悬挂系统进行分析具有 高效和节省等特点,是履带车辆系统分析与设计的一条捷 径。
本文建模的指导思想就是首先获取车辆系统各组成刚 体(具体包括:车体、负重轮—平衡肘、履带)的动力学变 分形式,建立车辆系统变分方程式(1),选取车辆系统中相 应较为简单的变量作为广义坐标,将车辆系统中各刚体的位 置和姿态用广义坐标表示,并最终得到车辆系统的平面动力 学微分方程。
根据多刚体系统动力学普遍方程,变分形式如式(1)所 示[1]:
3 履带环张力的计算
履带环中张力的分布大致可以分为四部分计算,如图 1
所示:
第一部分为诱导轮和主动轮之间的顶部履带张力T0 。 可以近似的通过悬链线张力的计算方法来获得顶部的履带
张力,悬链线计算公式见参考文献[2]。
第二部分为履带工作段的张力Tz ,指主动轮和与其相
邻负重轮之间履带段的驱动张力,计算为[3]:
仿真实例分析的路况设置为两种情况:第一种是壕沟, 主要分析车辆低速通过壕沟的姿态,第二种是短波正弦路, 主要分析车辆由平地转入正弦路行驶的动态过程。
5.1 模型低速通过壕沟的仿真分析
壕沟顶部宽度 2.7 米,底部宽度 1.5 米,深 2.5 米;车 辆通过速度为 8 公里/小时。
履带车辆模型低速通过壕沟各阶段的动态过程如图 3~ 图 11 所示。
Dynamic Simulation of High-Speed Tracked Vehicle Suspension System
SHI Li-chen1,WANG Liang-xi1,ZHANG Bing-zhi2
履带车辆转向动力学仿真知识
履带车辆转向动力学仿真知识履带车辆转向动力学仿真是指通过计算机模拟履带车辆转向过程中的动力学特性。
这项仿真技术可以帮助工程师更好地理解和研究履带车辆在不同转向条件下的行为,并优化车辆设计和控制系统。
在履带车辆转向动力学仿真中,需要考虑的关键因素包括车辆的质量、转向系统的特性、轮胎与地面的摩擦系数等。
通过对这些因素进行建模和仿真,可以模拟出车辆在不同道路状况下的转向性能,包括转弯半径、侧滑角度、抓地力等。
在履带车辆转向动力学仿真中,常用的模型包括单轨模型和双轨模型。
单轨模型认为车辆仅在一个垂直于轨道的平面上运动,忽略车辆的纵向运动。
双轨模型则包括车辆的纵向运动,并考虑左右两侧履带之间的转弯差速。
履带车辆转向动力学仿真中,常用的仿真软件包括CarSim、ADAMS等。
这些软件提供了丰富的车辆模型和分析工具,可以模拟车辆在各种道路条件下的转向动力学,如直线行驶、转弯、制动等。
通过履带车辆转向动力学仿真,工程师可以评估不同转向系统设计的性能,并进行优化。
例如,可以通过仿真研究不同转向系统的刚度、行程、空转角度等参数对车辆的转向性能的影响。
此外,还可以研究不同摩擦系数下车辆的侧滑情况,并通过调整控制策略提高车辆的稳定性和灵活性。
总之,履带车辆转向动力学仿真是一项重要的技术,可以帮助工程师更好地理解和研究履带车辆的转向特性。
通过仿真研究,可以优化车辆的设计和控制系统,提高车辆的性能和可靠性。
履带车辆转向动力学仿真是一项复杂而关键的技术,对于履带车辆的设计、性能分析和控制优化具有重要意义。
本文将继续介绍履带车辆转向动力学仿真的相关内容,包括仿真模型、评估参数以及仿真结果的分析等。
一、仿真模型在履带车辆转向动力学仿真中,最基本的模型分为单轨模型和双轨模型。
单轨模型是将履带车辆简化为一个刚性运动体,并在一个垂直于车辆运动平面内进行建模,该模型忽略了车辆的纵向运动。
而双轨模型则考虑了车辆的纵向运动,并通过差速控制来模拟履带车辆的转向情况。
基于ADAMS的悬架系统动力学仿真分析与优化设计

基于ADAMS的悬架系统动力学仿真分析与优化设计一、概述本文以悬架系统为研究对象,运用多体动力学理论和软件,从新车型开发中悬架系统优化选型的角度,对悬架系统进行了运动学动力学仿真,旨在研究悬架系统对整车操纵稳定性和平顺性的影响。
文章提出了建立悬架快速开发系统平台的构想,并以新车型开发中的悬架系统优化选型作为实例进行阐述。
简要介绍了汽车悬架系统的基本组成和设计要求。
概述了多体动力学理论,并介绍了利用ADAMS软件进行运动学、静力学、动力学分析的理论基础。
基于ADAMSCar模块,分别建立了麦弗逊式和双横臂式两种前悬架子系统,多连杆式和拖曳式两种后悬架子系统,以及建立整车模型所需要的转向系、轮胎、横向稳定杆等子系统,根据仿真要求装配不同方案的整车仿真模型。
通过仿真分析,研究了悬架系统在左右车轮上下跳动时的车轮定位参数和制动点头量、加速抬头量的变化规律,以及汽车侧倾运动时悬架刚度、侧倾刚度、侧倾中心高度等侧倾参数的变化规律,从而对前后悬架系统进行初步评估。
1. 悬架系统的重要性及其在车辆动力学中的作用悬架系统是车辆的重要组成部分,对车辆的整体性能有着至关重要的作用。
它负责连接车轮与车身,不仅支撑着车身的重量,还承受着来自路面的各种冲击和振动。
悬架系统的主要功能包括:提供稳定的乘坐舒适性,保持车轮与路面的良好接触,以确保轮胎的附着力,以及控制车辆的姿态和行驶稳定性。
在车辆动力学中,悬架系统扮演着调节和缓冲的角色。
当车辆行驶在不平坦的路面上时,悬架系统通过其内部的弹性元件和阻尼元件,吸收并减少来自路面的冲击和振动,从而保持车身的平稳,提高乘坐的舒适性。
同时,悬架系统还能够根据车辆的行驶状态和路面的变化,自动调节车轮与车身的相对位置,确保车轮始终与路面保持最佳的接触状态,以提供足够的附着力。
悬架系统还对车辆的操控性和稳定性有着直接的影响。
通过合理的悬架设计,可以有效地改善车辆的操控性能,使驾驶员能够更加准确地感受到车辆的行驶状态,从而做出更为精确的操控动作。
《2024年履带式特种车辆精细化动力学建模与仿真》范文

《履带式特种车辆精细化动力学建模与仿真》篇一一、引言随着科技的进步和军事需求的不断增长,履带式特种车辆在各种复杂环境下的应用越来越广泛。
为了更好地理解其运动性能、优化设计以及提高仿真精度,精细化动力学建模与仿真成为了研究的热点。
本文旨在探讨履带式特种车辆精细化动力学建模与仿真的相关内容,为相关研究提供参考。
二、履带式特种车辆动力学建模1. 模型假设与简化在建立履带式特种车辆动力学模型时,为了简化问题,我们做出以下假设:车辆在平坦地面上行驶,不考虑空气阻力影响;履带与地面接触的力学关系为线性关系等。
2. 模型构建基于上述假设,我们采用多刚体动力学理论,结合履带式车辆的特性,建立其动力学模型。
该模型包括车辆底盘、履带、驱动系统等部分的运动学和动力学方程。
其中,履带与地面的相互作用力是模型的关键部分,我们采用弹簧-阻尼器模型来描述这种相互作用。
三、精细化建模的考虑因素在建立精细化动力学模型时,我们需要考虑以下因素:1. 履带与地面的摩擦力:不同地面的摩擦系数对车辆的运动性能有很大影响。
因此,我们需要根据实际地面条件,选择合适的摩擦系数。
2. 履带的弹性:履带在行驶过程中会产生一定的弹性变形,这会影响车辆的行驶稳定性和动力性能。
因此,在建模过程中需要考虑履带的弹性。
3. 驱动系统的动态特性:驱动系统的动态特性对车辆的加速、减速等性能有很大影响。
因此,我们需要建立准确的驱动系统模型,以反映其动态特性。
四、仿真分析在建立好动力学模型后,我们进行仿真分析。
通过改变地面条件、履带张力、驱动系统参数等,观察车辆的运动性能变化。
通过对比仿真结果与实际测试结果,验证模型的准确性。
同时,我们还可以通过仿真分析,优化车辆的设计,提高其运动性能。
五、结论本文针对履带式特种车辆精细化动力学建模与仿真进行了探讨。
通过建立多刚体动力学模型,并考虑履带与地面的相互作用力、履带弹性、驱动系统动态特性等因素,我们得到了较为准确的车辆动力学模型。
履带车辆动力学仿真技术的发展与展望

第24卷第2期2003年5月 兵工学报ACTA ARMAMEN TARIIVol.24No.2May 2003履带车辆动力学仿真技术的发展与展望韩宝坤 李晓雷 孙逢春(北京理工大学车辆与交通工程学院,北京,100081)摘要 履带车辆在军事领域中发挥重要作用。
由于履带车辆自身及使用环境的复杂性,传统的研究模式导致研制费用高、周期长。
运用建模仿真技术研究履带车辆已成为趋势,对其发展起了巨大的推动作用。
本文对仿真技术在履带车辆动力学仿真研究中的阶段性成果,按照平稳性模型、压力分布与通过性模型、转向性模型进行了回顾和总结,对履带车辆动力学仿真中常用的大型软件做了介绍,并展望了履带车辆动力学仿真技术今后的发展方向。
关键词 计算机应用;履带车辆;建模;仿真;发展中图分类号 T J81+0.1 履带车辆依其良好的通过性能在现代军事、农业、建筑业等领域发挥着十分重要的作用。
特别是在军事方面,现代战争对履带车辆的要求不断提高,履带车辆的机动性能成为重要课题。
履带车辆出现于200多年前,但真正的发展是在第二次世界大战之后。
这是由于履带车辆本身是一个非常复杂的机械系统,而且其使用环境十分复杂多变。
由于缺乏对路面特性的认识和车辆对路谱响应的研究,人们很难对履带车辆的机动性能有深刻全面的认识。
所以从履带车辆出现后的很长一段时间里,对履带车辆的研究一直处于“经验+试验”的基础上,设计—试制—试验—改进一直是履带车辆研究的传统模式。
这种模式的弊端是很明显的,它是建立在经验公式和大量试验基础之上的,需要大量的人力物力,研制周期长。
二次世界大战后,随着对履带车辆的需求量增加和相关基础理论的发展和完善,人们对履带车辆的认识更加深刻了,并将其研究推进到新的水平。
首先是地面力学(Terramechanics)的发展和完善,使车辆—地面间的作用力关系不再神秘,特别是Bekker的压力—沉陷关系,使对履带车辆在某些路面上的力学性能的预估成为可能。
《2024年履带式特种车辆精细化动力学建模与仿真》范文

《履带式特种车辆精细化动力学建模与仿真》篇一摘要:本文旨在探讨履带式特种车辆精细化动力学建模与仿真方法。
首先,通过文献综述介绍国内外相关研究现状及发展趋势;其次,详细阐述建模过程中的关键步骤和仿真方法;最后,通过实际案例分析验证模型的准确性和可靠性,并探讨仿真结果在实际应用中的价值。
一、引言随着科技的不断发展,履带式特种车辆在军事、救援、工程等领域的应用越来越广泛。
为了更好地研究其运动性能、动力学特性和优化设计,精细化动力学建模与仿真成为重要的研究方向。
本文将重点探讨履带式特种车辆的动力学建模与仿真方法,为相关领域的研究提供参考。
二、文献综述履带式特种车辆的动力学建模与仿真研究,国内外均有大量学者进行了深入探讨。
国内研究主要关注于模型的建立和算法的优化,以及在特定环境下的应用。
国外研究则更注重于模型的精确性和仿真结果的可靠性。
随着计算机技术的不断发展,越来越多的研究者开始采用先进的仿真技术来研究履带式特种车辆的动力学特性。
三、动力学建模履带式特种车辆的动力学建模主要包括以下几个步骤:1. 确定研究对象和目标:明确建模的目的和需求,如研究车辆的通过性能、越野性能等。
2. 建立数学模型:根据履带式车辆的物理特性,建立相应的数学模型,包括车辆的几何参数、运动学参数、动力学参数等。
3. 参数确定与校准:通过实验数据对模型参数进行确定和校准,以保证模型的准确性和可靠性。
4. 模型验证:通过与实际车辆的测试数据进行对比,验证模型的准确性和可靠性。
四、仿真方法履带式特种车辆的仿真方法主要包括以下几种:1. 多体动力学仿真:通过建立车辆的多体模型,模拟车辆在不同环境下的运动状态。
2. 有限元仿真:通过有限元分析软件对车辆结构进行仿真分析,研究其应力分布和变形情况。
3. 虚拟样机技术:通过建立虚拟样机,对车辆进行虚拟测试和评估,以优化设计。
五、案例分析以某型履带式特种车辆为例,采用上述动力学建模与仿真方法进行案例分析。
P072-履带车辆多体动力学仿真与试验验证
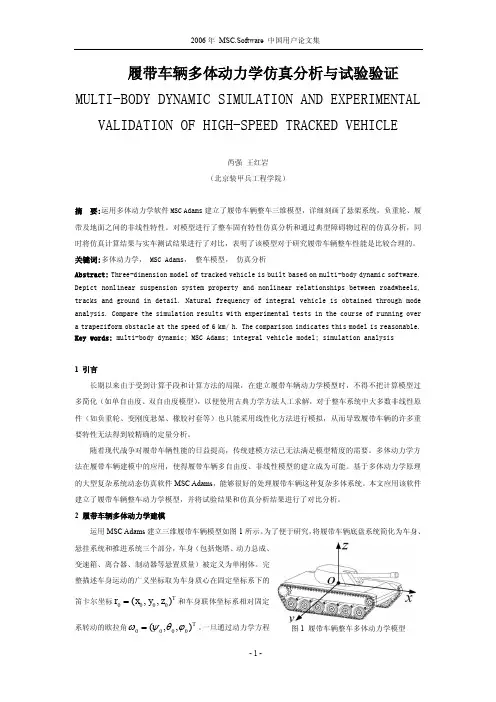
( x0 , y0 , z0 )T 和车身联体坐标系相对固定 ( 0 , 0 , 0 )T 。 一旦通过动力学方程
-1图 1 履带车辆整车多体动力学模型
系转动的欧拉角 0
2006 年 MSC.Software 中国用户论文集
0 和 求得 r0 , r r 0 以及 0 , 0 和 0 ,便可据此计算出车身上任意一点的位移、速度和加速度。
2006 年 MSC.Software 中国用户论文集
履带车辆多体动力学仿真分析与试验验证 MULTI-BODY DYNAMIC SIMULATION AND EXPERIMENTAL VALIDATION OF HIGH-SPEED TRACKED VEHICLE
芮强 王红岩 (北京装甲兵工程学院)
-3-
2.1 悬挂系统模型的建立 履带车辆的悬挂系统是指连接车体和推进系统的所有零部件的总称,主要包括弹性元件、阻尼元件、 限制器以及导向装置等。ADAMS 软件提供了平动弹簧阻尼驱动器(TSDA)和转动弹簧阻尼驱动器(RSDA) 等力单元来模拟各种不同结构形式的悬挂系统。 虽然扭杆弹簧本身刚度是线性的, 但是由于有导向机构 (平 衡肘)的缘故,整车的悬挂刚度是非线性的。 2.2 行驶系统模型的建立 行驶系由履带、负重轮、主动轮和诱导轮构成。负重轮通过履带及履带自身与地面接触承受地面的作 用力。这种力是履带车辆地面力学区别于其它车辆的重要特征。在整个行驶系中,履带直接与地面接触并 承受地面接触力,负重轮则通过履带间接承受地面接触力。 2.2.1 负重轮和履带、地面之间的作用力 考虑地面与履带、履带与负重轮间的相互约束关系,建立了负重轮、履带及地面之间相互作用模型。 地面对履带同时施加法向力和切向力,履带将这些力传递给负重轮。本论文中为了简化问题需要,我们假 设地面为硬地面。 履带和地面接触时, 地面对履带的反作用力分解为法向分量 P 和切向分量 S , 我们假设法向分量 P 可 以表示成沉陷量和沉陷速度的函数,切向分量 S 可以表示成法向分量和履带滑移速度的函数:
橡胶履带车辆行走系统的动力学模型及脱轮问题仿真分析
连线与水平面的夹角,
;
a tj,
btj分别为摆动轴轴心到悬置质量质心的水平、垂直距离,
mm;
T
i,
T
r i
分别
为
支重轮左、右两侧的履带张力, N; F tj, F ti分别为悬架、地面对支重轮的作用力, N。
从以上公式可以看出, 在已知外界激励和整机结构参数的情况下, 通过计算能够得到车体和支重轮
的位移、速度和加速度以及悬架相对动行程等数值。
14
河南科技大学学报: 自然科学版
2 006 年
2 悬架系统的作用力
油气悬架的刚度和阻尼不是定值, 这里将其等效为一定值。因此油气悬架系统对支重轮的作用力 表示为
Fi1 = k1 yi1 + c1 yi1 ( i = 1 ~ 2, j = 1)
Fi2 = k2 yi2 + c2 yi2 ( i = 3 ~ 4, j = 2)
1. 8 1010
支重轮刚度系数 kw i / ( N /mm )
6 13
支重轮质量 mw i / kg
113. 5
油气弹簧等效刚度 kj /( N /mm )
7 85
质心位置 ( a, e, h) /mm
( 1374, 0, 990) 油气弹簧等效阻尼 cj / ( N s /mm )
22. 5
橡胶履带芯铁导向齿高 / mm
( 1) 驱动轮与其相邻支重轮之间的履带张紧力 T s2
T s2
=
Ms rs
( 7)
式中 M s 为驱动力矩; rs 为驱动轮半径, mm。
( 2) 张紧轮与其相邻支重轮之间的履带张紧力 T i2。不考虑履带质量并忽略履带与张紧轮之间的摩
《2024年履带式特种车辆精细化动力学建模与仿真》范文
《履带式特种车辆精细化动力学建模与仿真》篇一摘要:本文着重于对履带式特种车辆进行精细化动力学建模与仿真。
文章首先介绍研究背景及意义,随后对现有研究进行了概述。
在理论模型建立过程中,我们通过合理的假设和科学的推导,提出了符合履带式特种车辆实际运动特性的动力学模型。
并通过先进的仿真技术,验证了模型的准确性。
本文的研究为提升特种车辆的行驶性能和安全性能提供了有力的理论依据和支撑。
一、引言随着科技的不断进步,特种车辆在军事、救援、工程等领域的应用越来越广泛。
履带式特种车辆因其良好的越野性能和适应复杂环境的能力,在各种极端环境中都能表现出良好的机动性。
然而,为了进一步提高其行驶性能和安全性能,深入研究其动力学特性及建立精细化动力学模型变得尤为重要。
本文将通过精细化动力学建模与仿真,探究履带式特种车辆的动态特性及行为规律。
二、研究背景与现状目前,国内外学者对履带式特种车辆的动力学研究主要集中在模型建立、仿真分析和实验验证等方面。
然而,由于履带式特种车辆的结构复杂,其动力学模型往往难以准确描述其实际运动特性。
因此,建立精细化动力学模型,对于提高特种车辆的行驶性能和安全性能具有十分重要的意义。
三、精细化动力学模型的建立3.1 模型假设与参数设定为了简化建模过程并准确反映履带式特种车辆的动态特性,我们进行了以下假设和参数设定:假设车辆行驶在平坦路面上,不考虑侧倾和俯仰等非线性因素;设定了包括履带张紧力、地面摩擦系数等在内的关键参数。
3.2 模型推导与建立基于动力学理论,我们推导出了符合履带式特种车辆实际运动特性的动力学模型。
该模型包括了车辆的驱动系统、转向系统、制动系统等关键部分的动力学方程。
通过这些方程,我们可以精确描述车辆在各种行驶条件下的动态特性。
四、仿真验证4.1 仿真环境搭建我们采用了先进的仿真软件,搭建了履带式特种车辆的仿真环境。
通过设定不同的路面条件、气象条件以及车辆载荷等参数,我们可以模拟出各种实际行驶场景。
《履带车辆行动系统动力学仿真分析》
《履带车辆行动系统动力学仿真分析》一、引言随着科技的发展,履带车辆在军事、工程、农业等多个领域得到了广泛应用。
其行动系统的性能直接关系到车辆的整体运行效率和安全性。
因此,对履带车辆行动系统进行动力学仿真分析,对于优化车辆设计、提高运行性能具有重要意义。
本文将针对履带车辆行动系统进行动力学仿真分析,以期为相关研究提供参考。
二、履带车辆行动系统概述履带车辆行动系统主要由履带、驱动轮、导向轮、张紧装置等组成。
其中,履带是车辆与地面接触的主要部分,驱动轮为车辆提供动力,导向轮则控制车辆的行进方向,张紧装置则保证履带的张紧度。
这些部件的协同作用,使得履带车辆能够在复杂地形中稳定行驶。
三、动力学仿真分析方法动力学仿真分析是通过对履带车辆行动系统的运动过程进行数学建模,利用计算机软件进行模拟分析的方法。
本文采用多体动力学理论,结合履带车辆的实际结构和工作特点,建立动力学模型。
通过输入各种工况下的驱动力和阻力数据,模拟车辆在不同地形和速度下的行驶情况,从而分析行动系统的动力学性能。
四、仿真结果与分析1. 仿真结果通过动力学仿真分析,我们得到了履带车辆在不同工况下的行驶数据,包括速度、加速度、驱动力、阻力等。
同时,我们还观察到了履带与地面接触的应力分布情况,以及各部件的运动状态。
2. 数据分析根据仿真结果,我们可以对履带车辆行动系统的动力学性能进行分析。
首先,通过对不同工况下的驱动力和阻力进行分析,我们可以了解车辆在不同地形和速度下的行驶性能。
其次,通过对履带与地面接触的应力分布进行分析,我们可以了解履带的磨损情况和承受能力。
最后,通过对各部件的运动状态进行分析,我们可以评估行动系统的协调性和稳定性。
五、结论与展望1. 结论通过动力学仿真分析,我们得到了履带车辆行动系统在不同工况下的运行数据和性能评估。
结果表明,行动系统的设计在一定程度上能够满足车辆在各种地形和速度下的行驶需求。
然而,仍存在一些需要改进的地方,如提高履带的耐磨性、优化驱动轮和导向轮的协调性等。
基于LMS的履带车辆多体动力学建模与仿真
基于LMS的履带车辆多体动力学建模与仿真【摘要】本文研究履带车辆在路面行驶时受到的振动,使用Track builder在LMS中建立了某履带车辆动力学模型,应用多体动力学理论分析了车体、悬挂系统、负重轮、履带、路面之间的相互作用,给出了与各参数相对应的关系表达式,并描述了履带车辆运动学方程以及动力学方程。
以标准梯形障碍物作为路面输入选取的各种参数进行了仿真,可为设计提供参考。
【关键词】履带车辆;多体动力学;半主动悬挂;仿真1.引言悬挂系统(简称悬挂)是履带车辆行动系统的一个重要组成部分,在路面行驶时,它能够减少车体受到的冲击与振动,对提高车辆机动性具有重要作用。
悬挂系统最常见的一种设计与仿真方法是忽略履带对车辆的影响,建立车辆的线性振动模型,计算车辆悬挂系统的性能。
然而由于悬挂系统导向连接件在车辆布置中的几何非线性影响,悬挂系统中弹性、阻尼元件的自身的非线性影响,特别是当车体振幅很大时,线性模型很难准确地分析履带式车辆悬挂系统的动力学特性。
另外履带车辆动力学建模中应充分考虑到履带对路面不平度的影响以及履带引起的振动“牵连”等因素。
LMS将多刚体系统动力学传统算法与递归算法相结合,基于DADS高效稳定的求解器,建立虚拟机械系统动力学方程。
Track builder履带模块是分析履带车辆动力学性能的理想工具,特别是在悬挂系统的分析中应用颇多。
本文将以某型履带车辆为仿真对象,通过进行参数化建模,建立履带车辆多刚体动力学模型,对履带车辆在梯形障碍物路面直线行驶时进行计算,并将仿真结果与设计参数进行比对,验证其准确性和可信度。
2.履带车辆参数化动力学模型2.1 模型结构及运动学分析图1是某履带车辆在LMS中的参数化多刚体动力学模型,该模型车体(Hull)每侧有负重轮(Road-wheel)、平衡肘(Link_Roadwheel)、诱导轮(Idler)、主动轮(Sprocket)、履带(Track system)。