
四旋翼飞行器姿态控制半实物仿真
四旋翼飞行器姿态控制半实物仿真
作者:金绍港潘崇煜张代兵沈林成
来源:《无人机》2017年第05期
四旋翼飞行器是一种能够垂直起降(VTOL)、自主悬停的飞行器,具有体积小、重量轻、隐蔽性好、结构简单、成本低、机动性强、安全性好等诸多优点,已经广泛应用于巡逻执法、地形勘测、灾难救援、农林植保等领域。
四旋翼飞行器控制系统的设计是其任务实现的关键。
基于dSPACE半实物仿真技术的飞行器控制系统设计,是一种置信水平较高的方法,已经成为研究热点。
dSPACE实时仿真系统是由德国
dSPACE (digital Signal Processing and Control Engineering)公司开发的一套基于MATLAB/Simulink的控制系统开发及测试平台,它实现了与MATLAB/Simulink的无缝连接。
dSPACE具有将设计软件(MATLAB)与硬件模块(电机、开关、输入输出(IO)接口、串口通信等)快速连接的优势,同时,其自带的工具包——ControlDesk软件可以关联Simulink模型中的参数以及实时监测系统状态,实现了硬件系统参数在线动态调试的功能,极大地加快了软硬件系统联调的进度。
目前,dSPACE系统已广泛应用于航空航天、汽车、发动机、机器人、电力机车、驱动及工业控制等领域。
本文利用dSPACE的软硬件联调优势,在三自由度的实验装置上,针对四旋翼飞行器的姿态进行控制,通过姿态传感器采集实时位姿,采用常规PID控制算法,控制信号通过dSPACE 输出到四旋翼飞行器执行机构上,完成了四旋翼飞行器姿态控制。
结果表明,系统能够有效跟踪给定的期望参考信号,并且在一定范围内保持稳定的跟踪性能。
半实物仿真框架
在四旋翼飞行器控制系统开发过程中,dSPACE为四旋翼飞行器快速控制原型和硬件在回路仿真提供了统一的应用平台。
dSPACE作为控制器与四旋翼飞行器相连,通过ControlDesk 观察控制算法的性能,实时修改设计控制算法,反复试验找到理想的控制方案。
在硬件在回路仿真中,dSPACE充当控制对象,模拟控制对象产生的信号,用来检验开发的控制算法的正确性和可靠性。
借助dSPACE提供的一整套计算机辅助控制系统设计软件工具包,可实现在同一技术框架下完成系统描述、动态系统建模、控制器设计与优化、离线仿真、目标代码生成、实时控制的整个开发流程。
四旋翼飞行器姿态控制半实物仿真结构框架如图1所示。
利用dSPACE的软硬件联调优势,在Simulink中搭建控制器模块、姿态数据采集模块、四旋翼飞行器运动逻辑模块以及PWM信号发生模块等,通过dSPACE与PC连接编译,生成c代码,实时控制四旋翼飞行器;通过四旋翼上的机载传感器惯性测量单元(IMU),将姿态的3个姿态角测量解算获得的反馈值与期望姿态值做差,形成偏差信号通过控制器,整个系统形成闭环控制回路,四旋翼姿态控制结构框图如图2所示。
四旋翼飞行器飞行原理
四旋翼飞行器是一种包括滚转、俯仰、偏航以及3个位置量的六自由度刚体,具有强耦合、非线性等特点。
四旋翼按照旋翼布置方式可分为X模式和十字模式,如图3所示,对于姿态测量和控制来说,两种方式的运动逻辑关系不同。
四旋翼飞行器主要依靠4台电机的转速差进行控制,机械结构相对简单,可由电机直接驱动,无需复杂的传动装置,其姿态运动原理如图4所示。
四旋翼飞行器主要的控制变量是旋翼的3个姿态角:滚转、俯仰和偏航,旋翼在旋转时,会产生向上的升力和一个气流反作用的扭转力矩,扭转力矩主要是调节飞机的航向角。
当四旋翼飞行器为X字运动模式时,其产生基本动作的原理为:1号旋翼和3号旋翼逆时针旋转驱动两个正桨产生升力,2号旋翼和4号旋翼顺时针旋转驱动两个反桨产生升力。
反向旋转的两组电机和桨使其各自对机身产生的转矩相互抵消,保证4个旋翼转速一致时机身不发生转动。
1
号旋翼和2号旋翼增大(减小),3号旋翼和4号旋翼减小(增大),实现滚转运动;1号旋翼和4号旋翼转速增大(减小),2号旋翼和3号旋翼减小(增大),实现俯仰运动;1号旋翼和3号旋翼转速相同,2号旋翼和4号旋翼转速相同,且1号旋翼和3号旋翼转速大于(小于)2号旋翼和4号旋翼转速,实现偏航运动。
因此,根据四旋翼飞行器产生基本动作的原理,可以得到四旋翼飞行器的姿态控制逻辑关系,如图5所示。
以姿态欧拉角的期望值与计算值作差为控制器的输入,每个电机对应的脉冲宽度调制(PWM)控制量都是3个控制器输出的叠加,叠加量的正负与电机位置相关。
四旋翼飞行器姿态控制目标是使其在无动作指令时保持稳定悬停状态,有动作指令时有效完成期望动作。
本文使用的四旋翼固定装置如图6所示,该装置将四旋翼飞行器的3个位置量的自由度限制,强制将其解耦,只剩下滚转、俯仰和偏航3个自由度的控制,为单独实现对四旋翼飞行器姿态控制创造了条件。
Simulink主模块如图7所示,包括姿态角期望值输入(Roll, Pitch, Yaw)、实时姿态数据采集器、控制器、四旋翼运动控制邏辑模型、PWM信号发生模块(DS1104SL_DSP_PWM)。
姿态数据采集
在dSPACE与PC连接之后的Simulink中,RTI实时接口中的DS1104SL_DSP_ PWM模块可以输出4路PWM脉冲Ch1、Ch2、Ch3和Ch4,每路脉冲都可以单独进行占空比和启停的控制,模块输出与CP18硬件端口的对应关系如表1所示。
输出的PWM经过电调,驱动电机转动,实现四旋翼飞行器姿态的控制。
四旋翼飞行器在运动过程中,通过MTi-300位姿传感器得到反馈姿态值,MTi-300可提供的数据包括温度、姿态信息(欧拉角:滚转、俯仰、偏航或者四元数、旋转矩阵)、压力等。
本文控制的目的是实现姿态稳定,因此,只需采集四旋翼飞行器的姿态信息,采用欧拉角形式输出滚转、俯仰和偏航角。
当传感器数据稳定输出时,可按帧收取姿态数据,输出依次为单精度浮点数的滚转角、俯仰角和偏航角,串口设置如表2所示。
仿真结果分析
本文在四旋翼飞行器姿态稳定下进行,采用常规PID控制算法,经过多次调试后确定的滚转角、俯仰角和偏航角三通道PID参数,如表3所示。
由于固定四旋翼飞行器的三自由度试验装置在偏航方向存在较大摩擦阻力,影响了偏航方向的数据可信度,本文采集了滚转通道和俯仰通道正向以及负向跟踪预期响应的试验数据,如图8所示。
图8(a)为滚转通道的正向响应曲线,其调节时间约为1.5s,超调量约为5.2%,基本能够保持稳定的参考信号跟踪;图8(b)为反向响应曲线峰值时间约为1.3s,基本没有超调,比
较稳定地跟踪输入参考信号。
由于固定四旋翼飞行器的三自由度实验装置在滚转和俯仰通道不可避免地存在一定的摩擦阻力,依靠四旋翼飞行器电机差速提供的俯仰力矩难以抵消硬件自身的摩擦阻力,因而响应存在迟滞现象。
图8(c)和图8(d)分别展示了俯仰通道的正反向跟踪响应,可以看出系统能够有效跟踪给定的期望参考信号,并且在一定范围内保持稳定的跟踪性能。
结论
本文基于dSPACE实时仿真平台,设计了四旋翼飞行器姿态控制半实物仿真验证平台,采用常规PID控制算法,实现了四旋翼飞行器在三自由度的实验装置中的姿态控制仿真,提出了在三自由度的实验装置中对四旋翼飞行器的姿态进行控制的闭环回路仿真的思路。
尽管固定四旋翼飞行器的三自由度实验装置存在一定的摩擦阻力,但试验结果验证了四旋翼飞行器实时姿态控制的可行性和有效性。
本文提出的四旋翼飞行器姿态控制半实物仿真方法,不仅可以实现控制系统的快速设计与半实物仿真平台的快速搭建,而且可以快速验证飞行器的飞行控制算法,说明该方法具有良好的可移植性和广阔的工程应用前景。
(金绍港潘崇煜张代兵沈林成,國防科学技术大学)。
飞控系统半物理仿真教学实验探究
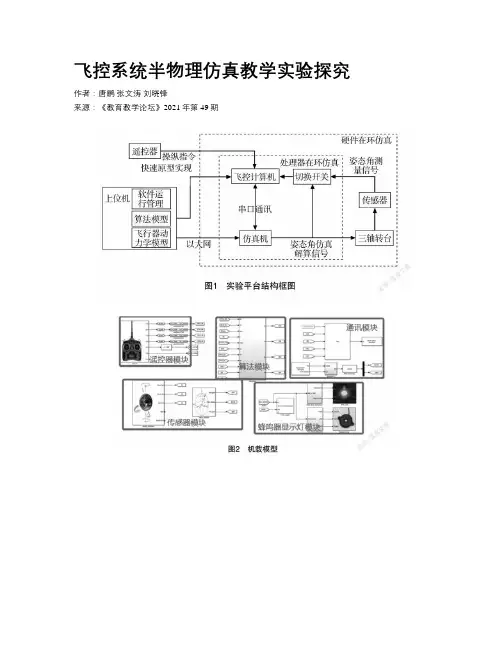
飞控系统半物理仿真教学实验探究作者:唐鹏张文涛刘晓锋来源:《教育教学论坛》2021年第49期[摘要] 目前,飞行控制系统教学实验主要以Matlab/Simulink建模仿真为主,传统手工编码设计控制器软件的设计方法面临教学难度大、调试过程复杂等问题。
基于快速原型技术,引入三轴转台、飞控计算机等硬件设备,设计了半物理仿真教学实验。
教学结果表明,教学实验能够帮助学生理解数学仿真和实际飞行之间如操纵指令的延迟、传感器特性干扰、离散域和连续域之间的差异,了解飞行器的姿态运动及地面实验的方法,有利于提高学生的实践能力和综合解决问题的能力。
[关键词] 飞行控制系统;基于模型;半物理仿真;教学实验[基金项目] 2020年度北京航空航天大学本科生教学改革项目“飞行器适航技术专业课程设计教学实践”[作者简介] 唐鹏(1980—),男,北京人,博士,北京航空航天大学交通科学与工程学院实验师,主要从事飞行控制与试飞研究;张文涛(1995—),男,河南焦作人,北京航空航天大学交通科学与工程学院2019级交通运输工程专业硕士研究生,研究方向为无人机飞行控制系统半物理仿真和地面驗证;刘晓锋(1979—),男,辽宁凌源人,博士,北京航空航天大学交通科学与工程学院副教授(通信作者),主要从事系统建模与控制飞行研究。
[中图分类号] C229.29 [文献标识码] A [文章编号] 1674-9324(2021)49-0082-04 [收稿日期] 2021-04-20一、引言飞行控制系统的开发遵循设计—实现—验证的V模式,地面设计与试验主要包括以下步骤:动力学建模、控制器设计、数字仿真验证、控制算法/软件实现、半物理仿真验证[1-3]。
在传统的飞控系统设计中,完成飞行控制律设计和数字仿真验证后,需要根据飞控硬件系统开展机载代码编写、测试。
而目前基于模型的飞控系统开发技术方兴未艾,在飞控工程师基于Matlab/Simulink设计平台完成控制律设计后,可以直接生成机载代码,大幅提升飞控系统研发效率。
毕业论文基于ARM的四旋翼自主飞行控制系统设计
2016 南阳理工学院本科生毕业设计论文学院系电子与电气工程学院专业电子信息工程学生指导教师完成日期南阳理工学院本科生毕业设计论文基于ARM的四旋翼自主飞行控制系统设计Autonomous control system for the quadrotor unmannedaerial vehicle based on ARM processors总计毕业设计论文25 页表格0 个插图20 幅3 南阳理工学院本科毕业设计论文基于ARM的四旋翼自主飞行控制系统设计Autonomous controlsystem for the quadrotor unmanned aerial vehicle based on ARM processors学院系电子与电气工程学院专业电子信息工程学生姓名学号指导教师职称评阅教师完成日期南阳理工学院Nanyang Institute of Technology4基于ARM的四旋翼自主飞行控制系统设计[摘要]针对改变传统以单片机为处理器的四旋翼自主控制飞行器控制方式的问题设计了一种基于嵌入式ARM的飞行控制系统的设计和实现方案。
这是一种基于ARM的低成本、高性能的嵌入式微小无人机飞行控制系统的整体方案。
详细介绍了控制系统的总体构成以及硬软件设计方案包括传感器模块、视屏采集模块、系统核心控制功能模块、无线通信模块、地面控制和数据处理模块。
实验结果表明该设计结合嵌入式实时操作系统保证了系统的高可靠性和高实时性能满足飞行器起飞、悬停、降落等飞行模态的控制要求。
[关键词]ARM四旋翼自主飞行器控制系统。
Autonomous control system for the quadrotor unmannedaerial vehicle based on ARM processors Abstract In order to change the conventional control of four—rotor unmanned aerial vehicles using microcontroller as the processor a solution of flightcontrol system based on embedded ARM was presented which is low-cost,small volume, low power consumption and high performance. The purpose ofthe work is for attending the National Aerial Robotics Competition. The mainfunction of the system the hardware structure and the software design werediscussed in detail including the sensor module the motor module the wirelesscommunication module With embedded real time operating system to ensurethe system’s high reliability and real-time performance the experiments resultsshow that the requirements of flight mode are satisfied including taking ofhovering and landing and so onKey words ARM four-rotor unmanned aerial vehicles control system5 of the control signals 1 四旋翼飞行器的简介 1.1题目综述微型飞行器MicroAir Vehicle/MAV的概念最早是在上世纪九十年代由美国国防部远景研究局DARPA提出的。
四旋翼飞行器的建模及控制算法仿真_高燕
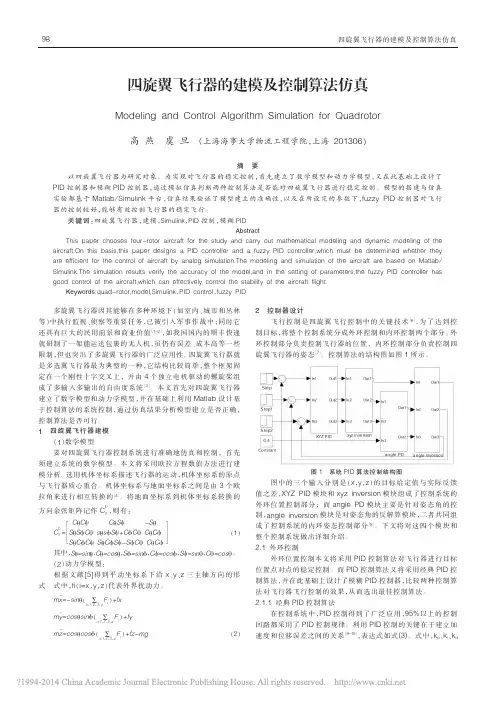
参数取值分别为 3 、5 、1 , 而 kd 的参数取值为 0.1 、2 、1 。 而 angle inversion 模 块 是 对 angle PD 模 块 的 三 个 输 出 进 行 反 解 算 , 三 个输出是姿态角的实际值 , 如图 2 所示 。
PID 参数将根据不同时刻三个参数的作用以 及 相 互 之 间 的
多旋翼飞行器因其能够在多种环境下 ( 如室内 、 城市和丛林 等 ) 中执行监视 、 侦察等重要任务 , 已被引入军事作战中 ; 同时它 还具有巨大的民用前景和商业价值
[1-2]
2
控制器设计 飞 行 控 制 是 四 旋 翼 飞 行 控 制 中 的 关 键 技 术 [6], 为 了 达 到 控
, 如我国国内的顺丰 快 递
2 ) 当 e 和 ec 为中等大小时 , 比例系数应较小些 , 积分系
无人机飞行控制半实物仿真系统设计与实现
ISSN 1002-4956 CN11-2034/T实验技术与管理Experimental Technology and M a n a g e m e n t第38卷第3期202丨年3月Vol.38 N o.3Mar. 2021D O I:10.16791/j.c n k i.s j g.2021.03.031无人机飞行控制半实物仿真系统设计与实现吕永玺,屈晓波,史静平(西北工业大学自动化学院,陕西省飞行控制与仿真技术重点实验室,陕西西安710072 )摘要:为保证无人机飞行试验的安全性,提升无人机飞控系统设计的可靠性,自主研发了无人机飞行控制半实物仿真系统。
结合准确的无人机6自由度非线性数学模型和x P C实时系统模块模拟生成无人机飞行状态信息,根据地面站控制指令、传感器故障模注人指令解算获得不同飞行模式和飞行状态下的舵面偏转量,实现了实时系统闭环反馈控制,并驱动舵面偏转检验控制系统的响应速度。
该系统不仅能验证飞控系统的逻辑性和实时性,而且借助虚拟现实技术和航迹地图显示,具备在线整定控制律参数的功能。
该系统模块化程度高,相关硬件和软件对无人机平台和飞控计算机通用性广,依据多平台实验和多架次试飞的实验流程实用性强,为无人机飞控系统开发提供了切实可行、高效可靠的途径。
关键词:飞行控制;实时系统;虚拟现实;在线调参;故障注人中图分类号:V249文献标识码:A文章编号:1002-4956(2021)03-0153-05Design and realization of hardware-in-the-loop simulationsystem for UAV flight controlLYU Yongxi,〇U Xiaobo,SHI Jingping(S h a a n x i P r o v i n c e K e y L a b o r a t o r y o f Flight Control a n d S i m u lation T e c h n o l o g y, S c h o o l o f A u t o m a t i o n,N o r t h w e s t e r n Polytechnical University, X i'a n 710072, C h i n a)Abstract: T o e n s u r e the safety o f U A V flight test a n d i m p r o v e the reliability o f U A V flight control s y s t e m design,the U A V flight control h a r d w a r e-i n-t h e-l o o p s i m u l a t i o n s y s t e m is i n d e p e n d e n t l y d e v e l o p e d.T h e flight statei n f o r m a t i o n o f U A V is g e n e r a t e d b y c o m b i n i n g the a c c u r a t e 6-D O F n o n l i n e a r m a t h e m a t i c a l m o d e l o f U A V a n dx P C real-time s y s t e m m o d u l e. A c c o r d i n g to the g r o u n d station control c o m m a n d a n d s e n s o r fault m o d e injectionc o m m a n d, the deflection o f the control surfaces u nde r different flight m o d e s a n d flight states c a n b e obtained. T h ec l o s e d-l o o p f e ed b a c k control o f the real-time s y s t e m is realized, a n d the control surfaces are d r i v e n to test ther e s p o n s e s p e e d o f the control s y s t e m. T h e s y s t e m c a n not o n l y verify the logic a n d real-time p e r f o r m a n c e o f theflight control s y s t e m,b u t also h a s the function o f onli n e t u n i n g control l a w p a r a m e t e r s w i t h the h e l p o f virtualreality t e c h n o l o g y a n d track m a p display. T h e s y s t e m h a s a h i g h d e g r e e o f m o d u l a r i z a t i o n, a n d the related h a r d w a r ea n d s o f t w a r e are w i d e l y u s e d for the U A V p l a t f o r m a n d flight control c o m p u t e r.A c c o r d i n g to the e x p e r i m e n t a lp r o c e s s o f m a n y p l a t f o r m e x p e r i m e n t s a n d flight tests, the s y s t e m is practical, efficient a n d reliable for thed e v e l o p m e n t o f U A V flight control s y s t e m.Key words: flight control; real t i m e s y s t e m; virtual reality; o n line p a r a m e t e r a d j u s t m e n t; fault injection随着信息技术的发展和社会需求的增长,无人机 目标侦查与打击[4_5]等领域。
半实物仿真技术飞行控制

实验平台搭建与实验环境介绍
实验平台:用于模拟飞行控制系统的硬件和软件环境 实验环境:真实飞行场景的模拟,包括传感器、执行器等设备的模 拟 实验目的:验证飞行控制算法的有效性和可行性
实验过程:介绍实验步骤和实验结果的分析方法
实验过程与实验结果分析
实验目的:验证半 实物仿真技术飞行 控制的有效性和可 靠性
实验设备:模拟飞 行器、传感器、数 据采集系统等
实验过程:进行飞 行控制算法的验证 和测试,记录相关 数据
实验结果分析:对 采集的数据进行分 析,评估控制算法 的性能和效果
实验结论与改进方向
实验结果:验证 了半实物仿真技 术飞行控制的有 效性和可靠性
实验不足:存在 一定误差和不确 定性,需要进一 步优化和改进
航天器控制:在航天 器控制中应用半实物 仿真技术,实现精确 的轨道控制和姿态调 整。
半实物仿真技术在飞行控制中的优势与挑战
优势:实时性、安全性、可 重复性
挑战:技术难度高、成本昂 贵、数据采集与处理难度大
05
半实物仿真技术飞行控制的发展趋势
半实物仿真技术飞行控制的未来发展方向
智能化:利用人工智能和机器学 习技术提升飞行控制系统的自主 决策和学习能力。
飞行控制系统的仿真需求
实时性要求:仿真结果需要与实际飞行情况保持一致 精度要求:仿真结果需要与实际飞行数据尽可能接近 扩展性要求:仿真系统需要具备可扩展性,以适应不同型号的飞行控制系统 安全性要求:仿真系统需要保证安全,避免对实际飞行造成影响
飞行控制系统的仿真技术实现
飞行控制系统仿真的重要性:模 拟真实飞行环境,提高飞行器的 安全性和性能
半实物仿真技术具有高逼真度、高可靠性 Nhomakorabea可重 复性等优点,广泛应用于航空航天、汽车、船舶 等领域,为系统设计、优化和控制提供有力支持。
基于EKF的四旋翼姿态解算仿真与设计
基于EKF的四旋翼姿态解算仿真与设计金舒灿;胡越黎;张贺【期刊名称】《电子技术应用》【年(卷),期】2017(0)9【摘要】With the development of electronic technology,the processing speed of the control chip on the quadrotor is faster and faster,and it also helps us to apply the more complicated attitude algorithms.Extended Kalman Filter (EKF) has also been applied in the field of UAV attitude algorithms.The mathematical model of the sensor and the EKF based on quadrotor are deduced and MATLAB simulation is carried out in this paper.The simulation results show that the extended Kalman filter can obtain the better attitude data.Finally,the attitude algorithms is verified on the actual unmanned aerial vehicle.%随着电子技术的发展,四旋翼上的控制芯片处理速度越来越快,使得运行较复杂的姿态处理算法成为可能.扩展卡尔曼滤波(EKF)在无人机姿态解算领域也得到了应用.推导了四旋翼的传感器和EKF的数学模型,并对其进行了MATLAB仿真.仿真结果表明,扩展卡尔曼滤波器能解算出比较好的姿态数据.最后在实际无人机上进行了验证.【总页数】6页(P127-131,136)【作者】金舒灿;胡越黎;张贺【作者单位】上海大学机电工程与自动化学院,上海200072;上海市电站自动化技术重点实验室,上海200072;上海大学机电工程与自动化学院,上海200072;上海市电站自动化技术重点实验室,上海200072;上海大学微电子研究与开发中心,上海200072;上海大学机电工程与自动化学院,上海200072;上海市电站自动化技术重点实验室,上海200072【正文语种】中文【中图分类】TN911.72;V249.32【相关文献】1.基于VxWorks的小型四旋翼飞行器半实物仿真平台设计 [J], 李瑞;史莹晶;李青松2.基于ANFIS⁃P ID的四旋翼姿态控制系统设计与仿真 [J], 朱超;张红欣;陈磊3.基于Matlab/FlightGear的四旋翼无人机仿真实验平台设计 [J], 张明家; 冯秀4.基于SolidWorks的小型四旋翼无人机设计及仿真 [J], 杨学文; 马瑞阳; 李志艺5.基于MATLAB的四旋翼无人机飞控PID仿真设计 [J], 邵霖文;廖芳;丁黎明;舒薇;何志谦因版权原因,仅展示原文概要,查看原文内容请购买。
动态系统建模(四旋翼飞行器仿真)实验报告-
动态系统建模(四旋翼飞行器仿真)实验报告:动态系统建模(四旋翼飞行器仿真)实验报告院(系)名称大飞机班学号学生姓名任课教师2021年 _月四旋翼飞行器的建模与仿真一、实验原理 I.四旋翼飞行器简介四旋翼飞行器通过四个螺旋桨产生的升力实现飞行,原理与直升机类似。
四个旋翼位于一个几何对称的十字支架前、后、左、右四端,如图1-1所示。
旋翼由电机控制;整个飞行器依靠改变每个电机的转速来实现飞行姿态控制。
在图1-1中,前端旋翼1 和后端旋翼3 逆时针旋转,而左端旋翼2 和右端的旋翼4 顺时针旋转,以平衡旋翼旋转所产生的反扭转矩。
由此可知,悬停时,四只旋翼的转速应该相等,以相互抵消反扭力矩;同时等量地增大或减小四只旋翼的转速,会引起上升或下降运动;增大某一只旋翼的转速,同时等量地减小同组另一只旋翼的转速,则产生俯仰、横滚运动;增大某一组旋翼的转速,同时等量减小另一组旋翼的转速,将产生偏航运动。
图1-1 四旋翼飞行器旋翼旋转方向示意图从动力学角度分析,四旋翼飞行器系统本身是不稳定的,因此,使系统稳定的控制算法的设计显得尤为关键。
由于四旋翼飞行器为六自由度的系统(三个角位移量,三个线位移量),而其控制量只有四个(4 个旋翼的转速),这就意味着被控量之间存在耦合关系。
因此,控制算法应能够对这种欠驱动(under-actuated)系统足够有效,用四个控制量对三个角位移量和三个线位移量进行稳态控制。
本实验针对四旋翼飞行器的悬浮飞行状态进行建模。
II.飞行器受力分析及运动模型(1)整体分析如图1-2所示,四旋翼飞行器所受外力和力矩为:Ø重力mg,机体受到重力沿-Zw方向Ø四个旋翼旋转所产生的升力Fi(i=1,2,3,4),旋翼升力沿ZB方向Ø旋翼旋转会产生扭转力矩Mi (i=1,2,3,4), Mi垂直于叶片的旋翼平面,与旋转矢量相反。
图1-2 四旋翼飞行器受力分析(2)电机模型Ø力模型(1.1)旋翼通过螺旋桨产生升力。
四旋翼飞行器模糊PID姿态控制_张镭
。根据以上几点原则并综合考虑参数 ΔKp、 ΔKd
对整个系统动态及稳态性能的控制效果 , 最终建立本控制器 2 所示: 的模糊规则如表 1 、
图5 参数 E 的隶属函数 ΔK p NB NM NS Z PS PM PB NB PB PB PM PM PS PS Z 表1 关于 ΔK p 的模糊规则( EC) NS PM PM PM PS Z NS NM Z PM PS PS Z NS NM NM PS PS PS Z NS NS NM NM PM Z Z NS NM NM NM NB PB Z NS NS NM NM NB NB
图13物理平台实际效果4结论本文通过在mab环境下建立四旋翼飞行器的非线性模型分别设计了模糊pid控制器模型和常规pid控制器模型并在软件平台下对两种控制器的系统控制效果进行了软件仿真仿真结果表明模糊pid控制器在动态性能及稳态性能上均优于常规pid控制器模糊pid控制器能更好的实现对四旋翼飞行器的控制
图4 PID 控制器框图
PID 控制部分选取初始 参 数 Kp 为 50 , Kd 为 30 , 模糊 PID 控制器的 PID 控制模型如图 4 所示。
以控制四旋翼飞行器的俯仰姿态角为例 , 选取俯仰角度 和角速度作为模糊控制器的输入 , ΔK p 、 ΔK d 为模糊推理部分 EC, ΔK p , ΔK d ; 设定其论 的输出。他们的语言变量分别为 E, EC: { - 0. 15 0. 15 } , 域为 E: { - 0. 1 0. 1 } , ΔK p : { - 10 10 } , 、 “负 中 ( NM) ” 、 “负 小 ΔK d : { - 5 5 } 。 选 取“负 大 ( NB) ” ( NS )” 、 “零( Z )” 、 “正小( PS )” 、 “正中 ( PM )” 、 “正大 ( PB ) ” NM, NS, Z, PS, PM, 描述 系 统 变 量, 得 到 系 统 子 集 为 { NB, PB} , 变量隶属函数选取为: 左边梯形隶属函数, 中间三角形 隶属函数, 右边梯形隶属函数的组合函数形式
基于四元数的四轴飞行器姿态控制
现代电子技术 Modern Electronics Technique
116 DOI:10.16652/j.issn.1004⁃373x.2018.16.029
Aug. 2018 Vol. 41 No. 16
基于四元数的四轴飞行器姿态控制
荆学东,潘 翔
Quadrotor aircraft attitude control based on quaternion
JING Xuedong,PAN Xiang
(Shanghai Institute of Technology,Shanghai 201418,China)
Abstract:A quaternion kinematic equation for the quadrotor aircraft is established,the analytical solution and numerical solution of the quaternion differential equation are given,and the Euler angle is solved on this basis,so as to realize attitude control of the quadrotor aircraft. The cascade PID control algorithm is used for the quadrotor aircraft,taking the Euler angle as the outer ring of the system and angular velocity after compensation as the inner ring of the system. The reliability of the algo⁃ rithm is verified by using the Matlab/Simulink simulation to compare the effects of single⁃level PID control and cascade PID con⁃ trol. The aircraft test platform is established. The algorithm is implemented by means of programming on the STM32 flight control board. The experimental results show that in comparison with the single⁃level PID,the control system has the advantages of fast⁃ er response speed and less overshoot,which can basically meet the requirements of outdoor flight.
基于matlab的四旋翼控制仿真与抗干扰验证
基于matlab的四旋翼控制仿真与抗干扰验证1. 引言1.1 背景介绍四旋翼飞行器是一种新兴的无人机飞行器,具有垂直起降和灵活性强的特点,在军事、民用和科研领域都有广泛应用。
随着科技的发展和社会的需求不断增加,四旋翼飞行器的控制系统设计和稳定性问题成为研究的热点之一。
在四旋翼飞行器的控制系统设计中,控制算法的选择和实现是至关重要的。
控制算法的设计直接影响到飞行器的稳定性和飞行性能,因此需要针对四旋翼飞行器的特点和需求来设计相应的控制算法。
通过基于Matlab的仿真分析,可以模拟四旋翼飞行器在不同环境和条件下的飞行情况,验证控制算法的有效性和稳定性。
抗干扰验证也是十分重要的,因为四旋翼飞行器在实际飞行中会受到各种干扰因素的影响,需要设计相应的控制策略来应对。
本文旨在通过基于Matlab的四旋翼控制仿真与抗干扰验证,研究四旋翼飞行器的控制系统设计和稳定性问题,为提高飞行器的飞行性能和稳定性提供理论支持和实验数据。
也希望为今后进一步研究和开发四旋翼飞行器提供参考和借鉴。
1.2 研究目的研究目的是通过基于Matlab的四旋翼控制仿真与抗干扰验证,探索四旋翼控制系统设计中的关键技术和方法,提高四旋翼系统的飞行稳定性和精度。
具体目的包括但不限于:深入研究四旋翼控制系统的设计原理和模型,探讨控制算法在四旋翼系统中的实际应用,分析控制系统对不同外部干扰的响应能力。
通过仿真验证和抗干扰实验,验证控制算法在不同环境条件下的有效性和稳定性,为四旋翼系统的工程应用提供理论支持和技术指导。
通过研究实践,深入理解四旋翼系统的控制原理,为进一步完善四旋翼系统的控制性能以及解决其在实际应用中面临的挑战提供参考和方向。
通过本研究,旨在为四旋翼控制技术的研究和应用提供新的思路和方法,推动四旋翼技术的发展和应用。
1.3 研究意义四旋翼无人机在军事、民用领域得到了广泛的应用,随着无人机技术的发展,其控制系统的设计和性能优化变得尤为关键。