
Σ-Ⅱ安川伺服简易说明书
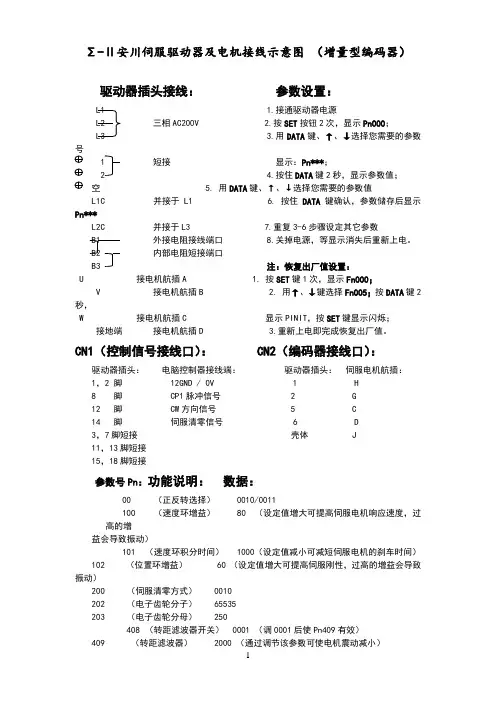
Σ-Ⅱ安川伺服驱动器及电机接线示意图(增量型编码器)
驱动器插头接线:参数设置:
L1 1.接通驱动器电源
L2 三相AC200V 2.按SET按钮2次,显示Pn000;
L3 3.用DATA键、↑、↓选择您需要的参数号
1 短接显示:Pn***;
2 4.按住DATA键2秒,显示参数值;
空 5. 用DATA键、↑、↓选择您需要的参数值
L1C 并接于L1 6. 按住DATA键确认,参数储存后显示Pn*** L2C 并接于L3 7.重复3-6步骤设定其它参数
B1 外接电阻接线端口 8.关掉电源,等显示消失后重新上电。
B2 内部电阻短接端口
B3 注:恢复出厂值设置:
U 接电机航插A 1. 按SET键1次,显示Fn000;
V 接电机航插B 2. 用↑、↓键选择Fn005;按DATA键2秒, W 接电机航插C 显示PINIT,按SET键显示闪烁;
接地端接电机航插D 3.重新上电即完成恢复出厂值。
CN1(控制信号接线口): CN2(编码器接线口):
驱动器插头:电脑控制器接线端:驱动器插头:伺服电机航插:
1,2 脚 12GND / 0V 1 H
8 脚 CP1脉冲信号 2 G
12 脚 CW方向信号 5 C
14 脚伺服清零信号 6 D
3,7脚短接壳体 J
11,13脚短接
15,18脚短接
参数号Pn:功能说明:数据:
00(正反转选择) 0010/0011
100(速度环增益) 80 (设定值增大可提高伺服电机响应速度,过高的增
益会导致振动)
101(速度环积分时间) 1000(设定值减小可减短伺服电机的刹车时间)
102 (位置环增益) 60 (设定值增大可提高伺服刚性,过高的增益会导致振动)200 (伺服清零方式) 0010
202 (电子齿轮分子) 65535
203 (电子齿轮分母) 250
408(转距滤波器开关) 0001 (调0001后使Pn409有效)
409 (转距滤波器) 2000 (通过调节该参数可使电机震动减小)
50A (输入信号选择1) 8170 (务必设定成8170)
50B (输入信号选择2) 6548 (务必设定成6548)
600 (再生电阻容量) 12 (单位:10W 外接电阻时设定)。
安川伺服使用手册
安川伺服使用手册珊华电子科技(上海)有限公司 2011年3月目 录第一章 安川伺服简介1.1产品的确认1.2产品的型号第二章 安川伺服接插件2.1 S-II系列(3kw、15kw)2.2 S-V系列 (400w、750w)第三章 安川伺服调试3.1 主要的参数3.2 两主轴同步性第四章 安川伺服常见报警处理4.1 常见的报警4.2 处理方法第五章 安川伺服的安装5.1 伺服电机安装事项5.2 伺服驱动器安装事项第一章 安川伺服简介1.1 产品的确认1.1.1 产品的确认事项产品到货后,请就以下项目进行确认。
在以上各项的确认中, 如发现有不妥之处, 请及时与所购地的销售店或本公司的销售处联系。
1.1.2 伺服电机的铭牌确认项目备注到货产品是否与您订购的产品型号相符? 请通过伺服电机、SERVOPACK( 伺服单元) 的铭牌的“型号”栏进行确认( 请参照下一项以后的说明)。
伺服电机的旋转轴是否运行顺利? 能用手轻轻转动则属正常。
但是“带制动器的电机”则不转动。
是否有损坏的地方? 请查看整个外表,检查是否有因运输等引起的损伤。
其中生产编号中的第三、四位是年份,第五位是月份。
例如:DD 996 456789001299年 6月(其它英文字母代表:X-10月份、Y-11月份、Z-12月份)1.2 产品的型号1.2.1 S-II系列伺服电机:伺服驱动器:1.2.2 S-V系列伺服电机:伺服驱动器:第二章 安川伺服接插件2.1 S-II系列(3kw、15kw)3KW伺服电机型号:SGMGH-30ACA61电机侧编码器接插件:L形插头 MS3108B20-29S电缆夹 MS3057-12A电机侧动力接插件:L形插头 MS3108B22-22S电缆夹 MS3057-12A驱动器型号:SGDM-30ADA驱动器侧(CN2)编码器接插件:55100-0670**驱动器侧(CN1)50芯I/O接插件:连接器 10150-3000PE**壳体 10350-52A0-008**15KW伺服电机型号:SGMGH-1EACA61电机侧编码器接插件:L形插头 MS3108B20-29S电缆夹 MS3057-12A电机侧动力接插件:L形插头 MS3108B32-17S电缆夹 MS3057-20A驱动器型号:SGDM-1EADA驱动器侧(CN2)编码器接插件:55100-0670**驱动器侧(CN1)50芯I/O接插件:连接器 10150-3000PE**壳体 10350-52A0-008**2.2 S-V系列 (400w、750w)400W 伺服电机型号:SGMJV-04AAA61电机侧编码器接插件:插头54346-0070****插针56161-8081****电机侧动力接插件:J27-06FMH-7KL-1M-CF**(套件:包含插头、插针) 插头插针驱动器型号:SGDV-2R8A01A驱动器侧(CN2)编码器接插件:55100-0670**驱动器侧(CN1)50芯I/O接插件:连接器 10150-3000PE**壳体 10350-52A0-008**750W 伺服电机型号:SGMJV-08AAA61电机侧编码器接插件:插头54346-0070****插针56161-8081****电机侧动力接插件:J37-06FMH-7KL-1M-CF**(套件:包含插头、插针) 插头插针驱动器型号:SGDV-5R5A01A驱动器侧(CN2)编码器接插件:55100-0670**驱动器侧(CN1)50芯I/O接插件:连接器 10150-3000PE**壳体 10350-52A0-008**第三章 安川伺服调试3.1 主要的参数1)PN000 控制模式选择最主要是第1位(速度、位置控制方式的选择)2)PN100 速度环增益在速度控制,增加设定值可以提高响应性3)PN101 速度环积分时间参数降低设定值可以提高响应性4)PN102 位置环增益在位置控制,增加设定值可以提高响应性5)PN103 转动惯量比最好能设定为与机械惯量实际越接近越好6)PN110 在线自动调谐类开关如果负载基本不变的话,需要把第0位,改成2-不调谐。
安川伺服电机说明书

YSKAWA安川∑Ⅱ数字交流伺服 安装调试说明书 (2004.7版本) 目 录 1. 安川连接示意图 2. 通电前的检查 3. 通电时的检查 4. 安川伺服驱动器的参数设定 5. 安川伺服驱动器的伺服增益调整 1. 安川连接示意图 重要提示: 由于电机和编码器是同轴连接,因此,在电机轴端安装带轮或连轴器时,请勿敲击。
否则,会损坏编码器。
(此种 情况,不在安川的保修范围!) 2. 通电前的检查 1) 确认安川伺服驱动器和电机插头的连接,相序是否正确: A.SGMGH电机,不带刹车制动器的连接: 伺服驱动器 电机插头 U A V B W C 接地 D B.SGMGH电机 0.5KW-4.4KW,带刹车制动器电机的连接: 伺服驱动器 电机插头 U A V B W C 接地 D 刹车电源 E 刹车电源 F 刹车电源为: DC90V (无极性) C. SGMGH电机5.5KW-15KW,带刹车制动器电机的连接: 伺服驱动器 电机插头 U A V B W C 接地 D 电机制动器插头 刹车电源 A 刹车电源 B 刹车电源为: DC90V (无极性) 注: 1.相序错误,通电时会发生电机抖动现象。
2.相线与“接地”短路,会发生过载报警。
2)确认安川伺服驱动器CN2和伺服电机编码器联接正确, 接插件螺丝拧紧。
3)确认伺服驱动器CN1和数控系统的插头联接正确, 接插件螺丝拧紧。
3.通电时的检查 1) 确认三相主电路输入电压在200V-220V范围内。
建议用户选用380V/200V的三相伺服变压器。
2)确认单相辅助电路输入电压在200V-220V范围内。
4.安川伺服驱动器的参数设定 安川伺服驱动器参数,操作方法如下:(1)参数密码设定; (2)用户参数和功能参数的设定; 1)参数密码设定 为防止任意修改参数,将“Fn010”辅助功能参数,设定: ・ “0000” 允许改写 PnXXX 的用户参数,及部分辅助功能“FnXXX”参数。
安川伺服驱动说明书
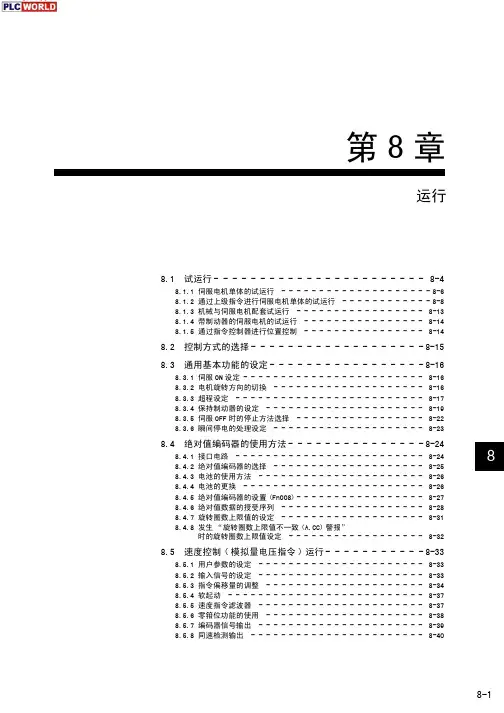
8.8 速度控制 ( 内部设定速度选择 ) 运行 - - - - - - - - - 8-56
8.8.1 用户参数的设定 - - - - - - - - - - - - - - - - - - - - - - - 8-56 8.8.2 输入信号的设定 - - - - - - - - - - - - - - - - - - - - - - - 8-57 8.8.3 内部设定速度运行 - - - - - - - - - - - - - - - - - - - - - - 8-57
8.10 控制方式的切换 - - - - - - - - - - - - - - - - - - 8-64
8.10.1 用户参数的设定 - - - - - - - - - - - - - - - - - - - - - - 8-64 8.10.2 控制方式的切换 - - - - - - - - - - - - - - - - - - - - - - 8-64
8.4.3 电池的使用方法 - - - - - - - - - - - - - - - - - - - - - - 8-26
8.4.4 电池的更换 - - - - - - - - - - - - - - - - - - - - - - - - 8-26
8.4.5 绝对值编码器的设置 (Fn008) - - - - - - - - - - - - - - - - - 8-27
8.9 扭矩限制 - - - - - - - - - - - - - - - - - - - - - 8-59
8.9.1 内部扭矩限制 ( 输出扭矩最大值的限制 ) - - - - - - - - - - - - 8-59 8.9.2 外部扭矩限制 ( 通过输入信号进行外部扭矩限制 ) - - - - - - - - 8-60 8.9.3 通过模拟量电压指令进行扭矩限制 - - - - - - - - - - - - - - - 8-61 8.9.4 通过外部扭矩限制 + 模拟量电压指令进行扭矩限制 - - - - - - - - 8-62 8.9.5 输出扭矩限制时的确认 - - - - - - - - - - - - - - - - - - - - 8-63
安川Σ-Ⅱ简易手册
速度控制模式中的重要参数
参数
PN000——控制方式选择:出厂值为0000,默认为速度控制模式 0000, PN000 0000 PN300——速度指令输入增益:表示以额定转速运行伺服电机所需 PN300 的速度指令(V-REF)的模拟量电压电平,单位为0.01V/ PN=1000时10V 额定速度,出厂值为600,表示设定 PN=600 时 6V 输入 外部使能 为使用的电机额定速度。 PN50A——此参数用于I/O口的分配,出厂值为2100 第三位上的0表示 外部使能。 即只有当CN1口的40和47脚之间有24V电压时, 电机才处于使能状态。此时CN1口的5和6脚之间有模拟电 压输入。 此时电机可以旋转。如果将第三位上的0改为7, 2170 则一上电电机就处于使能状态。 2100
PN000——控制方式选择:将出厂值的第三位0改为1即可 0010 0000 位置控制模式 速度控制模式
PN200——位置控制指令形态选择:出厂值为0000,通过改变第四位, 可以选择是正负脉冲还是脉冲加方向,也可以选择正负逻辑。 PN401——扭矩指令滤波器时间尝试:当使用滚珠丝等时,会发生扭转 震动。(一般情况下,震动音变高。)此时,增大扭转指令 滤波器的时间常数,可消除震动。但该滤波器也与纠纷时间 常数一样,对于伺服系统来说为迟延因素,因此在不必要时, 请不要增大。 PN100——速度环增益 PN101——位置环增益
四、调谐
1、自动调谐
在使用自动调谐功能以后,若结果不满意,可使用“定位时间缩短功能” 进行调整,还不满意则使用“减震功能”进行补偿。
定位时间缩短功能
减震功能
手动调谐步骤内容
1. 先较低地设定上级装置的位置环增益,在不发生异常声音和震动的 范围内,增大速度环增益 (Pn100)。 2. 减小速度环增益值,使其小于上述 1 的值,在不发生超程和震动的 范围内,增大上级装置的位置环增益。 3. 请在注意定位调整时间、机械系统震动情况的同时,决定速度环积 分时间常数(Pn101)。过大时 会引起定位调整时间变长。 4. 当机械系统没有发生轴扭转震动时,将扭矩指令滤波器 (Pn401) 设 小。当机械系统发出较高地震动声时,可能是发生了轴扭转震动, 请将扭矩指令滤波器时间常数的值 (Pn401) 增大,以减小震动声。 5. 最后,请进行阶梯响应等,对增益 ( 位置、速度环 )、积分时间常数 等进行微调,以找出最佳位置。
安川伺服使用手册
安川伺服使用手册珊华电子科技(上海)有限公司 2011年3月目 录第一章 安川伺服简介1.1产品的确认1.2产品的型号第二章 安川伺服接插件2.1 S-II系列(3kw、15kw)2.2 S-V系列 (400w、750w)第三章 安川伺服调试3.1 主要的参数3.2 两主轴同步性第四章 安川伺服常见报警处理4.1 常见的报警4.2 处理方法第五章 安川伺服的安装5.1 伺服电机安装事项5.2 伺服驱动器安装事项第一章 安川伺服简介1.1 产品的确认1.1.1 产品的确认事项产品到货后,请就以下项目进行确认。
在以上各项的确认中, 如发现有不妥之处, 请及时与所购地的销售店或本公司的销售处联系。
1.1.2 伺服电机的铭牌确认项目备注到货产品是否与您订购的产品型号相符? 请通过伺服电机、SERVOPACK( 伺服单元) 的铭牌的“型号”栏进行确认( 请参照下一项以后的说明)。
伺服电机的旋转轴是否运行顺利? 能用手轻轻转动则属正常。
但是“带制动器的电机”则不转动。
是否有损坏的地方? 请查看整个外表,检查是否有因运输等引起的损伤。
其中生产编号中的第三、四位是年份,第五位是月份。
例如:DD 996 456789001299年 6月(其它英文字母代表:X-10月份、Y-11月份、Z-12月份)1.2 产品的型号1.2.1 S-II系列伺服电机:伺服驱动器:1.2.2 S-V系列伺服电机:伺服驱动器:第二章 安川伺服接插件2.1 S-II系列(3kw、15kw)3KW伺服电机型号:SGMGH-30ACA61电机侧编码器接插件:L形插头 MS3108B20-29S电缆夹 MS3057-12A电机侧动力接插件:L形插头 MS3108B22-22S电缆夹 MS3057-12A驱动器型号:SGDM-30ADA驱动器侧(CN2)编码器接插件:55100-0670**驱动器侧(CN1)50芯I/O接插件:连接器 10150-3000PE**壳体 10350-52A0-008**15KW伺服电机型号:SGMGH-1EACA61电机侧编码器接插件:L形插头 MS3108B20-29S电缆夹 MS3057-12A电机侧动力接插件:L形插头 MS3108B32-17S电缆夹 MS3057-20A驱动器型号:SGDM-1EADA驱动器侧(CN2)编码器接插件:55100-0670**驱动器侧(CN1)50芯I/O接插件:连接器 10150-3000PE**壳体 10350-52A0-008**2.2 S-V系列 (400w、750w)400W 伺服电机型号:SGMJV-04AAA61电机侧编码器接插件:插头54346-0070****插针56161-8081****电机侧动力接插件:J27-06FMH-7KL-1M-CF**(套件:包含插头、插针) 插头插针驱动器型号:SGDV-2R8A01A驱动器侧(CN2)编码器接插件:55100-0670**驱动器侧(CN1)50芯I/O接插件:连接器 10150-3000PE**壳体 10350-52A0-008**750W 伺服电机型号:SGMJV-08AAA61电机侧编码器接插件:插头54346-0070****插针56161-8081****电机侧动力接插件:J37-06FMH-7KL-1M-CF**(套件:包含插头、插针) 插头插针驱动器型号:SGDV-5R5A01A驱动器侧(CN2)编码器接插件:55100-0670**驱动器侧(CN1)50芯I/O接插件:连接器 10150-3000PE**壳体 10350-52A0-008**第三章 安川伺服调试3.1 主要的参数1)PN000 控制模式选择最主要是第1位(速度、位置控制方式的选择)2)PN100 速度环增益在速度控制,增加设定值可以提高响应性3)PN101 速度环积分时间参数降低设定值可以提高响应性4)PN102 位置环增益在位置控制,增加设定值可以提高响应性5)PN103 转动惯量比最好能设定为与机械惯量实际越接近越好6)PN110 在线自动调谐类开关如果负载基本不变的话,需要把第0位,改成2-不调谐。
Σ-Ⅱ安川伺服简易说明书
Σ-Ⅱ安川伺服驱动器及电机接线示意图(增量型编码器)驱动器插头接线:参数设置:L1 1.接通驱动器电源L2 三相AC200V 2.按SET按钮2次,显示Pn000;L3 3.用DATA键、↑、↓选择您需要的参数1 短接显示:Pn***;2 4.按住DATA键2秒,显示参数值;空 5. 用DATA键、↑、↓选择您需要的参数值L1C 并接于L1 6. 按住DATA键确认,参数储存后显示Pn***L2C 并接于L3 7.重复3-6步骤设定其它参数B1 外接电阻接线端口 8.关掉电源,等显示消失后重新上电。
B2 内部电阻短接端口B3 注:恢复出厂值设置:U 接电机航插A 1. 按SET键1次,显示Fn000;V 接电机航插B 2. 用↑、↓键选择Fn005;按DATA键2秒,W 接电机航插C 显示PINIT,按SET键显示闪烁;接地端接电机航插D 3.重新上电即完成恢复出厂值。
CN1(控制信号接线口): CN2(编码器接线口):驱动器插头:电脑控制器接线端:驱动器插头:伺服电机航插:1,2 脚 12GND / 0V 1 H8 脚 CP1脉冲信号 2 G12 脚 CW方向信号 5 C14 脚伺服清零信号 6 D3,7脚短接壳体 J11,13脚短接15,18脚短接参数号Pn:功能说明:数据:00(正反转选择) 0010/0011100(速度环增益) 80 (设定值增大可提高伺服电机响应速度,过高的增益会导致振动)101(速度环积分时间) 1000(设定值减小可减短伺服电机的刹车时间)102 (位置环增益) 60 (设定值增大可提高伺服刚性,过高的增益会导致振动)200 (伺服清零方式) 0010202 (电子齿轮分子) 65535203 (电子齿轮分母) 250408(转距滤波器开关) 0001 (调0001后使Pn409有效)409 (转距滤波器) 2000 (通过调节该参数可使电机震动减小)50A (输入信号选择1) 8170 (务必设定成8170)50B (输入信号选择2) 6548 (务必设定成6548)600 (再生电阻容量) 12 (单位:10W 外接电阻时设定)。
安川伺服说明书功能
功能说明高性能化功能模型跟踪控制制振控制在机械的固有振动频率较低时,通过将机械系模型化补偿其滞后,从而抑制其振动。
利用该功能,可缩短低刚性机械的整定时间。
与机械的驱动系发生振动时,利用观测控制使其减低,实现高伺服增益的驱动。
通过该功能,改善伺服特性。
机械共振抑制泸波器转矩指令泸波器当机械产生高频共振音时,设定与机械系共振频率一致的振动泸波器,从而抑制共振。
由于轴共振引起伺服系起振时,通过转矩指令泸波器抑制轴共振。
速度观测控制模式开关由于采用了速度观测,实现了低速下的平滑运转和定位整定时间的缩短。
为改善电机加减速运转时的过渡特性,速度环的P1(比例积分)控制和P(比例)控制可切换。
从而抑制过调和欠调。
前馈补偿偏置因加入了前馈补偿,从而缩短了定位时间。
当欲缩短定位时间时,可根据负载条件使用。
零箝位功能使用速度控制时,有时即使速度指令为“0”,由于漂移亦会产生移动。
零箝位动作就是与速度指令低于设定值时,经位置环将伺服锁定而使其停转的功能。
功能简单设定功能在线自动调整电机自动判别功能连接即动,简单设定。
由于惯量恒定精度的提高,所以无需调整伺服增益。
伺服驱动器判断伺服电机的功率、规格、无需设定电机参数,当连接不适用电机时,有报警显示。
累积负载率监控再生负载率监控可监控转矩指令的有效转矩运算值。
可监控再生电力的负载率。
累积负载率再生负载率80% 50%再生过载报警密码设定再生过载报警前,可预先发出信号。
避免不经意间改写用户参数。
计算机接口点动运行标准配备计算机接口,可进行用户参数的设定,速度转矩指令,监控波形的描绘及1:N通讯(N=14)。
无需输入指令,使用手操器亦可操作电机运行,便于试运转。
报警记忆即使电源掉电,亦可记忆10次过去发生的报警,便于故障判断。
灵活应用功能输入输出信号变换功能原点检索通过与上位控制器之间的输入输出信号的分配,在9个信号中可进行3类选择。
在码盘的原点脉冲位置定位停。
用于电机轴和机械位置的匹配。
安川伺服驱动器说明书安川伺服设定
安川伺服驱动器说明书安川伺服设定安川伺服驱动器参数表发布: 2009-07-23 22:05:08 | 阅读: 841次[收藏] [打印]安川伺服驱动器和凯恩帝数控系统相配时,只需设定以下参数(见参数表); 其余参数, 一般情况下, 不用修改。
Pn000 功能选择n.0010(设定值) 第0位:设定电机旋转方向; 设“1”改变电机旋转反向。
第1位:设定控制方式为:“1”位置控制方式。
Pn200 指令脉冲输入方式功能选择n.0101(设定值) “1”正反双路脉冲指令(正逻辑电平)(设定从控制器送给驱动器的指令脉冲的类型)Pn202 电子齿轮比(分子) Pn203 电子齿轮比(分母)根据不同螺距的丝杆与带轮比计算确定,计算方法如下:Pn202/Pn203=编码器条纹数(32768)X4 / 丝杠螺距×带轮比×1000 参数设置范围: 1/100≤分子/分母≤100注:1. KND 系统内的电子齿轮比需设置为:CMR/CMD=1:1 (确保0.001 的分辨率) ;2. 如果是数控车床,X 轴用直径编程, 则以上计算公式中, 分母还应乘以2,即:丝杠螺距×带轮比×1000×2。
Pn50A 功能选择n.8100(设定值) 1-使用/S-ON 信号(伺服启动信号) 。
4-伺服驱动器上, “正向超程功能无效”。
Pn50B 功能选择n.6548(设定值) 1-伺服驱动器上, “负向超程功能无效”。
Pn50E 功能选择n.0000(设定值) 配KND 系统时, 设置为“0000”,详细见安川手册Pn50F 功能选择n.0200(设定值) 3-伺服驱动器上,CN1 插头的27 和28 脚用作控制刹车用的24V 中间继电器的控制信号/BK。
(注:当电机带刹车时需设置)Pn506 伺服关时,在电机停止情况下,刹车延时时间根据具体要求设定注:设定单位以“10ms ”为单位。
安川伺服驱动器使用说明书.
资料编号SICP S800000 45C用户手册设计²维护篇模拟量电压²脉冲序列指令型/旋转型©-V系列伺服单元SGDV伺服电机SGMJV/SGMAV/SGMPS/SGMGV/SGMSV/SGMCSAC伺服驱动器概要面板操作器接线和连接试运行运行调整辅助功能(Fn□□□监视显示(Un□□□全闭环控制故障诊断附录版权所有© 2007 株式会社安川电机未经本公司的书面许可,禁止转载或复制本书的部分或全部内容。
iii请事先务必阅读本手册是对©-V 系列伺服单元的设计、维护所需的信息进行说明的手册。
进行设计、维护时,请务必参照本手册,正确进行作业。
请妥善保管本手册,以便在需要时可以随时查阅。
除本手册外,请根据使用目的阅读下页所示的相关资料。
本手册使用的基本术语如无特别说明,本手册使用以下术语。
关于重要说明对于需要特别注意的说明,标示了以下符号。
本手册的书写规则在本手册中,反信号名(L 电平时有效的信号通过在信号名前加(/来表示。
<例>S-ON 书写为/S-ON。
基本术语意义伺服电机©-V 系列的SGMJV、SGMAV、SGMPS、SGMGV、SGMSV、SGMCS (直接驱动型伺服电机伺服单元©-V 系列的SGDV 型伺服放大器伺服驱动器伺服电机与伺服放大器的配套伺服系统由伺服驱动器和上位装置以及外围装置配套而成的一套完整的伺服控制系统模拟量²脉冲型伺服单元的接口规格为模拟量电压²脉冲序列指令型M-ⅠⅠ型伺服单元的接口规格为MECHATROLINK-II 通信指令型²表示说明中特别重要的事项。
也表示可能会引起警报等,但还不至于造成装置损坏的轻度注意事项。
iv©-V 系列的相关资料请根据使用目的,阅读所需的资料。
资料名称机型和外围设备的选型想了解额定值与特性进行系统设计进行柜内安装与接线进行试运行进行试运行²伺服调整进行维护和检查©-V 系列用户手册设定篇旋转型(资料编号∶ SICPS80000043AC 伺服驱动器©-V 系列综合样本(资料编号∶ KACPS80000042©-V 系列用户手册数字操作器操作篇(日文版(资料编号∶ SIJPS80000055©-V 系列AC 伺服单元SGDV安全注意事项(资料编号∶ TOBPC71080010© 系列数字操作器安全注意事项(资料编号∶ TOBPC73080000AC 伺服电机安全注意事项(资料编号∶ TOBPC23020000v与安全有关的标记说明本手册根据与安全有关的内容,使用了下列标记。
安川伺服参数设定说明
Pn212
马达一转
输出的脉冲数
1250
(2048)
850W及以上电机(与系统参数61-63致)
Pn20E
电子齿轮比(分子)
262144
(1)
850W及以上电机(09系列)
(750W电机)(08系列)
Pn210
电子齿轮比(分母)
Pn00b
电源设定
默认三相
0001
0001→三相电源0101→单相电源
Pn100
速度环增益
40
0100
(根据机台实际设定)
Pn101
速度环积分时间
2000
003.0
(根据机台实际设定)
Pn102
位置环增益
40
0060
(根据机台实际设定)
Pn200
脉冲指令输入信号型态
0000
0004
0001-----CW+CCW,正逻辑
欢迎您的下载,资料仅供参考!
自动调谐刚性设定
4
0003
设低增益等级做自动调整抓惯量
备注:刹车设定Pn50E设0000
Pn50F使用CN1-25/CN1-26输出/BK信号设0100
使用CN1-27/CN1-28输出/BK信号设0200
使用CN1-29/CN1-30输出/BK信号设0300
Welcome To
Download !!!
安川伺服与新代连接参数设定说明
注:新购入的伺服驱动器,最好先做一次参数初始化。
参数初始化指令(Fn005),必须在伺服OFF的状态下执行,重启生效。
一、安川Σ-Ⅱ系列伺服驱动器参数设定
二、安川Σ-V系列伺服驱动器参数设定