
变位齿轮(精品)
N2
rb 2
r2 r2
O2
rb 2
O2
r2 r2
正传动的许多优点恰恰是负传动的缺点,因此只有当所给中心距
a a 时,才不得已而采用负传动来配凑中心距。
由于 x x1 x2 0 ,因此,采用负传动的限制条件为:
Z1 Z2 2Zmin
变位齿轮几何尺寸的变化特点: 分度圆 基圆 齿顶圆 标准齿轮 正变位齿轮
C*m
(X1+ X2)m
O1
问题:顶隙变小
ym
C
a″
a′
(1) 先按满足标准顶隙 安装,其中心距为a″
O2
(2 ) 为消除侧隙, 将O1、 O2靠近, 其中心距为a′
O2
齿条与齿的切点变化, 齿间出现侧隙
xm
1
切点分离
cm cm
*
*
xm
2
ra1
C*m r f2
a’
a r1 r2 ( x1 x2 )m
1 2
负传动
• 修复旧齿轮;
• 减小齿轮尺寸;
• 提高齿轮弯曲疲劳强度。
名称
符号
变位系数
啮合角 中心距 中心距变动 系数 齿顶高变动 系数 齿顶高 齿根高 齿顶圆直径
x
标准齿轮传 高变位齿轮传动 动 x1 x 2 0
角变位齿轮传动 正传动 负传动
x1 x 2 0
x1 x 2 0
x1 x2>0
x1 x<0 2
a y
ha
hft;0
0
a a
y=0
a a
y<0
0
* ha ha m
* ha (ha c* )m * ha (ha x)m
* ha (ha x )m
* ha (ha c* x)m
a r1 r2 ym
O1
ym
O1
Y为中心距分离系数
ym ( x1 x2 )m ym
a a ( x1 x2 )m ym a″ a ym a
(X1+ X2)m
a′ ym
y x1 x2 y
其值恒大于零。
* a
O2
O2
△y为齿顶降低系数 ,
负变位齿轮的齿厚s,齿槽宽e xm
刀具分度线
P xm
S =πm/ 2- 2xmtanα
e=πm/2+ 2xmtanα
刀具分度线
xmin
z min z 17 z 17 z min
z1
a
Z1’
a
mz1 z 2 2
z2
z3
z1
Z1’
z2
z3
z1
Z1’
z2
z3
z1
a
Z1’
a
ym
P
t
y 0 :两分度圆相离
ym xm ym
y 0
:齿顶需降低
rb 2
O
2
r2
正传动齿轮的特点: 正传动是一种比较 1)提高了接触强度; 2)提高了抗弯曲能力; 好的传动形式 3)减轻了两轮齿根的滑动磨损; 4)两轮齿数不受 Z1 Z 2 2Z min 的限制。 5)正传动的重叠系数有所下降。
与标准齿轮传动相比,零传动齿轮的齿根高 、齿顶高改变,故也称为高变位传动 因变位后的齿高尺寸为:
ha (h X )m
* a
O
* h f (ha c* x)m
* h (2ha c* )m
r1 r1
1
rb1
N1
t
采用零传动的限制条件:
N2
P
t
r2 r2
a=m(z1+z2)/2
a,
a=m(z1+z2)/2
齿条与齿的切点变化, 齿间出现侧隙
xm
1
切点分离
cm cm
*
*
xm
2
xm
1
切点分离
cm
*
xm
2
3) 中心距及齿顶降低系数 a″—仅满足标准顶隙时的中 心距
O1
a′—既保证标准顶隙又满足无 侧隙的中心距(齿顶降低△Ym) △ym
问题:有侧隙
负变位齿轮 x<0
ha hf
z 17 正变位提高强度 凑中心距
• 变位后
2 m e 2 xmtg 2
s
m
2 xmtg
1。变位齿轮的加工方法,模 数,压力角,分度圆,基圆都 与标准齿轮一样。 2。几何尺寸有所变化。
3。中心距一般不是两分度圆 半径之和,除非它们分别等值 正,负变化。
(3)确定中心行距变动系数,由
a a ym 得:
y ( a a )m (4)确定齿顶降低系数 ( x1 x2 ) y
(5) 分配变位系数x1,x2 ,计算各部尺寸
2) 已知变位系数的设计 已知条件:z1,z2 , m, 1 (1)确定啮合角
x , x2
x1 x2 inv 2 tan inv z1 z 2
O O
r1
N1
1
r1 r1
1
rb1
rb1
B2
N2 P
N1
B2
N2
P
B1
B1
rb 2
O
r2 r2
rb 2
O
r2
x1 x2 inv 2 tan inv z1 z 2
负传动
a cos a cos
O1
x 0
r 1
a
t N2
ym
啮合角 小于分度圆压力角
齿根圆
负变位齿轮
本节应弄清的要点
1. 变位齿轮和变位传动齿轮的概念区别;
2. 几种不同的变位齿轮; 3. 几种不同的变位传动类型及其特点: 中心距的变化;啮合角的变化;齿根高、齿顶高的变化;
齿根、齿顶厚度的变化 以上参数变化应能根据无侧隙啮合方程式加以说明
x1 x2 inv 2 tan inv z1 z 2
4.采用零传动和负传动的齿数和限制条件。
4 变位齿轮传动的设计步骤
1) 已知中心距的设计 (1)由 a cos
已知条件:z1,z2 , m
a cos
a ,a , arccos( a cos / a )
(2)由无侧隙啮合方程确定ΣX:
x1 x2 ( inv inv )( z1 z 2 ) /( 2 tan )
a’
m
z z
' 1 3
2
z2
z3
a
mz1 z 2 2
O1
xmtgα a rb
b
xm
c
α
s’ 分度圆 刀具节线 刀具分度线 基圆
a c b P N1 α
设计:潘存云
B2
xm
S=πm/2
h m
* a
xm xm
xmtg
xm
N p
h m
* a
xm
xm
正变位齿轮 x>0
标准齿轮 x=0
高变位传动
a cos a cos
ym xm ym
t
O
x1 x2 0
r1 r1
1
rb1
N1
x 0
N2
P
t
a a
, 啮合角等于分度圆压力角
, 节圆与分度圆重合
rb 2
O
2
r2 r2
y 0 , 两轮分度圆相切
y 0, 齿顶不需降低
(2)确定中心距
a a cos / cos
(3)确定中心距变动系数
y ( a a ) / m
(4)确定齿顶降低系数 (5)计算各部几何尺寸
( x1 x2 ) y
( x x ) 0
1 2
正传动
( x x ) 0
1 2
零传动
( x x ) 0
x1 x2 inv 2 tan inv z1 z 2
由无侧隙啮合方程分析得出如下结论:
无侧隙啮合方程
X 0 , X 0 , X 0 ,
在变位齿轮计算中,无侧隙 啮合方程是一个重要公式
3 变位齿轮传动的类型及特点
根据∑X的不同,变位齿轮传动分为三种基本类型 零传动 ∑X=0
正传动 ∑X>0 负传动 ∑X <0
X1=- X2≠0(高变位、等变位传动)
X1=X2=0(标准齿轮)
由:
x1 x2 inv 2 tan inv z1 z 2
a cos a cos
分析可知:
x1 x2 inv 2 tan inv z1 z 2
rb1
N1 P
a a
中心距
a小于标准中心距 a
t
y 0 :两分度圆相交
rb 2
ym xm ym
y 0 齿顶需降低
O2
r2
负传动与标准齿轮传动的比较
O1 O1
r1 r1
r1 r1
rb1
N1
rb1
N1
t N2
P
t t
P t
Z1 Z 2 2Zmin
rb 2
O
2
x1 x2 inv 2 tan inv z1 z 2
正传动
a cos a cos
变位齿轮的概念

变位齿轮的概念
变位齿轮(也称为切向齿轮)是一种特殊类型的齿轮,其齿形呈现波浪状的设计。
它与普通齿轮的主要区别在于其齿面与齿间隙在整个齿轮轴向上都不断变化,而不是保持一致。
这种设计可以实现变速传动和精确的角度变化。
变位齿轮通常由一对相互啮合的齿轮构成,其中一个齿轮的齿形是波浪状的,称为主齿轮,另一个齿轮的齿形是相应波浪形齿轮的正交位,称为从动齿轮。
两个齿轮的齿形确保了它们之间的正确啮合。
变位齿轮具有以下特点:
1. 可以实现角速比的连续变化,而不需要更换齿轮;
2. 具有低噪音和振动的特性;
3. 可以承受一定程度的轴向和径向载荷;
4. 具有较高的传动效率。
由于其特殊的齿形设计,变位齿轮广泛应用于各种工业机械和传动系统中,特别是需要进行精确角度变化或连续变速的应用领域,如汽车变速箱、航空器和工程机械等。
变位齿轮设计案例
变位齿轮设计案例就说有个小工厂,他们要设计一个传送装置。
这个传送装置呢,有个主动轮和一个从动轮,中间用齿轮来传递动力。
最开始啊,按照标准齿轮的设计来搞。
算好了模数、齿数啥的,结果发现一个大问题。
啥问题呢?就是这俩齿轮安装的中心距,跟理论上标准齿轮要求的中心距有点不一样。
如果硬要按照标准齿轮来,那齿轮之间的啮合就会很糟糕,要么卡得死死的,要么就松松垮垮,动力传递根本就没法好好进行。
这时候啊,变位齿轮就闪亮登场啦。
咱先看看主动轮。
假设主动轮的齿数是20个,模数是3mm。
正常情况下,根据标准齿轮的计算公式算出一些基本参数。
但现在中心距变了呀,所以咱们就得搞变位。
咱们设定一个变位系数,比如说0.5吧。
这个变位系数可不是乱设的哦,是经过一些计算和考虑的。
根据这个变位系数,我们就得重新调整齿轮的一些尺寸。
像齿顶高、齿根高这些都要变一变啦。
原本齿顶高的计算公式是h_a = h_a^m(这里h_a^是齿顶高系数,一般取1),现在因为有变位,就变成了h_a = (h_a^ + x)m,这里的x就是咱们刚刚说的变位系数。
所以主动轮的齿顶高就变成了(1 + 0.5)×3 = 4.5mm啦。
齿根高呢,也按照类似的方法,根据变位的情况调整一下公式去计算。
然后就是从动轮。
从动轮的齿数假设是30个。
因为要保证在这个变了的中心距下,两个齿轮能很好地啮合,所以从动轮的变位系数也得精心计算。
这里有个小窍门,就是要根据中心距变动量、模数还有两个齿轮的齿数等这些因素来算从动轮的变位系数。
比如说经过一通计算,算出从动轮的变位系数是 -0.3。
然后呢,再按照和主动轮类似的方法,把从动轮的齿顶高、齿根高等尺寸重新算一遍。
最后啊,把这两个变位齿轮按照调整后的尺寸制造出来,安装到传送装置上。
你猜怎么着?就像量身定制的一样,完美地解决了中心距不合适的问题,动力传递得又稳又高效,小工厂的传送装置就欢快地运转起来啦。
这就是变位齿轮设计在实际中的一个小例子,你看,是不是还挺有趣的呢?。
变位齿轮参数及计算
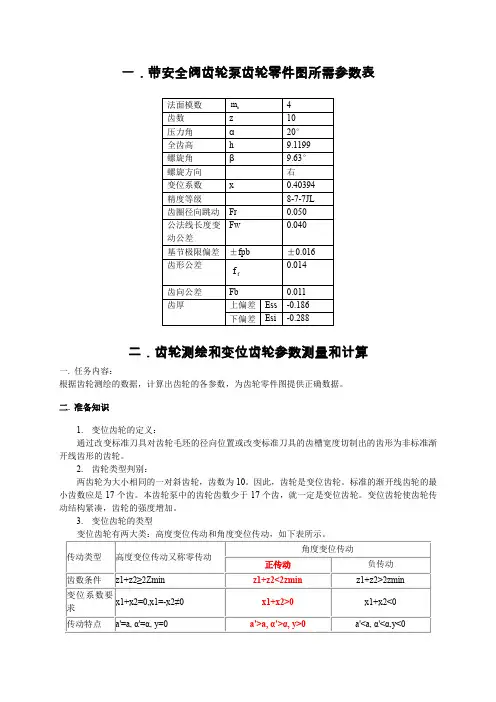
x 0.40394
3.计算其他参数的公式 端面模数 mt mn / cos 啮合角 cos '
a cos a'
总变位系数: xt
z1 z2 (invt' invt ) 2 tan t
12t2tantttzzxinvinv???????分度圆直径d齿顶圆直径mz?2aaddh??齿根圆直径2ffddh??基圆直径cosbtdd??齿顶高ananntthmhxym????齿根高nfnannhmhcx???标准中心距1212add??中心距变动系数ttaaym??齿顶高变动系数tttyxy????固定弦齿厚2cos2tan2cnnnnnsmx?????五计算软件界面
* a
② 然后按全齿高计算模数:
m
③从而从标准模数系列中选择 m 4 ,进行下面的试算,然后校核。
2.验算压力角和计算变位系数 依据公法线长度公式可选择压力角,然后计算变位系数。 ① 通过基圆齿距 Pb Wk1 Wk m cos 公式计算模数 m。 ② 将公法线值和压力角值 20°和 15°分别代入上式验算模数 m, 其中压力角为 20°时算得结果接 近模数 4,故取 n 20 。 ③ 求变位系数
ห้องสมุดไป่ตู้
主要缺点
由于我们的齿轮副的两个齿轮的齿数之和小于 17 齿的两倍,所以这对齿轮是采用角度变位中的 正变位加工而成的。 三. 齿轮参数测量结果: 齿数 z : 10 齿顶圆直径 Da : 49.94 齿根圆直径 D f
31.81
端面公法线长度 Wk 18.876mm 端面公法线长度 Wk 1 30.055mm 斜齿螺旋角 9.63° 啮合中心距离 a 42mm 其他已知参数: 压力角 n 20°or15° 齿顶高系数 径向间隙系数
变位齿轮概述

§8-7 变位齿轮概述§8-7 变位齿轮概述1. 为什么要采用变位修正?标准齿轮存在如下不足之处1)不能采用齿数z < z min的齿轮;2)不适用于中心距不等于标准中心距的场合3)一对标准齿轮相互啮合时,小齿轮齿廓渐开线的曲率半径和齿根厚度较小,啮合次数较多,强度较低。
2. 刀具的变位刀具中线●径向变位量xm :切制变位齿轮时,刀具由切制标准齿轮的位置沿径向从轮坯中心向外移开或向内移入的距离。
●径向变位系数x▪正变位( x >0) :刀具由轮坯中心移远正变位齿轮(Positively modified gears )▪负变位( x <0):刀具移近轮坯中心负变位齿轮(Negatively modified gears )3. 不根切的最小变位系数1≥PN PB1sin sin 2mz PN r αα==*sin a h m xm PB α-=*min min min ⎛⎫-= ⎪⎝⎭az z x h z§8-7 变位齿轮概述(续)4. 变位齿轮的几何尺寸正变位齿轮、负变位齿轮和标准齿轮相比较•分度圆及基圆尺寸相同•齿厚和齿槽宽不同•齿顶高和齿根高不同•平均曲率半径不同§8-7 变位齿轮概述(续)1)齿厚和齿槽宽2tg 2πα⎛⎫=- ⎪⎝⎭e x m 2tg 2πα⎛⎫=+ ⎪⎝⎭s x m 2)齿顶高和齿根高****()=+-=+-f a a h h m c m xm h c x m齿根高:**()=+=+a a a h h m xm h x m*()=+=++a a a r r h r h x m齿顶高:齿顶圆半径:齿顶圆和齿根圆都增大了3) 任意圆上的齿厚s ii i s CC r ϕ==22() 2(inv inv )ϕq q αα=∠-∠=--=--i i s BOB BOC rs r2(inv inv )φαα⇒==--i i i i i r s r s r r•标准齿轮:/2π=s m •变位齿轮:22tan πα=+s m xm知识点小结:◆为什么要采用变位修正◆刀具的变位(变位系数、正负变位)◆变位齿轮的几何尺寸齿厚、齿槽宽、齿顶高、齿根高。
变位齿轮
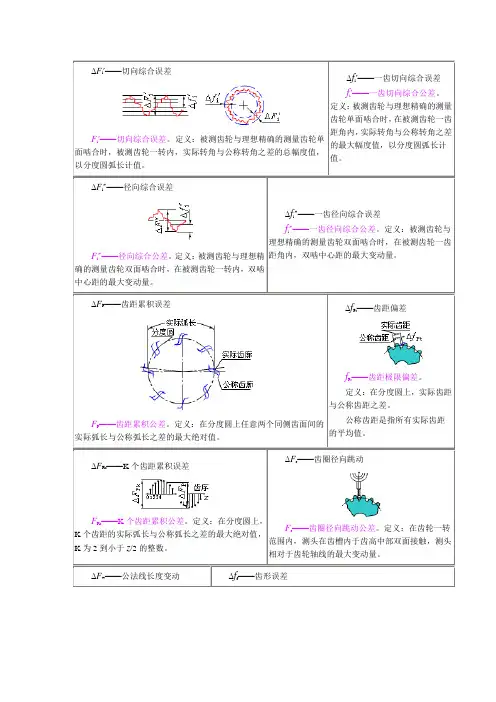
∆F i′——切向综合误差Fi′——切向综合误差。
定义:被测齿轮与理想精确的测量齿轮单面啮合时,被测齿轮一转内,实际转角与公称转角之差的总幅度值,以分度圆弧长计值。
定义:齿轮单面啮合时,距角内,的最大幅度值,以分度圆弧长计值。
∆F i″——径向综合误差Fi″——径向综合公差。
定义:被测齿轮与理想精确的测量齿轮双面啮合时,在被测齿轮一转内,双啮中心距的最大变动量。
理想精确的测量齿轮双面啮合时,在被测齿轮一齿距角内,双啮中心距的最大变动量。
∆F P——齿距累积误差FP——齿距累积公差。
定义:在分度圆上任意两个同侧齿面间的实际弧长与公称弧长之差的最大绝对值。
∆f Pt——齿距偏差fPt——齿距极限偏差。
定义:在分度圆上,实际齿距与公称齿距之差。
公称齿距是指所有实际齿距的平均值。
∆F Pk——K个齿距累积误差FPk——K个齿距累积公差。
定义:在分度圆上,K个齿距的实际弧长与公称弧长之差的最大绝对值,K为2到小于z/2的整数。
∆F r——齿圈径向跳动Fr——齿圈径向跳动公差。
定义:在齿轮一转范围内,测头在齿槽内于齿高中部双面接触,测头相对于齿轮轴线的最大变动量。
Fw——公法线长度变动公差。
定义:在齿轮一周范围内,实际公法线长度最大值与最小值之差。
∆F w =W max -W minff——齿形公差。
定义:在端截面上,齿形工作部分内(齿顶倒棱部分除外),包容实际齿形且距离为最小的两条设计齿形间的法向距离。
设计齿形可以是修正的理论渐开线,包括修缘齿形、凸齿形等。
∆F Px——轴向齿距偏差FPx——轴向齿距极限偏差。
定义:在与齿轮基准轴线平行面大约通过齿高中部的一条直线上,任意两个同侧齿面间的实际距离与公称距离之差。
沿齿面法线方向计值。
∆f Pb——基节偏差fPb——基节极限偏差。
定义:实际基节与公称基节之差。
实际基节是指基圆柱切平面所截两相邻同侧齿面的交线之间的法向距离。
∆f fβ——螺旋线波度误差ffβ——螺旋线波度公差。
变位齿轮
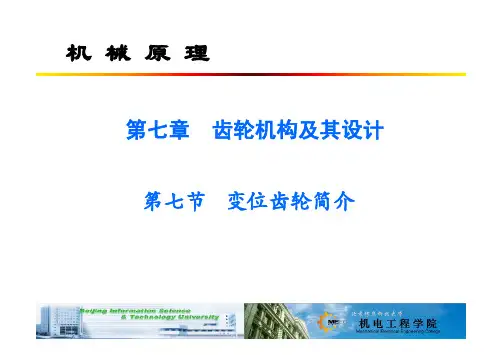
hf ' = hf − xm ha' = ha + xm rf ' = rf + xm ra' = ra + xm
(理论值)
标准齿轮 x=0 正变位齿轮 x>0 负变位齿轮 x<0
4.变位齿轮传动(一对齿轮)
问题:两齿轮在节圆上纯滚动的几何条件是什么?
无侧隙: 一个齿轮节圆上的齿
厚等于另一个齿轮节
Q x1 + x2 > y
a′′ = ra1 + c + rf 2 = r1 + (ha* + x1)m + c*m + r2 − (ha* + c* − x2 )m
= a + ( x1 + x2 ) m
∴令 σ = ( x1 + x2 ) − y
齿顶高: ha = ha∗m + xm −σ m
4.变位齿轮传动(一对齿轮)
故
x2)令 a' = a, 则 α ' = α , x1 + x2 = 0 为零传动
a cosα = a′cosα ′
invα '
=
2 tanα z1 + z2
( x1
+
x2 )
+
invα
x1 + x2 = 0:α ′=α、a′ = a x1 + x2 ≠ 0:α′ ≠ α、a′ ≠ a
分度圆与节圆重合 分度圆与节圆分离
(1) x1,x2 → α ′ → a′ 两种计算
凑 a′ < a
特点
a′ = a α′ =α y=0
a′ > a α′ >α y>0
变位齿轮参数及计算
变位齿轮参数及计算齿轮是一种常用的传动装置,主要用于将转速和力量传递给其他机械设备。
变位齿轮是一种特殊类型的齿轮,其主要功能是改变传动比和方向。
1. 齿轮模数(Module):齿轮模数是反映齿轮尺寸的一个重要参数。
它定义了齿轮上每毫米的齿数。
齿轮模数的选择取决于传动的要求和设计规范。
2. 公法线半径(Pitch Radius):公法线半径是从齿轮齿面中心到齿廓处的距离。
它表示了齿轮大小的一个重要指标。
3. 夹角(Pressure Angle):夹角是齿轮齿廓线和法线之间的夹角。
常见的夹角有20度和14.5度两种。
夹角的选择取决于齿轮的使用条件和设计要求。
变位齿轮的计算方法主要包括齿数计算、齿廓绘制和传动比计算。
1.齿数计算:齿数计算是确定变位齿轮的基本参数之一、可以使用下列公式进行计算:Z1=N1/mZ2=N2/mZt=Z1+Z2其中,Z1和Z2分别为小齿轮和大齿轮的齿数,N1和N2为小齿轮和大齿轮的转速,m为齿轮模数,Zt为总齿数。
2.齿廓绘制:变位齿轮的齿廓是根据齿轮参数和齿轮轴心位置绘制出来的。
可以使用软件进行计算和绘制,也可以使用手动计算和绘图方法。
绘制齿廓时需要考虑齿轮的齿顶高度、齿根高度和齿廓曲线。
3.传动比计算:传动比是指变位齿轮传动时输出轴的转速与输入轴的转速之比。
可以用下列公式进行计算:i=Z2/Z1其中,i为传动比,Z1和Z2分别为小齿轮和大齿轮的齿数。
通过以上参数和计算步骤,可以确定变位齿轮的设计参数和计算结果。
齿轮的设计和计算是齿轮传动工程中的重要内容,合理的设计和计算可以保证齿轮传动的安全和可靠性。
(完整版)变位齿轮的计算方法
Wk=Wk*m+0.684xm
式中:Wk*——某齿数齿轮跨测k齿时,模数m=1的公法线长度。
表 2 变位齿轮的yz、xz、Δyz和啮合角α′(α=2ห้องสมุดไป่ตู้°)
α′
(分)
19°
20°
21°
yz
xz
Δyz
yz
xz
Δyz
yz
xz
Δyz
0
1
2
3
4
5
6
7
8
9
-0.00616
606
596
0.00107
118
129
139
150
161
172
183
194
205
0.00001
001
001
001
001
001
001
001
002
002
0.00768
779
790
802
813
825
836
847
859
870
0.00789
801
814
825
837
850
862
874
886
898
0.00022
023
023
024
236
246
257
268
279
290
301
312
0.00216
227
238
249
260
271
282
293
304
315
0.00002
002
002
003
003
变位齿轮
齿轮机构及其设计 > 变位齿轮变位齿轮的意义(1)避免根切现象.切削z<z min的齿轮而不发生根切;(2)配凑中心距.一对齿轮在非标准中心距的情况下不仅均能安装,而且能满足侧隙为零、顶隙为标准值的要求;(3)改善小齿轮的强度和传动啮合特性,能提高齿轮机构的承载能力。
(4)修复已磨损的旧齿轮变位修正用标准齿条形刀具加工齿轮时,改变刀具与轮坯的相对位置,使刀具的分度线与齿轮轮坯的分度圆不再相切而切制出的齿轮为变位修正齿轮,简称变位齿轮。
按刀具分度线与被加工齿轮分度圆的相对位置,可分为三种情况:(1)使刀具的分度线(中线)刚好与轮坯的分度圆相切而范成切制出来的齿轮为标准齿轮(或非变位齿轮)。
(2)刀具的分度线(中线)与被加工齿轮分度圆相切位置远离轮坯中心一段径向距离xm(m 为模数,x 为径向变位系数,简称变位系数)。
这样加工出来的齿轮成为正变位齿轮。
xm>0,x>0。
(3)刀具的分度线靠近轮坯中心移动一段径向距离xm ,刀具分度线与轮坯分度圆相割。
这样加工出来的齿轮称为负变位齿轮。
xm<0,x<0。
变位齿轮的基本参数和几何尺寸 基本参数:比标准齿轮多了一个变位系数x几何尺寸(与相同参数的标准齿轮的尺寸比较):无侧隙啮合方程变位齿轮传动的中心距与啮合角符合无侧隙啮合要求的变位齿轮传动的中心距a'是这样确定的:(1)首先由无侧隙啮合方程求得啮合角α':(2)再由求得中心距a'此中心距a'与标准中心距a之间的差值用ym表示(y称为中心距变动系数):则可推导得:可见:当x1+x2=0 时, α'=α,a'=a当x1+x2>0 时, α'>α,a'>a当xx1+x2<0时, α'<α,a'<a这说明,变位齿轮传动较标准齿轮传动的优点是:只要采用适当的变位系数,不论是标准中心距还是非标准中心距,均能安装且满足无侧隙啮合要求.但要注意,在x1+x2<>0时,如果保证无侧隙安装,而且还要满足标准顶隙,则两轮的齿顶高应各减小。
齿轮变位——精选推荐
首先要搞懂什么叫变位齿轮?其次要搞懂齿轮为什么要变位?所谓变位齿轮就是它的齿高和标准的不一样,比如:标准的渐开线1模数50齿20度压力角的圆柱齿轮,它的齿顶高、齿根高、和全齿高分别是1、1.25和2.25,这样的齿轮它的分度圆和齿节圆是同一个圆。
如果你的齿轮不是这三个数字那它的分度圆和齿节圆就不是同一个圆。
这就又引出了一个问题:分度圆和齿节圆是不是同一个圆的意义在哪里呢?我们知道,两个齿轮啮合时,齿与齿之间存在一个不产生滑移的啮合点,这个点围绕圆心旋转一周产生的轨迹就是所谓分度圆。
当然,这是对标准齿轮而言的,数值上它等于模数×齿数,它也是一个理想值。
但实际上,变位齿轮啮合时,这个不产生滑移的啮合点围绕圆心旋转一周所产生的圆数值上不等于模数×齿数,我们说现在这个圆叫齿节圆。
这个圆所以不在分度圆上是因为我们根据需要让齿轮变了位(齿深不标准造成)。
好,我们再讨论齿轮为什么要变位。
齿轮变位的原因大致有以下几种:1、为了凑对中心距比如:有一台进口设备,里面一对英制齿轮经常坏,为了加工方便把它改为公制齿轮,英制齿轮和公制齿轮的中心距肯定不一样,要凑对这个中心距最简单的办法就是让齿轮变位。
2、为了避免根切比如:由于某种特定需要某齿轮的齿数到了最少齿数的零界点时,为了避免加工时的根切只能采用变位。
3、为了提高齿轮的强刚度比如:某结构空间比较小却要承受比较大的力,空间小就不可能采用大模数齿轮,除了材料、热处理等因素外考虑使齿轮比较壮实也是一个办法,这时也要采用变位。
实际上变位齿轮和标准齿轮就像汗衫和短裤一样很难说汗衫好还是短裤好,因为它们用在不同的地方。
好了,看到这里也许你已经明白自己提出的问题了,祝你、我和大家儿童节快乐!正变位时,滚刀远离齿轮一段距离;负变位时,滚刀靠近齿轮一段距离。
距离等于变位系数乘模数。
圆柱齿轮加工工艺程的内容和要求圆柱齿轮的加工工艺程一般应包括以下内容:齿轮毛坯加工、齿面加工、热处理工艺及齿面的的精加工。