
步进电机驱动器模块简介
4.升頻升壓驅動
主迴路采用斬波管控制,從而使逆變橋上的直流電壓隨 脈衝變化,運行平穩,但這种跟隨性具有一定的盲目性.
二.驅動技術 5.恒流斬波驅動
也稱為橋臂直接控制型驅動.供電電壓直接加到逆變橋 上,利用相繞組電流檢測值與設定值相比較,控制橋臂上 功率管的開關,使相繞組電流保持恆定.故跟隨行好,效率 高,帶負載能力強.
步進馬達控制模塊
驅動器的設計
一.步進電機分類 按結構:反應式,永磁式,混合式和特種步進電機. 按繞組個數:二相,三相,…,九相. 目前應用較廣泛的為混合式步進電機.其特點是力 矩大,運行平穩,高頻矩頻特性好,其中以二/四相混 合式步進馬達最為通用. 我們常用的為二相混合式(四出線/六出線)步進馬 達(SANYO,BAISHAN).
功率放大:L298,L293,L6114/L6115,A3977等
五.電路設計 臺麗繞線機(L297,L298):
五.電路設計 雙L297單L298結構:
五.電路設計 細分電壓產生電路:
The End!
二.步進馬達的驅動技術 1.單電壓串電阻
最簡單的電路形式,采用單管單端結構,發熱量大.
2.雙電壓驅動
低頻段用低電壓,高頻段用高電壓,采用雙管雙端結構, 發熱量較大,輸出特性不連續.
3.高低電壓驅動
導通相的前沿用高電壓驅動,前沿過后用低電壓驅動維 持繞組電流,采用雙管雙端結構,發熱量較小,低頻運行不 平穩.
6.恒相電流與細分技術
基本思想是在輸入頻率切換時,不是將相繞組電流全部通 入和切除,而是只改變相應繞組中額定電流的一部分,達 到細分的目的.
三.驅動器原理
作用:實現馬達繞組電流的邏輯轉換和恒流驅動.
脈衝信號
脈衝分配
功率放大
馬達
四.芯片選擇 脈衝分配:
專用芯片(L297,6等),GAL可編程器件,MPU.
4_四相步进电机模块

四相步进电机模块四相步进电机模块有一个步进电机和外围驱动电路组成,模块的电源通过接口总线获得。
(1)步进电机的工作原理步进电机是纯粹的数字控制电动机。
它将电脉冲信号转变成角位移,即给一个脉冲信号,步进电机就转动一个角度,因此非常适合于单片机控制。
步进电机只能通过脉冲电源供电才能运行,它不能直接使用交流电源和直流电源;此外步进电机的角位移与输入脉冲严格成正比,因此,当它转一转后,没有累计误差,具有良好的跟随性。
步进电机由定子和转子两部分组成。
以四相步进电机为例,定子上有四组相对的磁极,每对磁极缠有同一绕组,形成一相。
定子和转子上分布着大小、间距相同的多个小齿。
当步进电机某一相通电形成磁场后,在电磁力的作用下,转子被强行推动到最大磁导率(或最小磁阻)的位置。
本模块中使用的四相步进电机在八排工作方式时,走动5.625°角度需64步;一圈分为64个刻度,因而走动一圈需64×64步,即4096步。
另外必须按照一定的次序给每个相通电,才能正常完成四步一个齿距的动作。
相电压为12V,其它参数按电机型号,查阅相关资料,本模块使用电机型号为:28BYJ48型。
通电次序如下图所示:图3—61模块电路原理:图3—62步进电机有四根引出线。
步进电机接线插头的红色线对应模块电路板上5针插座标有1的一端,蓝色对应标有5的一端。
(2) 模块的测试方法CPU模块的P1.4接步进电机模块的A插孔,P1.5接B插孔,P1.6接C插孔,P1.7接D插孔。
运行测试参考程序STEP1.ASM,步进电机应顺时针转动。
说明该模块正常。
测试程序STEP1.ASM如下:CSEG AT 4000HLJMP STARTCSEG AT 4030HSTART: MOV P1,#0FFHNOPSTART1: MOV A, #60HMOV P1,ALCALL DEL0MOV A, #70HMOV P1,ALCALL DEL0MOV A, #30HMOV P1,ALCALL DEL0MOV A, #0B0HMOV P1,ALCALL DEL0MOV A, #90HMOV P1,ALCALL DEL0MOV A, #0D0HMOV P1,ALCALL DEL0MOV A, #0C0HMOV P1,ALCALL DEL0MOV A, #0E0HMOV P1,ALCALL DEL0LJMP START1DEL0: MOV R2, #03H DEL1: MOV R3, #07FHDJNZ R3, $DJNZ R2, DEL1RETEND。
步进电机驱动器说明书
步进电机驱动器说明书DHBQ30722是基于DSP控制的三相步进电机驱动器。
它是将先进的DSP控制芯⽚和三相逆变驱动模块结合⼀起所构成的新⼀代数字步进电机驱动器。
驱动电压为AC110V-220V,适配电流在7.0A以下、外径57-130mm的各种型号的三相混合式步进电机。
该驱动器内部采⽤类似伺服控制原理的电路,此电路可以使电机运⾏平稳,⼏乎没有震动和噪⾳,电机在⾼速时,⼒矩⼤⼤⾼于⼆相和五相混合式步进电机。
定位精度最⾼可达60000步/转。
该产品⼴泛应⽤于雕刻机、中型数控机床、电脑绣花机、包装机械等分辨率较⾼的⼤、中型数控设备上。
特●⾼性能、低价格●设有16档等⾓度恒⼒矩细分,最⾼分辨率60000步/转●最⾼反应频率可达200Kpps●步进脉冲停⽌超过1.5s时,线圈电流⾃动减到设定电流的⼀半●光电隔离信号输⼊/输出●驱动电流1.2A/相到7.0A/相分16档可调●单电源输⼊,电压范围:AC110V-220V●相位记忆功能(注:输⼊停⽌超过3秒后,驱动器⾃动记忆当时电机相位,重新上电或MF信号由低电平变为⾼电平时,驱动器⾃动恢复电机相位)。
电流设定驱动器⼯作电流由DIP-1端⼦设定,运⾏电流为正常⼯作输出电流设置开关(详见下表)运⾏电流(A) 1.2 1.5 2.0 2.3 2.5 3.0 3.2 3.6 D1OFF OFF OFF OFF OFF OFF OFF OFF D2OFF OFF OFF OFF ON ON ON ON D3OFF OFF ON ON OFF OFF ON ON D4OFF ON OFF ON OFF ON OFF ON运⾏电流(A) 4.0 4.5 5.0 5.3 5.8 6.2 6.57.0 D1ON ON ON ON ON ON ON ON D2OFF OFF OFF OFF ON ON ON OND3OFF OFF ON ON OFF OFF ON ON D4OFF ON OFF ON OFF ON OFF ON细分设定驱动器细分由DIP-2端⼦设定,共16档,由6位拨码开关的前四位分别设定(后两位为功能设定)。
步进电机驱动模块原理

步进电机驱动模块原理
步进电机驱动模块是一种用于控制步进电机运动的电子设备。
它通过接收外部控制信号来产生相应的电机驱动信号,以控制步进电机的转动。
步进电机驱动模块的工作原理如下:首先,外部控制信号被传输到驱动模块中,可以通过接口或者通信协议进行传输。
接下来,驱动模块会将控制信号进行处理和解析,并生成相应的电机驱动信号。
电机驱动信号可以分为两部分:脉冲信号和方向信号。
脉冲信号用于控制电机每次转动的步进角度,而方向信号用于控制电机的转动方向。
驱动模块根据接收到的控制信号,将脉冲信号和方向信号通过适当的电路处理并放大,然后输出给步进电机。
步进电机根据接收到的驱动信号进行相应的动作。
当脉冲信号到达电机时,电机会按照设定的步进角度进行转动,而方向信号则确定了电机是顺时针转动还是逆时针转动。
通过不断地改变脉冲信号和方向信号,驱动模块可以实现精确的步进电机控制。
需要注意的是,驱动模块不仅仅只是输出电机驱动信号,它还可以对电机进行一些保护和监测工作。
例如,它可以对电机的温度和电流进行监测,并在出现异常情况时停止电机工作,以避免损坏电机。
总之,步进电机驱动模块是一种能够接收外部控制信号并产生
电机驱动信号的电子设备。
它通过处理和解析控制信号,生成脉冲信号和方向信号,控制步进电机的运动。
同时,它还可以对电机进行保护和监测。
步进电机驱动器说明书DT3540MO
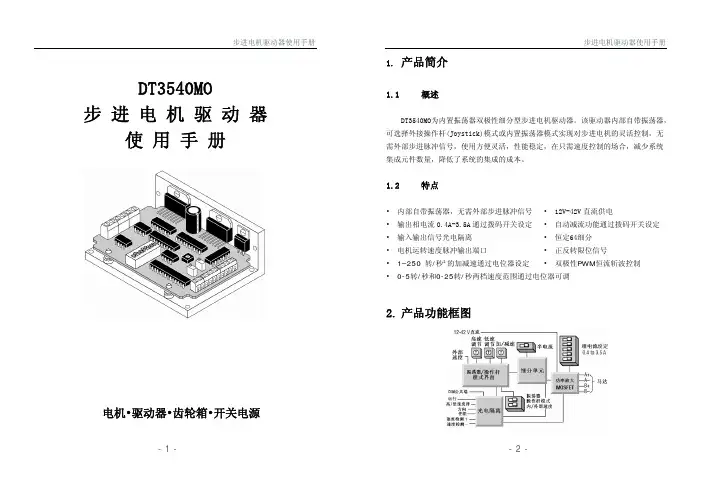
下面三个图是典型的振荡器模式连接图:
- 10 -
步进电机驱动器使用手册
步进电机驱动器使用手册 • 12V-42V 直流电源 • 相匹配的步进电机
如果使用操作杆(Joystick)模式模式,则需提供: 阻值范围是 1K-5K 操作杆(Joystick)电位器
如果使用振荡器模式,则需提供: 启停信号,方向信号 如果外部调速则需模拟的转速信号(0-5V)或用于转速调节的电位器(1K
注意:请不要将超过5V或者低于0V的直流电接在WRP接线端.
在所有的工作模式下,运转开始和停止的加速度均由ACCEL电位器控制,控制范围 是1- 250 Rev/Sec/Sec.顺时针调节电位器,运转开始和停止的加速度会相应加大,但是 加速度调节太高时可能会超出电机最大力矩的范围.
典型的操纵杆模式连接图如下:
-5-
4.3 运行模式设定
MS3540MO有两种操作模式: · 操纵杆(joystick)模式
步进电机转速与方向由外部模拟电压控制,RUN和DIR信号用作限位开关,SPD信 号选择转速调节范围,LO SPEED和HI SPEED两个电位器分别设置两种转速调节范围。 · 振荡器(Oscillator)模式
EN信号打开将关断步进电机的电流,内部控制逻辑将继续运行,驱动器会记忆在 功率器件关断时电机的相序位置。但是由于电流在电机线圈中缓慢消失和负载的惯性, 步进电机在EN信号打开后还是会有轻微的移动。如果用户不使用关断功率放大功能, 建议EN信号悬空。
5.3.2 测速脉冲输出
Tach信号的输出可以给用户用来测量电机的转速,每转100个脉冲。用户可以接上 频率计,电机每秒多少转就可以读出来了。测速脉冲输出的光耦隔离电路原理图如下:
-5K)
TB6560 3A步进电机驱动板说明汇总
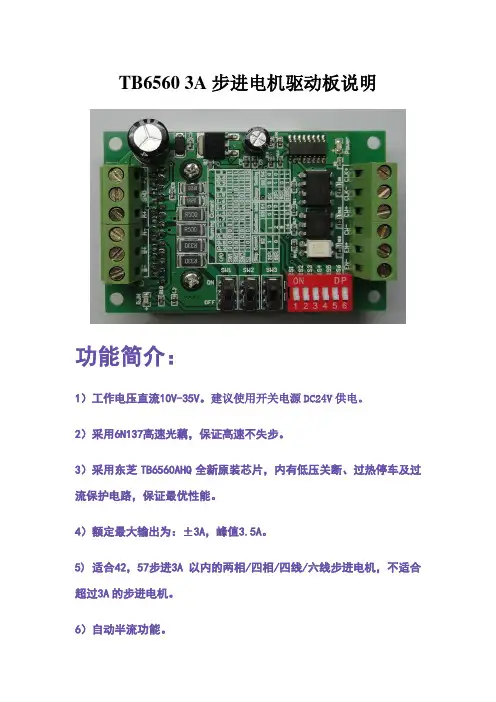
TB6560 3A步进电机驱动板说明功能简介:1)工作电压直流10V-35V。
建议使用开关电源DC24V供电。
2)采用6N137高速光藕,保证高速不失步。
3)采用东芝TB6560AHQ全新原装芯片,内有低压关断、过热停车及过流保护电路,保证最优性能。
4)额定最大输出为:±3A,峰值3.5A。
5) 适合42,57步进3A以内的两相/四相/四线/六线步进电机,不适合超过3A的步进电机。
6)自动半流功能。
7)细分:整步,半步,1/8步,1/16步,最大16细分。
在同类产品中的特色:1、电流级逐可调,满足你的多种应用需求。
2、自动半流可调。
3、采用6N137高速光藕,保证高速不失步。
4、电流采样电阻采用高精度、大功率电阻,保证电机稳定运行。
5、板印设置说明,不用说明书亦可操作。
6、采用厚密齿散热器,散热良好。
7、整机提供三年质量保证。
产品使用说明:一、产品简介1.概述TB6560步进电机驱动器是由我公司自主研发的一款具有高稳定性、可靠性和抗干扰性的经济型步进电机驱动器,适用于各种工业控制环境。
该驱动器主要用于驱动35、39、42、57 型4、6、8线两相混合式步进电机。
其细分数有4 种,最大16细分;其驱动电流范围为0.3A-3A,输出电流共有14 档,电流的分辨率约为0.2A;具有自动半流,低压关断、过流保护和过热停车功能。
2.应用领域适合各种中大型自动化设备,例如:雕刻机、切割机、包装机械、电子加工设备、自动装配设备等。
3.整机介绍整机介绍主要对驱动器的设置、接口、指示灯及安装尺寸等相关说明。
具体说明见下表:驱动器操作说明运行电流设置由 SW1-SW3、S1 四个拨码开关来设定驱动器输出电流,其输出电流共有14 档。
具体输出电流的设置,请看电路板面版图说明。
停止电流设置用户可通过S2 来设置驱动器的自动半流功能。
“1”表示停止电流设为运行电流的20%,“0”表示停止电流设为运行电流的50%。
ET200S步进模块使用入门
ET200S 1 STEP 步进模块使用入门Getting Started of ET200S 1 STEP 5V/204KHz摘要本文通过一些简单的说明,描述怎样设置ET200S功能模块 1STEP 模块的参数,以及应用、操作和测试相应的软硬件。
功能模块1STEP主要包括2种操作模式:寻找参考点模式、增量模式。
本文会针对这2种模式分别进行介绍。
关键词 ET200S,1STEP,功能模块,步进,脉冲输出Key Words ET200S, 1STEP, Function Module, STEP, Pulse OutputIA&DT Service & Support Page 2-15目录ET200S 1 STEP 步进模块使用入门 (1)1 模块介绍 (4)1.1 模块概述 (4)1.2 模块特性 (4)2 模块接线 (5)3 硬件配置 (5)4 硬件组态及参数配置 (6)4.1 硬件组态 (6)4.2 模块参数配置 (7)4.2.1 模块参数配置说明 (8)4.2.2 本文例子采用参数 (8)5 程序编制 (8)5.1 模块输入输出地址分配 (8)5.2 项目示例程序 (10)6 模式说明及示例 (10)6.1 寻找参考点模式 (10)6.1.1 寻找参考点模式说明 (10)6.1.2 寻找参考点模式示例 (11)6.2 增量模式 (12)6.2.1 增量模式说明 (13)6.2.2 增量模式示例 (13)IA&DT Service & Support Page 3-151 模块介绍1.1 模块概述ET200S 1STEP步进模块输出脉冲控制步进电机驱动器,输出脉冲数决定步进电机移动的距离,输出脉冲频率决定步进电机的速度。
模块订货号:6ES7138-4DC00-0AB01.2 模块特性图1 1STEP 步进模块z1个通道,可以用于控制1个步进电机z参考点开关数字量输入z外部停止或外部脉冲使能数字量输入z脉冲和方向信号采用符合RS422电平差分输出z输出最大频率204 kHZz输出最大脉冲数 1048575z4个LED状态指示z2种操作模式:寻找参考点模式、增量模式IA&DT Service & Support Page 4-152 模块接线图2 1STEP 端子接线图z端子1、5:脉冲信号差分输出z端子4、8:方向信号差分输出z端子2、3:外部停止或外部脉冲使能数字量输入DI(功能选择见4.2节)z端子6、7:参考点开关数字量输入3 硬件配置1STEP 步进模块可以安装在ET200S接口模块或ET200S CPU模块后使用。
步进电机模块说明书
步进电机驱动模块说明书一、步进电机工作原理:步进电机是工业过程控制及仪表中常用的控制元件之一,例如在机械装置中可以用丝杆把角度变为直线位移,也可以用步进电机带动螺旋电位器,调节电压或电源,从而实现对执行机械的控制。
步进电机可以直接用数字信号驱动,使用非常方便。
步进电机还具有快速启停、精确步进和定位等特点,因而在数控机床、绘图仪、打印机以及光学仪器中得到广泛的应用。
步进电机是工业控制及仪表中常用的控制元件之一,例如在机械装置中可以精确控制机械装置的旋转角度、移动距离等。
步进电机可以直接用数字信号来驱动,使用非常方便。
另外步进电机还具有快速起停、精确步进和定位的特点。
步进电机实际上是一个数据/角度转换器,三相步进电机的结构原理如下图18-1所示:图18-1 三相步进电机的结构示意图从图中可以看出,电机的定子有六个等分的磁极,A、A’、B、B’、C、C’,相邻的两个磁极之间夹角为60°,相对的两个磁极组成一组(A—A’,B—B’,C—C’),当某一绕组有电流通过时,该绕组相应的两个磁极形成N极和S极,每个磁极上各有五个均分布的矩形小齿,电机的转子上有40个矩形小齿均匀地分布在圆周上,相邻两个齿之间夹角为9°。
⑴当某一相绕组通电时,对应的磁极就产生磁场,并与转子转动一定的角度,使转子和定子的齿相互对齐。
由此可见,错齿是促使步进电机旋转的原因。
例如在三相三拍控制方式中,若A相通电,B、C相都不通电,在磁场作用下使转子齿和A相的定子齿对齐,我们以此作为初始状态。
设与A相磁极中心线对齐的转子的齿为0号齿,由于B相磁极与A相磁极相差120°不是9°的整数倍(120÷9=13 2/3) ,所以此时转子齿没有与B相定子的齿对应,只是第13号小齿靠近B相磁极的中心线,与中心线相差3°,如果此时突然变为B相通电,A、C相不通电,则B相磁极迫使13号转子齿与之对齐,转子就转动3°,这样使电机转子一步。
常州双杰电子 SJ-380BF 三相反应式步进电机驱动器 说明书
税 号:320400718642125
开户行:中行戚墅堰支行
邮 编:213011 电 话:0519-88352577 传 真:0519-88352858
88359735
E-mail: webmaster@
http : //
脉冲信号工作状态即占空比:50%或 50%以下
有的用户提出我的控制系统驱动不了驱动器,这主要是驱动电流不够或极性不对,常用的动电路见
下图
3.2 控制系统共阴输出与共阳方式驱动器连接图: 3.3 控制系统开集门方式输出与共阳方式驱动连接图:
3.4 西门子 PLC(S7 CPU226),与共阳驱方式驱动器连接图:
西门子 系统
OPTO 驱动器
3.5 拨盘设置
ON
位1
试机
பைடு நூலகம்
OFF 非试机
ON
位2
半流
OFF 不半流
位3
ON
双脉冲
OFF 非双脉冲
注 1.试机时,驱动器不受外部控制,自动控制电机运行。 2.双脉冲,可以分别从 CP,M 端输入脉冲,控制电机正,反运行。 3.半流,运行时,各相电流自动减半。
4.外型尺寸
5.接线端子说明
7. 销售原则
我公司本着“用户至上,信誉第一”的原则,协助用户解决本产品使用过程中的疑难问题。帮 用户用好我们的产品,乐意为用户在使用本产品的系统设备应用上的技术方面进行探讨。本产品终 身维修。
L298N步进电机驱动器使用说明
L298N步进电机驱动器使用说明L298N步进电机驱动器是一款广泛应用于步进电机控制的驱动器模块。
它采用双向电机驱动桥芯片L298N,可以提供高电流和高电压的驱动能力,适用于同步马达和双向直流电动机的控制。
以下是L298N步进电机驱动器的使用说明。
一、硬件连接1. 将L298N模块与Arduino主控板连接。
将L298N模块的5V和GND引脚分别连接到Arduino的5V和GND引脚。
2.将步进电机的4根线分别连接到L298N模块的输出端子A、A-、B和B-。
相应的线连接方式为:步进电机的A相线连接到L298N模块的A端子,A-相线连接到A-端子,B相线连接到B端子,B-相线连接到B-端子。
二、编码下面是一个简单的Arduino代码示例,用于控制步进电机的运动。
代码将使步进电机按指定的方向和速度旋转。
```cpp#include <Stepper.h>//设定步进电机的步数和引脚const int stepsPerRevolution = 200;Stepper myStepper(stepsPerRevolution, 8, 9, 10, 11);void setu//设置步进电机的速度myStepper.setSpeed(60);void loo//顺时针旋转一圈myStepper.step(stepsPerRevolution);delay(1000);//逆时针旋转一圈myStepper.step(-stepsPerRevolution);delay(1000);```三、常见问题解答1.如何改变步进电机的转向?需要根据具体的控制电路和驱动器设计,通过修改引脚的输出顺序或改变控制信号的频率来改变步进电机的转向。
2.怎样确定步进电机的旋转速度?可以使用`myStepper.setSpeed(speed)`函数设置步进电机的转速,其中speed的单位是步/分钟。
具体的速度可以通过试验和调节来确定。
步进电机步进驱动器原理详细讲解
则第1级从动轮直径为取:Φ2=75 mm; 电机最大转速为:nmax 3Vmax / C 6.72(r / s)
驱动器细分数:m C /(200 0.05/ i) 3.14
故,取4细分就很合适了。
实际脉冲当量: C /(200 m / i) 0.04mm
4. 计算电机力矩,选择电机型号 第2级主动轮上的力矩:T2=FΦ3 / 2 第1级主动轮上,即电机轴上的力矩:T1=T2 i =F Φ3 / 2 i = 0.155 Nm 由于没有考虑同步带的效率、导轨和滑块装配误差造成的摩擦、同步带 轮的摩擦和转动惯量等因素,同时,步进电机在高速时扭矩要大幅度下 降;所以,取安全系数为3比较保险。 故,电机力矩To=0.155 3 = 0.465 Nm
0.9°/1.8° 驱动器工作在40细分状态
电机运行时的真正步距角 0.9° 0.36° 0.18° 0.09°
0.045°
实用公式:转速(r/s)=脉冲频率 /(电机每转整步数*细分数)
V (r / s) Pe
360 m
V:电机转速(R/S);P:脉冲频率(Hz);θe:电机固有步距角;
m:细分数(整步为1,半步为2)
级。
3. 电机力矩选择
步进电机的动态力矩一下子很难确定,我们往往先确定电机的静
力矩。静力矩选择的依据是电机工作的负载,而负载可分为惯 性负载和摩擦负载二种。直接起动时(一般由低速)时二种负 载均要考虑,加速起动时主要考虑惯性负载,恒速运行进只要 考虑摩擦负载。一般情况下,静力矩应为摩擦负载的2-3倍内好, 静力矩一旦选定,电机的机座及长度便能确定下来(几何尺寸)
3. 选择同步带直径Φ和步进电机细分数m 设同步带直径Φ=30 mm 周长为C=3.14 Φ = 3.14 30 = 94.2 mm 核算定位精度:脉冲当量δ = C / (200 m) < 0.05;