
结构力学 结构的位移计算
A1
ds
M N Q
此为局部变 形位移公式
d ds
§8-2 结构位移计算的一般公式
二.结构位移计算的一般公式
整个杆件的变形
可根据叠加原理,得:
d M N Q 0 ds
如果结构中有多个杆件,则
d M N Q 0 ds
1 c
1 cA 0 3
c
1 cA 3
1
1 1 cA 0 cA 2l 2l
§8-1 应用虚功原理求刚体体系的位移
当支座有给定位移 cK 时,静定结构的位移可用虚功原理求出,其 计算步骤如下: (1)沿拟求位移 方向虚设相应的单位荷载,并求出单位荷载作用 下的支座反力 RK 。 (2)令虚设力系在实际位移上作虚功,写出虚功方程:
求未知力
虚功原理之 虚位移原理 虚功原理之 虚力原理
单位位移法
求未知位移
单位荷载法
§8-1 应用虚功原理求刚体体系的位移
三.支座移动时静定结构的位移计算
下面应用单位荷载法求支座移动时静定结构的位移
如图 ⑴求C点的竖向位移 C ;
所示:⑵杆CD的角位移 : ⑴求C点的竖向位移 C,应在C 加—个单位竖向荷载。而求杆 CD的角位移 ,应在杆CD上加 一个单位力偶荷载,利用虚力 原理得虚功方程:
●变形类型:它既可以考虑弯曲变形,也可以考虑拉伸或剪切变形。 ●变形因素:它既可以考虑荷载引起的位移,也可以考虑温度或支
座移动引起的位移。
●结构类型:它可用于梁、刚架、桁架、拱等各类型式的结构,也 可用于静定或起静定结构。
§8-2 结构位移计算的一般公式
◆ 此式不仅是变形体体系位移计算的一般公式,也是变形体虚功原理 的一种表示形式。因为:
§8-1 应用虚功原理求刚体体系的位移
§8-2 结构位移计算的一般公式
—般情况下,结构发生位移在结构内部产生应变,因此,结构的位移计算 属于变形体体系的位移计算问题。计算变形体体系的位移采用的方法以虚 功原理最为普通。推导结构位移(变形体)计算的一般公式有两种途径:
一是根据变形体体系的虚功原理,然后由此导出变形体体系的位移公式, 另一种是先应用刚体体系的虚功原理导出局部变形时的位移公式,然后应 用叠加原理,导出整体变形时的位移公式。
1 d 2w M 在第二种情况下,曲率 : 2 R dx EI 根据曲率 可求出挠度
l
l c C点的线位移: C A 3 3
位移计算可以利用几何法,但最好的 解法还是虚功法。本章主要应用刚体虚 功原理计算刚体体系的位移,再利用叠 加原理计算变形体体系的位移
2l c 杆CD的角位移: C / A 3 2l
一.局部变形时的位移公式
B
d
C
C1
d
A
如图所示,为一悬臂梁在B点附近有微段ds 有局部变形,结构其他部分没有变形,微 段 ds 局部变形包括三部分:
s
ds
d
d
1
A
A1
⑴ 轴向应变 ;⑵ 平均剪切应变 0 ;
⑶ 轴线曲率 ( 1 R , 为轴线变形后 R 的曲率半径)
B
1 RK cK 0
其中 RK cK 是支座反力 RK 在相应位移 cK 上作的虚功,当两者的 方向一致时,乘积为正。 (3)由虚功方程,解出拟求位移:
如果求得的位移 为正,表明位移的实际方向与所设单位荷载方向 一致。
RK cK
§8-1 应用虚功原理求刚体体系的位移
绝对位移
截面A角位移
A
相对位移
,
A点线位移 A 包含:
水平线位移 AH
竖向线位移 AV
CD两点的水平相对线位移: ( CD ) H C D AB两截面的相对转角: AB A B
以上线位移、角位移及相对位移统称为广义位移
§8-1 应用虚功原理求刚体体系的位移
位移的正负号:假设所求的位移与虚拟状态下的单位力方向一致为正, 否则,为负
单位荷载的施加方法主要有:
求图示结构上A点的竖向
P 1
P 1
A
线位移 AV ,可在该点沿
所求位移方向加一单位力。
A
§8-2 结构位移计算的一般公式
求图中结构上截面A的角位移 A ,可在该处加一单位力偶。
M 1
在材料力学中,曾学过求梁的位移计算方法(如直接积分法等)。但这 些方法对于结构力学的研究对象,如多跨静定梁、桁架、刚架等结构,是 不适合的。
第 6 章 结构位移计算
在结构力学分析中,通常采用由虚功原理提供的结构位移计算公式来 讨论静定结构在荷载和温度等因素作用下的位移计算。这种方法尤其是用 来计算结构任意点处的位移更具有简便的优点。
§8-1 应用虚功原理求刚体体系的位移
二.虚功原理的另一种应用形式:虚设力系,求位移
虚功原理中,位移与力系是独立无关的,由于位移与力系无关,因 此,不仅可以把位移看作虚设的(虚位移原理),而且也可以把力 系看作虚设的(虚力原理),利用虚功原理的这一表现形式,可以 求刚体体系的位移。 如右图的静定梁,支座A向上移动已知 距离 c1,求B点的竖向位移 。 ⑴虚设力系: 在拟求位移 的 方向设置单位荷载(P=1)。 ⑵求出P=1作用下的相应的支座 反力 R1 b ,它们构成一个 a 虚设的平衡力系: ⑶列出虚功方程,求 : 1 c1 R1 0
§8-1 应用虚功原理求刚体体系的位移
⑵ 变形体的变形,产生内部应变(有位移,也有应变)。 如下图,简支梁在荷载 q 作用下, 各点产生线位移(挠度 );同时, 梁内由于承受弯矩 M 而产生曲 率 和应变 。
◆计算结构的位可以用几何方法:
例如:在第一种情况下,
杆AC的角位移: c A
§8-3 荷载作用下的移计算
一.计算步骤
本节利用 M N Q 0 ds RK cK 计算荷载引起的位移, 是假设结构为静定的,材料是弹性的,且无支座移动;其计算步骤可可 按归纳的一般步骤进行。但其公式中的: 、 、 应根据荷载的大小来确 定; 荷载 内力 应力 应变
剪切变形 0
支座移动 cK
对位移 的影响
§8-2 结构位移计算的一般公式
关于位移计算一般公式 M N Q 0 ds RK cK 几点说明: ◆此式是根据刚体体系虚功原理和叠加原理得出的,它适用于微小变形 的情况。
◆此式是一个普遍性公式,它的普遍性表现在:
ds
d ds
A
s
ds
d
ds
既 ds 趋于零,但微段的三
种相对位移仍存在,而其它 部分为刚体。此为刚体体系 的位移问题。 ⑶ 根据刚体体系的虚功原 理,由上图可得:d Md Nd Q d
M N Q 0 ds
B
C1
d
d 0 ds
1
A
b c1 R c1 a
§8-1 应用虚功原理求刚体体系的位移
在虚力原理中,求位移的关键步骤是在所求位移 方向虚设单位 荷载,并利用平衡条件求出与 c1 相应的支座反力 R 。因此这个解 1 法称为单位荷载法,其特点是采用静力平衡方程来解几何问题。 虚功原理的两种应用形式相应的两类问题——求未知力和求未 知位移,相应的两种解法——单位支座位移法和单位荷载法。即:
第 六 章 结构的位移计算
本章处在静定结构分析与超静定结构分析的交界处,起着承上启下的 作用,其中,主要讨论两个问题:
第一,讨论刚体体系虚功原理的另一种应用形式:虚设力系,求刚体体系 的位移(虚力原理),前面所讨论的是虚设位移求结构的位移称为虚位移 原理。 第二,利用刚体体系有局部变形时的位移,根据叠加原理,求变形体体系 整体变形时的位移,得出结构在荷载、温度等因素作用下的位移计算公式。
由 M N Q 0 ds RK cK 1 RK cK M N Q 0 ds
上面第二式左边是结构的虚设外力在结定位移上所作虚功的总和, 简称为外虚功 We 。右边是各个微段两侧截面上的应力合力在给定变 形上所作虚功的总和,简称为内虚功 Wi 。
We 1 RK cK Wi M N Q 0 ds
此式即为变形 可见 外虚功 We =内虚功 Wi 体的虚功方程
§8-2 结构位移计算的一般公式
三.单位荷载的施加方法
单位荷载法: 根据虚功原理沿所求位移 方向虚设单位荷载建立起来 的求结构位移的方法。
一.结构位移计算概述
◆计算结构的位移的目的:验算结构的刚度,即验算结构的位移是否超 过允许的位移限值;在结构制作、安装过程中,预先知道结构的变形情 况,可以采取适当的施工措施;为超静定结构的内力分析打下基础。 ◆产生位移的原因:(1)荷载作用;(2)温度变化和材料胀缩;(3)支座 沉降; (3)制造误差;等等。 ◆结构各点产生位移时,结构内部是否产生应变,有两种情况: ⑴ 刚体运动不产生内部应变(有位移,但无应变)。 如下图,静定多跨梁的支座A有位移 c ,这时,各杆只发生刚体运 A 动,而应变却等于零。
A
M 1
A
求如图所示桁架中AB杆的角位 移 AB ,则应加一单位力偶,构成这
一力偶的两个集中力,各作用于该杆 的两端并与杆轴垂直,其值为 1l ,l 为该杆长度。
1
A
l
l
1
B
l
§8-2 结构位移计算的一般公式
求图中结构上A、B两点沿其连线方向的相对线位移 AB,可在该两点沿 其连线加上两个方向相反的单位力。
M
Q
N
§8-2 结构位移计算的一般公式
下面求A点沿
合集下载
结构力学-图乘法
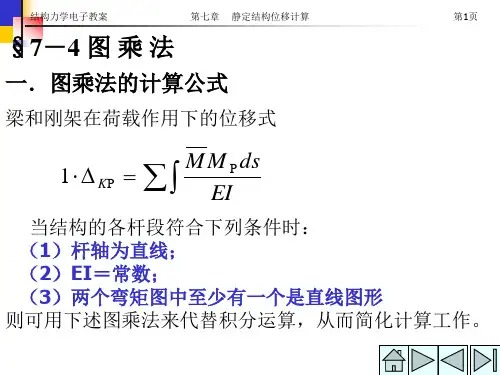
结构力学电子教案
第七章
静定结构位移计算
第2页
等截面直杆AB段 以杆轴为 x 轴,以 M 图的 延长线与 x 轴的交点O为坐 tan 标原点, 沿AB杆段为 常数 M x tan
B
A
M M P ds EI
1 EI
B
MM
A
P
dx
tan EI
B
xM
A
P
dx
tan EI
c
y1
y2
d
结构力学电子教案
第七章
静定结构位移计算
第8页
a
1
2
b
d
y2 c y1
yc
EI 1 EI
图形的纵距a、b 或c、 d不在基线同一侧时。 处理原则也和上面一样, 可分解为位于基线两侧的两 个三角形,分别与另一图形 相乘,然后叠加。
( 1 y 1 2 y 2 )
( 10
2 )( 1 . 5 2 ) 4 2
98 . 84 EI
( )
结构力学电子教案
第七章
静定结构位移计算
第24页
解 绘出实际状态及虚拟状态的 M P 、M 图。
y5 y 4 y 3
y1 y2
解 (1)作实际状态的 M
P
。
ql 8
2
ql 8
2
结构力学电子教案
第七章
静定结构位移计算
第14页
(2)建立虚拟状态,并作
l/2
M
图。
1
(3)进行图形相乘,求C点竖向位移 C y 。
结构力学电子教案
第七章
静定结构位移计算
《结构力学》_龙驭球_第5章_虚功原理与结构的位移计算(1)

无应变 A 有应变 B
结构的位移与内部应变: 结构的位移与内部应变:
c c′
t1
t 2 > t1
无应变
∆ BV
∆BH
位移计算虽是几何问题,但是用虚功原理解决最方便。 位移计算虽是几何问题,但是用虚功原理解决最方便。
3、虚力原理 —— 虚设力系求刚体体系位移 、
c1
C A B b 1 A C B
∆=?
4、支座移动时静定结构的位移计算 、
静定结构由于支座移动不会产生内力和变形。 静定结构由于支座移动不会产生内力和变形。代入 1 ⋅ ∆ + 得到支座移动时的位移计算公式: 得到支座移动时的位移计算公式:∆ ic 支座移动时的位移计算公式
= −∑ FR K CK
β
2l 3
∑F
Rk
Ck = 0
cA
A
B
C
ds = κ ⋅ ds R
dη = γ o ⋅ ds
d∆ = ∆ M + ∆ N + ∆ Q = M dθ + F N dλ + F Q dη
d∆ = Mdθ + F N dλ + F Q dη
或
d∆ = ( M ⋅ κ + F N ⋅ ε + F Q ⋅ γ o )ds
i
α
3、结构位移计算的一般公式 、
l 3
D
l
B A
1 3
∆c
1
已知位移 c A ,求: ⑴ C点的竖向位移 ∆ c 点的竖向位移 ⑵ 杆CD的转角 β 的转角 1 (1) 1 ⋅ ∆ c − ⋅ cD = 0 3
D
2 3
C 1 C D 3 2l
B A
结构的位移与内部应变: 结构的位移与内部应变:
c c′
t1
t 2 > t1
无应变
∆ BV
∆BH
位移计算虽是几何问题,但是用虚功原理解决最方便。 位移计算虽是几何问题,但是用虚功原理解决最方便。
3、虚力原理 —— 虚设力系求刚体体系位移 、
c1
C A B b 1 A C B
∆=?
4、支座移动时静定结构的位移计算 、
静定结构由于支座移动不会产生内力和变形。 静定结构由于支座移动不会产生内力和变形。代入 1 ⋅ ∆ + 得到支座移动时的位移计算公式: 得到支座移动时的位移计算公式:∆ ic 支座移动时的位移计算公式
= −∑ FR K CK
β
2l 3
∑F
Rk
Ck = 0
cA
A
B
C
ds = κ ⋅ ds R
dη = γ o ⋅ ds
d∆ = ∆ M + ∆ N + ∆ Q = M dθ + F N dλ + F Q dη
d∆ = Mdθ + F N dλ + F Q dη
或
d∆ = ( M ⋅ κ + F N ⋅ ε + F Q ⋅ γ o )ds
i
α
3、结构位移计算的一般公式 、
l 3
D
l
B A
1 3
∆c
1
已知位移 c A ,求: ⑴ C点的竖向位移 ∆ c 点的竖向位移 ⑵ 杆CD的转角 β 的转角 1 (1) 1 ⋅ ∆ c − ⋅ cD = 0 3
D
2 3
C 1 C D 3 2l
B A
结构力学虚功基本知识和结构的位移计算

Bm
B
6
4、刚体虚功原刚理体在外力作用下处于平衡的充分必要条件是,对 于任意微小的虚位移,外力所作的虚功之和等于零。
W=0
二、虚功原理的应用 1)虚设位移求未知力(虚位移原理) 2)虚设力系求位移(虚力原理)
1、需设位移求静定结构的未知力(虚位移原理)
P
X X P P 0
A
C
B
X
P bP aX
种原因、不同的变形类型。
3) 该式右边四项乘积,当力与变形 的方向一致时,乘积取正。
11
t1
P2 K ΔKH
t2
K‘ Ε2γ2κ2
位移状态 2
c1
P=1
N QM
虚拟力状态 1
R1
12
§4·4荷载作用下的位移计算
一、荷载作用下的位移计算的一般公式与简化公式
↑↑↑↑↑↑↑↑↑↑↑↑
( ) iP
应用虚功原理求静定结构的某一约束力X的步骤: 1)撤除与X相应的约束,使静定结构变成具有一个自由度 的机构,使原来的约束力X变成主动力。 2)沿X方向虚设单位虚位移。作出机构可能发生的刚体虚 位移图;利用几何关系求出其它主动力对应的虚位移。 3)建立虚功方程,求未知力。
qa Fa
qa
8
qa2
q
↓↓↓↓↓↓↓↓↓↓↓↓↓↓↓
Q
M
GEAIRd2θ
1 4
θ
h R
2
NP Psinq QP Pcosq
N sinq Q cosq
N
M
I AR 2
1 12
h R
2
P=1
3) M M Pds N NPds Q QPds 如 dsh=RR<d1θ10
第7章静定结构的位移计算

P
A
ql2/2
B
↓↓↓↓↓↓↓↓↓↓↓↓↓↓↓
EI Pl/4
MP
q B
l/2
l/2
MP
A
l
m=1
l 3l/4
M
P=1
1/2
M
1 1 Pl 1 Pl 2 B l EI 2 4 2 16EI
1 1 ql 2 3 ql 4 B l l EI 3 2 4 8EI
⑥当图乘法的适用条件不满足时的处理方法: a)曲杆或 EI=EI(x)时,只能用积 分法求位移; 35 b)当 EI 分段为常数或 M、MP 均非直线时,应分段图乘再叠加。
§3—3计算结构位移的虚力原理
3. 虚拟状态的设置
在应用单位荷载法计算时,应据所求位移不同,设置相应 的虚拟力状态。
例如:
求△
A
实际状态
AH
求
A
A
1
A
虚拟状态
1
虚拟状态
求△
A
AB
1
B
求
A
AB
B
1
广义力与 广义位移
25
1
虚拟状态
虚拟状态
1
4、静定结构在荷载作用下的位移计算 当结构只受到荷载作用时,求K点沿指定方向的位移△KP, 此时没有支座位移,故式(7—15)为
3. 计算位移的目的 (1)为了校核结构的刚度。
(2)结构制造和施工的需要。
(3)为分析超静定结构打下基础。 另外,结构的稳定和动力计算也以位移为基础。
起拱高度
△
结构力学中计算位移的一般方法是以虚功原理为 基础的。本章先介绍变形体系的虚功原理,然后讨论 静定结构的位移计算。
结构力学——静定结构位移计算课件

意义
位移计算是结构力学中的一个核心任务。准确的位移计算对于桥梁、建筑、塔架 等各种结构的设计、施工和使用阶段的性能评估都是必不可少的。通过位移计算 ,工程师可以判断结构是否满足设计要求,以及是否需要采取加固措施。
位移计算的方法和原理
方法
位移计算方法主要有解析法、数值法和实验法三种。解析法 基于简化假设和数学模型求解,适用于简单结构;数值法如 有限元法、有限差分法等,适用于复杂结构;实验法通过物 理试验直接测定位移。
外伸梁的位移计算
1 2
挠曲线形状
外伸梁的挠曲线形状与悬臂梁和简支梁有所不同 。需要通过对挠曲线形状的分析来进行位移计算 。
外伸长度影响
外伸梁的外伸长度会影响其位移大小。在计算过 程中,要将外伸长度作为一个重要参数来考虑。
3
荷载与外伸端的相互作用
荷载作用在外伸端时,会与梁产生相互作用,进 一步影响位移。需要对这种相互作用进行详细分 析。
原理
位移计算的原理涉及到结构的平衡条件、变形协调条件和物 理方程。根据平衡条件,外部荷载引起的内力必须平衡;变 形协调条件要求结构的变形连续且协调;物理方程则描述了 内力与变形之间的关系。
位移计算的应用范围
桥梁工程
建筑工程
在桥梁设计中,需要计算桥梁在车辆荷载 、风荷载等作用下的位移,以确保桥梁的 安全性和行车舒适性。
计算步骤
2. 绘制刚架的弯矩图和剪力图。 3. 利用图乘法计算刚架的位移。
1. 确定刚架的约束条件和荷载情况。
注意事项:在计算过程中,需要注意刚架的结构特点,如 是否有对称性等,以简化计算过程。
刚架位移计算的特殊情况处理
对称性处理:当刚架具有对称 性时,可以利用对称性简化计 算,只需计算一半结构即可。
位移计算是结构力学中的一个核心任务。准确的位移计算对于桥梁、建筑、塔架 等各种结构的设计、施工和使用阶段的性能评估都是必不可少的。通过位移计算 ,工程师可以判断结构是否满足设计要求,以及是否需要采取加固措施。
位移计算的方法和原理
方法
位移计算方法主要有解析法、数值法和实验法三种。解析法 基于简化假设和数学模型求解,适用于简单结构;数值法如 有限元法、有限差分法等,适用于复杂结构;实验法通过物 理试验直接测定位移。
外伸梁的位移计算
1 2
挠曲线形状
外伸梁的挠曲线形状与悬臂梁和简支梁有所不同 。需要通过对挠曲线形状的分析来进行位移计算 。
外伸长度影响
外伸梁的外伸长度会影响其位移大小。在计算过 程中,要将外伸长度作为一个重要参数来考虑。
3
荷载与外伸端的相互作用
荷载作用在外伸端时,会与梁产生相互作用,进 一步影响位移。需要对这种相互作用进行详细分 析。
原理
位移计算的原理涉及到结构的平衡条件、变形协调条件和物 理方程。根据平衡条件,外部荷载引起的内力必须平衡;变 形协调条件要求结构的变形连续且协调;物理方程则描述了 内力与变形之间的关系。
位移计算的应用范围
桥梁工程
建筑工程
在桥梁设计中,需要计算桥梁在车辆荷载 、风荷载等作用下的位移,以确保桥梁的 安全性和行车舒适性。
计算步骤
2. 绘制刚架的弯矩图和剪力图。 3. 利用图乘法计算刚架的位移。
1. 确定刚架的约束条件和荷载情况。
注意事项:在计算过程中,需要注意刚架的结构特点,如 是否有对称性等,以简化计算过程。
刚架位移计算的特殊情况处理
对称性处理:当刚架具有对称 性时,可以利用对称性简化计 算,只需计算一半结构即可。
结构力学位移法的计算

B t2=-30°C C t2=-30°C F
° t1=10°C
t1=10°C °
A
D l=6m
E
l=6m
a) 解:
B t2=-30°C C ° t1=10°C °
A l=6m D b)
取如图b)半边结构,未知量为B ( ) 。
62
1)各杆两端相对侧移
AB
杆AB缩短 t0h 40 杆CD伸长 t0h 40
FC
FP
i
2i
i1 A
i2 H
未知量 D ,F
51
FP D
C
FP E
i2
i1
i1
A
B
FP
C
D
2i2
i1
A
CL 0, CR 0,
CH 0,
(MCL MCR 0), CV 0。
未知量 D
52
2.反对称荷载:
对称结构在反对称荷载作用下,其内力和变形 均是反对称的。
选取基本体系如下图所示。 D i
E
Z1 D 0,
Z2 EH 0。
C
i/2
2i
基本体系
A
B
44
45
46
47
ii)求方程的系数和自由项:
r11= 5i, r12 = r21 = 0.75i,
r22= 0.75i,R1P = 14,R2P = 3。
4)回代入方程中,求解得:
3i(
4 i
)
12kN
m。
M DA
2i D
0.75i E
2i(
4 i
)
0.75i(
第八章 -结构力学
二、结构位移计算的一般公式
由叠加原理:
i
总位移⊿=叠加每个微段变形在该点(A)处引起的微小
i
位移d⊿
d (M N Q )ds
l
如果结构由多个杆件组成,则整个结构变形引起某点
的位移为: (M N Q )ds
l
若结构的支座还有给定位移,则总的位移为:
( M N Q )ds Rkck (9-6)
虚功方程:
1 m M d 0
m M d
例3、悬臂梁在截面B处由于某种原因产生相对
剪位移d,试求A点在i-i方向的位移 Q。
B
d
B
解:①、在B截面处加
i
机构如图(将实际位移状态
A
Q
明确地表示为刚体体系的位 移状态)。
i
②、A点加单位荷载 FP=1,在铰B处虚设一对剪
A
Q
力Q(为保持平衡)
Q 1sin
➢ ① NP, QP , MP是荷载作用下,结构各截面上
的轴力,剪力,弯矩。注意这是在实际状态下的
内力。
➢ ②E,G材料的弹性模量和剪切弹性模量。
➢ ③A,I杆件截面的面积和惯性矩。
➢ ④EA,GA , EI杆件截面的抗拉,抗剪,抗弯
1、广义力与广义位移
作功的两方面因素:力、位移。
与力有关的因素,称为广义力S。
与位移有关的因素,称为广义位移Δ。 广义力与广义位移的关系是:它们的乘积是虚功。
即:W=PΔ
1)广义力是单个力,则广义位移是沿此力作用线 方向的线位移。 2)广义力是一个力偶,则广义位移是它所作用的 截面的转角β,即角位移。
mA
Δ A
B
P
Bm B
2、虚功
结构力学(虚功原理和结构位移计算)
几何法
单位荷载法
A
10
§4-2 刚体体系虚功原理及其应用
一、基本概念 1、功 (Work):
T dT P COS(P,ds)ds
S
S
或:T P • ds
2、实功:力由于自身所引起的位移而作功。
当静力加载时,即:
P
P由0增加至P
由0增加至
实功的计算式为:
T 1P 2
A
11
3、虚功:当位移与作功的力无关时,这样的功称为虚功。
MP EI
κ
F NP EA
ε k
F QP GA
γ 0
g F N d sF Q 0 d sM ds
M M Pd s F N F Nd P s k F Q F Qd P s
EI
EA GA
A
35
M M Pd s F N F Nd P s k F Q F Qd P s
EI
EA
2)、小变形假设。变形前后荷载作用位置不变。
3)、结构各部分之间为理想联结,不计摩擦阻力。
4)、当杆件同时承受轴力与横向力作用时, 不考虑由于杆弯曲 所引起的杆端轴力对弯矩及弯曲变形的影响。
P
A
B
P
满足以上要求的体系为“线变形体系”。因位移与荷载 为线形关系,故求位移时可用叠加原理。
6、计算结构位移的方法
• 其中 M、FN、FQ、FRK----虚拟单位力下的弯距、轴力、 剪力和反力
、 、 g0、 ck•----实际变形状态轴线曲率、轴线伸长应
变、平均剪切应变和支座位移
A
22
分析,见图 (a)
求结构上任一点C沿指定方向K-K’上
的分位移 K P
(1)可按常规计算方法, 但计算工作麻烦。
单位荷载法
A
10
§4-2 刚体体系虚功原理及其应用
一、基本概念 1、功 (Work):
T dT P COS(P,ds)ds
S
S
或:T P • ds
2、实功:力由于自身所引起的位移而作功。
当静力加载时,即:
P
P由0增加至P
由0增加至
实功的计算式为:
T 1P 2
A
11
3、虚功:当位移与作功的力无关时,这样的功称为虚功。
MP EI
κ
F NP EA
ε k
F QP GA
γ 0
g F N d sF Q 0 d sM ds
M M Pd s F N F Nd P s k F Q F Qd P s
EI
EA GA
A
35
M M Pd s F N F Nd P s k F Q F Qd P s
EI
EA
2)、小变形假设。变形前后荷载作用位置不变。
3)、结构各部分之间为理想联结,不计摩擦阻力。
4)、当杆件同时承受轴力与横向力作用时, 不考虑由于杆弯曲 所引起的杆端轴力对弯矩及弯曲变形的影响。
P
A
B
P
满足以上要求的体系为“线变形体系”。因位移与荷载 为线形关系,故求位移时可用叠加原理。
6、计算结构位移的方法
• 其中 M、FN、FQ、FRK----虚拟单位力下的弯距、轴力、 剪力和反力
、 、 g0、 ck•----实际变形状态轴线曲率、轴线伸长应
变、平均剪切应变和支座位移
A
22
分析,见图 (a)
求结构上任一点C沿指定方向K-K’上
的分位移 K P
(1)可按常规计算方法, 但计算工作麻烦。
结构力学第四章虚功原理和结构的位移计算
a
b
A
C
B
P
X
1、需设位移求静定结构的未知力(虚位移原理)
δX =1,δP=b/a
W=0
虚设位移求未知力(虚位移原理) 1)由虚位移原理建立的虚功方程,实质上是平衡方程。 2)虚位移与实际力系是彼此独立无关的,为了方便,可 以随意虚设,如设δX=1。 3)虚功法求未知力的特点是采用几何的方法求解静力平 衡问题。
QC=1.25qa
虚功方程为: QC×1
2、虚设力系求位移(虚力原理、单位荷载法)
b
a
c
Δ
P=1
å
ò
ds
EI
M
M
P
(5)桁架 Δ=
å
ò
EA
N
N
P
ds =
(6)桁梁混合结构
用于梁式杆
用于桁架杆
(7)拱常只考虑弯曲变形的影响; 对扁平拱需考虑轴向变形。
å
ò
ds
EI
M
M
P
å
ò
EA
N
N
P
+
Δ=
(3)公式右边各项分别是轴向、剪切、弯曲变形产生的位移。 (4)梁和刚架
作出机构可能发生的刚体虚 位移图;
应用虚功原理求静定结构的某一约束力X的步骤: 1)撤除与X相应的约束,使静定结构变成具有一个自由度 的机构,
使原来的约束力X变成主动力。
-
=
N
q
sin
-
=
R
M
q
cos
=
P
Q
P
q
sin
-
=
P
N
P
q
sin
-
b
A
C
B
P
X
1、需设位移求静定结构的未知力(虚位移原理)
δX =1,δP=b/a
W=0
虚设位移求未知力(虚位移原理) 1)由虚位移原理建立的虚功方程,实质上是平衡方程。 2)虚位移与实际力系是彼此独立无关的,为了方便,可 以随意虚设,如设δX=1。 3)虚功法求未知力的特点是采用几何的方法求解静力平 衡问题。
QC=1.25qa
虚功方程为: QC×1
2、虚设力系求位移(虚力原理、单位荷载法)
b
a
c
Δ
P=1
å
ò
ds
EI
M
M
P
(5)桁架 Δ=
å
ò
EA
N
N
P
ds =
(6)桁梁混合结构
用于梁式杆
用于桁架杆
(7)拱常只考虑弯曲变形的影响; 对扁平拱需考虑轴向变形。
å
ò
ds
EI
M
M
P
å
ò
EA
N
N
P
+
Δ=
(3)公式右边各项分别是轴向、剪切、弯曲变形产生的位移。 (4)梁和刚架
作出机构可能发生的刚体虚 位移图;
应用虚功原理求静定结构的某一约束力X的步骤: 1)撤除与X相应的约束,使静定结构变成具有一个自由度 的机构,
使原来的约束力X变成主动力。
-
=
N
q
sin
-
=
R
M
q
cos
=
P
Q
P
q
sin
-
=
P
N
P
q
sin
-
《结构力学》第八章-位移法
(5) 按叠加法绘制最后弯矩图。
18
例 8—1 图示刚架的支座A产生了水平位移a、竖向位移b=4a
及转角=a/L,试绘其弯矩图。
L
解:基本未知量 Z 1(结点C转角); C EI
B C Z1
B
基本结构如图示;
2EI
建立位移法典型方程: r11Z1+R1△=0
A Z1
基本结构 A
为计算系数和自由项,作
链为了杆能数简,捷即地为确定原出结结构构的的独独立立线线位
(b)
移位移数数目目(见,可图以b)。
11
2.位移法的基本结构
用位移法计算超静定结构时,每一根杆件都视为一根单跨超静
定梁。因此,位移法的基本结构就是把每一根杆件都暂时变为一根
单跨超静定梁(或可定杆件)。通常 的做法是,在每个刚结点上假想 1
构在荷载等外因和各结点位移共同作用下,各附加联系上的反力矩
或反力均应等于零的条件,建立位移法的基本方程。
(3) 绘出基本结构在各单位结点位移作用下的弯矩图和荷载作
用下(或支座位移、温度变化等其它外因作用下)的弯矩图,由平衡
条件求出各系数和自由项。
(4) 结算典型方程,求出作为基本未知量的各结点位移。
正。
B
B
B′
X2
X3
M1图
1
M
图
2
7
将以上系数和自由项代入典型方程,可解得 X1=
X2=
令
称为杆件的线刚度。此外,用MAB代替X1,用
MBA代替X2,上式可写成
MAB= 4iA+2i B- MBA= 4i B +2i A-
(8—1)
是此两端固定的梁在荷载、温度变化等外因作用下的杆